


L-typ 520 Encoder DC Reduktionsmotor 12V 1:40 Växellåda 300RPM Hall AB Encoder för robotbilchassi
L-typ 520 Encoder DC Reduktionsmotor 12V 1:40 Växellåda 300RPM Hall AB Encoder för robotbilchassi
Yahboom
Det gick inte att ladda hämtningstillgänglighet


Översikt
L-typ 520 Encoder DC-reduktionsmotor är en kompakt, högmoment DC-växelmotor designad för robotbilar och andra installationsutrymmen med begränsat utrymme. Den använder en växellåda med en reduktionsförhållande på 1:40 och en högprecisions Hall AB-fasencoder (AB inkrementell Hall-encoder) för hastighetsmätning och riktningdetektering. Denna L-formade motorlayout är lämplig för robotbilchassin med en bredd på mindre än 15 cm och kan arrangeras för ultranarrow robotdesign med den smalaste bredden som är runt 110 mm.
Nyckelfunktioner
- 1:40 reduktionsförhållande motor
- Högprecisions Hall AB-fas encoder för hastighetsmätning
- AB inkrementell Hall encoder; MCU kan direkt läsa signalpulser
- Allmetall växellåda (allmetall växlar)
- Bättre magnetisk anti-interferensdesign; 11-trådig magnetring
- Kompakt L-formad motorstruktur för trånga chassilayouter
- Låg ljudnivå och låg vibration (som beskrivs)
Specifikationer
| Motormodell | L-typ 520 encoder motor |
| Motortyp | Permanenta magnetborstade |
| Motorns nominella spänning | 12V |
| Växelset reduktionsförhållande | 1:40 |
| Hastighet före nedbromsning | 12000 rpm |
| Hastighet efter inbromsning | 300 rpm ± 5% |
| Nominalt vridmoment | 4.4 kg·cm |
| Stallmoment | 10 kg·cm |
| Nominal effekt | 6 W |
| Nominalström | 0.5 A |
| Stallström | 4 A |
| Utgångsaxel | D-typ excentrisk axel med 6 mm diameter |
| Motorutgångsaxel | 6 mm diameter D-typ axel |
| Encoder typ | AB inkrementell Hall-encoder |
| Encoder matningsspänning | 3.3 V |
| Encoder linjenummer | 11 ppr |
| Antal magnetiska ringlinjer | 11 linjer |
| Encoder gränssnittstyp | PH2.0-6P |
| Encoder typ (parameter tabell) | Magnetisk induktion |
| Encoder skydd | Exponerad (magnetisk encoder är mer stabil och kräver inte ett baklock) |
| Tillämpbar MCU | Nästan alla MCU |
| Vikt | 161 g |
Mått (enhet: mm)
- Övergripande storlek (listad): 66 × 38 × 64.4 mm
- Bredd i frontvy: 38
- Inre bredd i frontvy: 26.50
- Höjd i frontvy: 64.40
- Intern höjdmarkering i frontvy: 50
- Hörnradie: R16.50
- Monteringsmarkering: 4-M3
- Längdmarkeringar i sidovy: 35.50, 12, 30.50
Encoder Utdata Beskrivning
Fas skillnaden mellan de två signalerna är 100°, och riktningen för motorrotationen kan bestämmas baserat på ordningen av de två signalerna. Den aktuella däckresan kan beräknas baserat på antalet signalpulser per tidsenhet och däckets omkrets. Om endast antalet AB-fas pulser per tidsenhet detekteras kan även den aktuella motorhastigheten mätas.
Exempel som visas: ta en motor med en reduktionsförhållande på 1:30 som exempel. Motorn ger 11 pulser per enskild fas när motorn roterar ett varv. Med ett reduktionsförhållande på 1:30 är den maximala utgången från motorutgångsaxeln (30 × 11 × 4) = 1320 räkningar per rotation.
Applikationer
- Hjulrobotbilchassi (inklusive smala chassilayouter)
- Mecanum-hjulbilar, självbalanserande bilar, navigations- och positionsbilar (som beskrivs)
- DIY-robotik och rörelsekontrollprojekt som kräver hastighetsåterkoppling
För produktval och integrationshjälp (koppling, encodergränssnitt PH2.0-6P, och MCU-pulsavläsning), kontakta [email protected] or besök https://rcdrone.top/.
Detaljer
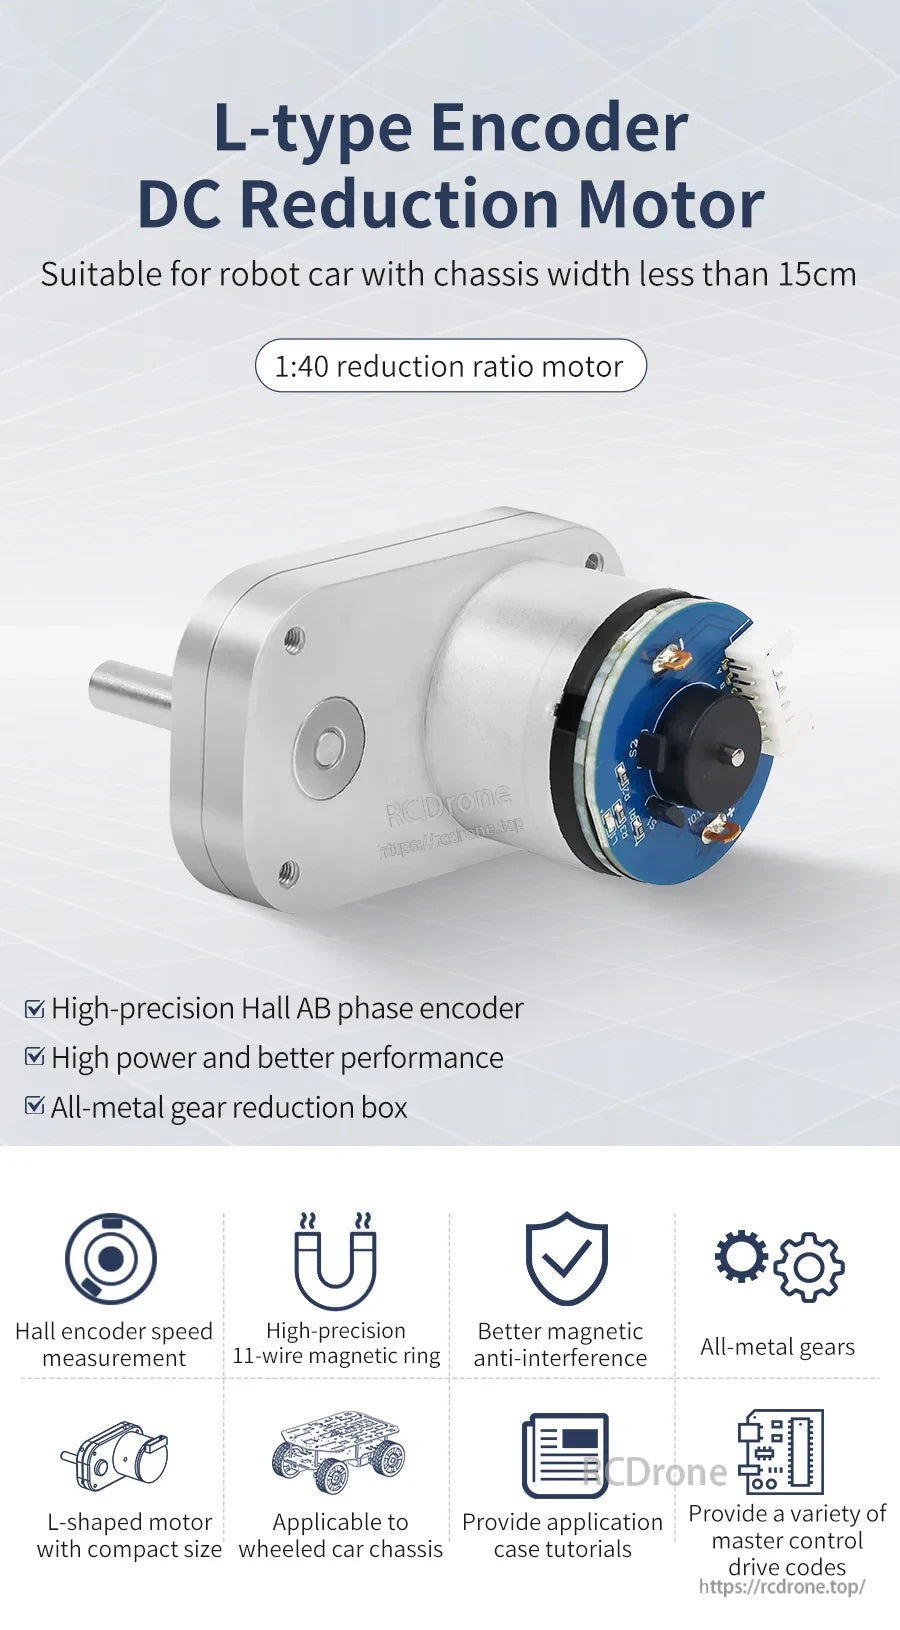
En kompakt L-formad DC-växelmotor med ett 1:40 reduktionsförhållande och AB-fas Hall-encoder för hastighets- och riktningåterkoppling.
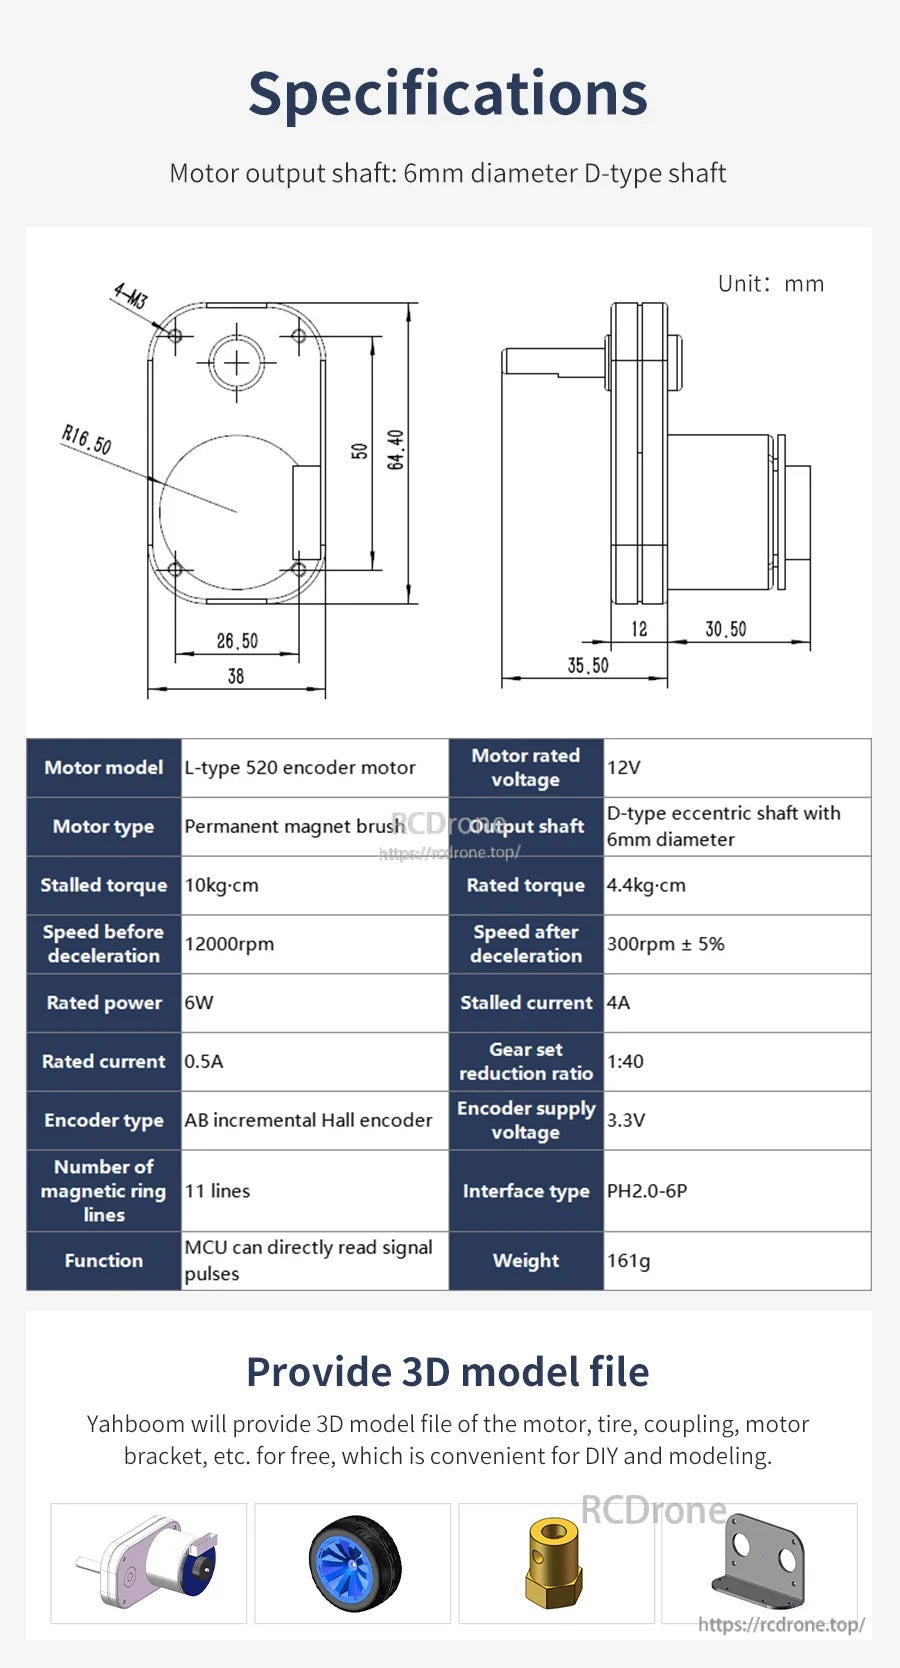
Nyckeldimensioner och elektriska specifikationer sammanfattas för snabb integration, inklusive 6 mm D-typ utgångsaxel och encoderanslutningsdetaljer.
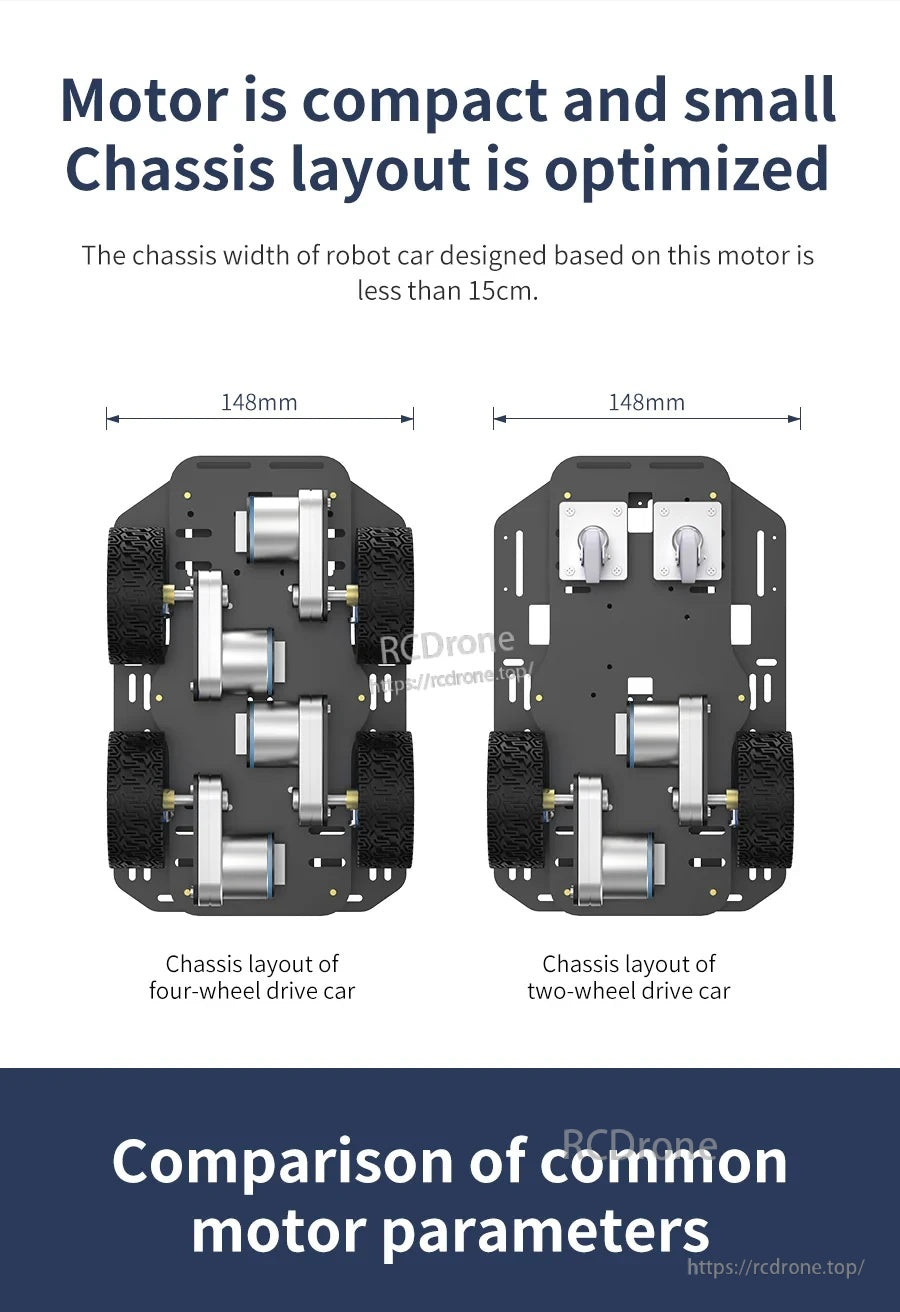
Den L-formade formfaktorn hjälper till att hålla robotbilchassilayouter smala samtidigt som det lämnar utrymme för hjul, fästen och kablar.
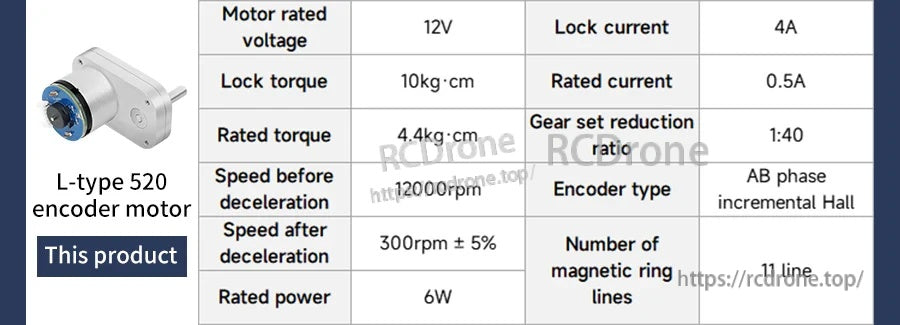
Jämförelse av parametrar sida vid sida gör det enklare att jämföra reduktionsförhållande, hastighet och vridmoment mot vanliga alternativ.
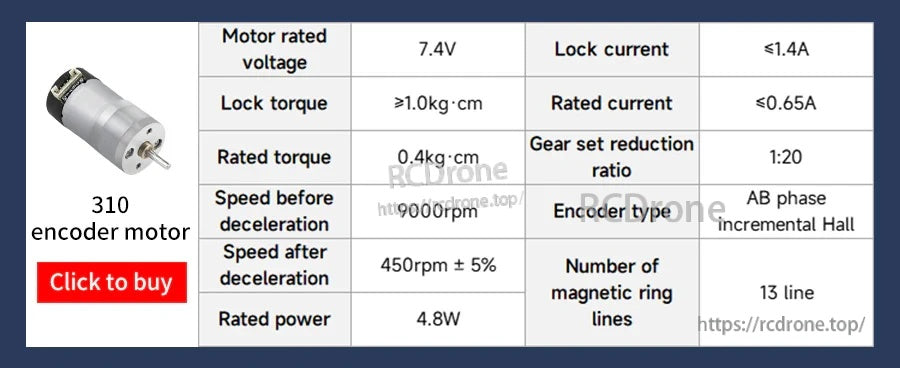
En referensjämförelse mot en 310 encoder motor när du väljer motorstorlek och reduktionsförhållande för ditt bygge.
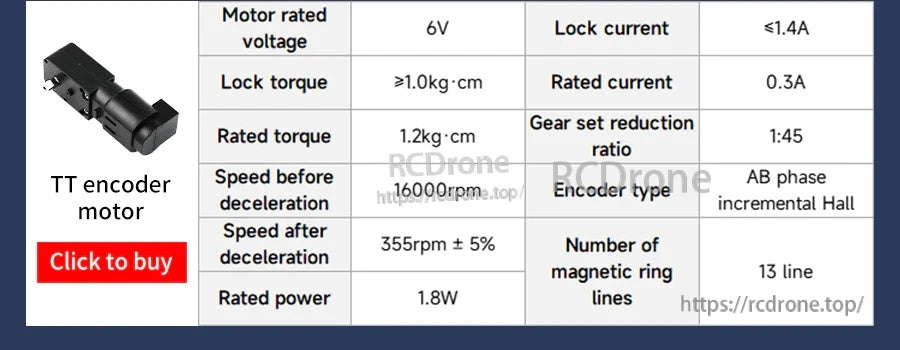
En snabb jämförelsealternativ för TT encoder motorer när du utvärderar hastighet, vridmoment och ström för små robotplattformar.
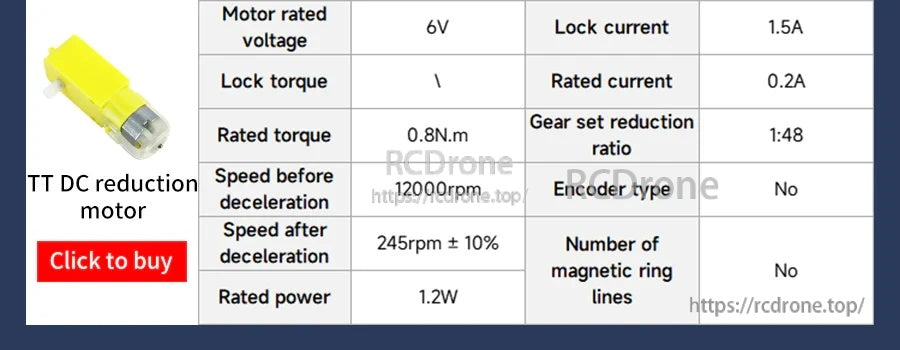
För projekt som inte kräver sluten feedback kan icke-encoder TT växelmotorer jämföras här för effekt och hastighet.
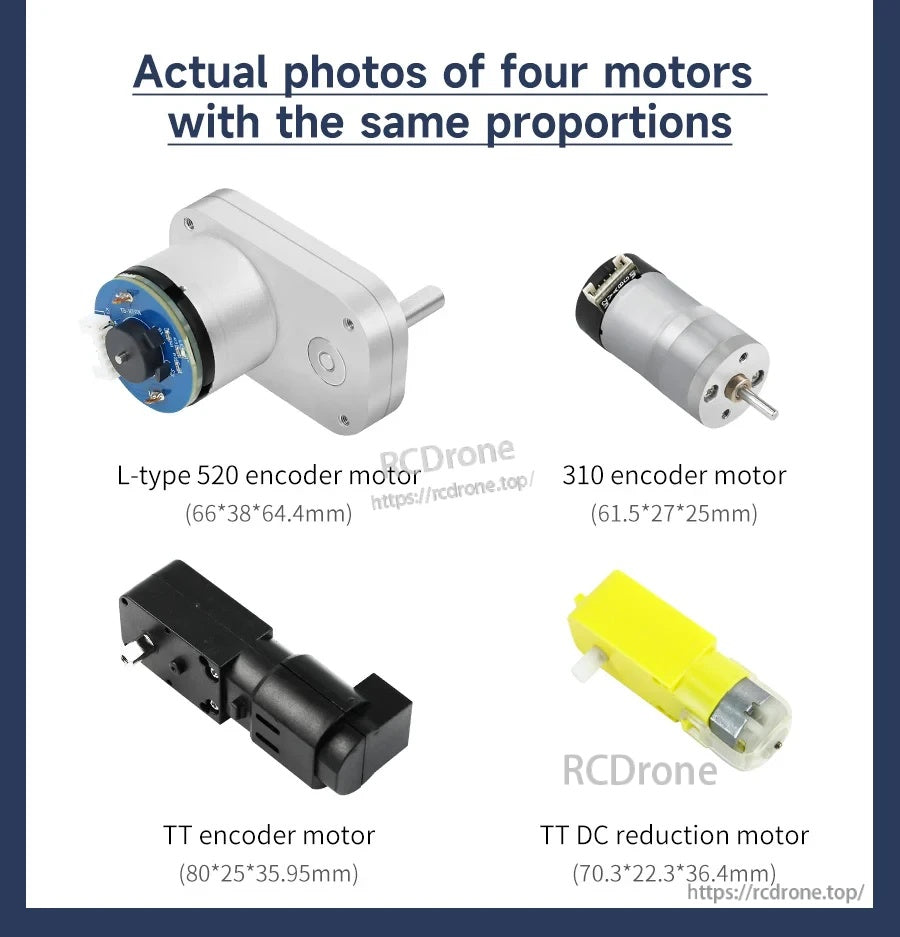
En översikt i samma skala hjälper till att bekräfta passform över populära motorstilar innan chassilayouten slutförs.
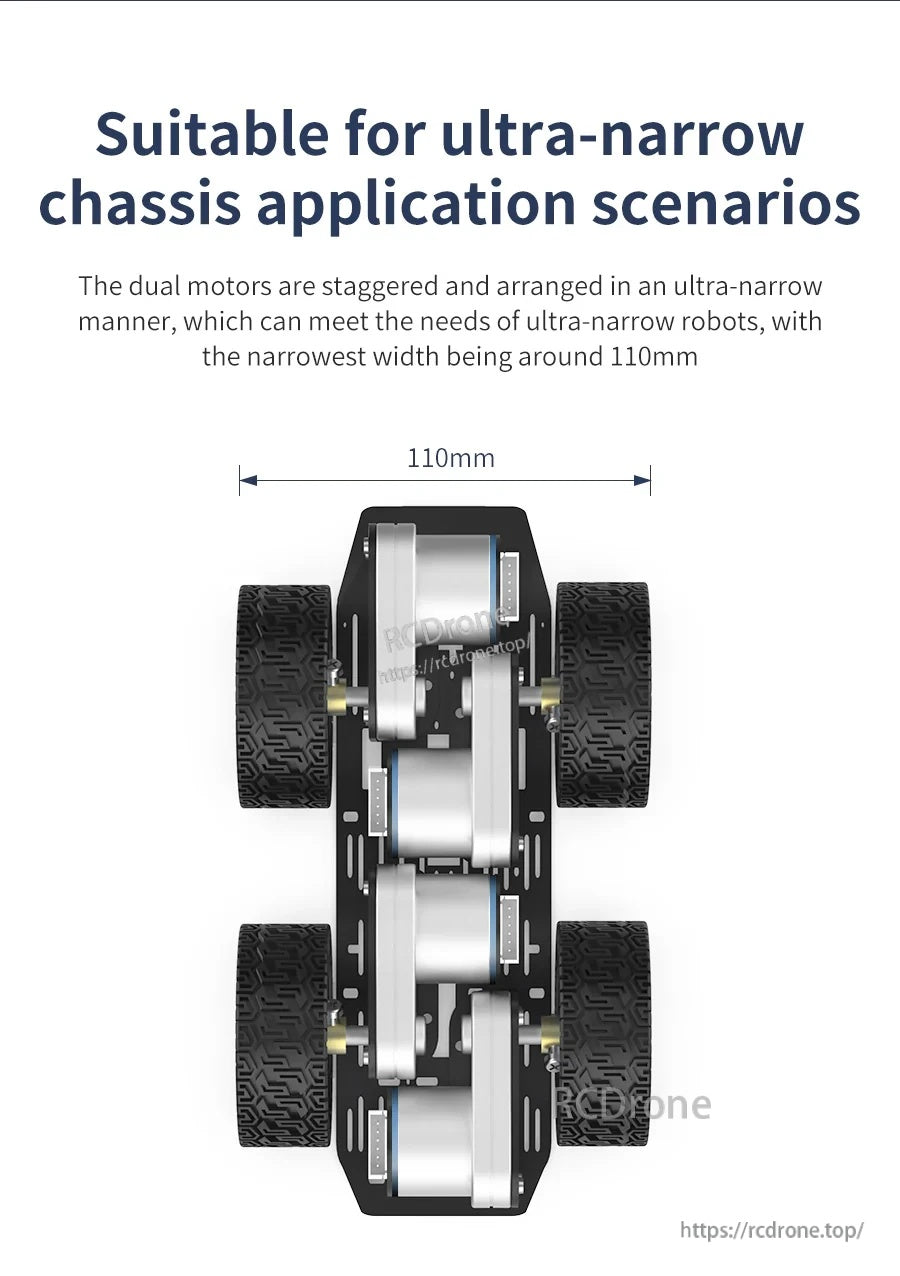
Förskjuten montering stödjer ultranarrow robotdesign, med chassibredd som kan arrangeras ner till cirka 110 mm.
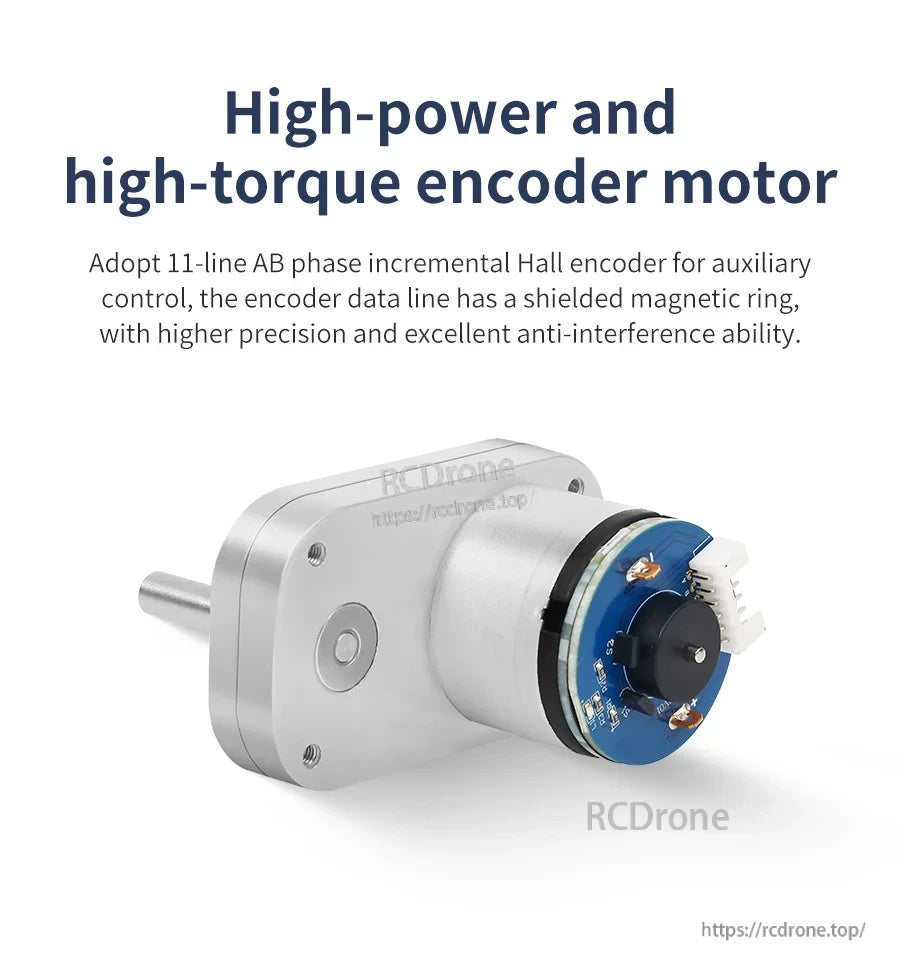
Den integrerade Hall-encodern ger rena AB-signaler för hastighetsmätning och riktningdetektering i styrslussar.
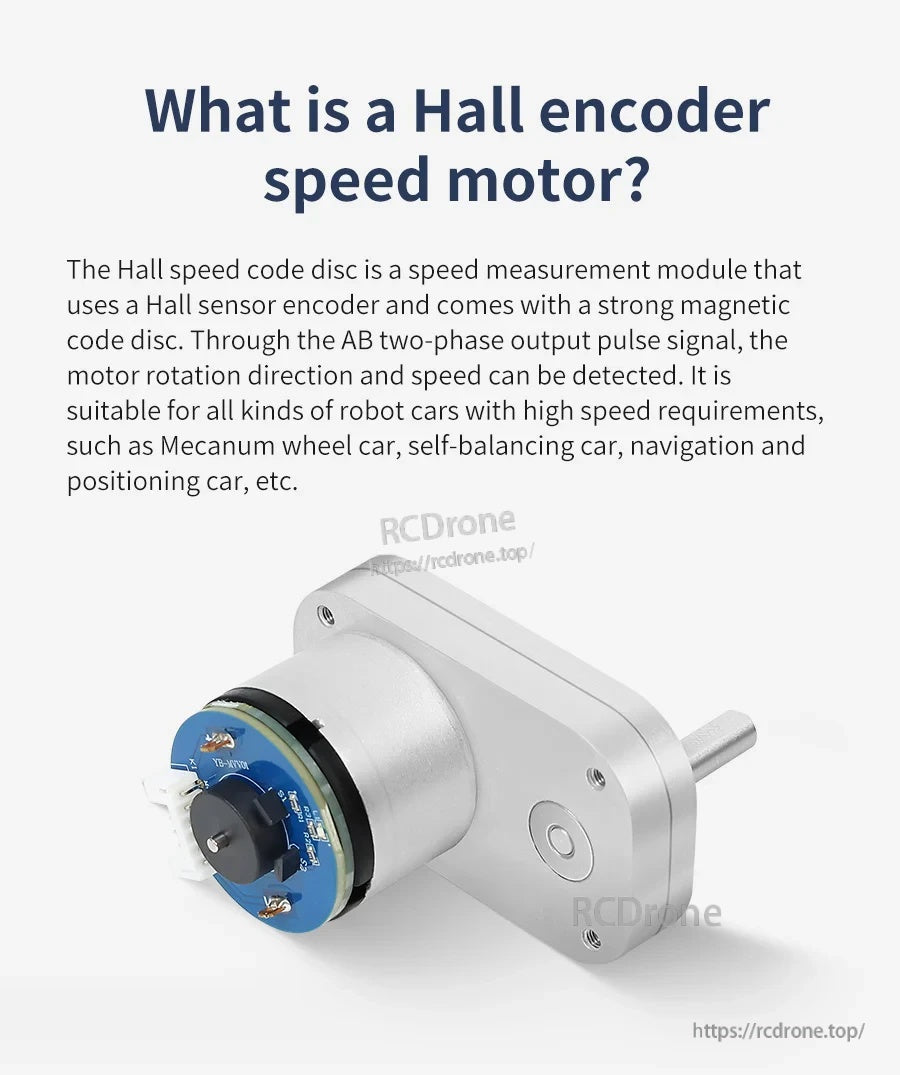
AB-fasens inkrementella utgång möjliggör för vanliga MCU:er att läsa pulsräkningar för hastighetsuppskattning och bestämma rotationsriktning.
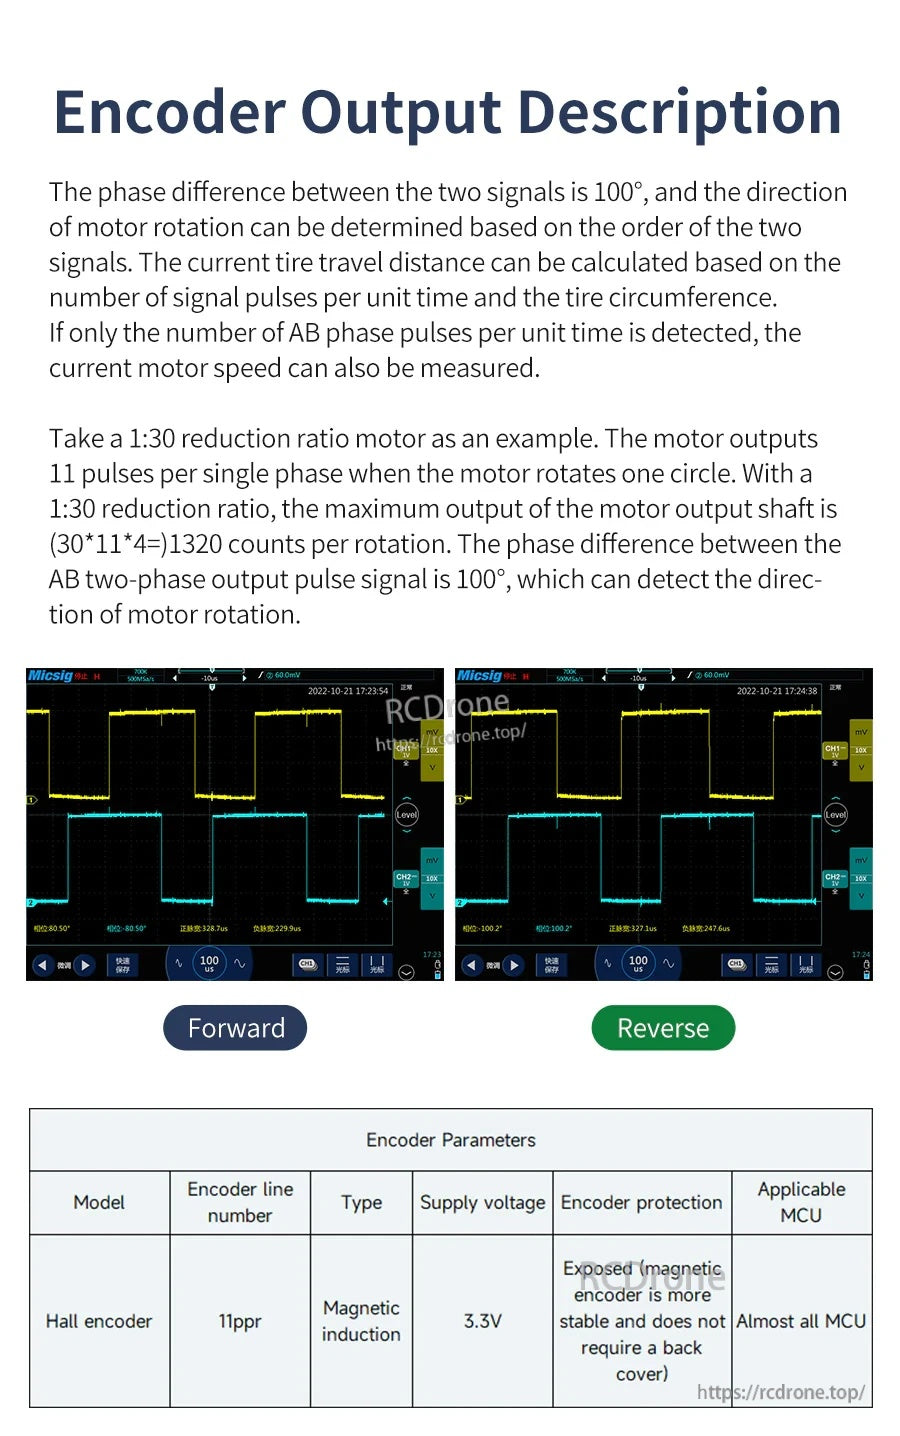
Exempel på framåt/bakåt-vågformer illustrerar hur fasordningen ändras med riktning, vilket stödjer pålitlig odometri och hastighetskontroll.
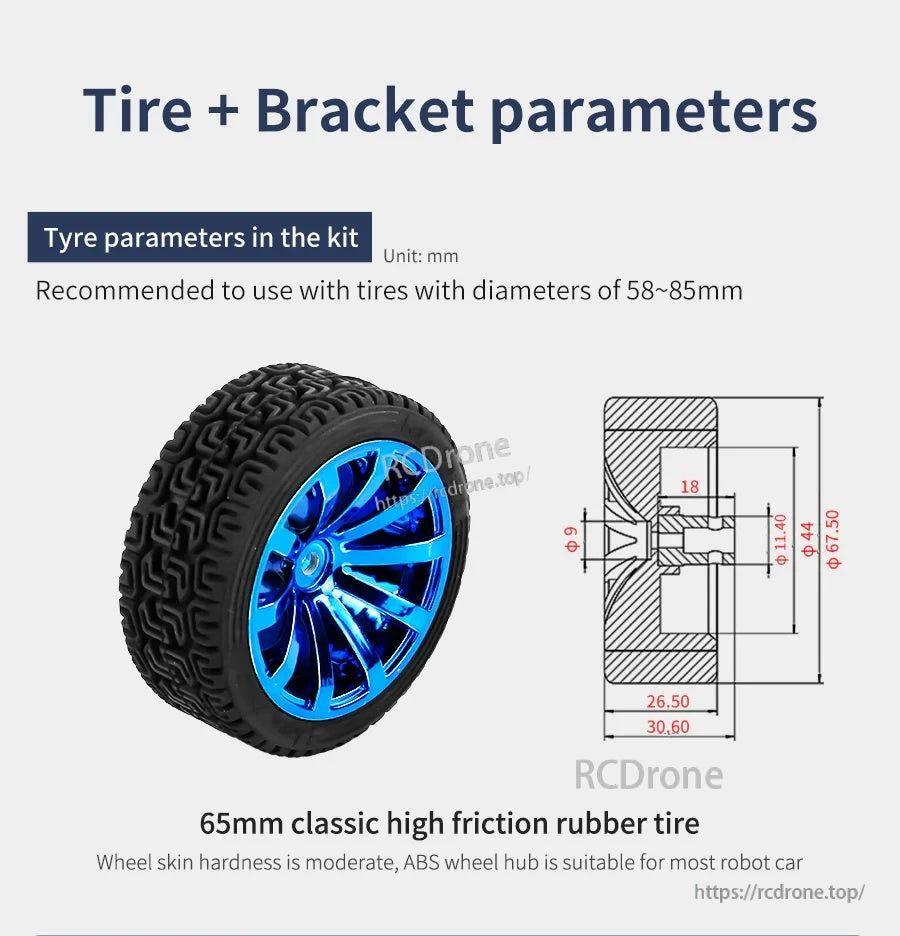
Vägledning för hjulstorlek hjälper till att matcha däckdiameter med din chassigeometri och förväntad markfrigång.
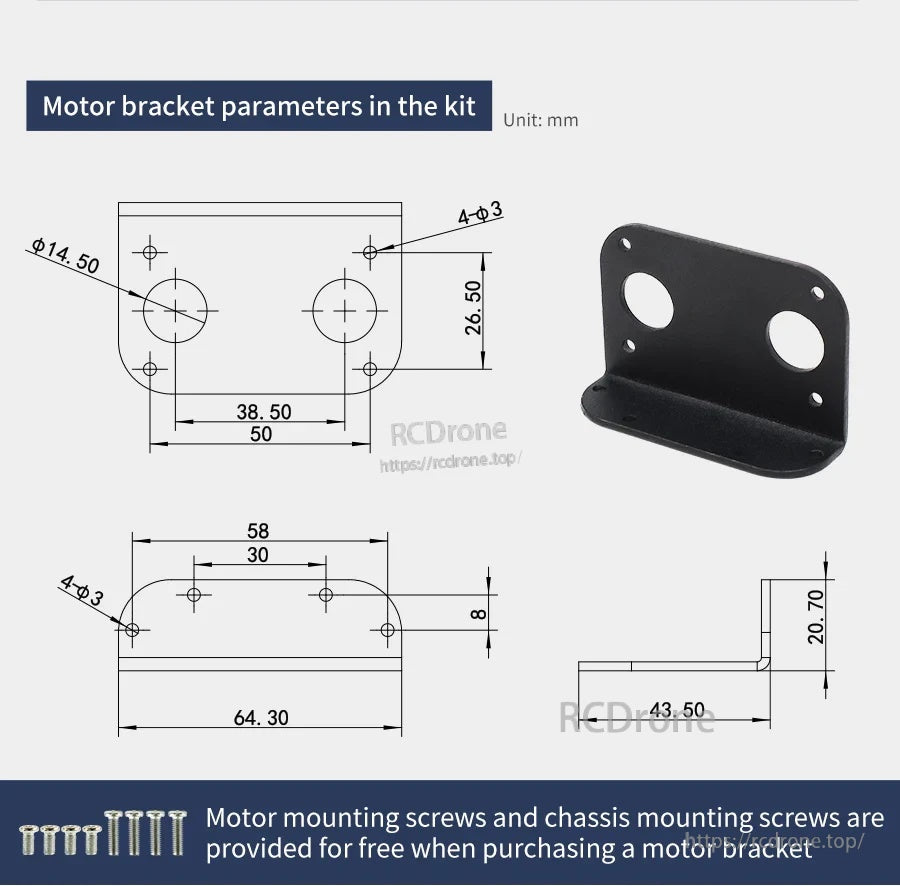
Mått på monteringsfäste och hålavstånd tillhandahålls för att förenkla chassidesign och justering.
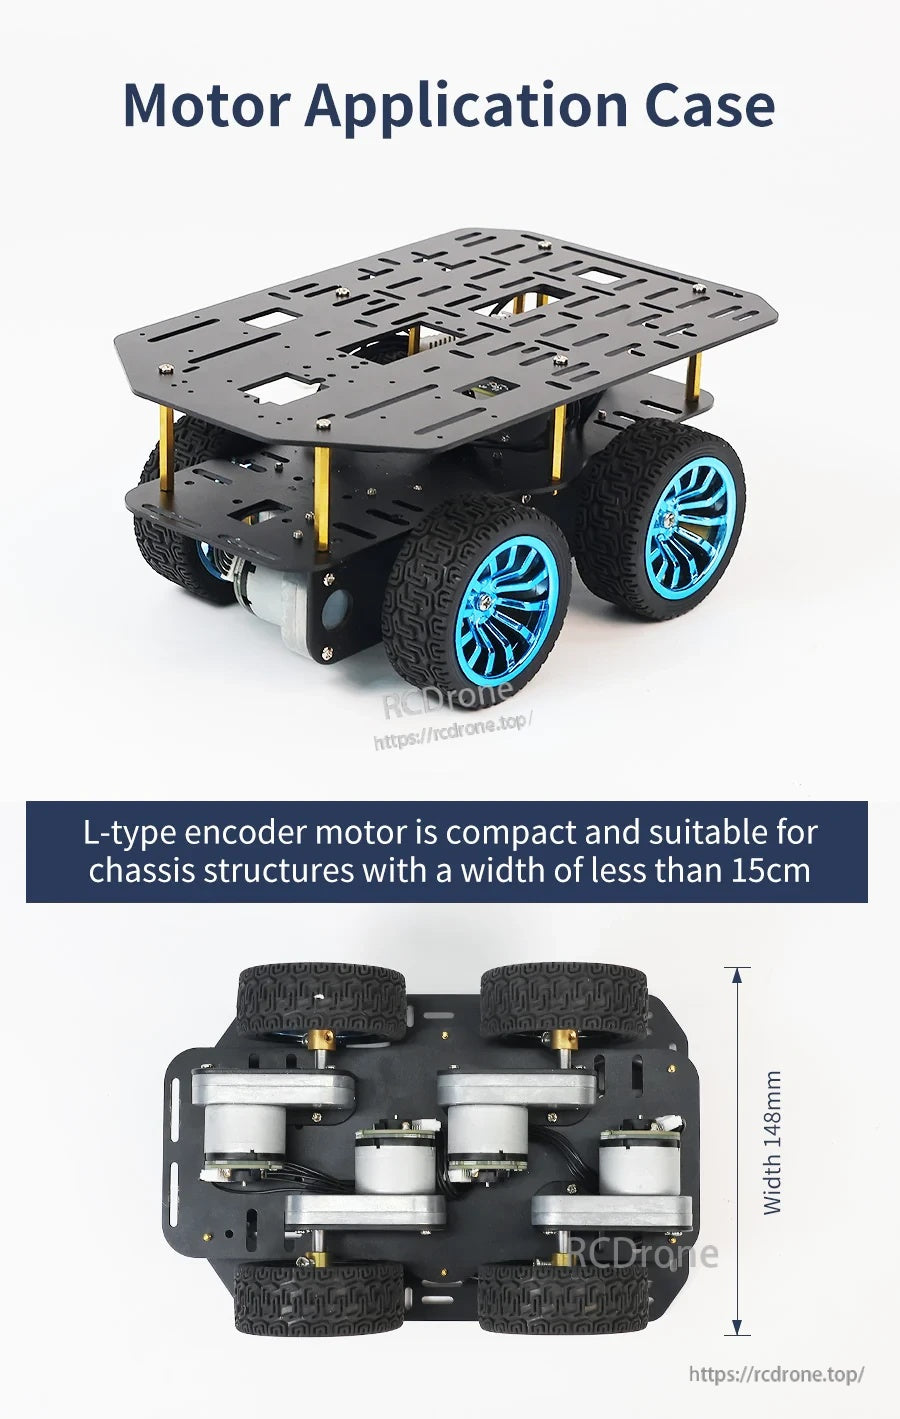
En exempelbyggnad visar hur motorn passar in i kompakta robotbilplattformar designade under 15 cm breda.
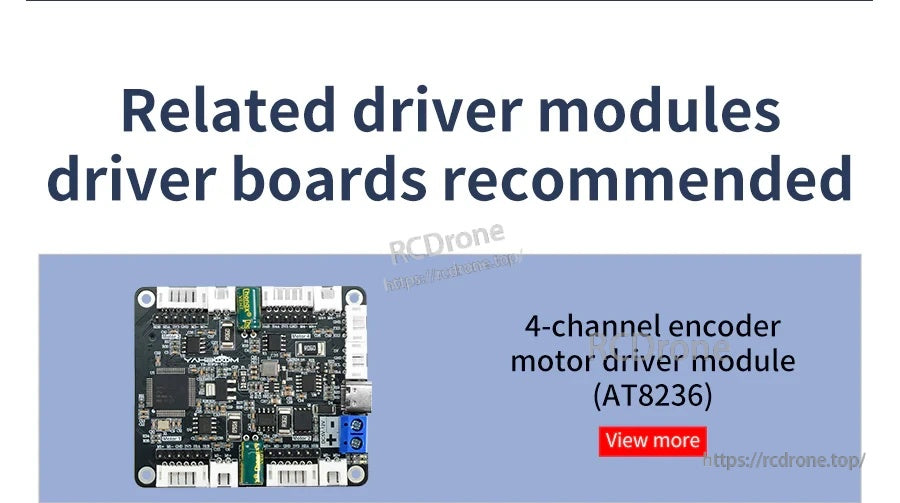
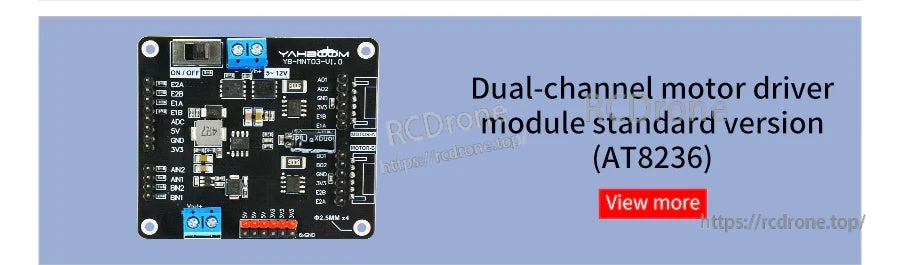
AT8236 dual-kanals motorstyrmodul tillhandahåller märkta terminaler och kontakter för enkel kablage och kontroll av två DC-motorer.
ROS-robotens styrkort erbjuder en kompakt PCB med tillgängliga USB-portar och kontakter för anslutning av perifera enheter.
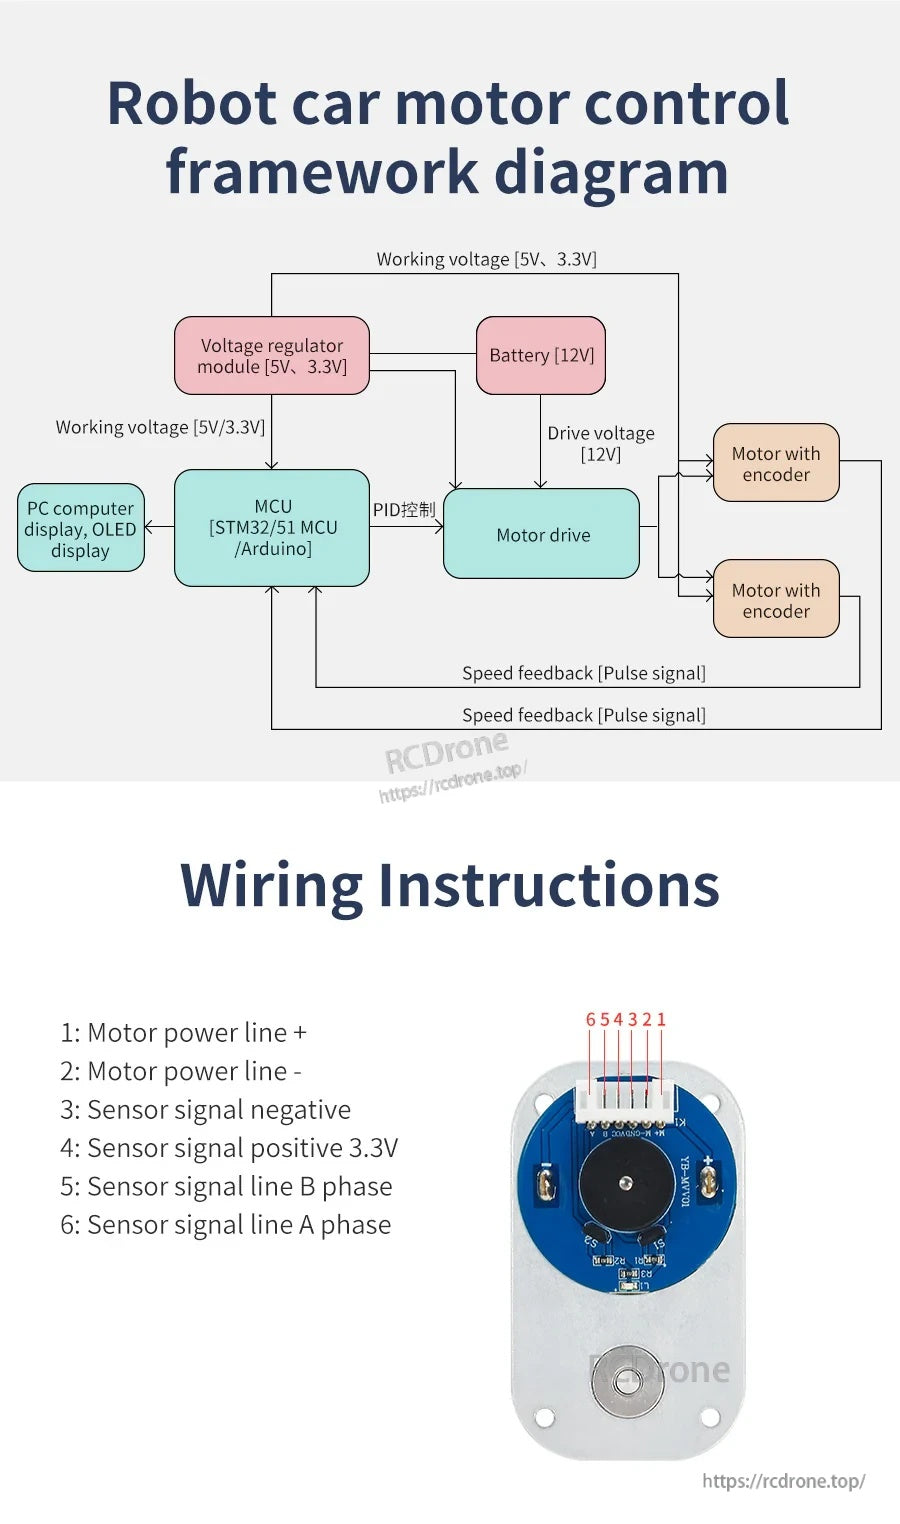
Kopplingsguiden märker motorström, 3.3V, jord och A/B-fas återkopplingssignaler för att ansluta en encoder DC-reduktionsmotor till en styrenhet.
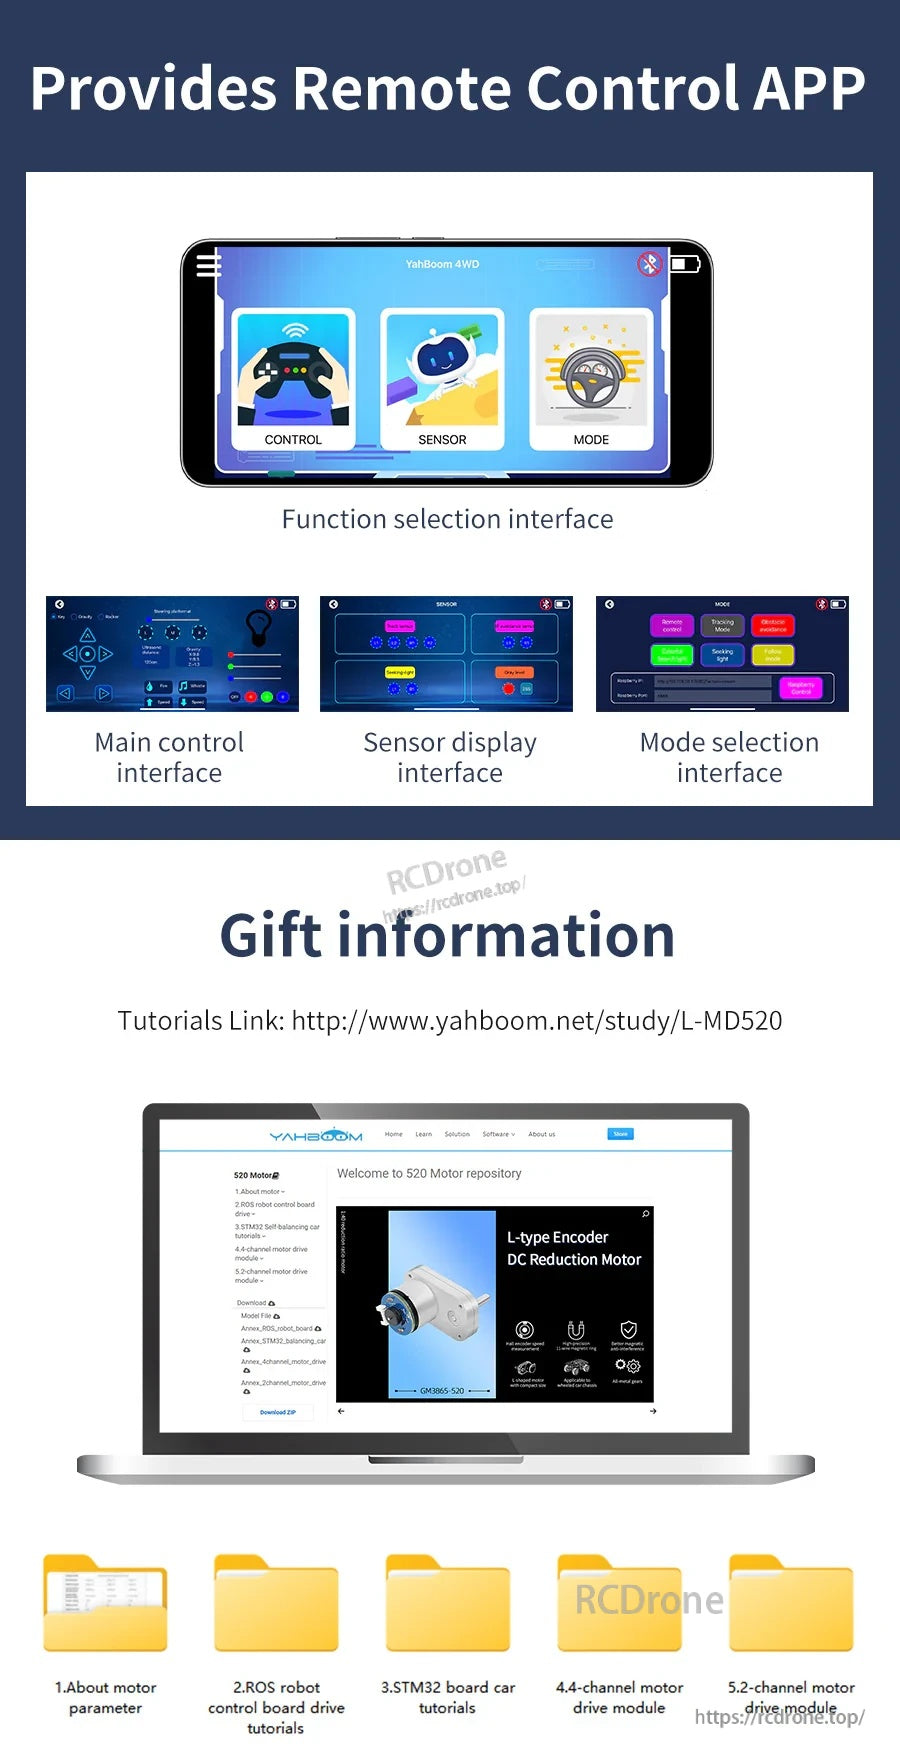
Fjärrkontrollappen erbjuder en huvudkontrollpanel samt sensorvisning och lägesvalsskärmar för installation och drift.
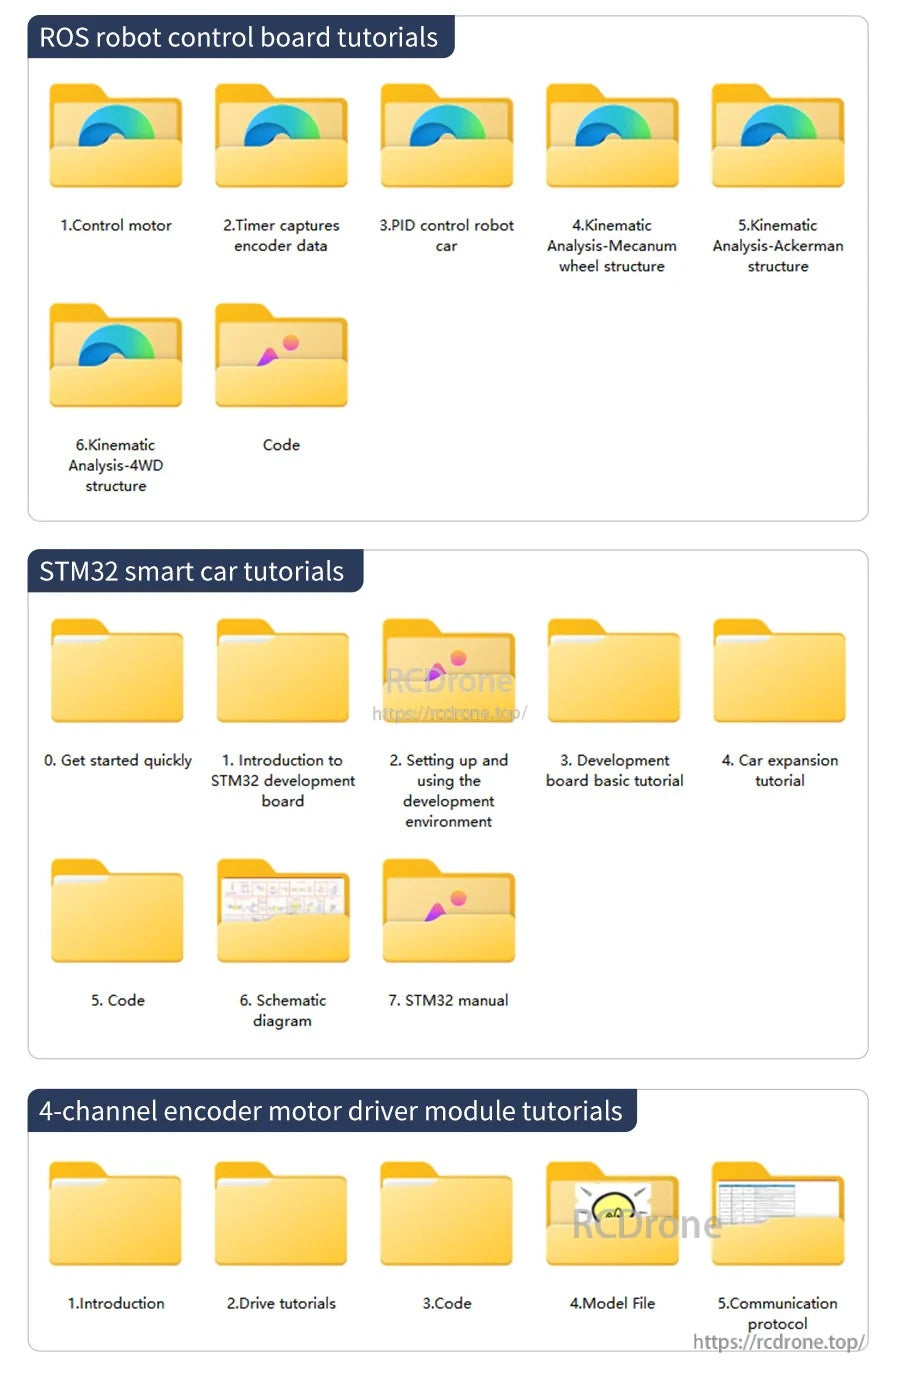
Handledningsmappar inkluderar guider för ROS-robotens styrkort, grundläggande för STM32 smart bil och dokumentation för 4-kanals encoder motorstyrmodul.
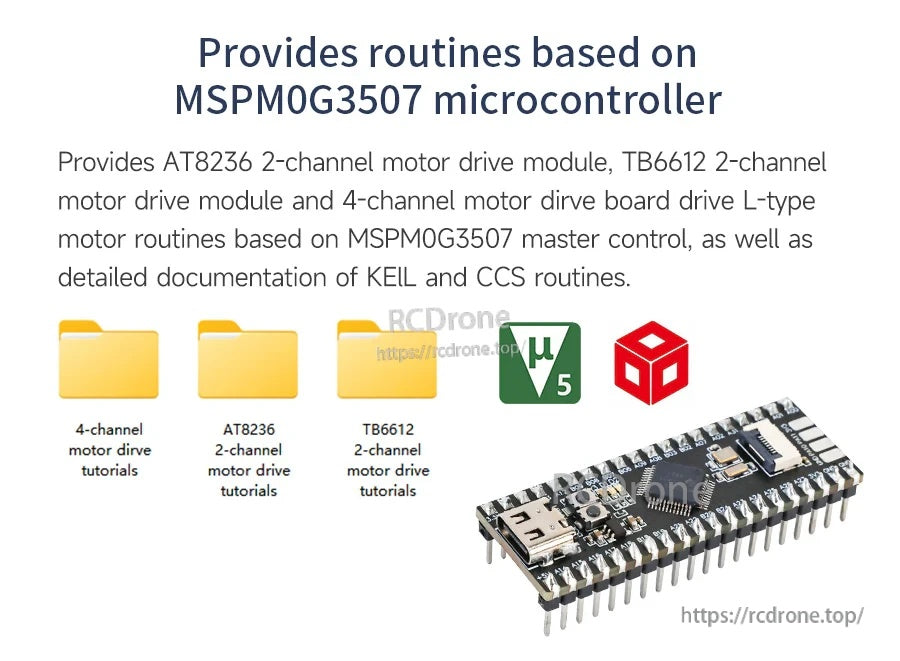
Kontrollrutiner baserade på MSPM0G3507 tillhandahålls för AT8236 och TB6612 motorstyrmoduler, inklusive 2-kanals och 4-kanals alternativ.
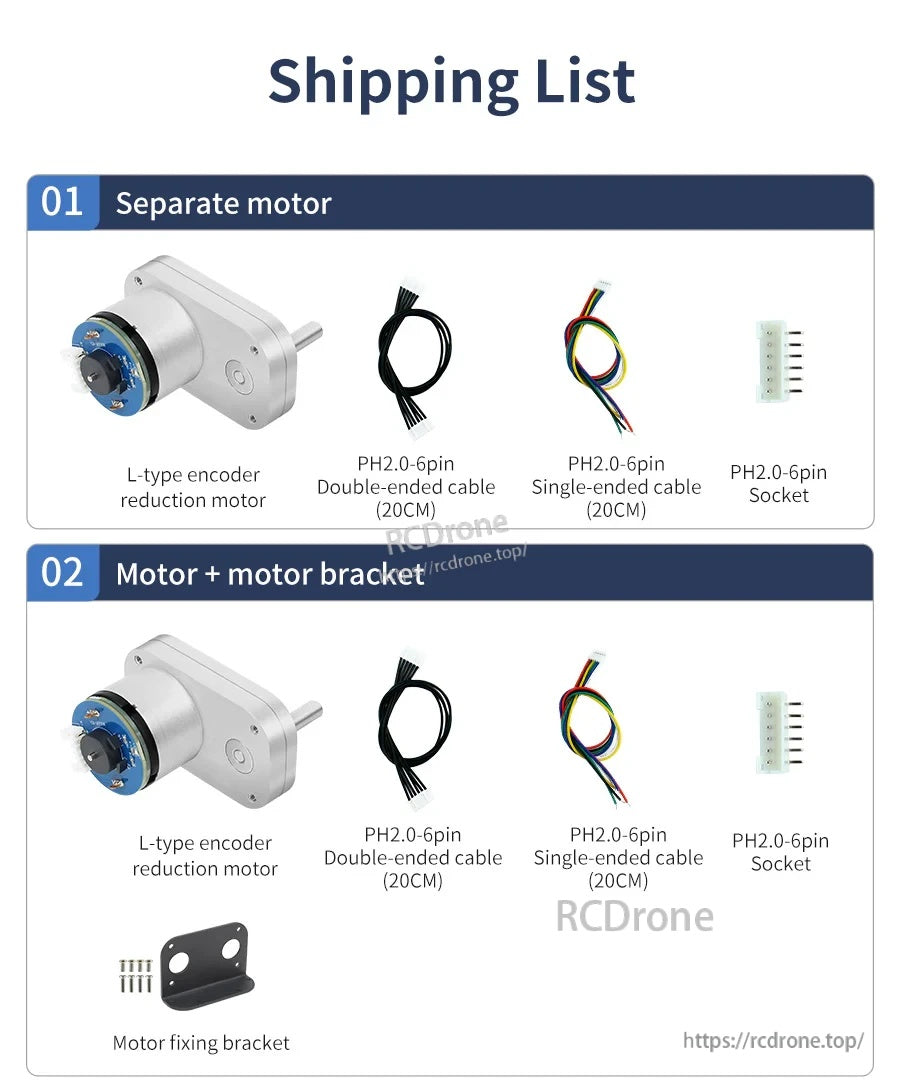
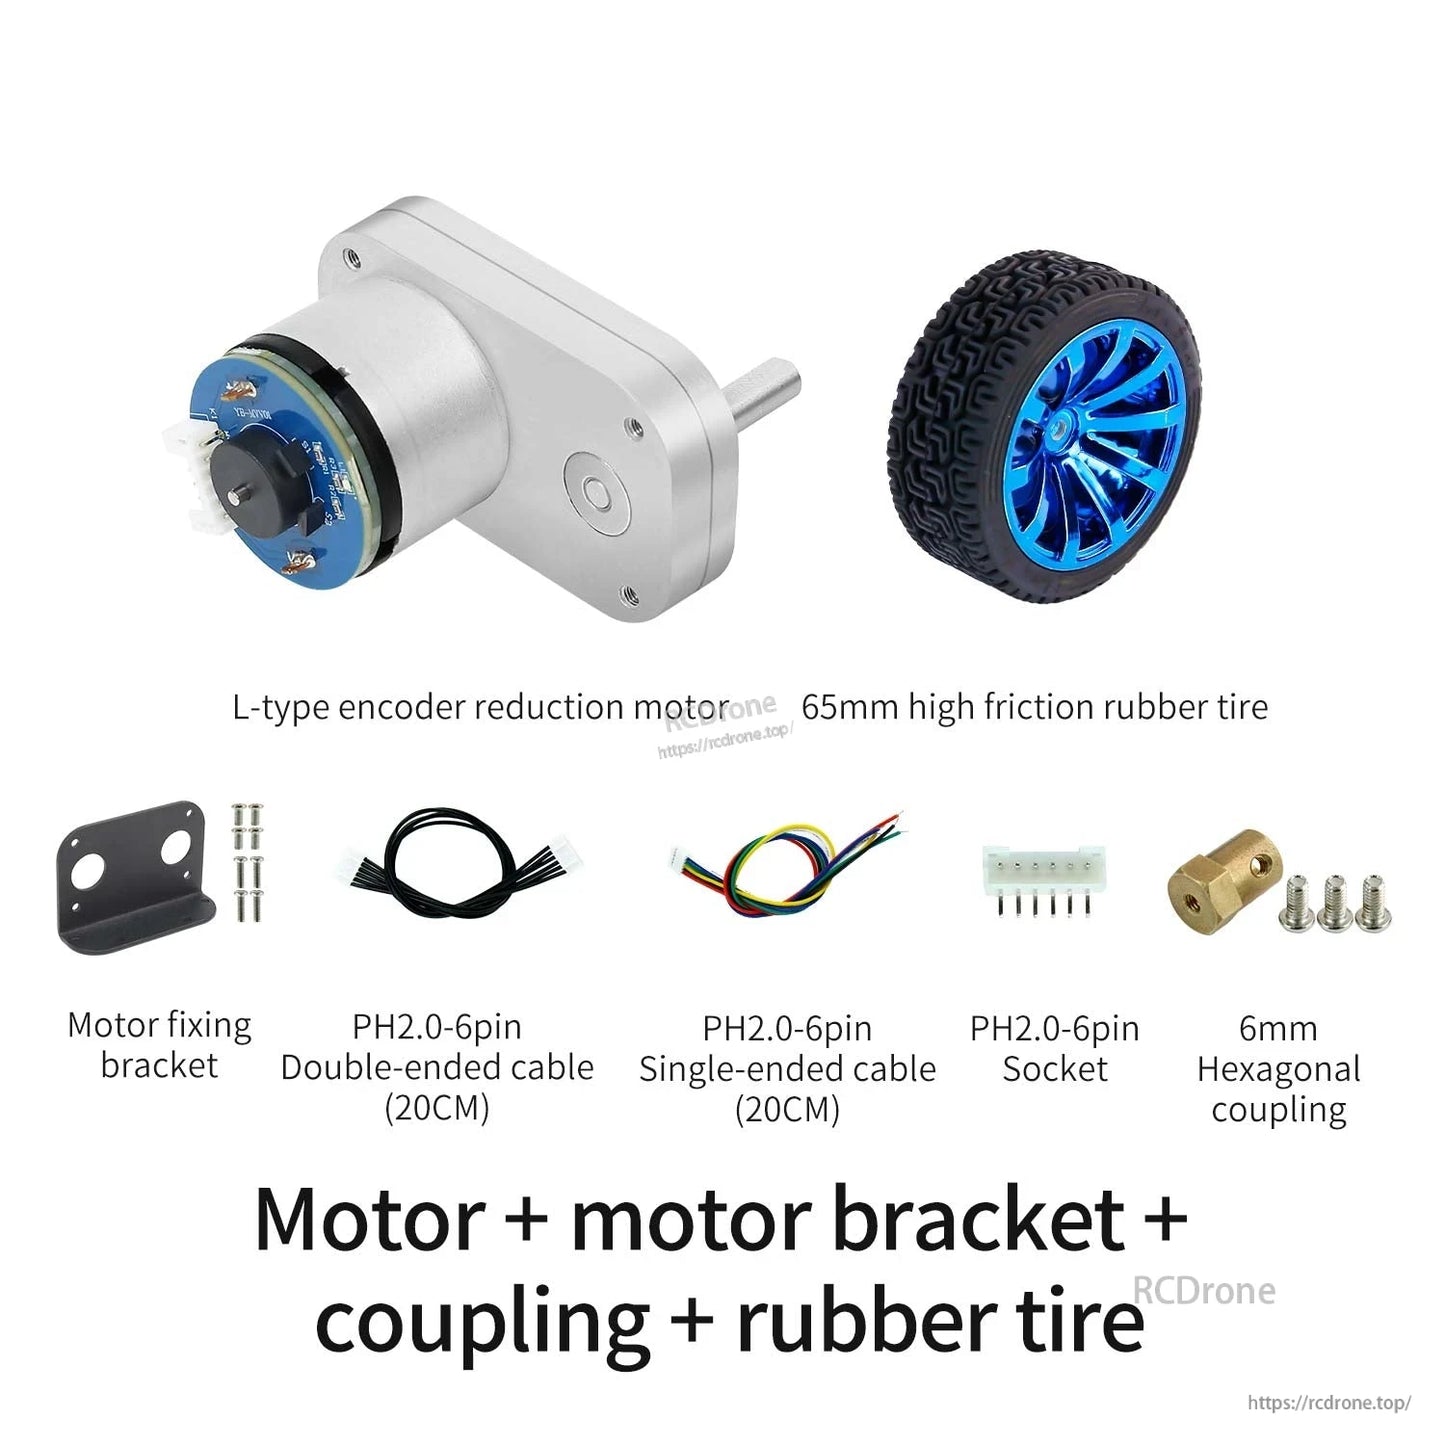
L-typens encoder reduktionsmotor levereras med en PH2.0 6-polig kontakt och 20 cm kablar, med en valfri motorfäste.
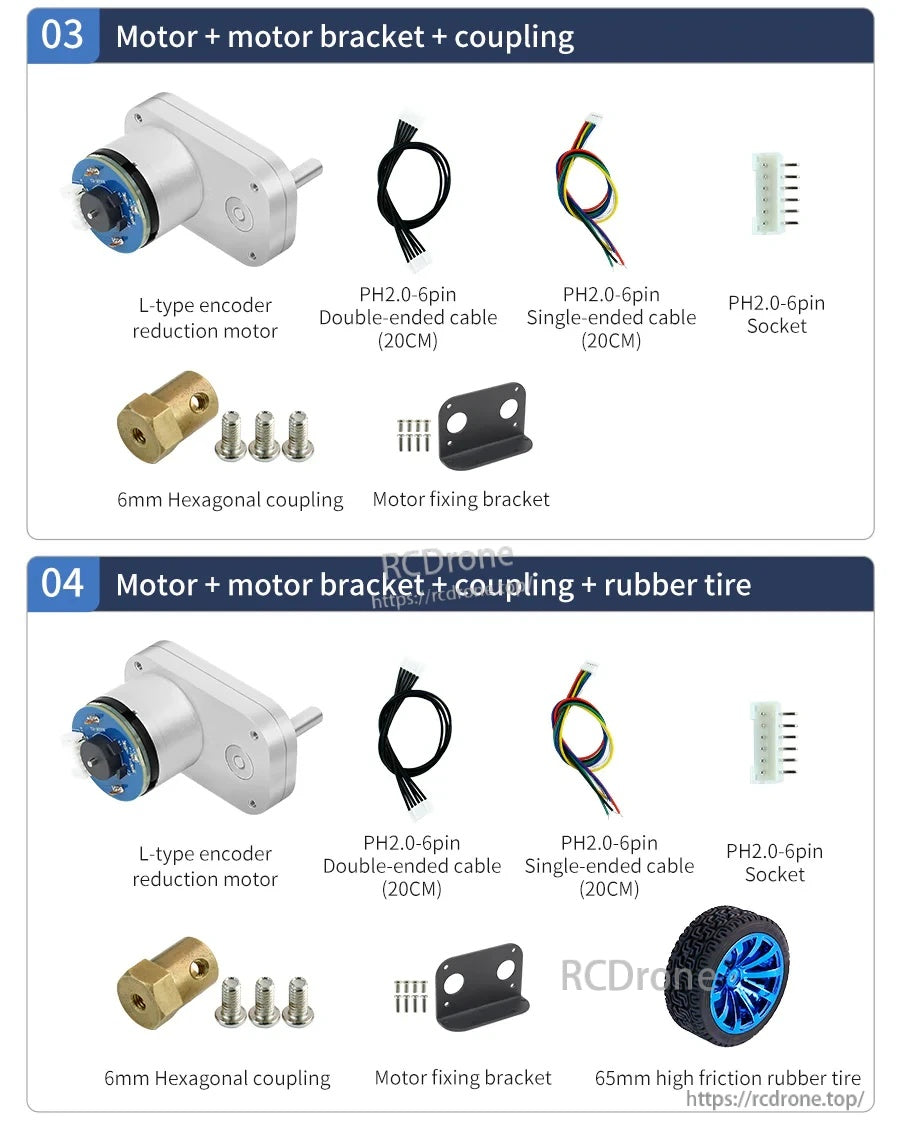
L-typ 520 encoder DC-reduktionsmotorsetet inkluderar en motorfäste, 6mm hexagonal koppling, PH2.0-6pin kablar och kontakt, med ett valfritt 65mm högfriktionsgummidäck.