Yahboom MicroROS Självbalanserande Robotbil 4KG Last (Standard/AI Vision) ROS2 Humble TOF LiDAR SLAM
Yahboom MicroROS Självbalanserande Robotbil 4KG Last (Standard/AI Vision) ROS2 Humble TOF LiDAR SLAM
Yahboom
Det gick inte att ladda hämtningstillgänglighet


Översikt
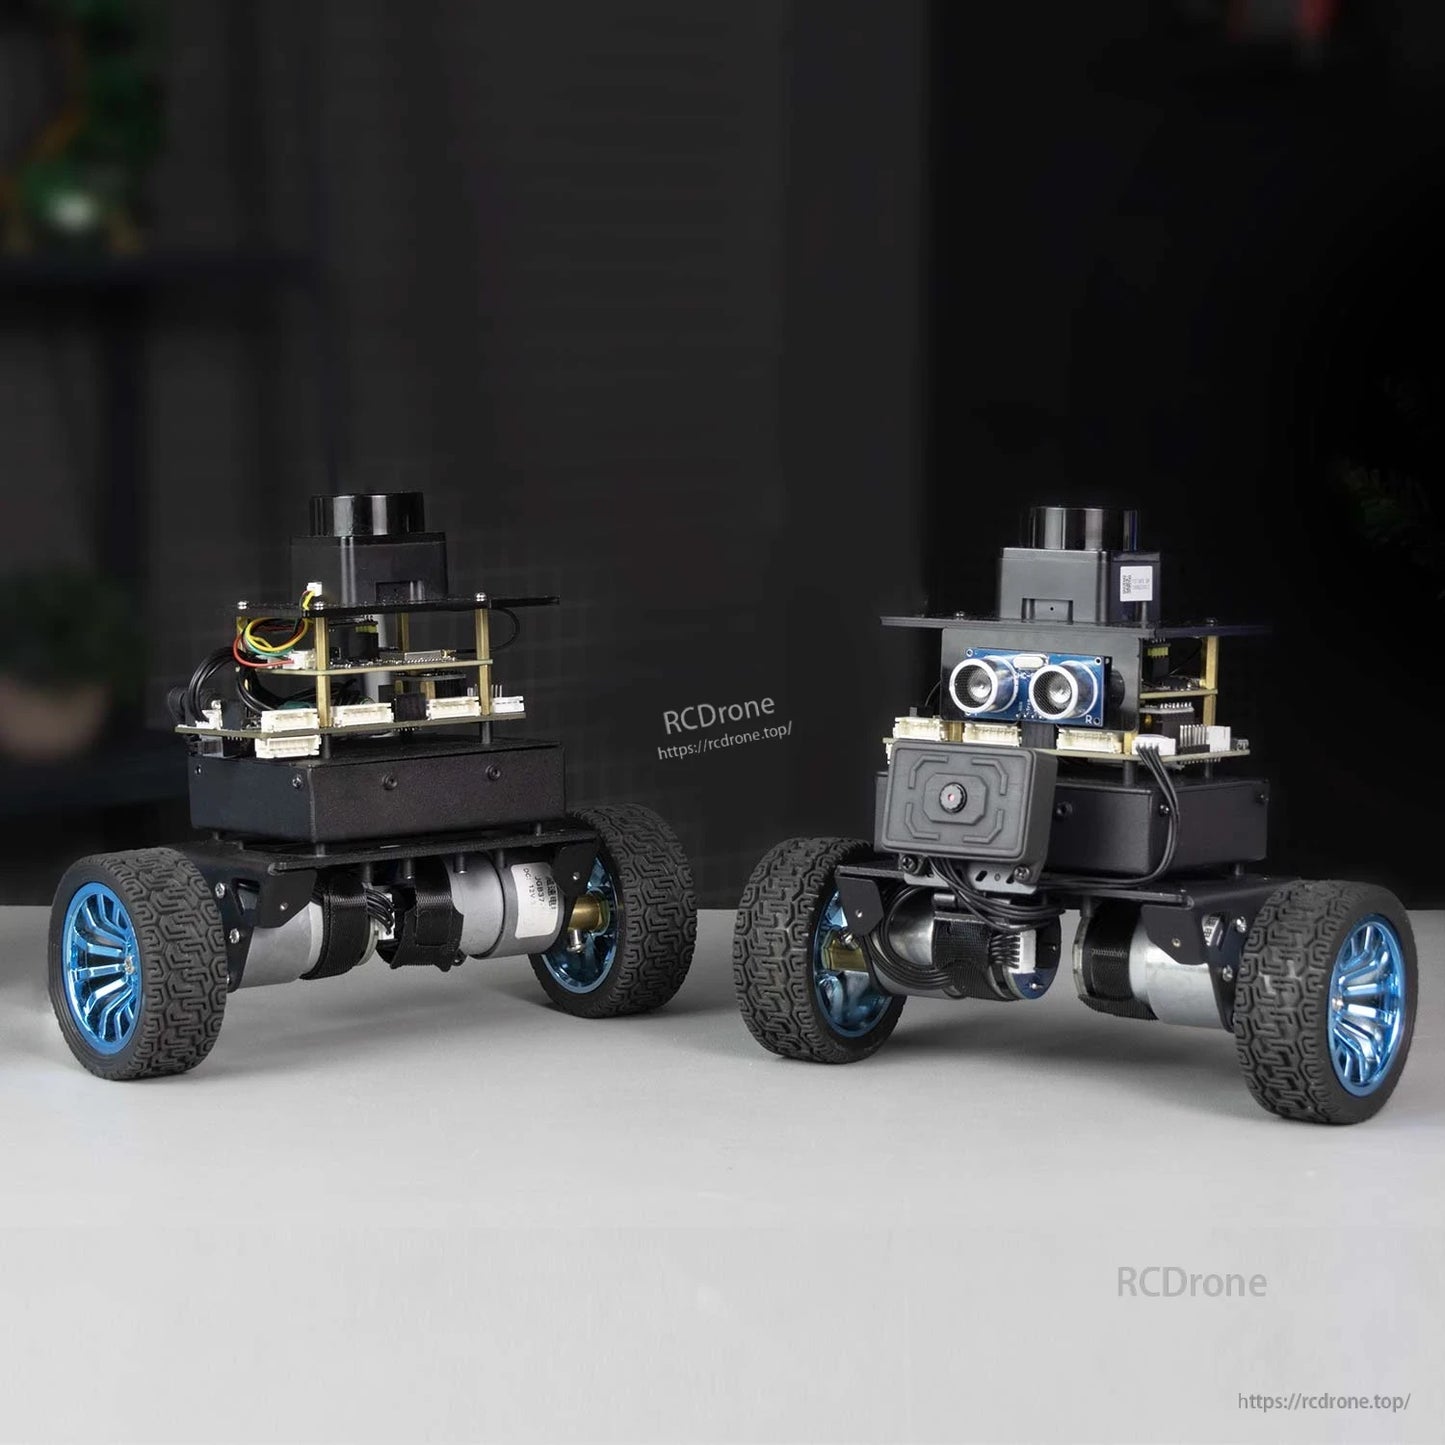
Yahboom MicroROS självbalanserande robotbil är en tvåhjulig självbalanserande robotbilplattform designad för ROS2 (Humble) lärande och utveckling. Den integrerar STM32 + ESP32 dualprocessorer, ett metallchassi, 520 encoder DC-reduktionsmotorer, en 6-axlig IMU-hållningssensor, ultraljudsmodul, TOF laser LiDAR och en OLED-display. Genom att använda MicroROS trådlös kommunikation kan sensordata (såsom LiDAR, hastighetsmätare, 6-axlig sensor och valfri kamera) överföras till ett PC-virtuellt maskinsystem för att slutföra komplexa beräkningsuppgifter och generera beslut för kartläggning och navigering.
Nyckelfunktioner
- MicroROS trådlös kommunikation + virtuell maskin huvudkontroll för realtidsöverföring av sensorinformation och beräkning på den virtuella PC-maskinen
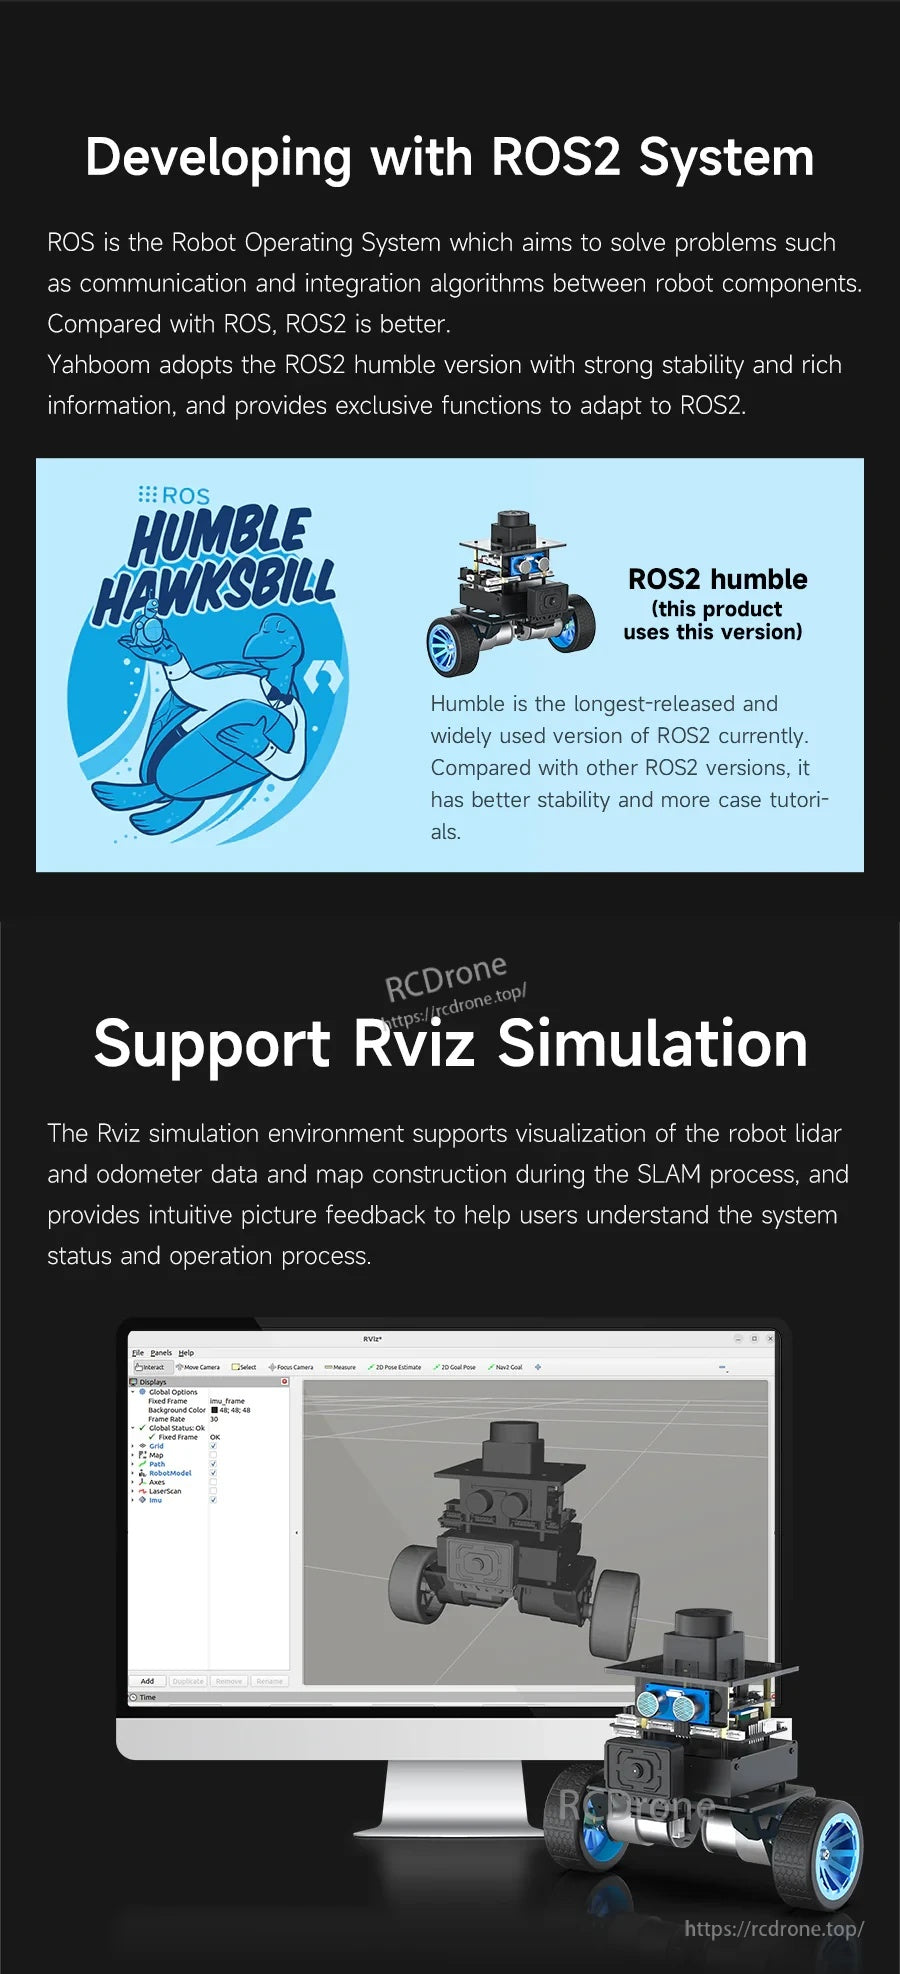
- ROS2 Humble stöd, med RViz simulering för att visualisera systemstatus och SLAM-processer
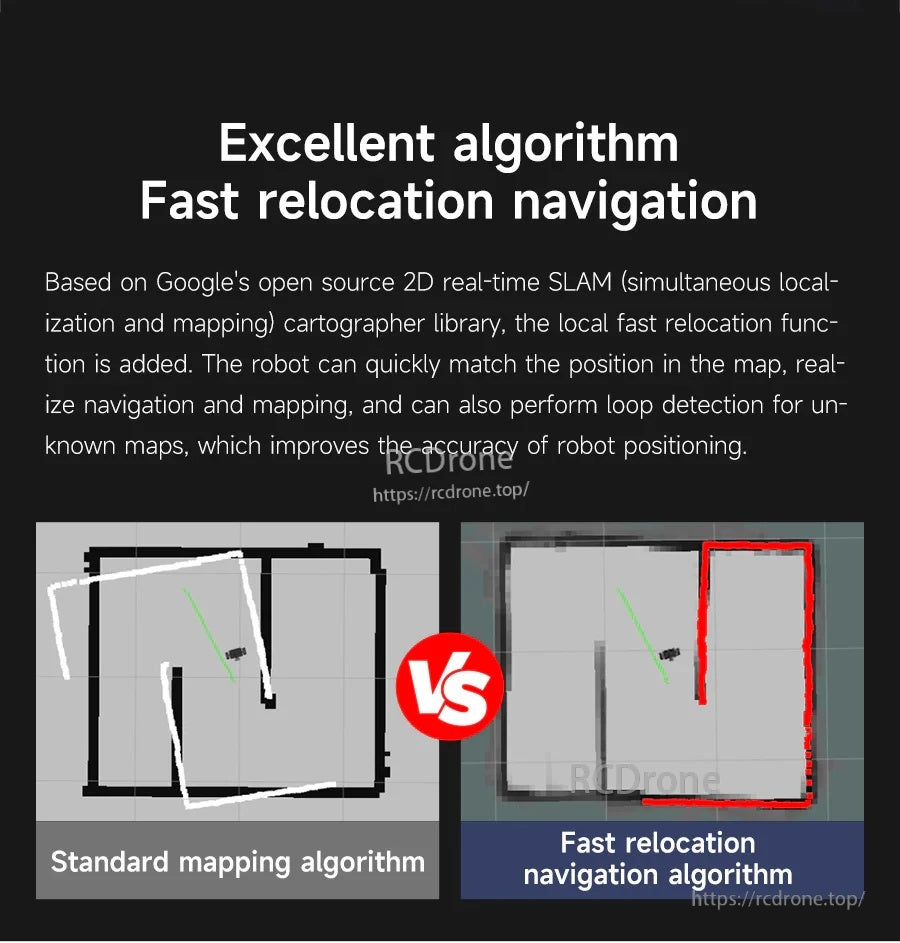
- SLAM kartläggning & navigering stöd (gmapping och cartographer algoritmer)
- LiDAR-funktioner: väggföljande, vakt (ansiktar närmaste mål), följ (spårar närmaste mål), patrull (skannar rutt och stannar vid hinder), hinderundvikande
- Ultraljudshinderundvikande/följande lägen (växlande)
- OLED dataskärm (stöder visning av aktuell läge och spänning för robotbilen)
- 4KG lastbalans kapacitet; 3-lagers strukturdesign med en övre plattform för att bära föremål/DIY-expansion
- Klättring: stöder lutningar på cirka 30°
- Multi-maskin synkron navigering/kontroll (multi-robot navigering på samma karta; multi-maskin handkontroll och tangentbordskontroll)
- App-kontroll: kartläggningsnavigeringsapp (iOS/Android) och Bluetooth fjärrkontrollapp (endast Android)
För produktval, installationssupport och efterförsäljningsservice, kontakta https://rcdrone.top/ eller e-posta [email protected].
Standard vs AI Vision Version
- Standard Version: AI visuella interaktionsfunktioner stöds inte.
- AI Vision Version: lägger till en ROS-WiFi-kameramodul och stöder AI-visionsigenkänning/interaktion. AI vision-versionen stöder visning av video i kartläggningsnavigeringsappen.
AI Vision-funktioner (endast AI Vision-version)
- QR-kod rörelsekontroll (känna igen QR-kodens innehåll och utföra framåt/bakåt instruktioner)
- Handflata följande
- Gestkontroll av bilrörelse
- Ansiktsigenkänning
- Mänsklig hållningsspårning
- OpenCV bildbehandling
- MediaPipe maskininlärning
Specifikationer
| Modell | MicroROS självbalanserande robotbil (Standardversion / AI Vision-version) |
| Huvudprocessor | STM32 + ESP32 dualprocessorer |
| Processor (detaljerad) | STM32F103RCT6; ESP32-S3-WROOM-1U-N4R2 |
| Värddator / ROS masterkontroll | PC virtuell maskin |
| Trådläge | WiFi-UDP-läge (ansluter till WiFi-UDP-proxy för den virtuella maskinen/datorn); Professionellt läge (STA) lämpligt för flerobotkontroll; enheterna bör vara inom samma nätverkssegment |
| LiDAR | TOF LiDAR som standard; TOF laser LiDAR (SLAM) |
| Standard sensorer | OLED; Ultrasonisk; TOF laser LiDAR (SLAM) |
| IMU | 6-axlig IMU-hållningssensor |
| Motor | 520 encoder DC-reduktionsmotor |
| Encoder | AB-fas hastighetsencoder |
| Kontrollalgoritm | PID / LQR (stöder PID och LQR-kontroll) |
| Batteri | 2200mAh batteripack |
| Last | 4KG lastbalans |
| Klattring | Omkring 30° lutning |
| Fjärrkontroll | BT fjärrkontroll APP; kartläggningsnavigations APP; tangentbordsstyrning; handtagskontroll (valfritt) |
| Mobilappar | Kartläggningsnavigations APP stöder iOS/Android; Bluetooth fjärrkontroll APP stöder endast Android |
| Kamera (visionsversion) | ROS-WiFi kameramodul |
| RViz | RViz simulering stöd |
| Inbyggd skärm | OLED dataskärm (läge och spänning) |
| Skydd / varning | Med batteriskyddsbox; lågspänningsvarningsfunktion |
| OS / plattformsnotering | Stöder inte mac-system | BT app parameterjustering | Ej stöd |
Applikationer
- ROS2 Humble lärande och klassrumsundervisning
- SLAM kartläggning och navigeringsexperiment (gmapping/cartographer)
- Multi-robot samordningsdemonstrationer (multi-maskin synkron navigering/kontroll)
- AI vision interaktionsprojekt (AI Vision Version med ROS-WiFi kameramodul)
Handledning
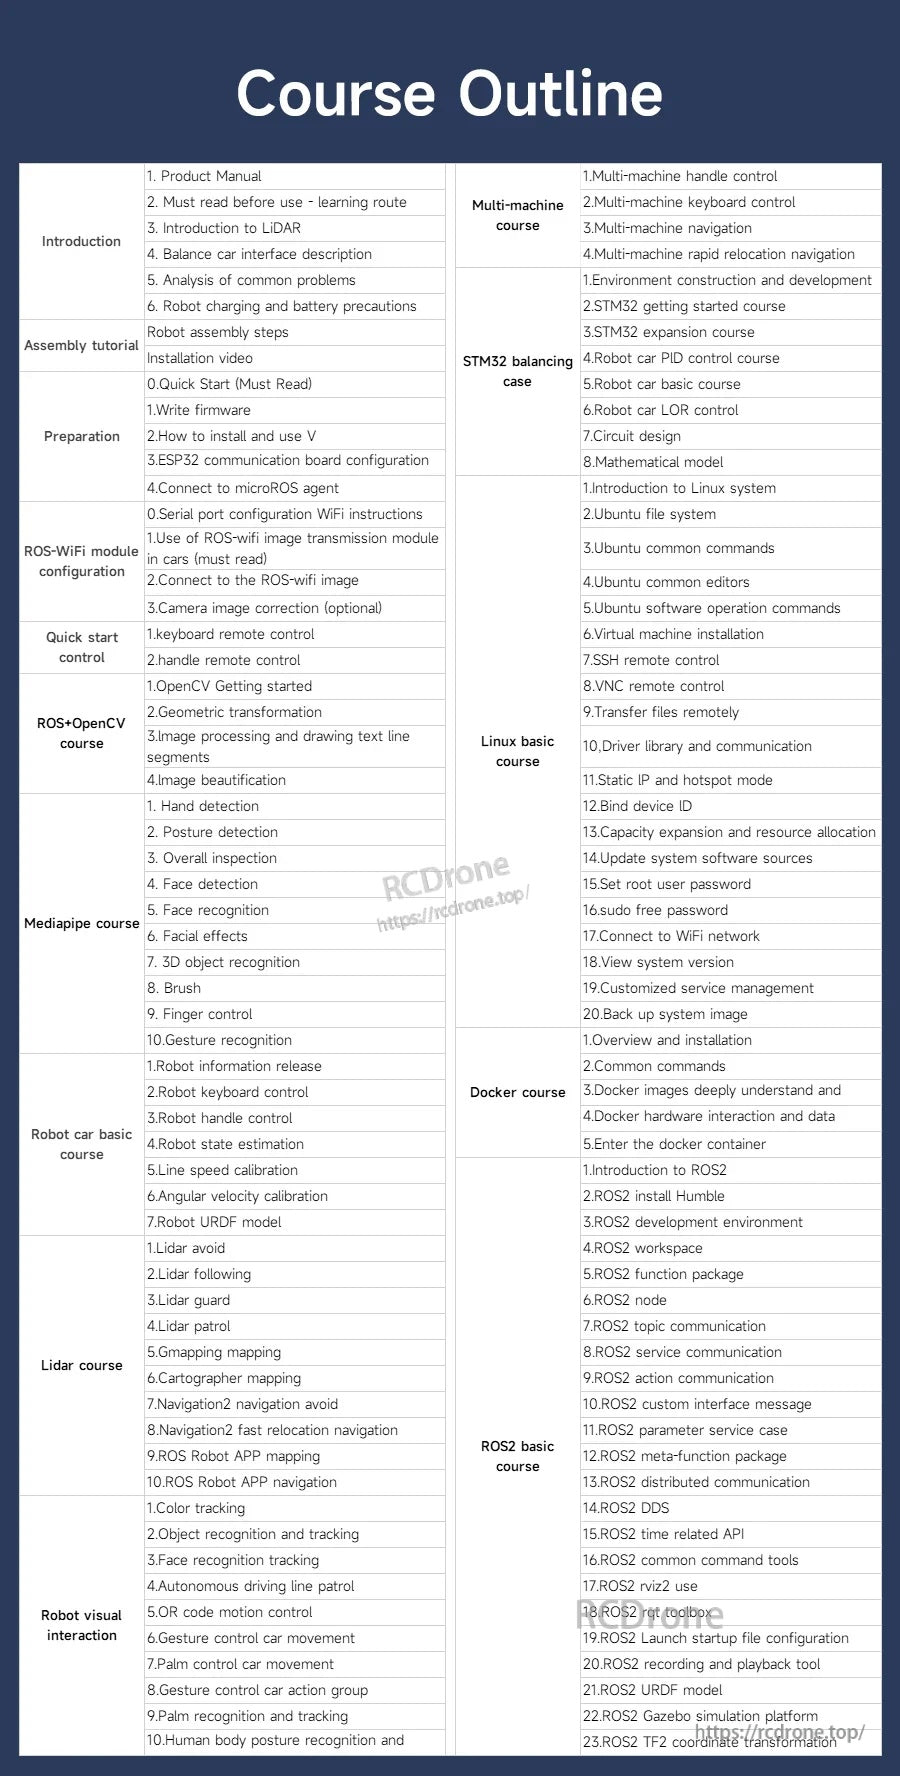
Handledningslänk: http://www.yahboom.net/study/SBR-microROS
Detaljer
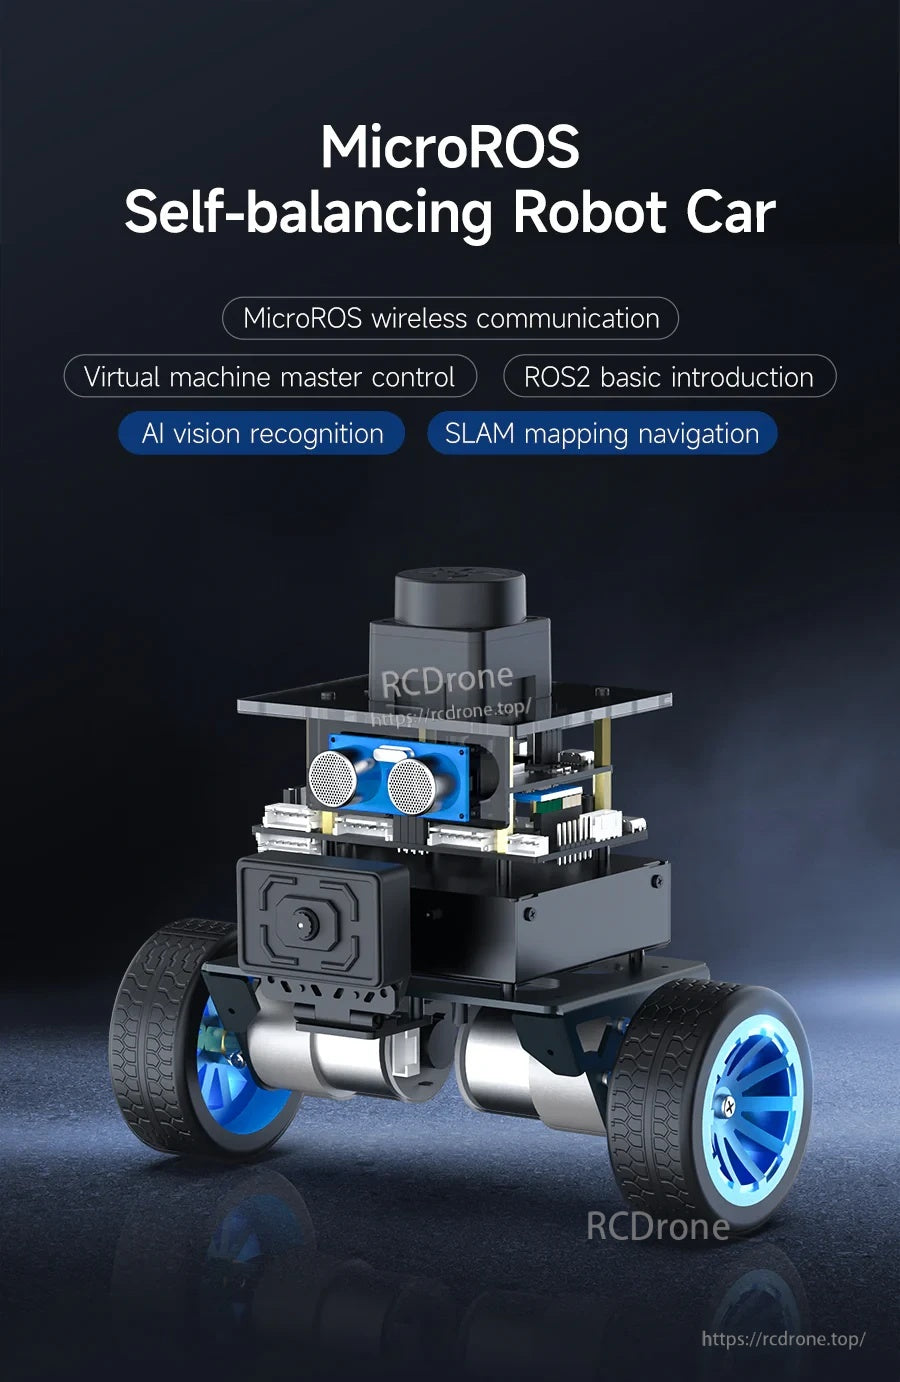
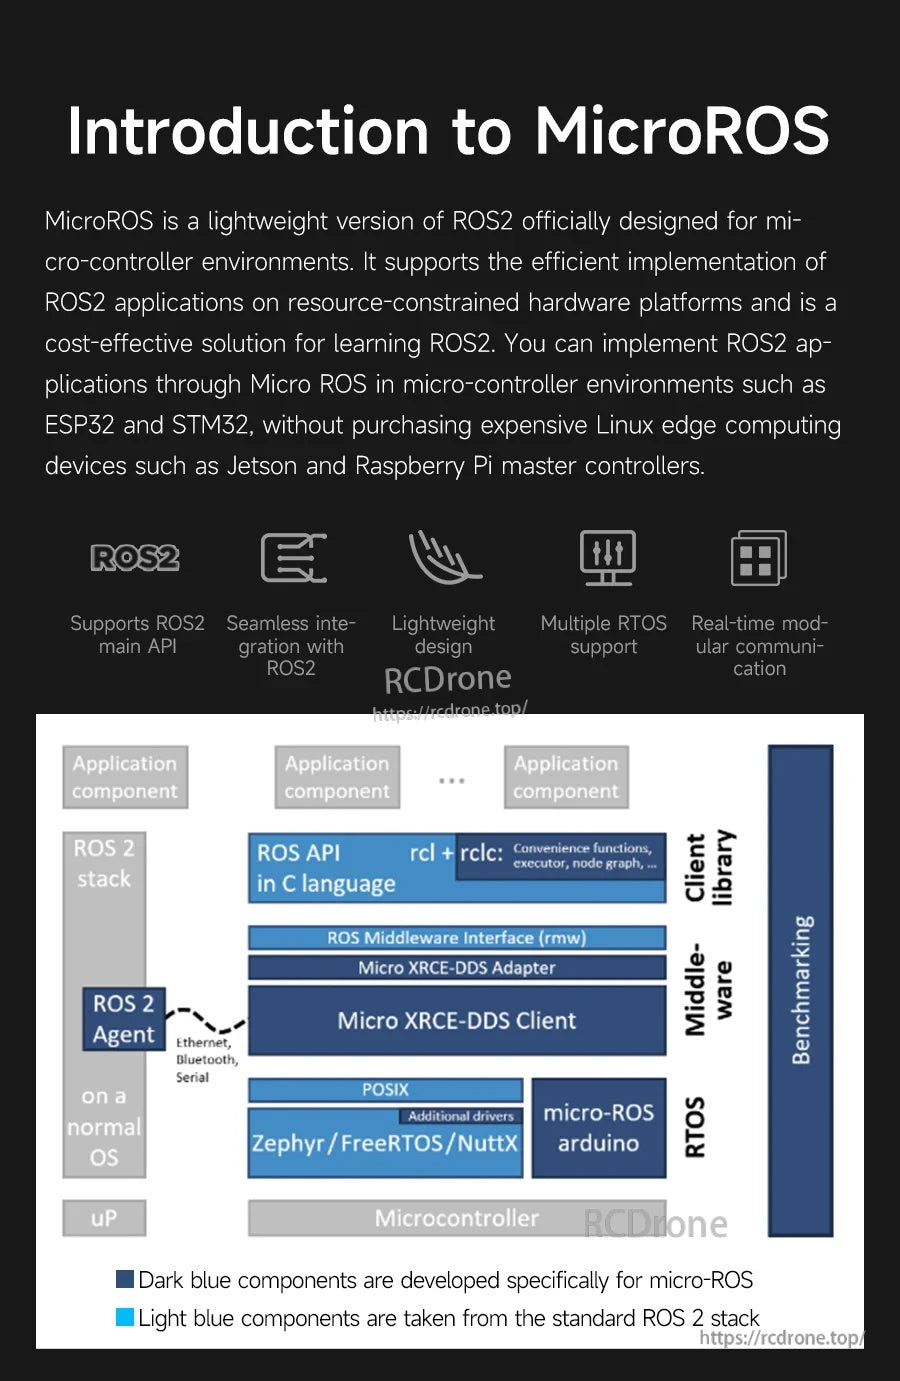
MicroROS trådlösa kommunikationsströmmar LiDAR/IMU/odometri data till en ROS2 Humble PC (virtuell maskin) för kartläggning och navigering.
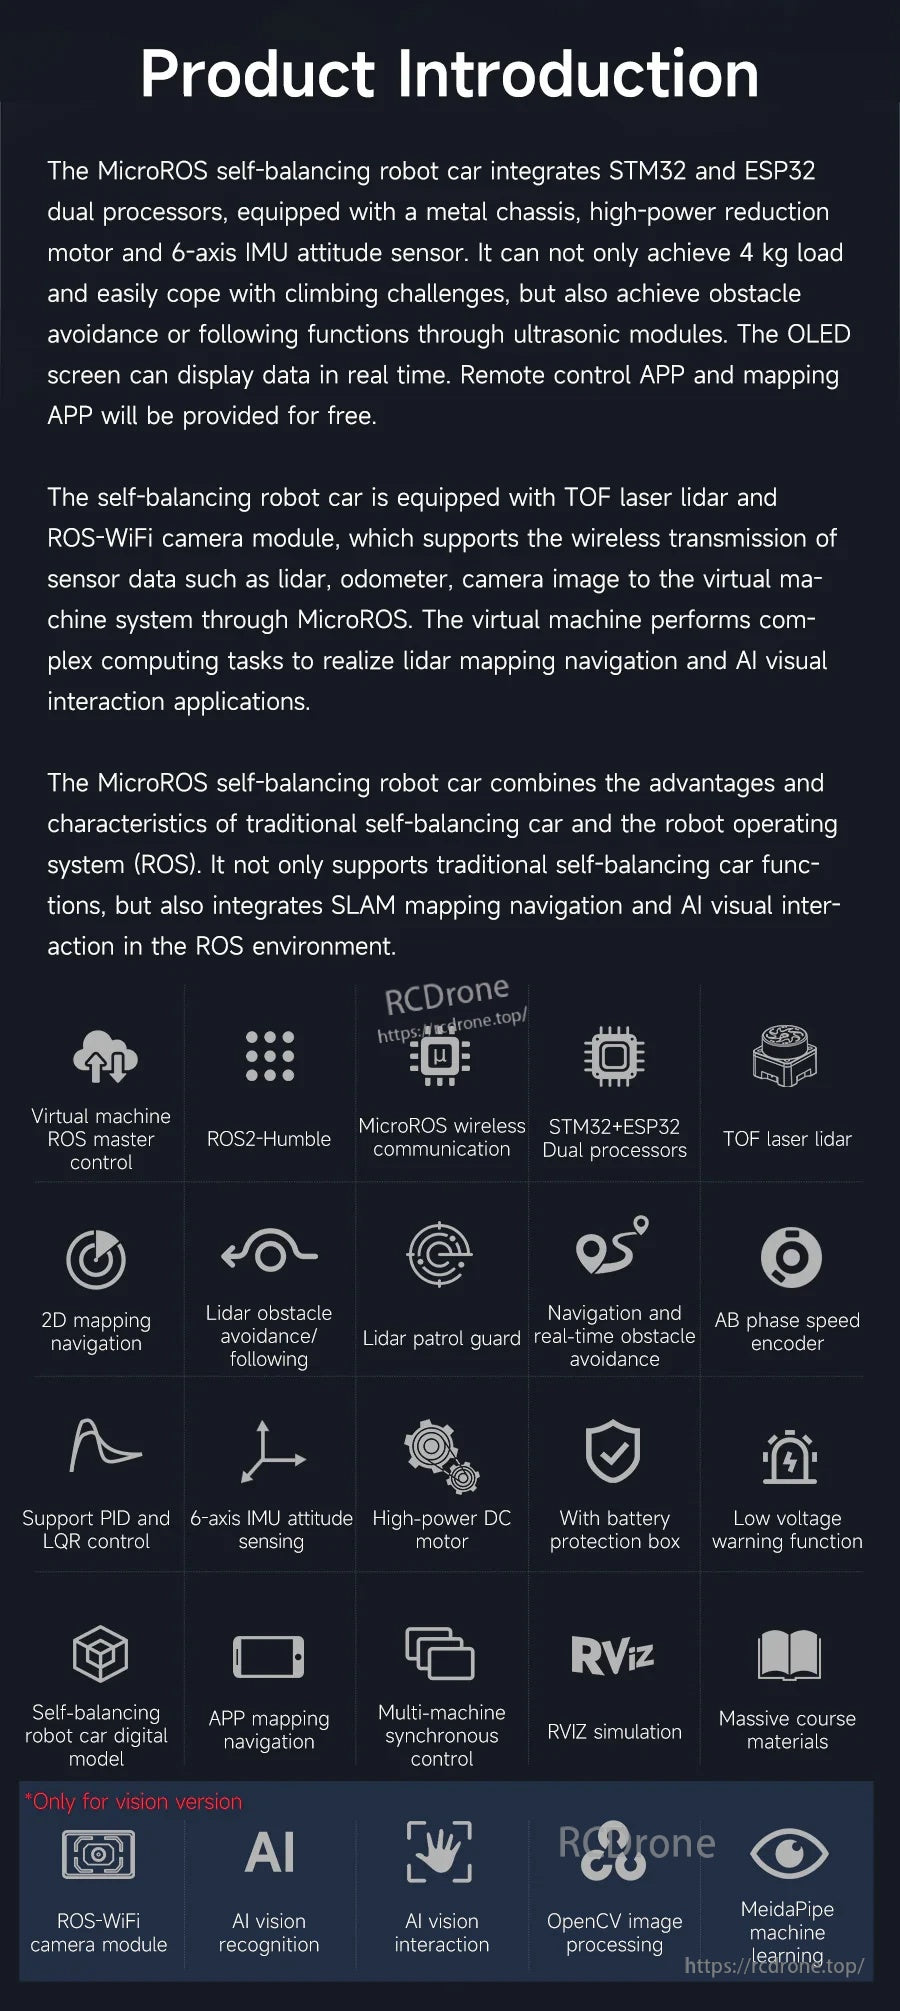
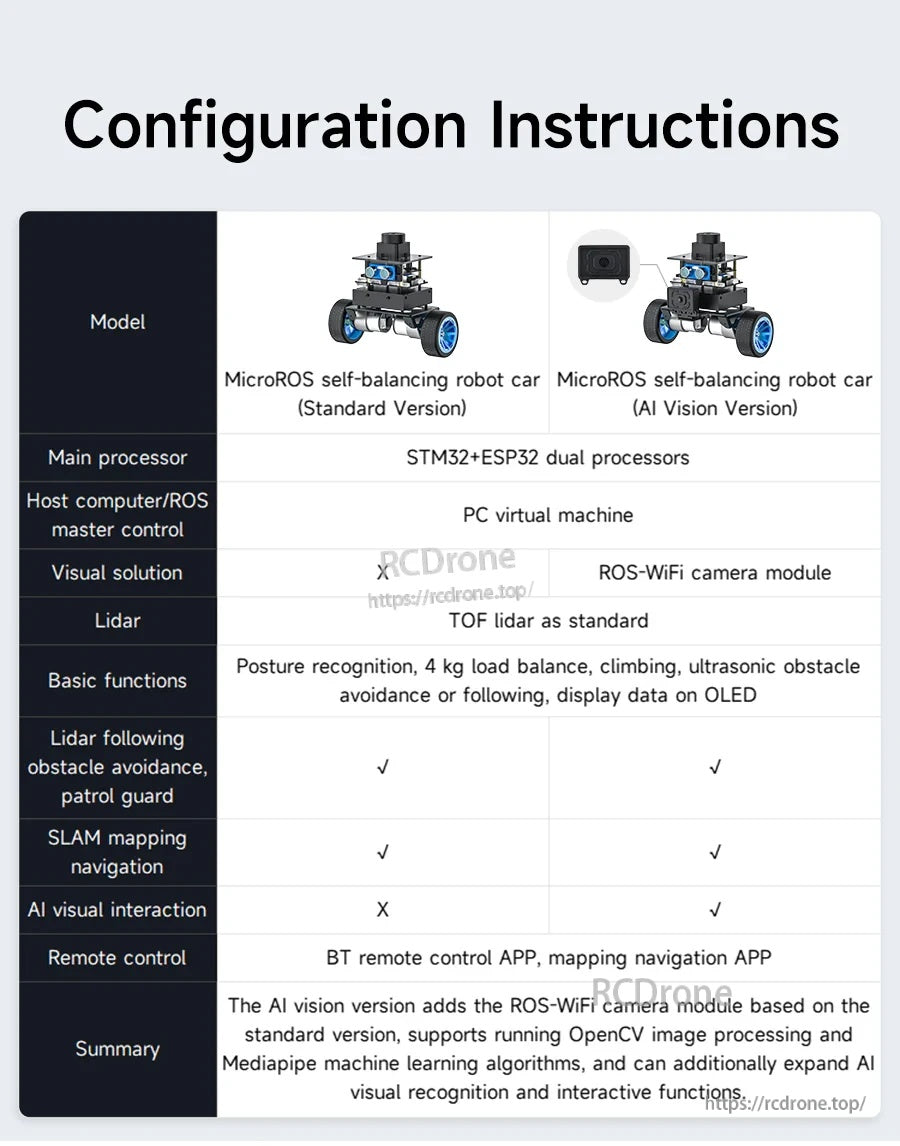
Välj Standardpaketet för kärn MicroROS + SLAM-lärande, eller AI Vision-versionen för att lägga till ROS-WiFi-kameran och funktioner för visuell interaktion.
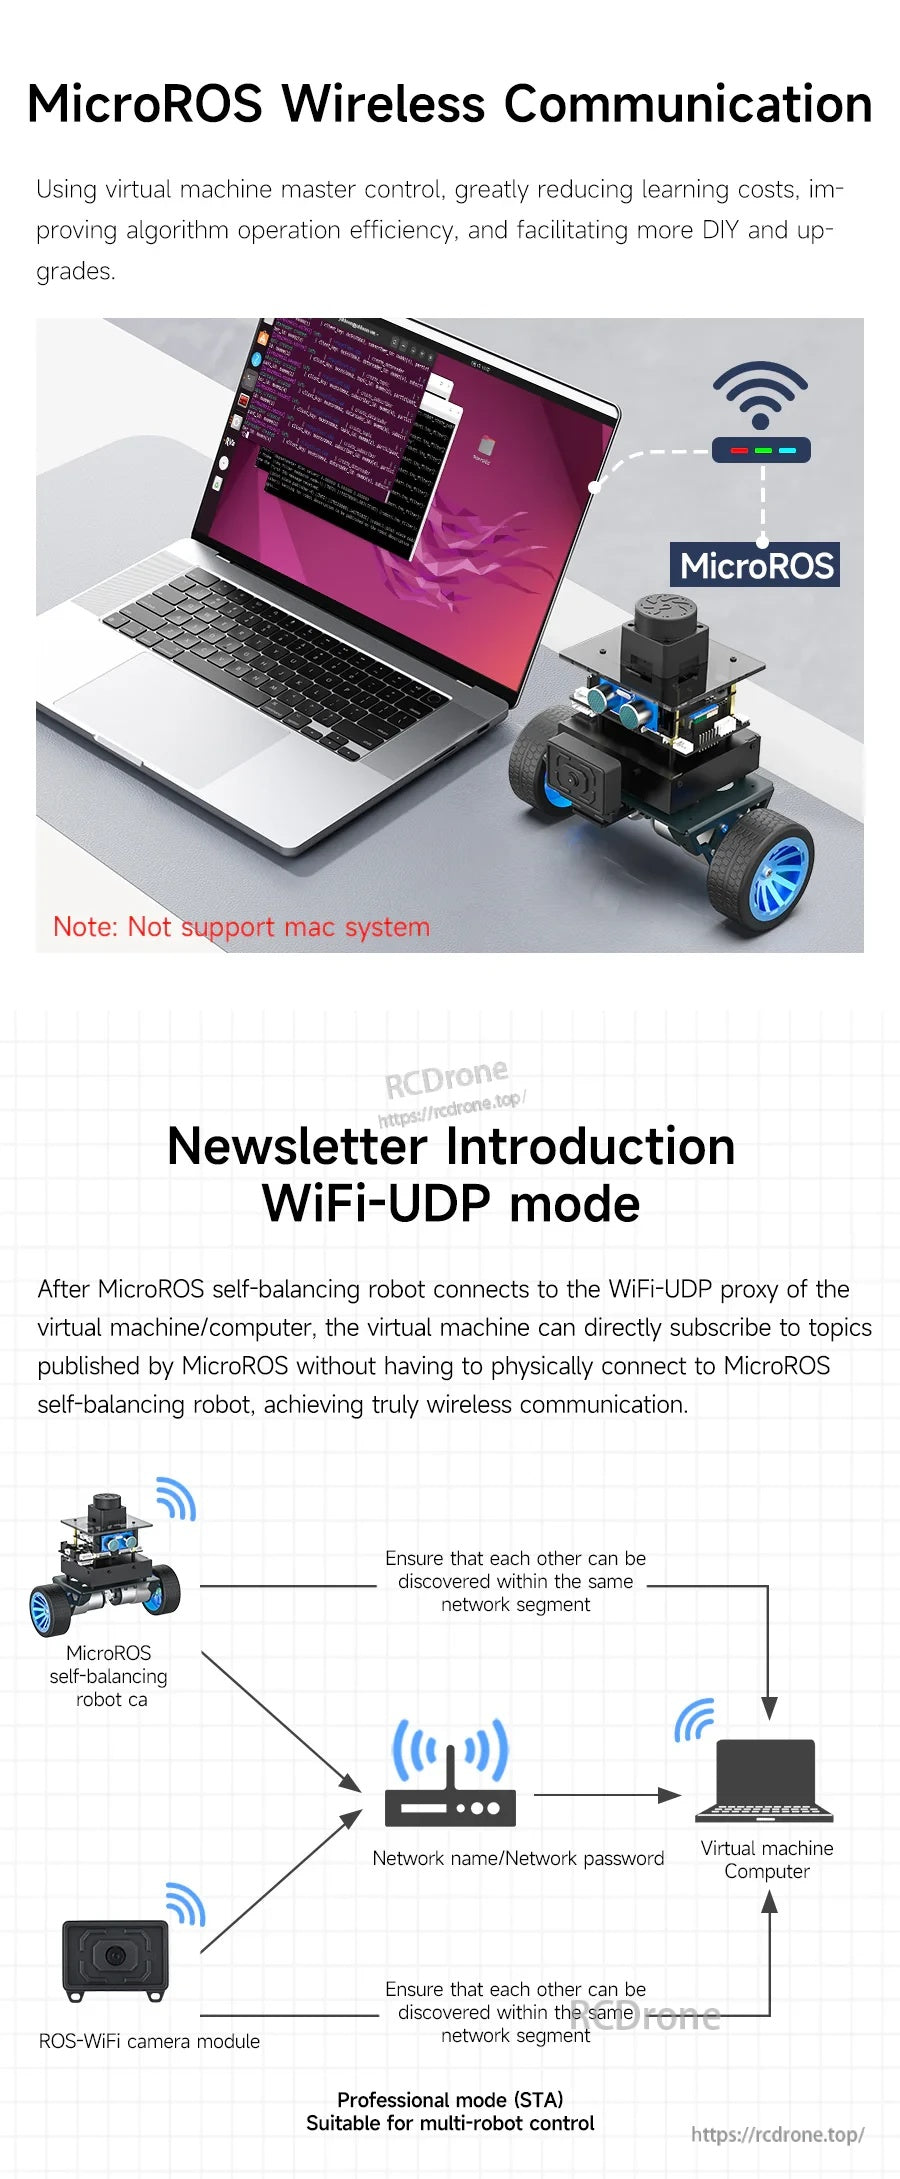
En Wi‑Fi UDP-bro kopplar roboten till ROS2 virtuella maskinens master, vilket hjälper till att hålla den ombordvarande beräkningen lätt.
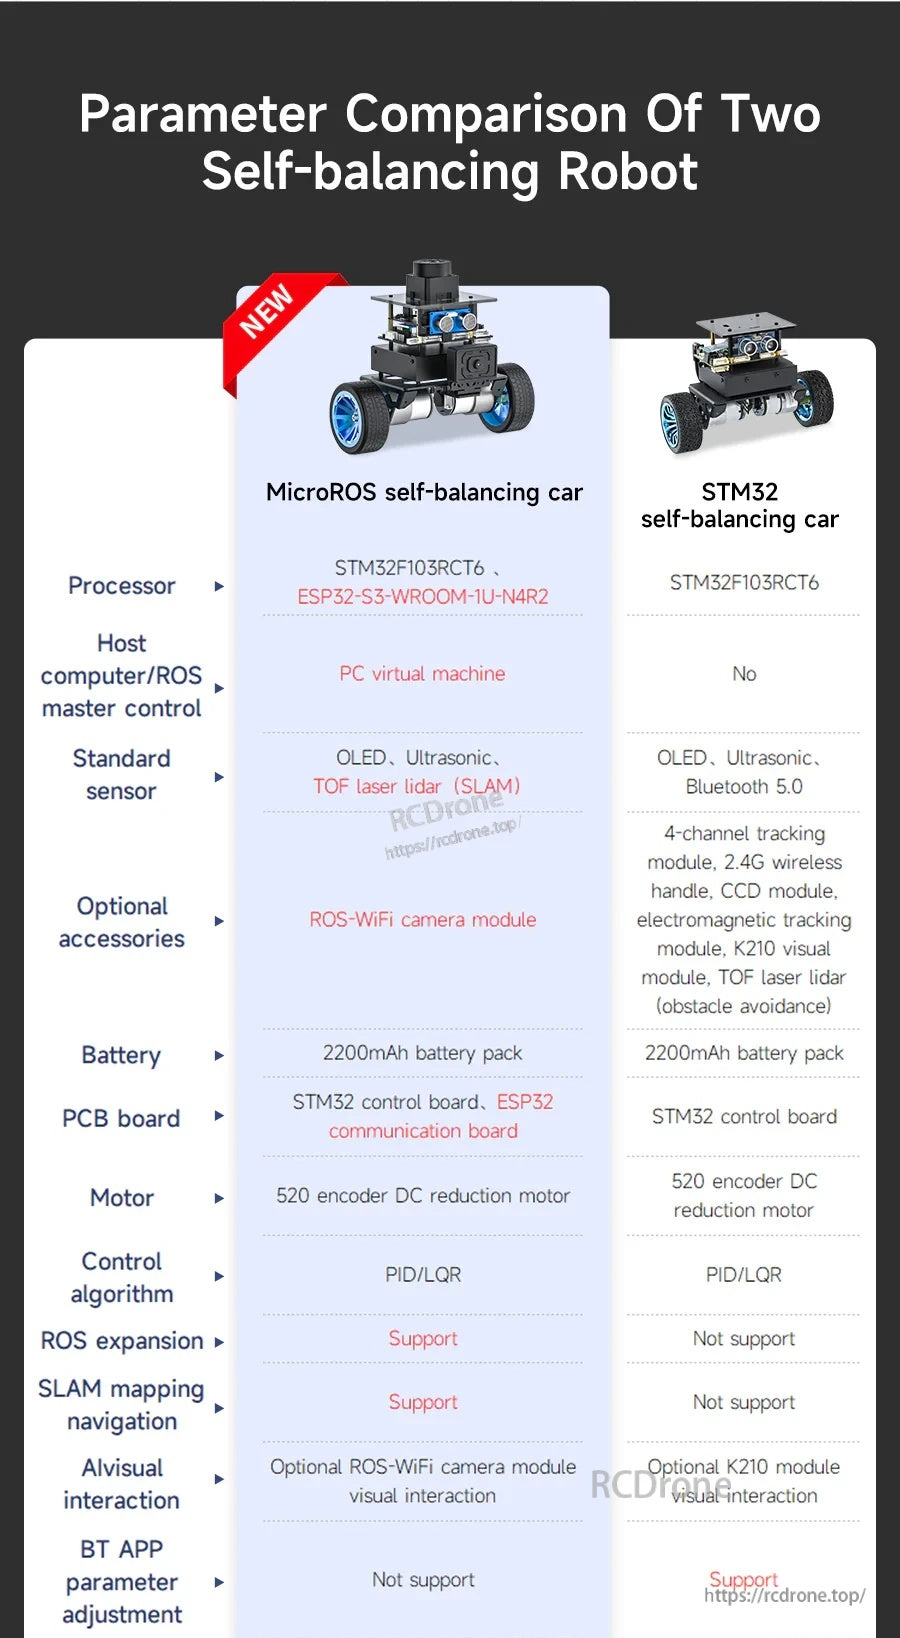
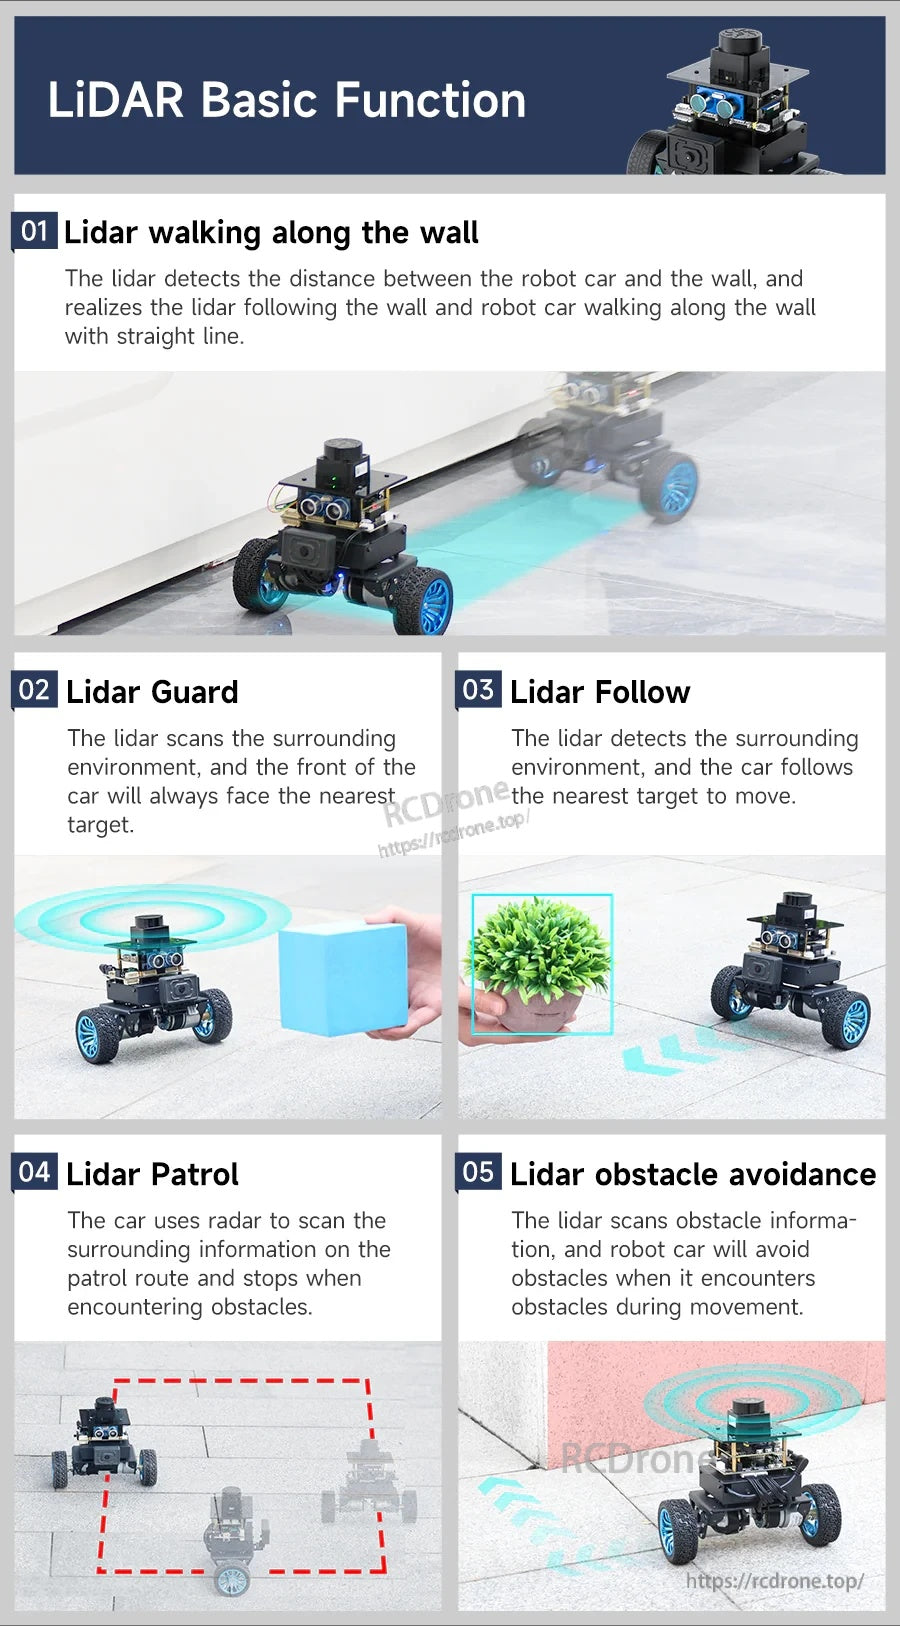
Inbyggda LiDAR-beteenden inkluderar väggföljning, bevaknings-/följlägen, patrullskanning och hinderundvikande för inomhusdemonstrationer.
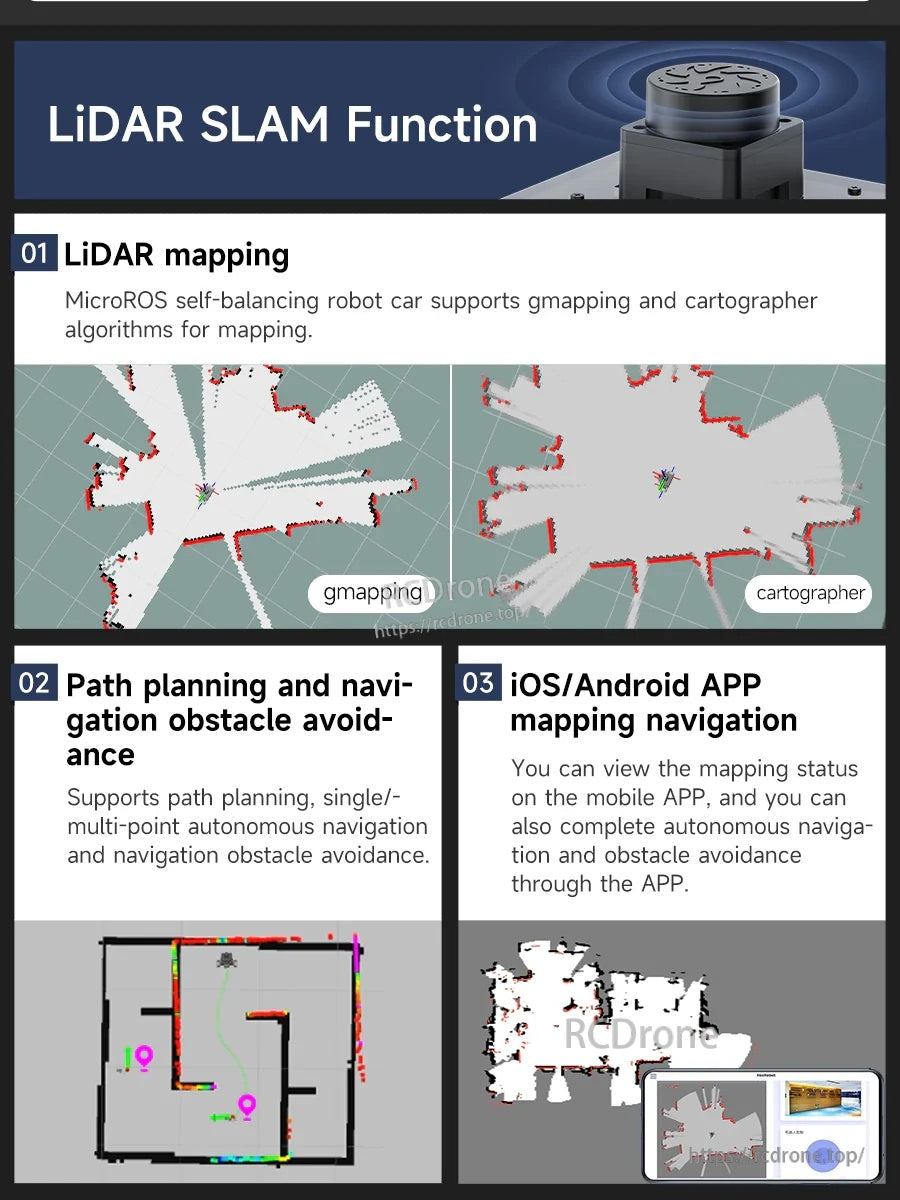
ROS2 SLAM-arbetsflöden stöder gmapping och cartographer, plus ruttplanering med hinderundvikande och app-baserad kartläggning och navigering.
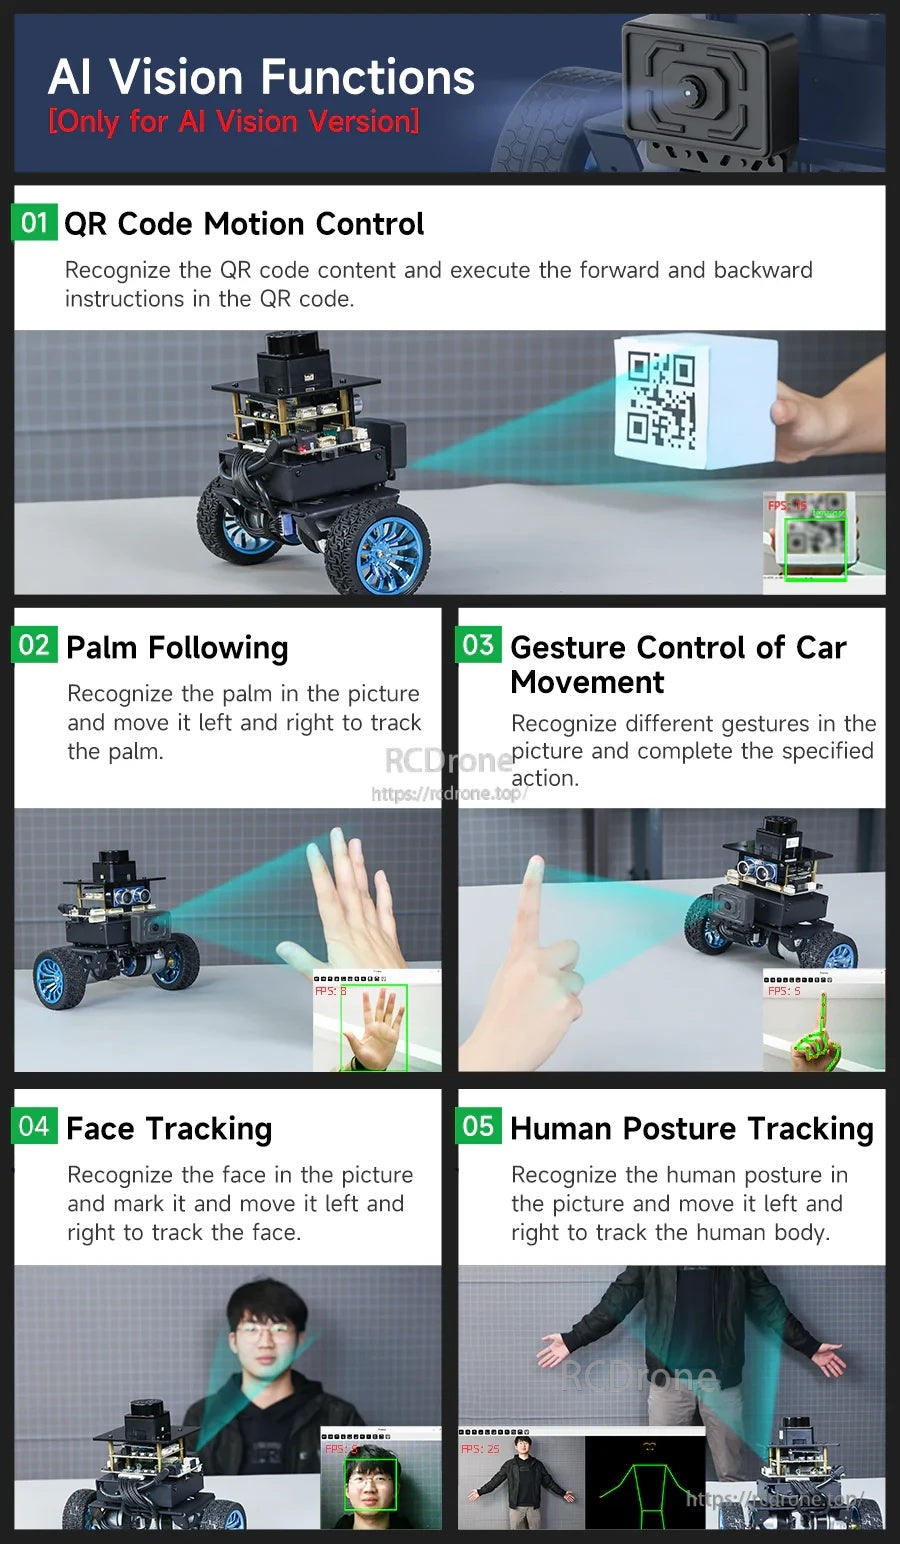
AI Vision-paketet lägger till kamerabaserade interaktioner som QR-kodkommandon, gester, handflatsföljning och hållningsspårning.
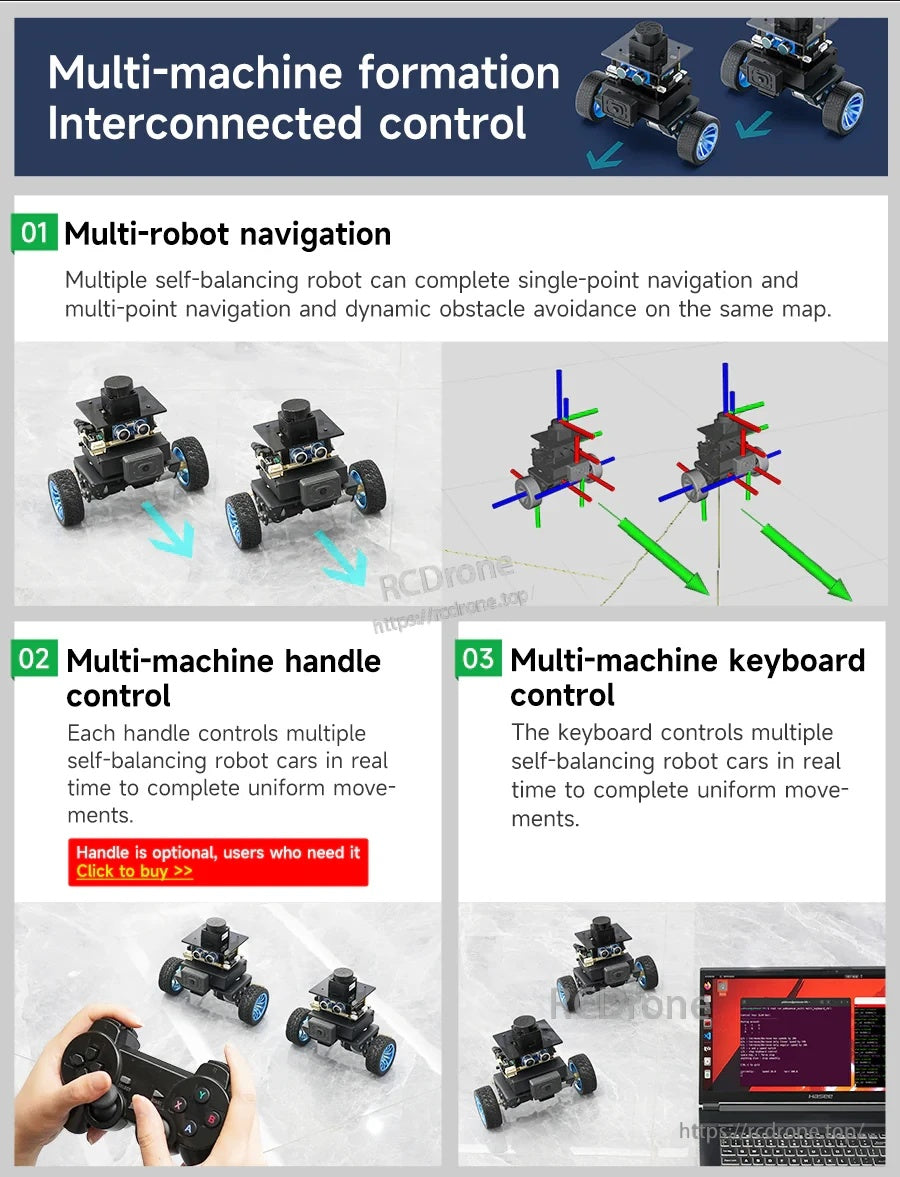
Kör flera robotar på samma karta och koordinera rörelse med hjälp av tangentbordskontroll eller valfria spelhandtag.
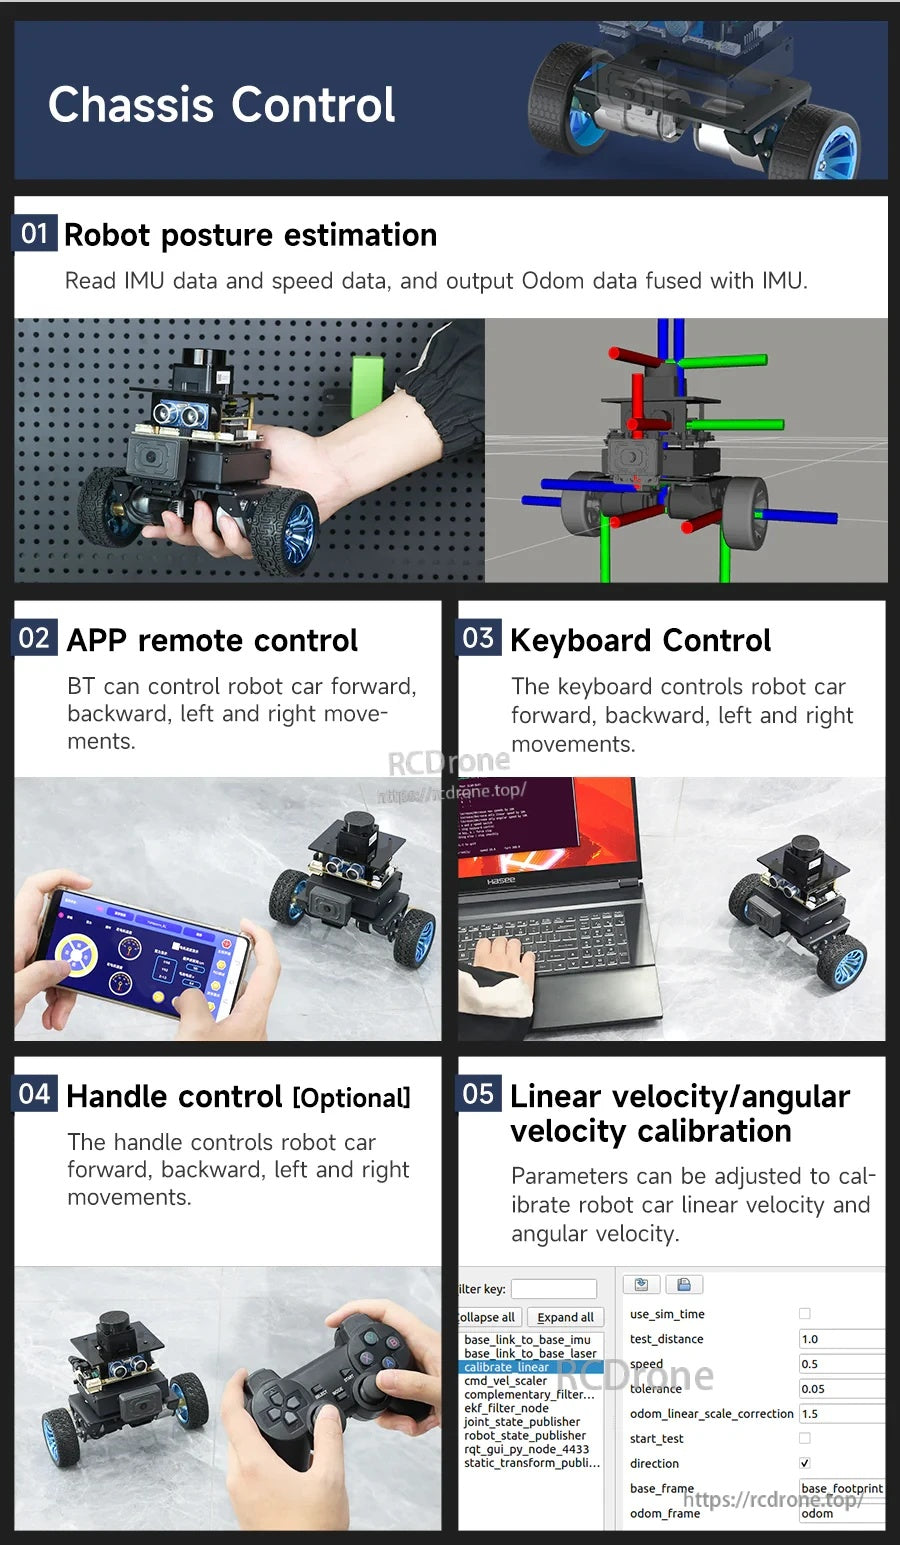
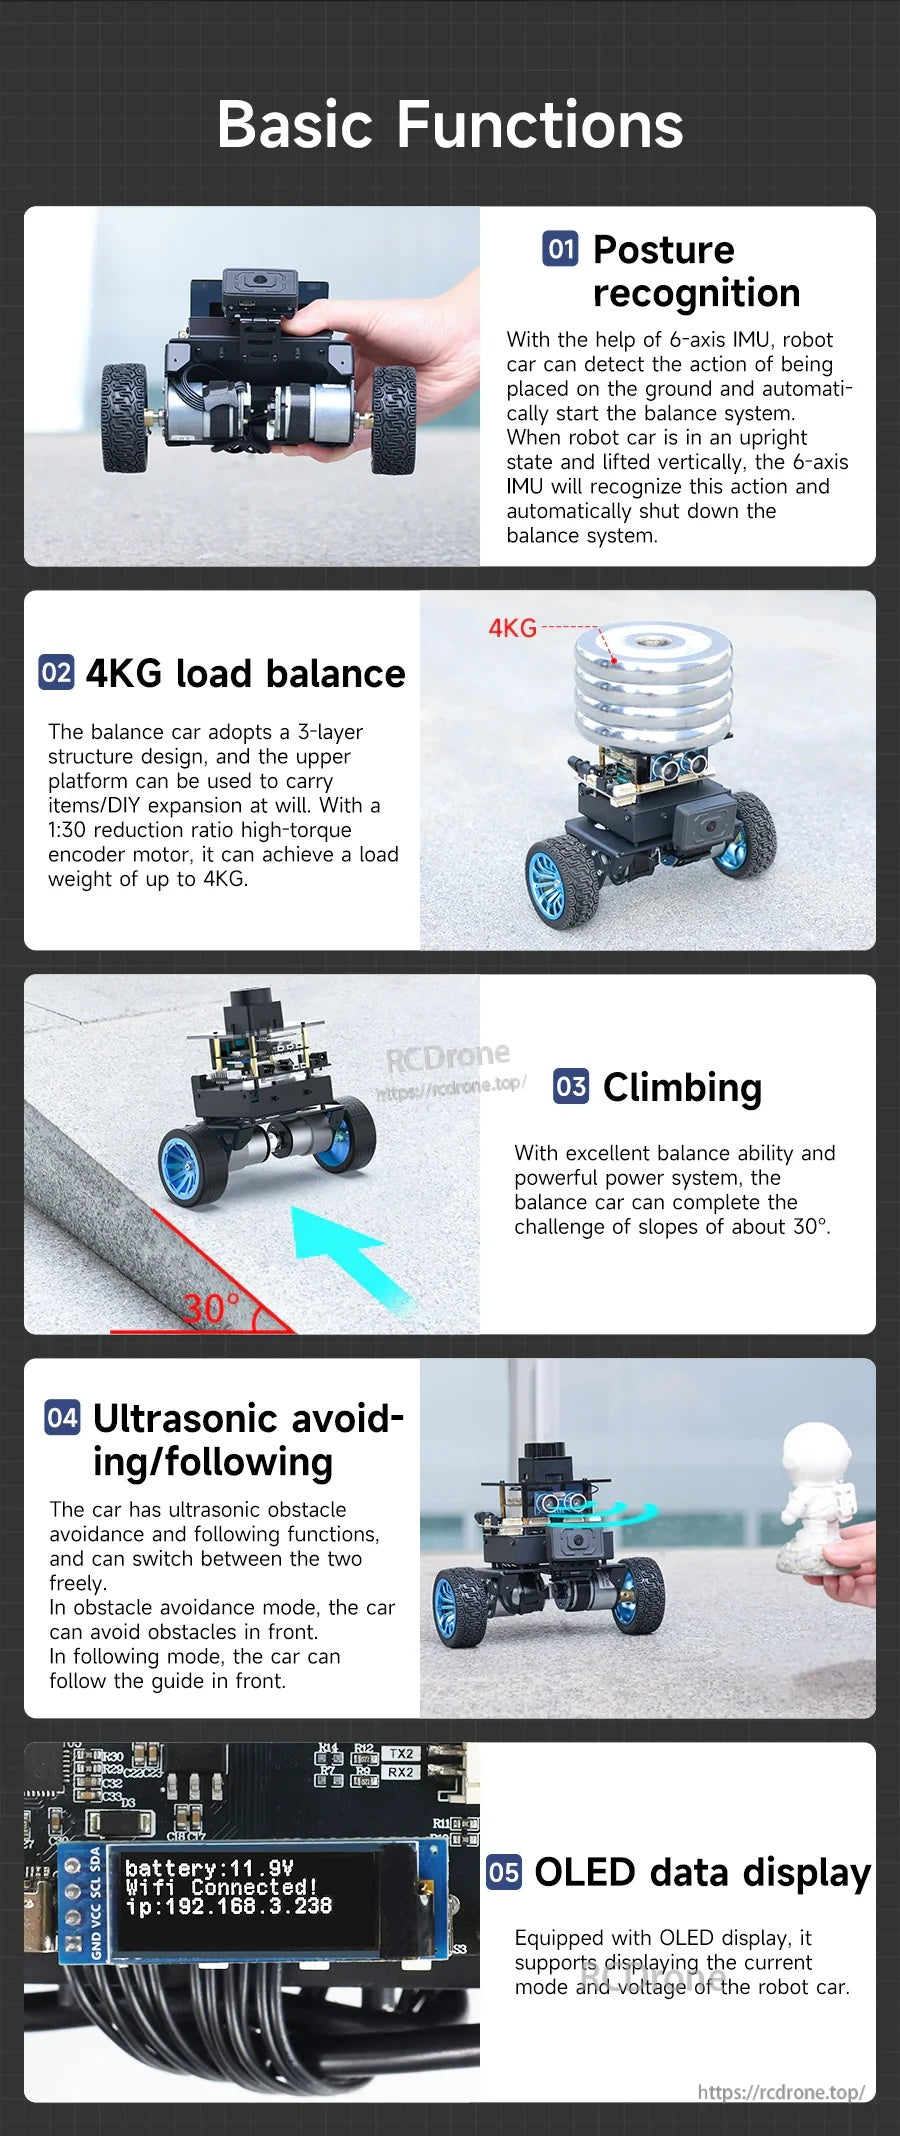
En 3-lagers metallstruktur stöder laster upp till 4 kg, med ultraljudslägen och en OLED-avläsning för status och spänning.
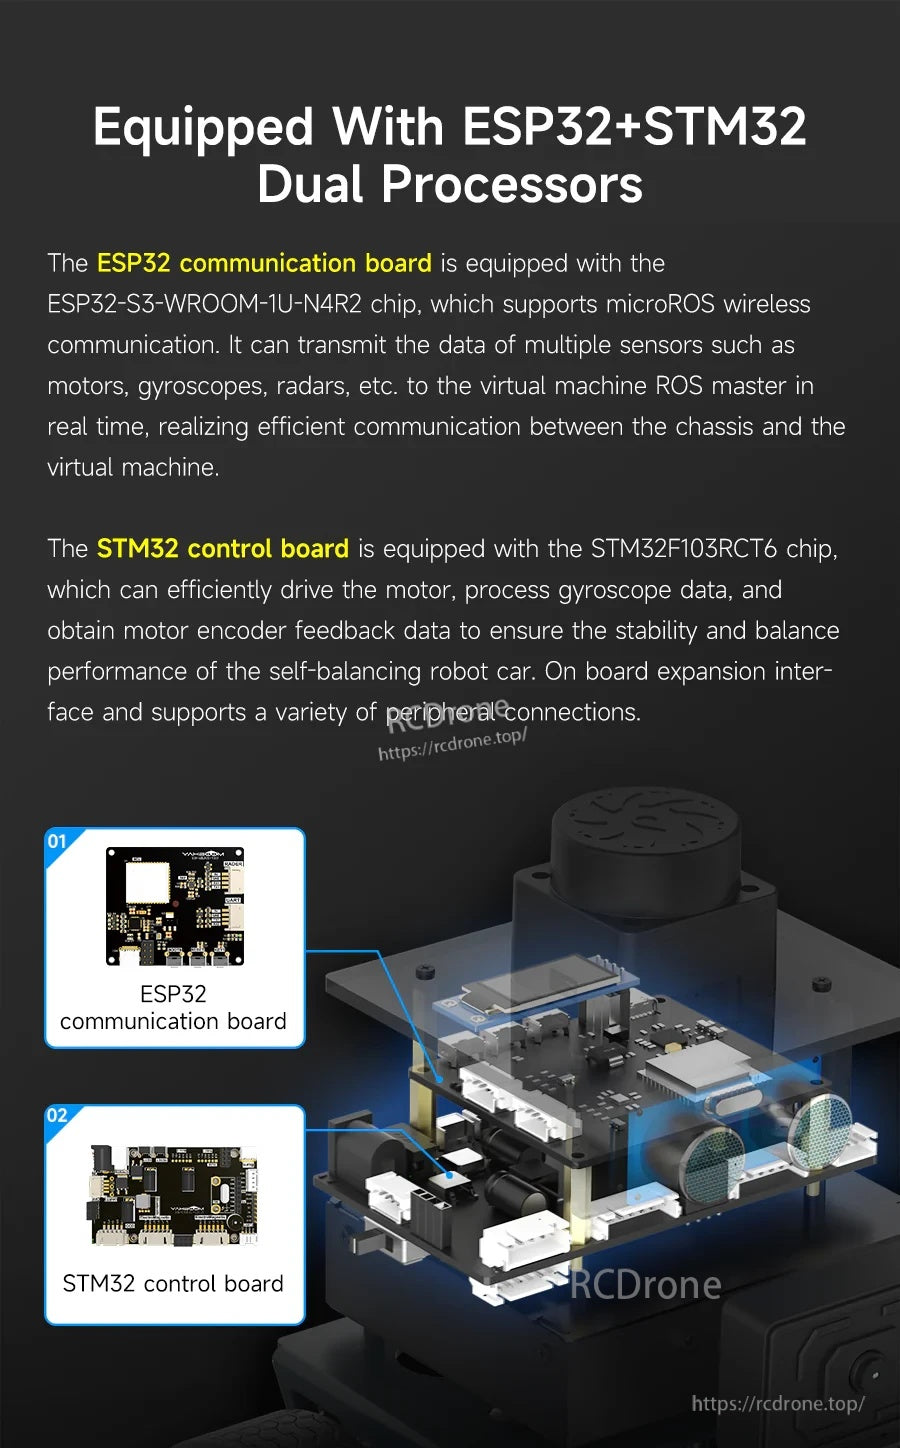
STM32 hanterar realtidsmotorstyrning medan ESP32 hanterar MicroROS trådlös kommunikation till ROS2-mastern.
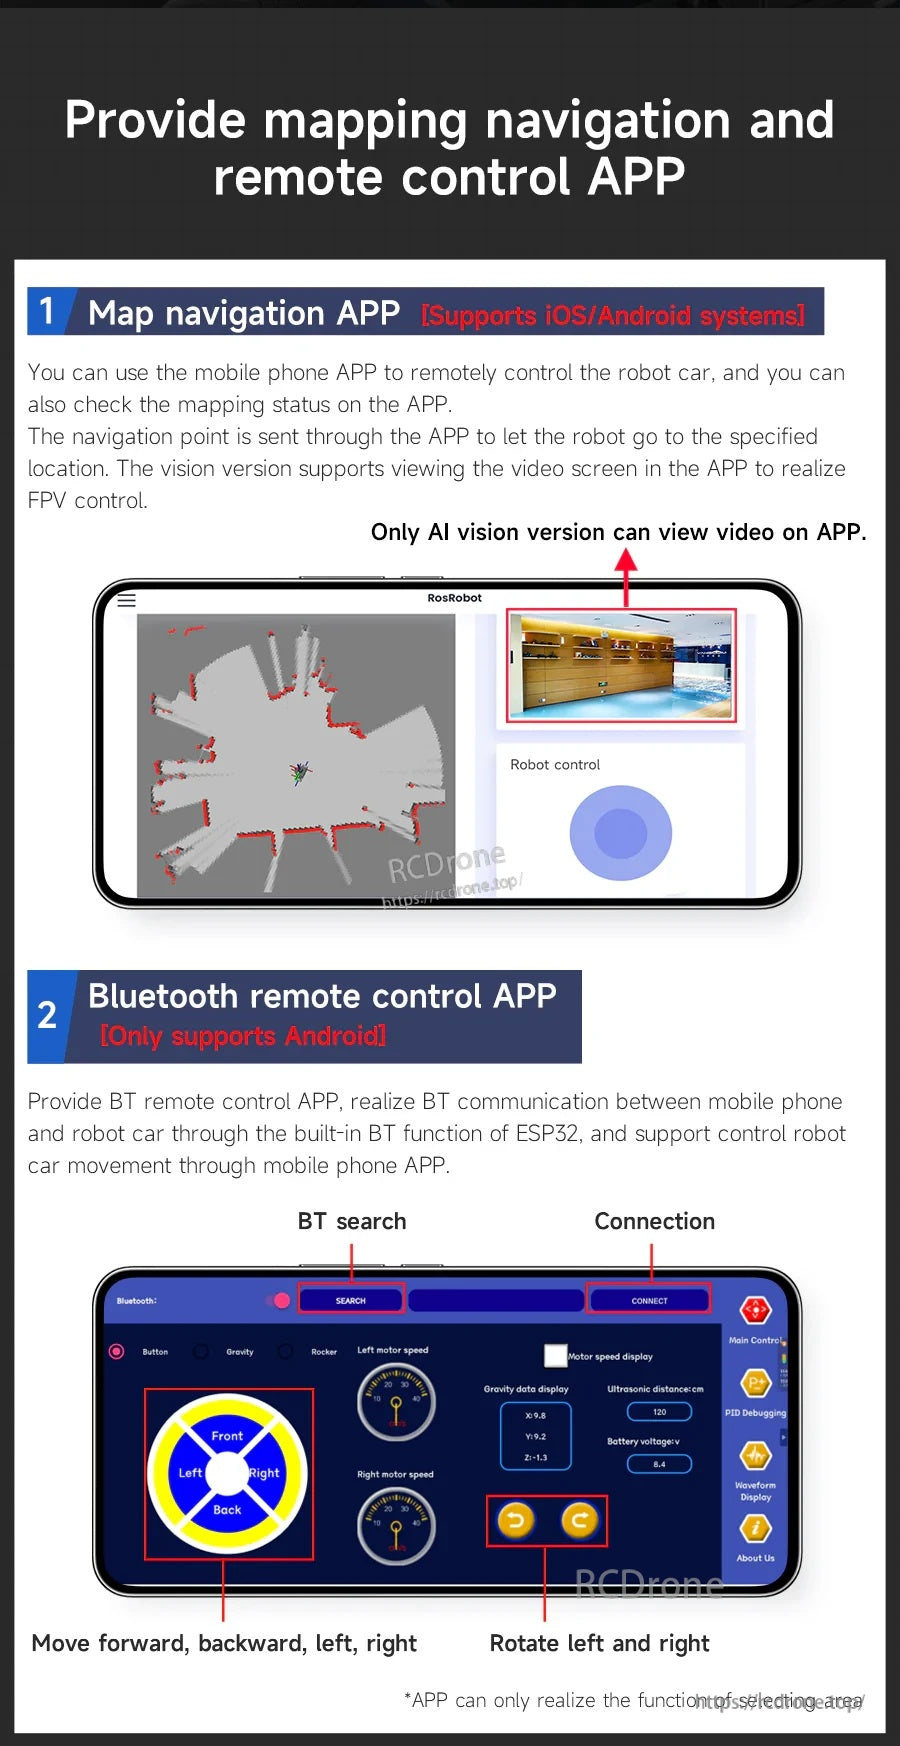
Använd kartläggnings/navigeringsappen för SLAM-arbetsflöden, eller väx till Bluetooth-fjärrkontroll för snabba körtester.
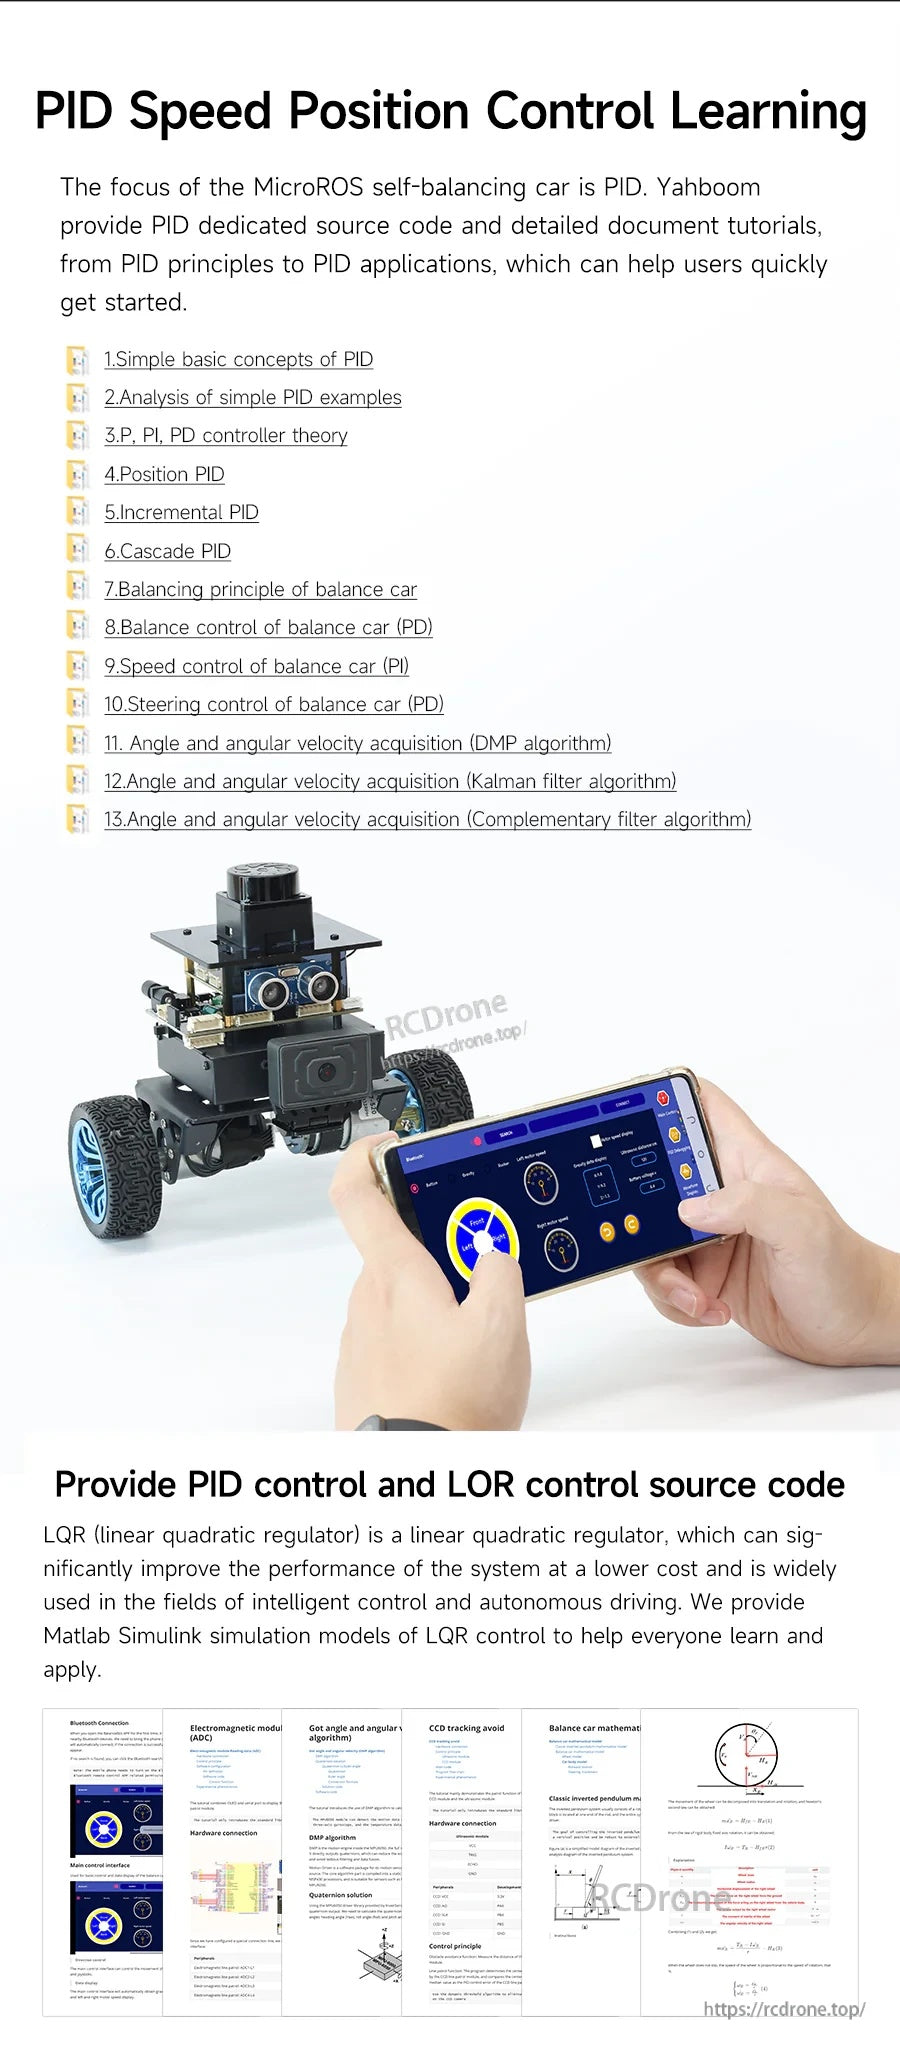
Lärmaterial fokuserar på PID hastighets-/positionskontroll, med exempelkod och app-baserad justering för snabbare uppstart.
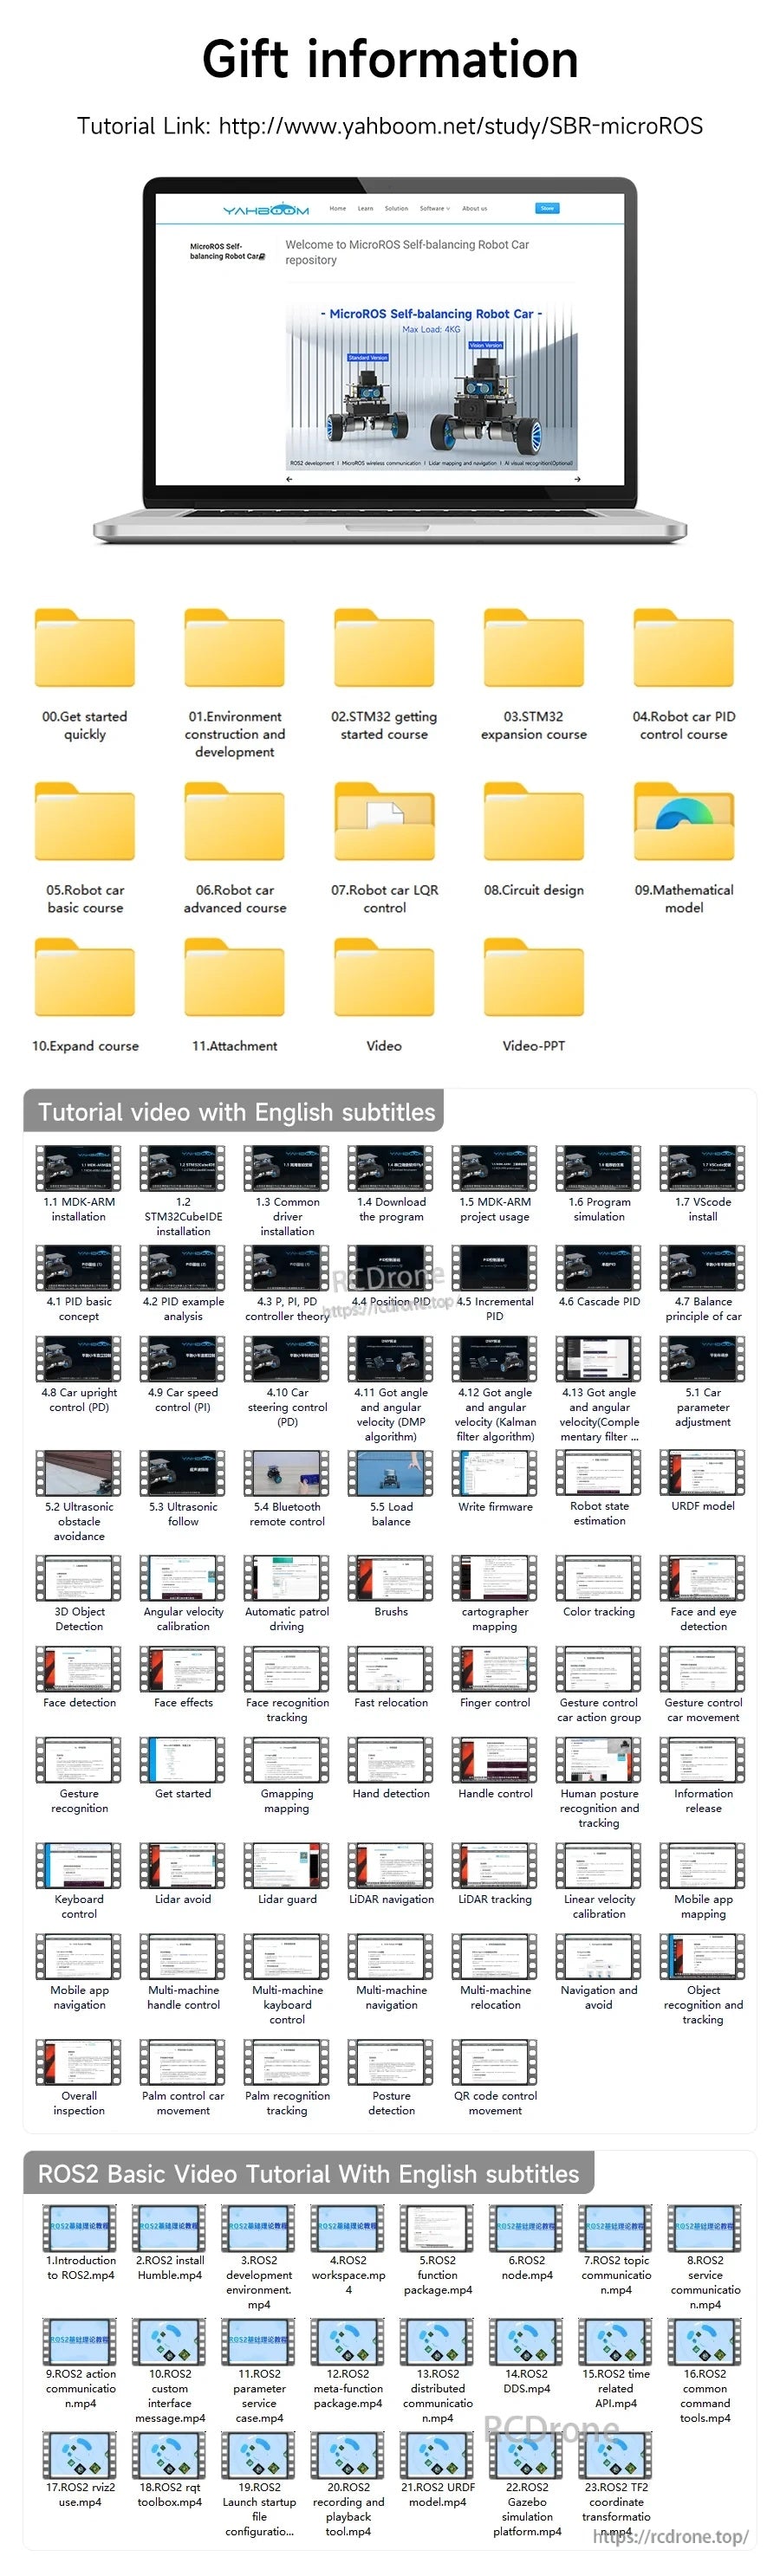
Yahboom inkluderar en studielänk plus organiserade mappar med dokument och engelskspråkiga handledningsvideor för att hjälpa dig komma igång.
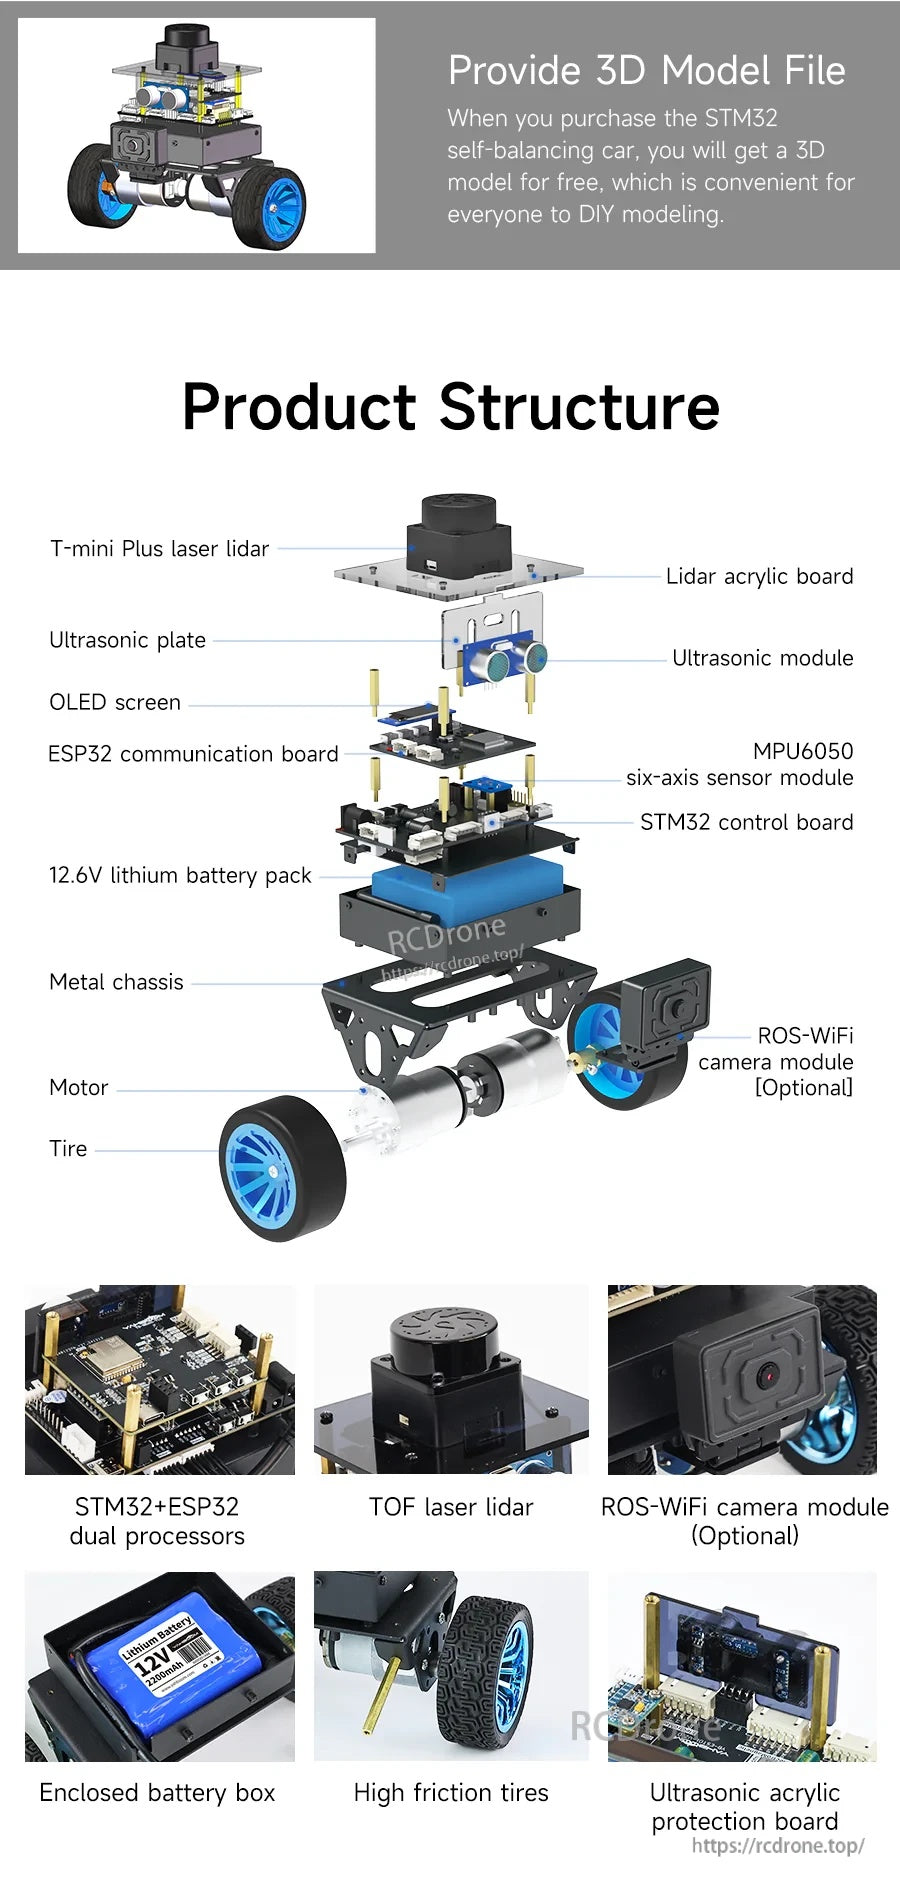
MicroROS självbalanserande robot använder en lagerchassi med TOF laser lidar, ultraljudssensorer, en OLED-skärm och separata kontroll-/kommunikationskort, med en valfri ROS WiFi-kameramodul.
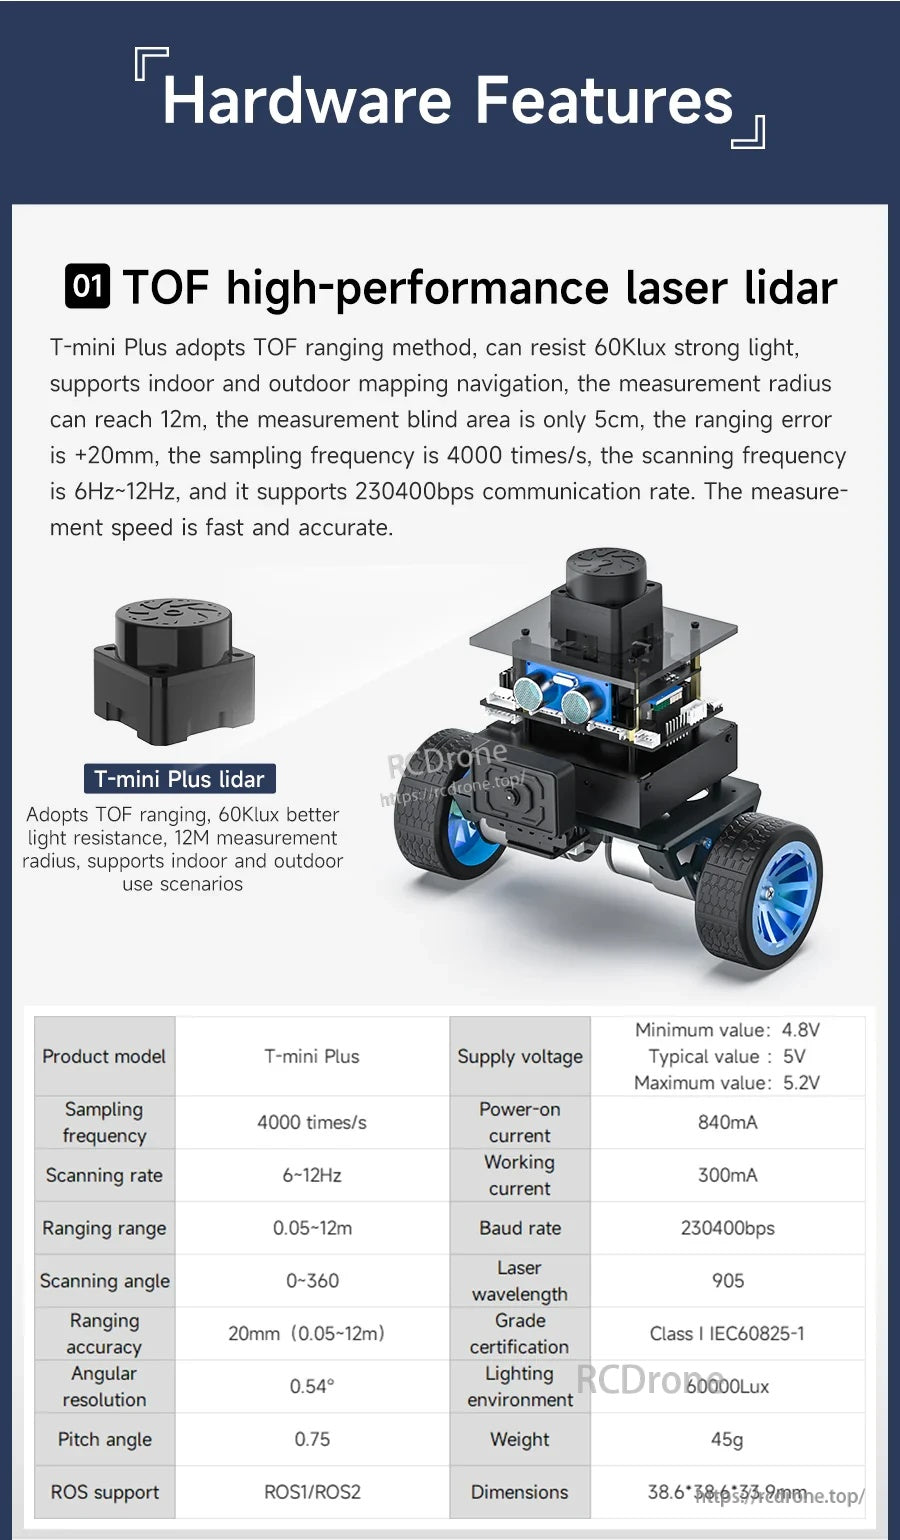
TOF-laser lidar-modulen erbjuder 360° skanning med upp till 12 m räckvidd och ett 5 cm blint område för navigations- och kartläggningsuppgifter.
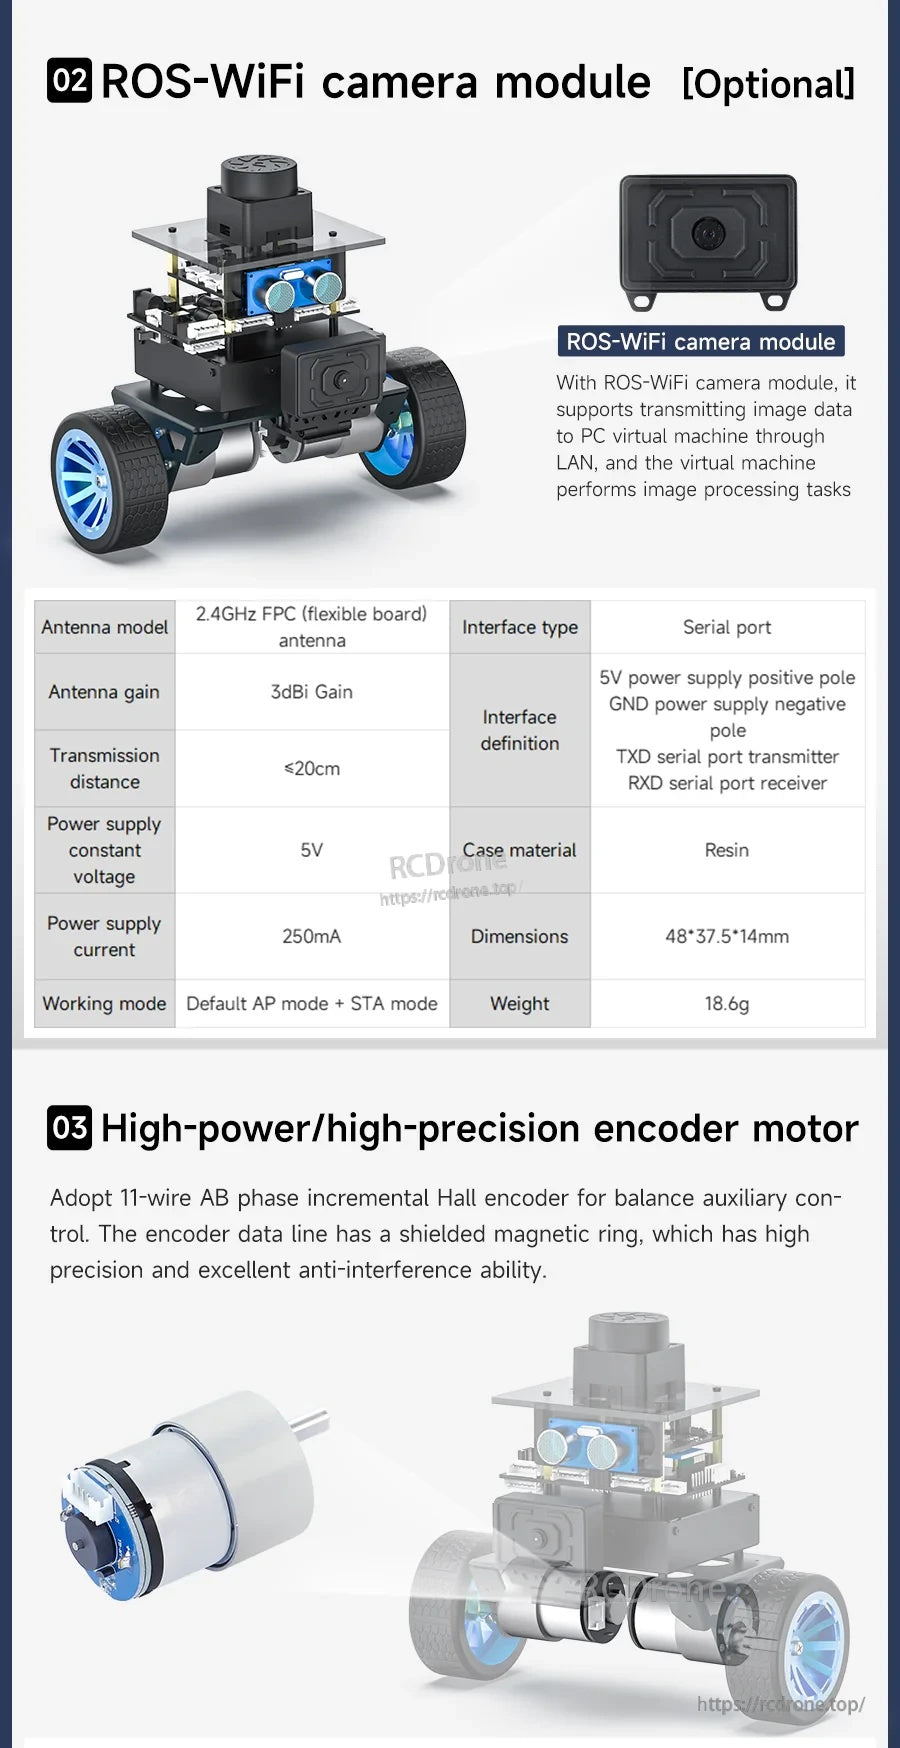
MicroROS självbalanserande robot stöder en valfri ROS‑WiFi-kameramodul med 5V ström och seriell portanslutning för bildtagning och videoströmning.
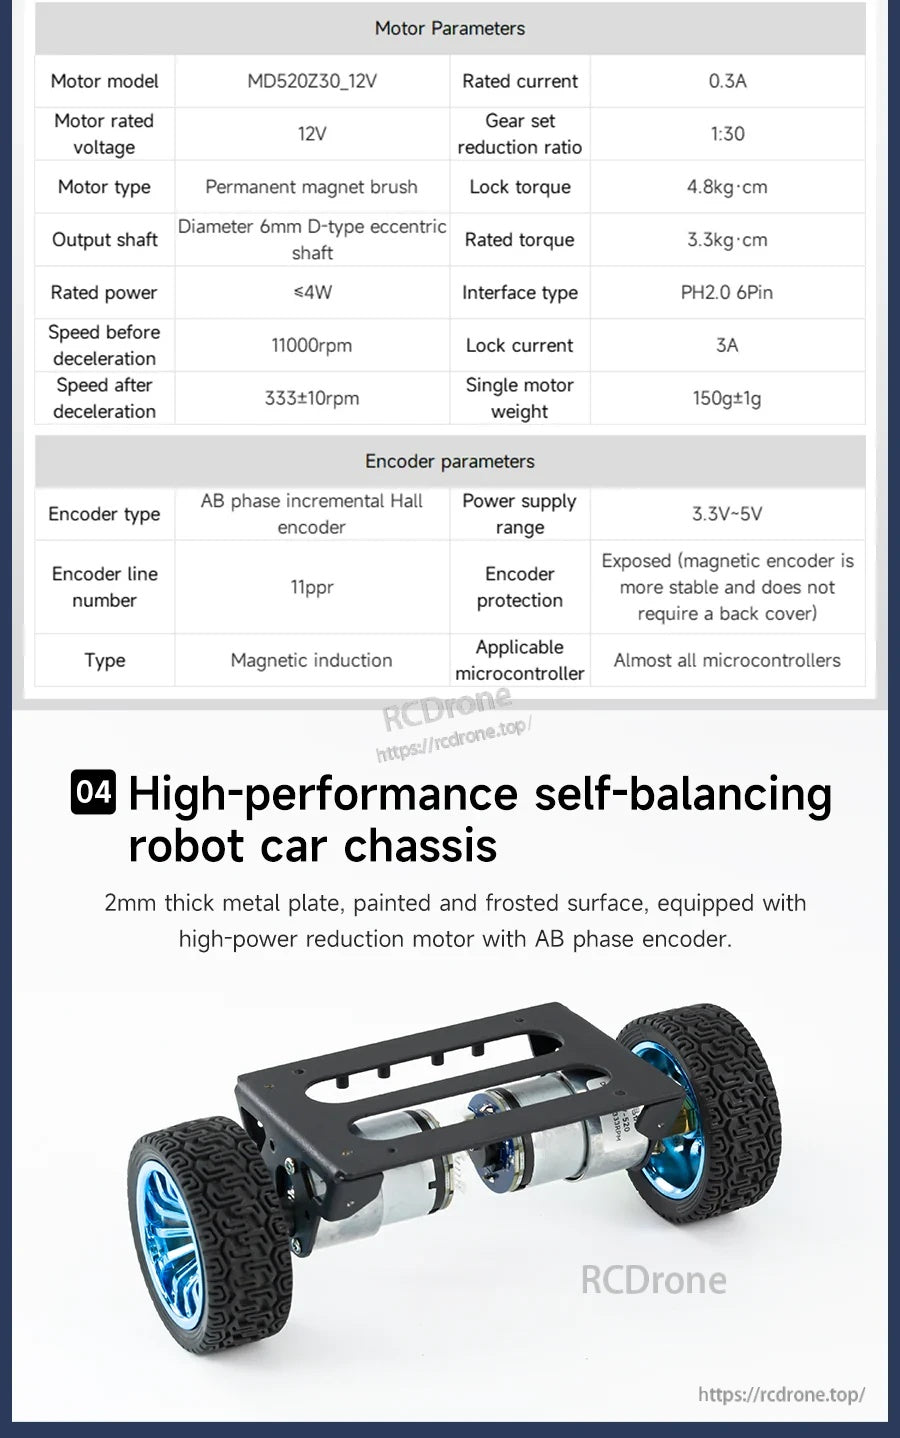
Yahboom MicroROS självbalanserande robotchassi använder en 12V växelmotor (1:30) med en AB-fas inkrementell Hall-encoder (3.3–5V) för återkopplingskontroll.
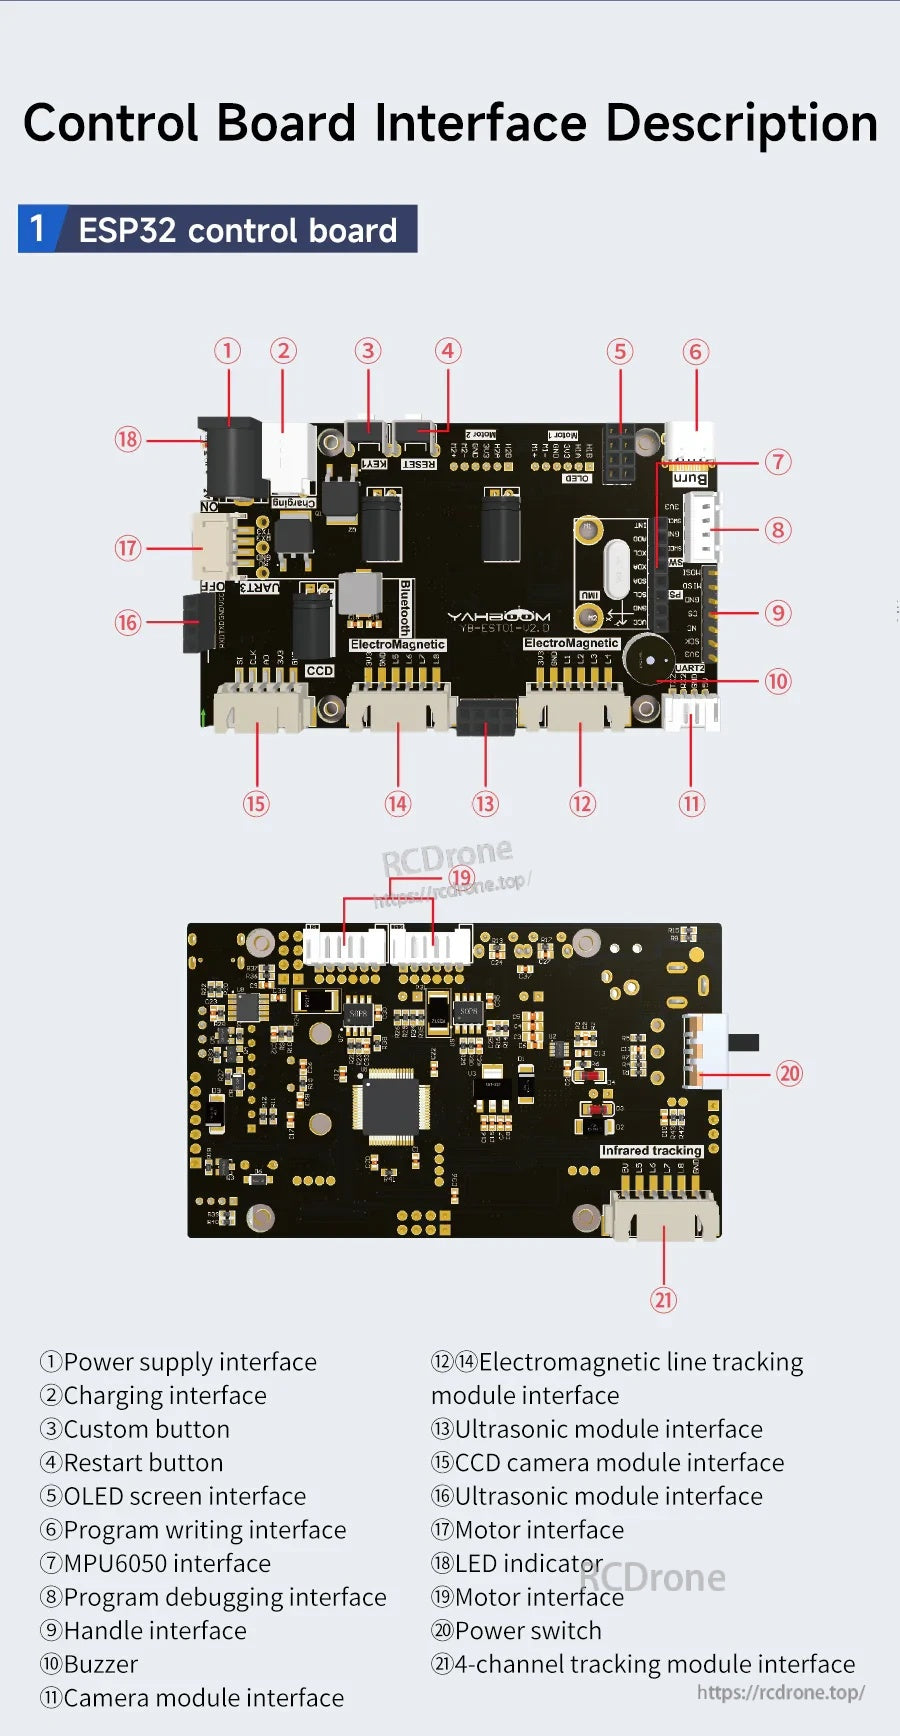
Yahboom MicroROS självbalanserande robot använder ett ESP32 kontrollkort med tydligt märkta kontakter för motorer och tilläggsmoduler som OLED, microSD, kamera och ultraljudssensorer.
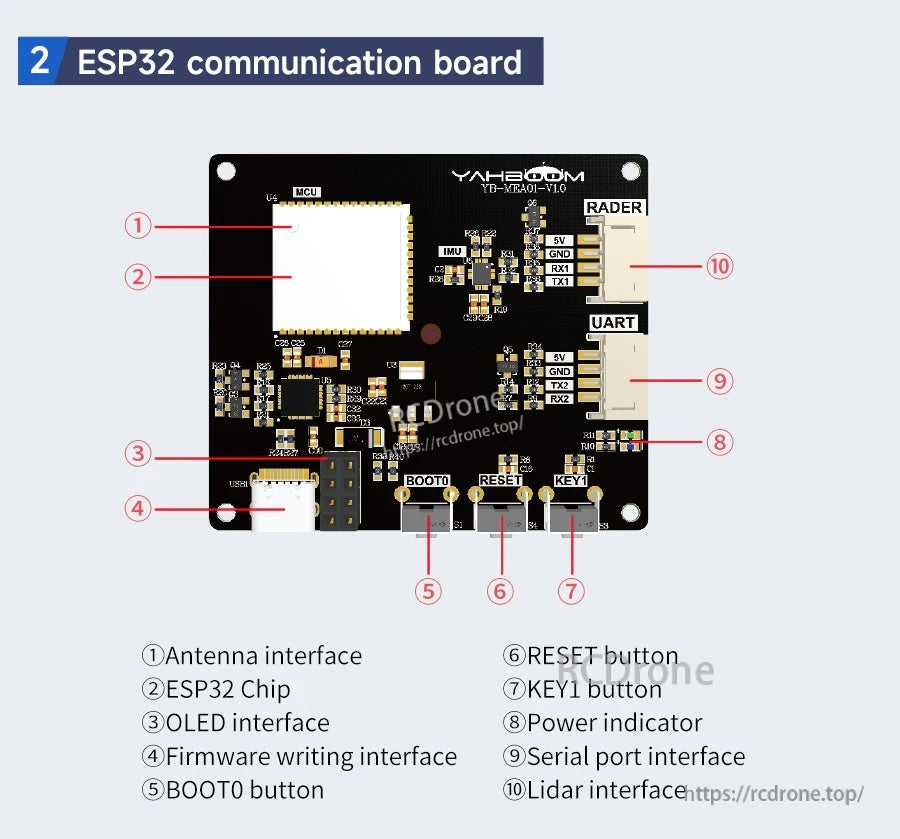
Yahboom ESP32 kommunikationskort inkluderar märkta kontakter för antenn, OLED, UART/seriell och LiDAR, plus BOOT- och RESET-knappar för installation.
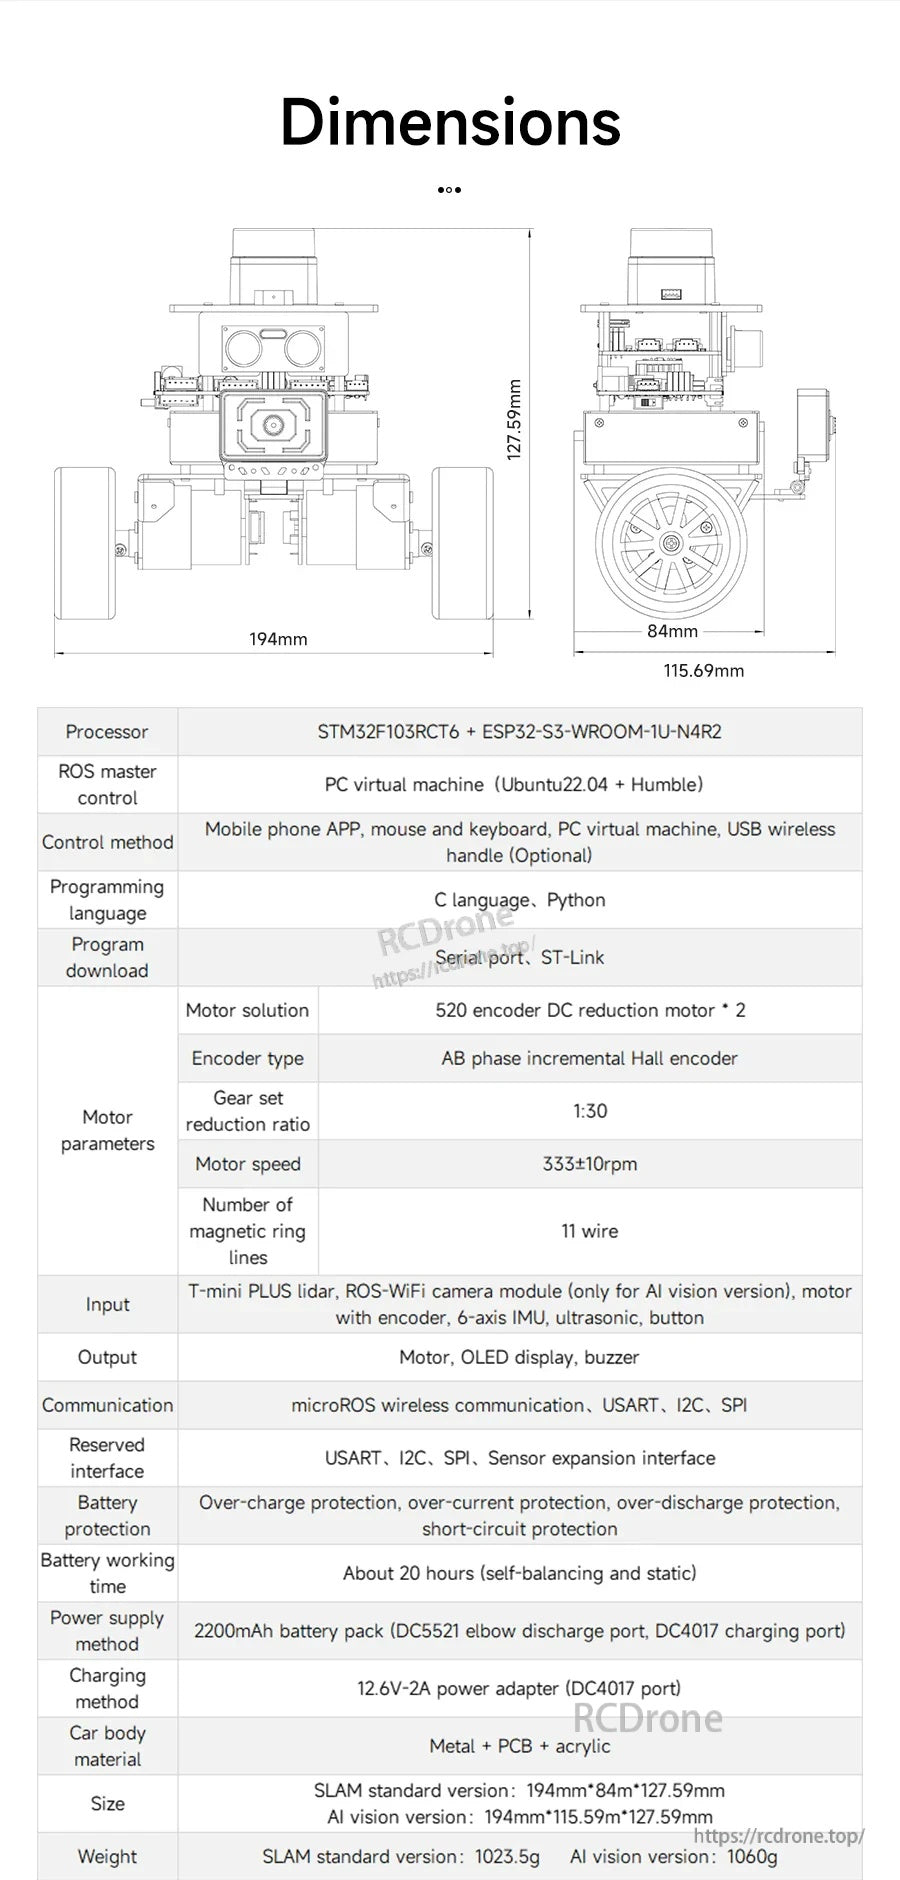
Yahbooms microROS självbalanserande robot inkluderar en detaljerad dimension layout (194 mm bred, 197 mm hög) för att hjälpa till med planering av montering och arbetsutrymme.
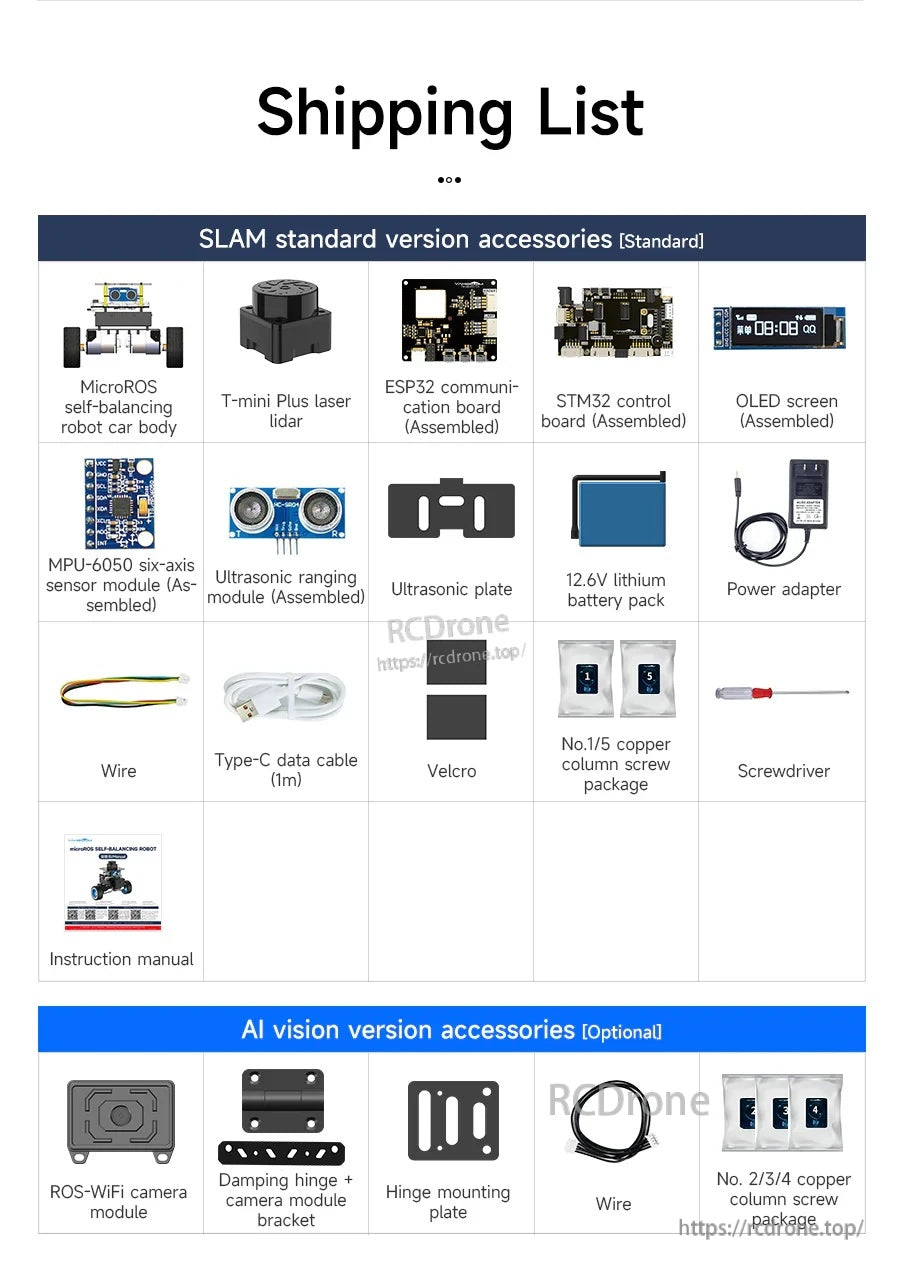
MicroROS självbalanserande robotkit inkluderar bilkarossen, Mini Plus laser lidar, ESP32 och STM32 kort, en OLED-skärm, ett 12,6V batteripaket och grundläggande kablage tillbehör.