


Yahboom RDK ROS2 Robotbil med Mecanum-hjul, RDK X3/X5 (4GB/8GB), MS200 TOF Lidar
Yahboom RDK ROS2 Robotbil med Mecanum-hjul, RDK X3/X5 (4GB/8GB), MS200 TOF Lidar
Yahboom
Det gick inte att ladda hämtningstillgänglighet


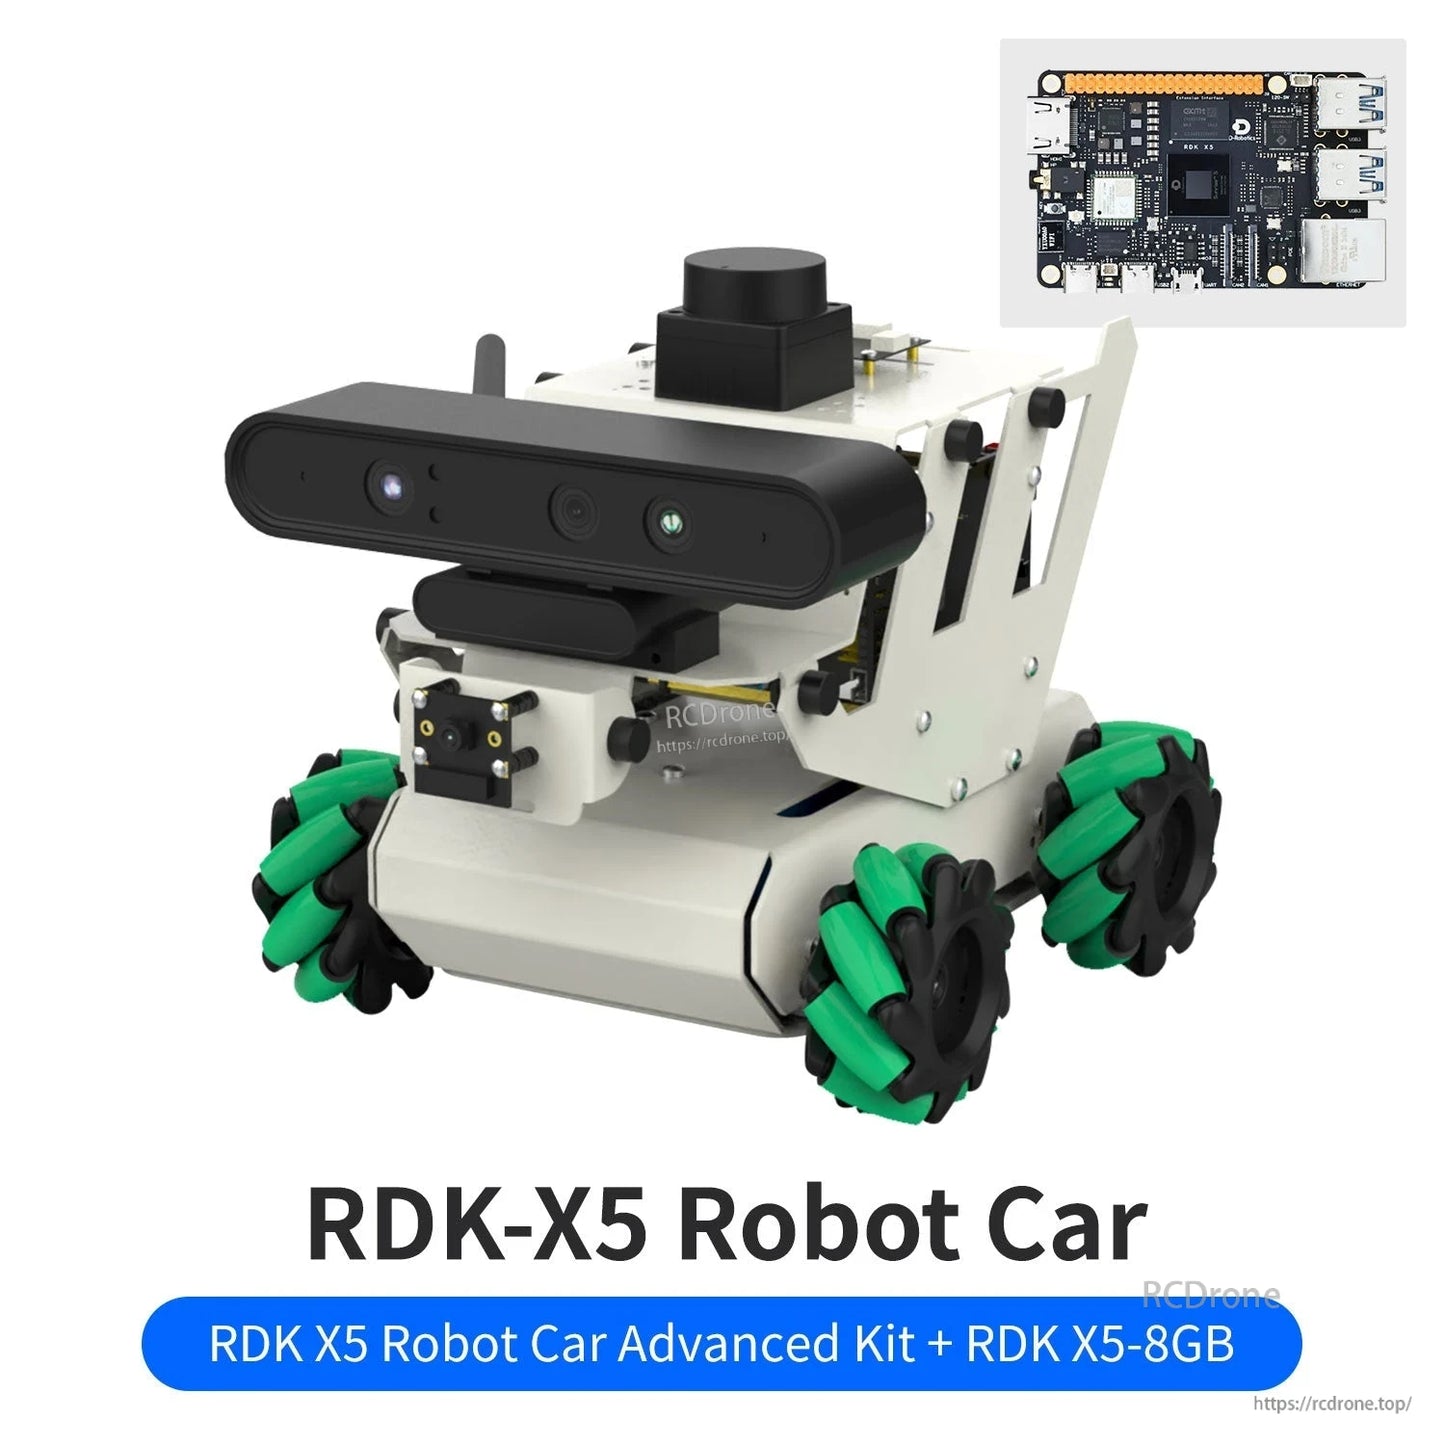
Översikt
RDK ROS2 robotbil är en utbildningsrobotbil baserad på RDK X3/X5 utvecklingskortet, designad med Mecanum-hjul för flexibel omnidirektionell rörelse. Den stöder ROS2 systemutveckling och SLAM-kartläggning för navigering, och kombinerar kameravision med TOF lidar för navigering och hinderundvikande. Utveckling kan göras med Jupyter Lab Python-programmering och djupinlärningsalgoritmer för realtidsuppfattning och interaktion.
För tekniska frågor före eller efter köp, kontakta [email protected] or besök https://rcdrone.top/.
Nyckelfunktioner
- Basera på RDK-kort; TogetherROS (ROS2); FreeRTOS
- AI visuell igenkänning; OpenCV bildbehandling
- Mecanum-hjulrörelse (360°); 4-hjul oberoende drivning; motor med hall-encoder
- TOF radar kartläggning navigering; djupkamera 3D-skanning (beroende av konfiguration)
- HD MIPI-kamera
- Aluminiumlegeringskropp; innovativ chassi; staplad struktur med prydlig intern kablage
- Flera kontrollmetoder: mobilapp, PS2-kontroller, datortangentbord, Jupyter Lab-kontroll och ROS-systemkontroll
- Kartläggning Navigering APP stöder iOS/Android och stöder ROS1/ROS2
Konfigurationsalternativ (som listat)
| Standardversion | Djupkamera: Nej |
| Avancerad version | Djupkamera: Astra Pro Plus djupkamera |
| HD-kamera | 8MP HD MIPI-kamera |
| Lidar | MS200 TOF Lidar |
| ROS-kontroller | RDK X3 (4GB) / RDK X5 (8GB) |
Funktioner (från produktens funktionslista)
Lidar
- Introduktion och användning av lidar
- Lidar hinderundvikande
- Lidar spårning
- Lidar skydd
- Patrull
- Gamapping kartläggning
- Cartographer kartläggning
- Navigering och undvikande
- APP kartläggning och navigering
Djupkamera
- Djupkamera användning
- Kamera intern referens
- ROS+OpenCV
- AR-syn
- Färgspårning
- KCF objektspårning
MIPI-kamera
- Kameradrift
- Färg HSV-värdejustering
- Färgigenkänning
- Färgspårning
- Följ färg
- QR-kodigenkänning
- Ansiktsdetektering
- Objektdetektering
- Visuell linjepatrull - OpenCV
- Visuell linjepatrull - Djupinlärning
- Mänsklig spårning
- Gesterkontroll
ROS Master (RDK X3/X5)
- Virtuell maskin
- Linux-grunder
- Fjärranslutning
- Kommunikation mellan flera maskiner
- Bind enhets-ID
- Bildbackup
OpenCV
- Komma igång med OpenCV
- OpenCV geometrisk transformation
- OpenCV bildbehandling
- OpenCV bildförbättring
- QR-kod skapande och igenkänning
Robotkurs
- PID-algoritm teori
- Robotinformation publicering
- Robotkontroll
- Robotstatusuppskattning
- Robotkalibrering
- Robotbaneföljning
- URDF-modell
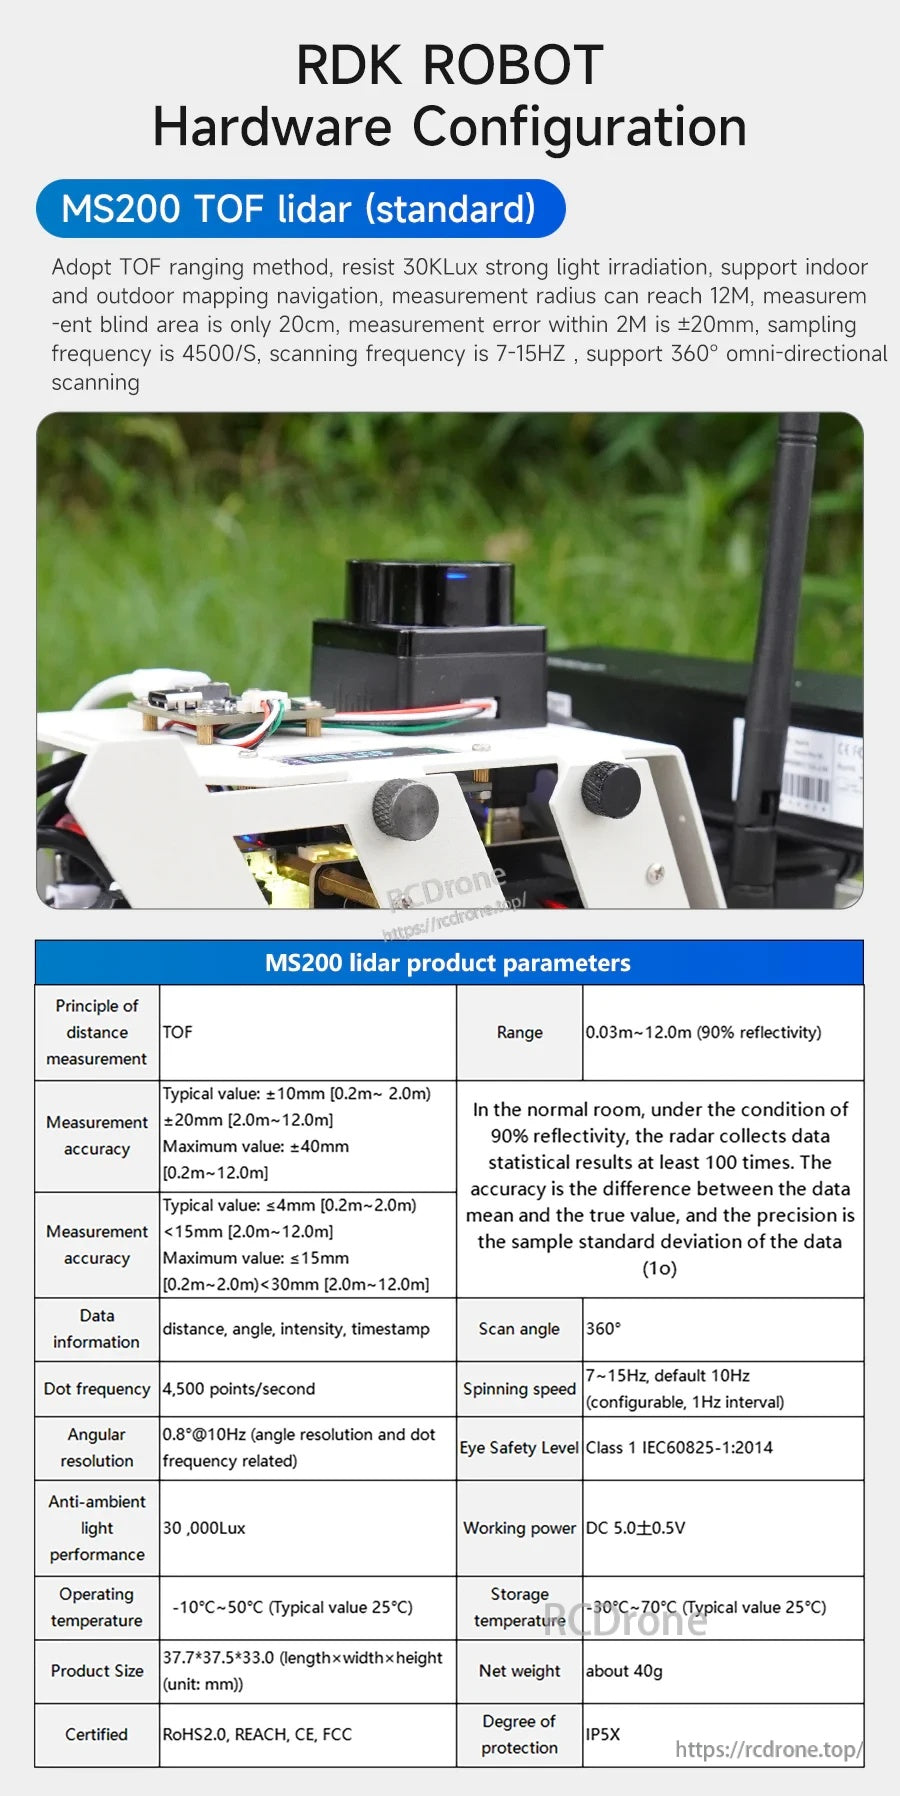
MS200 TOF Lidar (standard) Specifikationer
Anta TOF-avståndsmetod; motstå 30KLux stark ljusbestrålning; stödja inomhus- och utomhuskartläggning och navigering; mätningens radie kan nå 12M; mätningens blinda område är endast 20cm; mätfel inom 2M är ±20mm; samplingsfrekvens är 4500/S; skanningsfrekvens är 7-15HZ; stödja 360° omnidirektionell skanning.
| Mätprincip för avstånd | TOF |
| Räckvidd | 0.03m~12.0m (90% reflektivitet) |
| Mätnoggrannhet | Typiskt värde: ±10mm (0.2m~2.0m); ±20mm (2.0m~12.0m). Maximalt värde: ±40mm (0.2m~12.0m) |
| Mätnoggrannhet | Typiskt värde: <=4mm (0.2m~2.0m); <15mm (2.0m~12.0m). Maximalt värde: <=15mm (0.2m~2.0m); <30mm (2.0m~12.0m) |
| Data information | avstånd, vinkel, intensitet, tidsstämpel |
| Skanningsvinkel | 360° |
| Prickfrekvens | 4,500 punkter/sekund |
| Rotationshastighet | 7~15Hz, standard 10Hz (konfigurerbar, 1Hz intervall) |
| Vinkelupplösning | 0.8°@10Hz (vinkelupplösning och prickfrekvens relaterade) |
| Ögonsäkerhetsnivå | Klass 1 IEC60825-1:2014 |
| Anti-omgivningsljusprestanda | 30,000Lux |
| Arbetskraft | DC 5.0±0.5V |
| Driftstemperatur | -10°C~50°C (Typvärde 25°C) |
| Lagringstemperatur | -30°C~70°C (Typvärde 25°C) |
| Produktstorlek | 37.7*37.5*33.0 (längd×bredd×höjd), enhet: mm |
| Nettovikt | cirka 40g |
| Certifierad | RoHS2.0, REACH, CE, FCC |
| Skyddsnivå | IP5X |
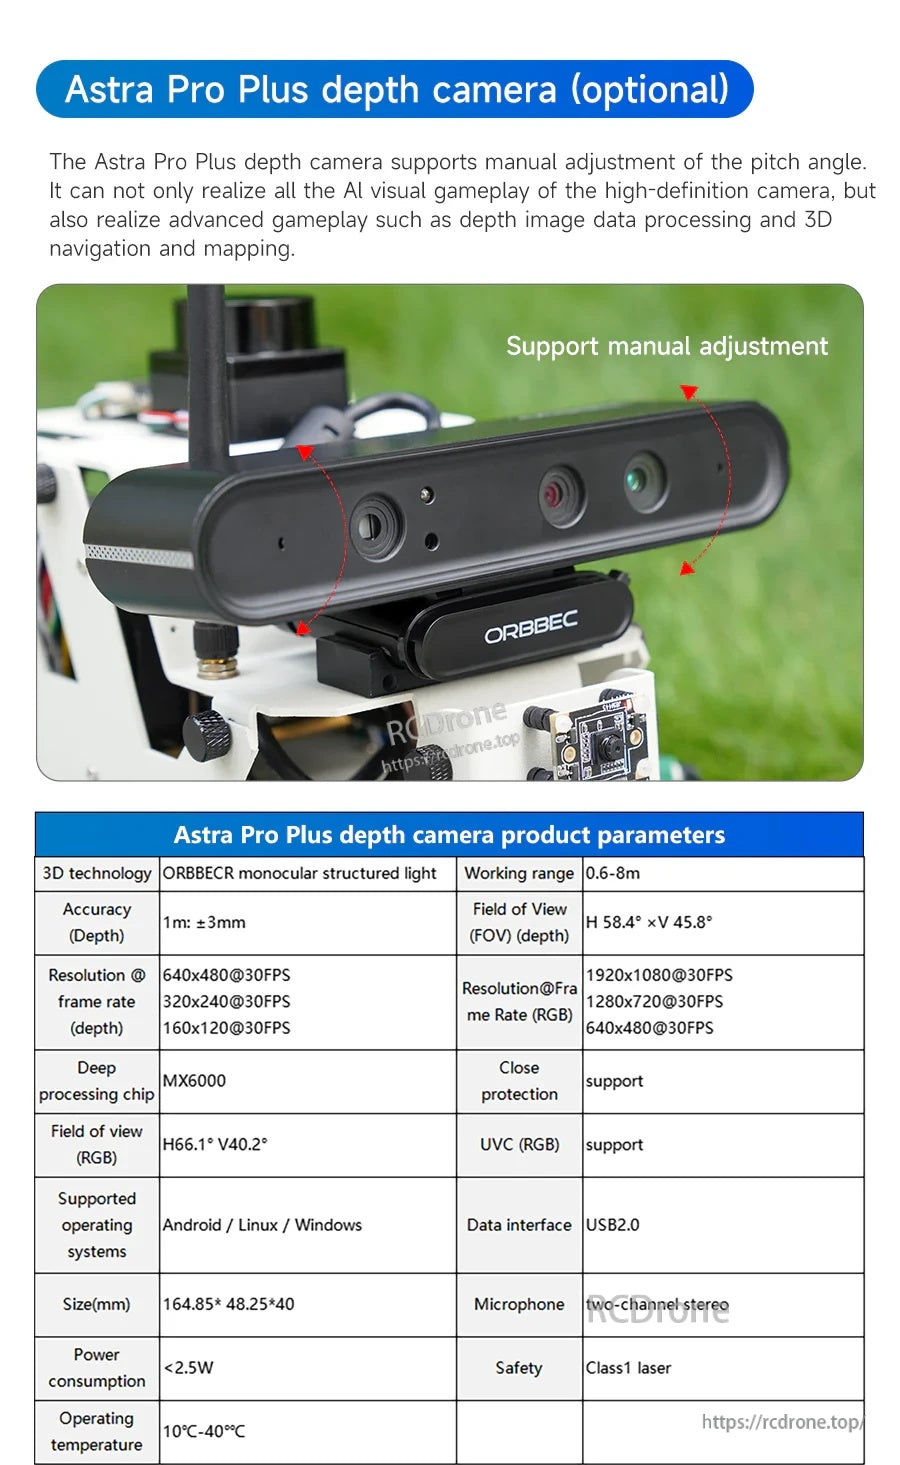
Astra Pro Plus Djupkamera (valfritt) Specifikationer
Astra Pro Plus djupkameran stöder manuell justering av lutningsvinkeln. Den stöder bearbetning av djupbilddata och 3D-navigering och kartläggning.
| 3D-teknik | ORBBECR monokulär strukturerad ljus |
| Arbetsområde | 0.6-8m |
| Noggrannhet (Djup) | 1m: ±3mm |
| Synfält (FOV) (djup) | H 58.4° x V 45.8° |
| Resolution@frame rate (djup) | 640x480@30FPS; 320x240@30FPS; 160x120@30FPS |
| Resolution@Frame Rate (RGB) | 1920x1080@30FPS; 1280x720@30FPS; 640x480@30FPS |
| Djupprocesseringschip | MX6000 |
| Nära skydd | stöd |
| Synfält (RGB) | H66.1° V40.2° |
| UVC (RGB) | support |
| Stödda operativsystem | Android / Linux / Windows |
| Data gränssnitt | USB2.0 |
| Storlek (mm) | 164.85*48.25*40 |
| Mikrofon | tvåkanals stereo |
| Strömförbrukning | <2.5W |
| Säkerhet | Klass1 laser |
| Driftstemperatur | 10°C-40°C |
ROS2-versioner (systembilder)
- RDK X3-version bil: Använder ROS2 Foxy
- RDK X5-version bil: Använder ROS2 humble
Video
Manualer
Handledningslänk: http://www.yahboom.net/study/RDK-X3-Robot
Detaljer
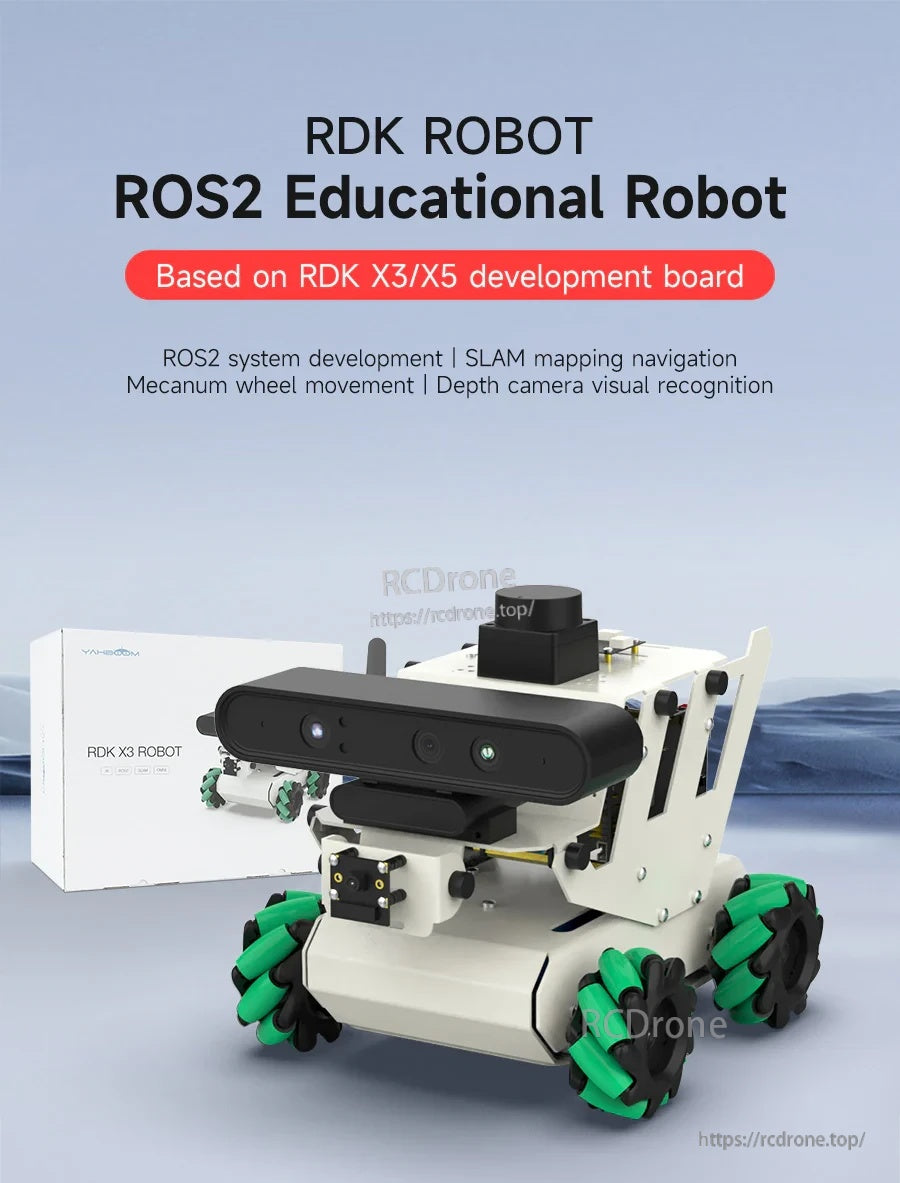
Byggd på RDK X3/X5-plattformen, är Yahboom RDK ROS2 Robot designad för SLAM-lärande och omnidirektionell mecanum-rörelse.
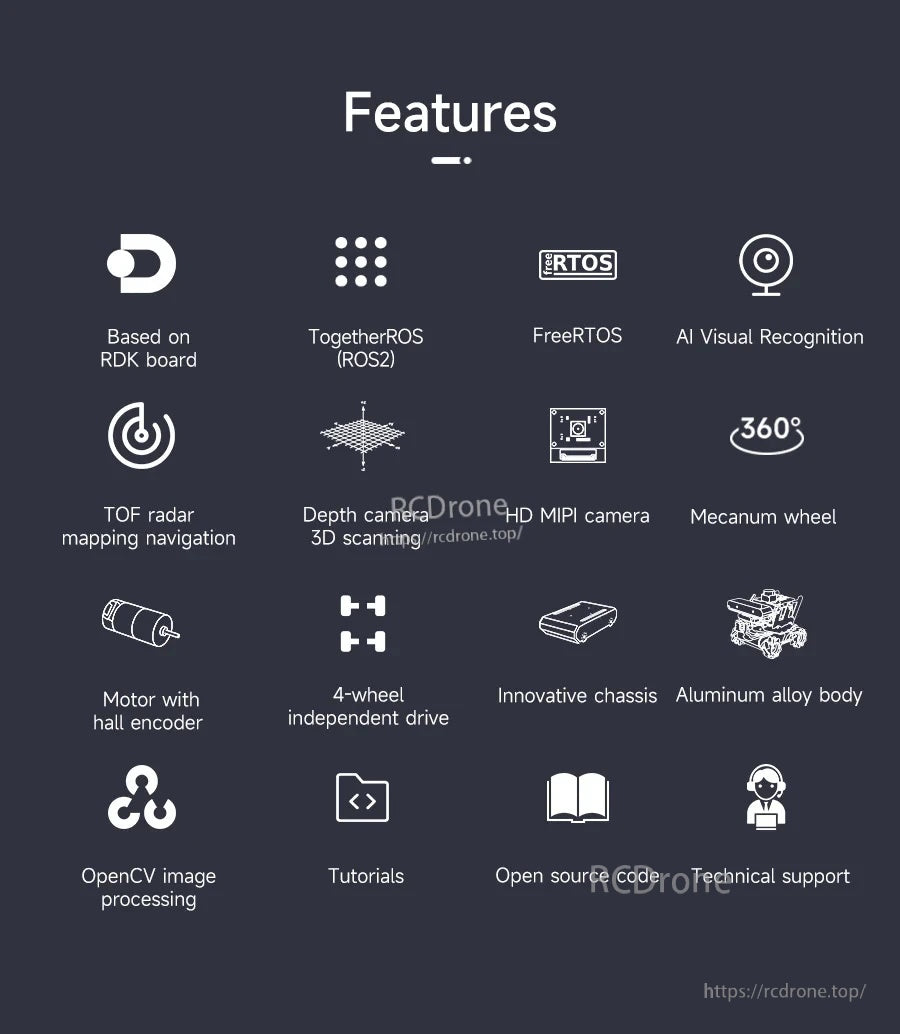
Grundläggande funktioner inkluderar TogetherROS (ROS2), OpenCV vision, TOF radar kartläggning navigering, och en hållbar aluminiumlegering chassi.
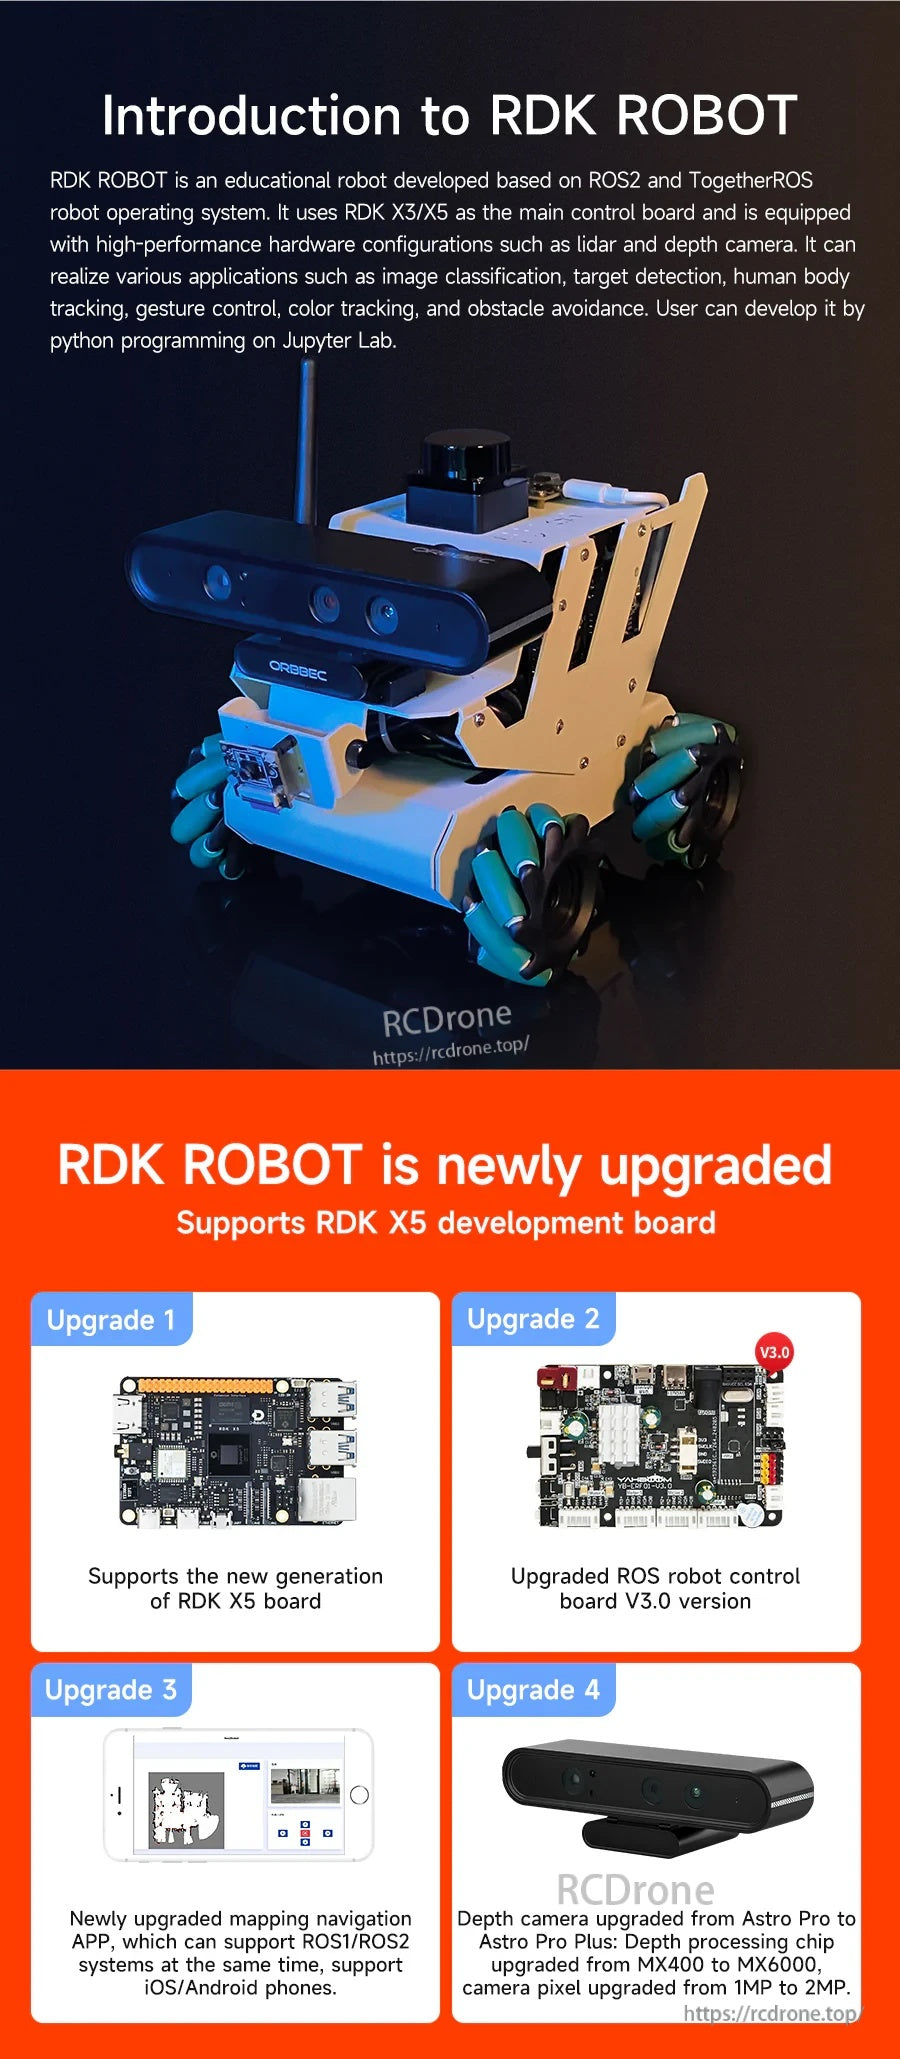
Flera uppgraderingsvägar stöder både RDK X3 och RDK X5-konfigurationer för robotikutveckling och expansion.
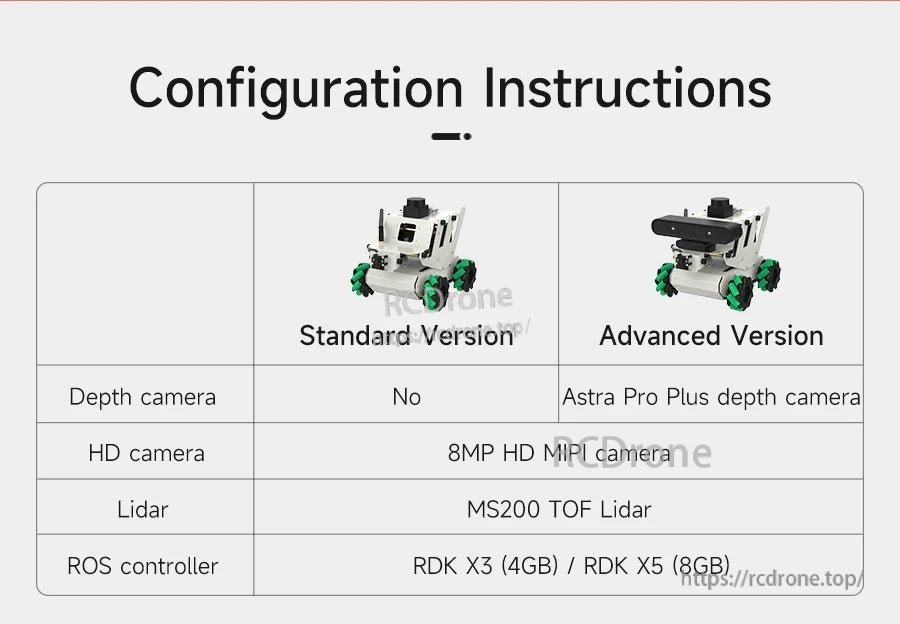
Välj standardpaketet eller uppgradera till den avancerade versionen med en Astra Pro Plus djupkamera samtidigt som du behåller samma lidar- och HD MIPI-kameragrund.
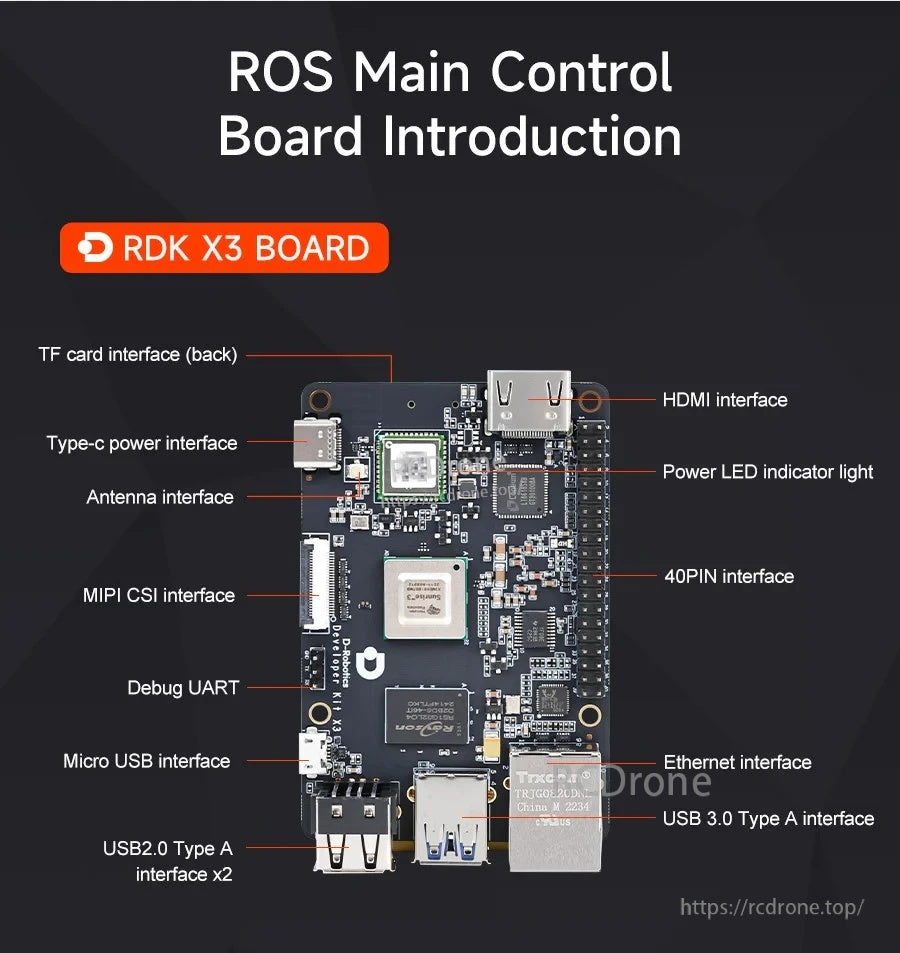
I/O-rik RDK X3 kontrollkort stöder HDMI, Ethernet, USB, CSI kamerans anslutning och en 40‑pins gränssnitt för robotintegrering.
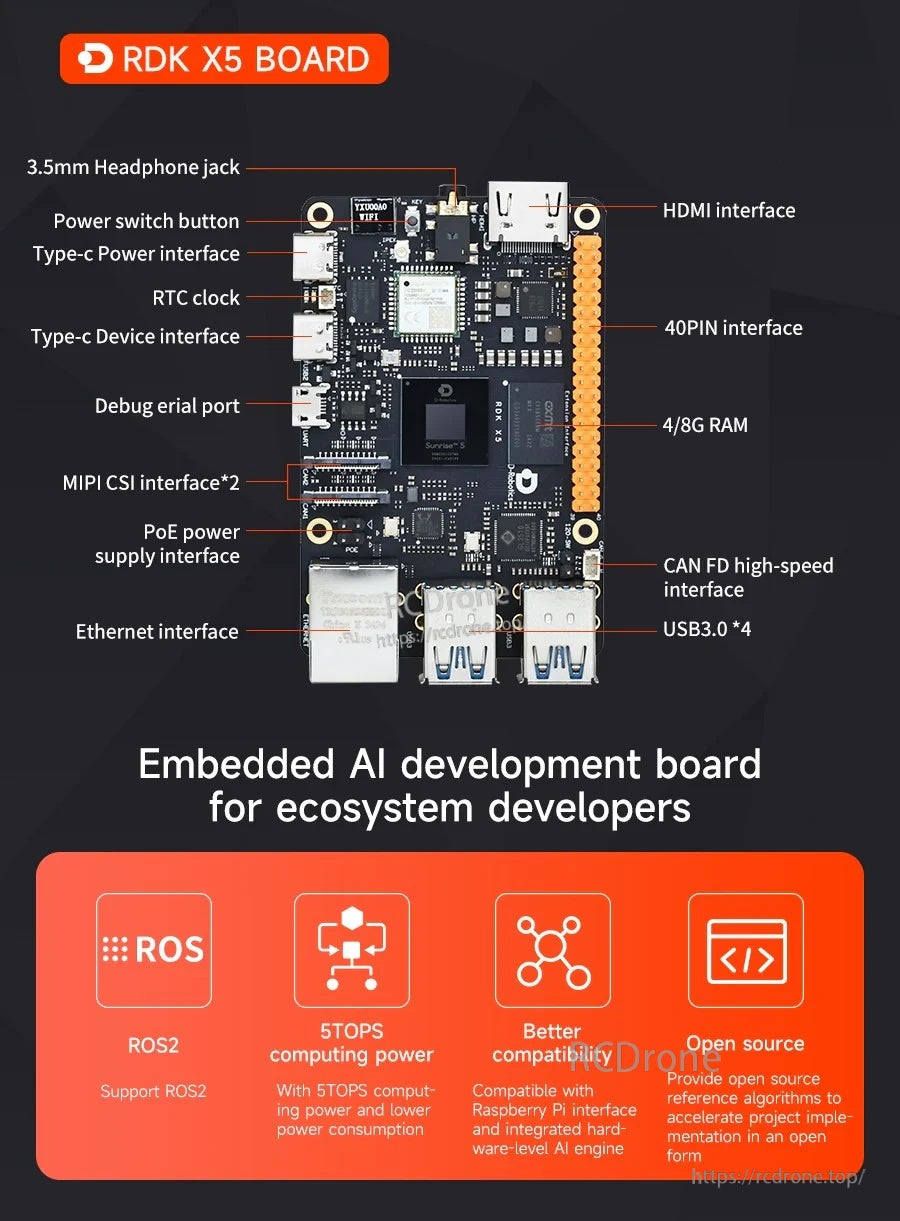
RDK X5 lägger till utökad anslutning och prestandaalternativ för ROS2-projekt, inklusive hög hastighet gränssnitt för perifera enheter.
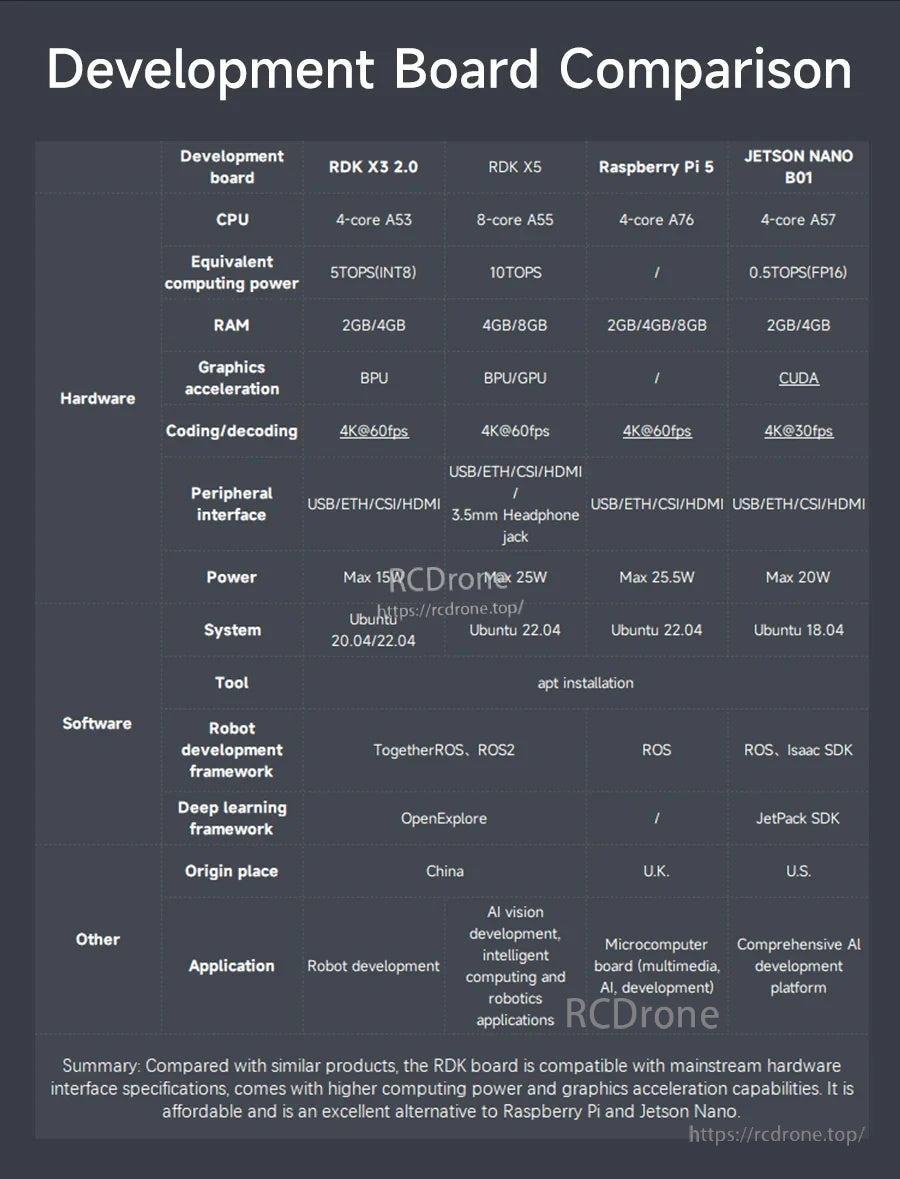
En snabb jämförelse hjälper till att matcha kontrollern med din arbetsbelastning, från grundläggande ROS-lärande till mer krävande AI-perception uppgifter.
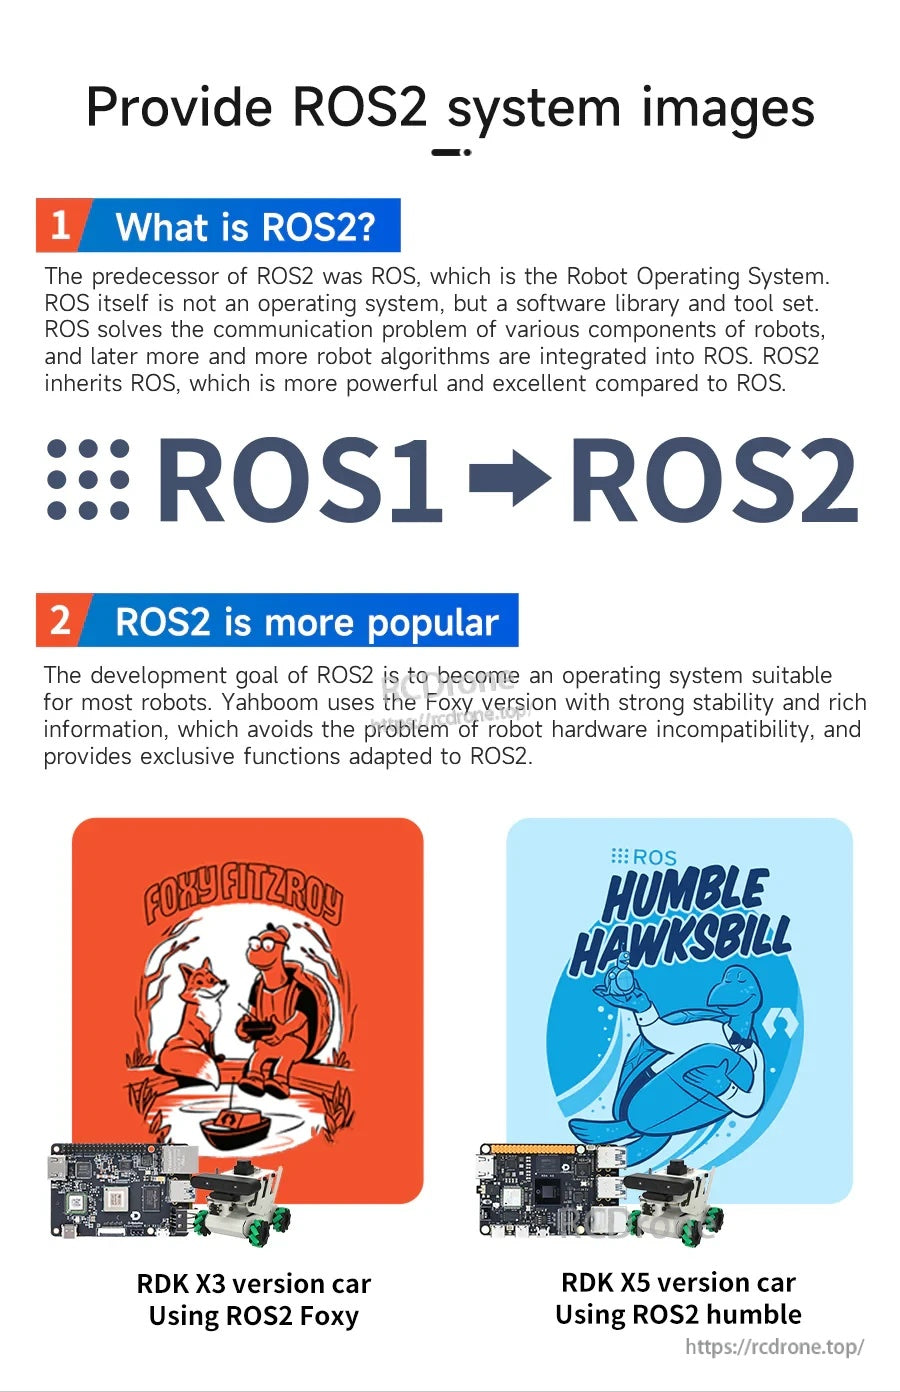
Förbyggda ROS2 systembilder förenklar installationen, med alternativ anpassade till vanliga ROS2-versioner för RDK X3 och RDK X5.
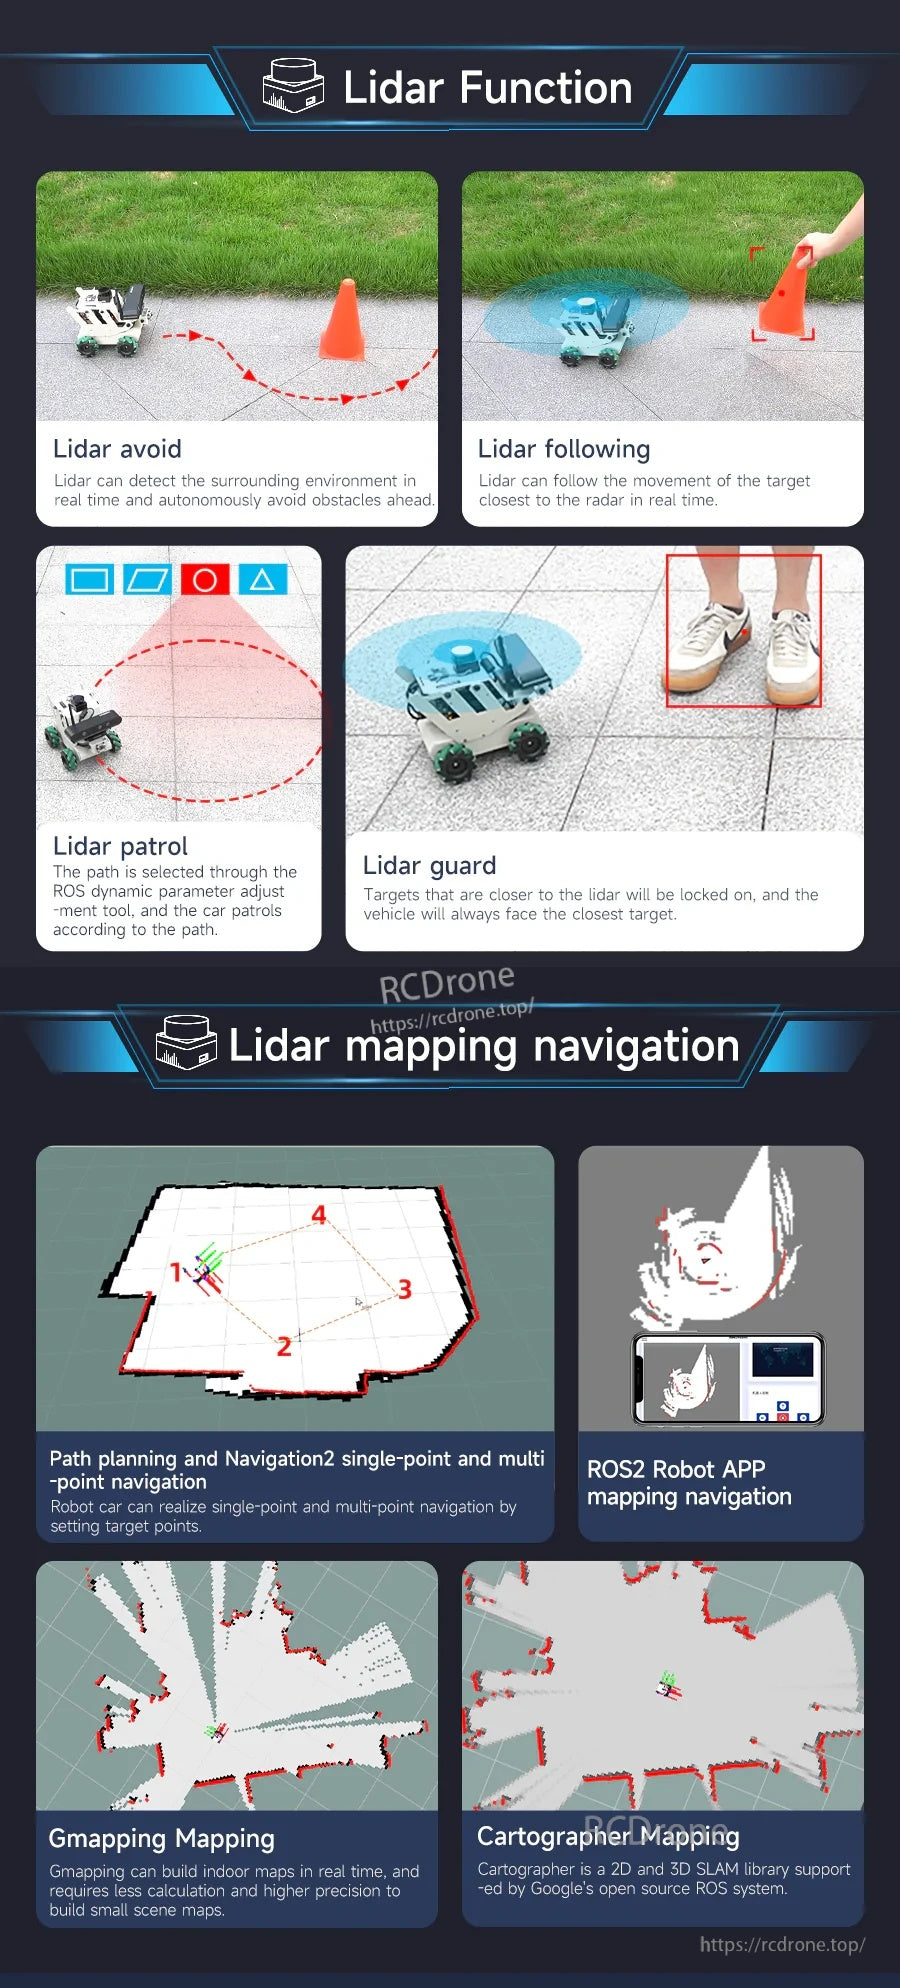
MS200 TOF lidar möjliggör hinderundvikande beteenden och stöder kartläggningsarbetsflöden som Gmapping och Cartographer.
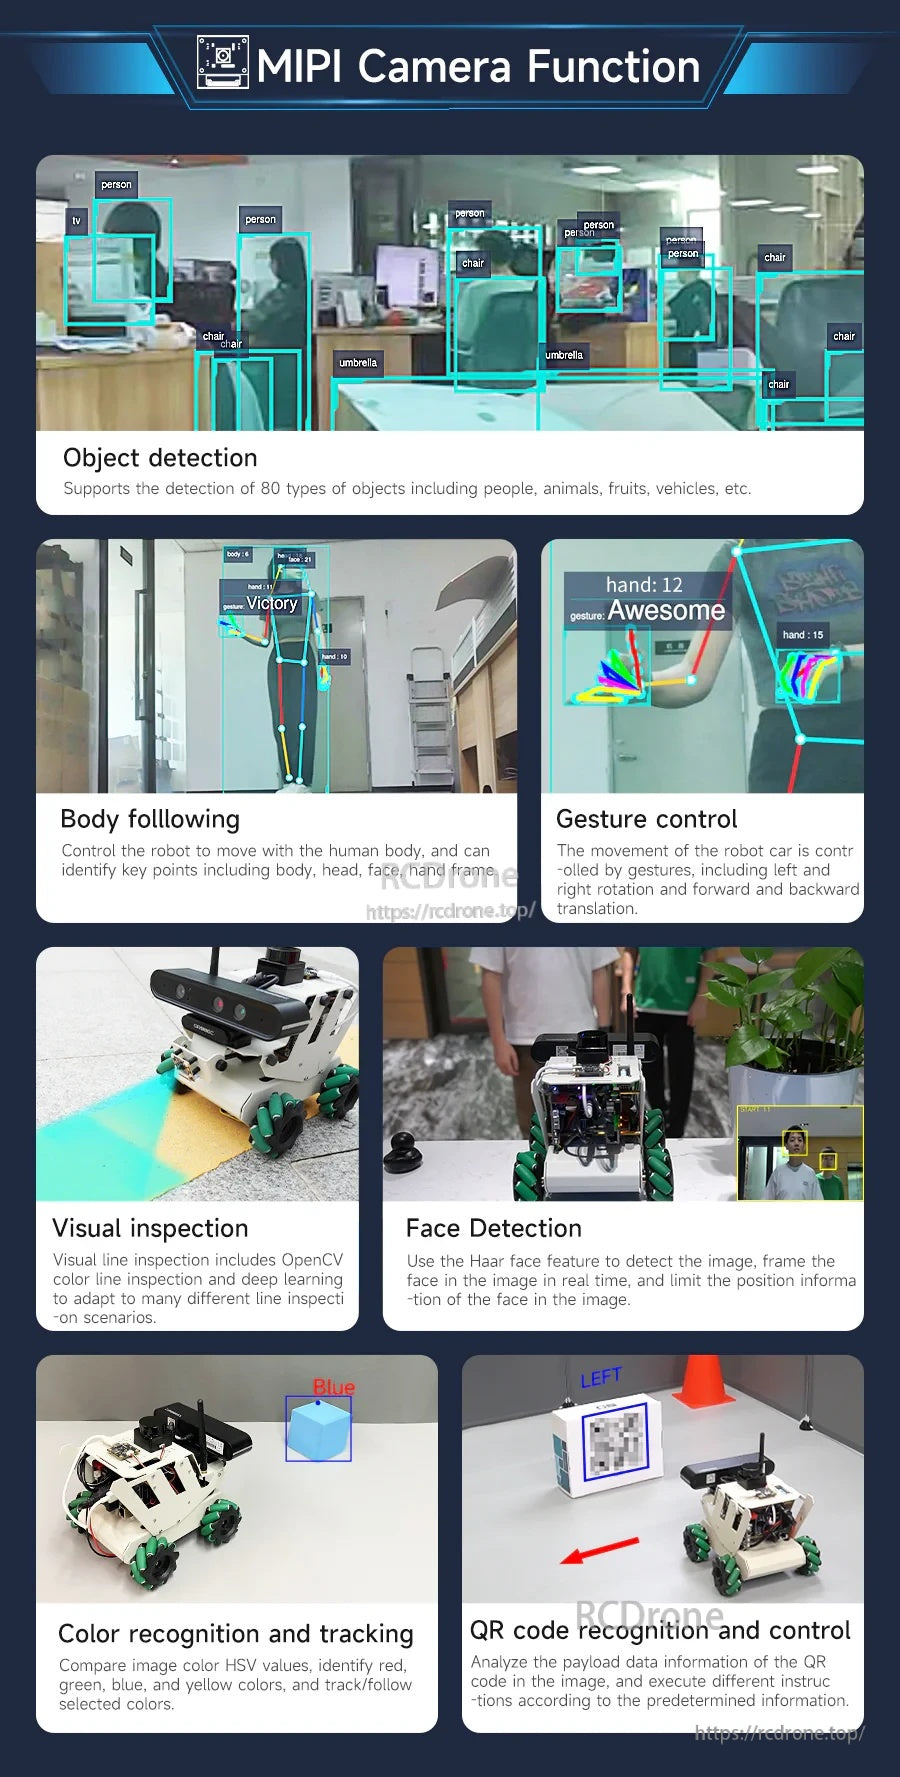
Visionfunktioner omfattar detektering, spårning, gester och QR-igenkänning för att stödja interaktiva ROS2 perceptionsdemonstrationer.
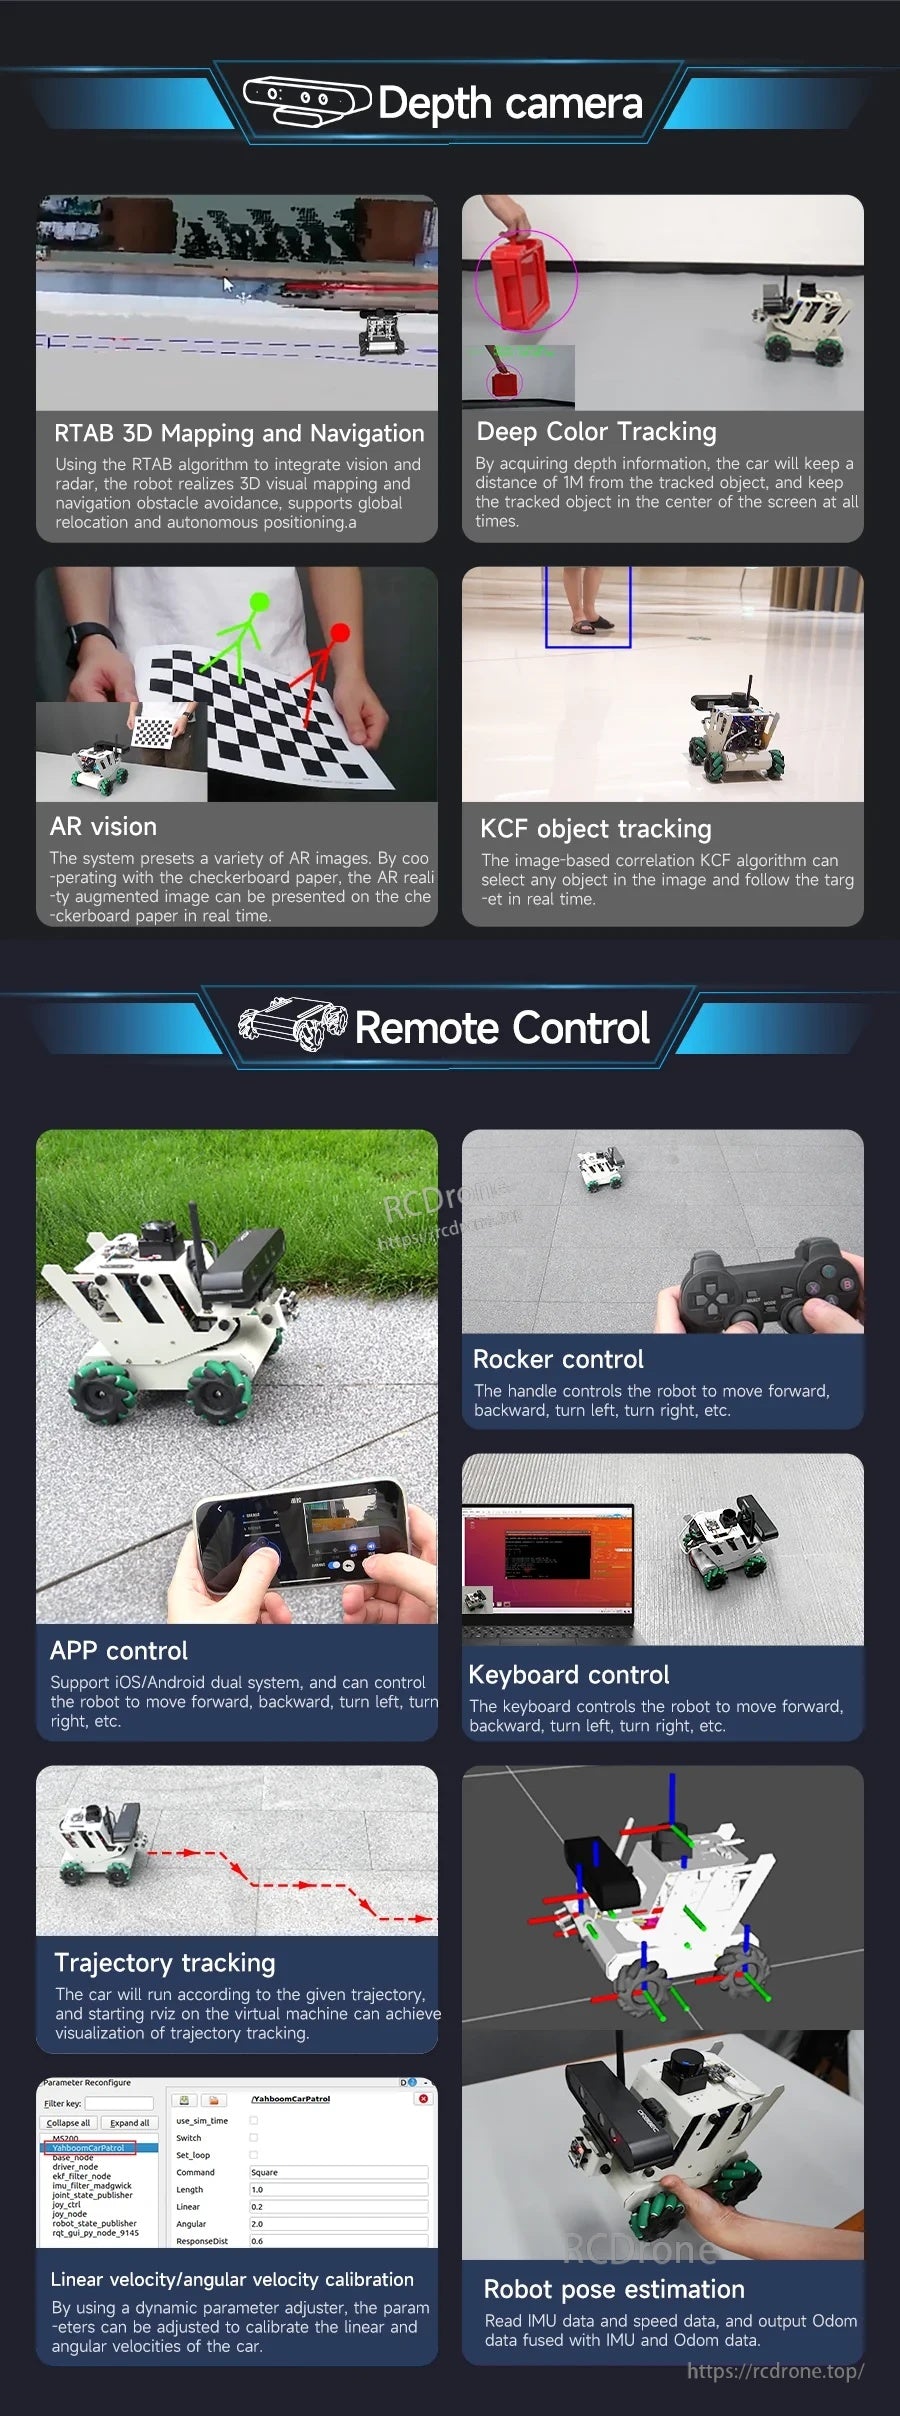
Valfri djupsensor utökar 3D-kartläggning och spårning, medan flera kontrollmetoder täcker app, rocker-kontroller och tangentbord.
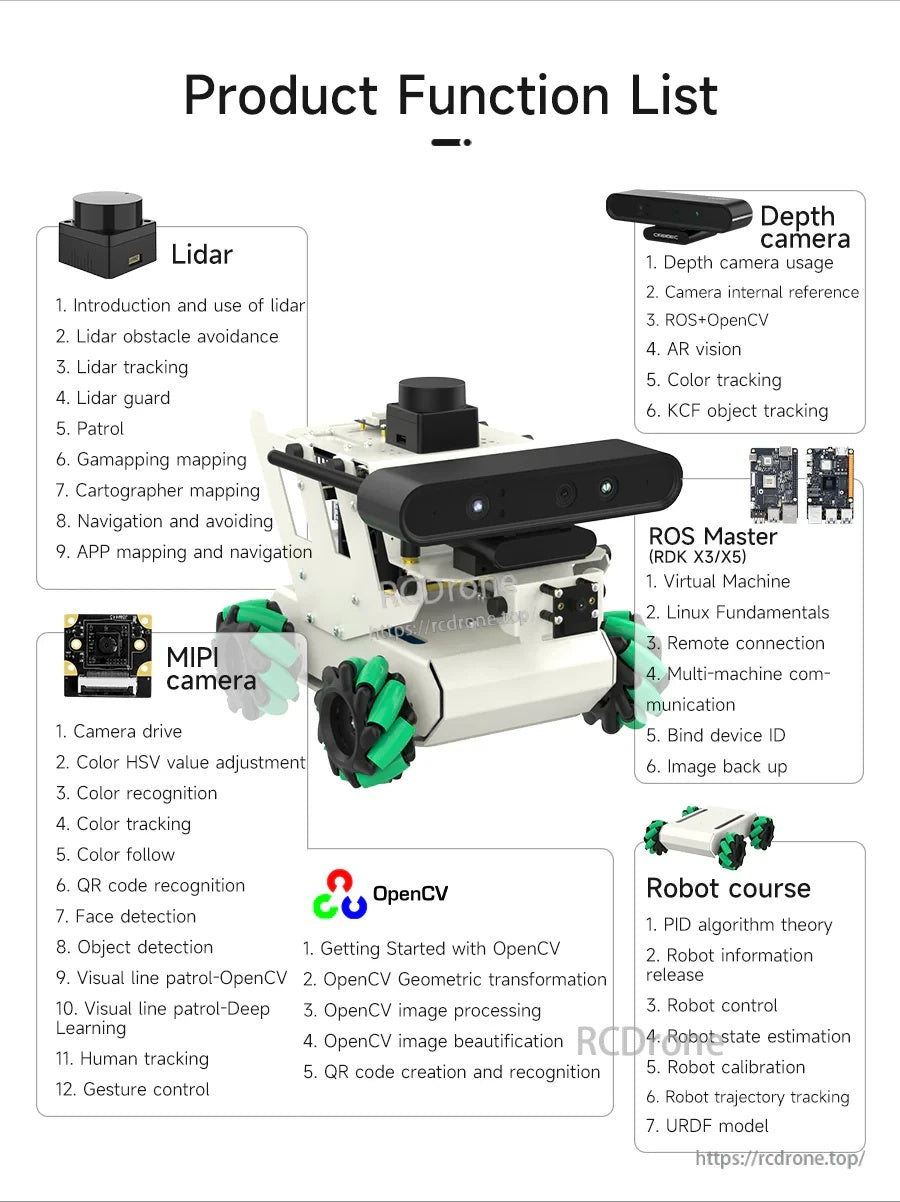
En konsoliderad funktionslista beskriver lidar-navigering, kameravisionsmoduler, ROS-masterinstallation och den inkluderade lärandekursen.
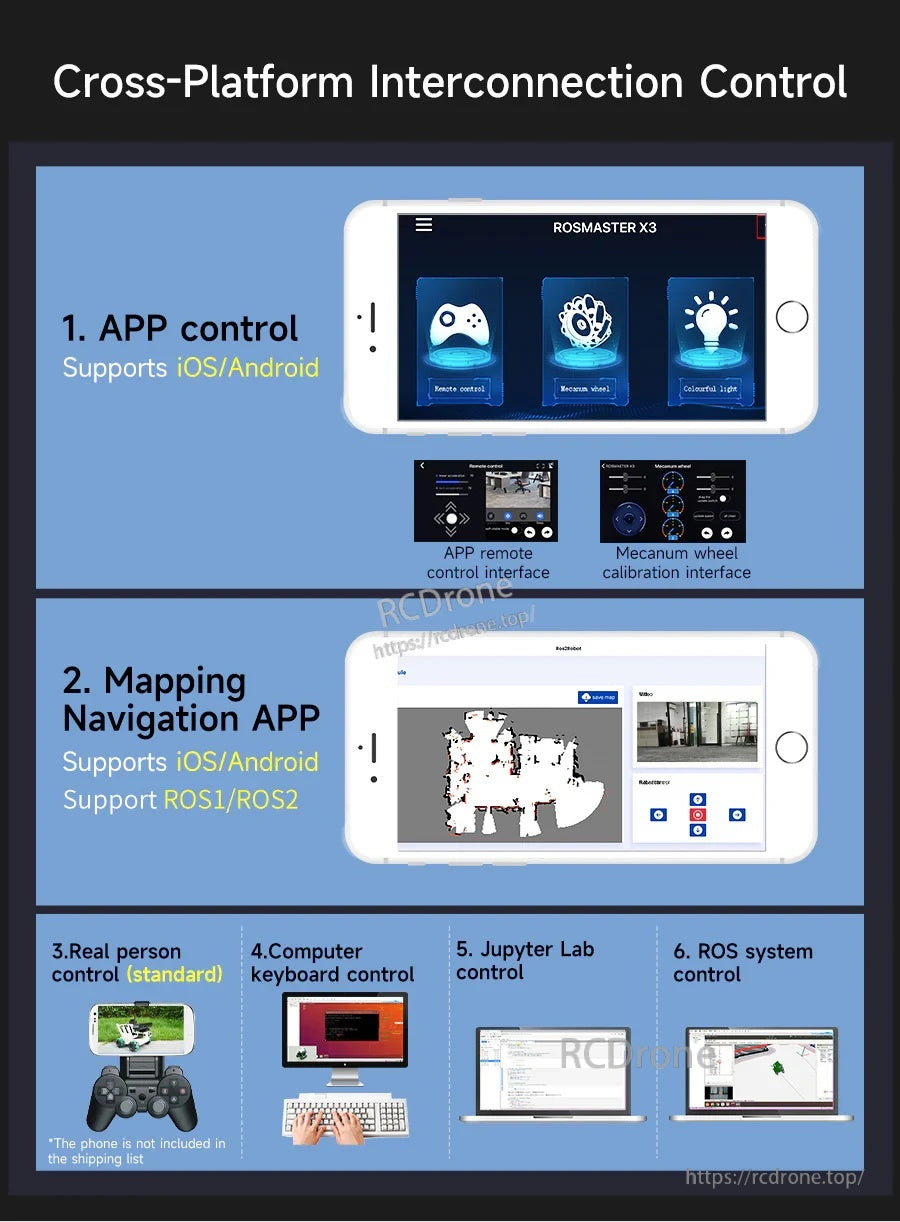
Kontrollera roboten från mobilappar, ett datortangentbord, JupyterLab eller direkt genom ROS-systemet för flexibla arbetsflöden.
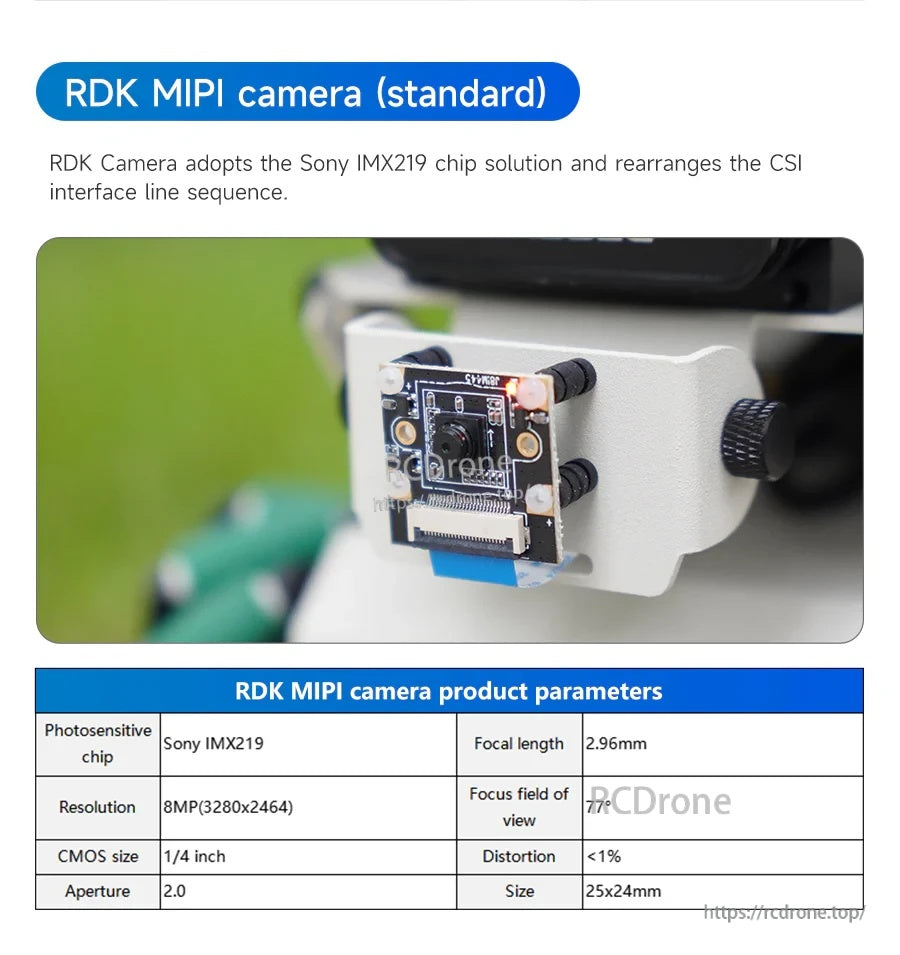
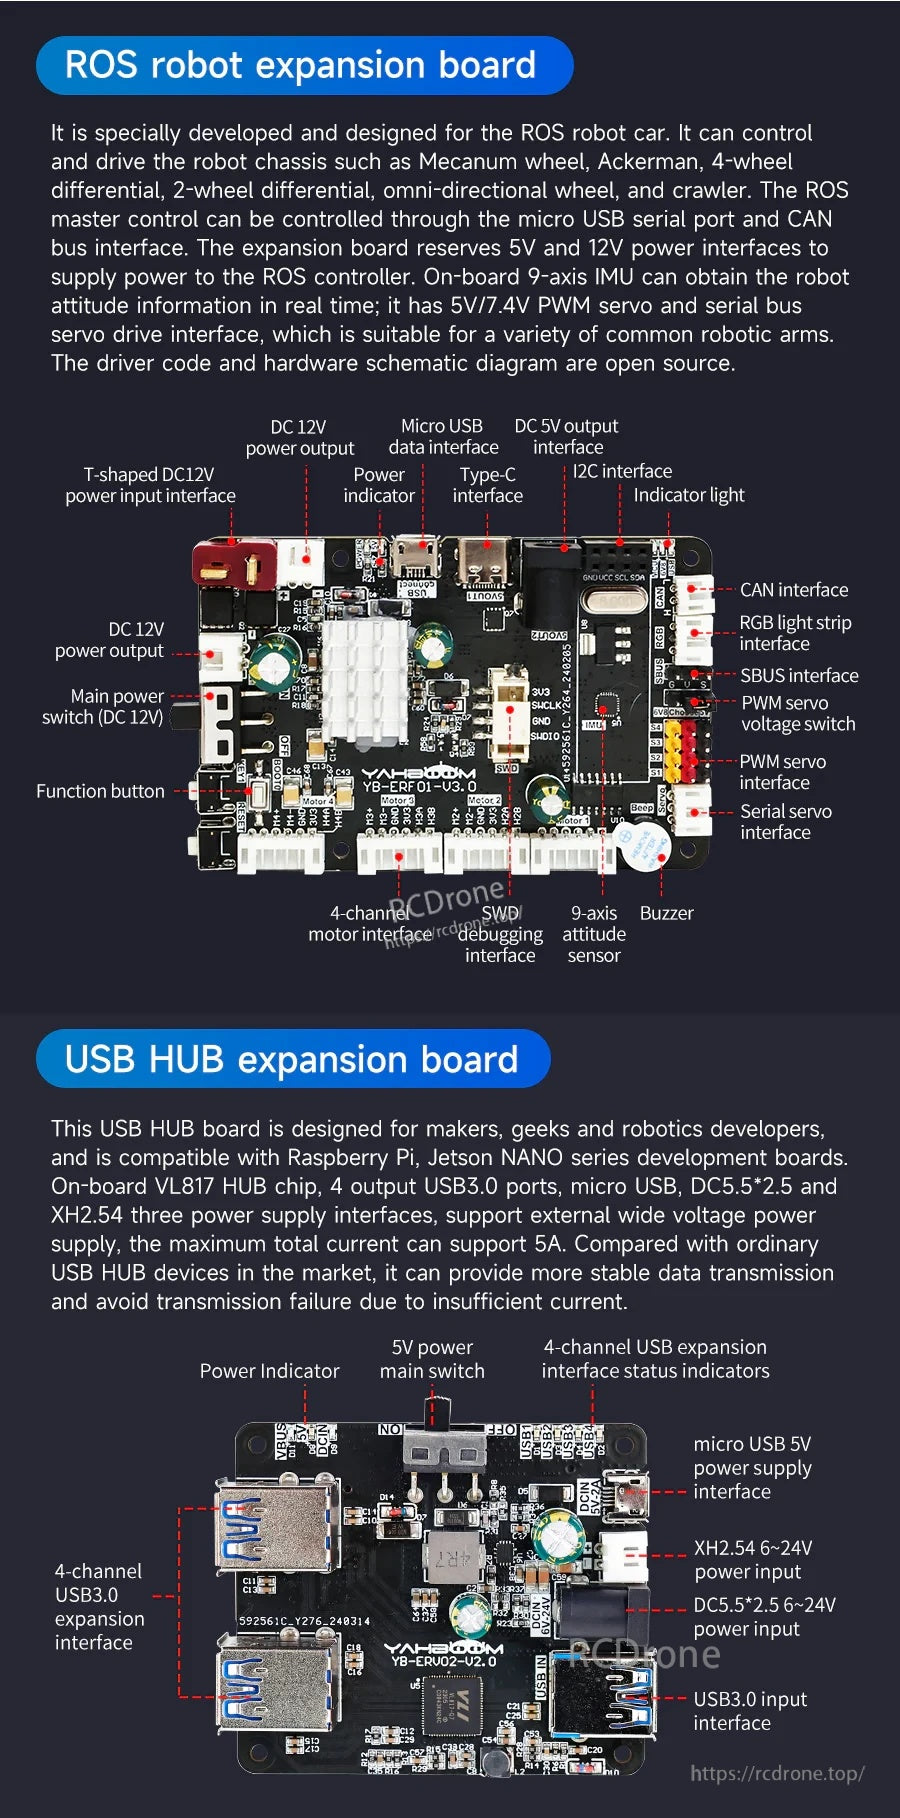
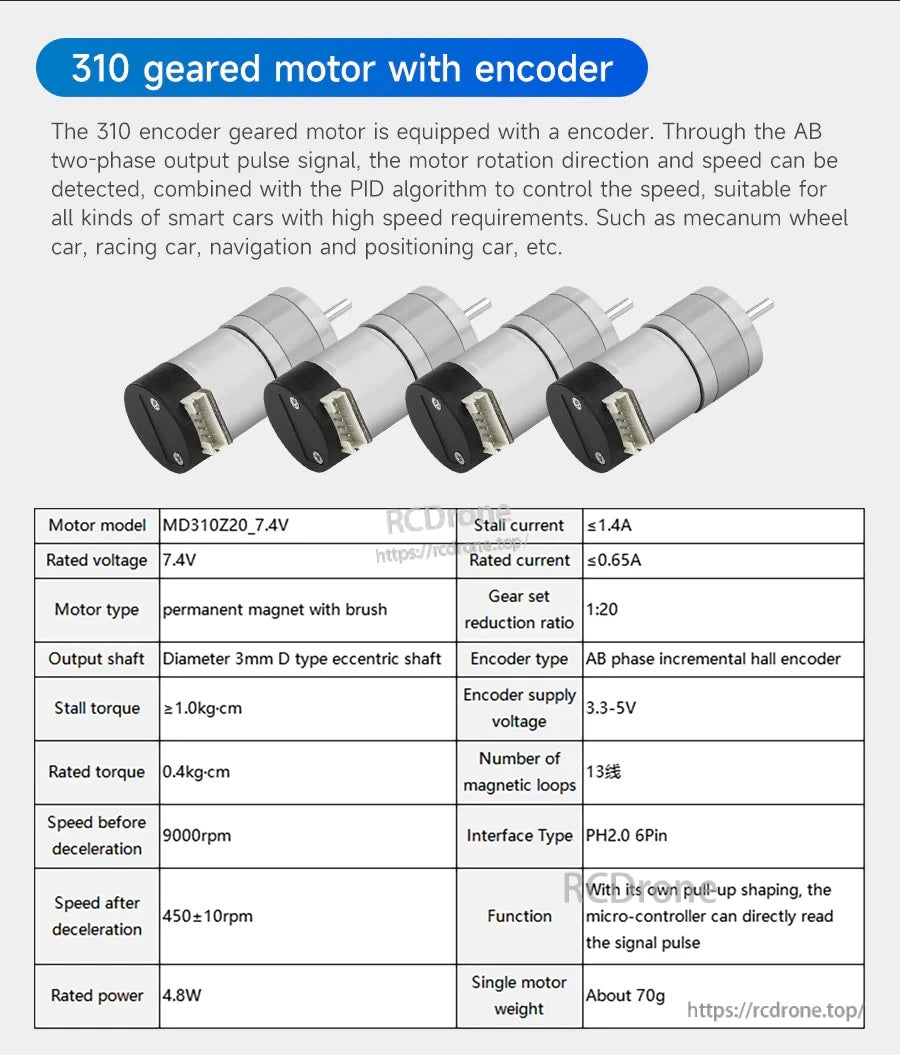
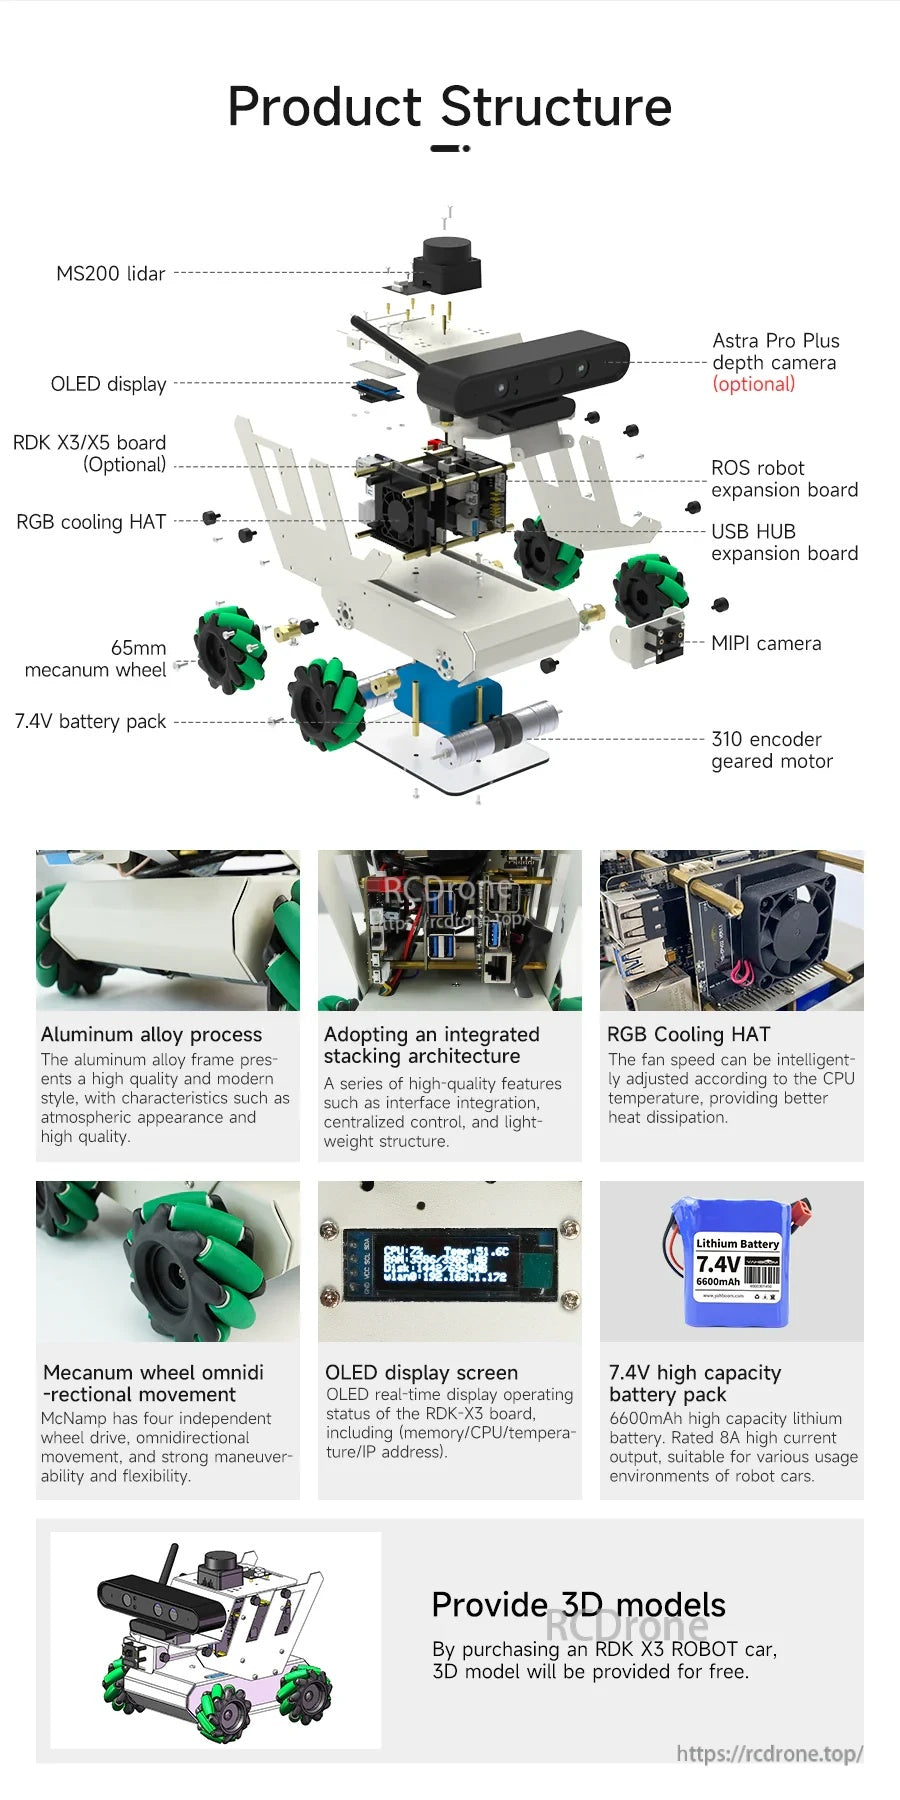
Yahboom RDK ROS2 robotstacken kombinerar ett RDK kontrollkort, ROS expansionskort, MIPI-kamera, lidar och ett 7,4V batteripaket i ett lagerchassi med mecanumhjul.
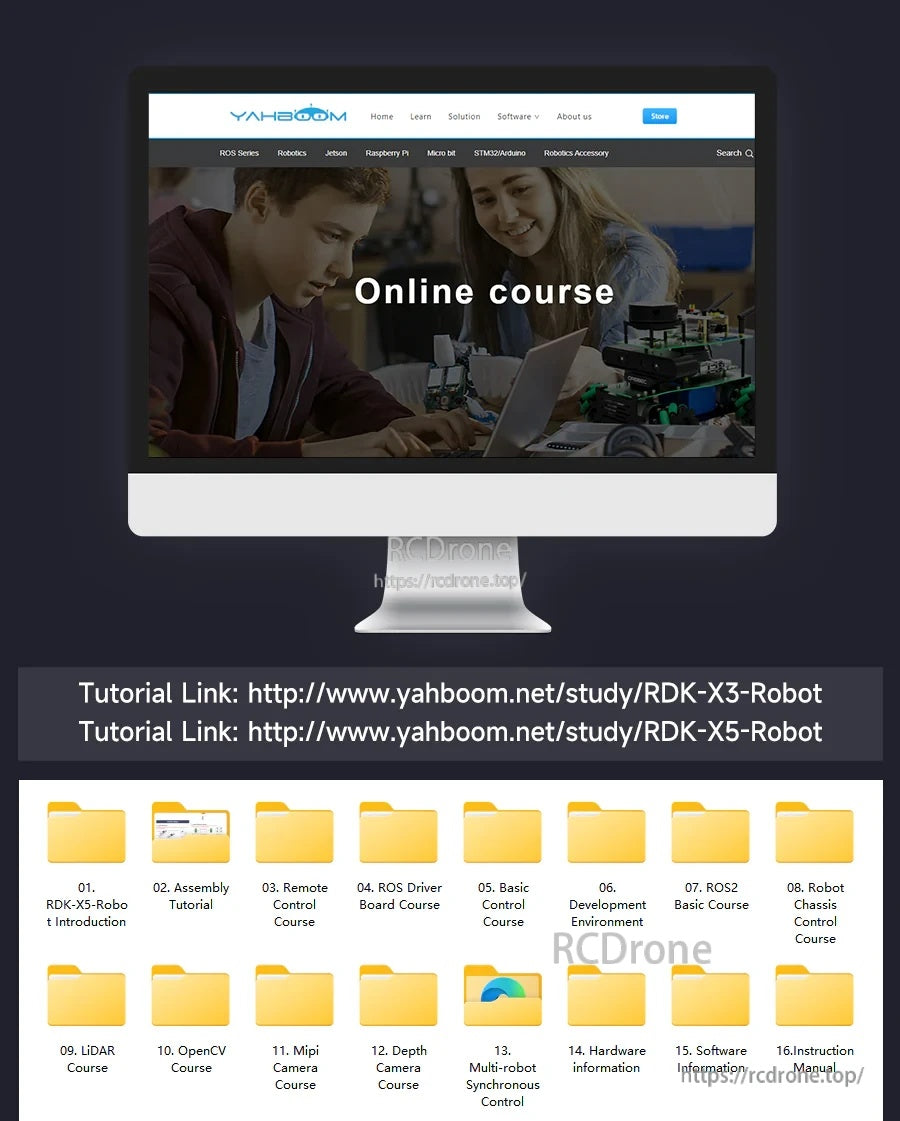
Yahboom RDK ROS2 Robot-tutorialer är organiserade med kursmappar och direkta studielänkar för RDK-X3 och RDK-X5-installation och utveckling.
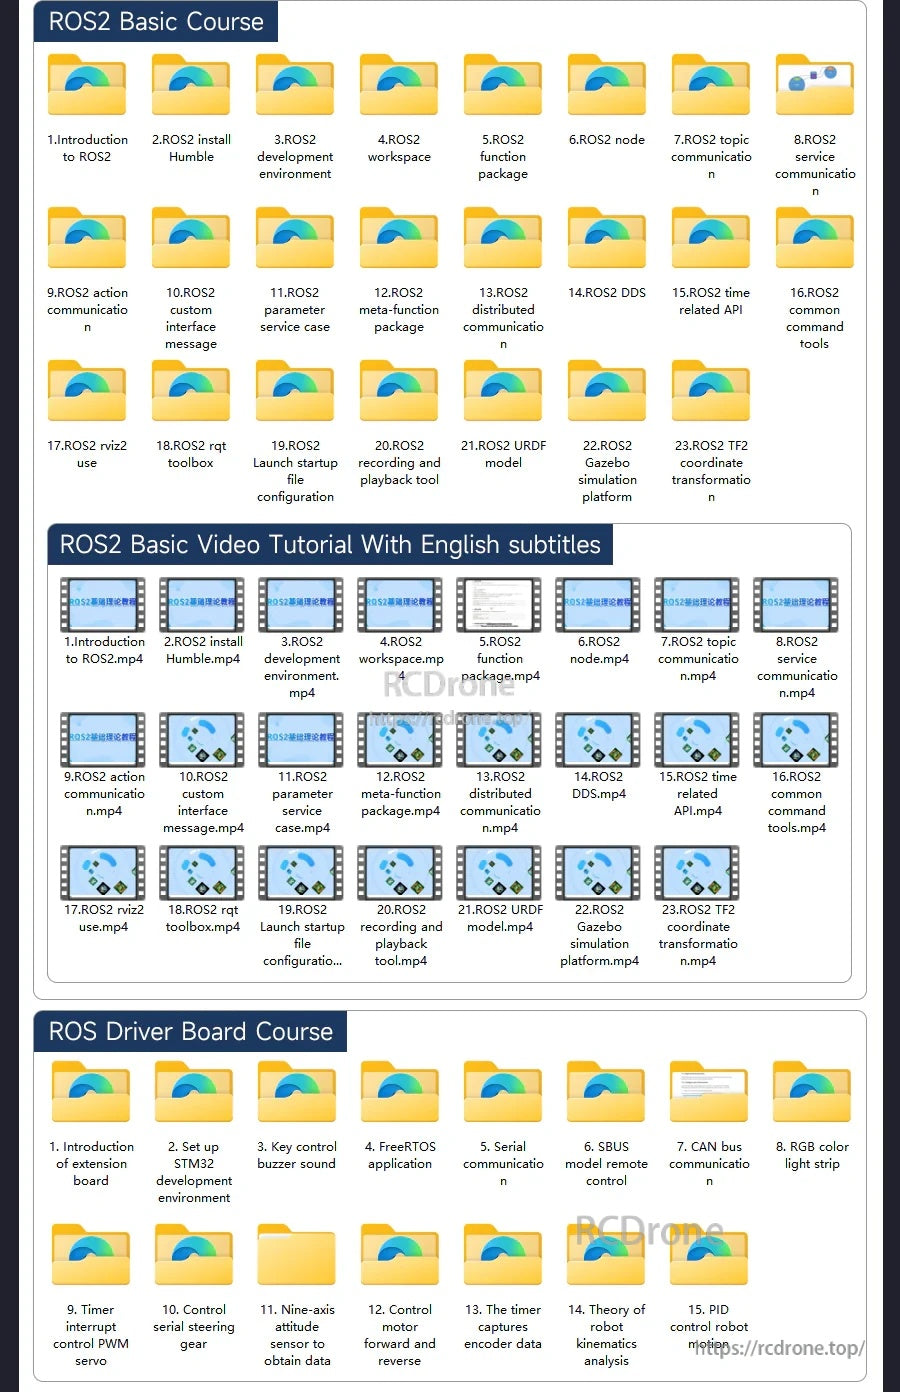
Yahboom RDK ROS2-lärmaterialen inkluderar en grundkurs i ROS2 och videokurser med engelska undertexter tillsammans med en kurs för styrenheter med steg-för-steg-moduler.
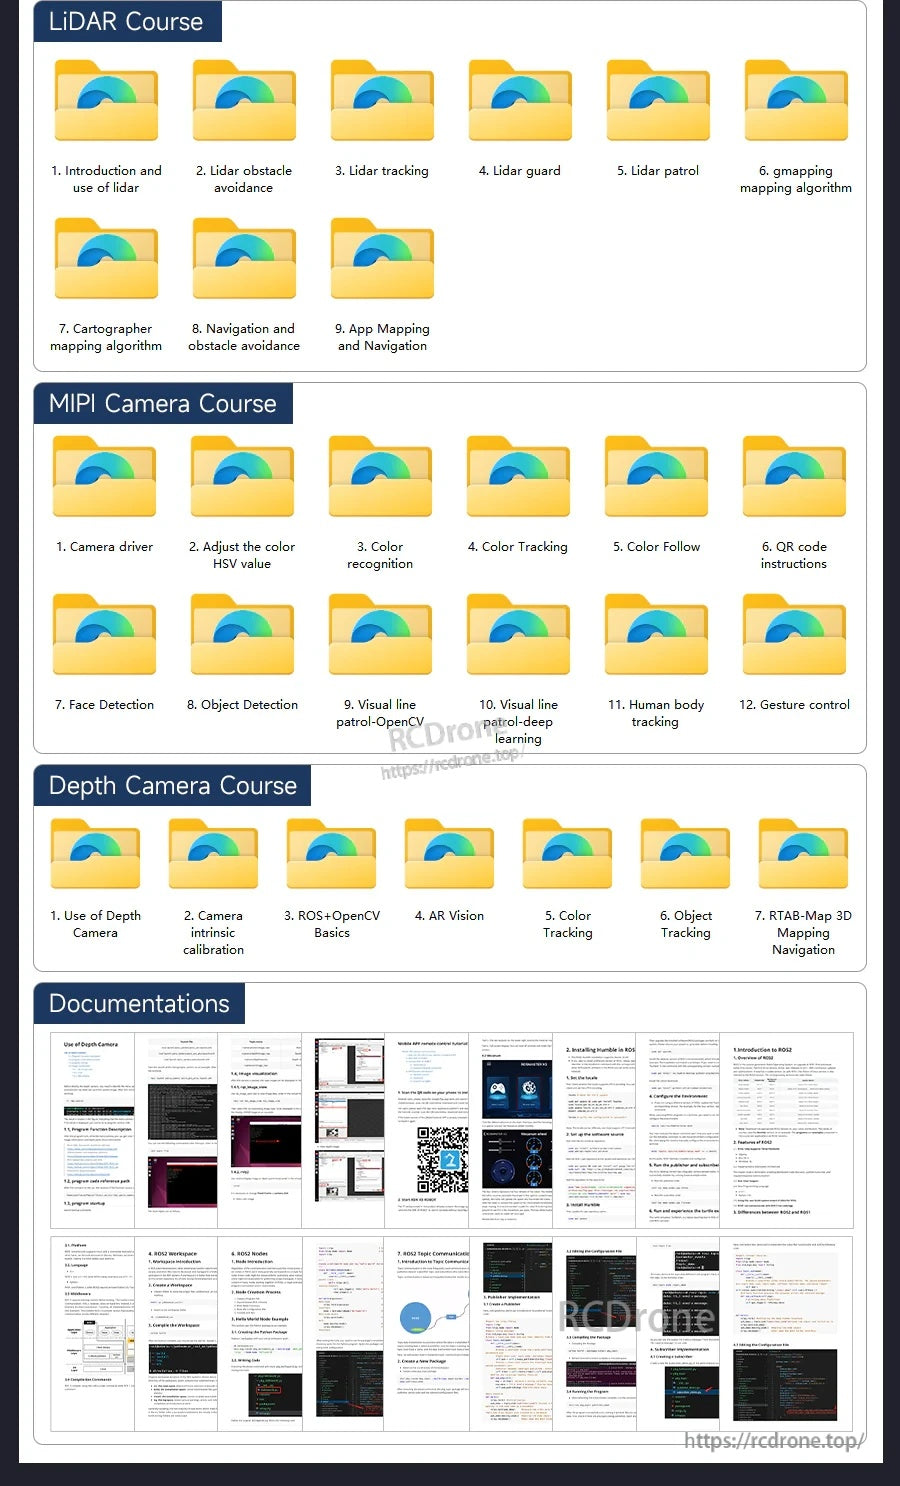
Yahboom RDK ROS2 Robot-kurspaketet täcker LiDAR-kartläggning och navigation samt MIPI och djupkamera-spårning, igenkänning och grunderna i ROS/OpenCV, med stödjande dokumentation inkluderad.
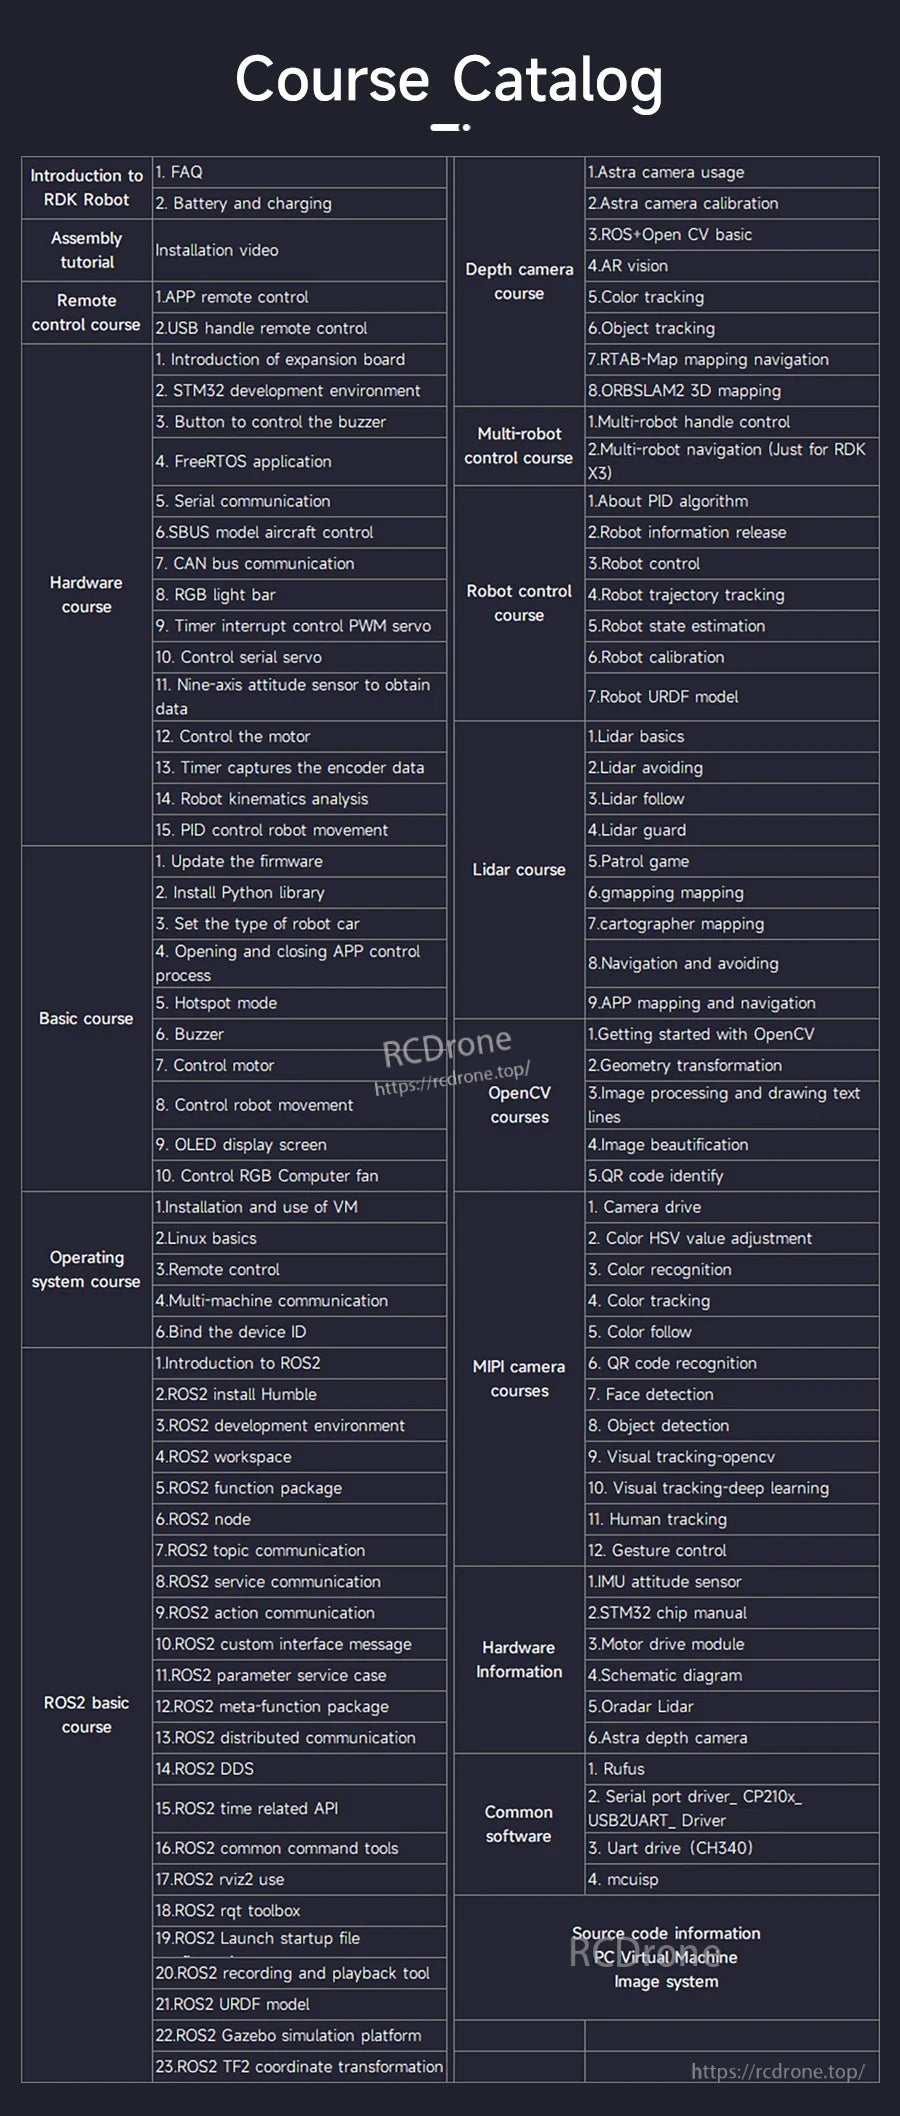
Kurskatalogen för Yahboom RDK ROS2 Robot täcker installation, grunderna i ROS2, kartläggning och navigation, samt kameror och visionsmoduler.
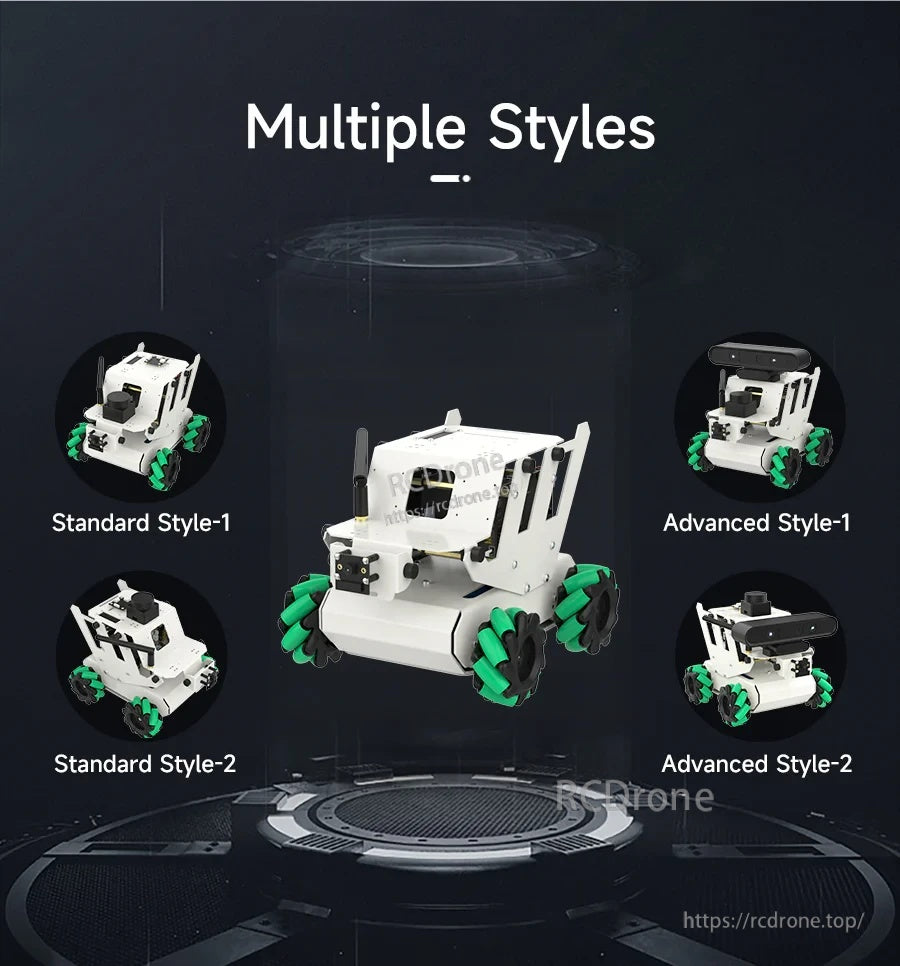
Yahboom RDK ROS2 robotplattformen finns i flera standard- och avancerade stilkonfigurationer med mecanum-hjul för omnidirektionell rörelse.
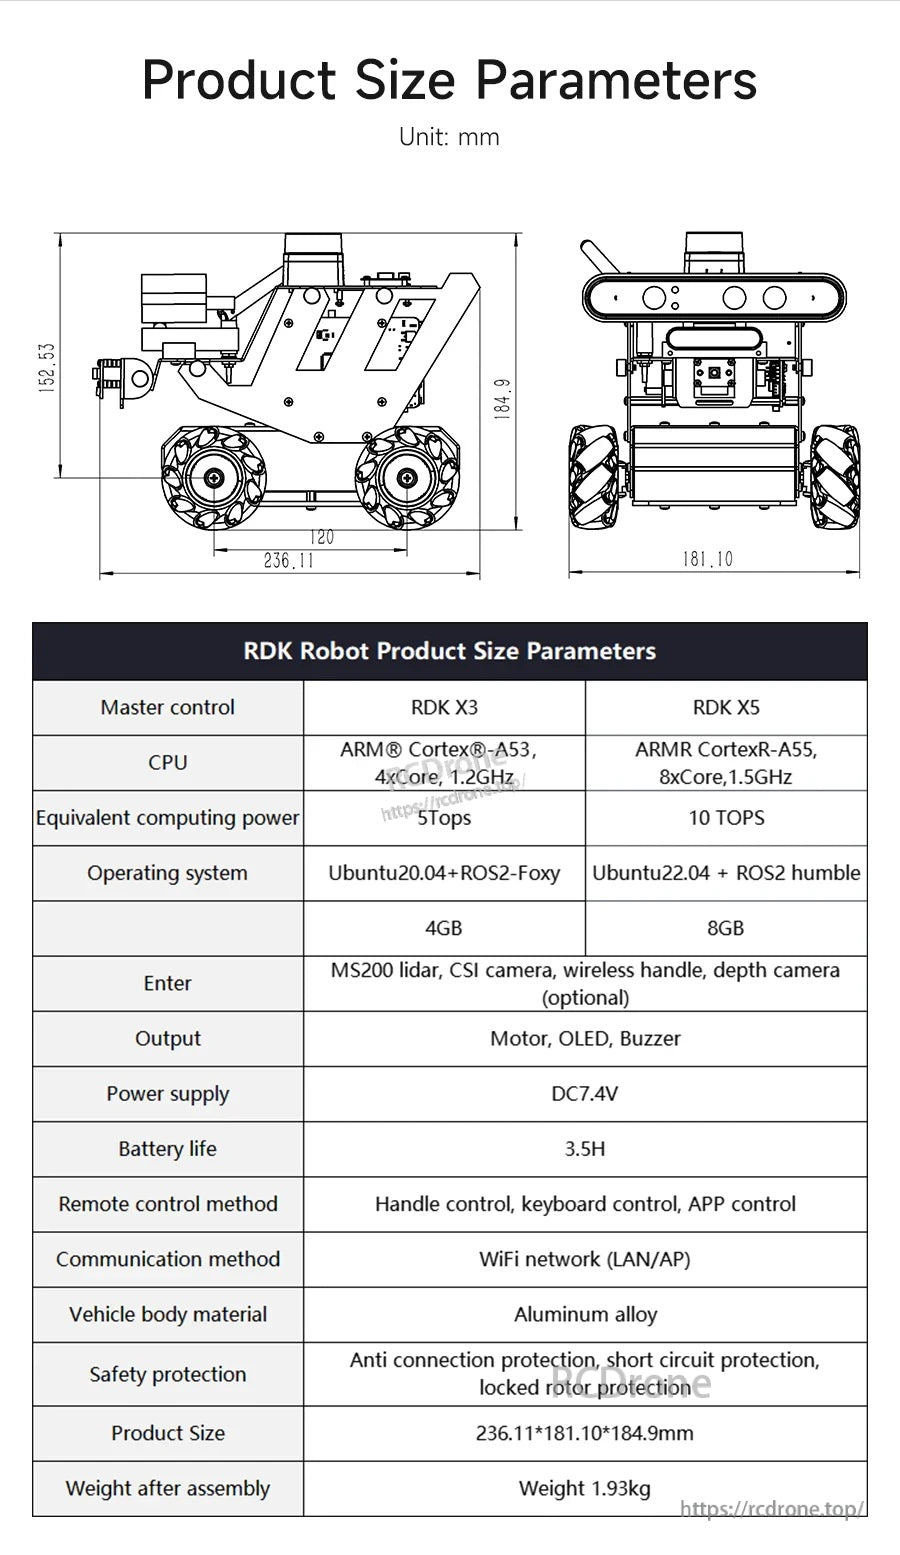
Yahboom RDK ROS2 robotparametrar lista Ubuntu + ROS2 alternativ (Foxy/Humble), 4GB RAM, DC 7.4V ström, och en 236.11 × 181.10 × 184.9 mm fotavtryck.
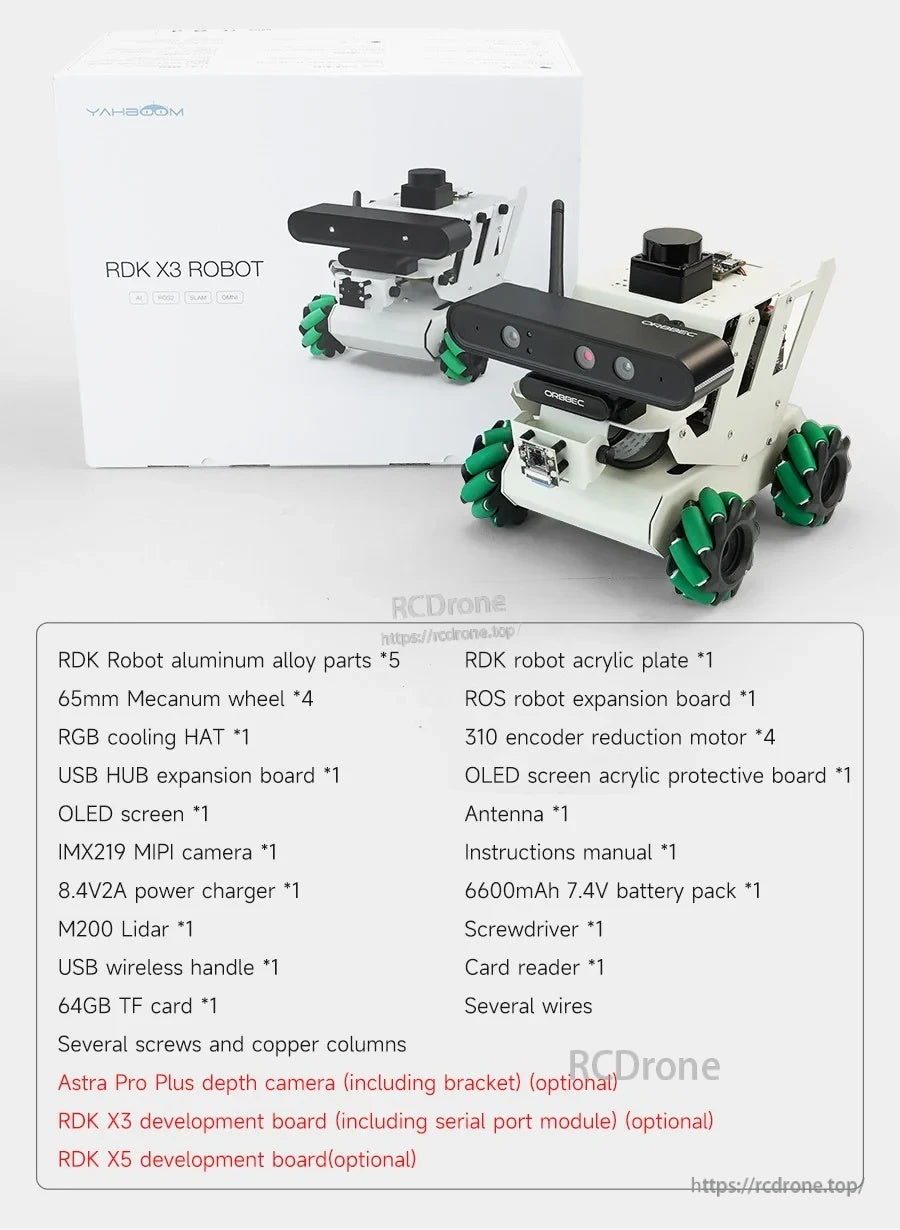
Yahboom RDK X3 ROS2 robotkit inkluderar ett mekanumhjulchassi med en kameramodul, expansionskort, antenn och kablage tillbehör för montering.