ZeroErr eCoder11 RS485 Magnetisk Absolutgivare, 17-bitars eller 19-bitars, Enkel- eller Fleromgång
ZeroErr eCoder11 RS485 Magnetisk Absolutgivare, 17-bitars eller 19-bitars, Enkel- eller Fleromgång
ZeroErr
Ordinarie pris
$133.00 USD
Ordinarie pris
Försäljningspris
$133.00 USD
Enhetspris
per
Skatter ingår.
Frakt beräknas vid utcheckningen.
Det gick inte att ladda hämtningstillgänglighet


Översikt
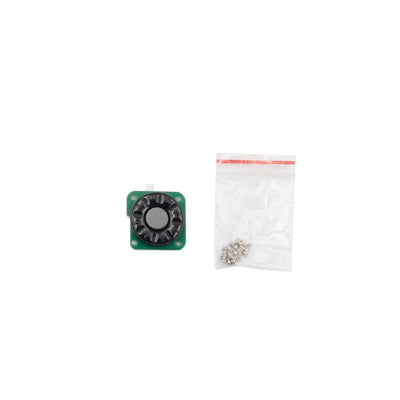
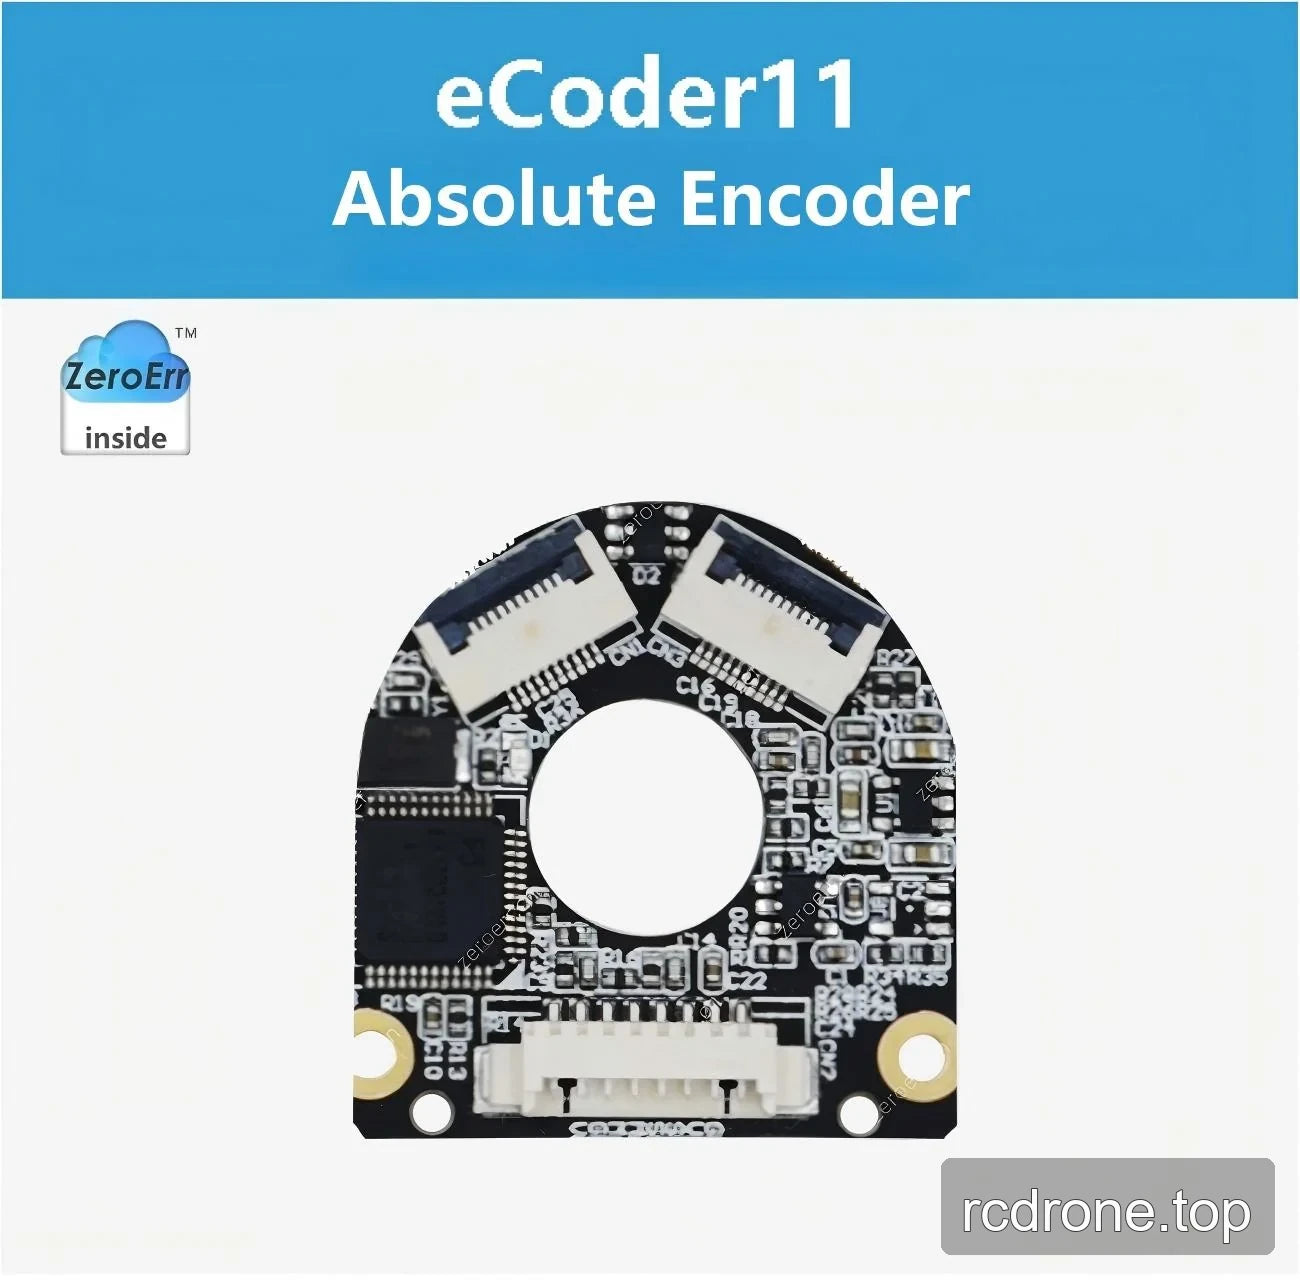
Den ZeroErr eCoder11 är en axialavläsande magnetisk absolut encoder med RS485-versioner för mätning av absolutvärden i en eller flera varv. Välj mellan 17-bitars eller 19-bitars upplösningskonfigurationer. Multivaruanten finns tillgänglig med eller utan ett multiturn-räknande batteri.
Egenskaper
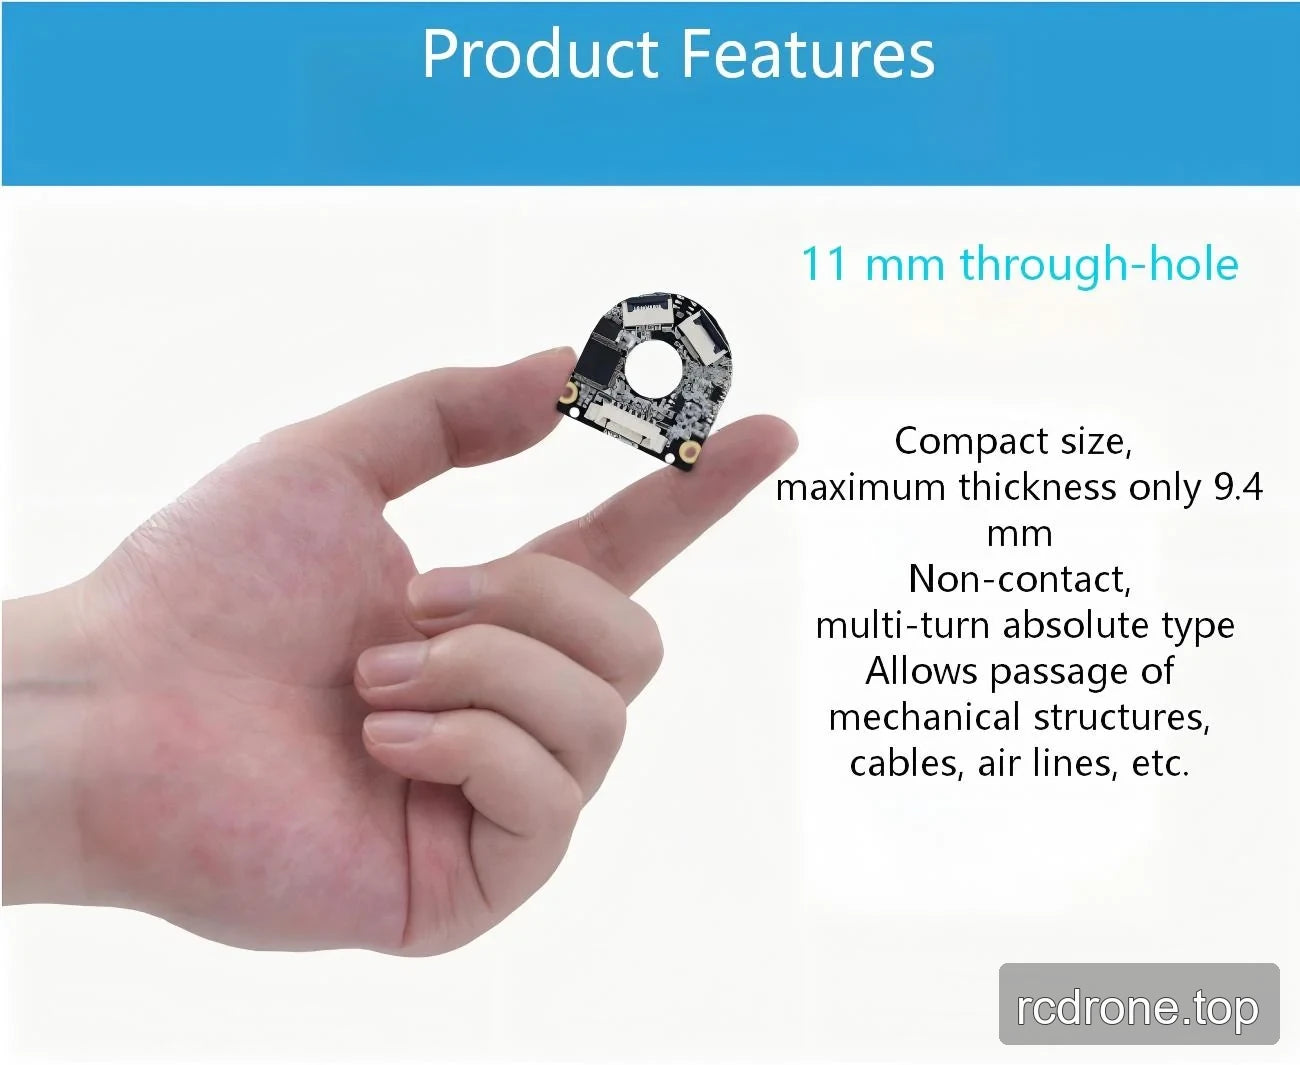
- 11 mm genomgående håldesign för att leda mekaniska strukturer, kablar, luftledningar och liknande föremål genom encodern.
- Icke-kontakt multivaruant absolut drift är tillgänglig med RS485-alternativet för flera varv.
- RS-485 protokollkompatibilitet med Tamagawa absoluta encoders.
- 8-stiftsanslutning; encoderkortet har två anslutningar på övre kanten och en anslutning på nedre kanten.
- Programmerbar nollposition lagrad i intern EEPROM.
- Punkt-för-punkt positionskompensation är programmerbar och kan lagras på 19-bitars multivaruantkonfigurationen.
- Specifik för användning i damm, tung oljekontaminering, hög- och lågtemperatur samt komplexa elektromagnetiska miljöer.
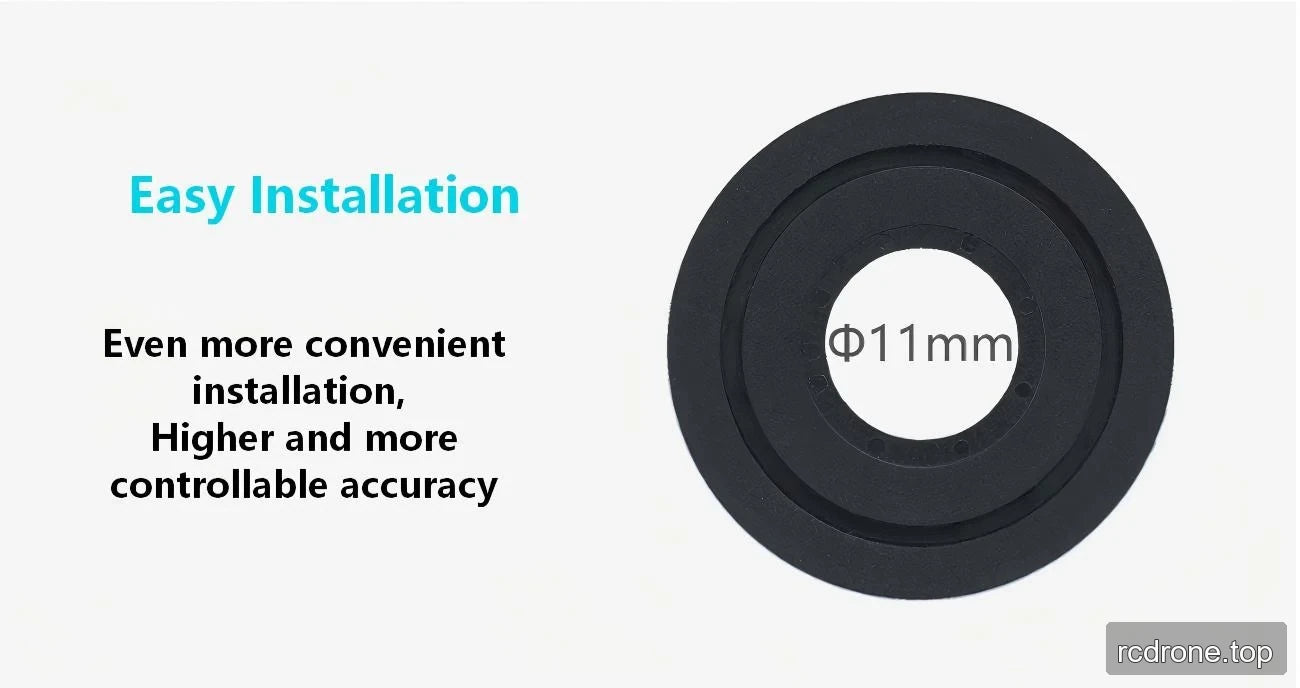
- Designad för enkel installation och kontrollerbar noggrannhet, med en precisionspositionsreferens för snabb, exakt installation.
Alternativ
- Enkelvarv RS485: 17-bit eller 19-bit upplösning; multiturn räknarbatteri ingår inte.
- Multivaru RS485: 17-bit eller 19-bit upplösning; multiturn räknarbatteri ingår inte eller ingår (två stycken per förpackning).
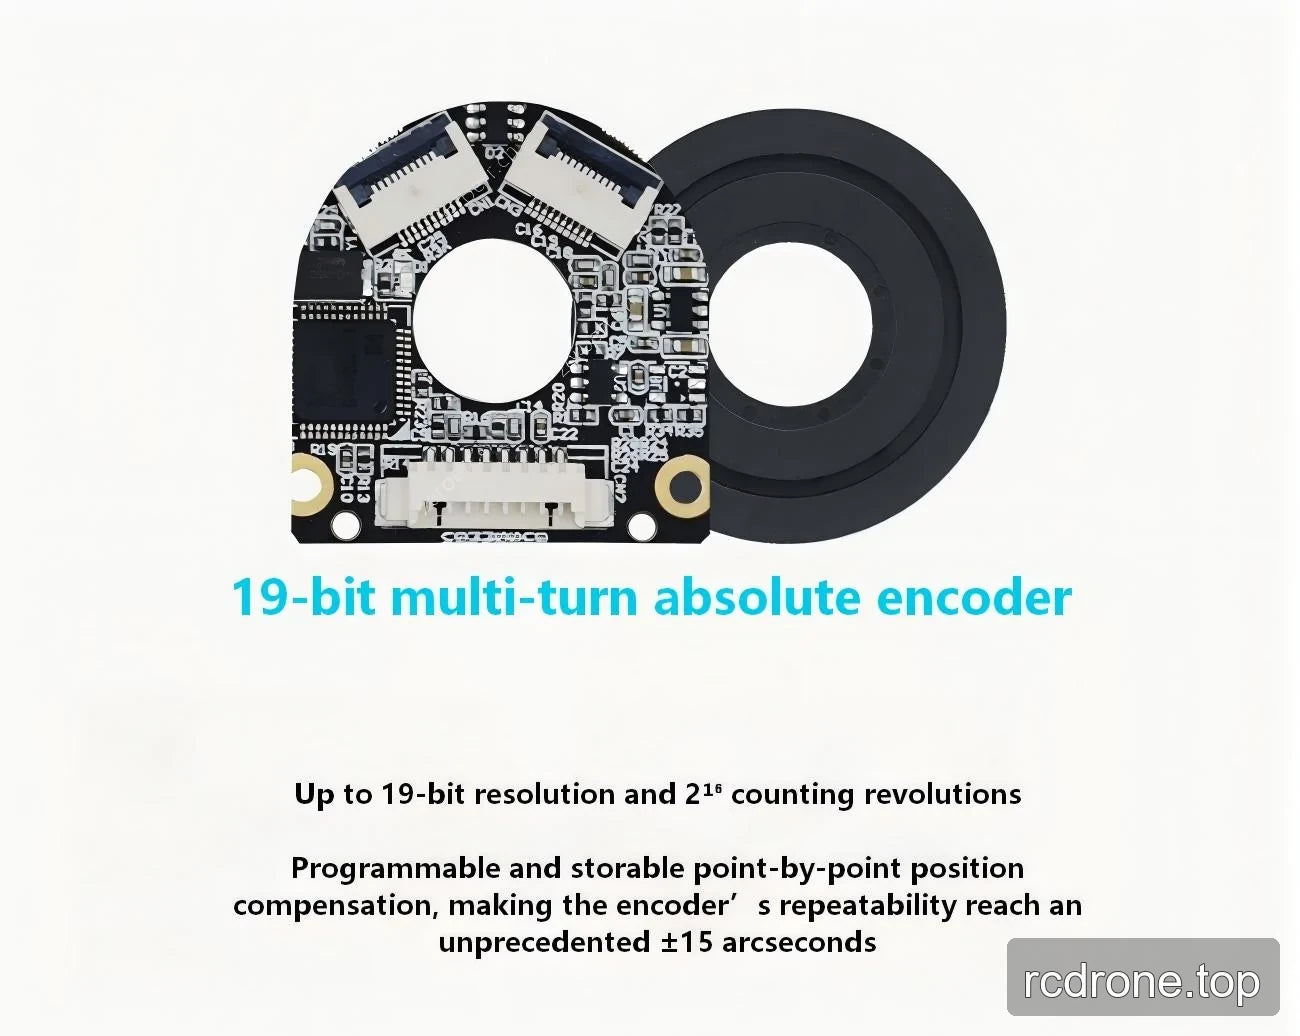
- 19-bit multivaru RS485: upp till 19-bit upplösning, 216 räknade varv, angiven upprepningsnoggrannhet på ±15″, och programmerbar, lagringsbar punkt-för-punkt positionskompensation.
Specifikationer
Allmänna tekniska specifikationer
| Parameter | Värde |
|---|---|
| Modell | eCoder11 |
| Maximal absolut tolerans | <0.1° |
| Upprepbarhet | ±15″ |
| Avläsningstyp | Axial avläsning |
| Upplösning | 17 bit till 21 bit och 16-bit multiturn räknar alternativ |
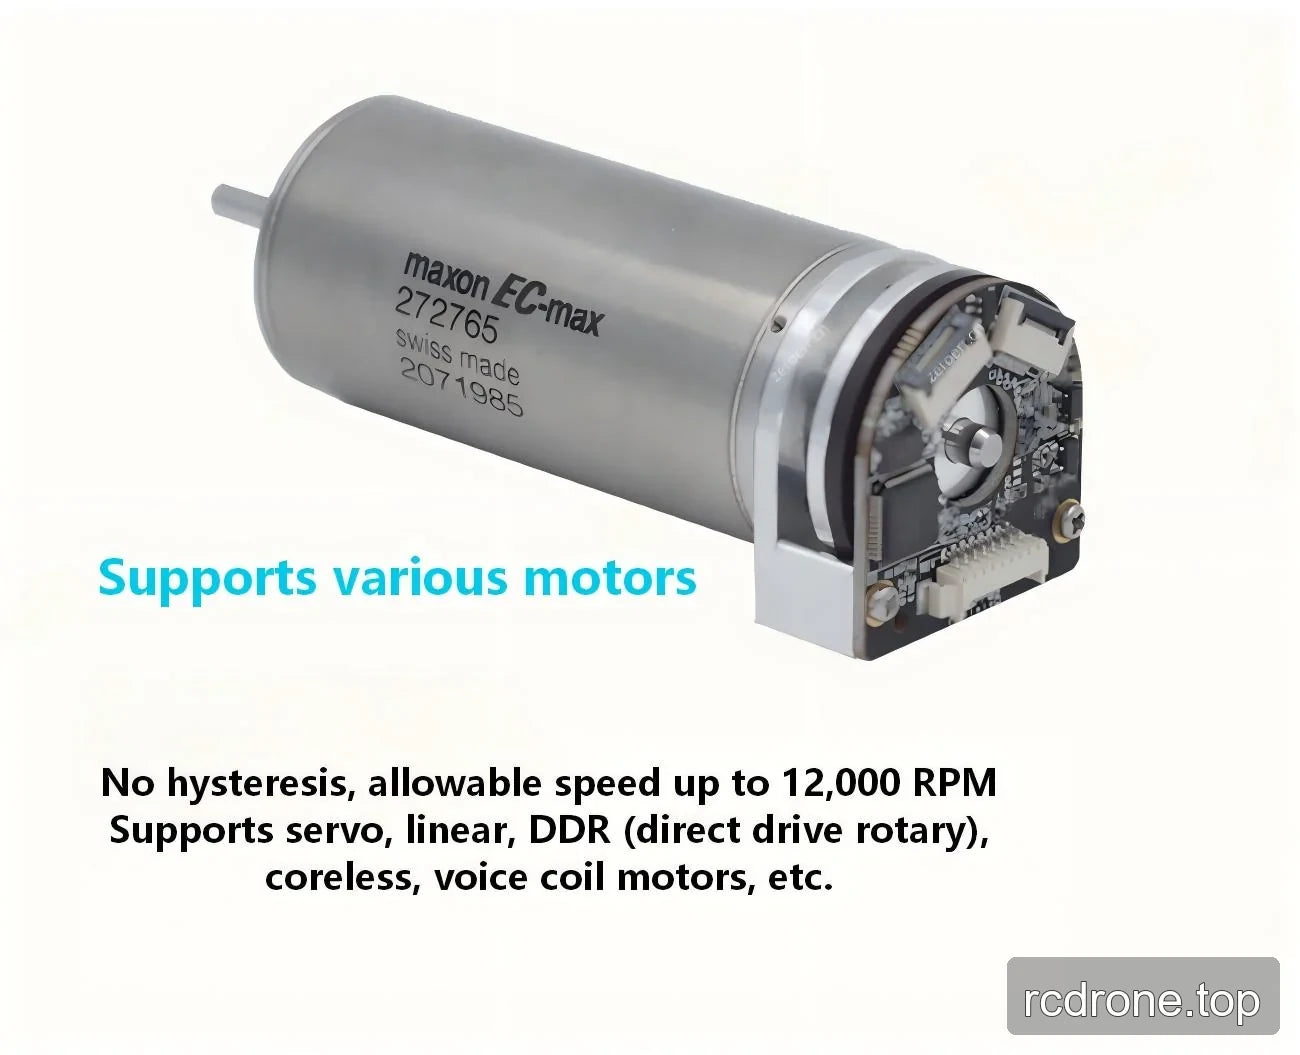
| Maximal hastighet | 6,000 RPM (eCoder35, eCoder45, eCoder65, eCoder35H) 12,000 RPM (eCoder11, eCoder18, eCoder20) |
| Hysteres | Mindre än en enhet av upplösning |
| Försörjningsspänning | 4.7 V till 5.4 V |
| Aktuellt förbrukning | 105 mA till 125 mA (eCoder11, eCoder18, eCoder20) 70 mA till 90 mA (eCoder35, eCoder45, eCoder65) 115 mA till 130 mA (eCoder35H) |
| Kontakt | 8-polig anslutning |
| Batteristandardspänning | 3.6 V |
| Batterivarningsspänning | <3.05 V |
| Batteriets driftström | 4 μA |
| Förvaringstemperatur | -40 till +105 °C |
| Driftstemperatur | -40 till +105 °C |
| Extern magnetfält | ±20 mT |
eCoder11 Mekaniska specifikationer
| Parameter | eCoder11 |
|---|---|
| Magnetringens inre diameter | 11 mm |
| Magnetringens yttre diameter | 30 mm |
| Magnetringens vikt | 3.9 g |
| Magnetringens tjocklek | 3 mm |
| Readhead inre diameter | 11 mm |
| Readhead yttre diameter | 30 mm |
| Readhead vikt | 3.8 g |
| Readhead maximal tjocklek | 6 mm |
| Readhead båglängd | 360° |
| Maximal upplösning | 19 bitar |
Ytterligare designinformation
- Genomgående håldiameter: 11 mm.
- Maximal tjocklek: 9.4 mm.
- Monteringstolerans: upp till 0.1 mm.
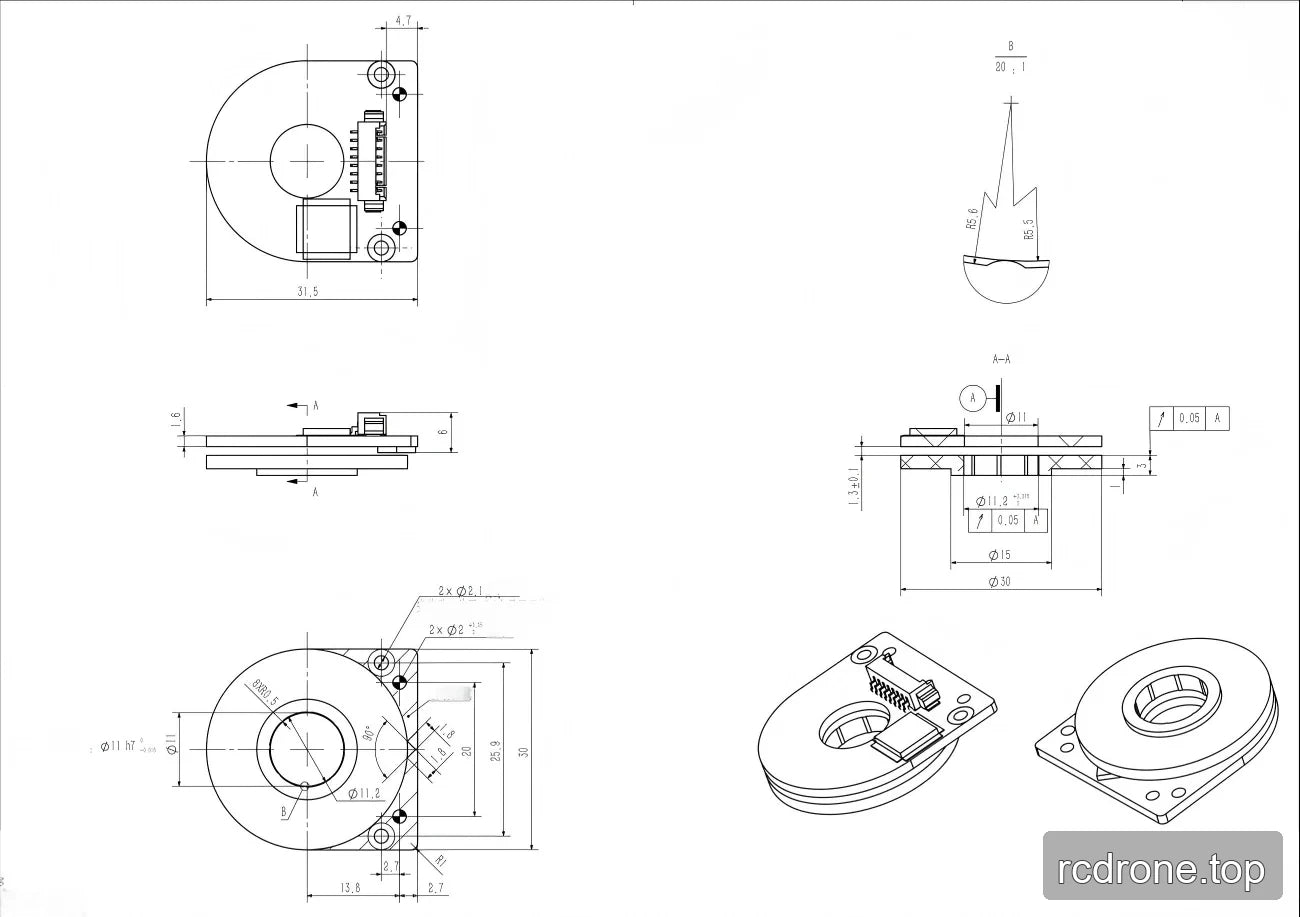
Installationsritning Dimensioner
| Dimension | Värde |
|---|---|
| Totalt yttre diameter | Ø30 mm |
| Invändig diameter | Ø15 mm |
| Totallängd i en vy | 31.5 mm |
| Monteringshål | 2 × Ø2.1 mm |
| Specifik diameter | Ø11.2 mm |
| Specifik dimension | 25.6 mm |
| Specifik dimension | 20 mm |
| Specifik dimension | 13.8 mm |
| Specifika dimensioner | 2.7 mm |
| Specificerad dimension | 4.7 mm |
| Specificerad dimension | 1.3 ±0.1 mm |
| Specificerad dimension | 1.6 mm |
| Specificerad dimension | 6 mm |
| Borrdimension | Ø11 H7 |
Tillämpningar
Angivna tillämpningsscenarier inkluderar humanoida robotar, robotarmar, exoskelett, fyrbenta robotar, AGV-fordon och ARU-robotar. Enkodern sägs också stödja servomotorer, linjära motorer, DDR (direktdriven roterande) motorer, kärnlösa motorer och röstspolemotorer.
Nedladdningar
Nedladdningar & Resurser
- zeroerr eCoder11 — 3D Modell (STEP)
- ZeroErr eCoder11 Ritningsinstallation — Installationsritning (PDF)
- ZeroErr ZeroErr eCoder Ver2.4 1 — Manual (PDF)
Visuella Detaljer
Produktvyer
Egenskaper och Design
Applikationsexempel
Installation och användning
Gränssnitt och anslutningar
Mått och konstruktion