ZeroErr eCoder18 RS485 Absolut Magnetisk Encoder, 17/19-bit Enkel- eller Fleromgång
ZeroErr eCoder18 RS485 Absolut Magnetisk Encoder, 17/19-bit Enkel- eller Fleromgång
ZeroErr
Ordinarie pris
$259.00 USD
Ordinarie pris
Försäljningspris
$259.00 USD
Enhetspris
per
Skatter ingår.
Frakt beräknas vid utcheckningen.
Det gick inte att ladda hämtningstillgänglighet


Översikt
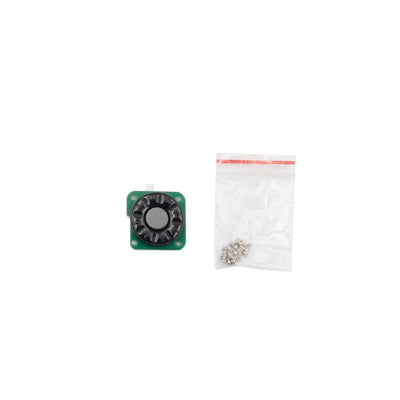
ZeroErr eCoder18 är en axiell läsande absolut magnetkodare med ett 18 mm genomgående hål, RS485-versioner och valbar 17-bit eller 19-bit upplösning. Enkelt varv och flervarvs absoluta versioner finns tillgängliga; flervarvsversionen är en kontaktlös, flervarvs absolut typ. Montering består av en cirkulär kodare på en fyrkantig monteringsplatta med en kort monterad vit flerpin-kontakt.
Egenskaper
- 18 mm genomgående hål för att passera mekaniska strukturer, kablar, luftledningar och liknande föremål.
- Interntrådad kodskiva med en Ø18 mm öppning. Den interna gängningen stödjer bekväm installation och kontrollerad installationsnoggrannhet.
- Programmerbar nollposition lagrad i intern EEPROM.
- Precision placeringsreferens för snabb, exakt installation.
- Angiven drift utan hysteres; den angivna hysteresen är mindre än en enhet av upplösning.
- Stöder servo, linjär, DDR (direktdriven roterande), kärnlös och röstspolemotorer.
- Specifik för damm, tung oljekontaminering, hög- och lågtemperaturförhållanden samt komplexa elektromagnetiska miljöer; angiven som lämplig för pålitlig drift i tuffa miljöer.
- Standard RS-485-protokoll; beskrivs som kompatibel med Tamagawa absoluta encoders.
Alternativ
- Version: Absolut värde av ett enda varv (RS485), eller absolut värde av flera varv (RS485).
- Upplösning: 17-bit eller 19-bit.
- Multiturn-räknarbatteri: Inkludera inte, eller Inkludera (Två stycken per förpackning). Batterival är endast tillgängligt med de listade multi-turn konfigurationerna.
19-Bit Multi-Turn Konfiguration
19-bit multiturn absolut encoder konfigurationen ger upp till 19-bit upplösning och 240 räknade varv.Det stöder programmerbar, lagrad punkt-för-punkt positionskompensation och specificeras med upprepningsnoggrannhet på ±10 bågsekunder.
Specifikationer
| Parameter | Värde |
|---|---|
| Modell | eCoder18 |
| Maximal absolut tolerans | <0.06° |
| Upprepningsnoggrannhet | ±10 bågsekunder |
| Avläsningstyp | Axial avläsning |
| Upplösning | 17 bit till 21 bit och 16 bit multiturnräknaralternativ |
| Maximal hastighet | 12,000 RPM (eCoder11, eCoder18, eCoder20) |
| Hysteres | Mindre än enhet av upplösning |
| Försörjningsspänning | 4.7 V till 5.4 V |
| Aktuellt förbrukning | 105 mA till 125 mA (eCoder11, eCoder18, eCoder20) |
| Kontakt | 8-stiftsanslutning; kortmonterad vit flerpinanslutning |
| Standard spänning för batteri | 3.6 V |
| Varning för batterispänning | <3.05 V |
| Driftström för batteri | 4 μA |
| Lagringstemperatur | -40 till +105 °C |
| Driftstemperatur | -40 till +105 °C |
| Extern magnetfält | ±20 mT |
| Monteringstolerans | Upp till 0.1 mm |
| Maximal tjocklek (specificerad) | 9 mm |
| Parameter | eCoder18 |
|---|---|
| Magnetringens inre diameter | 18 mm |
| Magnetringens yttre diameter | 33.5 mm |
| Magnetringens vikt | 14.8 g |
| Magnetringens tjocklek | 8.7 mm |
| Readhead inre diameter | 22 mm |
| Readhead yttre diameter | 34 mm |
| Readhead vikt | 3.6 g |
| Läshuvudets maximala tjocklek | 6 mm |
| Läshuvudets båglängd | 360° |
| Maximal upplösning | 19 bitar |
Installationsritningens dimensioner
| Anmärkning | Värde |
|---|---|
| Övergripande horisontell dimension | 37.5 mm |
| Monteringshål | 2 × Ø2.1 mm |
| Vertikala dimensioner | 30.34 mm, 19.5 mm, 17.8 mm |
| Radie | R17.5 |
| Diameter | Ø18 mm |
| Dimension | 1.7 mm |
| Bottenmått | 16.5 mm, 4.75 mm, 4 mm |
| Toppdiameter | Ø22 mm |
| Gänga | M20.8 × 0.5 |
| Diametrar | Ø21 mm, Ø24.9 mm, Ø33.5 mm |
| Vertikal dimension | 8.7 mm |
| Totalhöjd | 14 ± 0.2 mm |
| Geometrisk tolerans | 0.05 relativt till datum A |
Applikationer
- Humanoida robotar
- Robotarmar
- Exoskelett
- Kvadrupedrobotar
- AGV-fordon
- ARU-robotar
Nedladdningar
Nedladdningar & Resurser
- zeroerr eCoder18 — 3D-modell (STEP)
- ZeroErr eCoder18 Ritning installation — Installationsritning (PDF)
- ZeroErr eCoder Ver2.4 1 — Manual (PDF)
Visuella Detaljer
Produktvyer

Egenskaper och Design


Specifikationer och Prestanda

Installation och Användning

Tillämpningsexempel

Gränssnitt och Anslutningar

Mått och Konstruktion