ZeroErr eRob 110 I Robotiserad roterande ställdon
ZeroErr eRob 110 I Robotiserad roterande ställdon
ZeroErr
Det gick inte att ladda hämtningstillgänglighet


Översikt
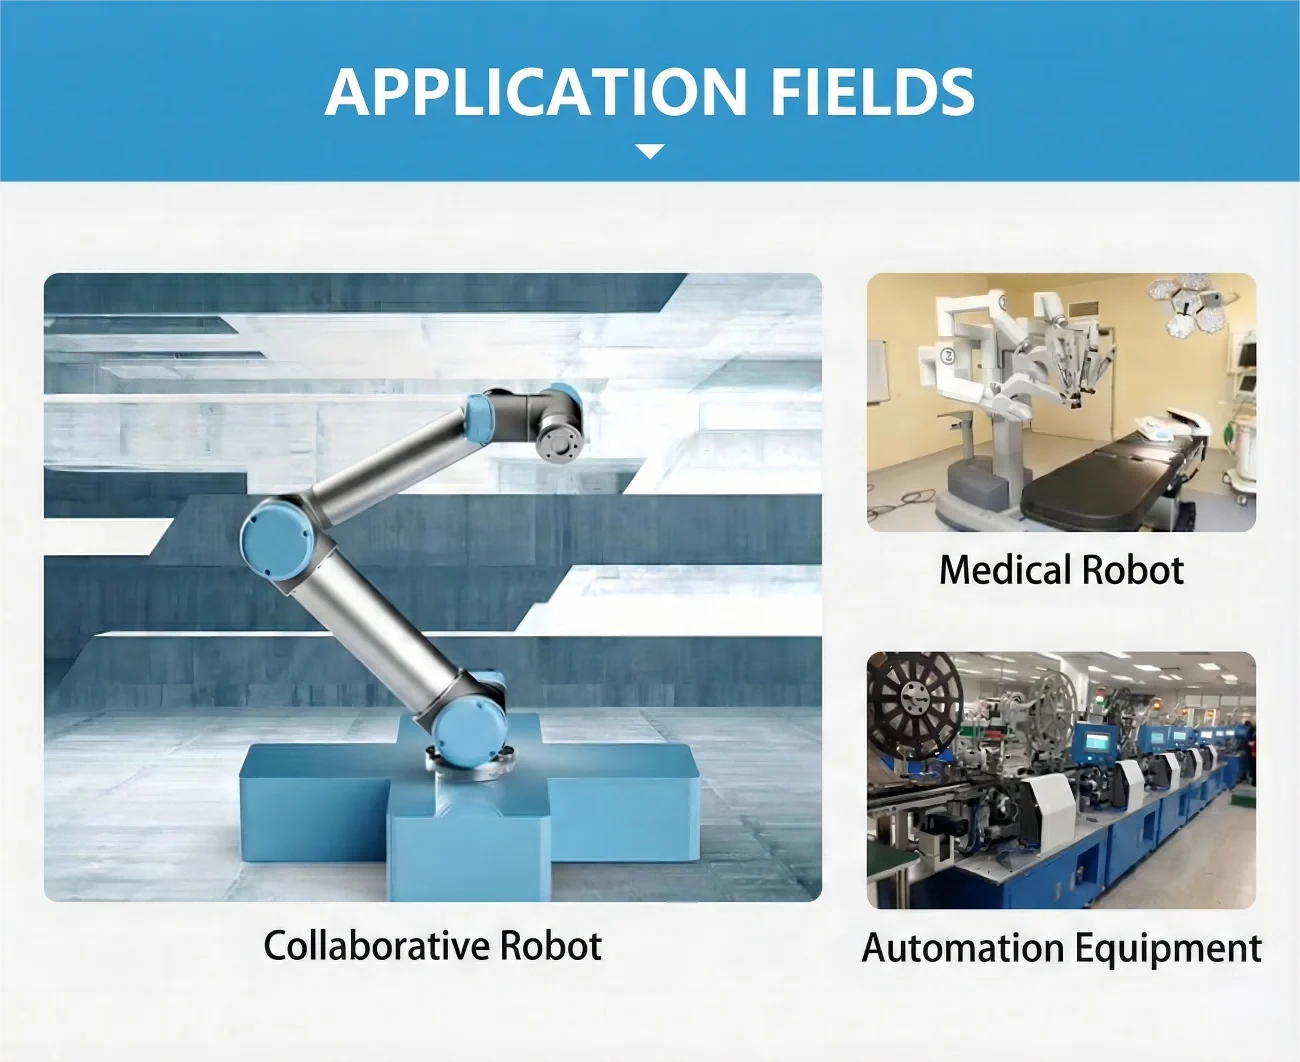
ZeroErr eRob 110 I är en konfigurerbar robotisk roterande aktuatorfamilj för samarbetsrobotar, medicinska robotar och automationsutrustning.
Konfigurationer
Välj en CANopen- eller EtherCAT-version, med eller utan broms, tillsammans med den erforderliga reduktionsförhållandet och alternativ för flera varv och vridmoment.
- Versionsval: CANopen eller EtherCAT; med broms eller utan broms.
- Val av reduktionsförhållande: 50, 80, 100, 120 eller 160.
- Val av flera varv och vridmoment: med eller utan flera varv, och med eller utan vridmoment.
Egenskaper
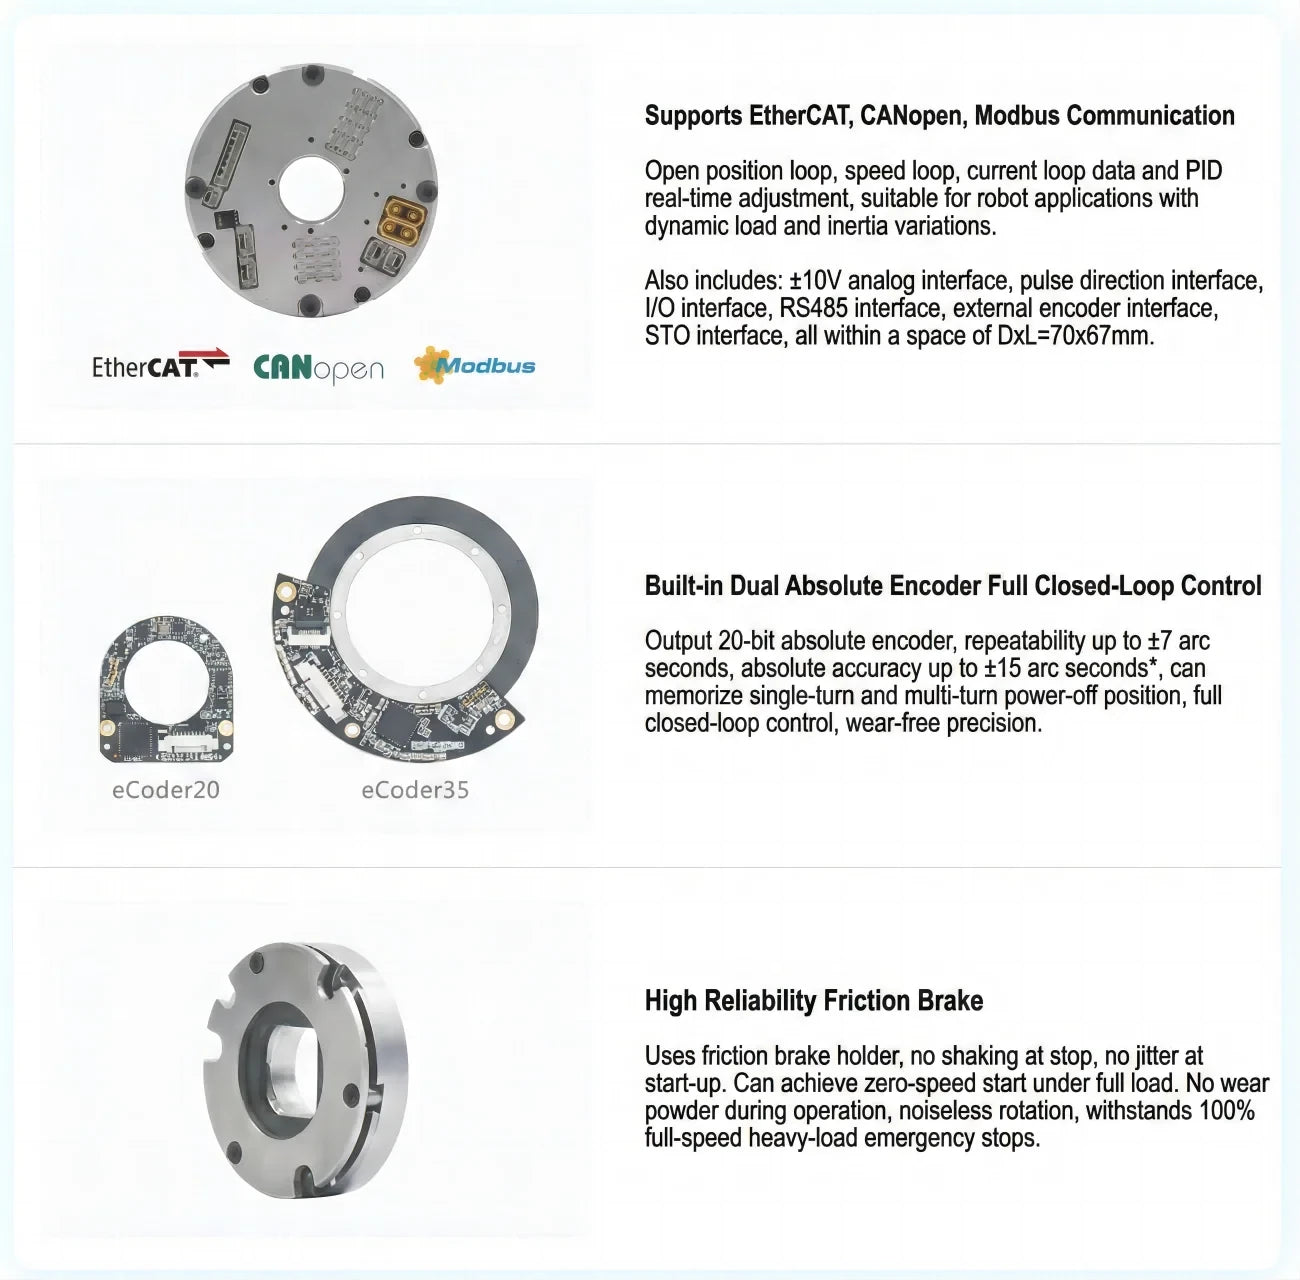
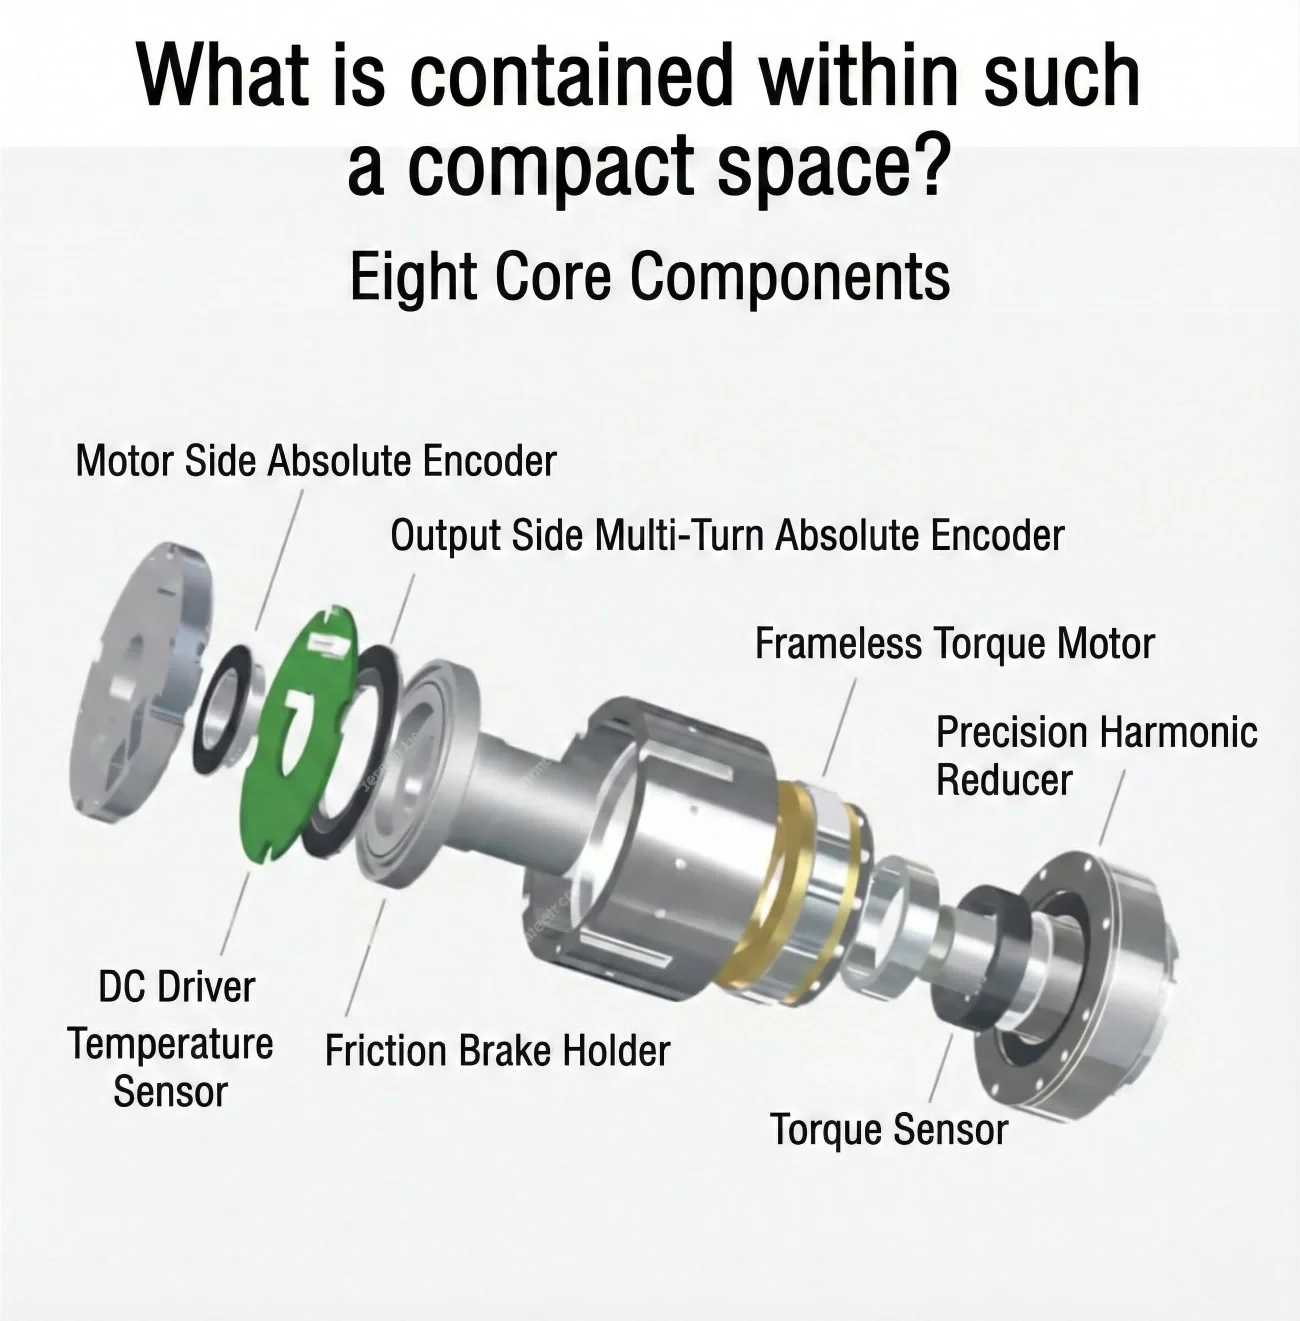
Kärnmodulens element inkluderar en motor-sida absolut encoder, ramfri vridmomentmotor, precisionsharmonisk reducerare, DC-drivrutin och temperatursensor.
Kommunikationsmöjligheter inkluderar EtherCAT, CANopen och Modbus.Modulen tillhandahåller öppna positionsslussar, hastighetsloopar och strömloopdata, med PID-justering i realtid och inbyggd dubbel absolut-encoder fullständig slusskontroll.
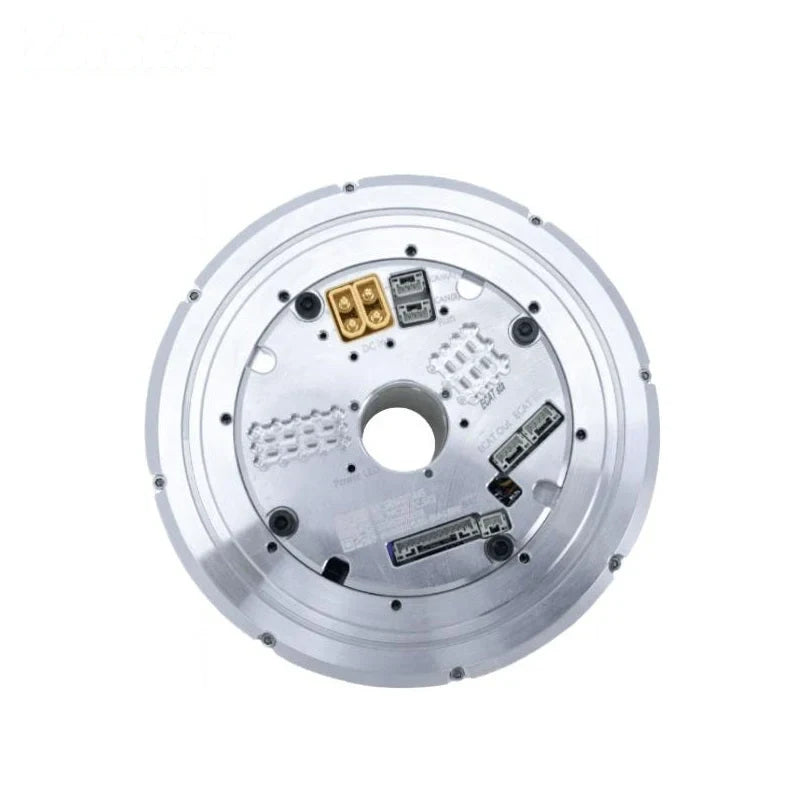
För EtherCAT och CANopen rotationsaktuatorversioner listar dokumentationen valfria RS485, Puls/DIR, I/O, ±10 V analog, extern encoder och STO-gränssnitt.
Encodern kan memorera enkelvarvs- och flervarvs strömlös position, beroende på den valda encoderkonfigurationen.
Konfigurationer med broms använder en högpålitlig friktionsbroms. Dess angivna egenskaper inkluderar stabil stoppning, nollhastighetsstart under full belastning, ingen ström under drift, ljudlös rotation och nödstopp vid 100% full hastighet med tung belastning.
Specifikationer
Den tekniska tabellen tillhandahåller följande värden för sina 25-50, 25-80 och 25-100 strävan-våg växel-förhållande kolumner.
| Parameter | Värde (Förhållande 25-50) | Värde (Förhållande 25-80) | Värde (Förhållande 25-100) |
|---|---|---|---|
| Modell | eRob110HXXI | eRob110HXXI | eRob110HXXI |
| Strain wave gear-förhållande | 25-50 | 25-80 | 25-100 |
| Spetsmoment för start och stopp (Nm) | 127 | 178 | 204 |
| Tillåtet max.value vid genomsnittligt lastmoment (Nm) | 72 | 113 | 140 |
| Nominellt moment (Nm) | 51 | 82 | 87 |
| Tillåtet maximalt momentant moment (Nm) | 242 | 332 | 369 |
| Max.utgångsrotationshastighet (RPM) |
60 |
37.5 | 30 |
| Motoreffekt (W) |
723 |
723 | 723 |
| Effektinmatningsspänning (V) | 48V (±10%) Vänligen se till att läsa "Jämförelse av Switching Power Supply och ePower" och "eRob Rotary Actuator Användarmanual" Kapitel 3, för tydliga instruktioner om hur man strömförsörjer eRob-modulen. |
48V (±10%) Vänligen se till att läsa "Jämförelse av Switching Power Supply och ePower" och "eRob Rotary Actuator Användarmanual" Kapitel 3, för tydliga instruktioner om hur man strömförsörjer eRob-modulen. |
48V (±10%) Vänligen se till att läsa "Jämförelse av Switching Power Supply och ePower" samt "eRob Rotary Actuator Användarmanual" Kapitel 3, för tydliga instruktioner om hur man strömförsörjer eRob-modulen. |
| Strain wave gear output inertia(g-mm²) | 717286 | 717286 | 717286 |
| Strain wave gear output mass(KG) |
0.56 |
0.56 | 0.56 |
| Yttre diameter* längd | 110*80.2mm | 110*80.2mm | 110*80.2mm |
| Strain wave gear input tröghet(g-mm²) | 308632 | 308632 | 308632 |
| Strain wave gear input massa(KG) | 0.53 | 0.53 | 0.53 |
| Vikt(KG) | 2.57 | 2.57 | 2.57 |
| Vanliga parametrar | ID: 18mm, IP-gradering: IP54*, Bromsmodell: friktionsbroms | ID: 18mm, IP-gradering: IP54*, Bromsmodell: friktionsbroms | ID: 18mm, IP-gradering: IP54*, Bromsmodell: friktionsbroms |
| Valfri enhet |
Kommunikationstyp: EtherCAT / CANopen/Modbus, Utgångsencoderupplösning: 19Bit. Återkomlighet/Noggrannhet: ±7/±15 bågsekunder eller ±10/±25 bågsekunder. |
Kommunikationstyp: EtherCAT / CANopen/Modbus, Utgångsencoderupplösning: 19Bit. Återkomlighet/Noggrannhet: ±7/±15 bågsekunder eller ±10/±25 bågsekunder. | Kommunikationstyp: EtherCAT / CANopen/Modbus, Utgångsencoderupplösning: 19Bit. Återkomlighet/Noggrannhet: ±7/±15 bågsekunder eller ±10/±25 bågsekunder. |
| EtherCAT-version rotationsaktuator |
Valfri gränssnitt: RS485, Puls/DIR, I/O, ±10V Analog och STO. |
Valfri gränssnitt: RS485, Puls/DIR, I/O, ±10V Analog och STO. | Valfri gränssnitt: RS485, Puls/DIR, I/O, ±10V Analog och STO. |
| CANopen-version rotationsaktuator | Valfri gränssnitt: RS485, Puls/DIR, I/O, ±10V Analog och STO. | Valfri gränssnitt: RS485, Puls/DIR, I/O, ±10V Analog och STO. | Valfri gränssnitt: RS485, Puls/DIR, I/O, ±10V Analog och STO. |
- Utgång absolut-encoder repeterbarhet: upp till ±7 bågsekunder.
- Utgång absolut-encoder absolut noggrannhet: upp till ±15 bågsekunder.
Versionspecifik referens
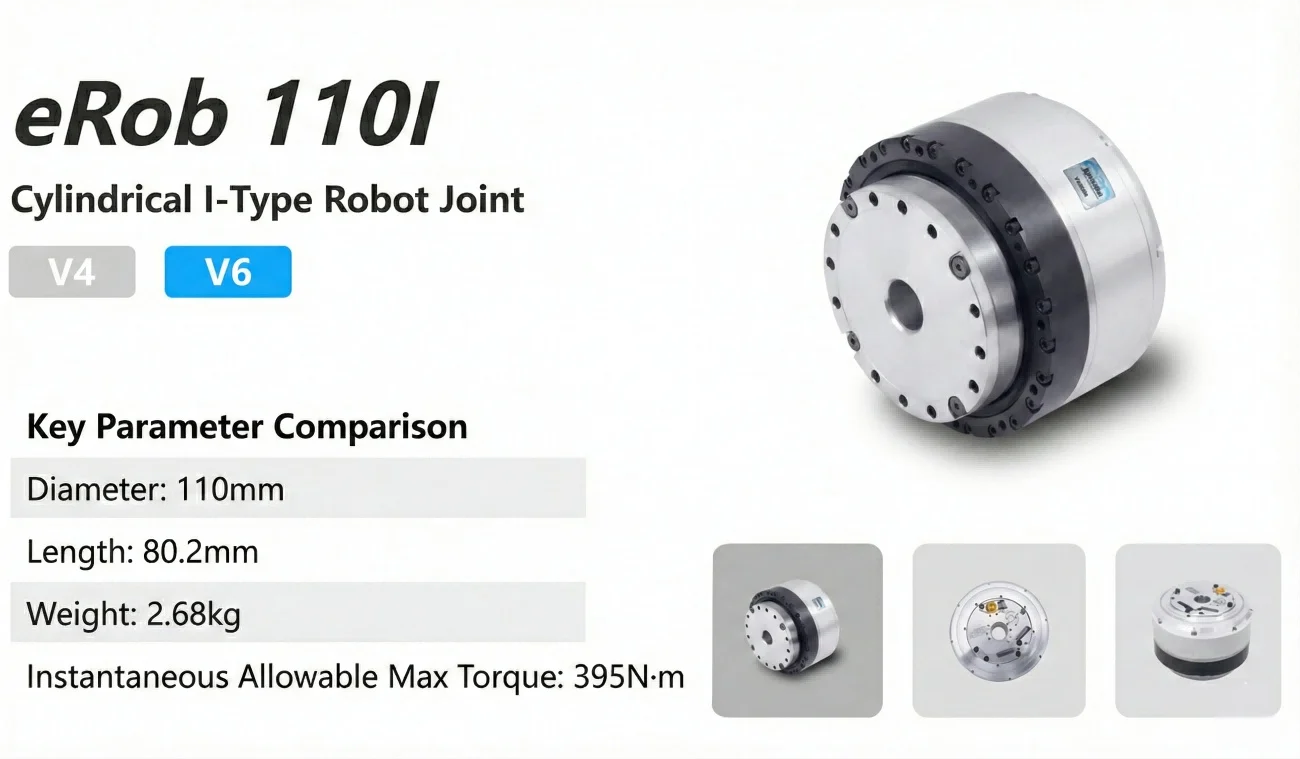
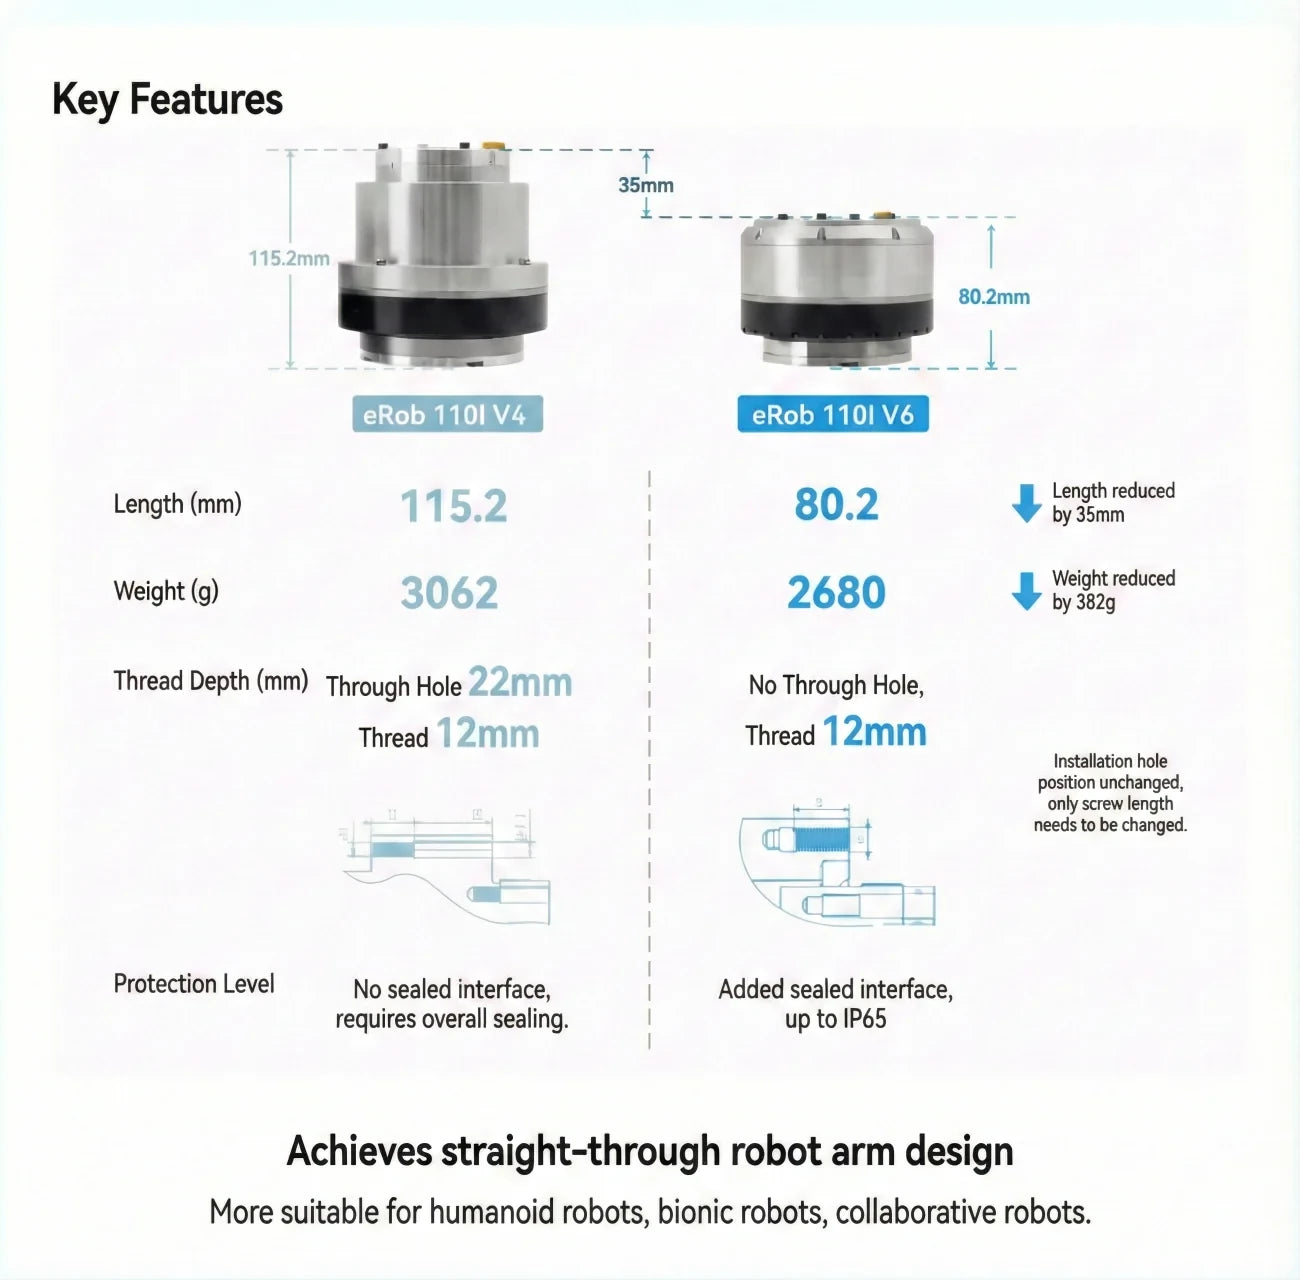
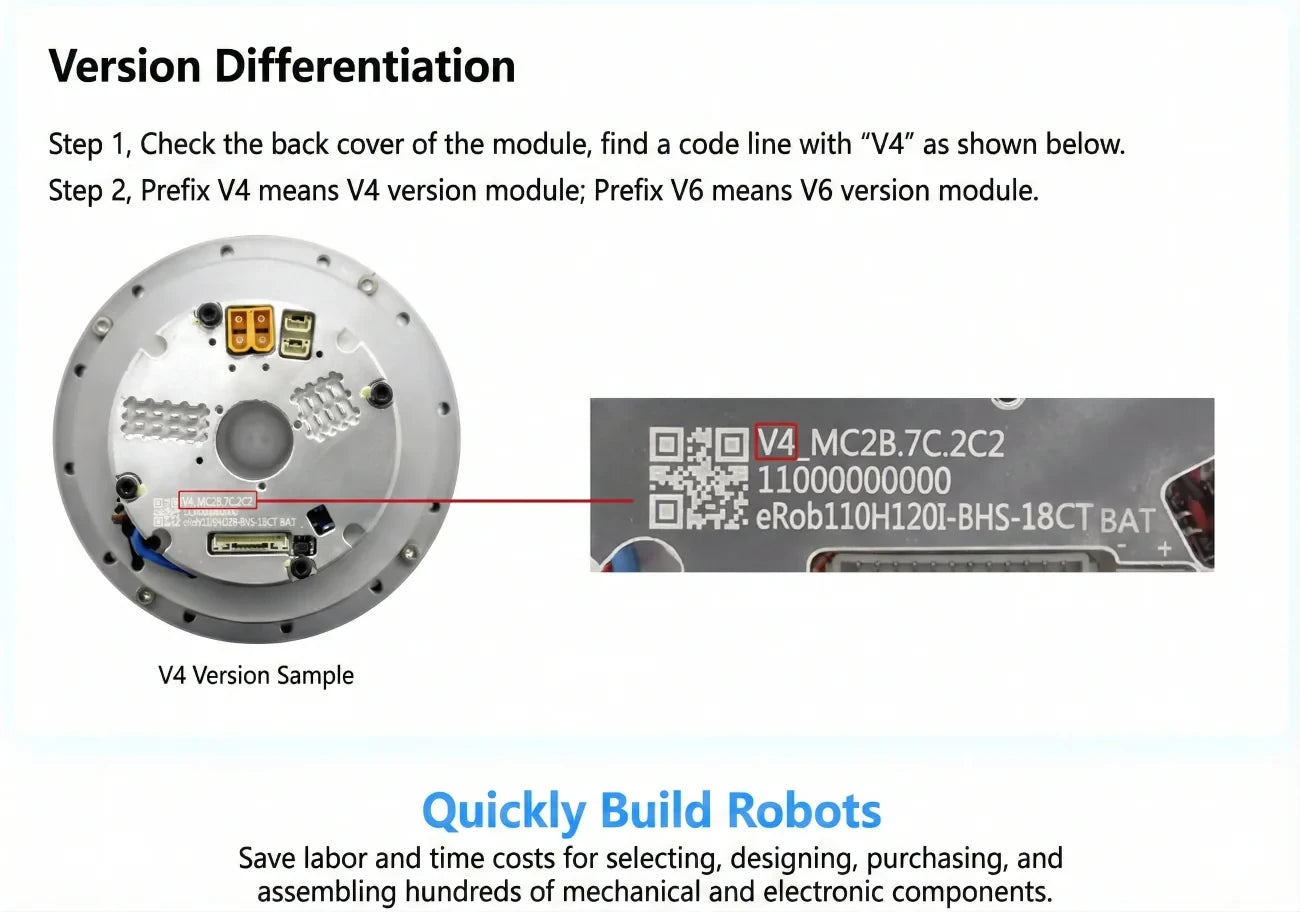
Referensmaterial särskiljer eRob 110I V4 och V6-moduler genom V4 eller V6-prefixet i bakre kodlinje. Dessa beteckningar är inte valbara etiketter i denna lista, så V4/V6-specifik information bör inte tillämpas på varje konfiguration.
Applikationer
- Samarbetsrobotar
- Medicinska robotar
- Automationsutrustning
- Humanoida robotar
- Robotarmar
- Exoskelett
- Kvadrupedrobotar
- AGV-fordon
- ARU-robotar
Dokument
Nedladdningar & Resurser
- Produktdokument (PDF)
- 3D-modell — STEP-fil (ZIP)
- 3D-modell — STEP-fil (ZIP)
- Installationsritning (PDF)
- Installationsritning (PDF)
Visuella detaljer
Produktvideo
Specifikationer och Prestanda
Alternativ och Modelljämförelse
Tillämpningsexempel
Installation och Användning
Egenskaper och Design
Gränssnitt och Anslutningar