


ZeroErr eRob 142 T Robotled Aktuator, EtherCAT/CANopen, 50–120 utväxlingsförhållanden
ZeroErr eRob 142 T Robotled Aktuator, EtherCAT/CANopen, 50–120 utväxlingsförhållanden
ZeroErr
Det gick inte att ladda hämtningstillgänglighet


Översikt
Den ZeroErr eRob 142 T är en T-typ robotledsaktuator familj för snabb robotmontering. Välj mellan EtherCAT eller CANopen-versioner, med eller utan vridmomentssensor, reduktionsförhållanden på 50, 80, 100 eller 120, och med eller utan flerloopminne.
Egenskaper
- 18 mm stor hålaxel för att leda kablar och luftledningar; ledningsrutten anges ha ingen påverkan på böjlivslängden.
- Hörnmonteringshål och en direktmonteringsdesign. Källmaterialet anger att inget hölje krävs; denna design anges också minska ledens vikt och förbättra robotens last-till-vikt-förhållande.
- Fullt differentierad, anti-interferens gränssnittdesign med dubbla anti-lösande kontakter som kan kopplas i serie eller parallellt.
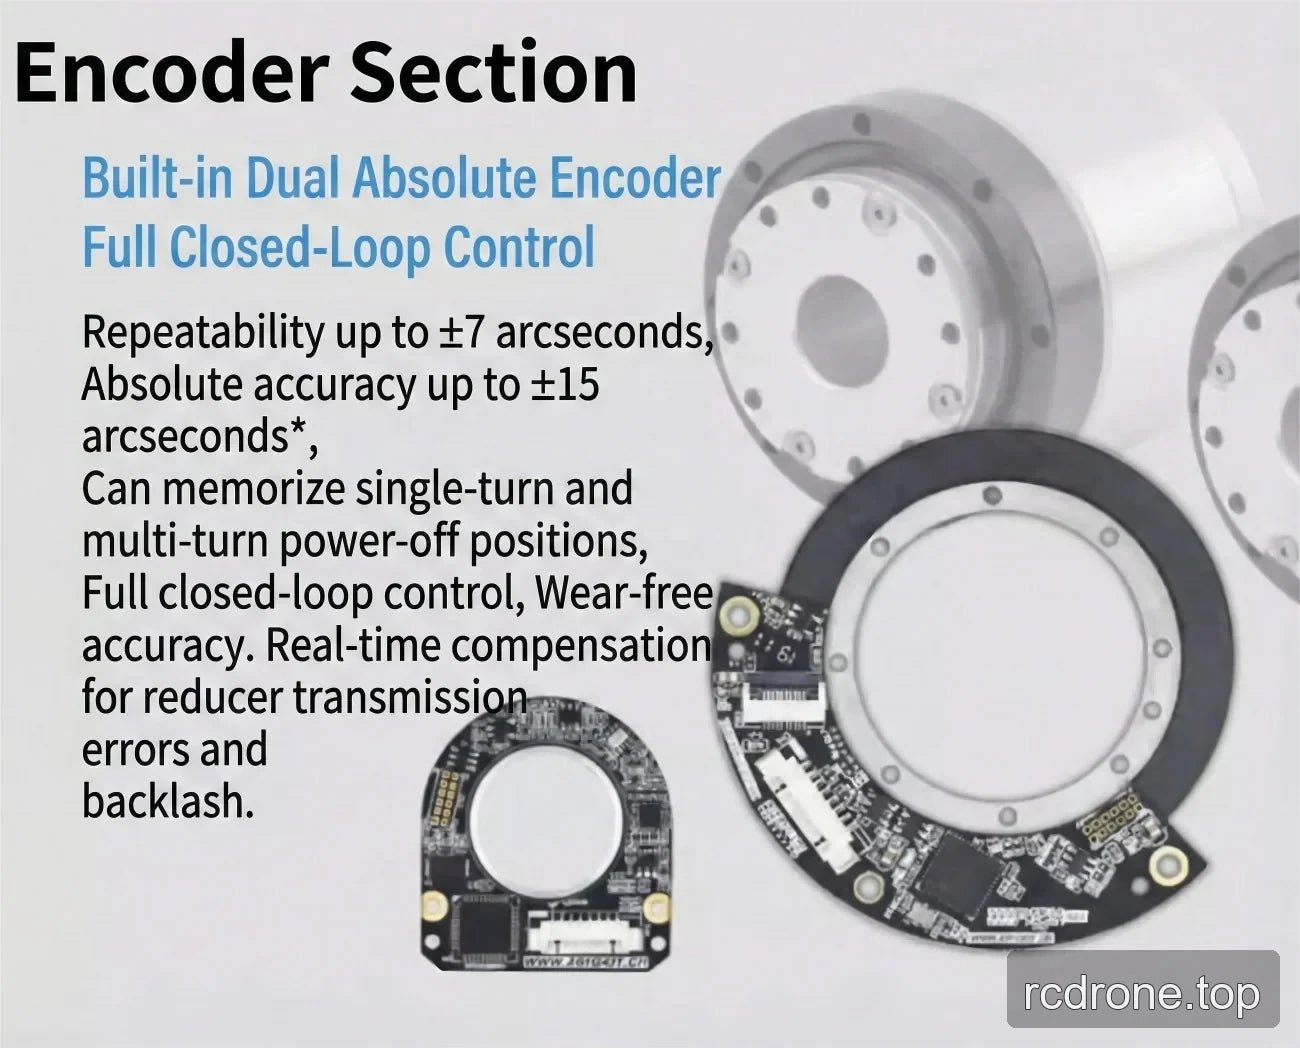
- Inbyggd dubbel absolut encoder och fullständig sluten loop-kontroll.
- Öppen positionsloop, hastighetsloop och strömloopdata med realtids PID-justering.
- Realtidskompensation för reduceröverföringsfel och backlash; källmaterialet beskriver också slitagefri noggrannhet.
- Minne för strömlägesposition för enkelvarv och flervarv. Flervarvsminne är valbart; anta inte flervarvsminne för Utan Flervarvsminne -alternativet.
- Friktionsdämpande broms med en friktionsbromshållare. Källmaterialet anger stabil stopp och start utan svaj vid stopp eller skakningar vid start, full belastning nollhastighetsstart, inget slitagepulver under drift, inget ljud under rotation och 100% full hastighet tung belastning nödstopp.
- IP65-klassning.
Tillämpningar
Lämplig för robotapplikationer med dynamisk variabel belastning och variabel tröghet, inklusive humanoida robotar, robotarmar, exoskelett, fyrbenta robotar, AGV-fordon, ARU-robotar, samarbetsrobotar, medicinska robotar och automationsutrustning.
Gränssnitt och alternativ
Valbara versioner
- eRob 142 T (CANopen med vridmomentssensor)
- eRob 142 T (CANopen utan vridmomentssensor)
- eRob 142 T (EtherCAT med vridmomentssensor)
- eRob 142 T (EtherCAT utan vridmomentssensor)
Valbara reduktionsförhållanden
50, 80, 100 eller 120.
Multi-loop-minne
Utan multi-loop-minne eller med multi-loop-minne.
Gränssnitt som anges i källmaterialet
- Kommunikationsbuss: EtherCAT / CANopen.
- Valfri enhetskommunikation: EtherCAT / CANopen / Modbus.
- För både EtherCAT och CANopen rotationsaktuatorversioner är de angivna valfria gränssnitten RS485, Puls/DIR, I/O, ±10 V analog och STO.
- En extern encodergränssnitt är angiven.
- Det angivna gränssnittets utrymme är D × L = 70 × 67 mm.
Specifikationer
Den följande tekniska tabellen behåller den angivna källnotationen. Dess kolumnrubriker använder "32-50" till "32-160"; valbara reduktionsförhållandealternativ för denna lista är 50, 80, 100 och 120.
| Parameter | Värde (32-50) | Värde (32-80) | Värde (32-100) | Värde (32-120) | Värde (32-160) |
|---|---|---|---|---|---|
| Modell / ledserie | eRob142HXXT | ||||
| Strain wave växel förhållande | 32-50 | 32-80 | 32-100 | 32-120 | 32-160 |
| Spetsmoment för start/stopp (Nm) | 281 | 395 | 433 | 459 | 484 |
| Tillåten max.genomsnittligt belastningsmoment (Nm) | 140 | 217 | 281 | 281 | 281 |
| Nominalmoment (Nm) | 99 | 153 | 178 | 178 | 178 |
| Tillåtet max. momentant moment (Nm) | 497 | 738 | 841 | 892 | 892 |
| Max. utgångsvarvtal (RPM) | 40 | 25 | 20 | 16.7 | 12.5 |
| Motoreffekt (W) | 1000 | ||||
| Strömförsörjningsspänning (V) | 48 V (±10%) | ||||
| Notering om strömförsörjning | Vänligen läs noggrant: “Varför kan inte en vanlig switchad strömförsörjning användas som strömförsörjning för modulen?” och “Gemensam modulmanual Kapitel 3 eRob ingångsströmsinstruktioner”. | ||||
| Utgångsencoderupplösning | 19 Bit | ||||
| Upprepbarhet / absolut noggrannhet (arcsek) | ±10 / ±45 arcsek | ||||
| Kommunikationsbuss | EtherCAT / CANopen | ||||
| Yttre diameter × längd × genomgående hål (mm) | 148 × 163 × 18 | ||||
| Vikt (kg) | 8.22 | ||||
| Gränssnittsdesign | Helt differential gränssnitt, stark anti-interferens; dubbla anti-lösande kontakter, kan kopplas i serie/parallell. | ||||
| Broms | Friktionsdämpande broms | ||||
| IP-klassning | IP65 | ||||
| Vanliga parametrar | ID: 18 mm, IP-klassning: IP65*, Broms: friktionsbroms | ||||
| Valfri enhet | Kommunikation: EtherCAT / CANopen / Modbus; Utgångsencoderupplösning: 19Bit; Återkomlighet/Noggrannhet: ±7/±15 bågsek eller ±10/±25 bågsek | ||||
| EtherCAT-version roterande aktuator | Valfritt gränssnitt: RS485, Puls/DIR, I/O, ±10 V Analog och STO | ||||
| CANopen-version roterande aktuator | Valfritt gränssnitt: RS485, Puls/DIR, I/O, ±10 V Analog och STO | ||||
Nedladdningar
- EROB170I I Series EtherCAT eRob142T — 3D Modell (ZIP)
- EROB170I I Series EtherCAT — 3D Modell (ZIP)
- EROB142 T Series EtherCAT — 3D Modell — STEP Fil (ZIP)
- EROB142 T Series CANopen — 3D Modell — STEP Fil (ZIP)
- EROB142 T Series EtherCAT installationsritning1 — Installationsritning (PDF)
- EROB142 T Series CANopen installationsritning — Installationsritning (PDF)
Visuella Detaljer
Produktvideo
Produktvisningar

Egenskaper och design


Gränssnitt och anslutningar

Applikationsexempel



