ZeroErr eRob 170 I Robotled Aktuator, CANopen/EtherCAT, 48 V
ZeroErr eRob 170 I Robotled Aktuator, CANopen/EtherCAT, 48 V
ZeroErr
Det gick inte att ladda hämtningstillgänglighet


Översikt
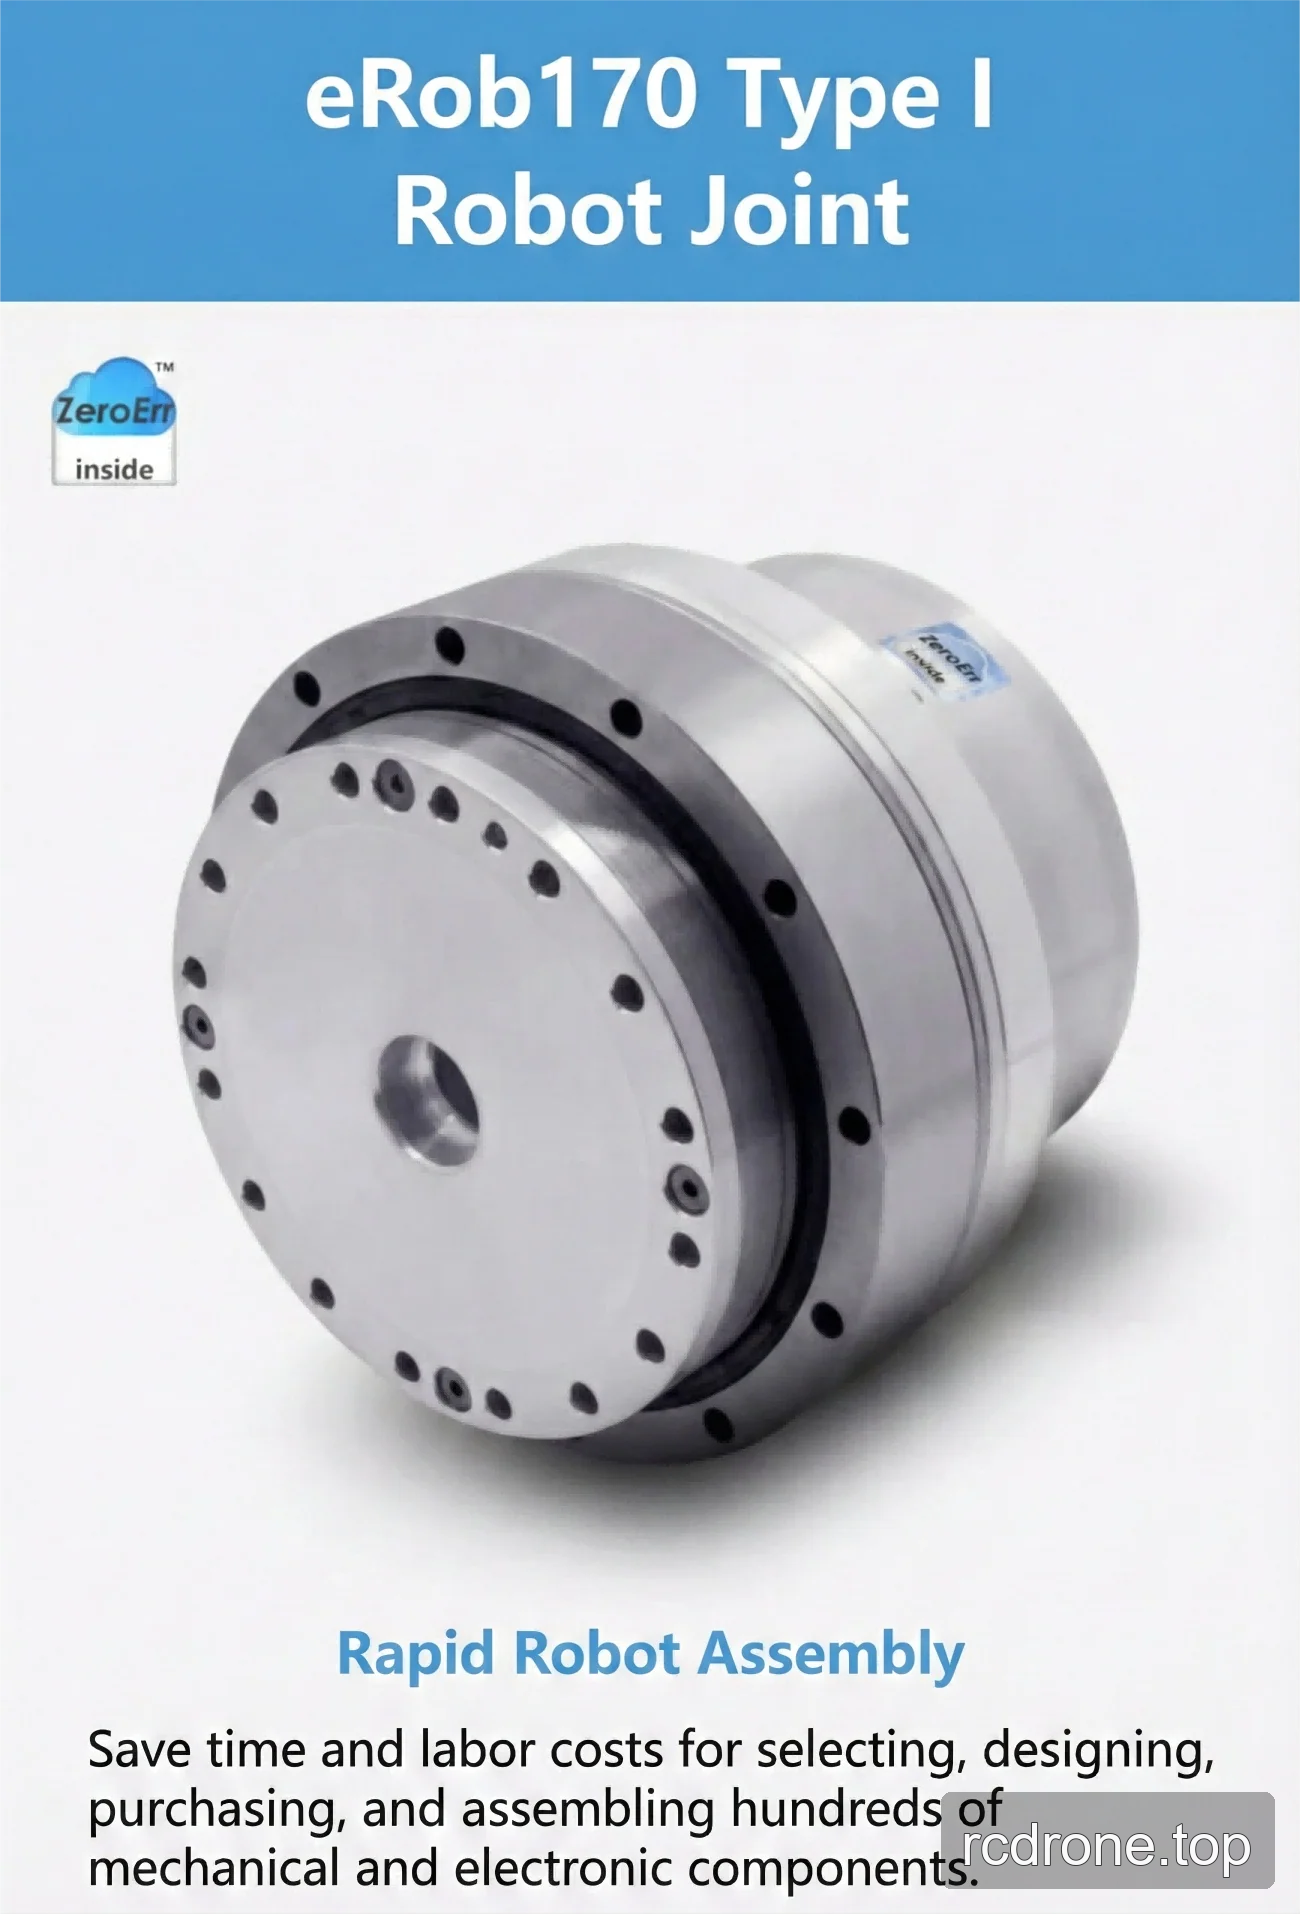
ZeroErr eRob 170 I är en eRob170 Typ I robotled aktuator familj som erbjuds med CANopen eller EtherCAT kommunikation, versioner med eller utan broms, reduktionsförhållanden på 50, 80, 100, 120 eller 160, och valbara multi-varv och vridmomentkonfigurationer.
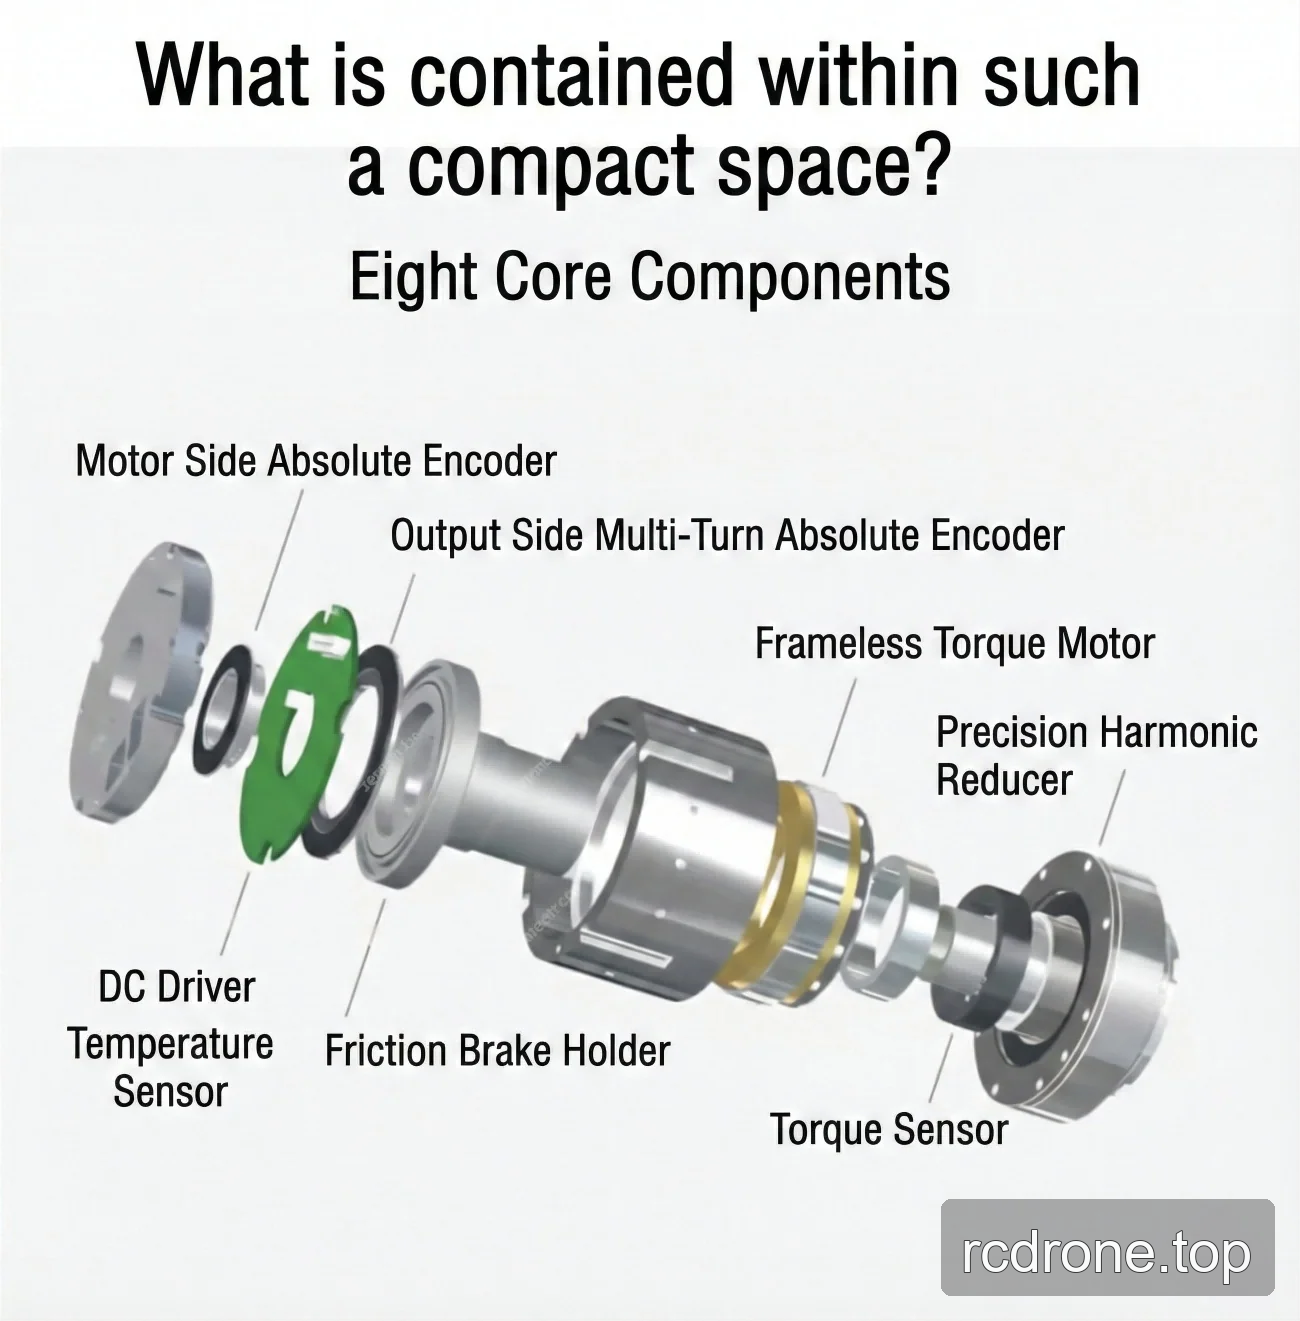
Dess integrerade robotleddesign är avsedd att förenkla robotmontering genom att minska behovet av att välja, designa, köpa och montera många separata mekaniska och elektroniska komponenter.
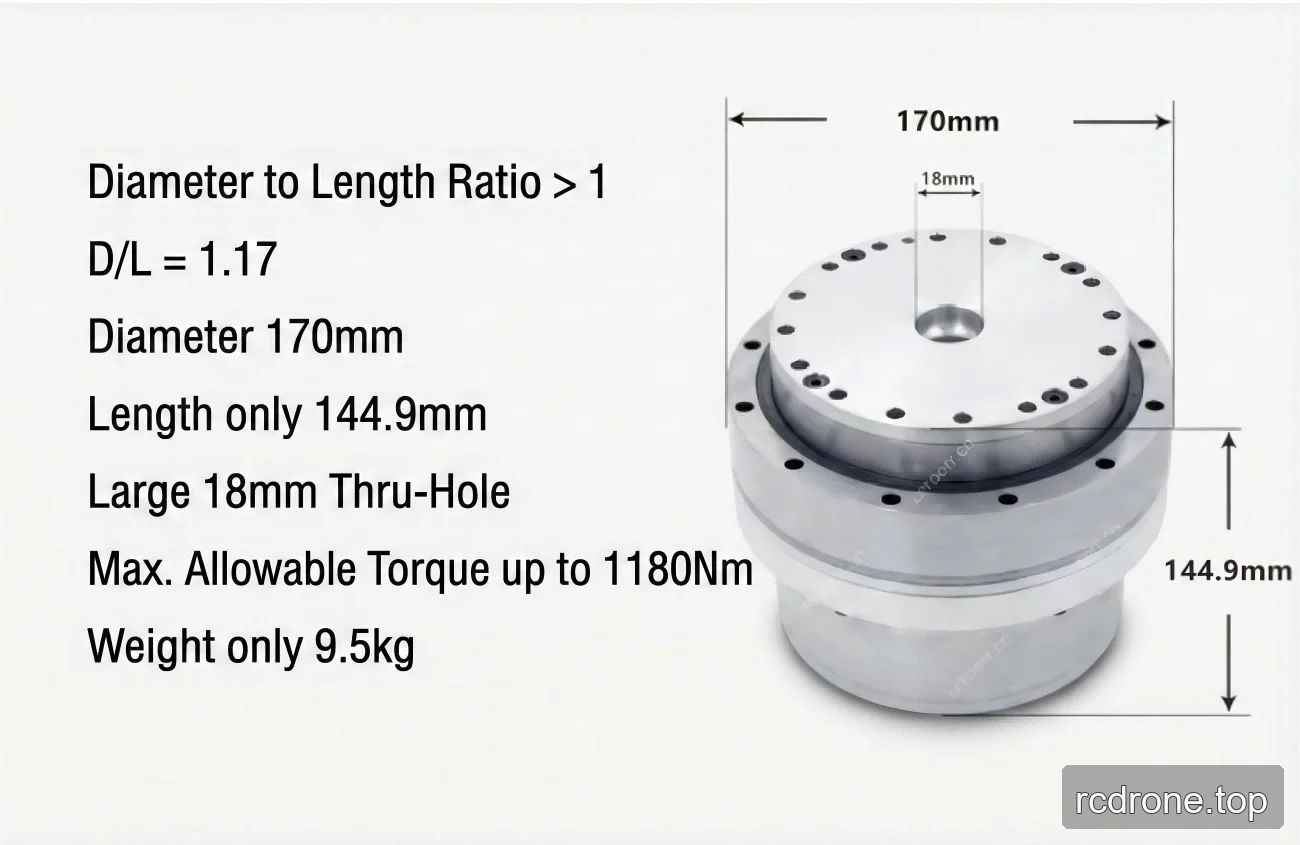
Publicerade familjespecifikationer listar en 1 000 W motor, 48 V ingång (±10%), en yttre diameter × längd på 170 × 144,9 mm, ett 18 mm genomgående hål och en vikt på 9,29 kg. Det publicerade förhållandet mellan diameter och längd är större än 1 (D/L = 1,17).
Egenskaper
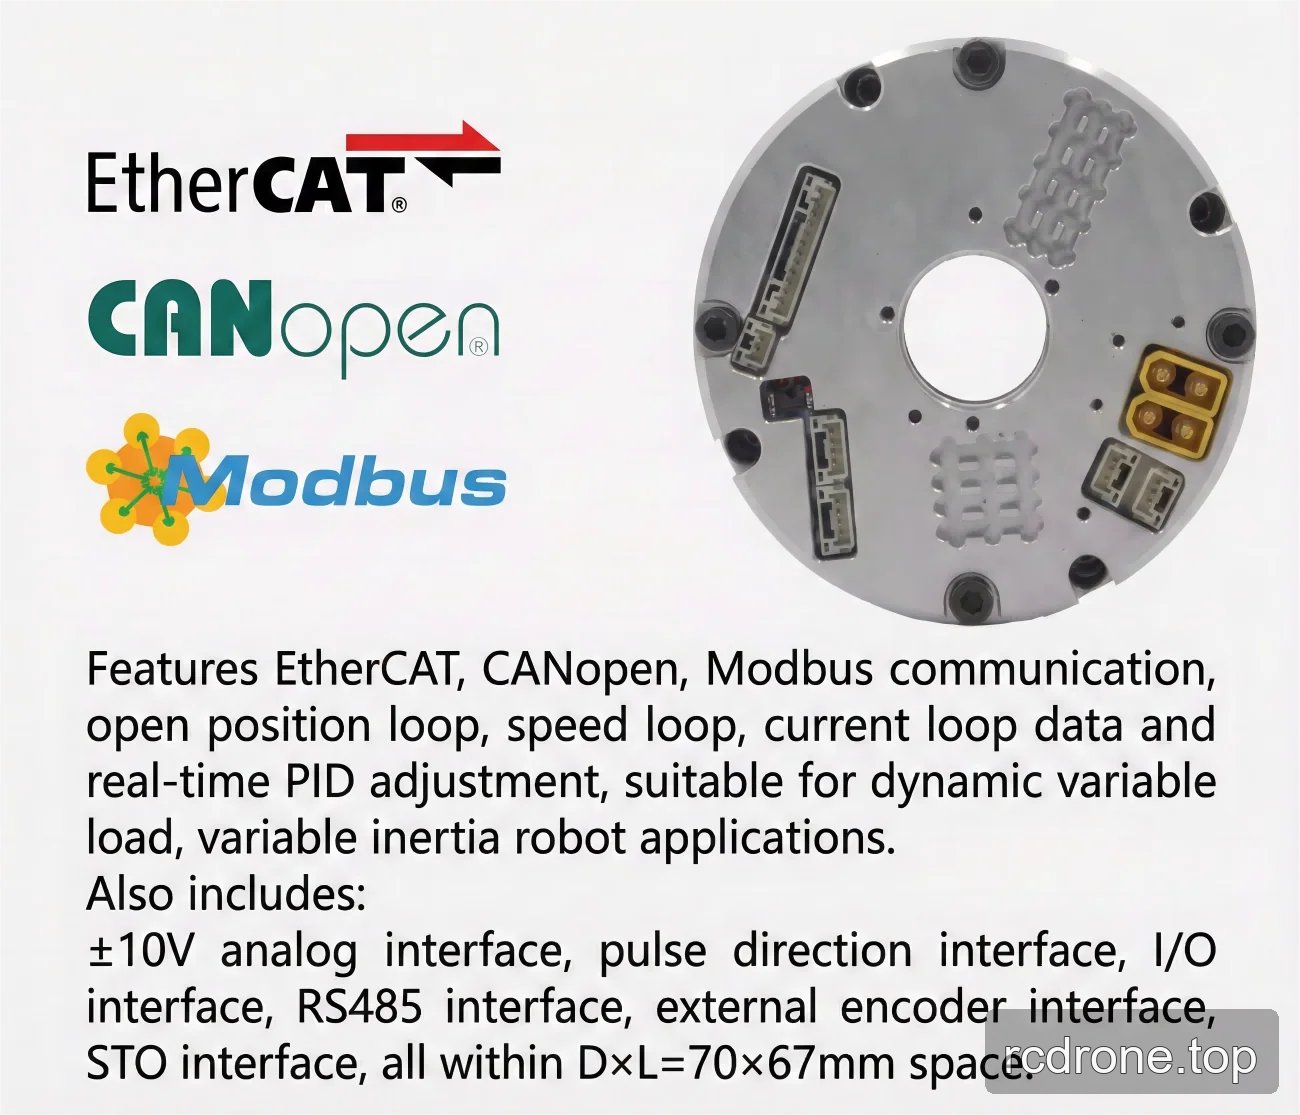
- CANopen och EtherCAT versioner är valbara.
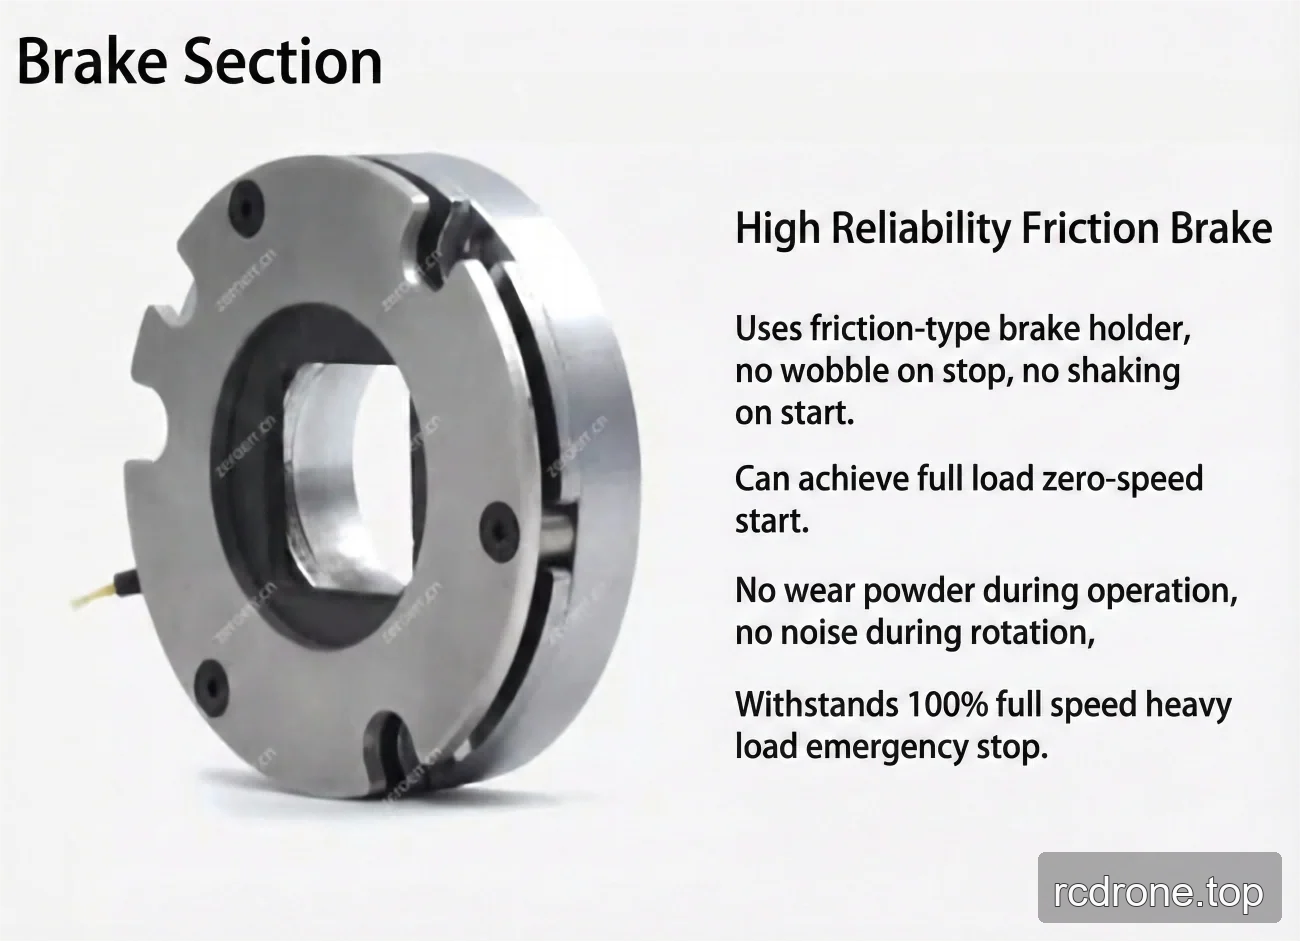
- Versioner med och utan broms är valbara; den publicerade bromsmodellen är en friktionsbroms.
- Multi-turn och vridmomentval finns tillgängliga i de angivna kombinationerna.
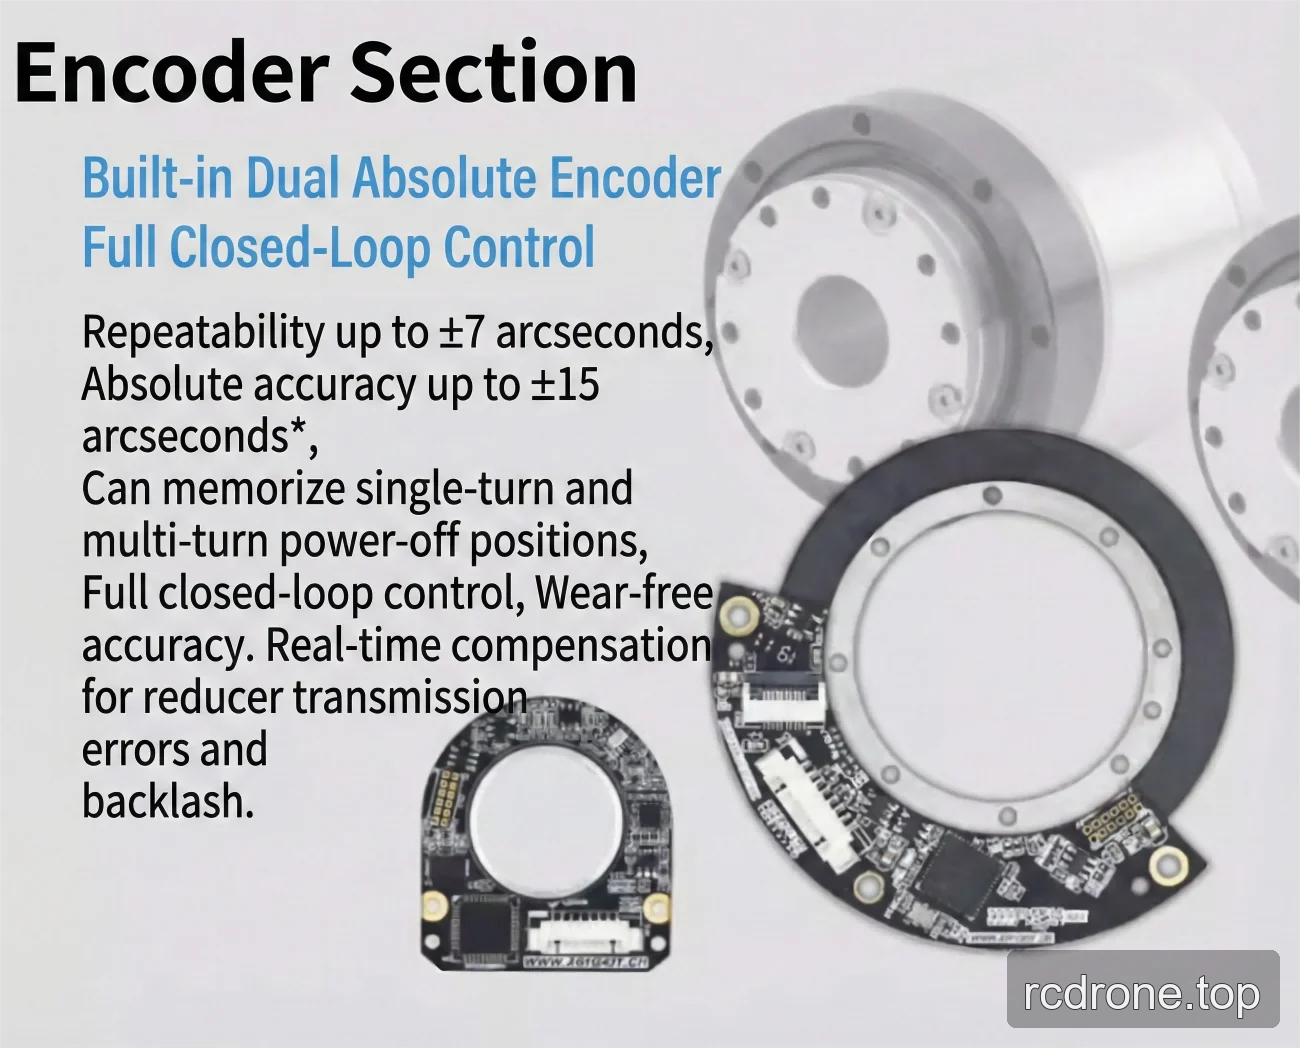
- Publicerad utgångsencoderupplösning: 19 bit.
- Publicerade encoderåterkomlighets-/noggrannhetsalternativ: ±7/±15 bågsekunder eller ±10/±25 bågsekunder.
Specifikationer
Värden beroende av reduktionsförhållande
| Parameter | 50 (källa notation: 40-50) | 80 (källa notation: 40-80) | 100 (källa notation: 40-100) | 120 (källa notation: 40-120) | 160 (källa notation: 40-160) |
|---|---|---|---|---|---|
| Spetsmoment för start och stopp (Nm) | 402 | 519 | 568 | 617 | 647 |
| Tillåten maximivärde vid genomsnittligt belastningsmoment (Nm) | 196 | 284 | 372 | 451 | 451 |
| Nominellt moment (Nm) | 137 | 206 | 265 | 294 | 294 |
| Tillåtet maximalt momentantligt moment (Nm) | 686 | 980 | 1080 | 1180 | 1180 |
| Maximalt utgångsvarvtal (RPM) | 40 | 25 | 20 | 16.7 | 12.5 |
Vanliga publicerade parametrar
| Modell | eRob170HXXI |
|---|---|
| Motoreffekt | 1000 W |
| Inspänning för effekt | 48 V (±10%) |
| Utgångströghet för sträckvågsväxel | 6679752 g-mm² |
| Utgångsmassa för sträckvågsväxel | 2.02 kg |
| Yttre diameter × längd | 170 × 144.9 mm |
| Diameter-till-längd förhållande | Större än 1; D/L = 1.17 |
| Genomgående hål / ID | 18 mm |
| Strain wave gear ingångströghet | 1517148 g-mm² |
| Strain wave gear ingångsmassa | 1.66 kg |
| Vikt | 9.29 kg |
| Vanliga parametrar | IP-gradering: IP54*; bromsmodell: friktionsbroms. |
| Valfri enhet | Kommunikationstyp: EtherCAT / CANopen / Modbus; utgångsencoderupplösning: 19 bit; upprepning/precision: ±7/±15 bågsekunder eller ±10/±25 bågsekunder. |
| EtherCAT-version roterande aktuator | Valfritt gränssnitt: RS485, Puls/DIR, I/O, ±10 V analog och STO. |
| CANopen version roterande aktuator | Valfri gränssnitt: RS485, Puls/DIR, I/O, ±10 V analog och STO. |
Konfigurationsalternativ
- Version: eRob 170 I (CANopen med broms), eRob 170 I (CANopen utan broms), eRob 170 I (EtherCAT med broms), eller eRob 170 I (EtherCAT utan broms).
- Utväxlingsförhållande: 50, 80, 100, 120 eller 160.
- Multi-turn och vridmoment: Utan Multi-turn och Utan Vridmoment; Utan Multi-turn och Med Vridmoment; Med Multi-turn och Utan Vridmoment; eller Med Multi-turn och Med Vridmoment.
Applikationer
- Humanoida robotar
- Robotarmar
- Exoskelett
- Kvadrupprobotar
- AGV-fordon
- ARU-robotar
Nedladdningar
Nedladdningar & Resurser
- EROB170I I Series EtherCAT — 3D-modell (ZIP)
- EROB170I I Series EtherCAT — 3D-modell (ZIP)
- EROB110I I Series EtherCAT — 3D-modell — STEP-fil (ZIP)
- EROB170I I Series CANopen — 3D-modell — STEP-fil (ZIP)
- EROB170I I Series EtherCAT installationsritning — Installationsritning (PDF)
- EROB170I I Series CANopen installationsritning — Installationsritning (PDF)
Visuella detaljer
Produktvideo
Produktvisningar
Mått och Konstruktion
Egenskaper och Design
Gränssnitt och Anslutningar
Tillämpningsexempel