ZeroErr eRob 70 I Integrerad robotledsmotor, EtherCAT/CANopen, 50–120 utväxlingsförhållanden
ZeroErr eRob 70 I Integrerad robotledsmotor, EtherCAT/CANopen, 50–120 utväxlingsförhållanden
ZeroErr
Det gick inte att ladda hämtningstillgänglighet


Översikt
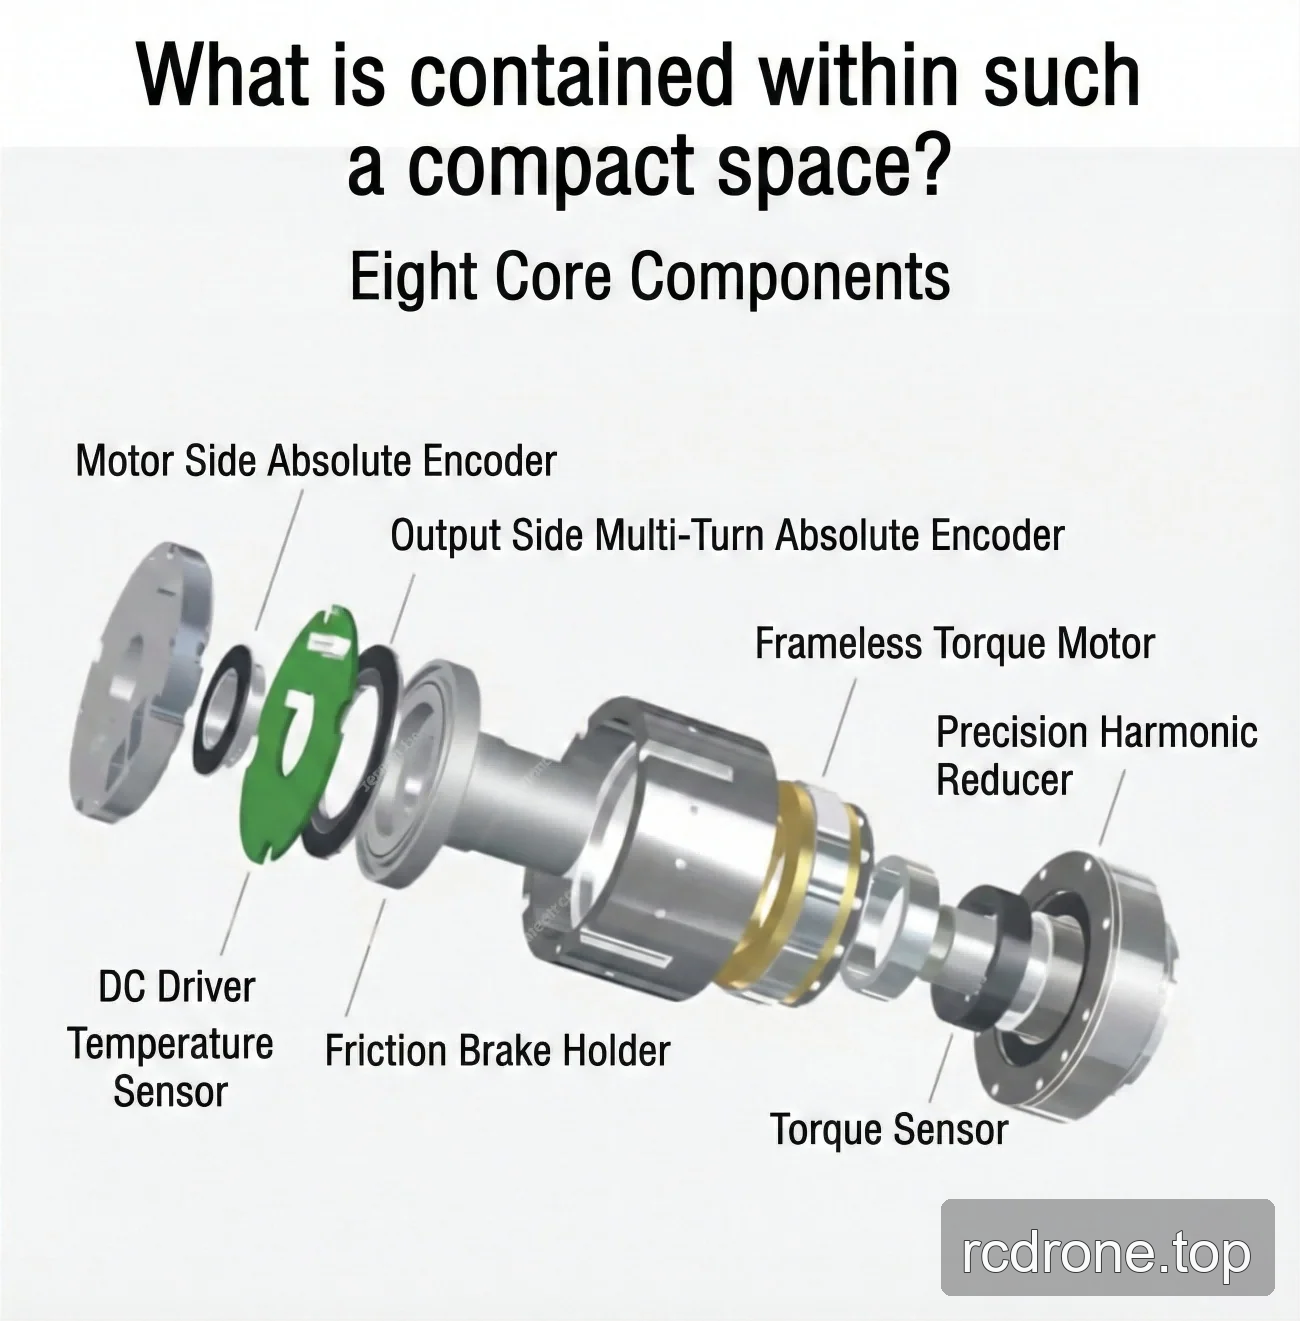
Den ZeroErr eRob 70 I är en integrerad robotledmotor familj med valbara EtherCAT eller CANopen versioner, med-broms eller utan-broms konfigurationer, reduktionsförhållanden på 50, 80, 100 eller 120, och valbara multi-varv och vridmomentkombinationer.
Alla listade förhållandekonfigurationer använder en 100 W motor, 48 V ingång (±10%), och en 18 mm hålaxel. Se tabellerna för förhållande och version nedan för konfiguration-specifika vridmoment, hastighet, tröghet, storlek och massa värden.
Egenskaper
- Valbara kommunikationsversioner: EtherCAT eller CANopen.
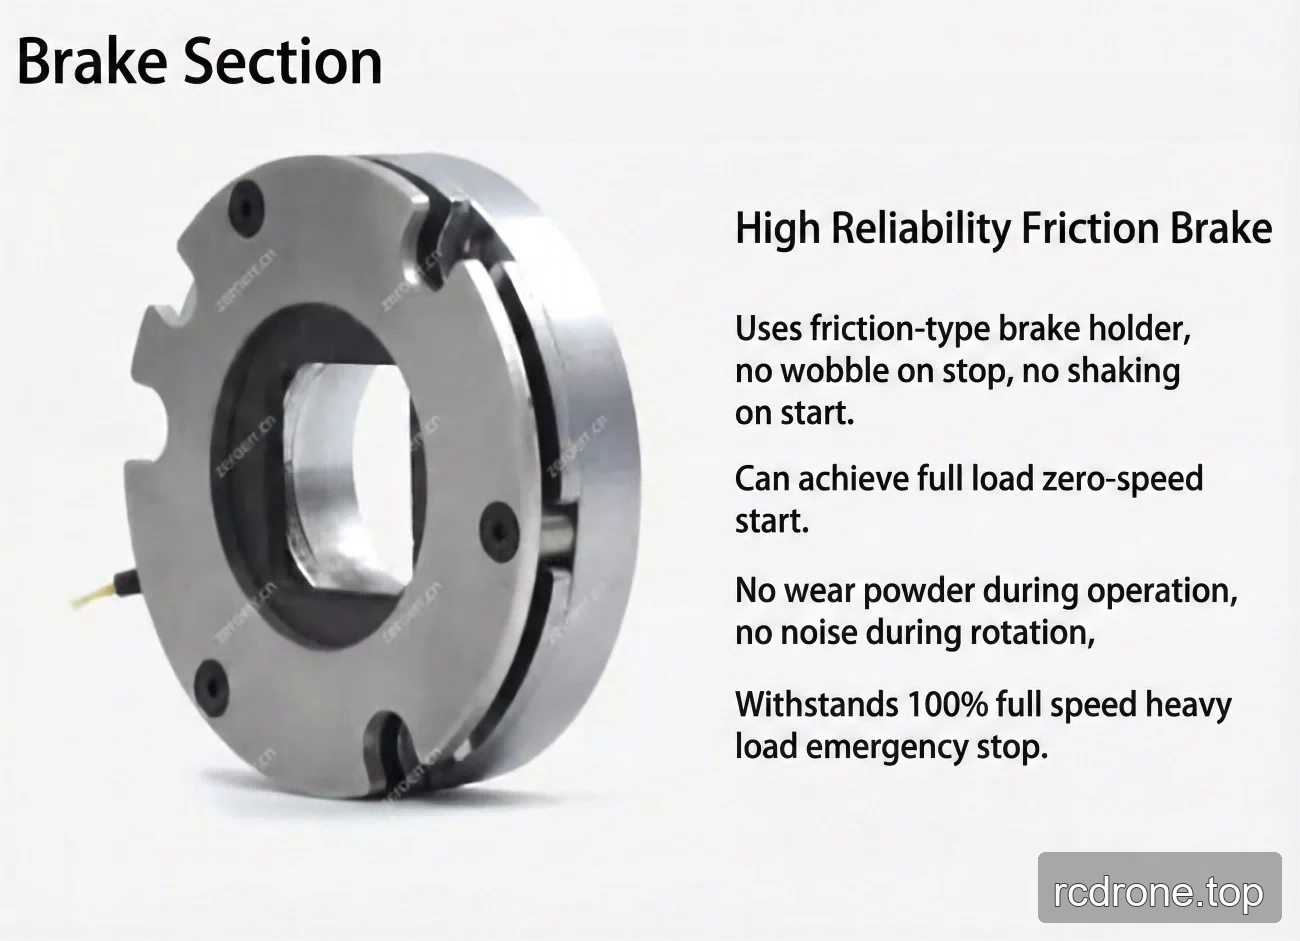
- Med-broms och utan-broms versioner; den listade bromsmodellen är en friktionsbroms.
- Valbara multi-varv och vridmomentkonfigurationer.
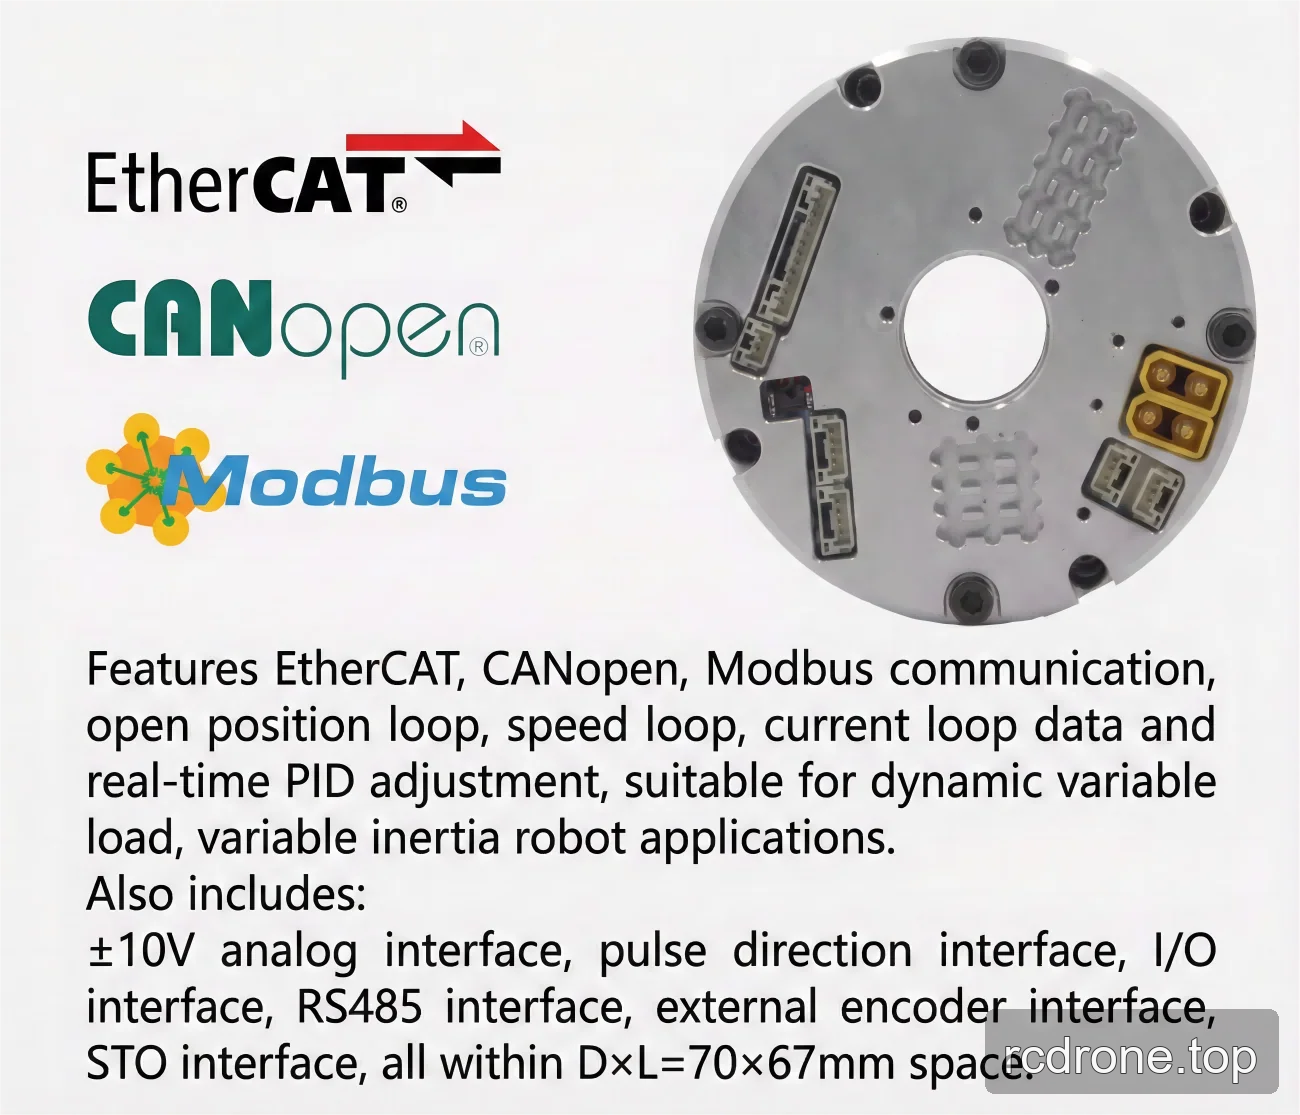
- Listade kommunikationsprotokoll: EtherCAT, CANopen och Modbus.
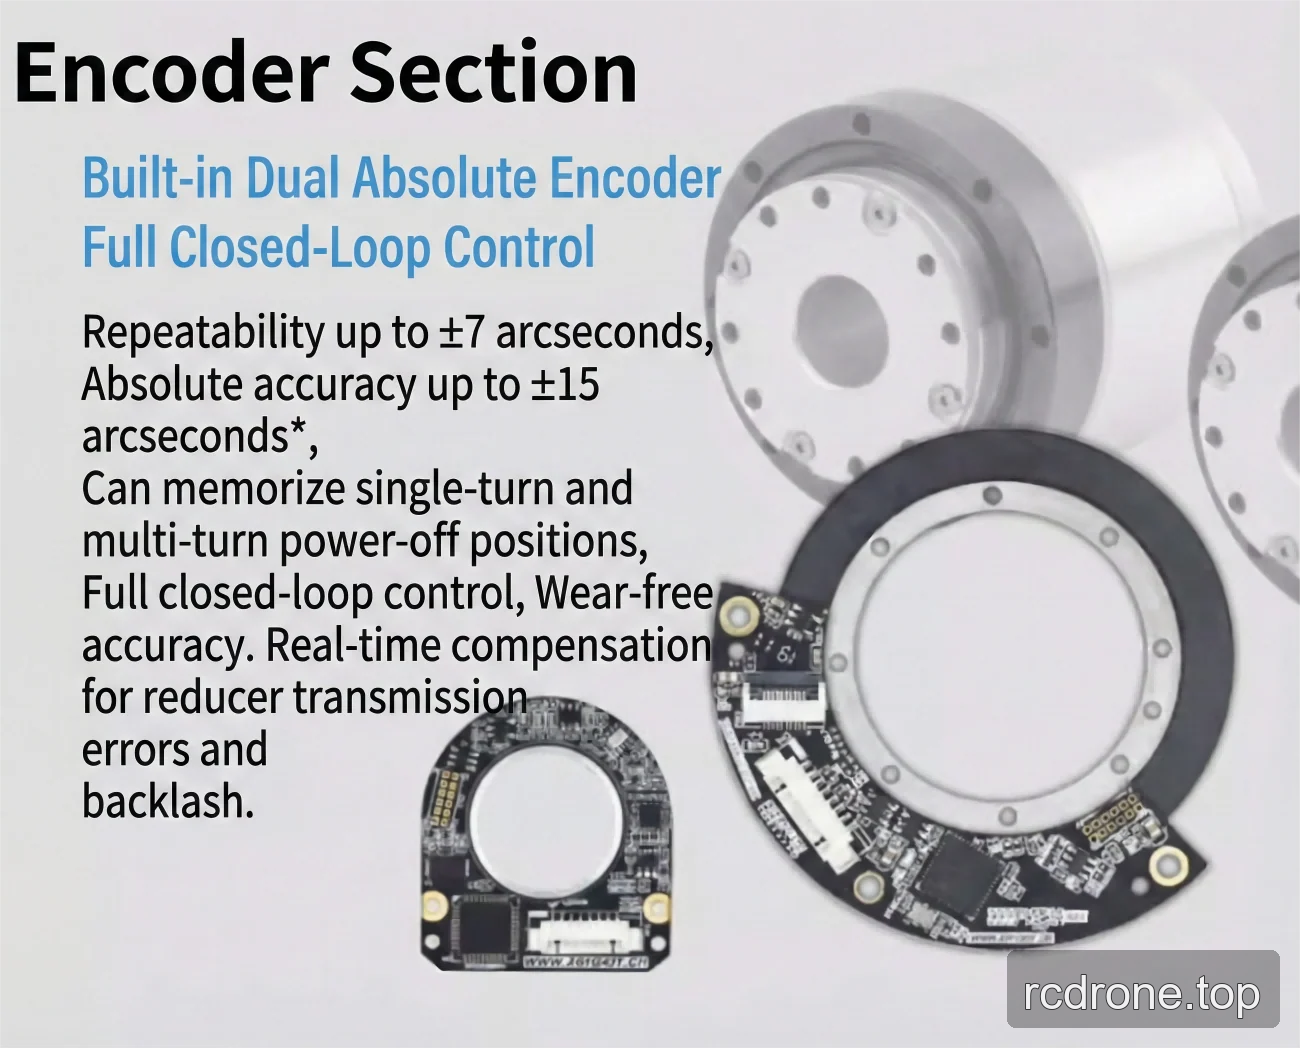
- Utgångssidan encoderupplösning: 19/20 bit.
- Repetera/absolut noggrannhet: ±7/±15 bågsekunder eller ±10/±25 bågsekunder*.
- Kompatibla installationsmetoder.
Specifikationer
Prestanda enligt Strain Wave Gear Ratio
| Parameter | 14-50 | 14-80 | 14-100 | 14-120 |
|---|---|---|---|---|
| Topmoment för start och stopp (Nm) | 23 | 30 | 36 | 36 |
| Tillåten maximal värde vid genomsnittligt belastningsmoment (Nm) | 9 | 14 | 14 | 14 |
| Nominellt moment (Nm) | 7 | 10 | 10 | 10 |
| Tillåten maximal momentär vridmoment (Nm) | 46 | 61 | 70 | 70 |
| Maximal utgångsrotationshastighet (RPM) | 60 | 37.5 | 30 | 25 |
| Motoreffekt (W) | 100 | 100 | 100 | 100 |
| Ingångseffektspänning (V) | 48 V (±10%) | 48 V (±10%) | 48 V (±10%) | 48 V (±10%) |
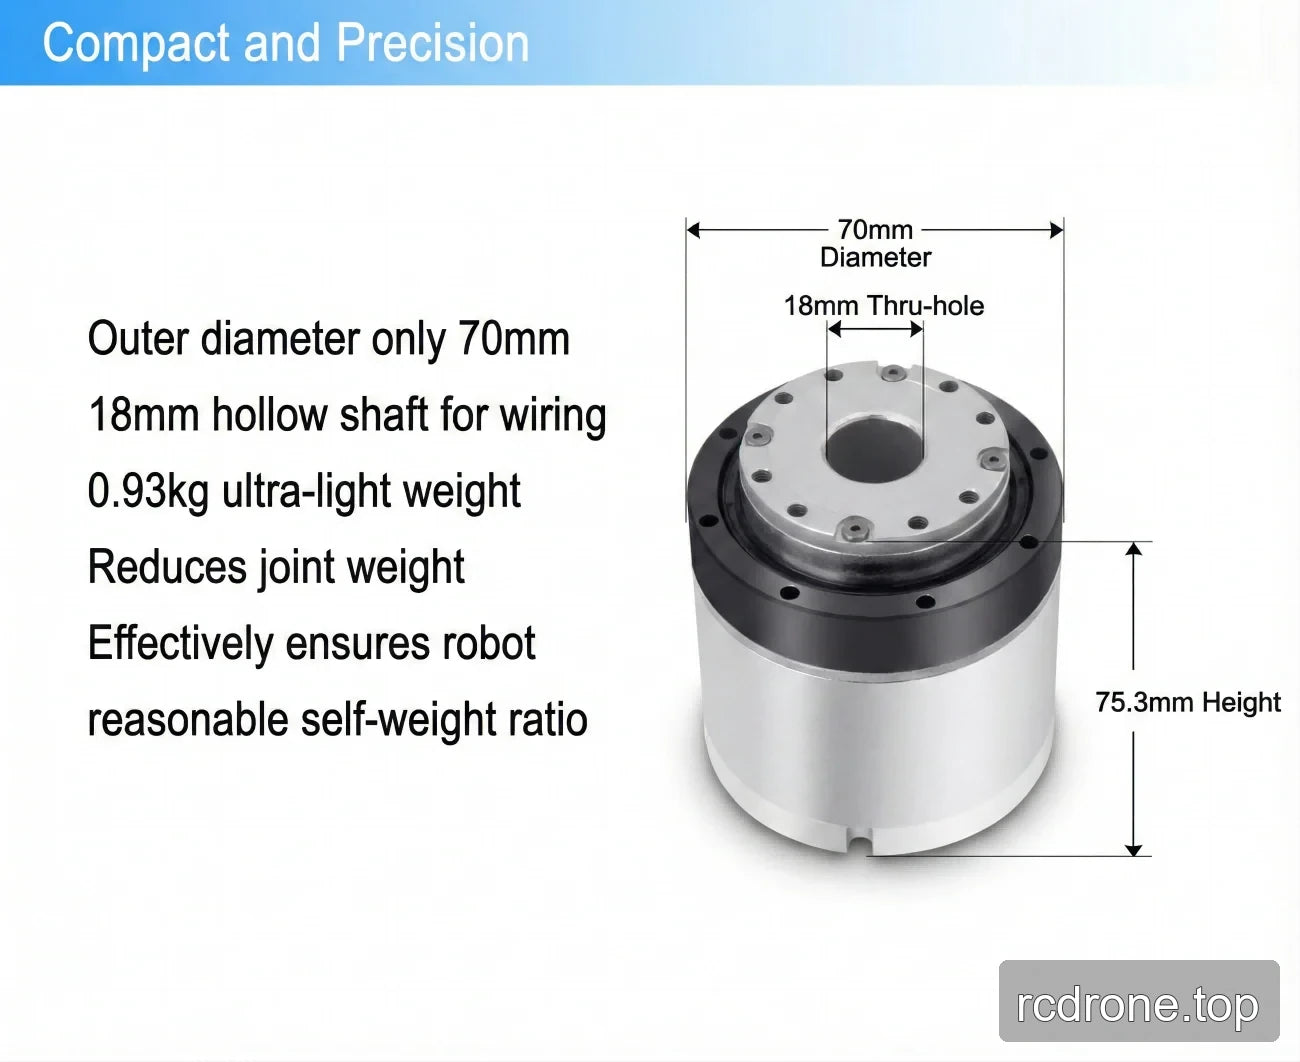
| Håldiameter | 18 mm | 18 mm | 18 mm | 18 mm |
Delade parametrar
| Parameter | Värde |
|---|---|
| Precision | Upprepbarhet/Absolut noggrannhet: ±7/±15 arcsek eller ±10/±25 arcsek* |
| Elektrisk gränssnitt | Kommunikationsprotokoll: EtherCAT/CANopen/Modbus; Utgångssidan Encoderupplösning: 19/20 bit |
| Installationsmetoder | Samma, Kompatibel |
| Vanliga parametrar | ID: 18 mm; IP-gradering: IP54*; Brommodell: friktionsbrom |
| Valfri enhet | Kommunikationstyp: EtherCAT/CANopen/Modbus; Utgångsencoderupplösning: 19 bit; Upprepbarhet/Noggrannhet: ±7/±15 arcsek eller ±10/±25 arcsek |
Versionsspecifika mekaniska parametrar
| Parameter | v4 (14-50 / 14-80) | v5 (14-100 / 14-120) |
|---|---|---|
| SWG utgångssidan tröghet (g·mm²) | 69717 | 68484 |
| SWG utgångssidan massa (kg) | 0.17 | 0.166 |
| SWG ingångssidan tröghet, utan broms (g·mm²) | 47767 | 22674 |
| SWG ingångssidan massa, utan broms (kg) | 0.18 | 0.087 |
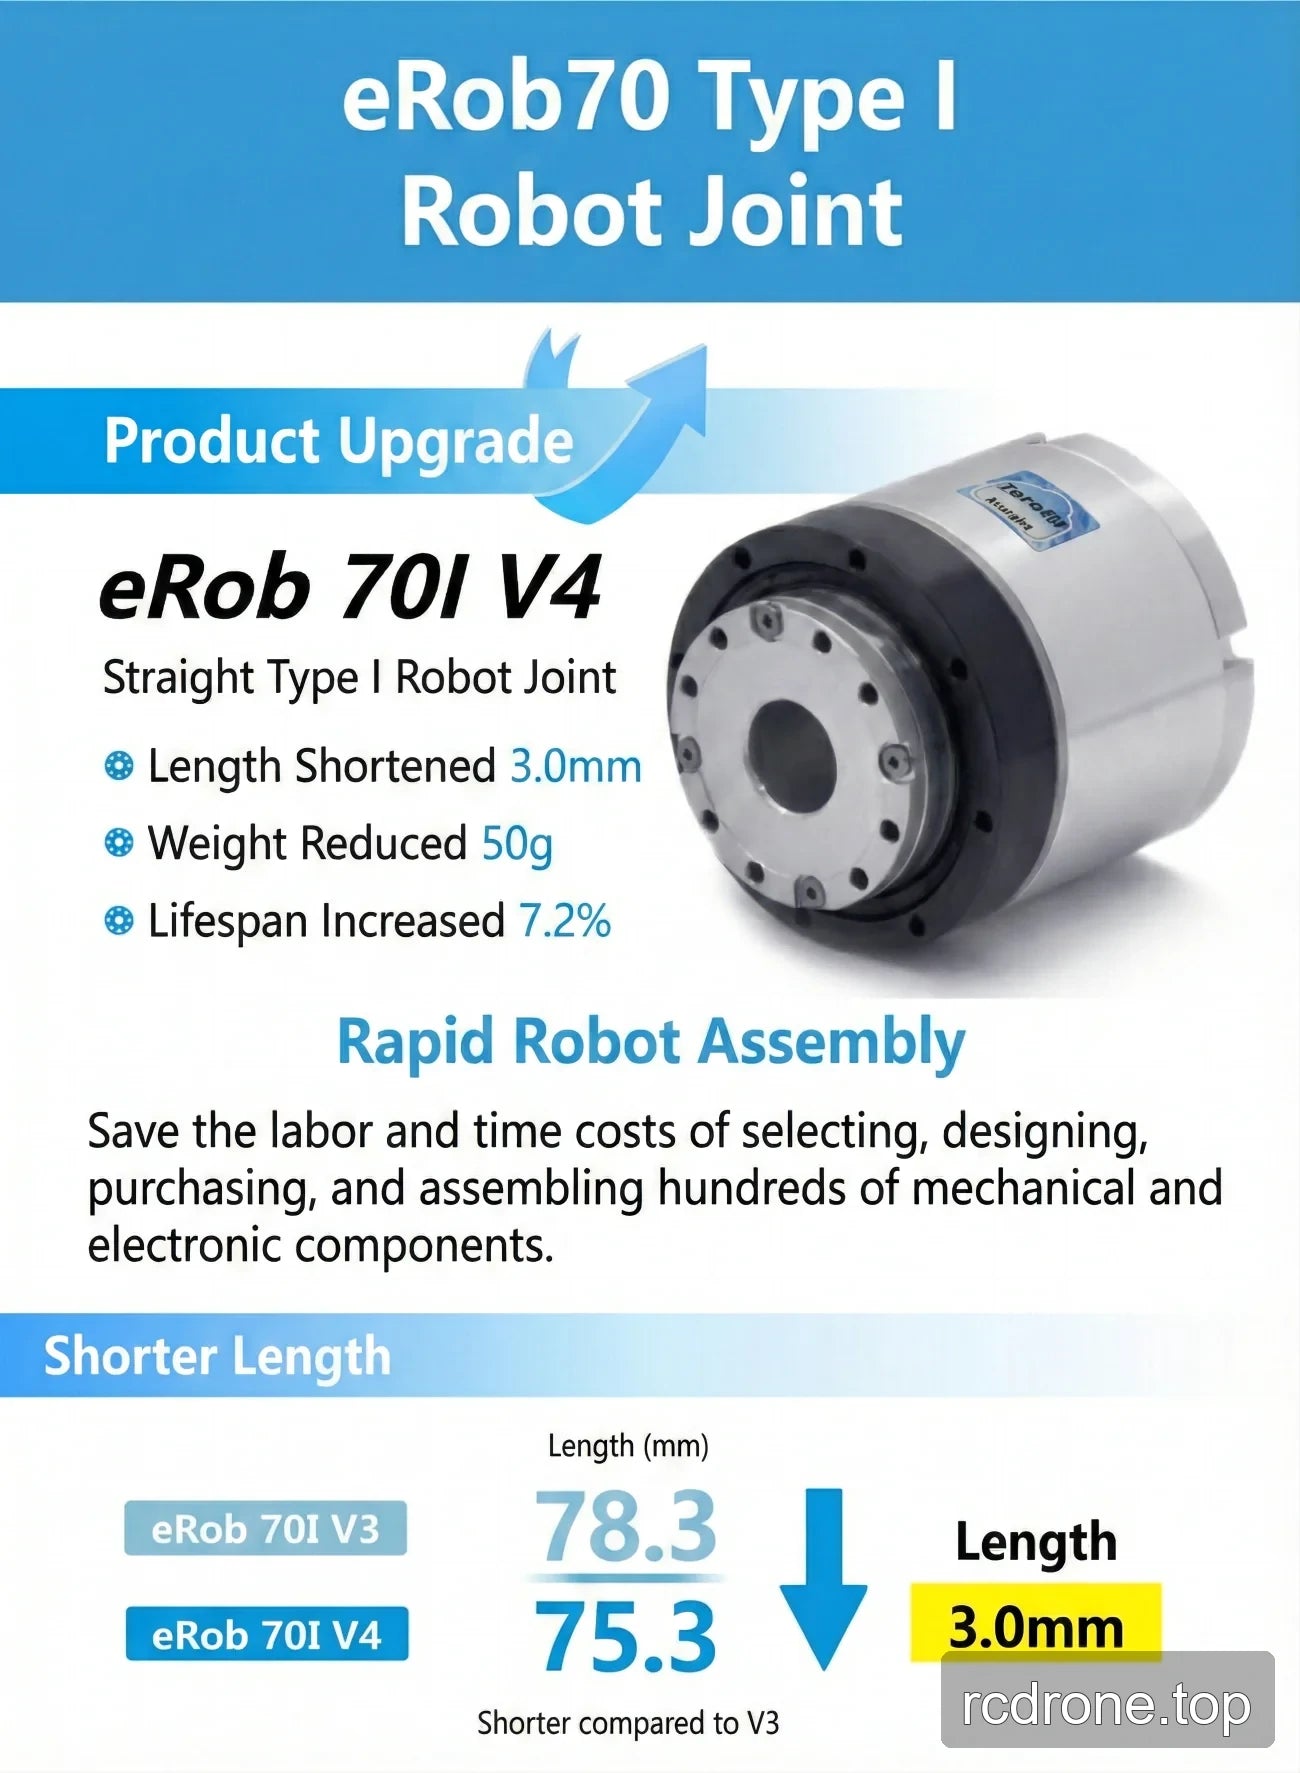
| OD × längd, utan broms (mm) | Φ70 × 75.3 | Φ70 × 71 |
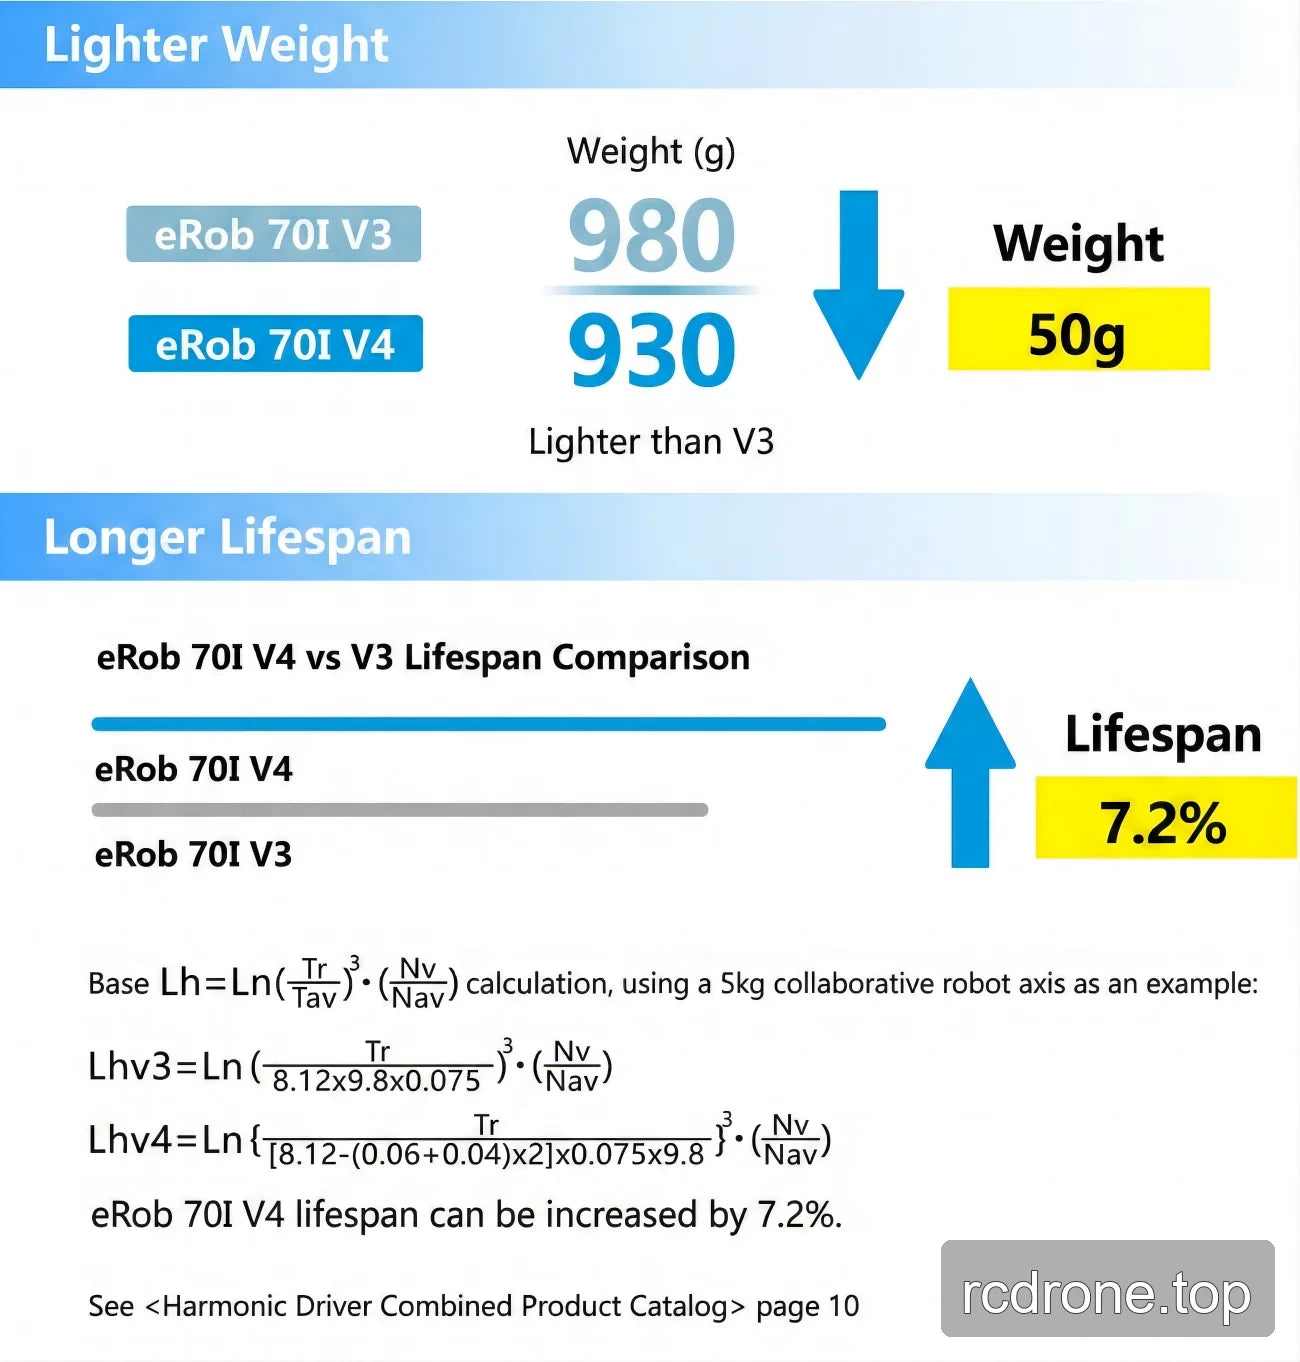
| Total massa, utan broms (kg) | 0.87 | 0.82 |
| SWG ingångssidan tröghet, med broms (g·mm²) | 50996 | 26128 |
| SWG ingångssidan massa, med broms (kg) | 0.19 | 0.1 |
| OD × längd, med broms (mm) | Φ70 × 75.3 | Φ70 × 71 |
| Totala massan, med broms (kg) | 0.93 | 0.88 |
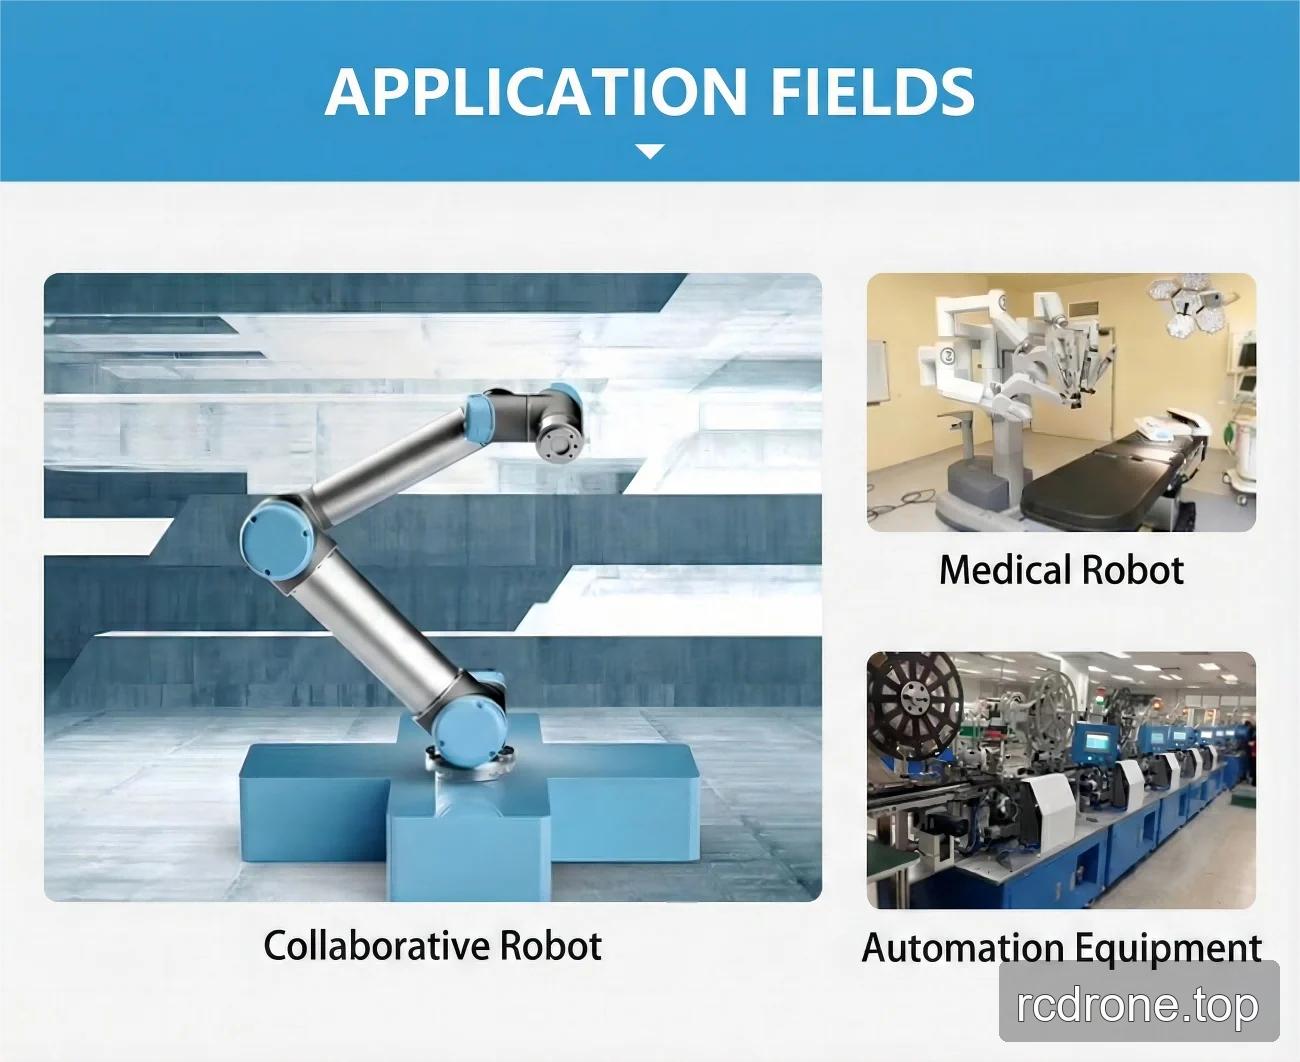
Applikationer
- Humanoida robotar
- Robotarmar
- Exoskelett
- Kvadruped robotar
- AGV-fordon
- ARU-robotar
- Samarbetsrobotar
- Medicinska robotar
- Automationsutrustning
Nedladdningar
EROB70F I Series CANopen — Installationsritning (PDF)
EROB70I I Series EtherCAT — 3D Modell (ZIP)
EROB70F I Series CANopen — 3D Modell (PDF)
EROB70I I Series CANopen — 3D Modell — STEP-fil (ZIP)
EROB70I I Series EtherCAT installationsritning — Installationsritning (PDF)
EROB70I I Series CANopen installationsritning — Installationsritning (PDF)
Visuella Detaljer
Produktvideo
Alternativ och modelljämförelse
Mått och konstruktion
Egenskaper och design
Gränssnitt och Anslutningar
Tillämpningsexempel