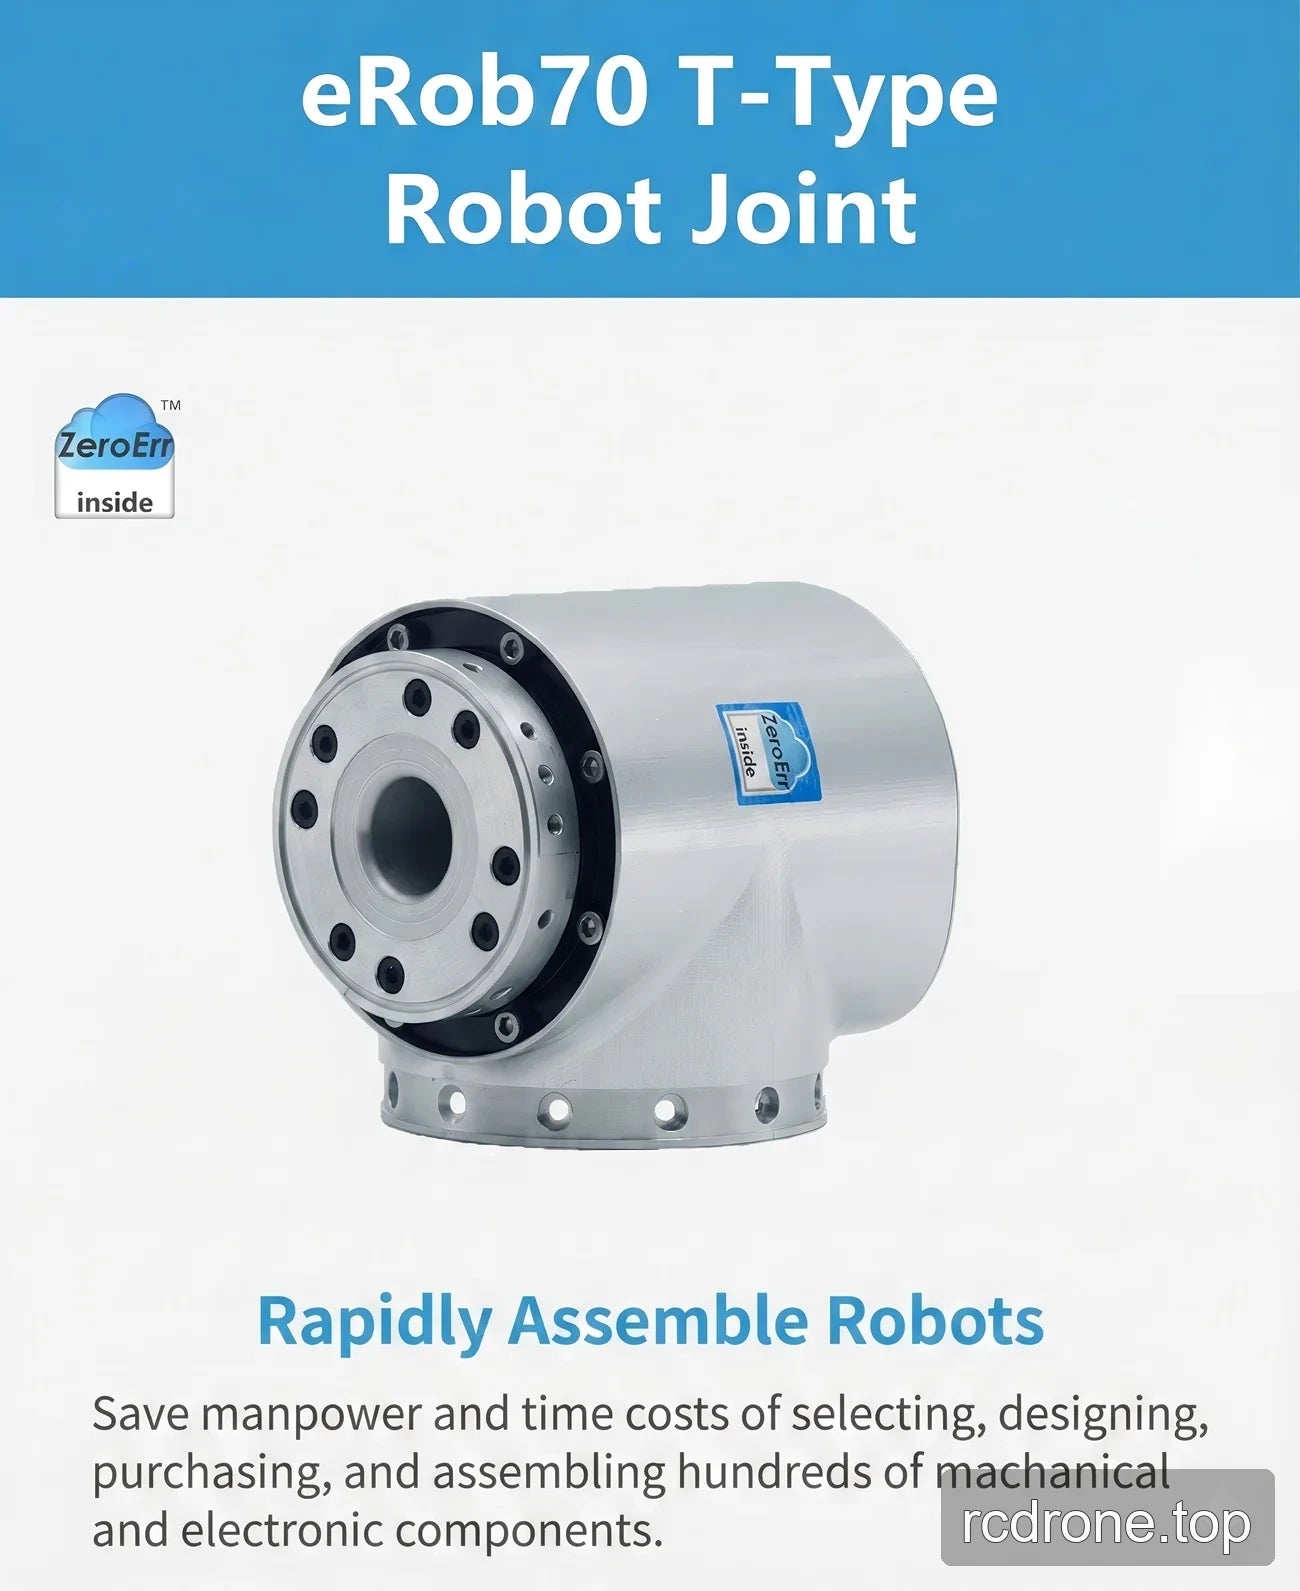
ZeroErr eRob 70 T Robotledsaktuator, EtherCAT/CANopen, 50/80/100 utväxlingsförhållanden
ZeroErr eRob 70 T Robotledsaktuator, EtherCAT/CANopen, 50/80/100 utväxlingsförhållanden
ZeroErr
Ordinarie pris
$1,955.00 USD
Ordinarie pris
Försäljningspris
$1,955.00 USD
Enhetspris
per
Skatter ingår.
Frakt beräknas vid utcheckningen.
Det gick inte att ladda hämtningstillgänglighet


Översikt
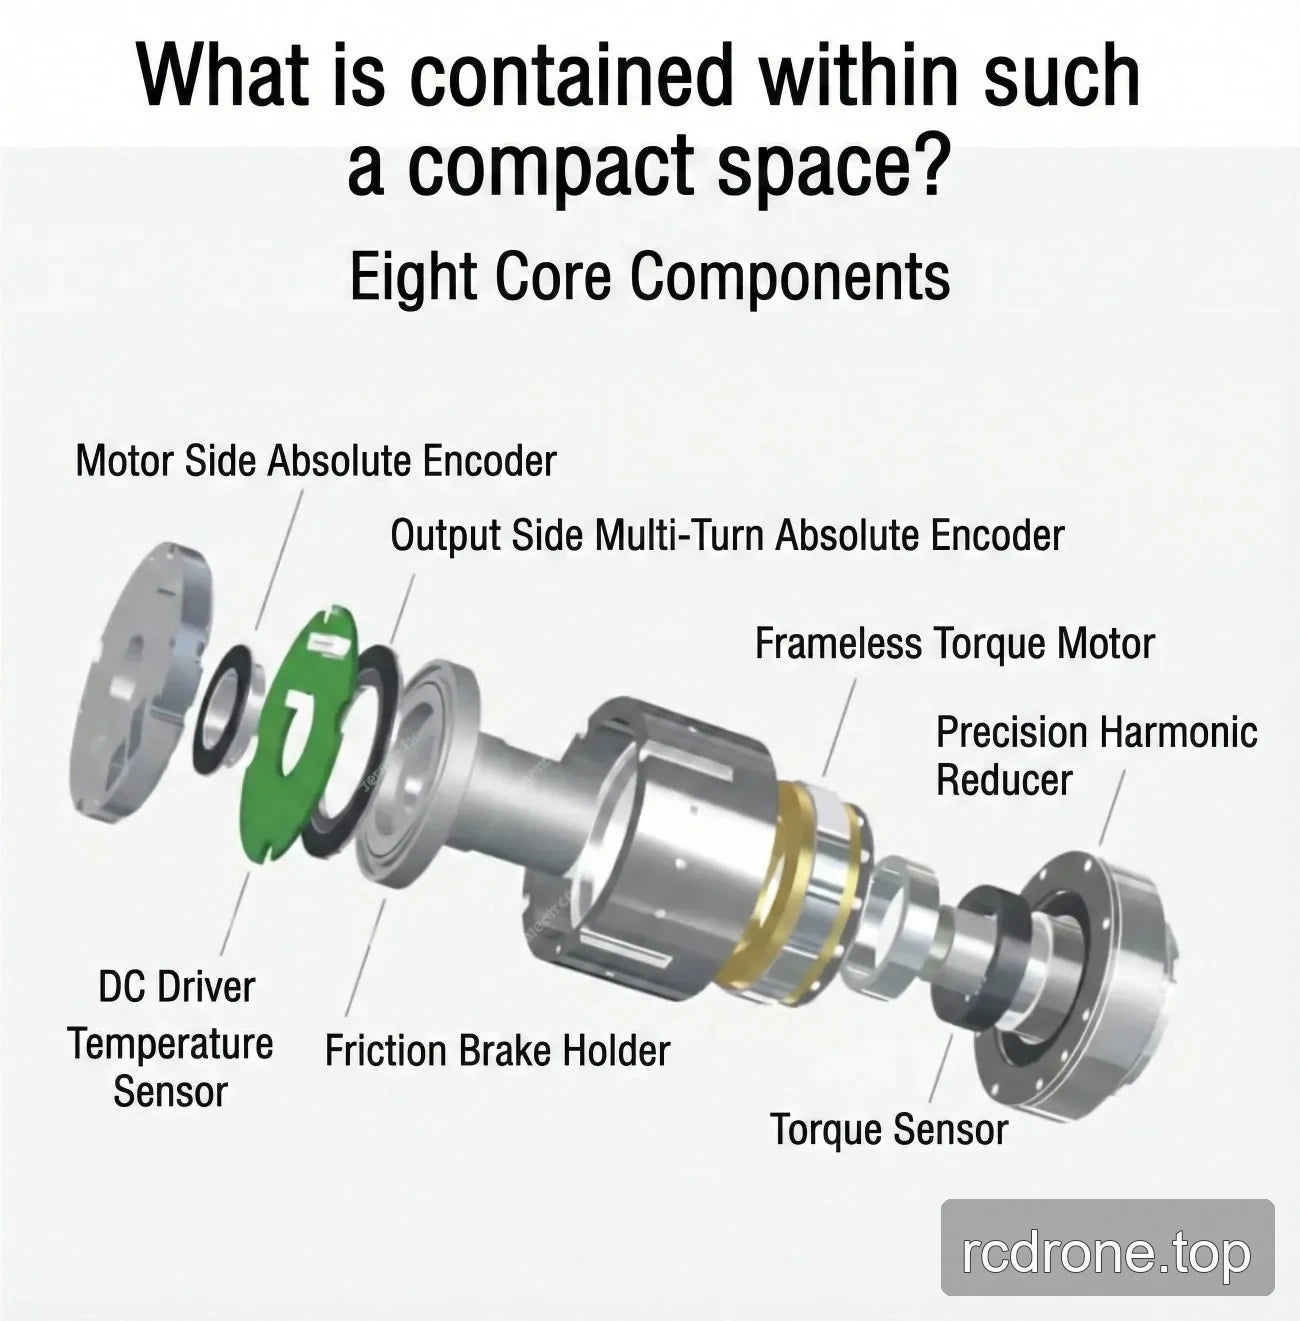
Den ZeroErr eRob 70 T robotledsaktuator erbjuds i EtherCAT- och CANopen-versioner, med eller utan vridmomentssensor, valbara reduktionsförhållanden 50, 80 eller 100, och med eller utan flerloopminne.
Egenskaper
- 100 W motor effekt och 48 V strömförsörjningskrav (±10%).
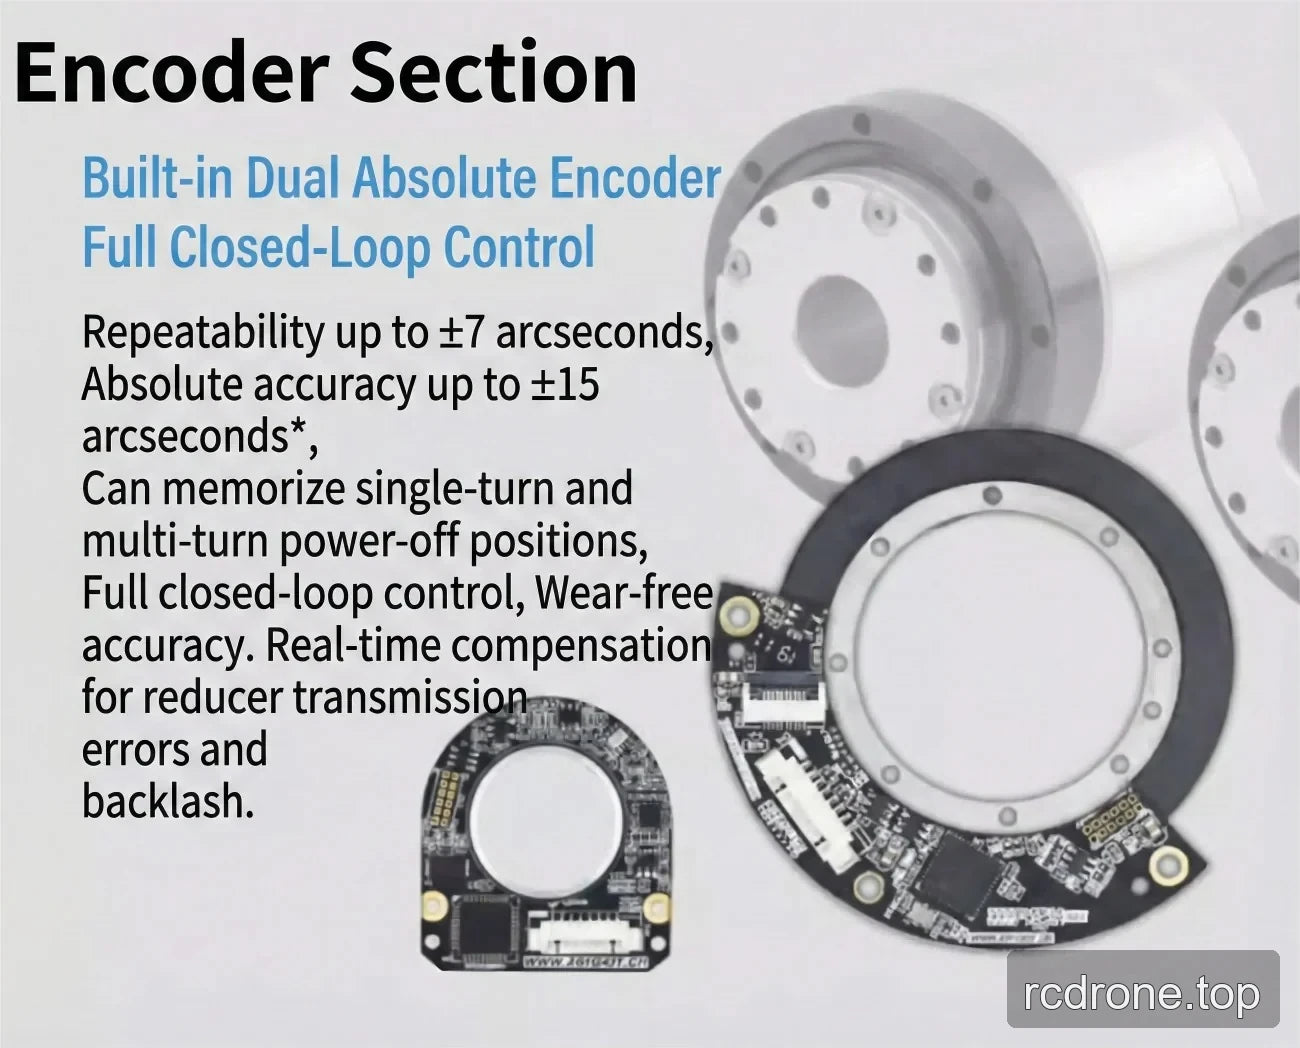
- 19-bitars utgångsencoderupplösning.
- Konfigurerbar upprepningsnoggrannhet / absolut noggrannhet: ±7 / ±15 bågsekunder eller ±10 / ±25 bågsekunder.
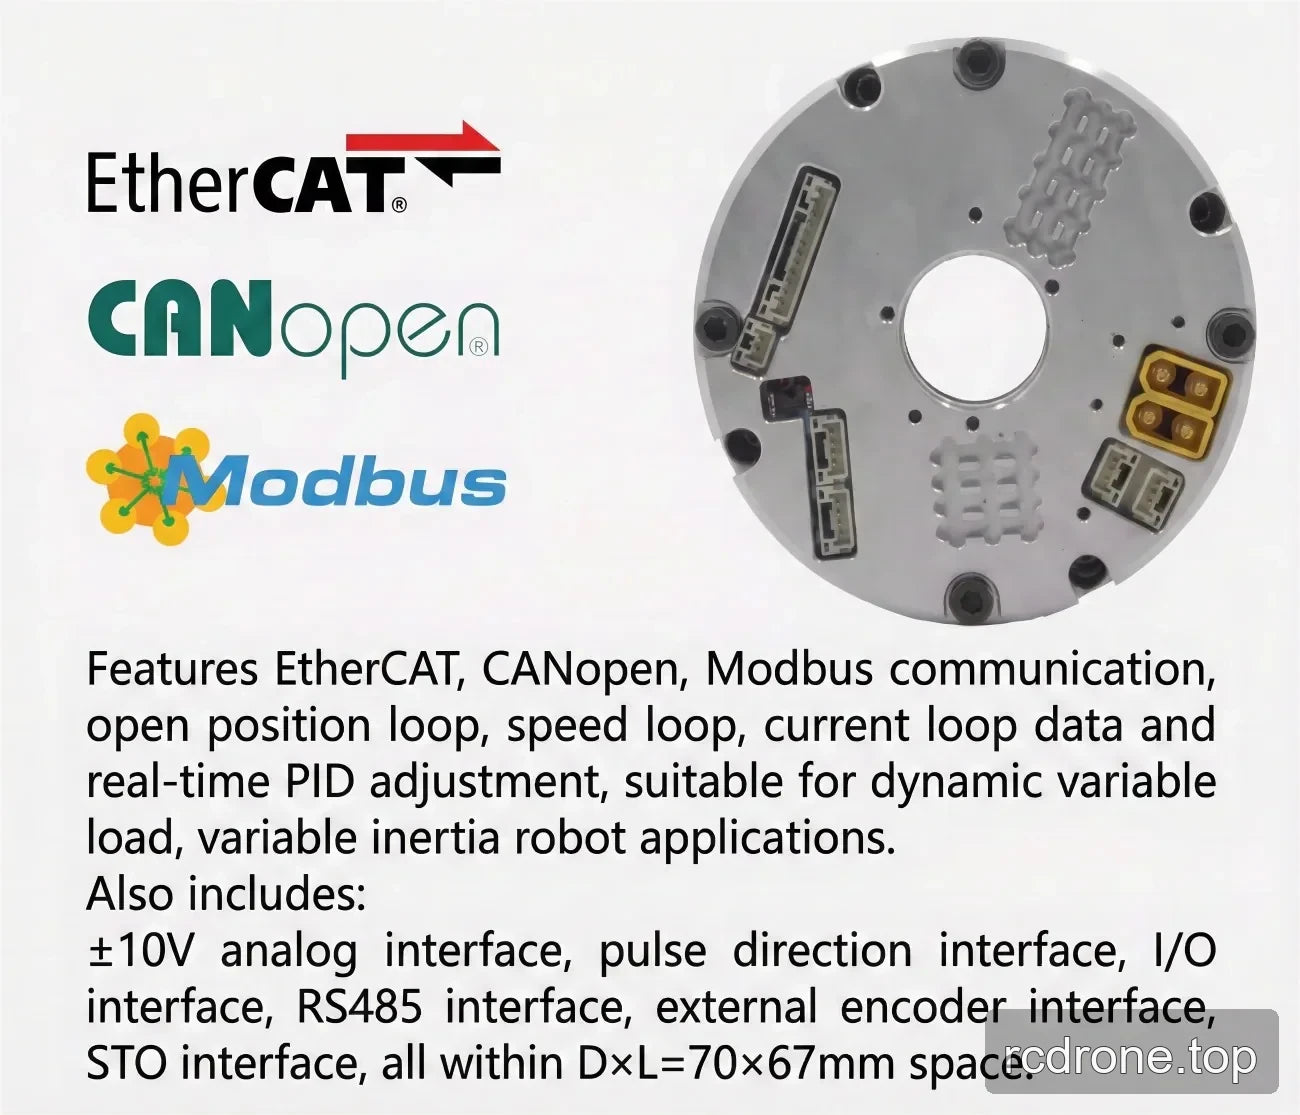
- Fullt differentierad gränssnitt med angiven anti-interferensdesign och dubbla anti-lösande kontakter; kontakter kan kopplas i serie eller parallellt.
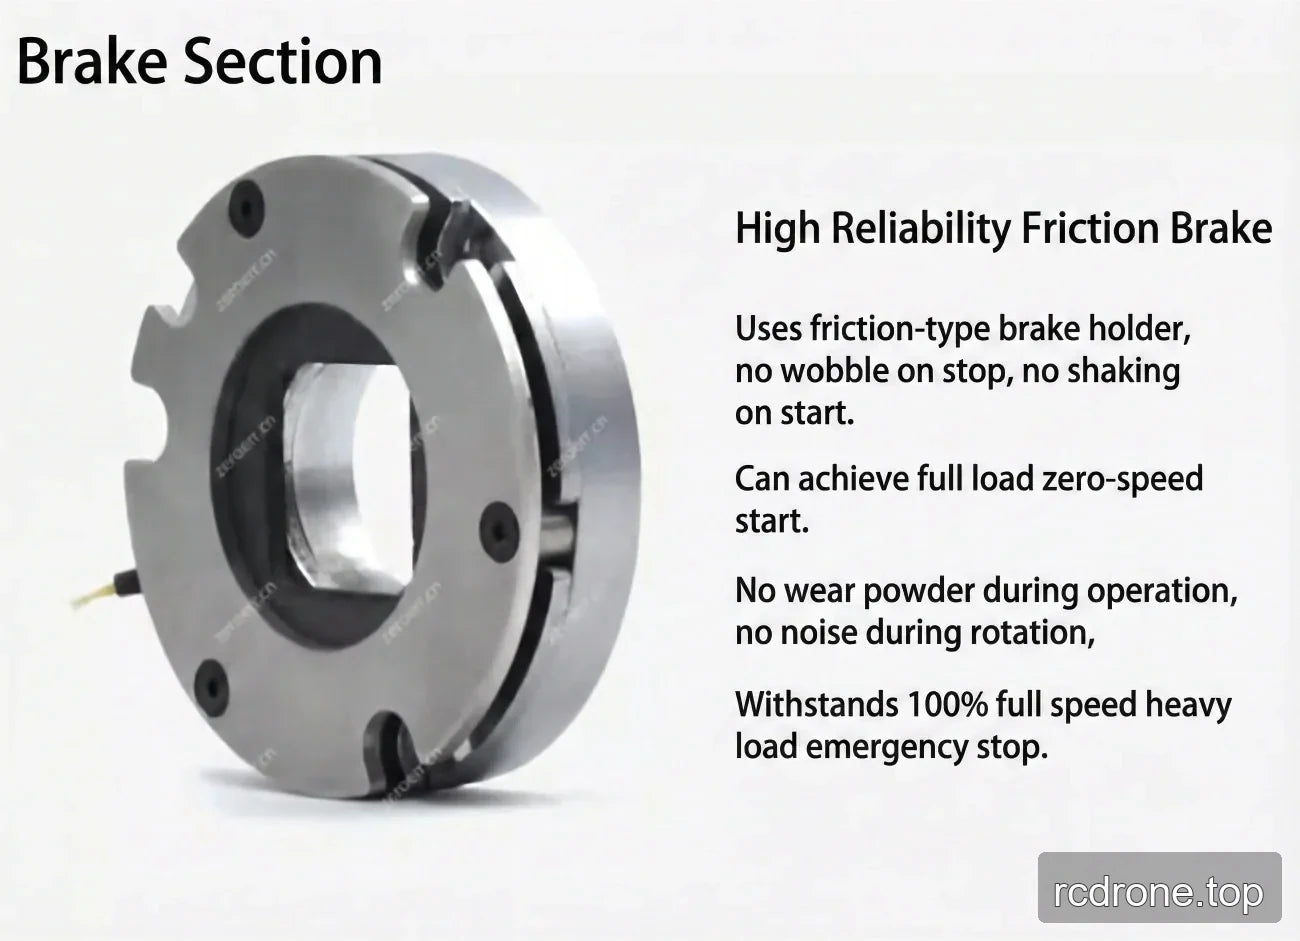
- Friktionsdämpande broms och IP65-klassning.
- Kommunikationsbussalternativ: EtherCAT eller CANopen.
Specifikationer
| Parameter | 14-50 | 14-80 | 14-100 | 14-120 |
|---|---|---|---|---|
| Modell / ledserie | eRob70HXXT | |||
| Strain wave växel förhållande | 14-50 | 14-80 | 14-100 | 14-120 |
| Spetsmoment för start/stopp (Nm) | 23 | 30 | 36 | 36 |
| Tillåten max. genomsnittligt lastmoment (Nm) | 9 | 14 | 14 | 14 |
| Nominellt moment (Nm) | 7 | 10 | 10 | 10 |
| Tillåten max.momentant vridmoment (Nm) | 46 | 61 | 70 | 70 |
| Max. utgångsrotationshastighet (RPM) | 60 | 37.5 | 30 | 25 |
| Motoreffekt (W) | 100 | |||
| Strömförsörjningsspänning (V) | 48 V (±10%) | |||
| Strömförsörjningsnot | Vänligen läs noggrant: “Varför kan inte en vanlig switchad strömförsörjning användas som strömförsörjning för modulen?” och “Gemensam modulhandbok Kapitel 3 eRob Inmatningskraftinstruktioner”. | |||
| Utgångsencoderupplösning | 19 bit | |||
| Upprepbarhet / absolut noggrannhet (arcsek) | ±7 / ±15 eller ±10 / ±25 (konfigurerbar) | |||
| Kommunikationsbuss | EtherCAT / CANopen | |||
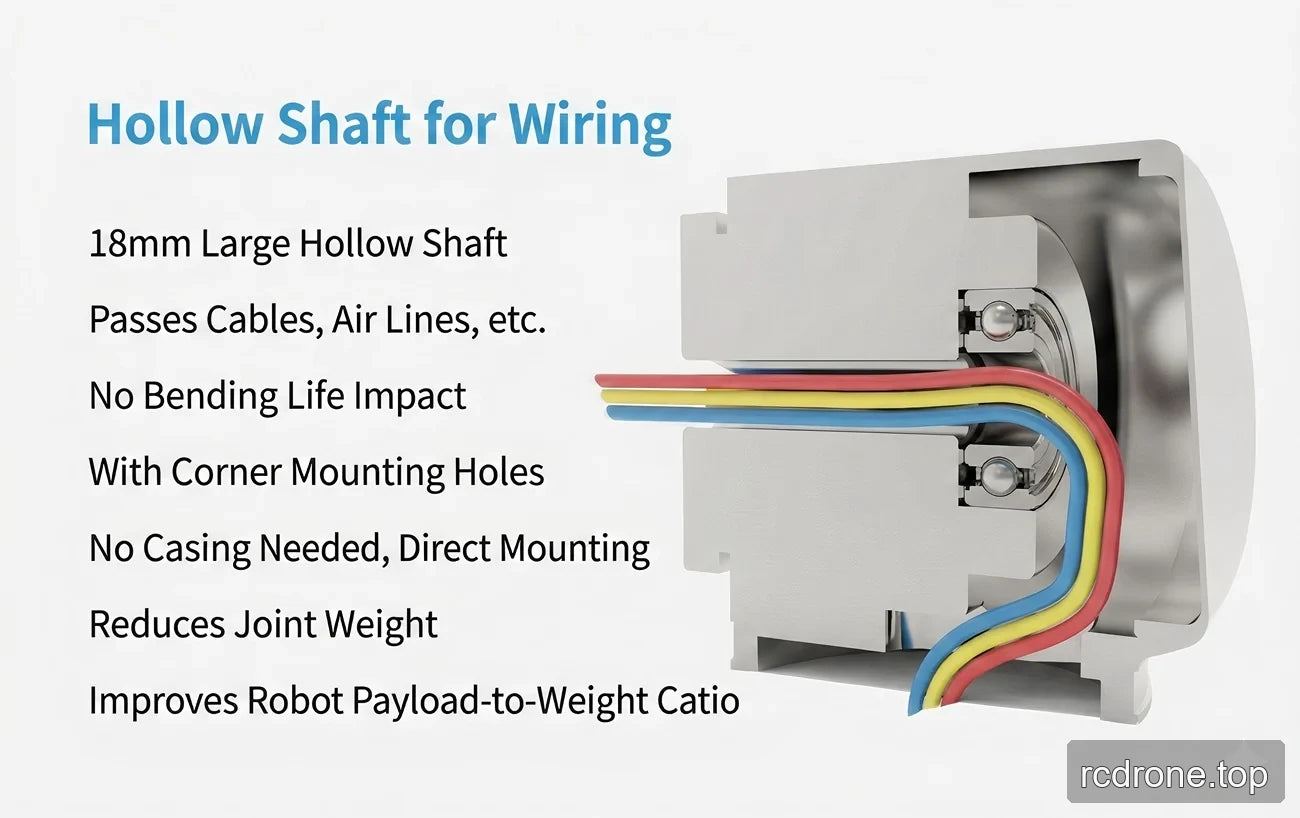
| Yttre diameter × längd × genomgående hål (mm) | 73 × 99 × 18 | |||
| Vikt (kg) | 1.24 | |||
| Gränssnittsdesign | Helt differentialgränssnitt, starkt anti-interferens; dubbla anti-lösande kontakter, kan kopplas i serie/parallellt. | |||
| Broms | Friktionsdämpande broms | |||
| IP-klassning | IP65 | |||
| Valfria gränssnitt (EtherCAT-version) | RS485, Puls/DIR, I/O, ±10 V Analog, STO | |||
| Valfria gränssnitt (CANopen-version) | RS485, Puls/DIR, I/O, ±20 V Analog, STO | |||
Tillämpningar
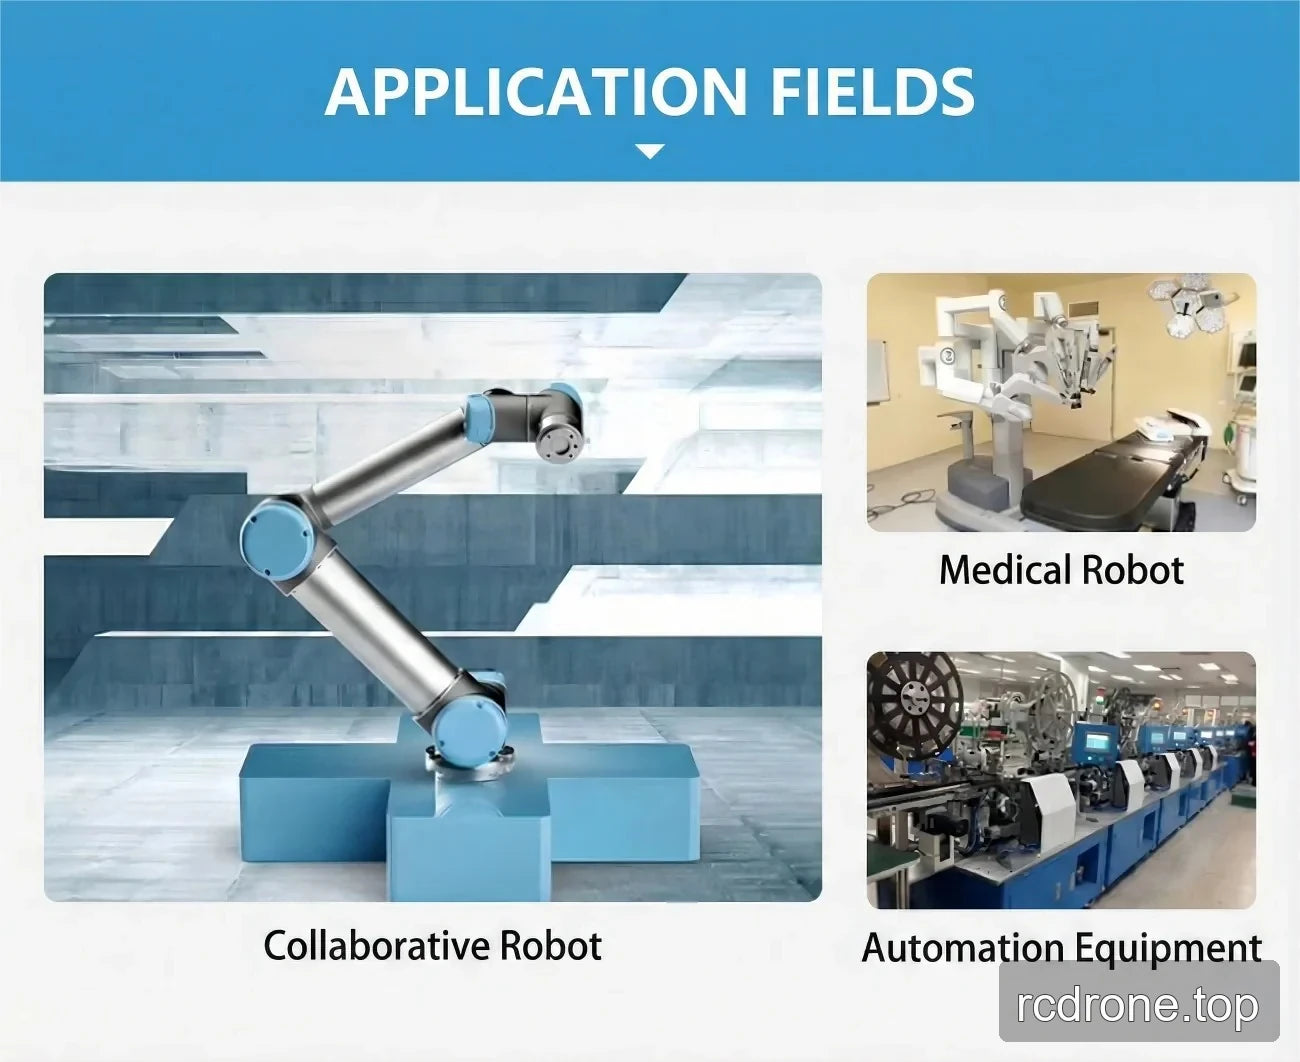
Presenterad för humanoida robotar, robotarmar, exoskelett, fyrbenta robotar, AGV-fordon, ARU-robotar, samarbetsrobotar, medicinska robotar och automationsutrustning.
Nedladdningar
- EROB170I I Series EtherCAT eRob70T — 3D Modell (ZIP)
- EROB170I I Series EtherCAT — 3D Modell (ZIP)
- EROB70 T Series EtherCAT — 3D Modell — STEP Fil (ZIP)
- EROB70 T Series CANopen — 3D Modell — STEP Fil (ZIP)
- EROB70 T Series EtherCAT installationsritning — Installationsritning (PDF)
- EROB70 T Series CANopen installationsritning — Installationsritning (PDF)
Visuella Detaljer
Produktvideo
Produktvyer
Funktioner och Design
Gränssnitt och Anslutningar
Specifikationer och Prestanda
Applikationsexempel