ZeroErr eRob 70F Rak-cylindrisk ledmodul med CANopen/EtherCAT-alternativ
ZeroErr eRob 70F Rak-cylindrisk ledmodul med CANopen/EtherCAT-alternativ
ZeroErr
Ordinarie pris
$1,667.00 USD
Ordinarie pris
Försäljningspris
$1,667.00 USD
Enhetspris
per
Skatter ingår.
Frakt beräknas vid utcheckningen.
Det gick inte att ladda hämtningstillgänglighet


Översikt
Den ZeroErr eRob 70F är en rak-cylinder Typ I ledmodul som erbjuds med CANopen eller EtherCAT-versioner, broms- eller icke-broms konfigurationer, reduktionsförhållande val och multi-varv/vridmoment val.
Egenskaper
- Versionsval: eRob 70F (CANopen Med Broms), eRob 70F (CANopen Utan Broms), eRob 70F (EtherCAT Med Broms), och eRob 70F (EtherCAT Utan Broms).
- Reduktionsförhållande val: 50, 80, eller 100.
- Multi-varv och Vridmoment val: Utan Multi-varv och Utan Vridmoment; Utan Multi-varv och Med Vridmoment; Med Multi-varv och Utan Vridmoment; eller Med Multi-varv och Med Vridmoment.
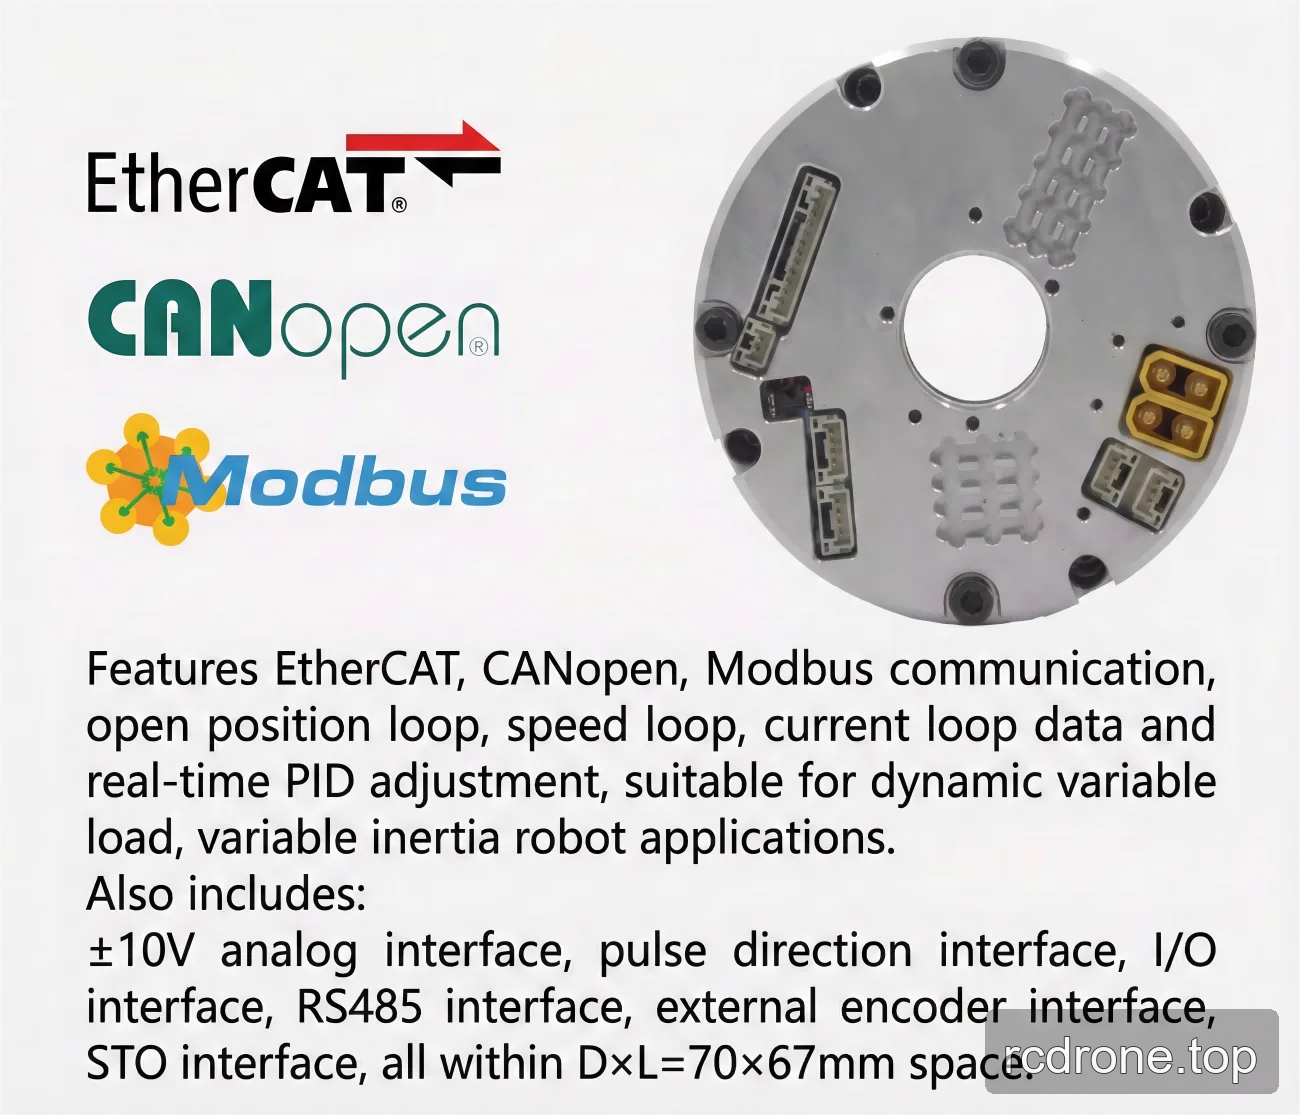
- Kommunikationstyp listad som EtherCAT / CANopen / Modbus.
- Utgångsencoder upplösning: 19 Bit.
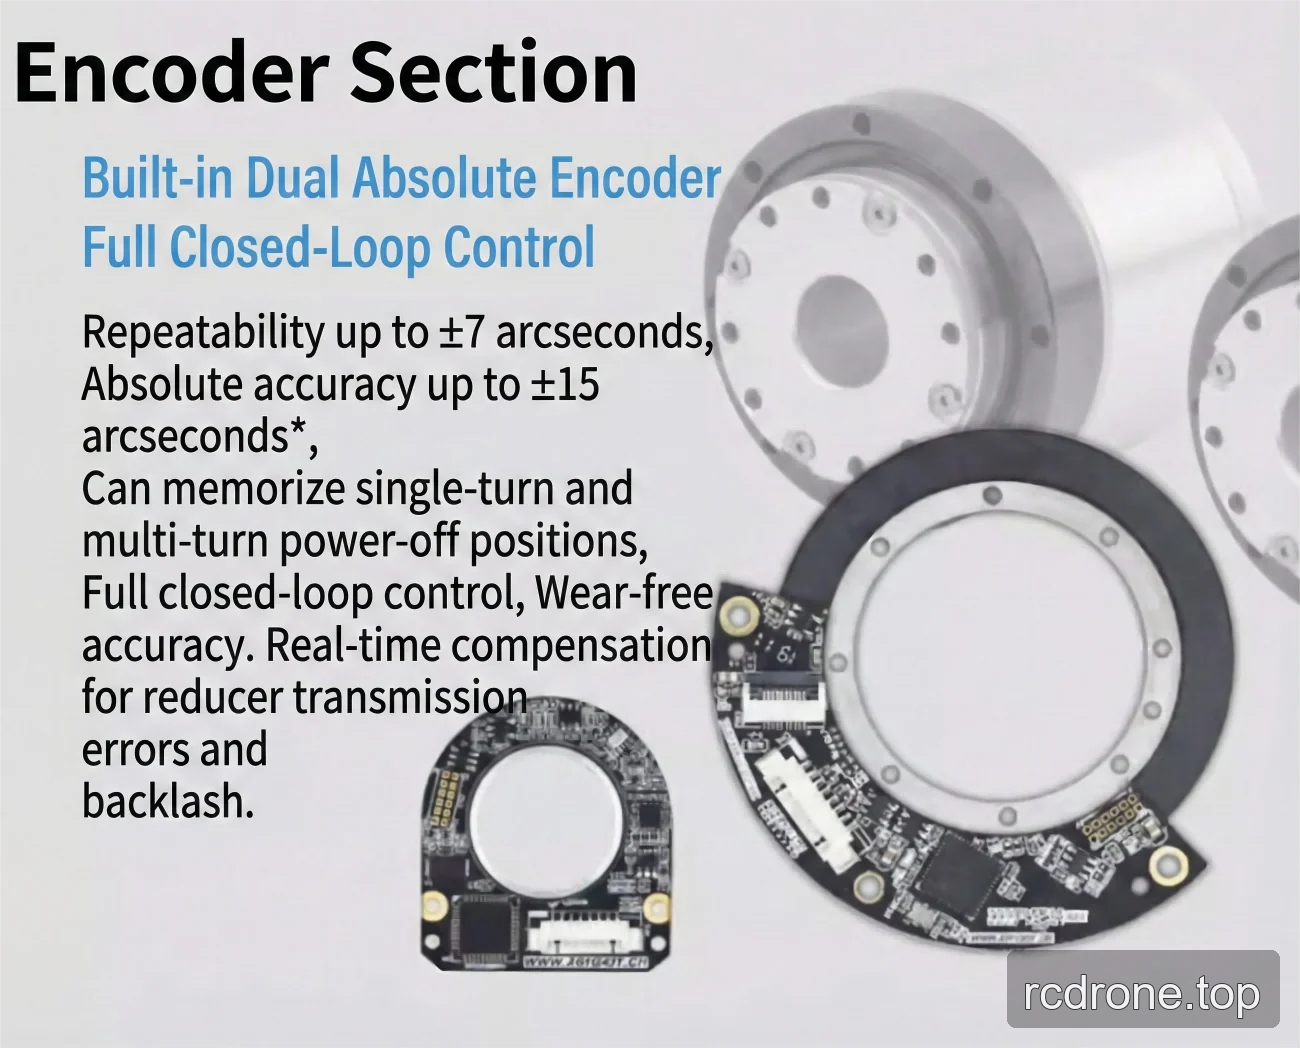
- Upprepbarhet/noggrannhet: ±7/±15 bågsekunder eller ±10/±25 bågsekunder.
- Valfria gränssnitt listade för EtherCAT och CANopen roterande aktuator versioner: RS485, Puls/DIR, I/O, ±10 V Analog, och STO.
Specifikationer
| Strain wave växelantal | 14-50 Ultra-Flat | 14-80 Ultra-Flat | 14-100 Ultra-Flat |
|---|---|---|---|
| Spetsmoment för start och stopp (Nm) | 12 | 16 | 19 |
| Tillåten max. värde vid genomsnittligt belastningsmoment (Nm) | 4.8 | 7.7 | 7.7 |
| Nominellt moment (Nm) | 3.7 | 5.4 | 5.4 |
| Tillåtet maximalt momentärt moment (Nm) | 23 | 35 | 35 |
| Max.utgångsrotationshastighet (RPM) | 60 | 37.5 | 30 |
| Motor effekt (W) | 75 | 75 | 75 |
| Effektinsats spänning (V) | 48 V (±10%) | 48 V (±10%) | 48 V (±10%) |
| Strain wave gear utgångströghet (g-mm²) | 54030 | 54030 | 54030 |
| Strain wave gear utgångsmassa (kg) | 0.13 | 0.13 | 0.13 |
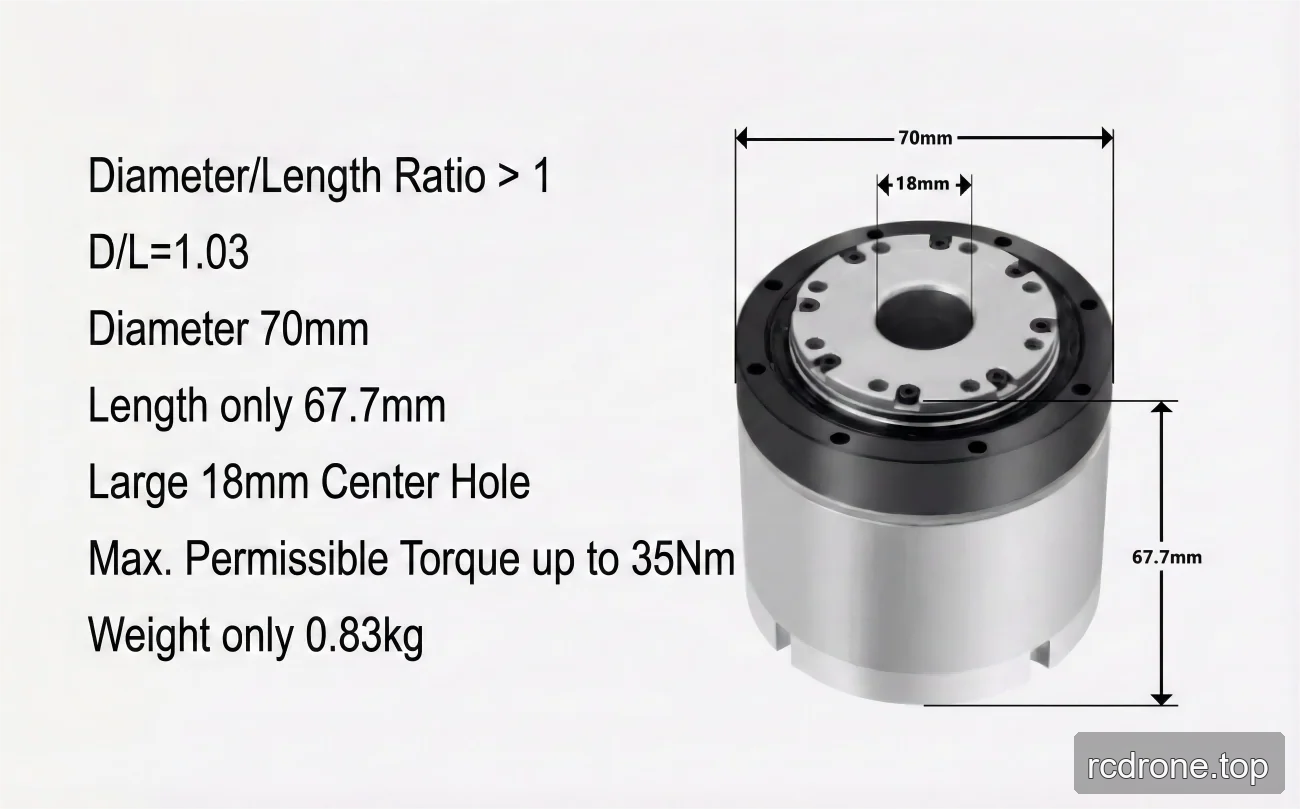
| Yttre diameter × längd | 70 × 60.4 mm | 70 × 60.4 mm | 70 × 60.4 mm |
| Strain wave gear input inertia (g-mm²) | 43656 | 43656 | 43656 |
| Strain wave gear input mass (kg) | 0.15 | 0.15 | 0.15 |
| Vikt (kg) | 0.77 | 0.77 | 0.77 |
| Vanliga parametrar | ID: 18 mm, IP-gradering: IP54*, Bromsmodell: friktionsbroms | ID: 18 mm, IP-gradering: IP54*, Bromsmodell: friktionsbroms | ID: 18 mm, IP-gradering: IP54*, Bromsmodell: friktionsbroms |
| Valfri enhet | Kommunikationstyp: EtherCAT / CANopen / Modbus; Utgångsencoderupplösning: 19 Bit; Återkomlighet/Precision: ±7/±15 bågsekunder eller ±10/±25 bågsekunder. | Kommunikationstyp: EtherCAT / CANopen / Modbus; Utgångsencoderupplösning: 19 Bit; Återkomlighet/Precision: ±7/±15 bågsekunder eller ±10/±25 bågsekunder. | Kommunikationstyp: EtherCAT / CANopen / Modbus; Utgångsencoderupplösning: 19 Bit; Återkomlighet/Precision: ±7/±15 bågsekunder eller ±10/±25 bågsekunder. |
| EtherCAT-version rotationsaktuator | Valfri gränssnitt: RS485, Puls/DIR, I/O, ±10 V Analog och STO. | Valfri gränssnitt: RS485, Puls/DIR, I/O, ±10 V Analog och STO. | Valfri gränssnitt: RS485, Puls/DIR, I/O, ±10 V Analog och STO. |
| CANopen-version rotationsaktuator | Valfri gränssnitt: RS485, Puls/DIR, I/O, ±10 V Analog och STO. | Valfri gränssnitt: RS485, Puls/DIR, I/O, ±10 V Analog och STO. | Valfri gränssnitt: RS485, Puls/DIR, I/O, ±10 V Analog och STO. |
Tillämpningar
- Humanoida robotar
- Robotarmar
- Exoskelett
- Kvadrupedrobotar
- AGV-fordon
- ARU-robotar
Nedladdningar
- EROB70F I Series CANopen — Installationsritning (PDF)
- EROB70F I Series EtherCAT — 3D-modell (STEP)
- EROB70F I Series CANopen — 3D-modell (PDF)
- EROB70F I Series CANopeng CANopen — 3D-modell (STEP)
- EROB70F I Series EtherCAT installationsritning — Installationsritning (PDF)
- EROB70F I Series CANopen installationsritning — Installationsritning (PDF)
Visuella Detaljer
Produktvideo
Produktvisningar
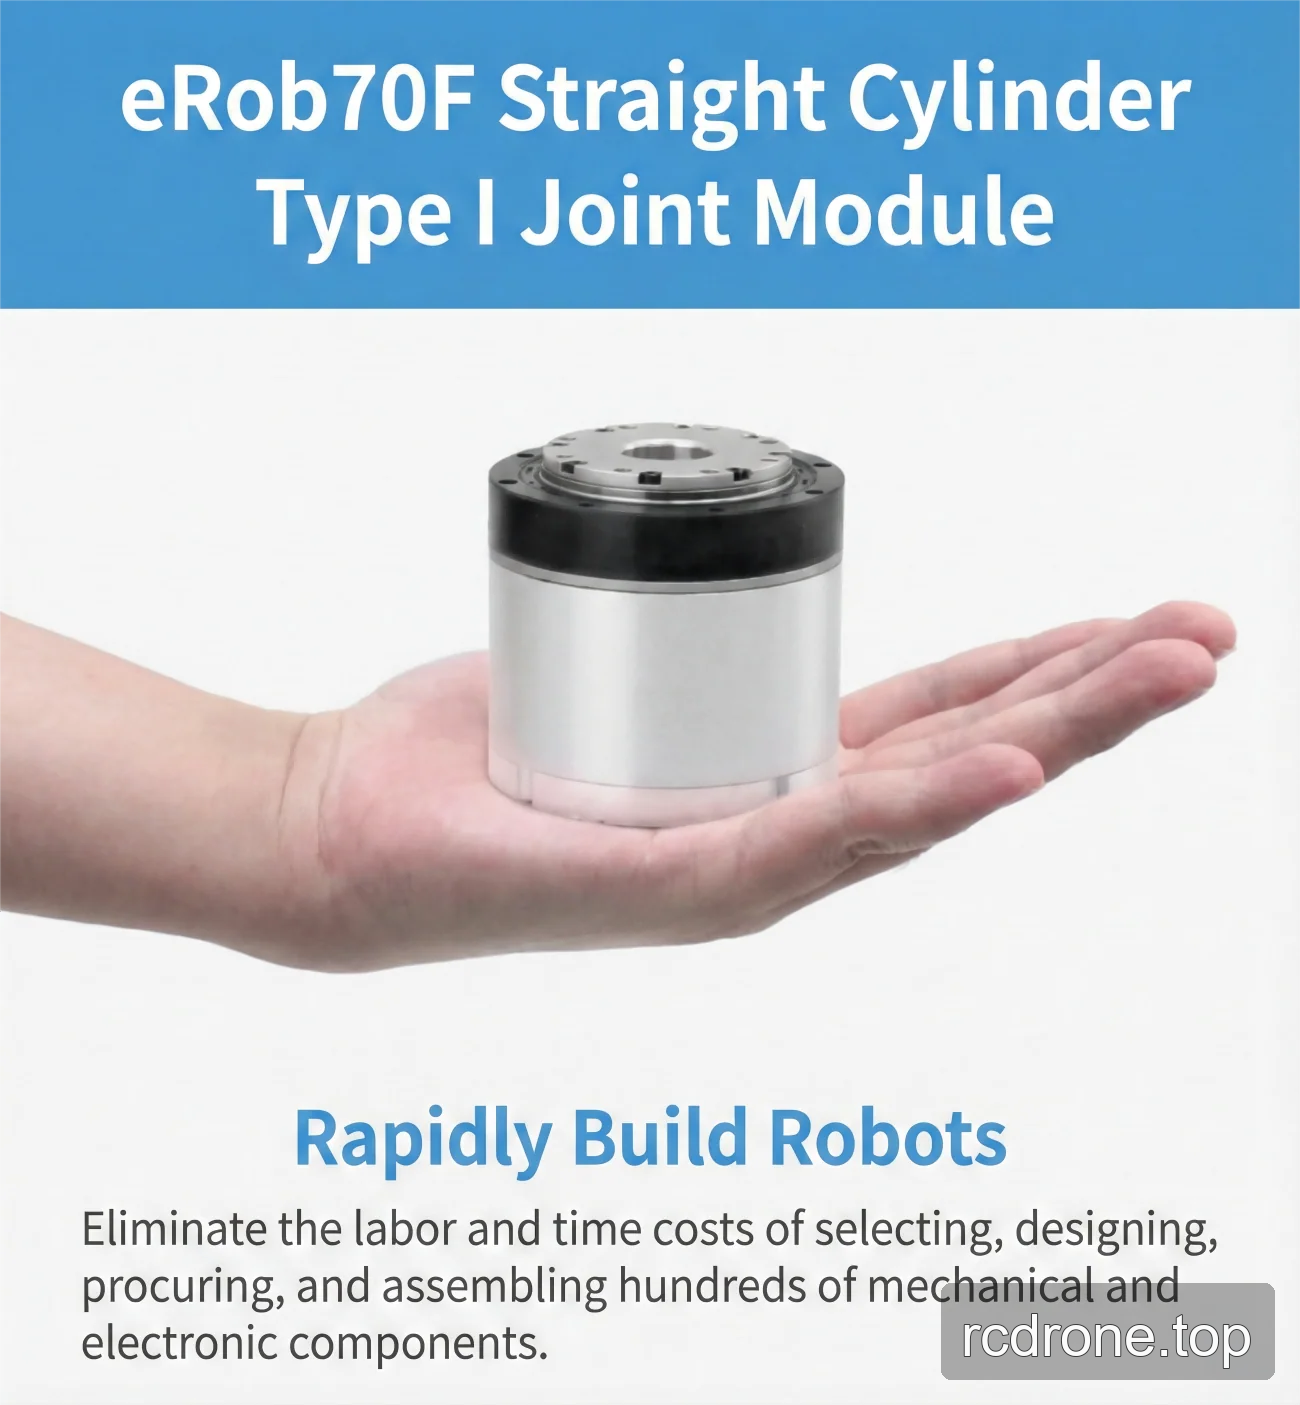
Mått och Konstruktion
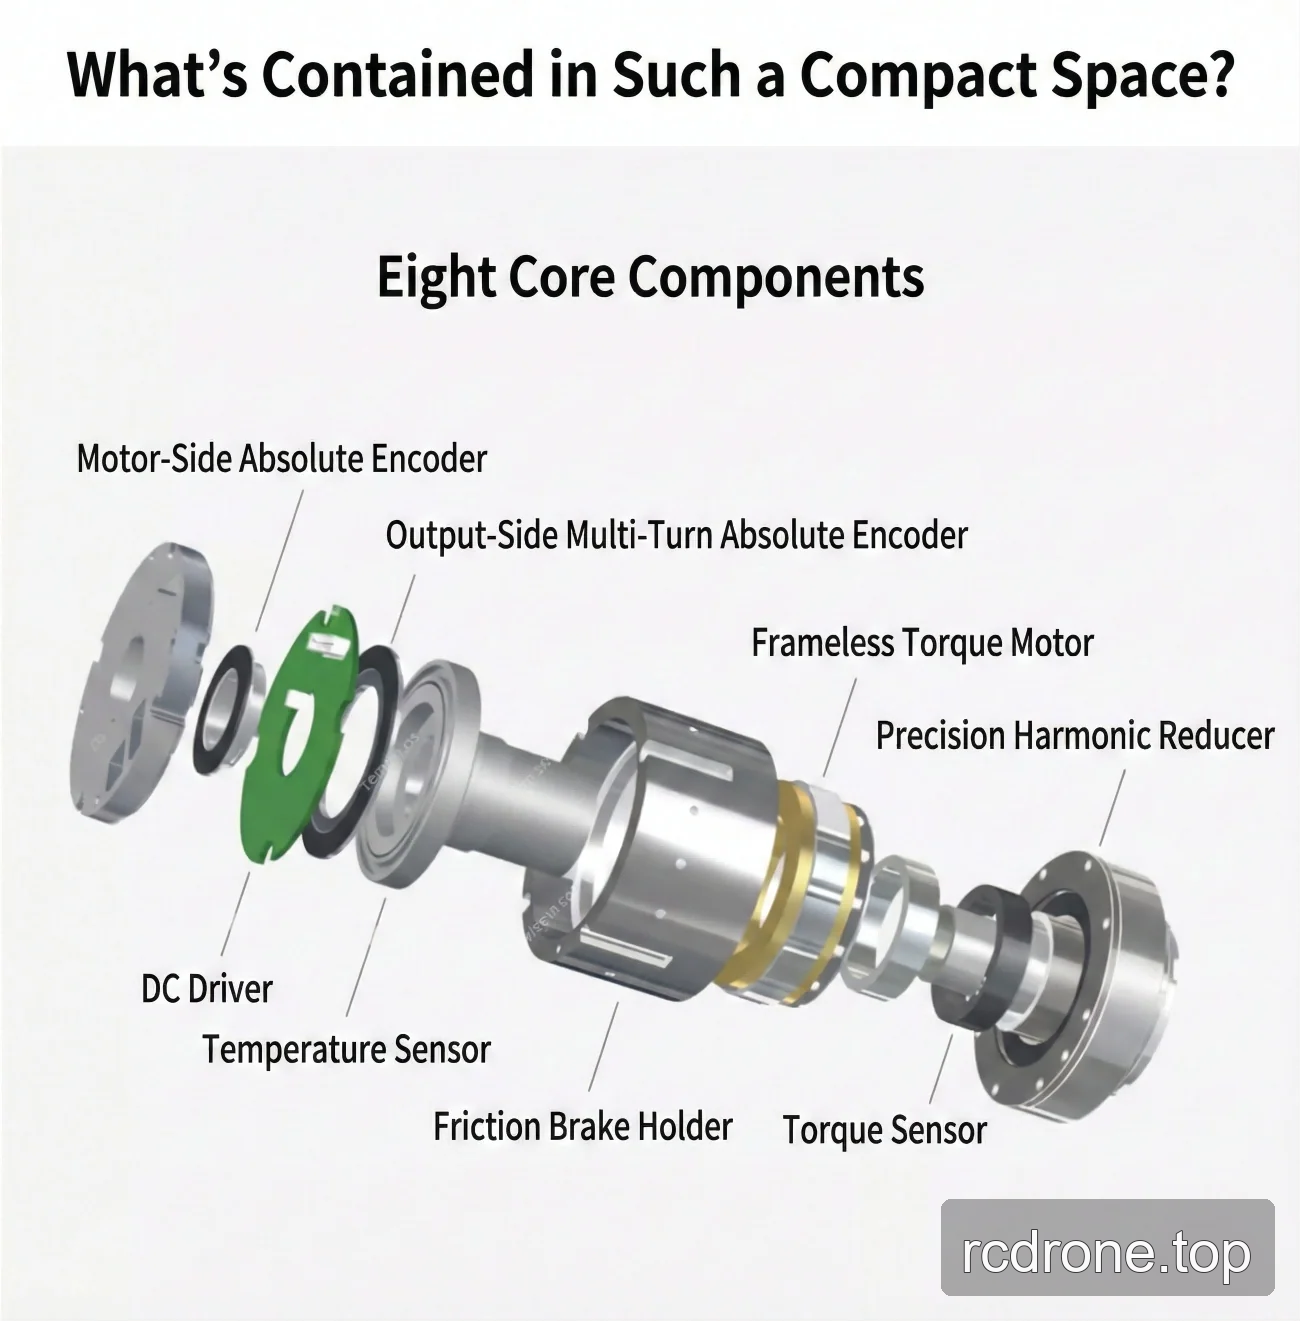
Egenskaper och Design
Gränssnitt och Anslutningar