


ZeroErr eRob 80 I Robotledsaktuator, CANopen/EtherCAT, 50–120 utväxlingsförhållanden
ZeroErr eRob 80 I Robotledsaktuator, CANopen/EtherCAT, 50–120 utväxlingsförhållanden
ZeroErr
Ordinarie pris
$1,771.00 USD
Ordinarie pris
Försäljningspris
$1,771.00 USD
Enhetspris
per
Skatter ingår.
Frakt beräknas vid utcheckningen.
Det gick inte att ladda hämtningstillgänglighet


Översikt
Den ZeroErr eRob 80 I är en robotledsaktuator motor tillgänglig i CANopen och EtherCAT-versioner, med valbar broms, reduktionsförhållande och multi-varv/vridmomentkonfigurationer.
Egenskaper
- Val av CANopen och EtherCAT-versioner.
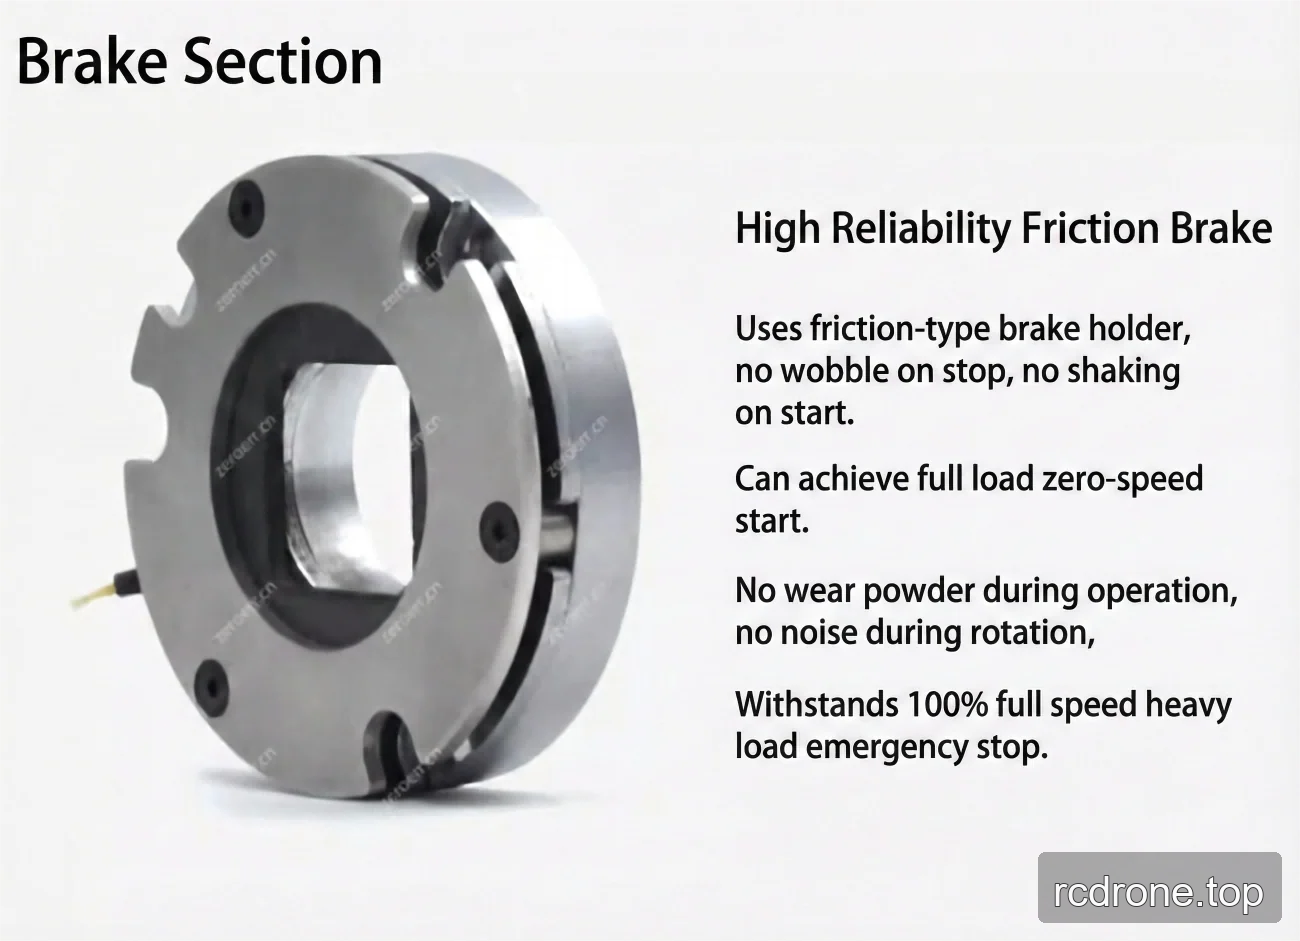
- Val av versioner med och utan broms; den angivna bromsmodellen är en friktionsbroms.
- Valbara reduktionsförhållanden på 50, 80, 100 och 120.
- Valbara multi-varv och vridmomentkonfigurationer.
- Valfria kommunikationstyper för enheter anges som EtherCAT, CANopen och Modbus.
- Utgångsencoderupplösning: 19 Bit.
- För både EtherCAT och CANopen roterande-aktuator versioner är valfria gränssnitt RS485, Pulse/DIR, I/O, ±10 V analog och STO.
Specifikationer
Konfigurationsalternativ
| Val | Tillgängliga värden |
|---|---|
| Version | eRob 80 I (CANopen med broms); eRob 80 I (CANopen utan broms); eRob 80 I (EtherCAT med broms); eRob 80 I (EtherCAT utan broms) |
| Reduceringsförhållande | 50; 80; 100; 120 |
| Multi-varv och vridmoment | Utan multi-varv och utan vridmoment; Utan multi-varv och med vridmoment; Med multi-varv och utan vridmoment; Med multi-varv och med vridmoment |
Strain Wave Gear-Förhållande Prestanda
| Parameter | 17-50 | 17-80 | 17-100 | 17-120 |
|---|---|---|---|---|
| Spetsvridmoment för start och stopp (Nm) | 44 | 56 | 70 | 70 |
| Tillåtet max.värde vid genomsnittligt belastningsmoment (Nm) | 34 | 35 | 51 | 51 |
| Nominalt moment (Nm) | 21 | 29 | 31 | 31 |
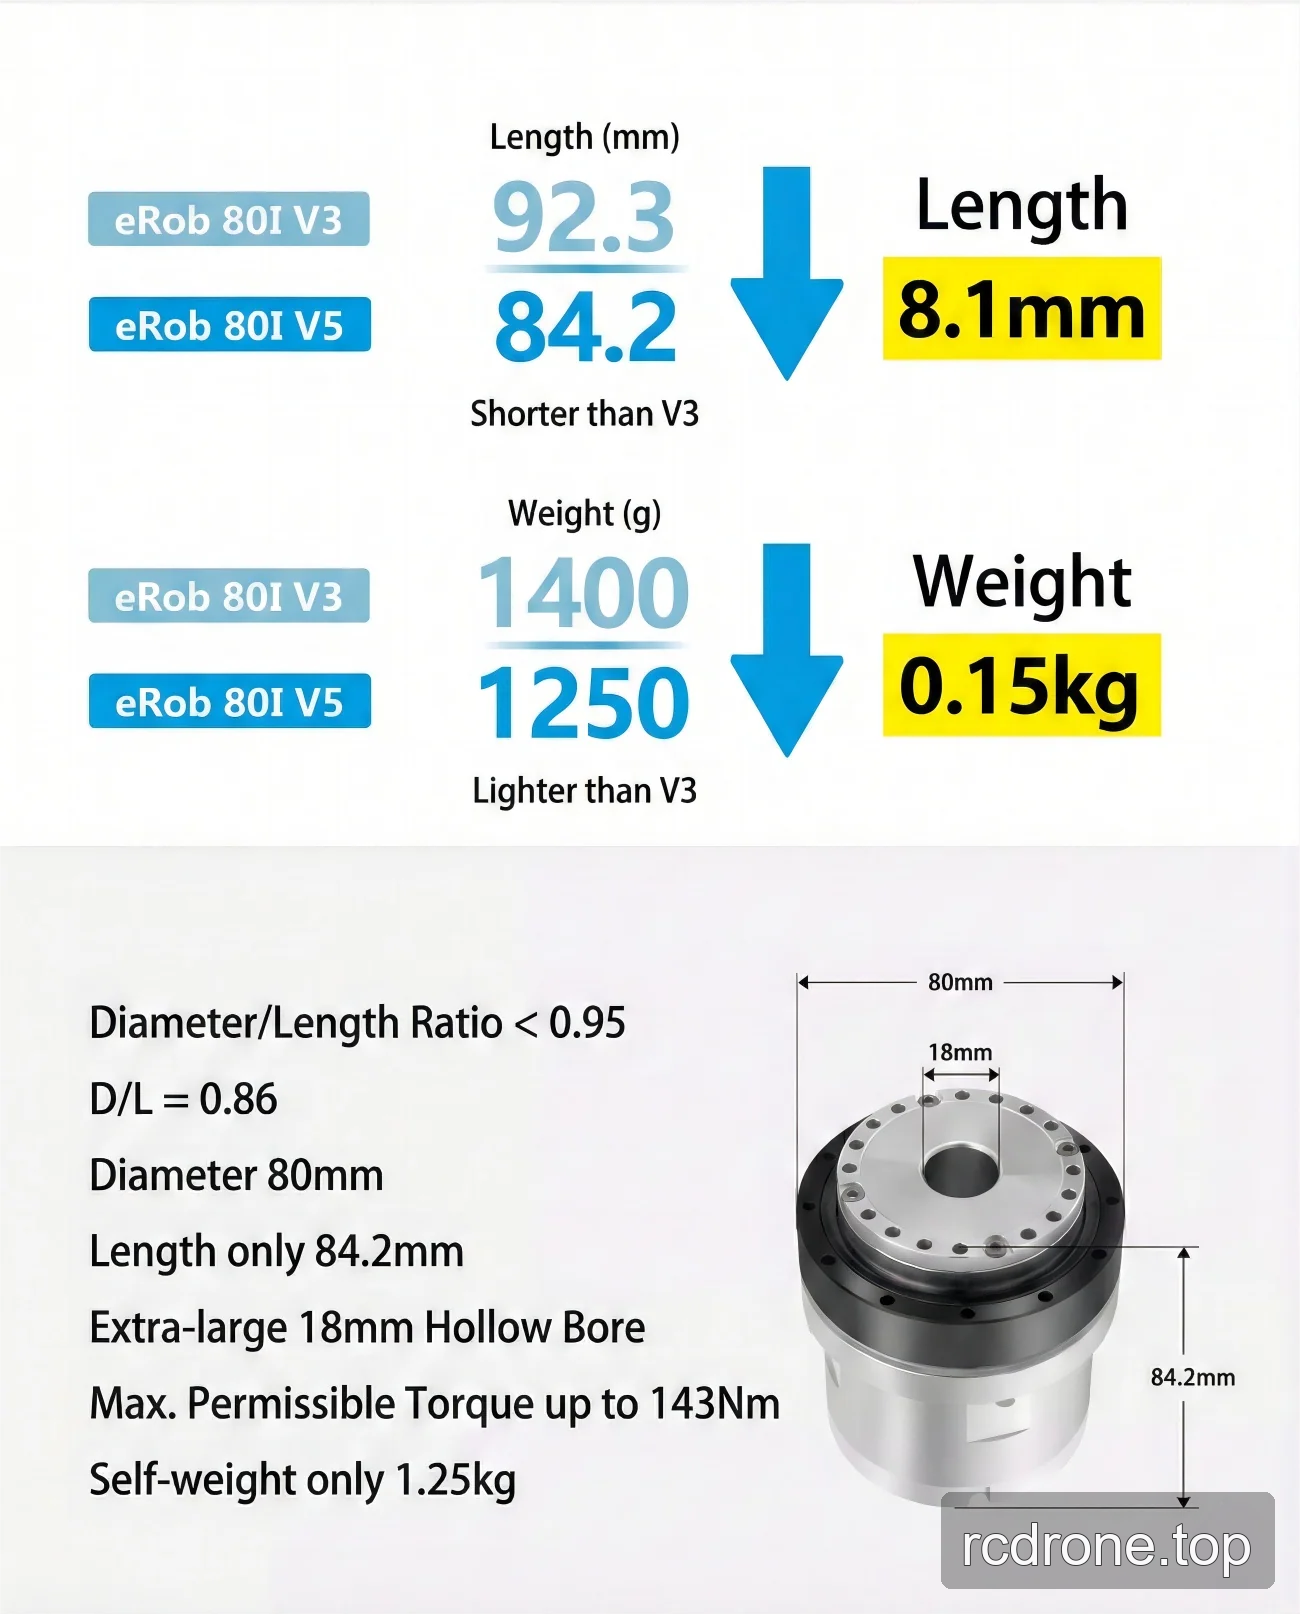
| Tillåtet maximalt momentärt moment (Nm) | 91 | 113 | 143 | 112 |
| Max. utgångsvarvtal (RPM) | 60 | 37.5 | 30 | 25 |
| Motoreffekt (W) | 126 | |||
| Ingångsspänning (V) | 48 V (±10%) | |||
| Strain wave gear utgångströghet (g·mm²) | 143080 | |||
| Strain wave gear utgångsmassa (kg) | 0.227 | |||
| Yttre diameter × längd | 80 × 64,2 mm | |||
| Strain wave gear ingångströghet (g·mm²) | 41815 | |||
| Strain wave gear ingångsmassa (kg) | 0,148 | |||
| Vikt (kg) | 1,03 | |||
| Vanliga parametrar | ID: 18 mm; IP-gradering: IP54*; Bromsmodell: friktionsbroms | |||
| Valfri enhet | Kommunikationstyp: EtherCAT / CANopen / Modbus; Utgångsencoderupplösning: 19 Bit; Återkomlighet/Precision: ±7/±15 bågsekunder eller ±10/±25 bågsekunder. | |||
| EtherCAT-version roterande aktuator | Valfritt gränssnitt: RS485, Puls/DIR, I/O, ±10 V Analog och STO. | |||
| CANopen version roterande aktuator | Valfri gränssnitt: RS485, Puls/DIR, I/O, ±10 V Analog och STO. | |||
Nedladdningar
- EROB70F I Series CANopen EROB80I — Installationsritning (PDF)
- EROB80I I Series EtherCAT — 3D Modell (ZIP)
- EROB70F I Series CANopen — 3D Modell (PDF)
- EROB80I I Series CANopen — 3D Modell — STEP-fil (ZIP)
- EROB80I I Series EtherCAT installationsritning — Installationsritning (PDF)
- EROB80I I Series CANopen installationsritning — Installationsritning (PDF)
Tillämpningar
- Humanoida robotar
- Robotarmar
- Exoskelett
- Kvadruped robotar
- AGV-fordon
- ARU-robotar
Visuella Detaljer
Produktvideo
Produktvisningar

Mått och Konstruktion
Alternativ och Modelljämförelse

Egenskaper och Design

Gränssnitt och Anslutningar

Specifikationer och Prestanda

Tillämpningsexempel



