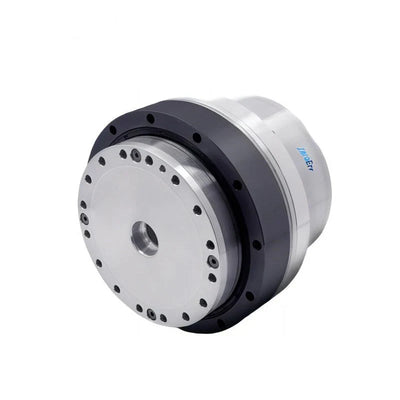
ZeroErr eRob 90 I Robotledmotor, EtherCAT/CANopen, 50–120 utväxling
ZeroErr eRob 90 I Robotledmotor, EtherCAT/CANopen, 50–120 utväxling
ZeroErr
Ordinarie pris
$2,025.00 USD
Ordinarie pris
Försäljningspris
$2,025.00 USD
Enhetspris
per
Skatter ingår.
Frakt beräknas vid utcheckningen.
Det gick inte att ladda hämtningstillgänglighet


Översikt
ZeroErr eRob 90 I robotled motor erbjuds i CANopen och EtherCAT versioner, med eller utan broms, för robotledskonfigurationer och snabb robotmontering.
Egenskaper och Konfiguration
- Kommunikationsversioner: CANopen eller EtherCAT.
- Bromskonfigurationer: med broms eller utan broms. Den angivna bromsmodellen är en friktionsbroms.
- Reduceringsförhållande val: 50, 80, 100 och 120.
- Multi-varv och vridmoment val: Utan Multi-varv och Utan Vridmoment; Utan Multi-varv och Med Vridmoment; Med Multi-varv och Utan Vridmoment; Med Multi-varv och Med Vridmoment.
- Angiven effektinmatningsspänning: 48 V (±10%).
- Angiven hålaxeldiameter: 18 mm.
- Angivna installationsmetoder: Samma, Kompatibel.
Specifikationer
Strain Wave Växel Förhållande
| Strain wave växel-förhållande | 20-50 | 20-80 | 20-100 | 20-120 |
|---|---|---|---|---|
| Topmoment för start och stopp (Nm) | 73 | 96 | 107 | 113 |
| Tillåten max. värde vid genomsnittligt belastningsmoment (Nm) | 44 | 61 | 64 | 64 |
| Nominellt moment (Nm) | 33 | 44 | 52 | 52 |
| Tillåten maximal momentär moment (Nm) | 127 | 165 | 191 | 191 |
| Max. utgångsrotationshastighet (RPM) | 60 | 37.5 | 30 | 25 |
| Effektinmatningsspänning (V) | 48 V (±10%) | |||
| Håldiameter | 18 mm | |||
| Precision | Upprepningsnoggrannhet/Absolut noggrannhet: ±7/±15 bågsek eller ±10/±25 bågsek* | |||
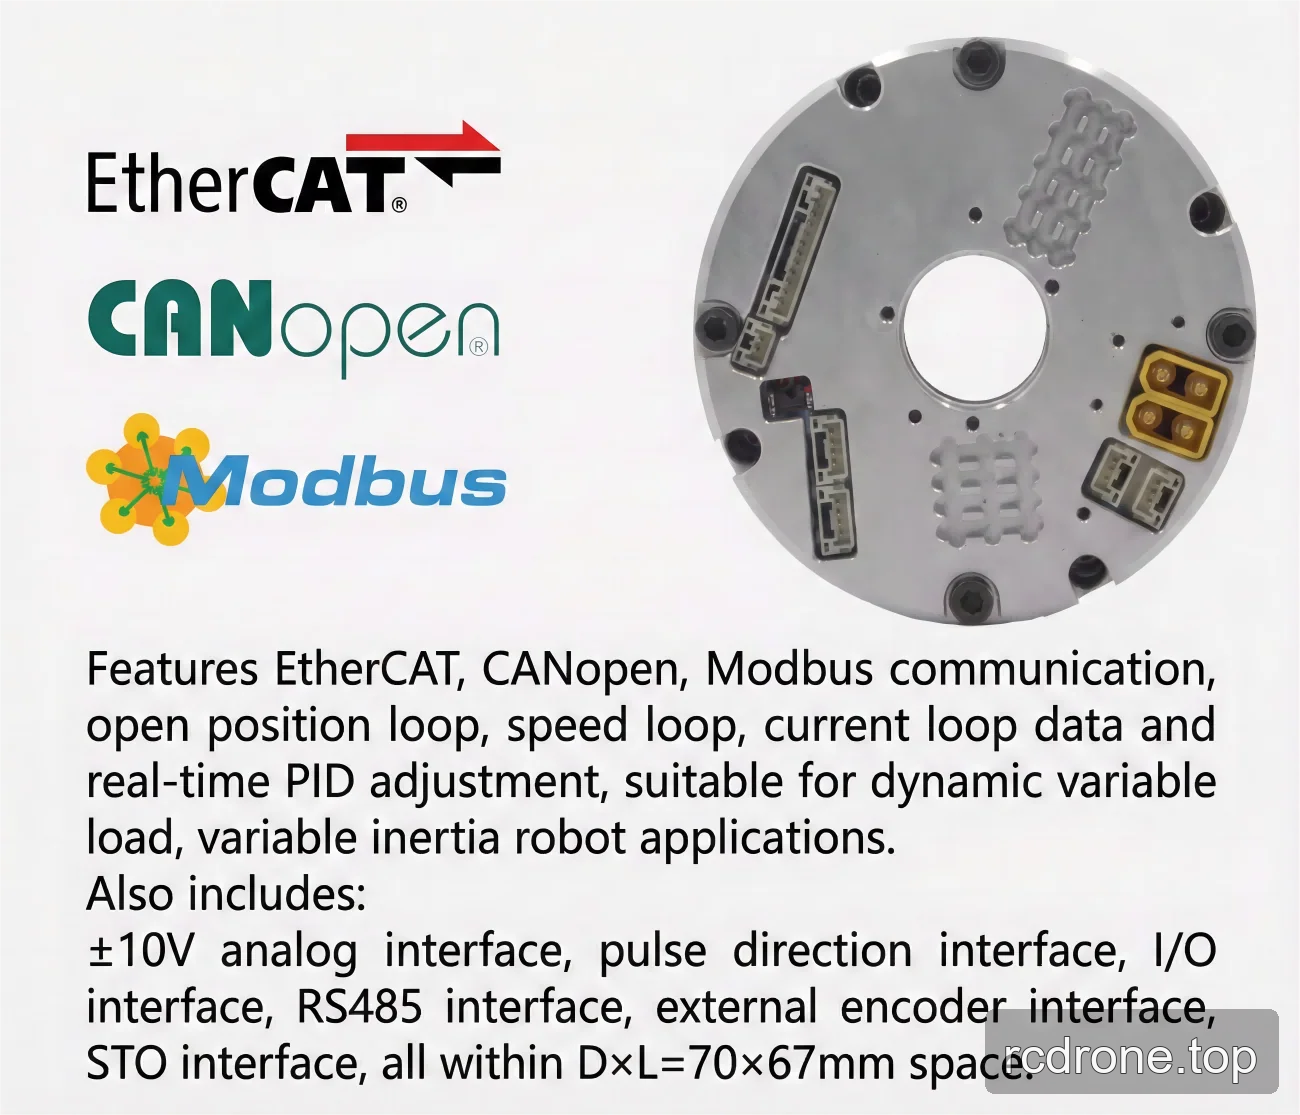
| Elektrisk gränssnitt | Kommunikationsprotokoll: EtherCAT/CANopen/Modbus; Utgångssidan Encoderupplösning: 19/20 Bit | |||
| Installationsmetoder | Samma, Kompatibel | |||
V3/V6 Jämförelse
| Version | V3 | V6 |
|---|---|---|
| Motoreffekt (W) | 300 | 314 |
| SWG utgångssidan tröghet (g-mm2) | 297466 | 273391 |
| SWG utgångssidan massa (kg) | 0.36 | 0.321 |
| SWG ingångssidan tröghet (g·mm²), utan broms | 139067 | 95791 |
| SWG ingångssidan massa (kg), utan broms | 0.41 | 0.257 |
| OD × längd (mm), utan broms | Φ90 × 98.9 | Φ90 × 75.9 |
| Totalt vikt (kg), utan broms | 1.75 | 1.506 |
| SWG ingångssidan tröghet (g·mm²), med broms | 147025 | 110213 |
| SWG ingångssidan massa (kg), med broms | 0.43 | 0.292 |
| OD × längd (mm), med broms | Φ90 × 98.9 | Φ90 × 75.9 |
| Totalvikt (kg), med broms | 1.87 | 1.639 |
| Diameter-till-längd förhållande | D/L = 0.91 (mindre än 1) | — |
| Vanliga parametrar | ID: 18 mm; IP-gradering: IP54*; Bromsmodell: friktionsbroms | |
| Valfri enhet | Kommunikationstyp: EtherCAT/CANopen/Modbus; Utgångsencoderupplösning: 19 Bit; Återkomlighet/Noggrannhet: ±7/±15 bågsekunder eller ±10/±25 bågsekunder. | |
Applikationer
- Humanoida robotar
- Robotarmar
- Exoskelett
- Kvadrupedrobotar
- AGV-fordon
- ARU-robotar
- Samarbetsrobotar
- Medicinska robotar
- Automationsutrustning
Nedladdningar
Nedladdningar & Resurser
- EROB70F I Series CANopen EROB90I — Installationsritning (PDF)
- EROB90I I Series EtherCAT — 3D-modell (STEP)
- EROB90I I Series CANopen — 3D-modell (STEP)
- EROB90I I Series EtherCAT installationsritning — Installationsritning (PDF)
- EROB90I I Series CANopen installationsritning — Installationsritning (PDF)
Visuella detaljer
Produktvideo
Produktvisningar
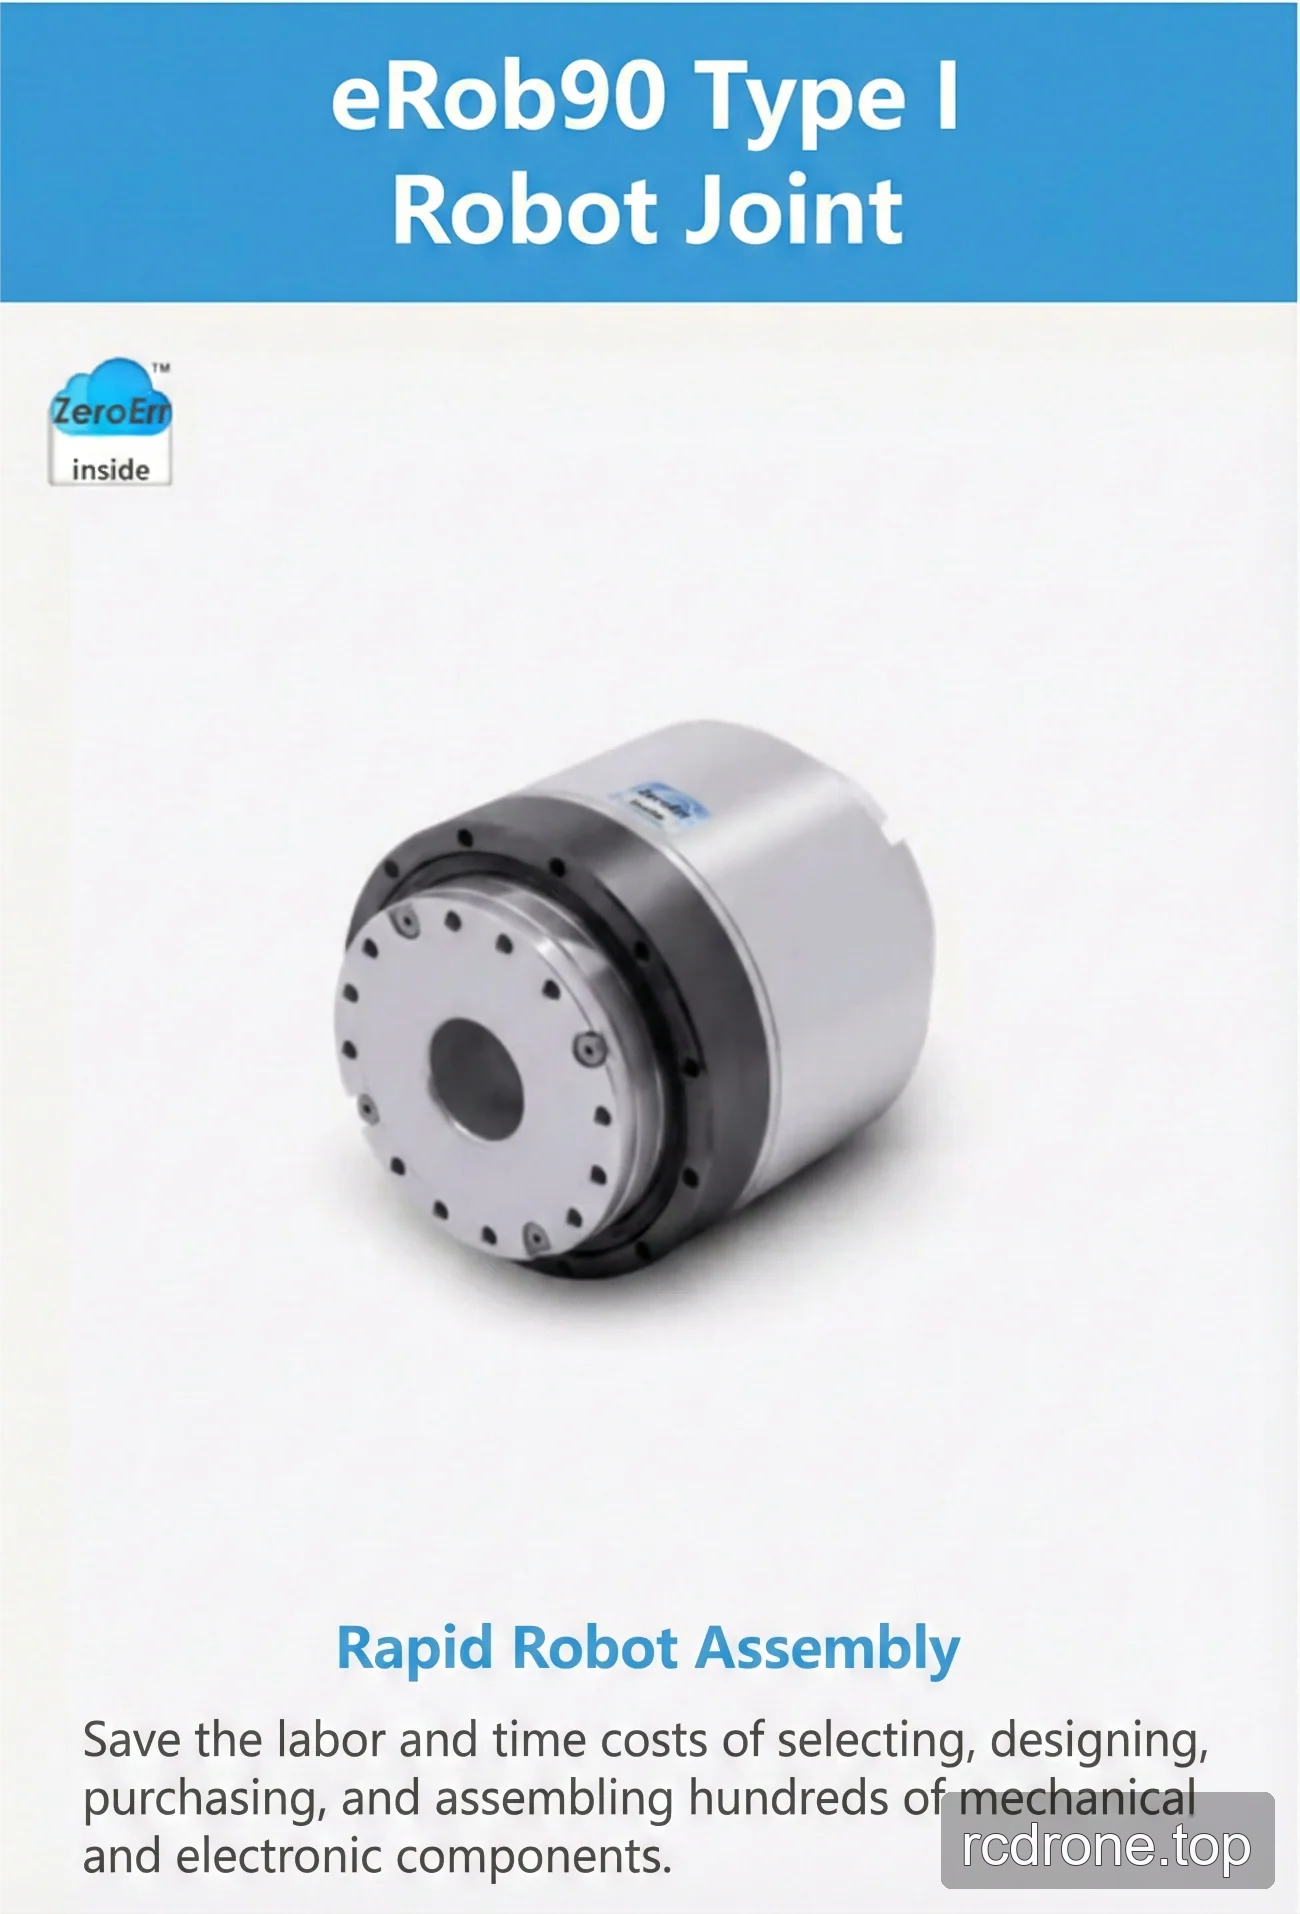
Mått och Konstruktion

Egenskaper och Design

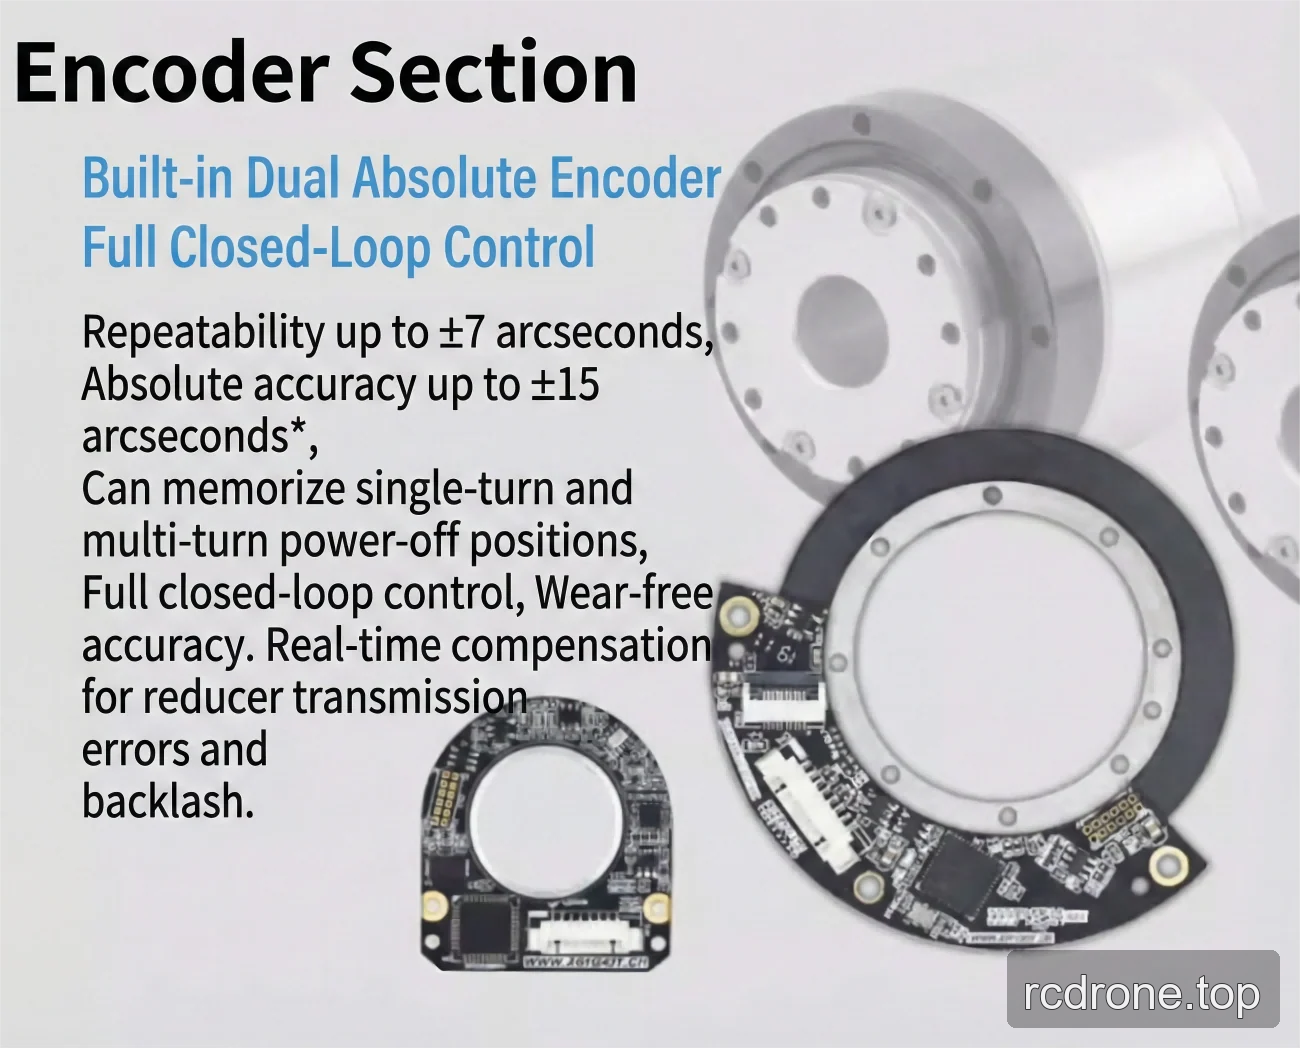
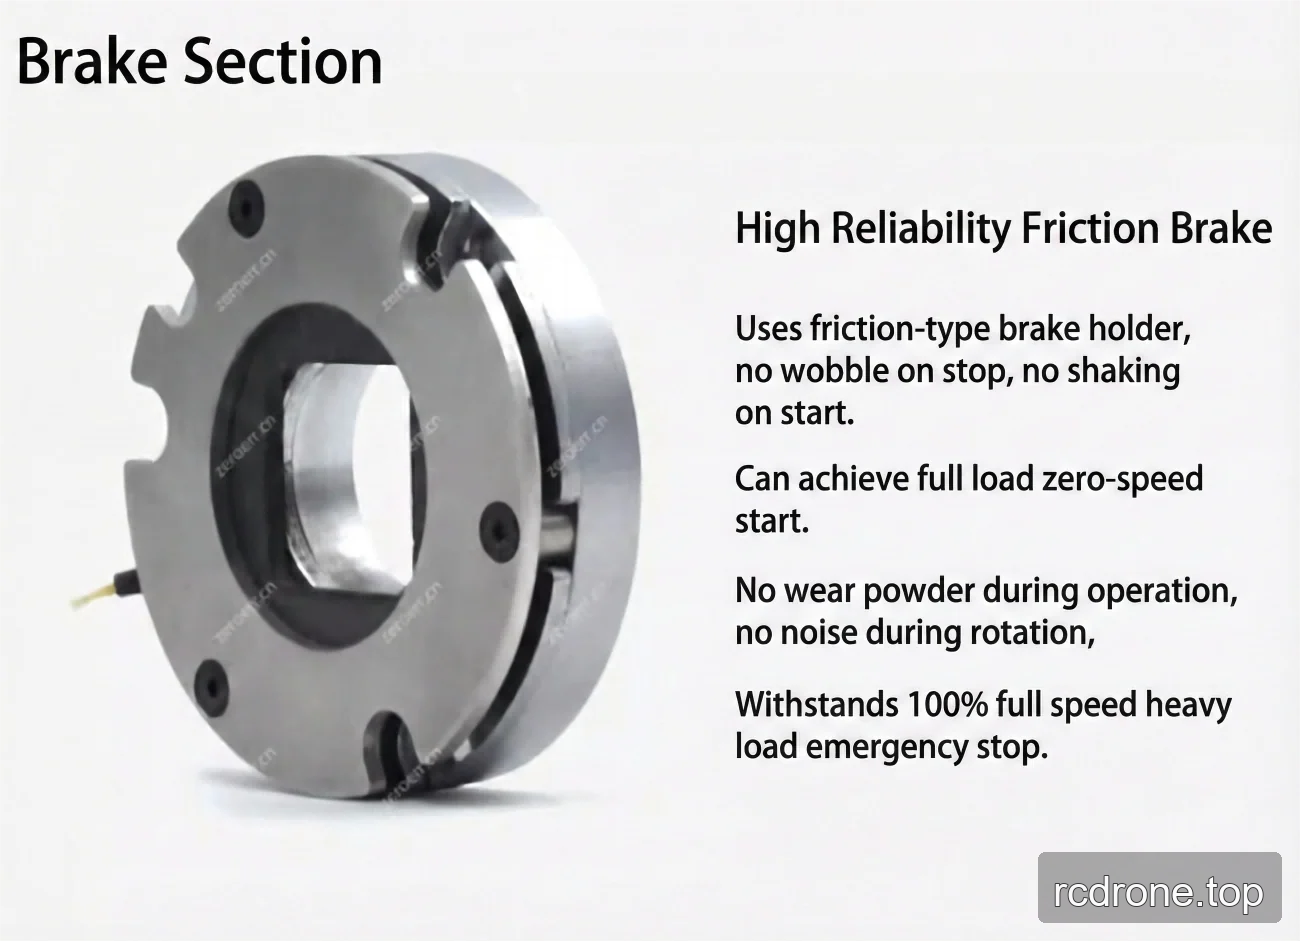
Gränssnitt och Anslutningar
Tillämpningsexempel