ZeroErr eRob 90 T Robotledsmotor, 48 V EtherCAT/CANopen, 50/80/100 utväxlingar
ZeroErr eRob 90 T Robotledsmotor, 48 V EtherCAT/CANopen, 50/80/100 utväxlingar
ZeroErr
Det gick inte att ladda hämtningstillgänglighet


Översikt
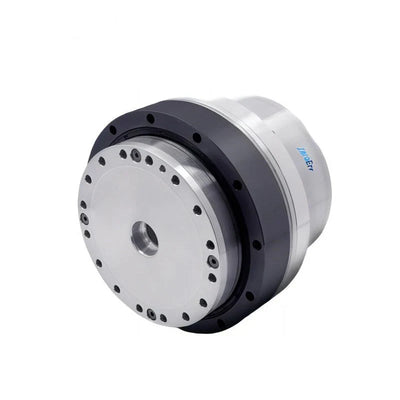
Den ZeroErr eRob 90 T robotledmotor erbjuds i CANopen eller EtherCAT-versioner, var och en valbar med eller utan ett vridmomentssensor. Välj ett reduktionsförhållande på 50, 80 eller 100 och en version med eller utan flerloopminne.
Egenskaper
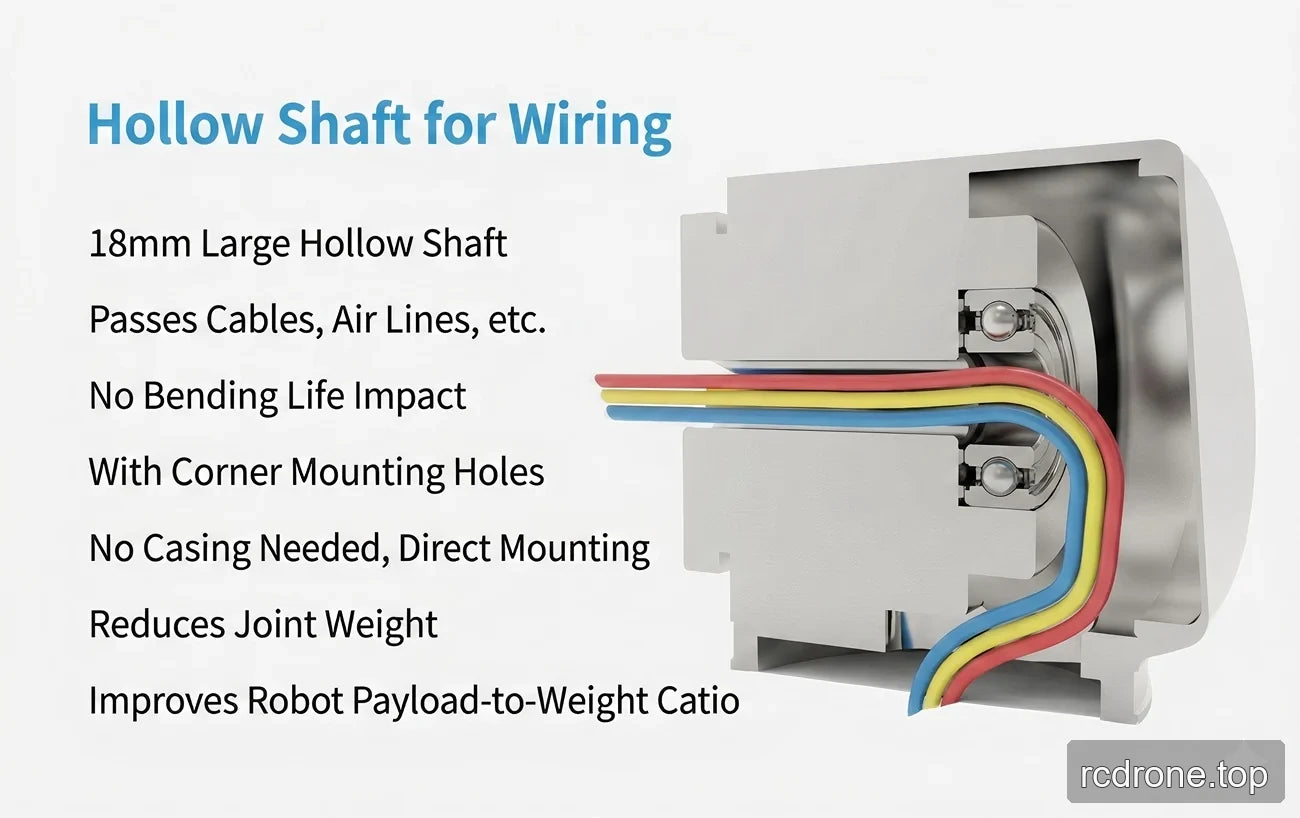
- 18 mm hålaxel / genomgående hål för kabel- och luftledningsdragning.
- Hörnmonteringshål och direktmonteringsdesign; inget hölje anges som krävs.
- Friktionsdämpande broms; den gemensamma parameterinmatningen listar också en friktionsbroms.
- Fullt differentierad gränssnitt med stark anti-interferenskapacitet och dubbla anti-lösande kontakter för serie- eller parallellanslutning.
- IP65-klassning; den gemensamma parameterinmatningen listar IP65*.
- Hålaxeldragning anges ha ingen påverkan på böjlivslängden och hjälper till att minska ledvikt och förbättra last-till-vikt-förhållandet.
Specifikationer
Valbara konfigurationer
| Val | Tillgängliga val |
|---|---|
| Version | eRob 90 T (CANopen med vridmomentssensor); eRob 90 T (CANopen utan vridmomentssensor); eRob 90 T (EtherCAT med vridmomentssensor); eRob 90 T (EtherCAT utan vridmomentssensor) |
| Utväxlingsförhållande | 50; 80; 100 |
| Multi-loop minne | Utan Multi-loop minne; Med Multi-loop minne
Tekniska parametrar
Den källtekniska tabellen identifierar modellen / led-serien som eRob90HXXT och använder följande kolumner för utväxlingsförhållande.
| Parameter | 20-50 | 20-80 | 20-100 | 20-120 |
|---|---|---|---|---|
| Modell / gemensam serie | eRob90HXXT | |||
| Strain wave växel förhållande | 20-50 | 20-80 | 20-100 | 20-120 |
| Spetsmoment för start/stopp (Nm) | 73 | 96 | 107 | 113 |
| Tillåten max. genomsnittligt belastningsmoment (Nm) | 44 | 61 | 64 | 64 |
| Nominellt moment (Nm) | 33 | 44 | 52 | 52 |
| Tillåten max.momentant vridmoment (Nm) | 127 | 165 | 191 | 191 |
| Max. utgångsrotationshastighet (RPM) | 60 | 37.5 | 30 | 25 |
| Motoreffekt (W) | 300 | |||
| Strömförsörjningsspänning (V) | 48 V (±10%) | |||
| Notering om strömförsörjning | Vänligen läs noggrant: “Varför kan inte en vanlig switchad strömförsörjning användas som strömförsörjning för modulen?” och “Gemensam modulhandbok Kapitel 3 eRob Inmatningskraftinstruktioner”. | |||
| Utgångsencoderupplösning | 19 Bit | |||
| Upprepbarhet / absolut noggrannhet (arcsec) | ±10 / ±45 arcsec | |||
| Kommunikationsbuss | EtherCAT / CANopen | |||
| Yttre diameter × längd × genomgående hål (mm) | 96 × 123.8 × 18 | |||
| Vikt (kg) | 2.6 | |||
| Gränssnittsdesign | Helt differential gränssnitt, starkt anti-interferens; dubbla anti-lösande kontakter, kan kopplas i serie/parallell. | |||
| Broms | Friktionsdämpande broms | |||
| IP-klassning | IP65 | |||
| Strain wave gear ingångsinertia (g·mm²) | 147025 | |||
| Strain wave gear ingångsmassa (kg) | 2.6 | |||
| Vanliga parametrar | ID: 18 mm, IP-klassning: IP65*, Broms: friktionsbroms | |||
| Valfri enhet | Kommunikation: EtherCAT / CANopen / Modbus; Utgångsencoderupplösning: 19 Bit; Återkomlighet/Noggrannhet: ±7/±15 arcsek eller ±10/±25 arcsek | |||
| EtherCAT-version roterande aktuator | Valfritt gränssnitt: RS485, Puls/DIR, I/O, ±10 V Analog och STO | |||
| CANopen-version roterande aktuator | Valfritt gränssnitt: RS485, Puls/DIR, I/O, ±10 V Analog och STO | |||
Nedladdningar
EROB170I I Series EtherCAT eRob90T — 3D Modell (ZIP)
EROB170I I Series EtherCAT — 3D Modell (ZIP)
EROB90 T Series EtherCAT — 3D Modell — STEP-fil (ZIP)
EROB90 T Series CANopen — 3D Modell — STEP-fil (ZIP)
EROB90 T Series EtherCAT installationsritning — Installationsritning (PDF)
EROB90 T Series CANopen installationsritning — Installationsritning (PDF)
Applikationer
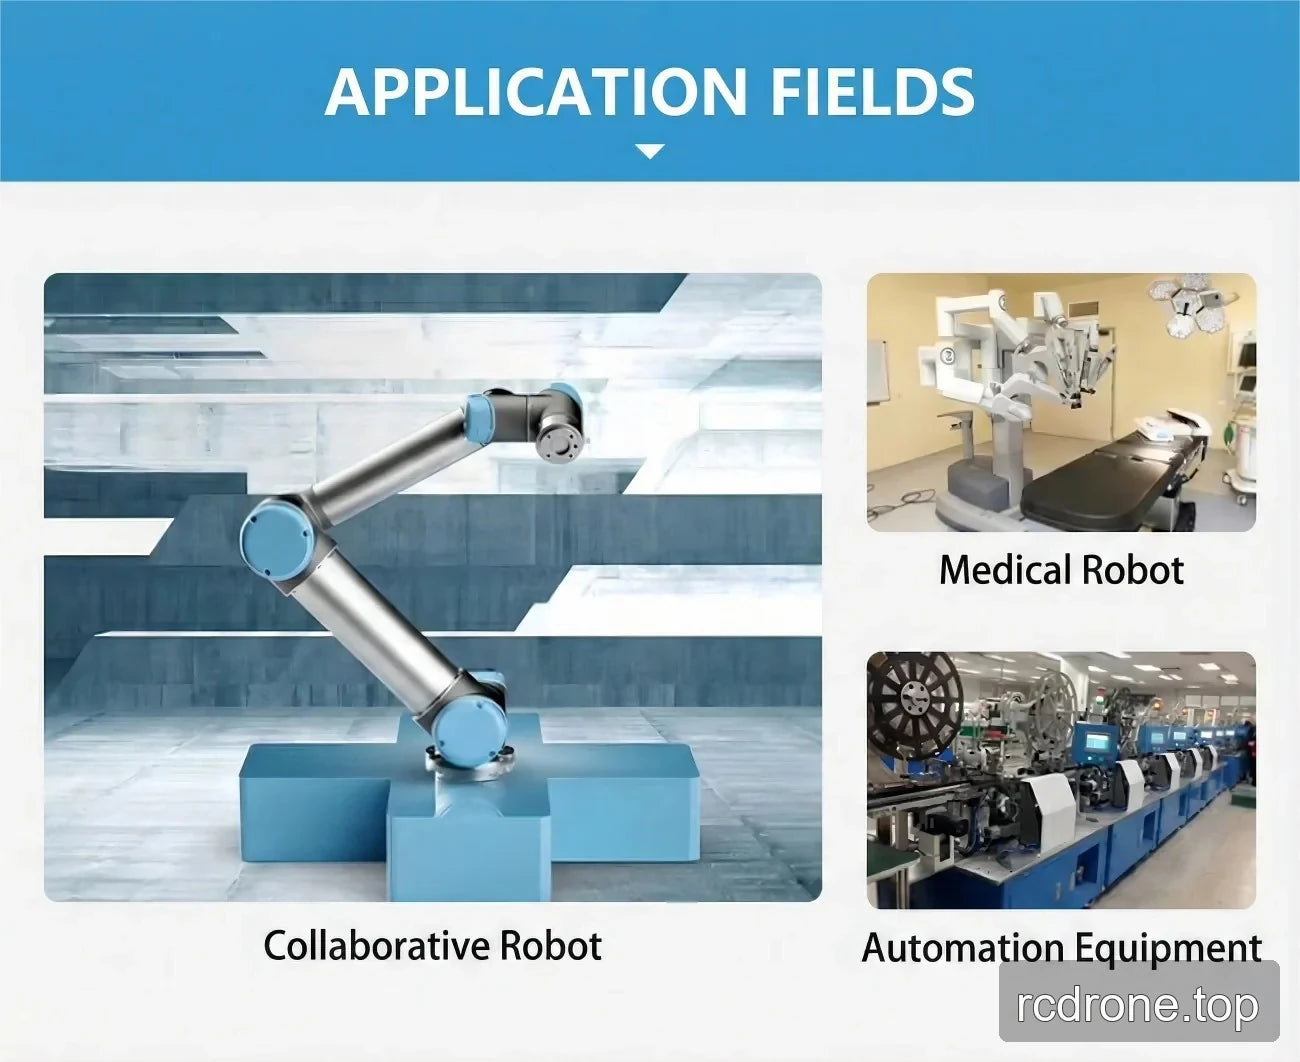
Applikationsscenarier som listas för denna led inkluderar humanoida robotar, robotarmar, exoskelett, fyrbenta robotar, AGV-fordon, ARU-robotar, samarbetsrobotar, medicinska robotar och automationsutrustning.
Visuella Detaljer
Produktvideo
Produktvisningar

Egenskaper och Design
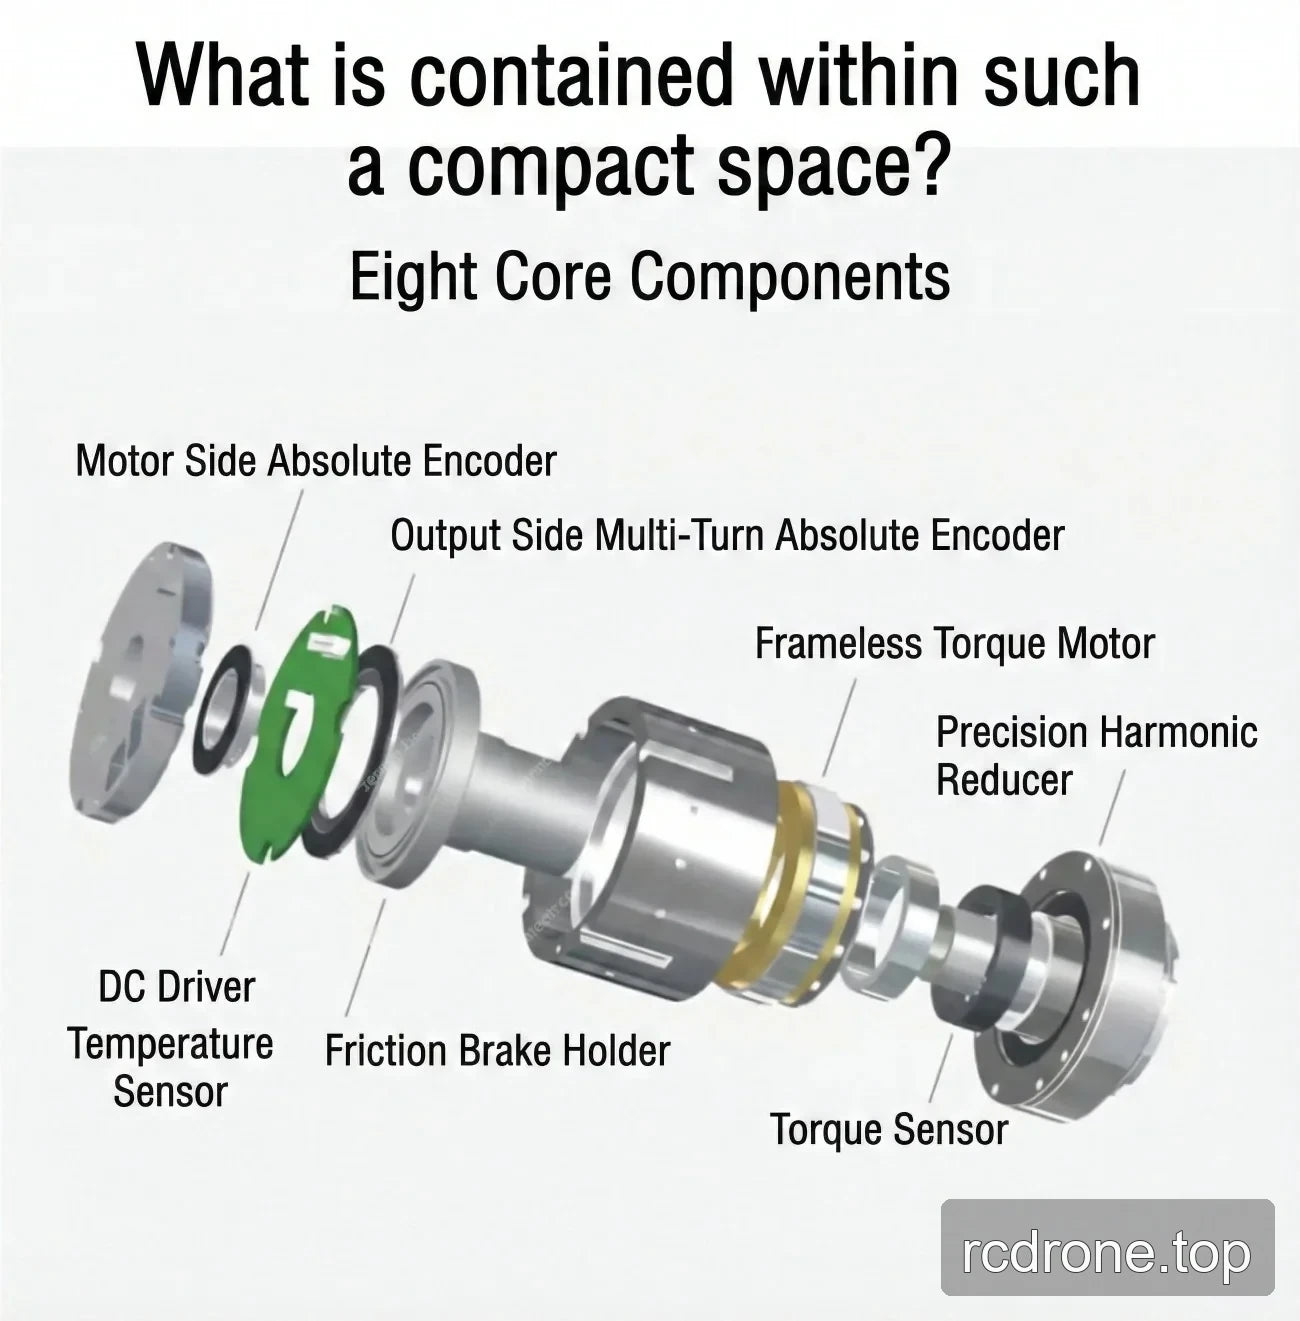
Gränssnitt och Anslutningar
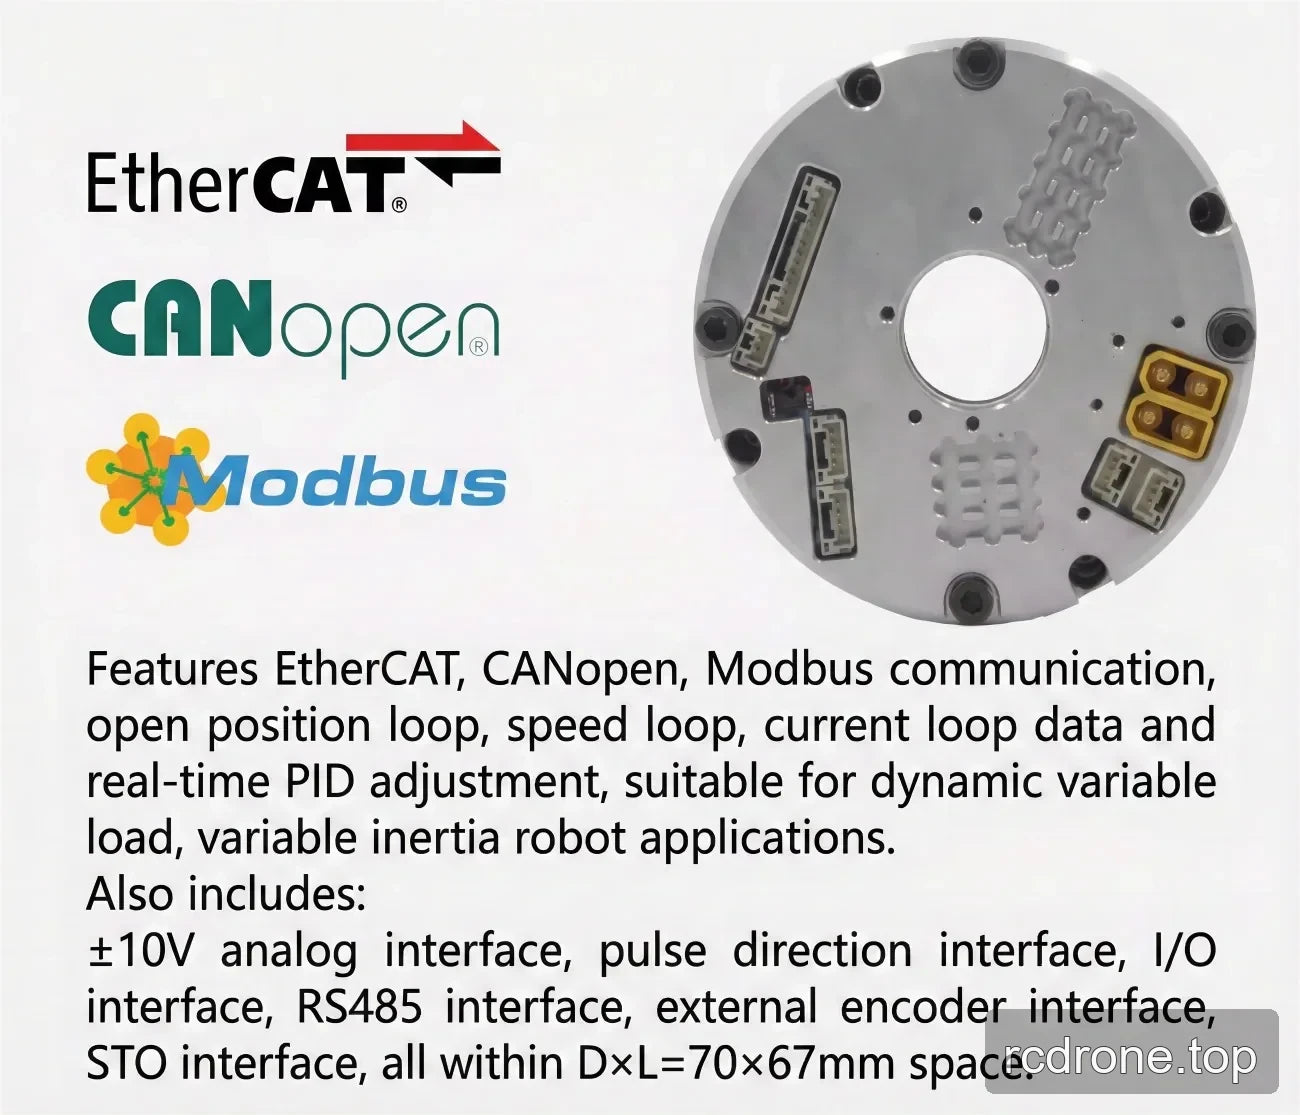
Specifikationer och Prestanda

Exempel på Tillämpningar