


24GP-370 Gia ya DC yenye Encoder, 12V/24V
24GP-370 Gia ya DC yenye Encoder, 12V/24V
Jiali Motor
Couldn't load pickup availability


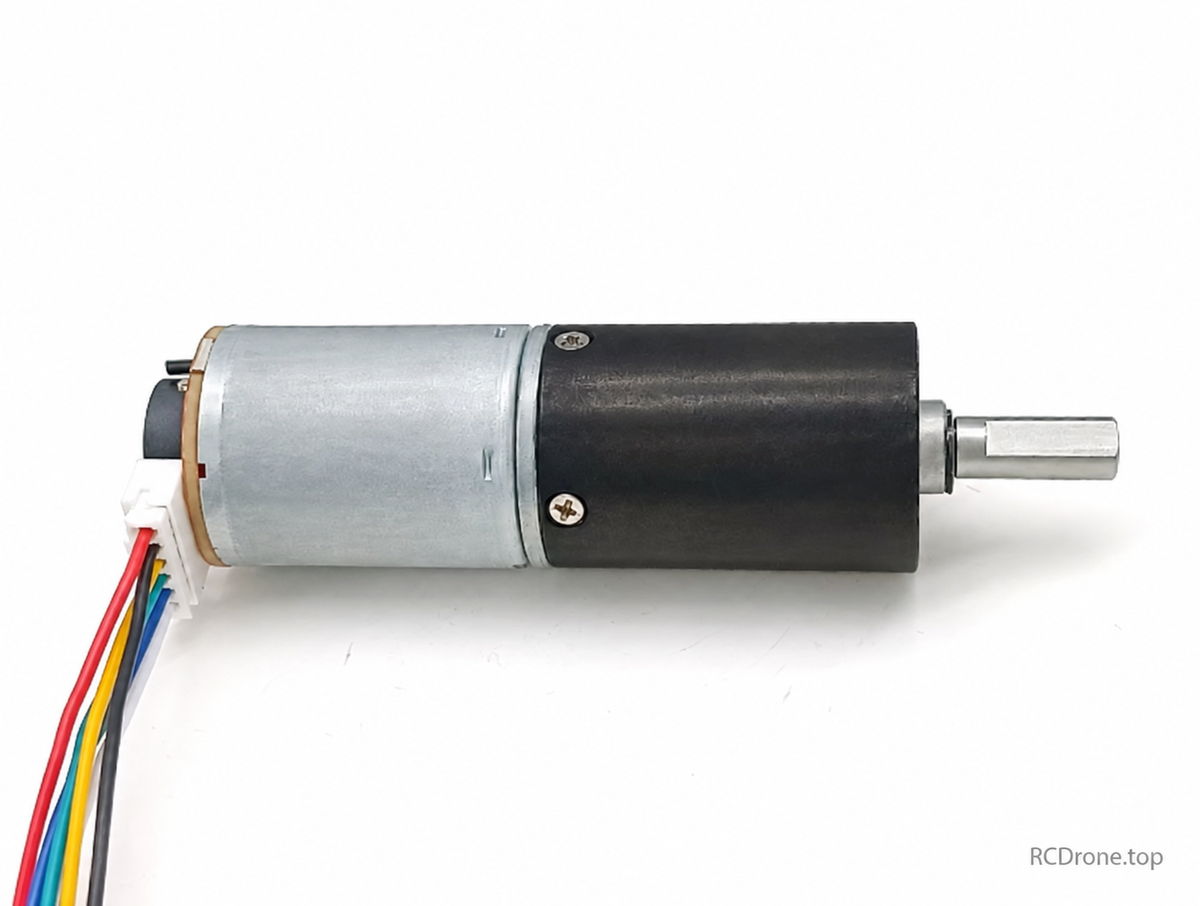
24GP-370 motor ya gia ya sayari
24GP-370 motor ya gia ya sayari iliyo na encoder ya A/B ya magnetic Hall. Hii ni toleo lililo na encoder tofauti.
Chagua usanidi wako
Chagua voltage ya DC iliyokadiriwa na kasi ya pato bila mzigo, kipenyo cha shat ya inapatikana, na kifurushi cha vifaa. Kasi halisi inapungua chini ya mzigo. Vifaa vinajumuishwa tu wakati vinatajwa katika kifurushi kilichochaguliwa.
Maelezo ya kiufundi
- 12V au 24V DC kulingana na toleo lililochaguliwa; 9–1200RPM pato.
- Kipenyo cha mwili takriban 24mm; sehemu ya motor 31mm pamoja na upanuzi wa encoder wa 8.7mm.
- Shat ya 6mm iliyoonyeshwa inatoka 16mm ikiwa na tambi ya 12mm na 5.5mm kwa tambi. Jedwali la muhtasari pia linasema 15mm; thibitisha shat iliyochaguliwa ikiwa ufanisi ni muhimu. Mchoro wa mbadala wa 4mm si chaguo la mauzo.
- Visima vinne vya M2.5 vya kufunga, 4mm kina, kwenye duara la pitch la 19mm; boss ya kuongoza ya 9mm; kebuli takriban 150mm.
- Uzito wa motor kamili wa takriban 150g.
Data za utendaji wa msambazaji
| RPM ya pato bila mzigo | Torque ya 12V (kgf.cm) | Torque ya 24V (kgf.cm) | Uwiano wa gia | Gearbox L (mm) | RPM iliyojaa | |||||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
| 1200 | 0.3 | 0.4 | 5 | 20.5 | 1000 | |||||||||||
| 375 | 0.7 | 0.8 | 16 | 26.3 | 300 | |||||||||||
| 240 | 1.2 | 1.4 | 25 | 26.3 | 200 | |||||||||||
| 94 | 2.2 | 2.5 | 64 | 32.2 | 75 | |||||||||||
| 60 | 3 | 3.Mtoa huduma anatumia tena chati ya utendaji ya 24GP-370, ikiwa ni pamoja na data ya rejeleo ya 6V na uzito wa motor isiyo na mchanganyiko.Tumia uzito wa muhtasari wa encoder wa takriban 150g kwa toleo hili. Muhtasari una maandiko yasiyo na uthabiti ya voltage/ratio; chaguzi zinazopatikana ni 12V/24V na uwiano katika jedwali hapo juu.A/B Hall encoderEncoder ya magnetic Hall ya channel mbili, 11 pulses kwa mapinduzi ya motor kwa channel kabla ya gearing. Chanzo kinaorodhesha pola 22 za magnetic (jozi 11 za pola), majibu ya 100kHz, upinzani wa pull-up uliojengwa na kiunganishi cha PH2.0. Ugavi wa encoder ni 3.3–5V DC, tofauti na ugavi wa motor.
Geuza tu nyaya za motor za red/white ili kubadilisha mzunguko. Usibadilishe polarity ya nguvu ya encoder au kuweka 12V/24V kwenye usambazaji wa encoder au ishara. Kwa upande mmoja wa kanal moja, RPM ya pato la gearbox = 60 × mzunguko wa pulse (Hz) / (11 × uwiano wa gia). Mifumo ya kuhesabu quadrature inaweza kutumia multiplier tofauti. Maelezo ya data ya msambazajiVipimo na uzito ni vya takriban. Nguvu, sasa, kelele, joto na takwimu za matumizi ya muda mrefu zinatolewa na msambazaji; hali za kipimo hazijabainishwa kikamilifu. Pale nguvu na sasa hazikubaliani, thibitisha mahitaji halisi ya usambazaji badala ya kudhani wattage iliyoorodheshwa ni nguvu ya umeme iliyothibitishwa. Torque ya stall ni kikomo, si kiwango cha uendeshaji wa muda mrefu. Hakuna kiwango cha kuzuia maji kinachotolewa. Maudhui ya kifurushiMoshi mmoja katika usanidi uliochaguliwa, pamoja na vifaa tu vilivyotajwa katika chaguo la Kifurushi. Ugavi wa nguvu na kidhibiti kasi havijajumuishwa na Motor Pekee. Aina ya plug na viwango kamili vya kidhibiti havijatajwa. MaelezoMotor ya gia ya DC ya sayari
Vipengele vya motor
Ujenzi wa motor
Maelezo ya kiufundi
Vipimo
Encoder ya A/B Hall
Maelezo ya encoder na wiring
Data ya utendaji
Vipimo vya bracket vya hiari
Chaguo la torque
Related Collections
|


