Bodi ya Moduli ya Beitian BT-M422 RTK GNSS, 1408ch Nebulas IV, UART TTL + Ethernet, SMA-KW, 12V
Bodi ya Moduli ya Beitian BT-M422 RTK GNSS, 1408ch Nebulas IV, UART TTL + Ethernet, SMA-KW, 12V
Beitian
Bei ya kawaida
$263.66 USD
Bei ya kawaida
Bei ya mauzo
$263.66 USD
Bei ya kitengo
kwa
Ushuru umejumuishwa.
Usafirishaji imehesabiwa wakati wa kulipa.
Haikuweza kupakia upatikanaji wa kuchukua


Muhtasari
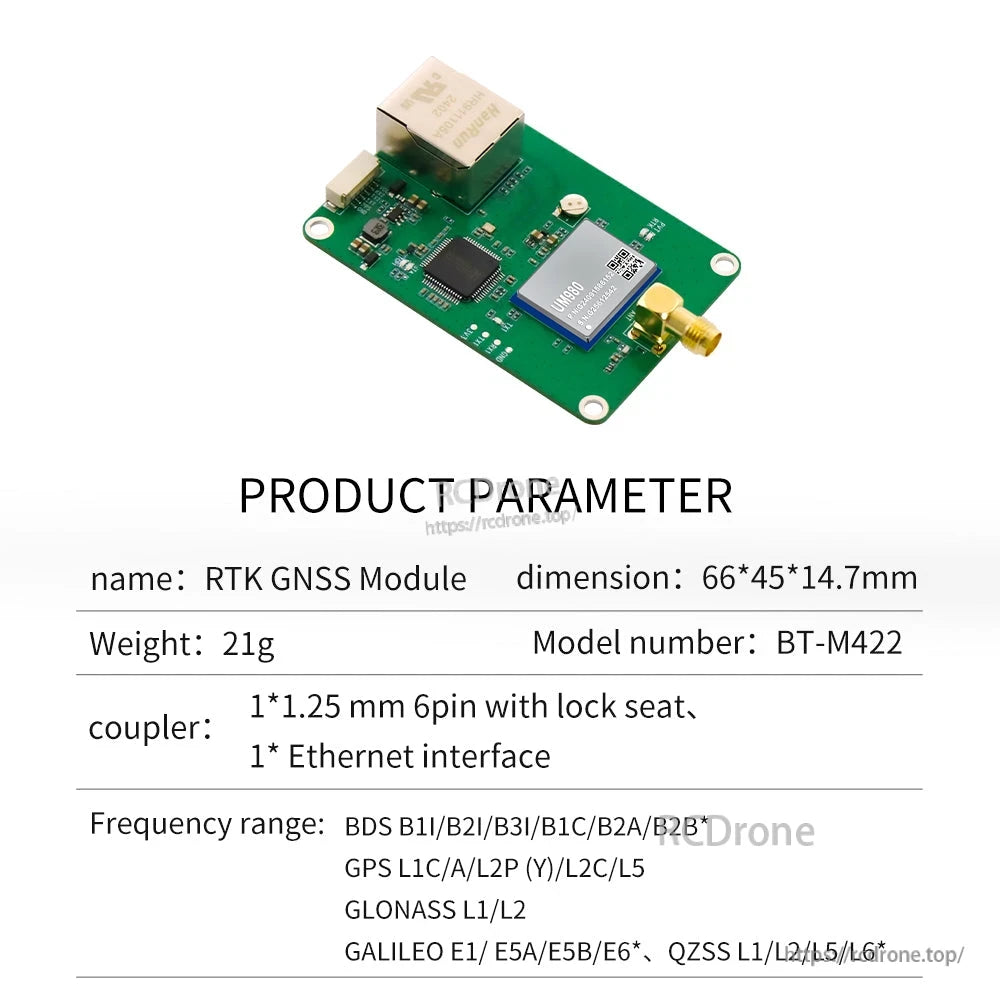
Beitian BT-M422 ni bodi ya moduli ya RTK GNSS iliyoundwa kwa ajili ya matumizi ya upimaji wa usahihi wa juu wa tofauti kama vile mashine za kilimo na urambazaji wa drone/UAV. Inasaidia kupokea GNSS ya muktadha mwingi, bendi nyingi na inatoa interfaces za TTL UART na Ethernet kwa ajili ya pato la data na ujumuishaji.
Vipengele Vikuu
- Channel 1408 (kulingana na Nebulas IV)
- Uungwaji mkono wa muktadha mwingi / masafa mengi: BDS, GPS, GLONASS, Galileo, QZSS
- RTK, DGPS na hali za upimaji wa nukta moja (utendaji umeorodheshwa katika Specifikes)
- Interfaces: 1.25 mm pitch 6-pin UART (TTL level) na kiunganishi cha Ethernet
- Kiunganishi cha antenna: SMA-KW
- Marekebisho ya tofauti: RTCM V3.X
- Matokeo ya NMEA-0183 yenye sentensi za kawaida: GGA, RMC, VTG, GSA, GSV
Maelezo ya kiufundi
| Item | Maelezo |
|---|---|
| Chipset | Moduli ya RTK GNSS |
| Masafa | BDS B1I/B2I/B3I/B1C/B2a/B2b*; GPS L1C/A/L2P(Y)/L5; GLONASS L1/L2; Galileo E1/E5a/E5b/E6*; QZSS L1/L2/L5/L6* |
| Channels | 1408 channels, kulingana na Nebulas IV |
| Uwekaji wa alama moja (RMS) | Plane: 1.5 m; Urefu: 2.5 m |
| DGPS (RMS) | Plane: 0.4 m; Urefu: 0.8 m |
| RTK (RMS) | Plane: 0.8 cm + 1 ppm; Urefu: 1.5 cm + 1 ppm |
| Usahihi wa Wakati (RMS) | 20 ns |
| Usahihi wa Kasi (RMS) | 0.2 m/s |
| Kuwasha baridi | <20 s |
| Wakati wa Uanzishaji | <5 s (kawaida) |
| Uaminifu wa Uanzishaji | >99.9% |
| Baud rate | 4800 bps ~ 921600 bps (default 115200 bps) |
| Output level | TTL level |
| Data tofauti | RTCM V3.X |
| Kauli ya pato | default: GGA, RMC, VTG, GSA, GSV |
| Muundo wa data | NMEA-0183, Unicore* |
| Masafa ya sasisho | ≤50 Hz* (default: 1 Hz) |
| Voltage | 12 V |
| Current | 112 mA / 12.0 V |
| Ukubwa | 66 x 45 x 14.7 mm |
| Uzito | 21 g |
| Kiunganishi | 1 x 1.25 spacing 6-pin with lock seat; 1 x Ethernet interface |
| Kiunganishi cha Antena | SMA-KW |
| Joto la kufanya kazi | -40C ~ +85C |
| Joto la kuhifadhi | -40C ~ +105C |
Usahihi wa Uangalizi (RMS)
| Signal | Upimaji | BDS | GPS | GLONASS | Galileo |
|---|---|---|---|---|---|
| B1I/B1C/L1C/A/G1/E1 | Umbali wa uwongo | 10 cm | 10 cm | 10 cm | 10 cm |
| B1I/B1C/L1C/A/G1/E1 | Awamu ya kubeba | 1 mm | 1 mm | 1 mm | 1 mm |
| B2I/B2a/B2b/L5/E5a/E5b | Umbali wa uwongo | 10 cm | 10 cm | 10 cm | 10 cm | B2I/B2a/B2b/L5/E5a/E5b | Awamu ya kubeba | 1 mm | 1 mm | 1 mm | 1 mm |
| B3I/L2P(Y)/L2C/G2 | Umbali wa uwongo | 10 cm | 10 cm | 10 cm | 10 cm |
| B3I/L2P(Y)/L2C/G2 | Awamu ya kubeba | 1 mm | 1 mm | 1 mm | 1 mm |
Mwanga wa Onyesho
- TCP1: Mwanga wa kijani thabiti unaonyesha muunganisho wa bandari 1 katika hali ya TCP.
- TX: Mwanga wa buluu unawaka wakati wa kuwasha, ukionyesha kwamba bandari ina pato la data.
- STA: Mwanga wa kijani unawaka wakati wa nguvu kuonyesha kwamba chip ya bandari ya mtandao inafanya kazi kawaida.
- RTK: Terminal ya simu haiingii katika hali ya RTK, na mwanga uko wazi kila wakati; wakati wa kuingia katika hali ya RTK Fixed, mwanga mwekundu hauwaki; kituo cha msingi kiko wazi kila wakati bila kujali hali yake.
- PVT: Uwekaji nafasi uko wazi kila wakati.
Maelezo ya Pin
1.25 mm 6P Interface
| Pin | Jina | I/O | Maelezo |
|---|---|---|---|
| 1 | VCC | I | 12.0 V |
| 2 | RX2 | I | Kiingilio cha data cha mawasiliano ya UART, kiwango cha TTL |
| 3 | TX2 | O | Kiweko cha data cha mawasiliano ya UART, kiwango cha TTL |
| 4 | EXT | I | Kuchochea tukio la GNSS |
| 5 | PPS | O | Mapigo ya wakati wa satellite yaliyo sambazwa |
| 6 | GND | G | Kuweka ardhini |
Kiunganishi cha Ethernet
| Pin | Jina | I/O | Maelezo |
|---|---|---|---|
| 1 | 3V3 | I | Chanzo kikuu cha nguvu, pato la DC 3.3 V |
| 2 | TX+ | O | Tuma data |
| 3 | TX- | O | Tuma data- |
| 4 | RX- | I | Pokea data- |
| 5 | RX+ | I | Pokea data+ |
| 6 | GLED | Kontroli miguu | |
| 7 | YLED | Kontroli miguu | |
| 8 | GND | G | kuunganisha |
Chora ya Kifaa (Vipimo Muhimu)
- Mchoro wa bodi: 66.0 0.2 mm x 45.0 0.2 mm
- Rejea ya unene/kimo: 14.7 0.2 mm; 10.9 0.2 mm; 3.8 0.2 mm; 1.2 mm
- Shimo za kufunga: 4 x 3.2 mm
- Vipimo vingine vilivyotajwa: 39.0 0.1 mm; 22.0 mm; 17.0 mm; 6.0 mm
Maombi
- Uwekaji wa nafasi wa RTK wa mwongozo wa mashine za kilimo
- Uwekaji wa nafasi wa Drone/UAV GNSS integration
- Miradi ya roboti na urambazaji wa nje inahitaji pato la RTCM na NMEA
Kuhusu maswali ya uunganisho (mipangilio ya UART/Ethernet, sentensi za pato, kiwango cha sasisho), wasiliana na [email protected] or tembelea https://rcdrone.top/.
Maelezo
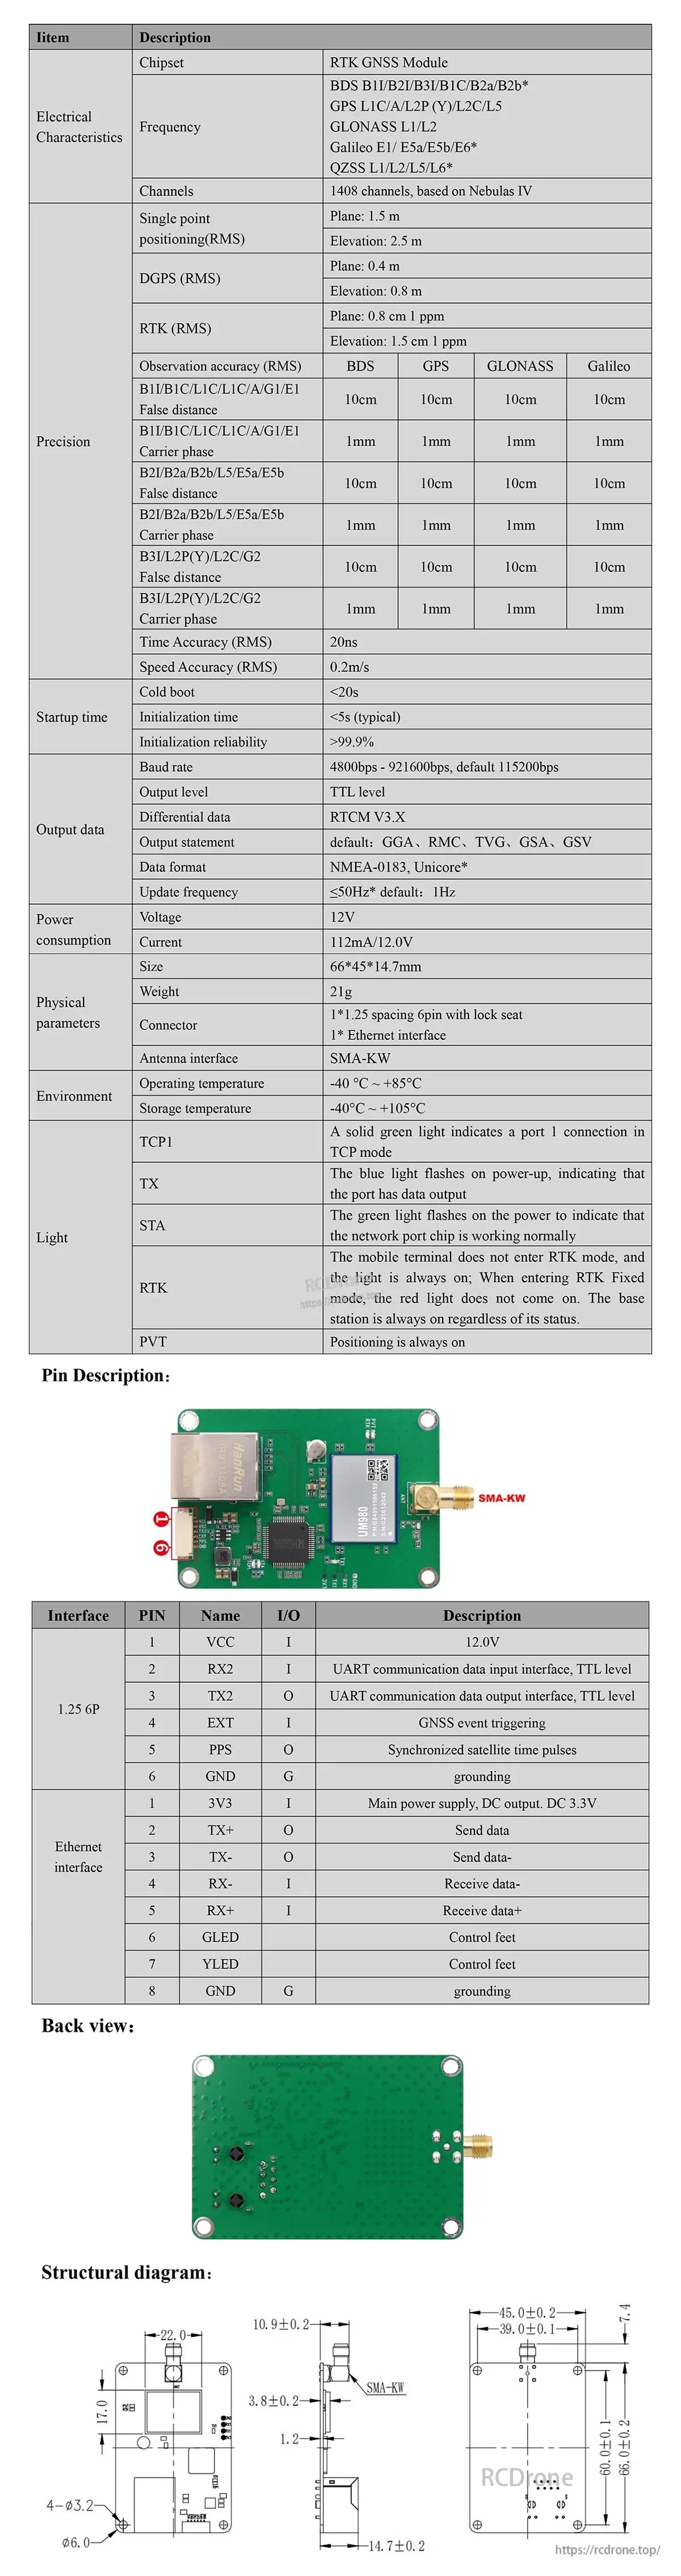
Rejeleo la haraka kwa mpangilio wa bodi ya BT-M422, vipimo muhimu, na vipimo vya mitambo kwa urahisi wa kupanga makazi na wiring.