CHIHAI GF5560-180ABHL Motor ya Gia ya DC ya Minyoo yenye Encoder ya Hall 11 PPR
CHIHAI GF5560-180ABHL Motor ya Gia ya DC ya Minyoo yenye Encoder ya Hall 11 PPR
CHIHAI MOTOR
Haikuweza kupakia upatikanaji wa kuchukua


Muhtasari
Motor ya CHIHAI MOTOR CHF-GF 5560-180ABHL ni motor ya DC gear yenye upunguzaji wa worm na encoder ya Hall ya channel mbili iliyojumuishwa. Chagua voltage/winding na mchanganyiko halisi wa upunguzaji/uso wa pato kwa ajili ya mekanismu yako. Kila usanidi unaoweza kuchaguliwa unajumuisha motor iliyo na encoder na uongozi unaolingana ulioonyeshwa.
Vipengele
- Upunguzaji wa worm na gear wenye gia zilizofanywa kwa usahihi na motor iliyo na waya wa shaba.
- Shat ya pato ya umbo la D yenye kipenyo cha 8 mm na mpangilio wa uso wa gorofa au uso wa axial R kama ilivyochaguliwa.
- 11 PPR motor-shaft Hall feedback kwa ajili ya kipimo cha kasi na mzunguko wa uhusiano.
- Muunganisho wa nguvu ya motor na usambazaji wa Hall kupitia interface ya pini sita ya PH 2.0.
Maelezo
| Brand / mfano | CHIHAI MOTOR / CHF-GF 5560-180ABHL |
| Ujenzi | Motor ya DC yenye brashi na gear ya kupunguza yenye AB magnetic Hall encoder |
| Upeo wa kuchagua / usambazaji | 6 V high-torque, 12 V high-torque, 24 V 24150# au 12 V 24150# kama ilivyochaguliwa |
| Upeo wa kupunguza wa kuchagua | 26.9: 1, 53.8: 1, 161: 1, 322: 1 uso wa gorofa; 700: 1 na 1400: 1 uso wa axial R; hisa inategemea upeo wa kuchagua |
| Shat ya pato | 8 mm kipenyo +0/−0.03; 7 mm kwenye D-flat +0/−0.10; 21 ±0.5 mm mwinuko |
| Urefu wa gorofa ya shat | 15 mm +0/−0.2; 1.0 mm bega na 12.0 mm kipengele cha kuchora |
| Mpango wa uso wa gorofa | 55 ×60 mm rejea ya kuchora; kina cha gearbox 19 mm |
| Ufunguo wa uso wa gorofa | Shimo nne za 3.5 mm; rejea za kingo 8.5/3.5/12.5 mm; kituo cha shat 22.2/16.6 mm rejea |
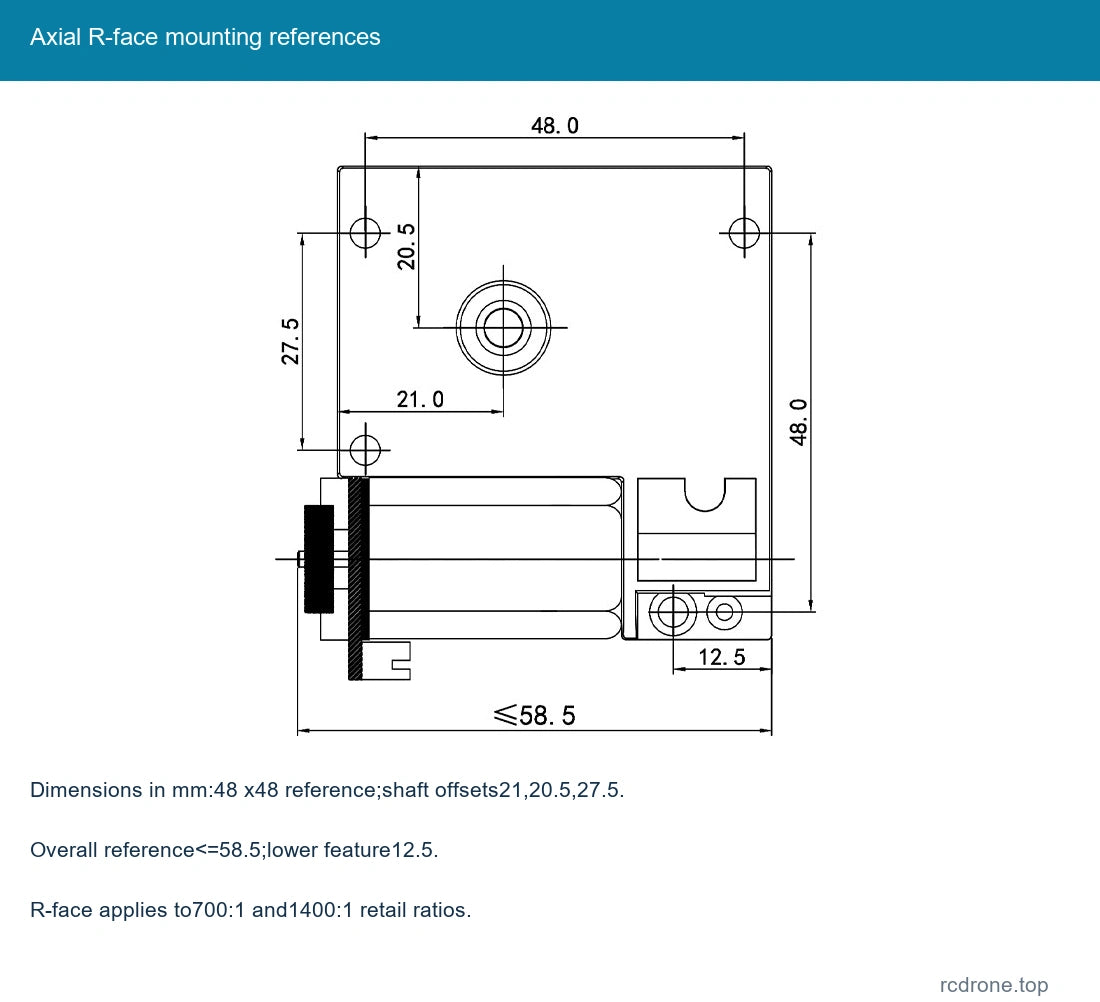
| Mpango wa ufunguo wa R-face | Rejea 48 ×48 mm; kituo cha shat 21/20.5/27.5 mm; kipengele cha chini 12.5 mm; jumla≤58.5 mm rejea |
| Maelezo ya nyuma ya Encoder | Rejea ya kipenyo 20.4 mm, pad ya kuhami ya EVA, kiunganishi cha pini sita PH 2.0 |
| Rejea ya uzito wa neto | Kama 210 g; inatofautiana na uwiano na kuzungusha; uzito wa usafirishaji ni tofauti |
| Moduli ya gia / hatua za kupunguza | 0.5–0.8 moduli rejea, familia ya gia ya hatua nne |
| Mpaka wa mzigo ulioidhinishwa | 25 kgf·cm mpaka wa juu wa kiufundi; si torque iliyoidhinishwa ya kila toleo |
| Mpaka wa torque ya papo hapo | 40 kgf·cm mpaka wa juu wa kiufundi; si torque ya kuendesha endelevu |
| Hall encoder | 11 PPR kwenye shatiri la motor, AB quadrature feedback; 3.3 V au 5.0 V usambazaji tofauti |
| Rejea ya pulse ya pato | 11 × uwiano halisi wa kupunguza kabla ya multiplier ya kuhesabu mipaka ya kidhibiti |
Rejea ya Upepo na Utendaji
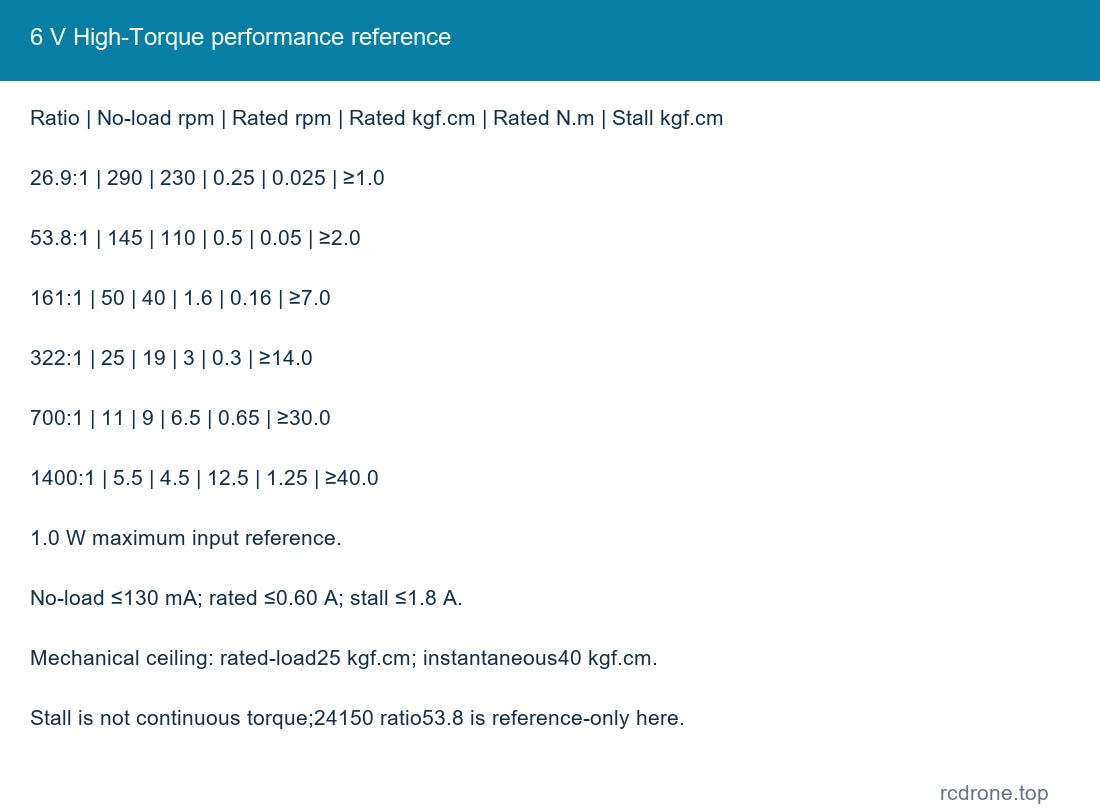
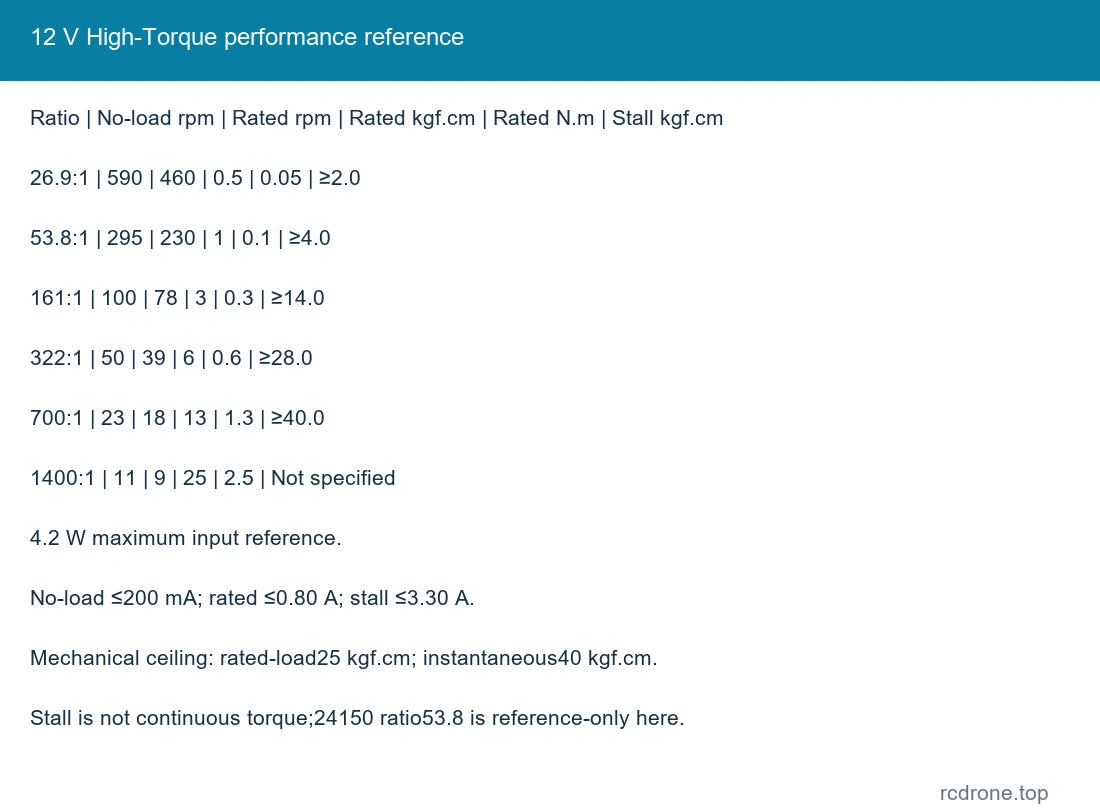
Meza zifuatazo zinaweka kila upepo na voltage tofauti. Torque ya mzigo iliyoidhinishwa ni rejea ya uendeshaji; takwimu za kusimama si viwango vya torque endelevu.Epuka kusimama na kubaki ndani ya mzigo wa gearbox wa 25 kgf·cm na mipaka ya juu ya mitambo ya 40 kgf·cm. Takwimu za nguvu zinabaki ndani ya kiwango kilichotajwa cha ingizo/rejeleo na hazianzishi nguvu ya pato la mitambo.
6 V High-Torque
1.0 W kiwango cha juu cha ingizo cha rejeleo. Mzunguko wa bila mzigo ≤130 mA; mzunguko wa kiwango ≤0.60 A; mzunguko wa kusimama ≤1.8 A.
| Ratio | No-load rpm | Rated-load rpm | Rated kgf·cm | Rated N·m | Stall kgf·cm |
|---|---|---|---|---|---|
| 26.9: 1 | 290 | 230 | 0.25 | 0.025 | ≥1.0 |
| 53.8: 1 | 145 | 110 | 0.5 | 0.05 | ≥2.0 |
| 161: 1 | 50 | 40 | 1.6 | 0.16 | ≥7.0 |
| 322: 1 | 25 | 19 | 3 | 0.3 | ≥14.0 |
| 700: 1 | 11 | 9 | 6.5 | 0.65 | ≥30.0 |
| 1400: 1 | 5.5 | 4.5 | 12.5 | 1.25 | ≥40.0 |
12 V High-Torque
4.2 W kiwango cha juu cha ingizo. Mzunguko wa bila mzigo ≤200 mA; mzunguko wa alama ≤0.80 A; mzunguko wa kusimama ≤3.30 A.
| Ratio | rpm bila mzigo | rpm iliyoainishwa na mzigo | kgf·cm iliyoainishwa | N·m iliyoainishwa | Stall kgf·cm |
|---|---|---|---|---|---|
| 26.9: 1 | 590 | 460 | 0.5 | 0.05 | ≥2.0 |
| 53.8: 1 | 295 | 230 | 1 | 0.1 | ≥4.0 |
| 161: 1 | 100 | 78 | 3 | 0.3 | ≥14.0 |
| 322: 1 | 50 | 39 | 6 | 0.6 | ≥28.0 |
| 700: 1 | 23 | 18 | 13 | 1.3 | ≥40.0 |
| 1400: 1 | 11 | 9 | 25 | 2.5 | Haijatajwa |
24 V 24150 Winding
3.0 W nguvu ya juu ya rejeleo; 15000 rpm motor input reference. Mzunguko wa bila mzigo ≤150 mA; sasa iliyoainishwa ≤0.550 A; sasa ya kukwama ≤2.3 A.
| Uwiano | Mzunguko wa bila mzigo rpm | Mzunguko wa mzigo ulioainishwa rpm | Kgf·cm iliyoainishwa | N·m iliyoainishwa | Kgf·cm ya kukwama |
|---|---|---|---|---|---|
| 53.8: 1 | 278 | 200 | 0.8 | 0.08 | ≥3.5 |
| 161: 1 | 93 | 70 | 2.5 | — | ≥10.0 |
| 322: 1 | 47 | 36 | 5 | 0.5 | ≥20.0 |
| 700: 1 | 21 | 16 | 10 | 1 | ≥30.0 |
| 1400: 1 | 10.5 | 8 | 20 | 2 | ≥40.0 |
12 V 24150 Winding
1.0 W nguvu ya juu ya rejeleo; 7500 rpm motor input reference. No-load current ≤120 mA; rated current ≤0.350 A; stall current ≤1.25 A.
| Ratio | rpm bila mzigo | rpm iliyoainishwa kwa mzigo | kgf·cm iliyoainishwa | N·m iliyoainishwa | Stall kgf·cm |
|---|---|---|---|---|---|
| 53.8: 1 | 135 | 100 | 0.5 | 0.05 | ≥1.3 |
| 161: 1 | 45 | 33 | 1.5 | 0.15 | ≥4.0 |
| 322: 1 | 23 | 17 | 3 | 0.3 | ≥10.0 |
| 700: 1 | 10 | 8 | 6 | 0.6 | ≥18 |
| 1400: 1 | 5 | 4 | 12 | 1.2 | ≥30.0 |
Meza 24150 zinajumuisha 53.8: 1 kama rejea ya familia; uwiano huo/hali hiyo haina chaguo la rejareja lililohifadhiwa hapa. Uwiano wa 26.9: 1 unaweza kuchaguliwa tu kwa nyuzi mbili zenye torque kubwa. Uwiano mwingine wa familia 89.6, 125.4, 179.2, 250.8, 388.90, 544.48, 777.8 na 1088.81 ni saizi za familia za rejea/za kawaida, hazijajumuishwa kama mchanganyiko wa rejareja unaoweza kuchaguliwa.
Muunganisho wa Encoder
| Pin | Signal | Function |
|---|---|---|
| 1 | M 1 | Ugavi wa motor DC chanya |
| 2 | GND | Ardhi ya Hall |
| 3 | C 2 / B | Matokeo ya channel B ya Hall |
| 4 | C 1 / A | Matokeo ya channel A ya Hall |
| 5 | VCC | Ugavi wa Hall 3.3 V au 5 V |
| 6 | M 2 | Ugavi wa motor DC hasi |
Pin 1 na pin 6 zinarejelea mwelekeo wa kiunganishi ulioonyeshwa katika mchoro wa vipimo.Sawaisha kiunganishi halisi na silk-screen kabla ya kuunganisha. Kamwe usiweke nguvu ya motor ya 6/12/24 V kwenye Hall VCC au pini za ishara A/B. Ugavi wa Hall ni 3.3 V au 5 V na lazima ulingane na viwango vya mantiki vinavyopokelewa.
11 PPR ni rejeleo la msingi la pulse ya motor-shaft; rejeleo la pulse ya gearbox-output linabadilika kulingana na uwiano wa kupunguza. Mifumo ya kuhesabu mipaka ya Controller x 1/x 2/x 4 hubadilisha mipaka iliyohesabiwa, si rejeleo la msingi la magnetic pole. Mrejesho wa incremental haupeani nafasi halisi baada ya kuwashwa.
Picha zinaonyesha mfano wa 12 V,322:1 ulioandikwa. Ugavi, uwiano na uso wa pato unafuata chaguo lililochaguliwa.
Ufanisi wa Kifaa na Uendeshaji
Tumia mchoro wa uso wa gorofa au uso wa R uliochaguliwa unapofanya kazi ya kutafuta mashimo ya kufunga. Angalia urefu wa screw, ufanisi wa shat/ hub na nafasi ya encoder kabla ya mkusanyiko. Toa uwezo wa sasa na ulinzi kwa winding iliyochaguliwa; sasa ya stall ni kubwa zaidi kuliko sasa ya kawaida ya kukimbia. Kelele na joto vinatofautiana kulingana na mzigo na kasi.Epuka mzigo mzito, kusimama na mabadiliko ya ghafla chini ya mzigo; weka uchafu mbali na gia na encoder.
Maombi
Automatiki ya kompakt, mitambo ya kuweka nafasi na miradi ya kuendesha roboti inayohitaji mzunguko wa gia kwa kasi na mrejesho wa mzunguko wa jamaa. Chagua torque halisi, kasi, mpangilio wa kufunga na kiolesura cha kidhibiti kwa matumizi.
Kilichojumuishwa
Motor moja ya CHF-GF 5560-180ABHL iliyo na encoder iliyochaguliwa na kiunganishi cha nyaya sita kinachoonyeshwa. Ugavi wa nguvu, kidhibiti cha motor, kipima nje, bracket, roboti kamili na gia za ziada zisizo na mpangilio hazijajumuishwa. Picha za ujenzi wa ndani zinaonyesha vipengele ndani ya motor moja.
Maswali Yanayoulizwa Mara kwa Mara
Je, kila chaguo linajumuisha encoder?
Ndio. Chaguzi zote zilizoshikiliwa ni toleo la encoder la ABHL; motor ya kawaida ya GF 5560-180 ni mpangilio tofauti.
Je, bodi ya Hall inaweza kutumia voltage ya motor?
Hapana. Toa mzunguko wa Hall kwa kujitegemea kwa 3.3 V au 5 V.
Je, naweza kuchagua uso wowote katika kila uwiano?
Hapana. Chaguzi halisi zinashirikisha uwiano wa 26.9/53.8/161/322 na uso wa gorofa na 700/1400 na uso wa R.
Je, naweza kutumia nambari ya stall-torque kama torque ya kuendelea?
Hapana. Tumia rejeleo la mzigo lililotolewa la winding iliyochaguliwa na mipaka ya mitambo ya gearbox.
Maelezo ya Kichora