CHIHAI MOTOR GW12T-050 DC Worm Gear Motor, Chaguzi za Hall Encoder
CHIHAI MOTOR GW12T-050 DC Worm Gear Motor, Chaguzi za Hall Encoder
CHIHAI MOTOR
Haikuweza kupakia upatikanaji wa kuchukua


Muhtasari
Motor ya CHIHAI MOTOR CHF-GW12T-050 compact DC gear motor inachanganya gearbox ya chuma ya mnyororo wa pembe ya kulia na chaguo za winding za 6V au 12V na uwiano wa kupunguza sita. Chagua toleo la AB Hall encoder lenye terminal za motor upande mmoja au upande tofauti, au motor ya nyuma ya shat bila bodi ya encoder.
Vipengele
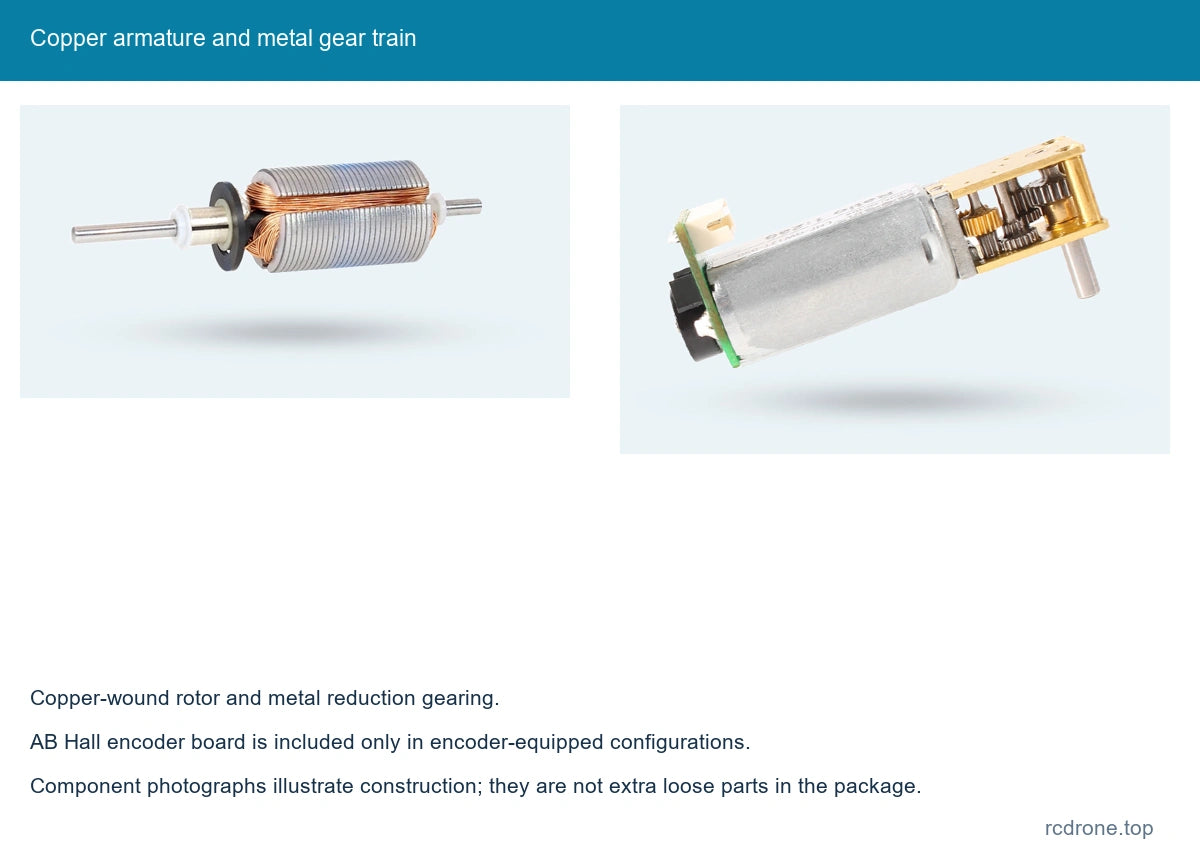
- Uhamasishaji wa chuma wa kupunguza wa kompakt na armature ya motor iliyo na shaba.
- Uwiano sita wa pato kutoka 42:1 hadi 1030:1 kwa ajili ya uchaguzi wa kasi na torque.
- Mikakati iliyo na encoder inatoa mrejesho wa awamu mbili A/B kwa ajili ya kugundua mwelekeo na mzunguko.
- Shat ya pato ya umbo la D ya 3 mm na jiometri ya usakinishaji ya kompakt.
- Uongozi wa pini sita unaolingana unaonyeshwa na chaguo za motor zilizo na encoder.
Maelezo
| Brand / mfano | CHIHAI MOTOR / CHF-GW12T-050ABHL encoder familia; chaguo la motor wa nyuma pia linapatikana |
|---|---|
| Ugavi wa motor | Chagua 6V au 12V DC winding; ugavi wa encoder ni tofauti |
| Treni ya gia | Worm ya chuma na gia za kupunguza; ujenzi wa sahani ya chuma umeorodheshwa wazi kwenye 42, 236, 302, 603 na 1030 ratios; 118 nyenzo ya nyumba haijatajwa katika mteuzi |
| Ratios za kupunguza | 42:1, 118:1, 236:1, 302:1, 603:1, 1030:1 |
| Shat output | 3 mm kipenyo (+0 / −0.03); 2.5 mm D-flat (+0 / −0.05); 8.0 ±0.3 mm projection |
| Vipimo vya rejea | 50.0 mm jumla ya rejea; 32.0 mm rejea ya motor; 18.0 ×12.0 mm gear-plate reference |
| Maelezo ya mchoro | 4.0 mm shaft-end offset; 8.50 mm mounting-hole spacing; 2 ×1.4 mm holes; 1.8 mm edge offset; 0.5 mm collar feature; 7.5 mm shoulder (+0.03 / 0) |
| Sehemu ya rejea | 10.0 mm plate spacing; 11.8 mm external height; 15.5 mm diagonal reference; 18.5 mm encoder-board width |
| Misa ya motor ya rejea | Kama 25 g; uwiano na usanidi vinaathiri misa halisi |
| aina ya encoder | AB dual-channel incremental magnetic Hall encoder, kwenye chaguo zenye encoder pekee |
| Ugavi wa encoder | 3.3V DC au 5.0V DC |
| Kiunganishi cha encoder | ZH1.5-6PIN, uongozi unaolingana umejumuishwa na chaguo za encoder zilizoonyeshwa |
| Signal ya Encoder | Alama za A/B za mzunguko wa mraba; upinzani wa pull-up / umbo wa signal kwenye bodi; ungana na viwango vya ingizo vya MCU vinavyofaa |
| Pulses za msingi za Encoder | 7 PPR kwenye shat ya motor; rejeleo la pulse ya shat ya pato = 7 × uwiano wa kupunguza |
| Ring ya magnetic ya Encoder | Poli 14 / jozi za poli 7 |
| Frekvensi ya majibu ya Encoder | 100 kHz |
| Chaguzi za Mwelekeo | Mpangilio wa terminal za motor upande mmoja au upande tofauti ukilinganisha na shat ya pato, kama ilivyoonyeshwa; si mwelekeo wa kugeuza ulioamriwa |
| Chaguo la shat ya nyuma | Motor yenye shat ya nyuma na bila bodi ya encoder ya Hall iliyoonyeshwa kwenye chaguo zenye encoder |
Speed na Torque kwa Mipangilio
Tumia jedwali kwa winding iliyochaguliwa na uwiano wa kupunguza.Marejeo ya nguvu yanatumika kwa motor ya ingizo ya saizi 11 iliyoonyeshwa: 0.55 W kwa 12V na 0.15 W kwa 6V. Kasi, sasa na torque ni kiasi tofauti cha uendeshaji; kasi isiyo na mzigo haijapimwa kasi ya mzigo.
Utendaji wa 12V
| Ratio | Kasi isiyo na mzigo rpm | Kasi iliyopewa rpm | Kgf·cm iliyopewa | N·m iliyopewa | Marejeo ya torque ya kusimama, kgf·cm |
|---|---|---|---|---|---|
| 42:1 | 380 | 300 | 0.1 | 0.01 | ≤0.35 |
| 118:1 | 135 | 105 | 0.3 | 0.03 | ≤1.0 |
| 236:1 | 68 | 53 | 0.65 | 0.064 | ≥2.5 |
| 302:1 | 53 | 41 | 0.8 | 0.079 | Haijatajwa |
| 603:1 | 27 | 20 | 1.6 | 0.16 | Haijatajwa |
| 1030:1 | 16 | 12 | 2.4 | 0.24 | Haijatajwa |
Current isiyo na mzigo ≤85 mA; current iliyopangwa ≤0.23 A; current ya kusimama ≤1.0 A.
6V utendaji
| Ratio | rpm bila mzigo | rpm iliyokadiriwa | kgf·cm iliyokadiriwa | N·m iliyokadiriwa | Rejea ya torque ya kusimama, kgf·cm |
|---|---|---|---|---|---|
| 42:1 | 190 | 140 | 0.05 | 0.005 | ≤0.17 |
| 118:1 | 67 | 50 | 0.15 | 0.015 | ≤0.5 |
| 236:1 | 33 | 25 | 0.32 | 0.031 | ≤1.2 |
| 302:1 | 26 | 20 | 0.4 | 0.039 | ≤1.50 |
| 603:1 | 13 | 10 | 0.8 | 0.079 | Haijatajwa |
| 1030:1 | 8 | 6 | 1.2 | 0.12 | Haijatajwa |
Current ya bila mzigo ≤65 mA; current iliyopangwa ≤0.18 A; current ya kusimama ≤0.6 A.
Hifadhi mzigo wa pato chini ya 3 kgf·cm na epuka operesheni ya kusimama. Marejeo ya kusimama hayataji kiwango cha kazi ya muda mrefu. Mifano isiyo na takwimu ya torque ya kusimama hutumia kiwango sawa cha mzigo wa mitambo wa 3 kgf·cm; kiwango hiki si torque ya kusimama iliyohakikishwa.
Wiring ya Encoder
Rangi za waya zinafuata uongozi wa waya sita wa motor hii, ikiwa ni pamoja na nyekundu M− na nyeupe M+. Usidhani wiring ya kawaida ya nyekundu-pozitive. Hifadhi nguvu ya motor tofauti na usambazaji wa 3.3V/5V Hall.
| Wire | Alama | Function |
|---|---|---|
| Nyekundu | M− | Ugavi wa motor hasi |
| Black | VCC | Ugavi wa encoder, 3.3V au 5.0V |
| Njano | C2 / B | Awamu ya encoder B |
| Green | C1 / A | Awamu ya encoder A |
| Blue | GND | Ardhi ya encoder |
| White | M+ | Ugavi wa motor chanya |
Encoder ina mapigo 7 ya msingi kwa mzunguko wa motor.Rejea ya pulse ya output-shaft ni 7 iliyozidishwa na uwiano wa gearbox uliochaguliwa; taratibu za kuhesabu pembe zinaegemea kwenye kidhibiti. Thibitisha ufanisi wa kiwango cha mantiki kabla ya kuunganisha.
Mwongozo wa Mipangilio
Chaguzi za mwelekeo zinaelezea mahali mpangilio wa motor-terminal unavyokaa kulingana na shat output katika picha za kulinganisha; hazichagui amri ya kuzunguka kwa saa au kinyume na saa. Chaguo la rear-shaft ni motor bila bodi ya Hall encoder. Uwiano wa sahani za chuma umeandikwa kwa kila mmoja; chaguo la 118:1 halijabainisha nyenzo ya sahani. Ulinganisho wa chuma/kopa ni rejea ya familia, si chaguo la nyenzo ya ziada.
Matumizi
- Roboti ndogo za kubebeka zinazotumia mrejesho wa mzunguko kwa udhibiti wa magurudumu, wakati chaguo la encoder linapochaguliwa.
- Mitambo ya kufuatilia yenye ukubwa mdogo na makundi ya kuweka kamera yanayohitaji mwendo wa gia.
- Mitambo midogo ya kushughulikia karatasi na automatisering ya hobbi inayolingana na torque, kasi na mzunguko wa wajibu wa motor.
Nini Kimejumuishwa
Motor moja iliyochaguliwa yenye gia. Chaguo zenye encoder zinajumuisha bodi ya encoder ya Hall iliyoonyeshwa na uongozi wa nyaya sita unaolingana. Toleo la nyuma ya shat ya motor halina bodi ya encoder; hakuna uongozi wa encoder unaodhaniwa. Dereva, kidhibiti, chanzo cha nguvu, magurudumu na roboti kamili au mitambo havijajumuishwa. Picha za kulinganisha zinaonyesha chaguzi mbadala, si pakiti ya motors mbili.
Maswali Yanayoulizwa Mara kwa Mara (FAQ)
Je, chaguo la nyuma ya shat lina encoder?
Hapana. Chagua chaguo la terminal yenye encoder upande mmoja au upande tofauti kwa ajili ya A/B Hall feedback.
Je, bodi ya Hall inaweza kupewa nguvu moja kwa moja kutoka 12V?
Hapana. Encoder inatumia chanzo tofauti cha 3.3V au 5.0V; windings za motor zinatumia chanzo kilichochaguliwa cha 6V au 12V.
Je, 7 PPR inapimwa kwenye pato la gearbox?
Hapana. Ni rejeleo la pulse la shat ya motor ya msingi.Weka kwa uwiano wa kupunguza kwa rejeleo la shimo la pato, kisha zingatia kanuni ya kuhesabu ya kidhibiti.
Je, chaguo za mwelekeo huchagua mwelekeo wa mzunguko wa motor?
Hapana. Wanatambua mpangilio wa vituo kulingana na shimo la pato kama inavyoonyeshwa.
Maelezo ya Kitaalamu