CHIHAI GW12T-N20ABHL Motor ya Gia ya DC ya Worm yenye Encoder ya Hall ya 7 PPR
CHIHAI GW12T-N20ABHL Motor ya Gia ya DC ya Worm yenye Encoder ya Hall ya 7 PPR
CHIHAI MOTOR
Haikuweza kupakia upatikanaji wa kuchukua


Muhtasari
Motor ya CHIHAI MOTOR CHF-GW 12T-N 20ABHL ni motor ya gia ya DC ya ukubwa mdogo yenye upunguzaji wa nyoka na kipima-mzunguko cha AB. Chagua mpangilio wa kuongoza wa kimwili, uwiano wa upunguzaji na voltage/kuzungusha. Kila chaguo halisi kinajumuisha motor iliyo na kipima-mzunguko na kuongoza kwa kiunganishi cha nyaya sita; orodha si chasi kamili ya roboti au seti ya kudhibiti.
Vipengele
- Treni ya gia ya nyoka na upunguzaji wa chuma katika fremu ndogo.
- Shat ya pato ya umbo la D ya 3 mm yenye marejeleo ya 8 mm ya kuonyesha.
- 7 PPR motor-shaft AB mrejesho kwa kipimo cha kasi na mzunguko wa uhusiano.
- Uzungushaji wa motor A 35 na B 45 wenye data maalum za voltage tofauti.
Maelezo
| Brand / mfano | CHIHAI MOTOR / CHF-GW 12T-N 20ABHL; picha za familia pia zinaashiria GW 12T-N 20VA |
| Ujenzi | Motor ya DC ya minyoo na gia yenye brashi ndogo na encoder ya AB Hall |
| Chaguo za winding | 12 V A 35, 6 V A 35, 6 V B 45 au 3 V B 45 kama mchanganyiko halisi wa hisa |
| Chaguo za uwiano | 42: 1, 118: 1, 236: 1, 302: 1, 603: 1, 1030: 1; mchanganyiko wa chanzo cha chuma 1030 umeondolewa wakati wa hisa sifuri |
| Mpangilio wa uongozi | Mpangilio wa kulehemu upande mmoja au upande tofauti kama inavyoonyeshwa; si mwelekeo wa kugeuza ulioamriwa |
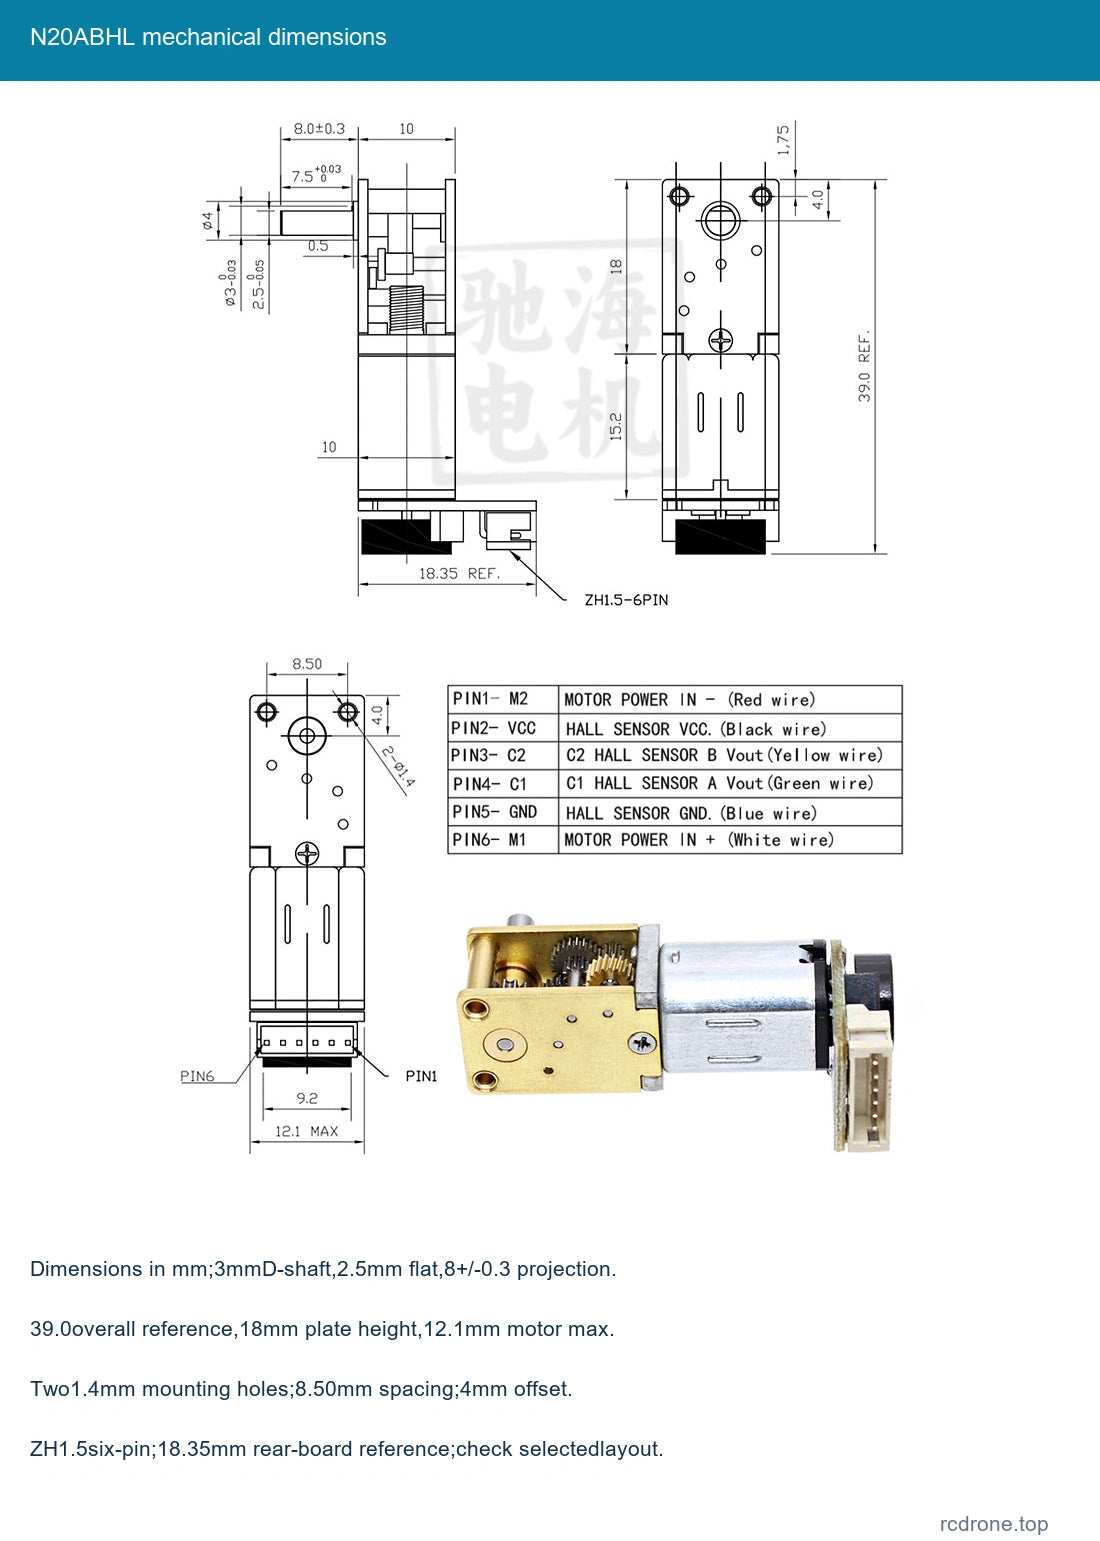
| Shat | 3 mm D-umbo la pato, 2.5 mm kwenye tambarare, 8±0.3 mm kuonekana |
| Maelezo ya shat | 7.5 mm collar reference,+0.03/0; 0.5 mm shoulder feature |
| Mechanical drawing | 39.0 mm overall reference; 18 mm gear plate height; 10 mm gear section and 15.2 mm motor references |
| Mounting | Shimo mbili za 1.4 mm; nafasi ya 8.50 mm; 4.0 mm reference offset; 1.75 mm edge reference |
| Motor / encoder envelope | 12.1 mm motor maximum; 18.35 mm rear-board reference; ZH 1.5 six-pin connector |
| Reference net mass | Takriban 15 g; uzito wa usafirishaji ni tofauti |
| Hall feedback | AB incremental magnetic Hall, 7 PPR motor shaft, 14 poles/7 pole pairs |
| Hall supply / outputs | 3.3 V au 5 V usambazaji tofauti; AB mawimbi ya mraba, upinzani wa pull-up/sura ya ishara kwenye bodi |
| Majibu / uongozi | 100 kHz rejeleo; kulinganishaZH 1.5-6PIN uongozi umejumuishwa |
| Tabia ya kushikilia | Upinzani wa worm-drive dhidi ya kuendesha nyuma unategemea uwiano na mzigo; si breki iliyo na kiwango cha usalama |
Utendaji Maalum wa Windings
Tumia safu kwa winding halisi na uwiano. Torque iliyokadiriwa na torque ya kusimama ni hali tofauti. Takwimu za torque ya kusimama ni rejeleo za mipaka ya juu na si viwango vya mzigo wa kuendelea. Lebo za nguvu zinaelezea kila rejeleo la winding bila kuhakikisha nguvu ya pato katika kila hatua ya uendeshaji.
12 V A 35
0.2 W rejeleo.
| Ratio | Maelezo ya mA bila mzigo | rpm bila mzigo | Rated kgf·cm | Rated rpm | Rated A | Stall A | Stall kgf·cm |
|---|---|---|---|---|---|---|---|
| 42: 1 | ≤65 | 550 | 0.05 | 390 | ≤0.15 | ≤0.4 | ≤0.16 |
| 118: 1 | ≤65 | 200 | 0.15 | 140 | ≤0.15 | ≤0.4 | ≤0.4 |
| 236: 1 | ≤65 | 100 | 0.3 | 70 | ≤0.15 | ≤0.4 | ≤0.8 |
| 302: 1 | ≤65 | 78 | 0.4 | 55 | ≤0.15 | ≤0.4 | ≤1.1 |
| 603: 1 | ≤65 | 39 | 0.8 | 27 | ≤0.15 | ≤0.4 | ≤2 |
| 1030: 1 | ≤65 | 22 | 1.2 | 15 | ≤0.15 | ≤0.4 | ≤3 |
6 V A 35
0.1 W reference.
| Ratio | mA bila mzigo | rpm bila mzigo | Rated kgf·cm | Rated rpm | Rated A | Stall A | Stall kgf·cm |
|---|---|---|---|---|---|---|---|
| 42: 1 | ≤35 | 275 | 0.02 | 195 | ≤0.08 | ≤0.2 | ≤0.07 |
| 118: 1 | ≤35 | 98 | 0.07 | 70 | ≤0.08 | ≤0.2 | ≤0.2 |
| 236: 1 | ≤35 | 49 | 0.15 | 35 | ≤0.08 | ≤0.2 | ≤0.4 |
| 302: 1 | ≤35 | 37 | 0.2 | 27 | ≤0.08 | ≤0.2 | ≤0.5 |
| 603: 1 | ≤35 | 19 | 0.4 | 13 | ≤0.08 | ≤0.2 | ≤1 |
| 1030: 1 | ≤65 | 11 | 0.6 | 7 | ≤0.15 | ≤0.4 | ≤1.5 |
6 V B 45
0.6 W rejea.
| Ratio | mA bila mzigo | rpm bila mzigo | Rated kgf·cm | Rated rpm | Rated A | Stall A | Stall kgf·cm |
|---|---|---|---|---|---|---|---|
| 42: 1 | ≤80 | 530 | 0.06 | 390 | ≤0.2 | ≤0.65 | ≤0.16 |
| 118: 1 | ≤80 | 190 | 0.16 | 140 | ≤0.2 | ≤0.65 | ≤0.4 |
| 236: 1 | ≤80 | 94 | 0.32 | 70 | ≤0.2 | ≤0.65 | ≤0.8 |
| 302: 1 | ≤80 | 74 | 0.4 | 55 | ≤0.2 | ≤0.65 | ≤1.1 |
| 603: 1 | ≤80 | 37 | 0.8 | 27 | ≤0.2 | ≤0.65 | ≤2 |
| 1030: 1 | ≤80 | 22 | 1.3 | 15 | ≤0.2 | ≤0.65 | ≤3 |
3 V B 45
0.15 W rejea.
| Ratio | mA bila mzigo | rpm bila mzigo | Rated kgf·cm | Rated rpm | Rated A | Stall A | Stall kgf·cm |
|---|---|---|---|---|---|---|---|
| 42: 1 | ≤35 | 260 | 0.03 | 195 | ≤0.15 | ≤0.35 | ≤0.07 |
| 118: 1 | ≤35 | 90 | 0.08 | 65 | ≤0.15 | ≤0.35 | ≤0.2 |
| 236: 1 | ≤35 | 45 | 0.16 | 33 | ≤0.15 | ≤0.35 | ≤0.4 |
| 302: 1 | ≤35 | 35 | 0.2 | 26 | ≤0.15 | ≤0.35 | ≤0.5 |
| 603: 1 | ≤35 | 18 | 0.4 | 13 | ≤0.15 | ≤0.35 | ≤1 |
| 1030: 1 | ≤35 | 11 | 0.65 | 7 | ≤0.15 | ≤0.35 | ≤1.5 |
Muunganisho wa Hall Encoder
| Pin | Rangi la waya | Signal | Function |
|---|---|---|---|
| 1 | Nyekundu | M 2 | Motor hasi |
| 2 | Black | VCC | Usambazaji wa Hall chanya 3.3/5V |
| 3 | Njano | C 2 / B | Matokeo ya awamu ya Hall B |
| 4 | Kijani | C 1 / A | Matokeo ya awamu ya Hall A |
| 5 | Bluu | GND | Ardhi ya usambazaji wa Hall |
| 6 | White | M 1 | Motor chanya |
Agizo la pini linafuata mchoro wa kiunganishi wa mitambo. Linganisha alama halisi na mwelekeo wa kiunganishi kabla ya kuunganisha. Kamwe usiweke usambazaji wa motor kwenye Hall VCC au ingizo la ishara. Toa nguvu kwa bodi ya Hall kwa kujitegemea kwa 3.3 V au 5 V na mantiki inayofaa ya mpokeaji. Kubadilisha polarity ya uongozi wa motor kunabadilisha mzunguko wakati polarity ya nguvu ya Hall inabaki imara.
7 PPR ni rejeleo la msingi la shat ya motor.Toleo la pulse la marejeo lina viwango vya kupunguza halisi na hali ya kuhesabu mipako ya mpokeaji. Chati ya kina inatoa 294, 826.469, 1652.931, 2112.082, 4224.164 na 7212.8 pulse kwa safu zake sita za uwiano; hizi hutumia kupunguza halisi nyuma ya lebo za mteule wa kawaida. Usibadilishe hizi desimali kwa madai sahihi yanayotegemea uwiano wa kawaida uliozungushwa. Maoni ya kuongeza ni ya uhusiano na hayatoi nafasi ya kuanzisha ya hakika.
Uchaguzi na Usakinishaji
Mpangilio wa Viongozi wa Upande Mmoja na Upande Mwingine unarejelea mpangilio wa kulehemu/kiunganishi ulioonyeshwa kuhusiana na shat ya pato, si amri ya kuzunguka kwa saa/kugeuka kinyume. Angalia mpangilio uliochaguliwa, ufanisi wa shat, viscrew vya kufunga na nafasi ya encoder kabla ya mkusanyiko. Mchanganyiko wa sahani ya chuma 1030 haina hisa ya chanzo na haiwezi kuchaguliwa.
Tumia dereva wa motor unaofaa wenye akiba ya sasa ya kuanzisha na ulinzi.Weka uchafu mbali na gia zilizofichuliwa na encoder, epuka kusimama na mabadiliko ya ghafla chini ya mzigo, na usitumie tabia ya kushikilia nyoka kama breki ya usalama. Hakuna kiwango cha mzigo wa kudumu au kilichothibitishwa kinachotolewa.
Maombi
Mitambo ya roboti ya kompakt, miradi midogo ya mwendo na mikusanyiko ya pan-tilt au marekebisho yanayohitaji mzunguko wa gia na mrejesho wa encoder wa jamaa. Kidhibiti cha nje kinachofaa na dereva wa motor kinahitajika kwa udhibiti wa mrejesho.
Nini Kimejumuishwa
Motor ya gia ya nyoka ya Hall-encoder N 20 iliyochaguliwa na uongozi wa nyaya sita unaolingana. Chasi, magurudumu, betri, chanzo cha nguvu, kidhibiti, dereva wa motor na roboti kamili havijajumuishwa. Picha za ujenzi wa ndani zinaonyesha sehemu ndani ya motor moja.
Maswali Yanayoulizwa Mara kwa Mara
Je, kila chaguo linajumuisha encoder?
Ndio. Hizi ni chaguzi halisi za toleo la mrejesho wa ABHL.
Je, udhibiti wa Same-Side na Opposite-Side unadhibiti mzunguko?
Hapana.Wanaelezea mpangilio wa kuongoza wa kimwili; mzunguko unategemea polarity ya kuendesha motor.
Je, naweza kutumia voltage ya motor kwa nguvu ya Hall?
Tumia usambazaji wa Hall wa 3.3 V au 5 V tofauti na ulinganishe windings ya motor iliyochaguliwa kwa uhuru.
Je, chasi ya roboti imejumuishwa?
Hapana. Kifurushi kina motor moja na kuongoza yake inayolingana.
Maelezo ya Kitaalamu