


DSpower DS-P008 CAN Bus Servo Motor, 14–22 V, 15 kgf·cm kwa Uendeshaji wa AGV
DSpower DS-P008 CAN Bus Servo Motor, 14–22 V, 15 kgf·cm kwa Uendeshaji wa AGV
DSpower
Bei ya kawaida
$127.00 USD
Bei ya kawaida
Bei ya mauzo
$127.00 USD
Bei ya kitengo
kwa
Ushuru umejumuishwa.
Usafirishaji imehesabiwa wakati wa kulipa.
Haikuweza kupakia upatikanaji wa kuchukua


Muhtasari
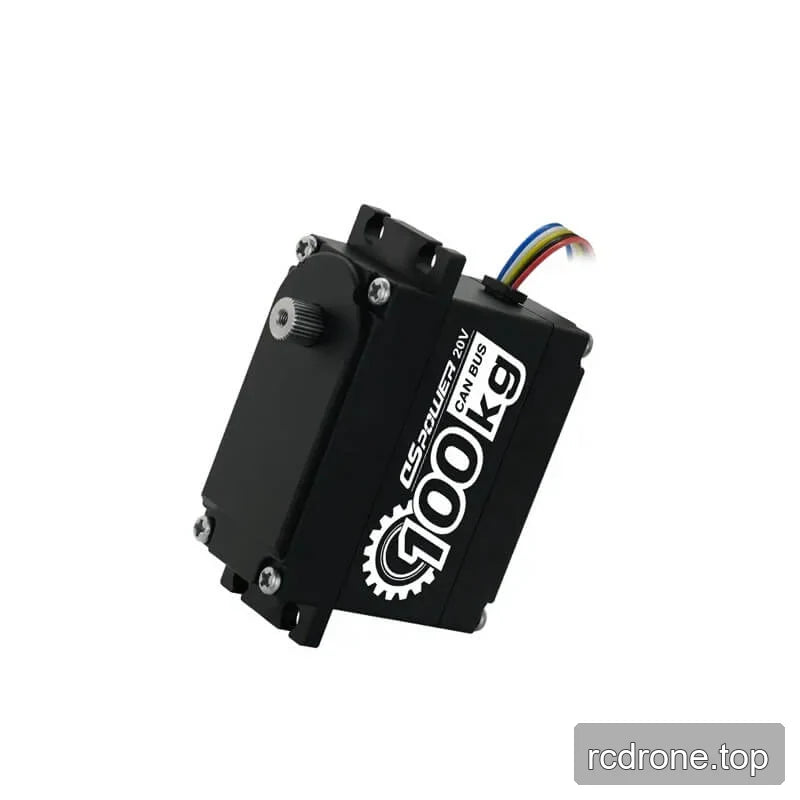
Motor ya DSpower DS-P008 CAN bus servo imekusudiwa kwa kazi za mwendo wa roboti na uelekeo, ikiwa ni pamoja na uelekeo wa AGV. Inafanya kazi kutoka 14–22 V DC, ikiwa na urekebishaji ulioelezwa kwa usambazaji wa nguvu za nje wa 20 V, na inatoa torque ya 15 kgf·cm iliyoainishwa na safari ya kufanya kazi ya 360°. Mawasiliano ya CAN, shimoni ya pato ya 30T / D8, mzunguko wa CCW, na ≤1° backlash inasaidia udhibiti na uunganisho wa mitambo.
Vipengele
- Kiolesura cha mawasiliano ya CAN bus.
- Ujenzi usio na brashi wenye uandishi wa sumaku.
- Muundo wa gia wa usahihi wa juu na nguvu kubwa.
- Muundo wa clutch wa torque kubwa ulioainishwa na rotor iliyofungwa ya 100 kg na clutch ya 50 kg.
- Jaribio la kuzunguka bila kukatika la masaa 1,000 lililoainishwa.
- Daraja la kuzuia maji la IPX5 na mwili wa aloi ya alumini ulioelezwa kwa ajili ya kutolea joto.
- Ulinzi wa rotor iliyozuiliwa kwa tabaka, joto, na voltage, inasemekana kusaidia kuzuia kuungua kwa motor au kuruka kwa gia kutokana na mgongano wa bahati mbaya.
Maelezo ya kiufundi
| Kigezo | Thamani |
|---|---|
| Voltage ya kufanya kazi | 14–22 V DC |
| Ubadilishaji wa nguvu za usambazaji | 20 V voltage ya usambazaji wa nguvu za nje |
| Current ya statiki | TBD |
| Current ya stall | ≤3.5 A |
| Torque iliyokadiriwa | 15 kgf·cm |
| Direction ya kuzunguka | CCW |
| Speed ya bila mzigo | ≤0.27 sec/60° |
| Speed ya udhibiti wa mzunguko uliofungwa | 0.25 sec/60° |
| Upana wa wimbi la pulse | 0–4096 |
| Angle ya kusafiri ya kufanya kazi | 360° |
| L&R upotofu wa angle | TBD |
| Mahali halisi ya mitambo | ≤1° |
| Backlash | ≤1° |
| Uzito | TBD |
| Kiunganishi cha mawasiliano | CAN |
| Shat ya pato | 30T / D8 |
| Ulinzi wa kuingia | IPX5 |
| Hali za joto na unyevu | -25 °C hadi +70 °C; ≤90% RH |
DS P008 1 DSpower Servo Motor — Hati ya Bidhaa (PDF)
Matumizi
- Magari ya AGV na usukani wa gari la AGV: Udhibiti wa CAN na msaada wa kusafiri wa 360° usukani-mwanachama uunganisho.
- Usukani wa magari madogo yenye magurudumu manne: kazi zilizotajwa za kuunganisha na ulinzi zinahusiana na mitambo ya usukani inayokabiliwa na matukio ya rotor iliyozuiliwa au mgongano.
- Vikono vya roboti, roboti za kibinadamu, exoskeletons, roboti wa mguu minne, roboti za ARU, na roboti za ukaguzi: inafaa kwa kazi za mzunguko wa kudhibiti zinazohitaji kiunganishi cha CAN kilichoorodheshwa na muundo wa shafiri ya pato.
Maelezo ya Kitaalamu
Mifano ya Maombi





