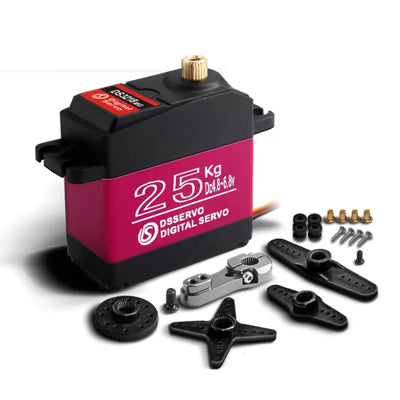
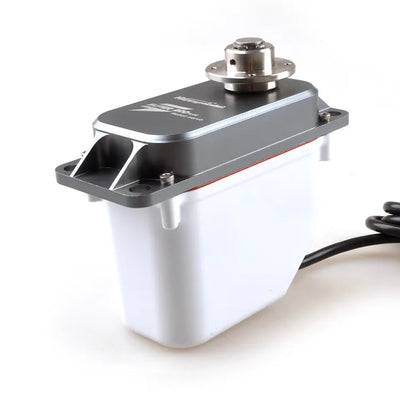
DSpower DS-W011A 12KG PWM Servo ya Gia ya Chuma ya Kidijitali kwa Udhibiti wa Aileron na Mkia wa Drone
DSpower DS-W011A 12KG PWM Servo ya Gia ya Chuma ya Kidijitali kwa Udhibiti wa Aileron na Mkia wa Drone
DSpower
Haikuweza kupakia upatikanaji wa kuchukua


Muhtasari
DSpower DS-W011A ni PWM servo ya dijitali kwa udhibiti wa aileron na mkia wa drone, na pia imeorodheshwa kwa roboti za kibinadamu, mikono ya roboti, exoskeletons, roboti za mguu nne, magari ya AGV, na roboti za ARU. Inafanya kazi kutoka 6.0–8.4 V DC (7.4 V DC iliyoainishwa), ikiwa na gia za chuma, mwili mwembamba wa 15 mm, na kasi isiyo na mzigo ya ≤0.11 sek/60°.
Vipengele
Mambo muhimu ya kipengele ni pamoja na mwili mwepesi, wa ndani wa chuma wote wenye mwili wa aloi ya alumini inayostahimili athari, wasifu mwembamba wa 15 mm, na mfumo wa sanduku la mraba rahisi kufunga. DS-W011A imewekwa kama servo ya chuma ya HV yenye meno ya chuma yaliyotiwa nguvu kwa usahihi wa juu , udhibiti wa PWM, majibu ya haraka, motor isiyo na brashi, na encoder ya sumaku.
- Muundo wa mwili wa ndani umeelezwa kusaidia kuzuia joto la juu.
- Imeelezwa kuwa na upinzani kwa matumizi ya mzunguko wa joto la juu na la chini, huku operesheni ya kawaida ikidaiwa kuwa katika −40 °C.
- Imeelezwa kwa teknolojia ya msingi ya kuendesha umeme na motor isiyo na brashi yenye muda mrefu wa maisha.
Maelezo ya kiufundi
| Parameta | Thamani |
|---|---|
| Voltage ya kazi | 6.0–8.4 V DC |
| Voltage iliyoainishwa | 7.4 V DC |
| Torque iliyoainishwa | 2.5 kgf·cm |
| Mtiririko wa quiescent | ≤50 mA |
| Mtiririko wa bila mzigo | ≤200 mA |
| Speed ya bila mzigo | ≤0.11 sec/60° |
| Mtiririko wa locked-rotor | ≤2.8 A |
| Torque ya locked-rotor | ≥12.0 kgf·cm |
| Angle ya uendeshaji | 180 ±10° |
| Mahali halisi ya mitambo | ≤1° |
| Njia ya mawasiliano | PWM |
| Nyenzo za gia | Gia ya chuma |
| Upana wa eneo la kifo | ≤7 μs |
| Unene wa mwili | 15 mm (iliyosemwa) |
| Uendeshaji wa joto la chini | Uendeshaji wa kawaida katika −40 °C (iliyodaiwa) |
ds w011a 1 DSpower Servo Motor DRAW — Draw (PDF)
Matumizi
- Udhibiti wa aileron na mkia wa drone: Udhibiti wa PWM, iliyosemwa ≤0.11 sec/60° kasi isiyo na mzigo, na wasifu wa mwili wa 15 mm kusaidia ujumuishaji ambapo uendeshaji wa servo wa kompakt unahitajika.
- Mitambo ya roboti: Imeorodheshwa kwa roboti za kibinadamu, mikono ya roboti, exoskeletons, roboti za mguu minne, magari ya AGV, na roboti za ARU.
Maelezo ya Kitaalamu
Vipengele na Ubunifu