


EYOU PH08N Motor ya Torque ya Rotor ya Ndani, Uwiano wa Gia 51/101 Encoder Mbili kwa Roboti
EYOU PH08N Motor ya Torque ya Rotor ya Ndani, Uwiano wa Gia 51/101 Encoder Mbili kwa Roboti
EYOU
Bei ya kawaida
$609.00 USD
Bei ya kawaida
Bei ya mauzo
$609.00 USD
Bei ya kitengo
kwa
Ushuru umejumuishwa.
Usafirishaji imehesabiwa wakati wa kulipa.
Haikuweza kupakia upatikanaji wa kuchukua


Muhtasari
Motor ya EYOU PH08N ni motor ya torque ya rotor wa ndani inayotolewa bila breki, ikiwa na chaguo za uwiano wa gia 51 au 101 kwa roboti za kibinadamu, mikono ya roboti, exoskeletons, roboti wa mguu minne, magari ya AGV, na roboti za ARU. Chaguzi zote zinatumia voltage ya uendeshaji ya 24–36 V, nguvu iliyoorodheshwa ya 36 W, encoder ya magnetic ya bit 19, na kipenyo kilichoorodheshwa cha 40 mm. Chagua uwiano kulingana na kasi yake iliyoorodheshwa, torque iliyoorodheshwa, na torque ya kilele.
Vipengele
- Motor ya torque ya rotor wa ndani inayofanya kazi na encoder ya magnetic ya pande mbili.
- Mwisho unaokabiliwa na pato wenye ufunguzi wa mzunguko wa kati, muundo wa mashimo ya kufunga ya mzunguko, na vifungo vya pembezoni.
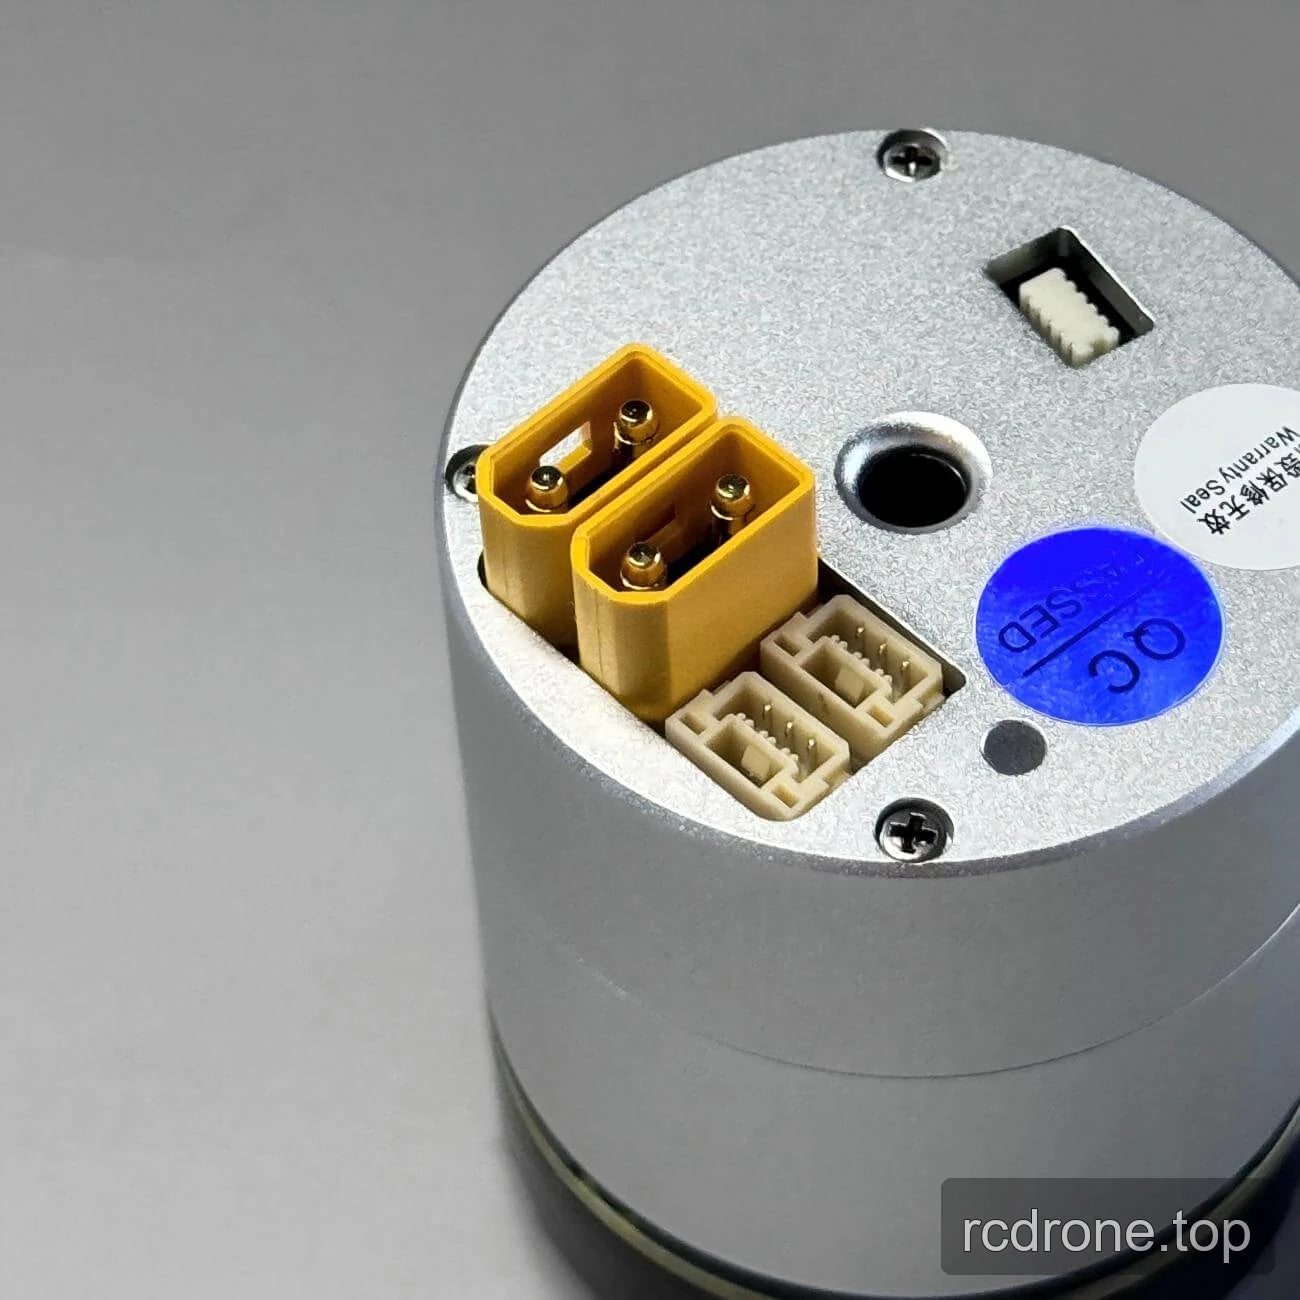
- Paneli ya nyuma yenye viunganishi viwili vya njano vya mawasiliano mawili, viunganishi viwili vya multipin vyeupe, bandari ndogo ya mstatili au recess, na kiunganishi cheupe chenye meno kilichozama.
- Mwili wa silinda wa fedha wenye pete ya buluu kwenye mwisho wa pato.
Specifikesheni
Utendaji na spesifikesheni za umeme
| Parameta | Uwiano wa Gear 51 | Uwiano wa Gear 101 |
|---|---|---|
| Mfano | PH08 | PH08 |
| Aina ya Motor | Motor ya Torque ya Rotor wa Ndani | Motor ya Torque ya Rotor wa Ndani |
| Vipimo vya Nje | 40 mm | 40 mm |
| Njia ya Bore ID | 4.6 mm | 4.6 mm |
| Uzito (Pamoja na Breki / Bila Breki) | /185 g | /185 g |
| Kurudi nyuma | 15 arcsec | 15 arcsec |
| Kelele | <70 dB | <70 dB |
| Kiwango cha Joto | -20 hadi 80 °C | -20 hadi 80 °C |
| Voltage ya Kufanya Kazi | 24–36 V | 24–36 V |
| Nguvu Iliyoainishwa | 36 W | 36 W |
| Uwiano wa Gear | 51 | 101 |
| Speed ya Iliyoainishwa | 60 rpm | 30 rpm |
| Torque ya Iliyoainishwa | 1 N·m | 1.6 N·m |
| Torque ya Juu | 2.8 N·m | 3.5 N·m |
| Usahihi wa Encoder | 19 bit | 19 bit |
| Aina ya Encoder | Dual Magnetic Encoder | Dual Magnetic Encoder |
Vipimo vya mchoro wa usakinishaji
Vipimo na marejeo ya usakinishaji yafuatayo yameelezwa kwenye mchoro wa usakinishaji wa PH08.
| Marejeo ya mchoro | Thamani |
|---|---|
| Upeo wa kipenyo cha mwili mzima | Ø39.5 ±0.1 |
| Urefu mzima | 43.8 ±0.05 |
| Mpangilio wa uso wa kufunga | Ø36 na mashimo 8-M2 yenye nyuzi, kina 4 |
| Mpangilio wa kufunga | Ø26 na mashimo 8-M1.6 yenye nyuzi, kina 3 |
| Mashimo | Mashimo nane Ø2, kina 5 |
| Ufunguzi wa katikati ya uso wa nyuma | Ø4.4 |
| Rejea ya pembe ya uso wa mbele wa kufunga | 22.5° |
| Upeo wa kipimo cha upande | Ø29.5 |
| Kipimo cha eneo la kiunganishi | 30 |
| Vipimo vya eneo la kiunganishi la mbele | 9 na 4.5 |
| Sehemu ya kiunganishi iliyoelezewa kwa undani | 2.5 ±0.02 |
| Sehemu ya maelezo ya kina | 3.5 |
| Rejeleo la nafasi | “Tumia eneo hili kuweka nafasi.” |
Motor ya EYOU PH08 — Mfano wa 3D (STP)
PH08 — Mchoro wa Usanidi (PDF)
Matumizi
- Roboti za kibinadamu
- Mikono ya roboti
- Exoskeletons
- Roboti wa mguu nne
- Magari ya AGV
- Roboti za ARU
Maelezo ya Kitaalamu
Maoni ya Bidhaa


Interfaces and Connections


Vipimo na Ujenzi



