EYOU PH17 Motor ya Kifundo cha Roboti, Motor ya Torque ya Rotor ya Ndani ya 80 mm, Uwiano wa 51/101
EYOU PH17 Motor ya Kifundo cha Roboti, Motor ya Torque ya Rotor ya Ndani ya 80 mm, Uwiano wa 51/101
EYOU
Bei ya kawaida
$873.00 USD
Bei ya kawaida
Bei ya mauzo
$873.00 USD
Bei ya kitengo
kwa
Ushuru umejumuishwa.
Usafirishaji imehesabiwa wakati wa kulipa.
Haikuweza kupakia upatikanaji wa kuchukua


Muhtasari
Motor ya EYOU PH17 Robot Joint Motor ni motor ya torque motor ya rotor wa ndani kwa ajili ya viungo vya roboti, ikiwa na nyumba ya silinda ya 80 mm, bore ya 14 mm, encoder ya sumaku mbili, na uwiano wa gia wa kuchagua wa 51 au 101.
Chagua toleo la PH17B lenye breki au toleo la PH17N lisilo na breki, kisha chagua uwiano wa gia wa 51 au 101. Uwiano wa 51 unatoa kasi ya 60 rpm na torque ya 22 N·m; uwiano wa 101 unatoa 30 rpm na 38 N·m.
Vipengele
- Muundo wa motor ya torque motor ya rotor wa ndani yenye nyumba ya silinda na flange ya pato ya mzunguko.
- Bore ya 14 mm na kipenyo cha 80 mm.
- Encoder ya sumaku mbili yenye usahihi wa 19-bit.
- Toleo la PH17B lenye breki au toleo la PH17N lisilo na breki linaweza kuchaguliwa.
- Uwiano wa gia wa kuchagua wa 51 na 101.
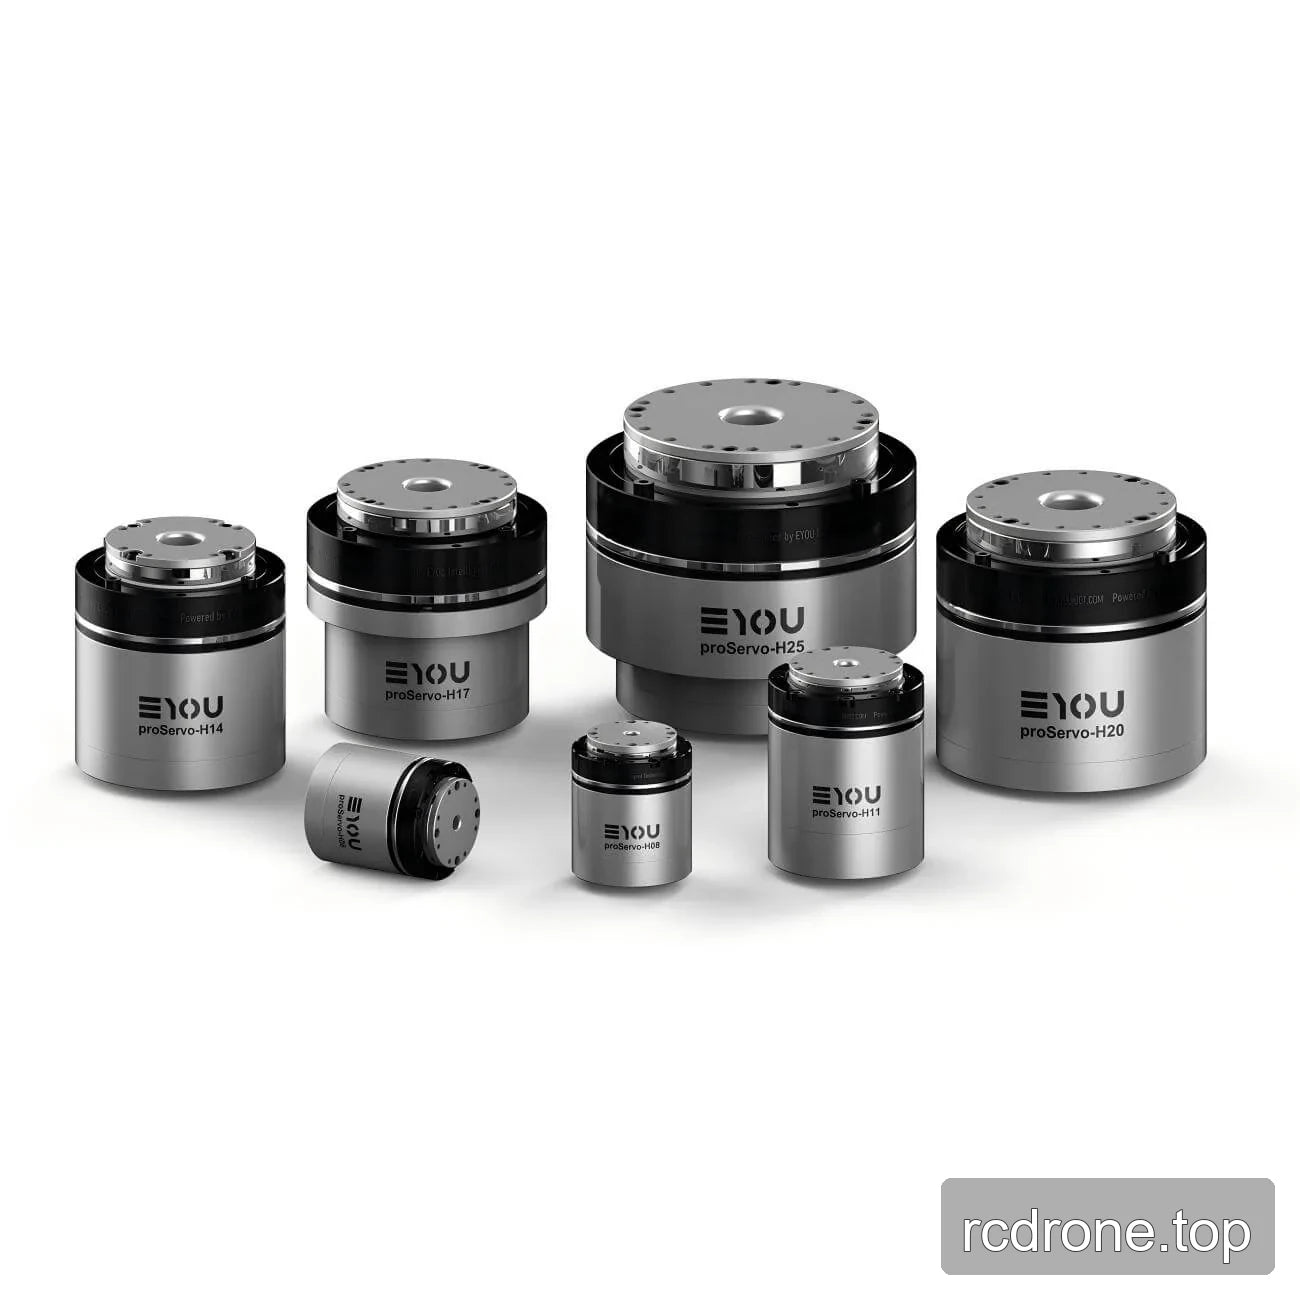
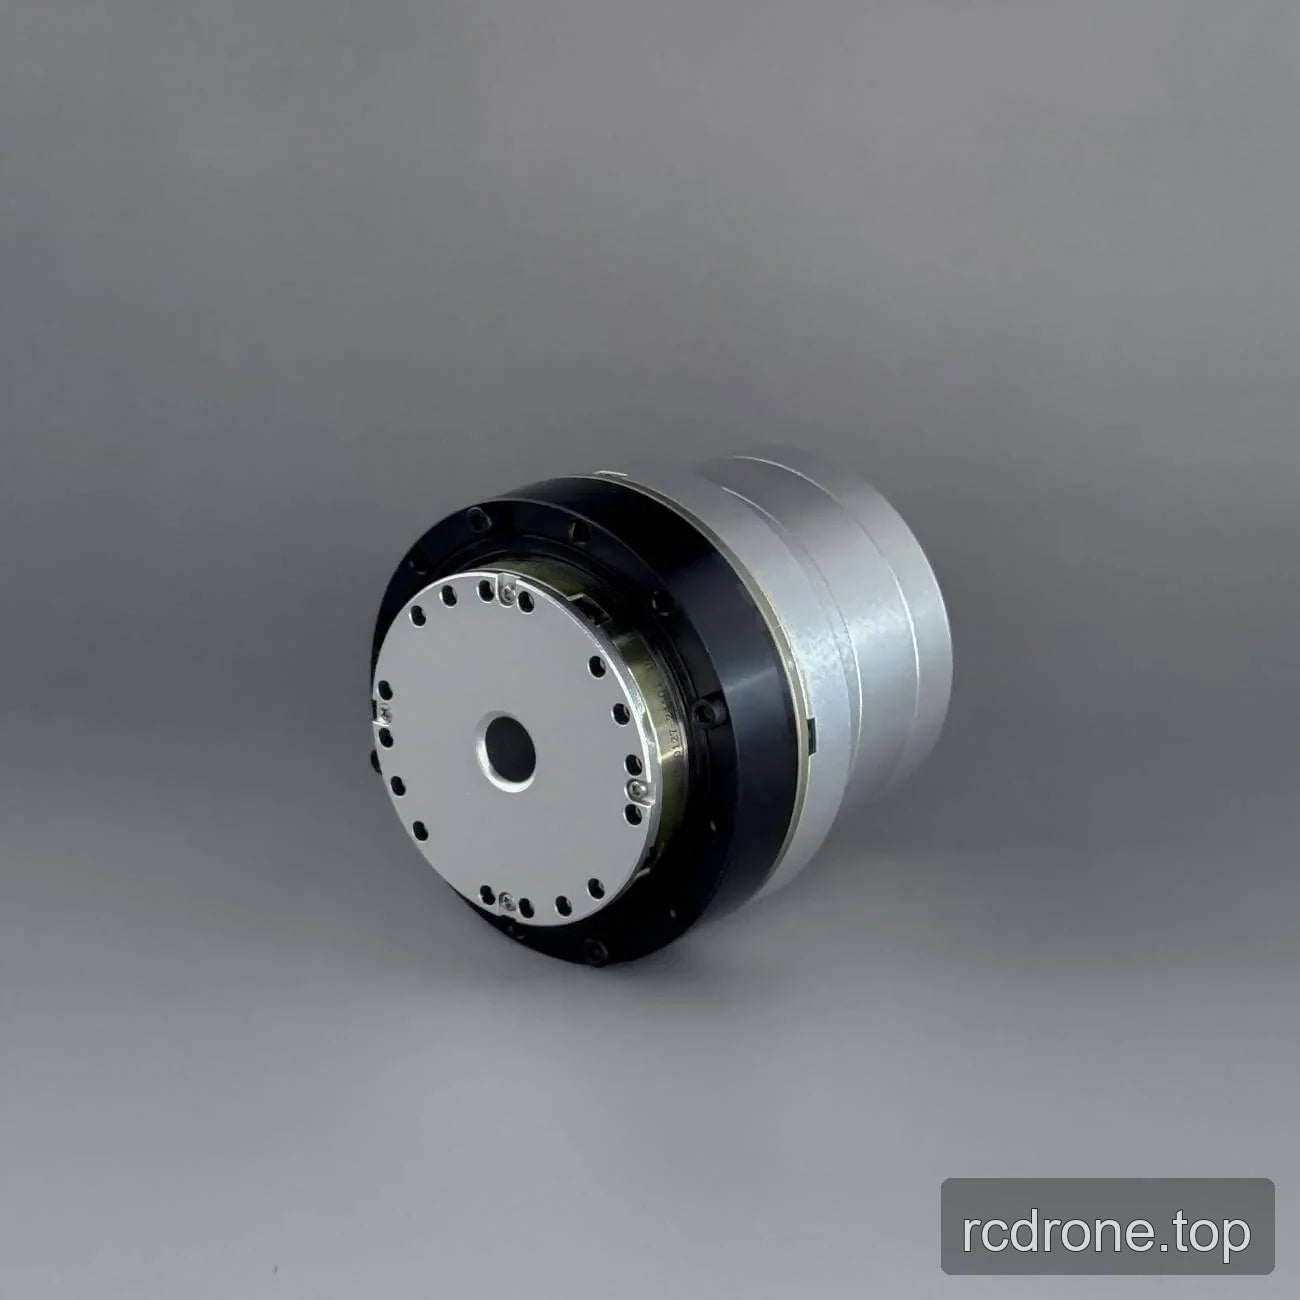
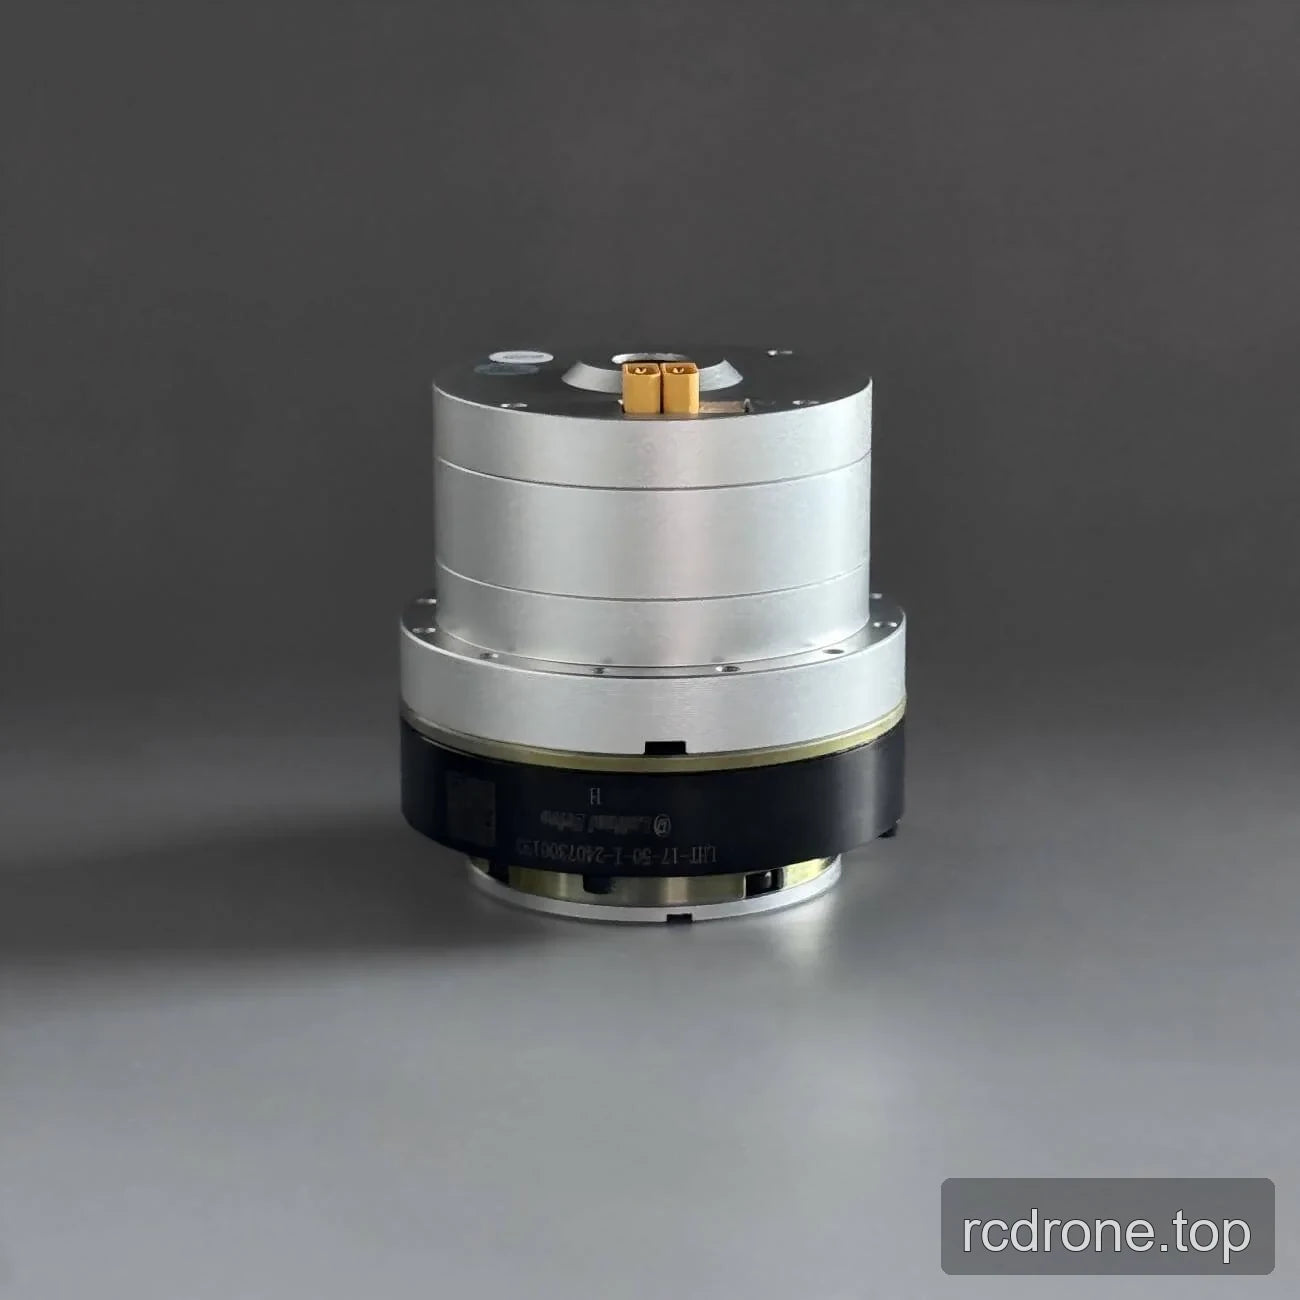
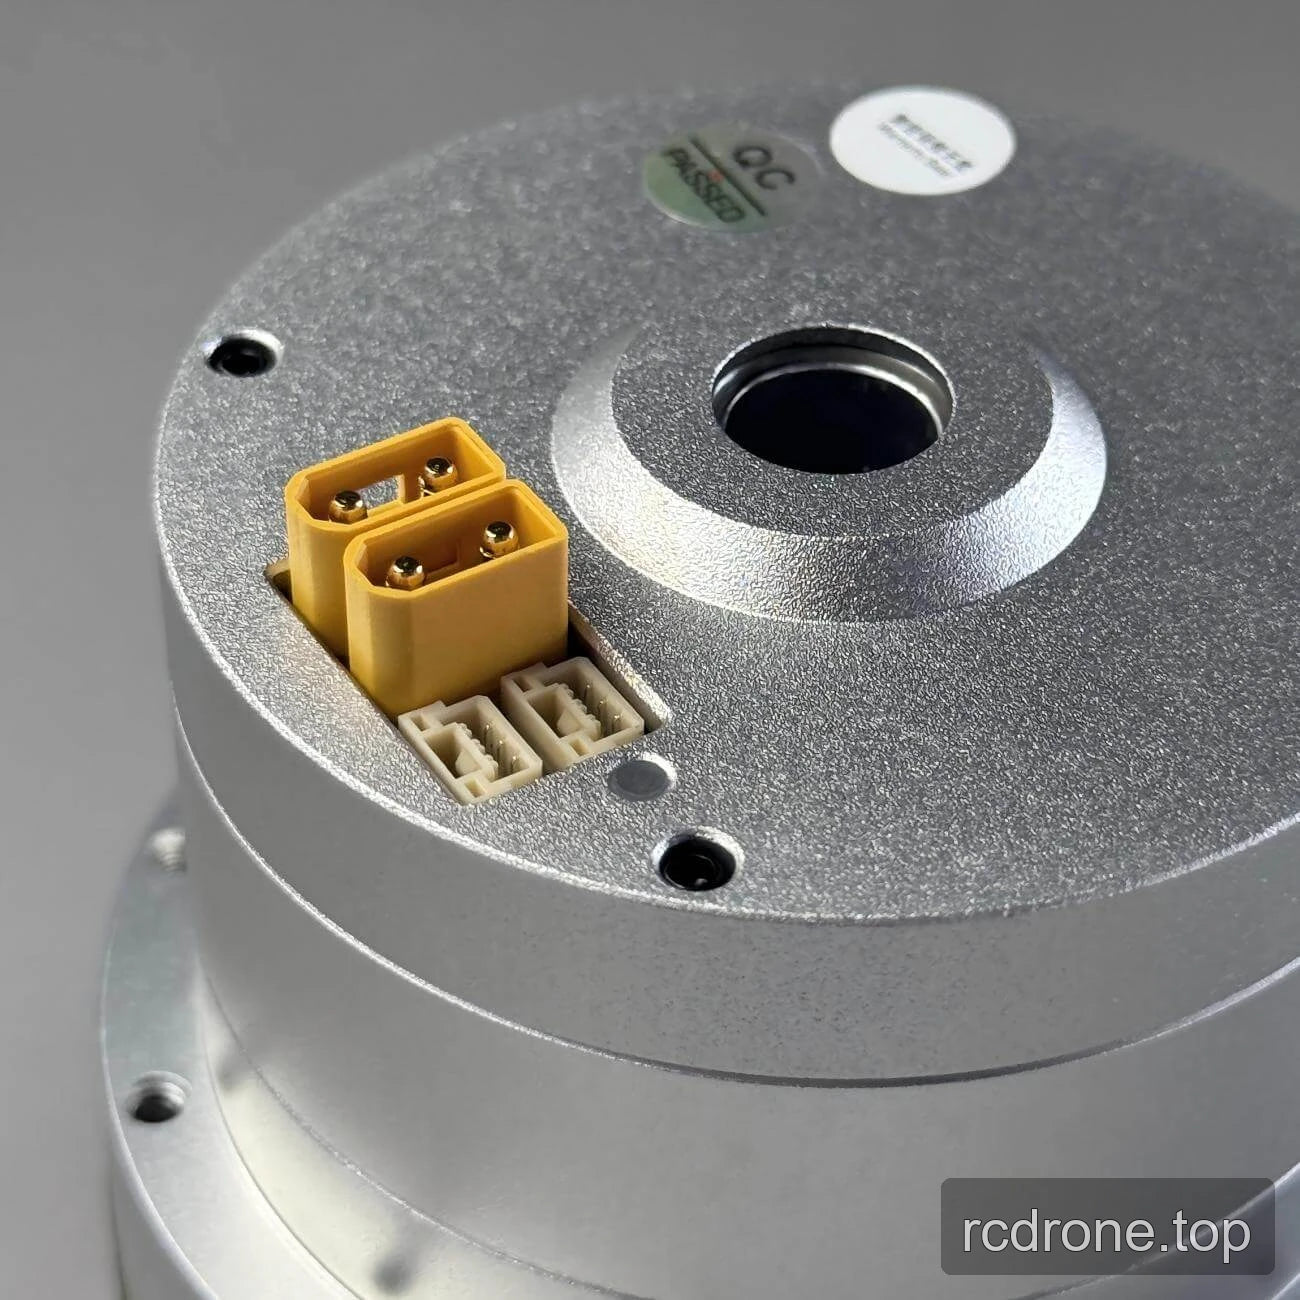
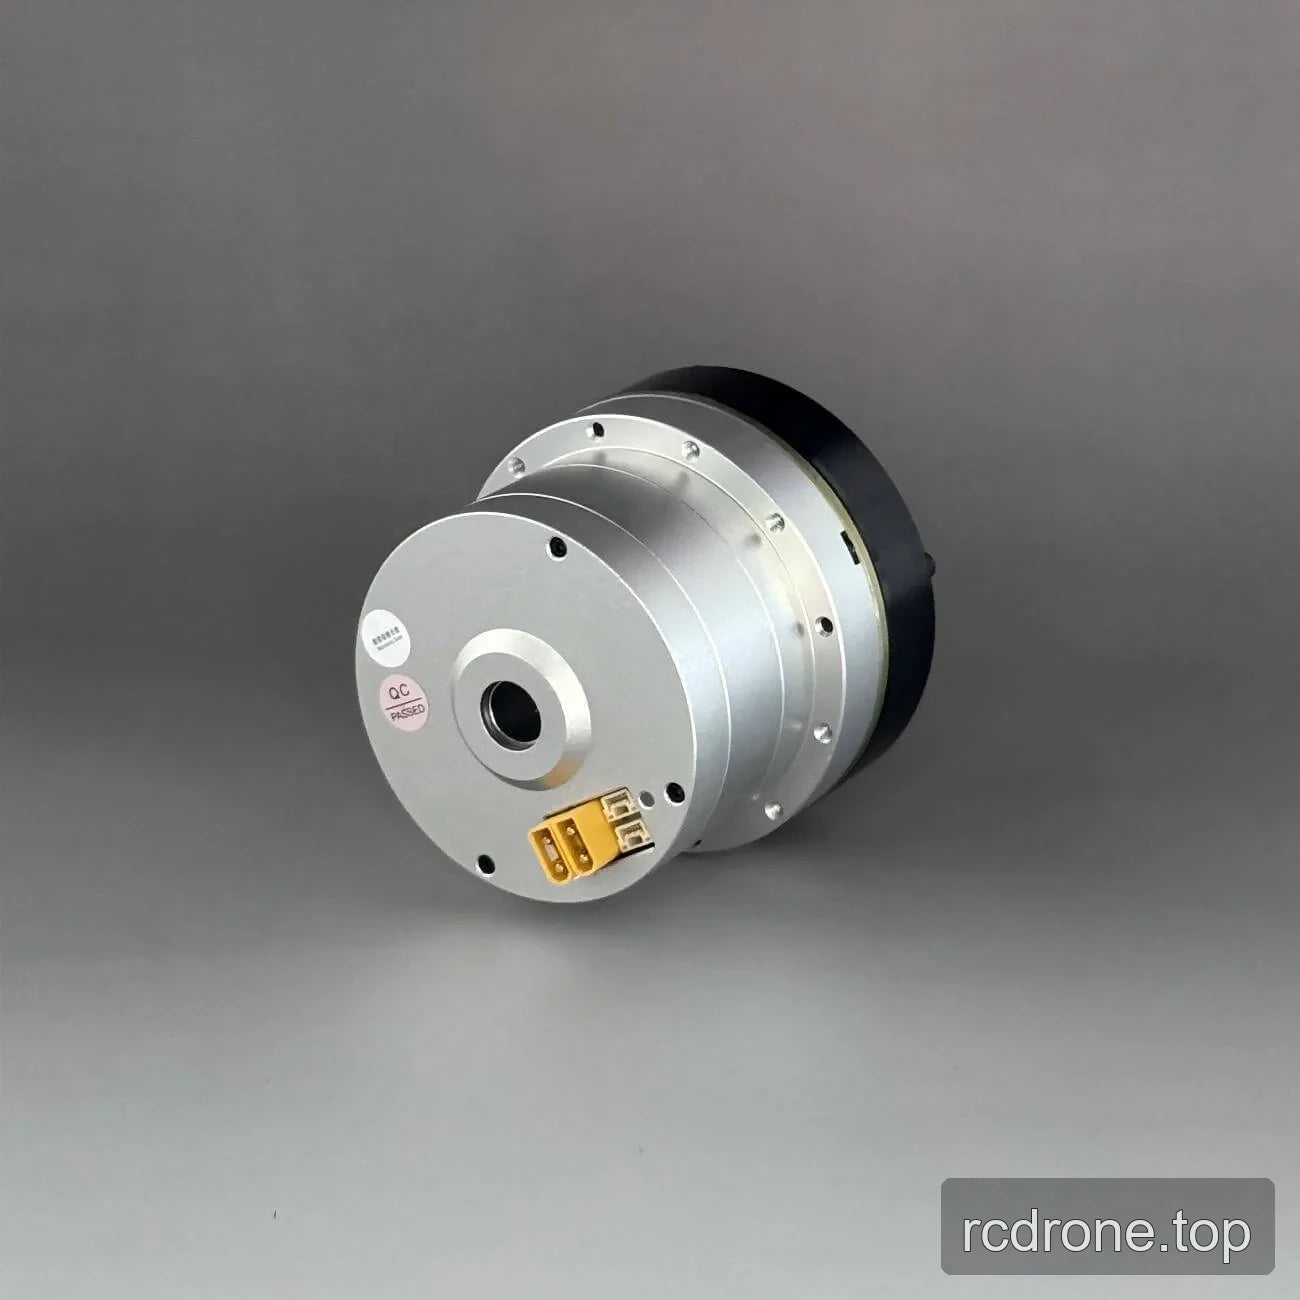
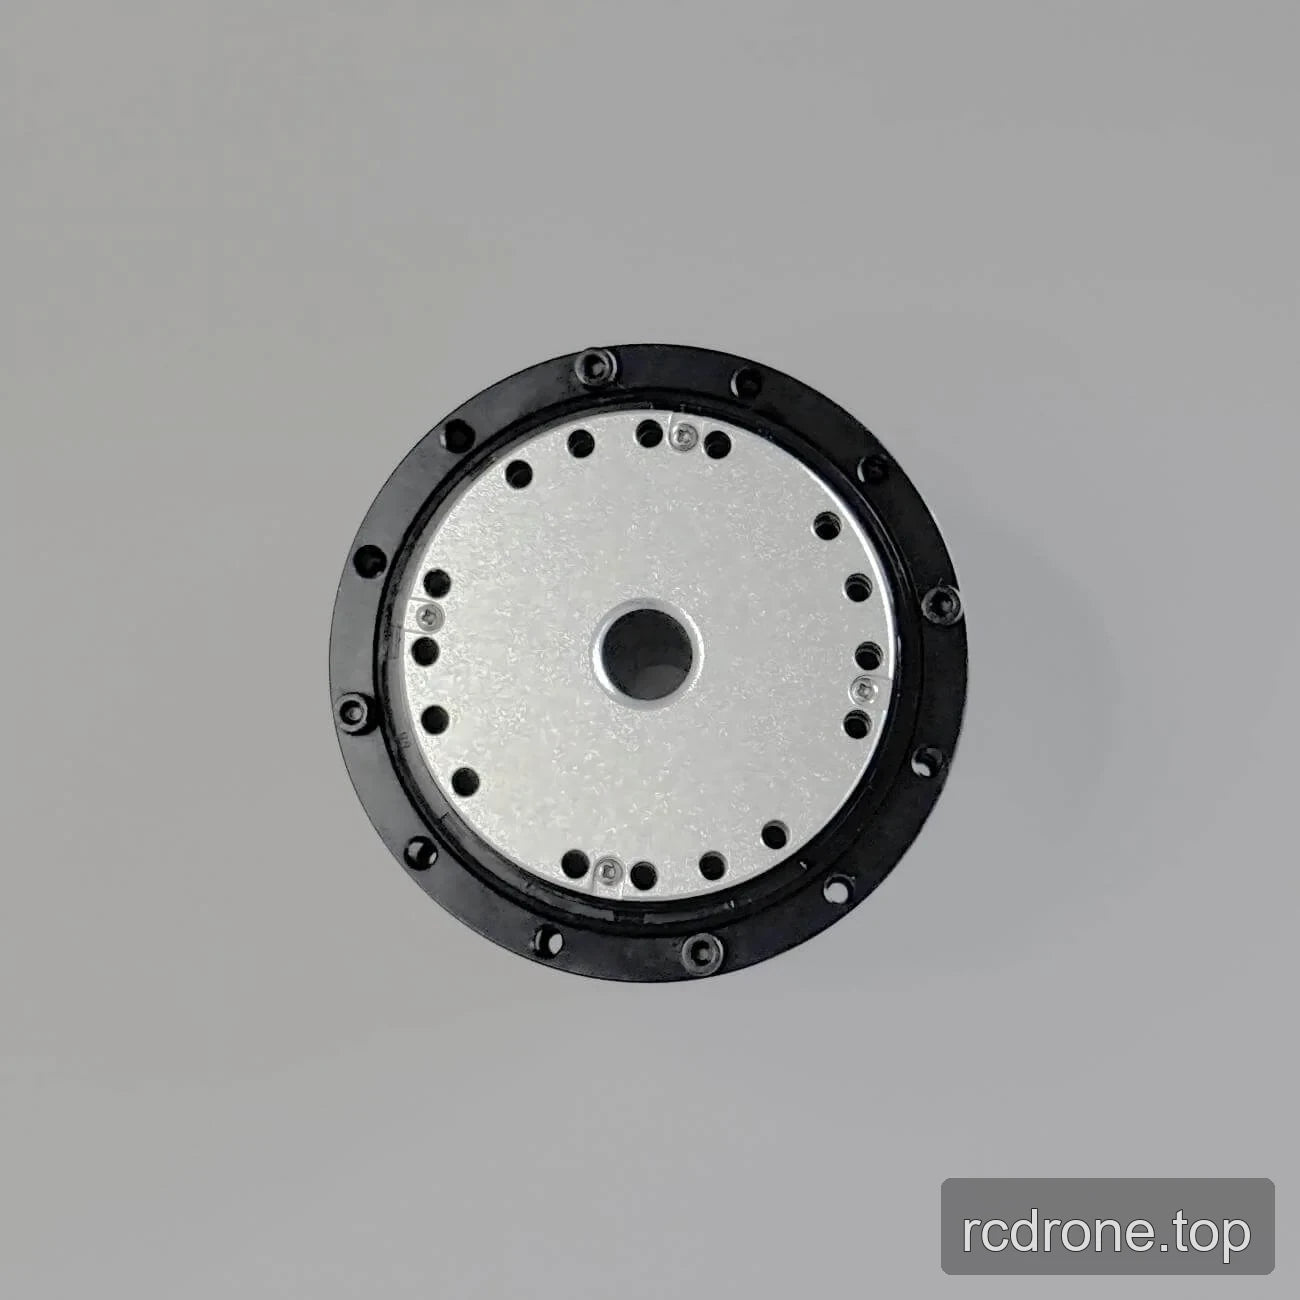
- Maoni ya bidhaa yanajumuisha flangi za mzunguko za kufunga, mifumo ya mashimo ya radial, na makazi mengi ya kiunganishi cha umeme.
Maelezo
| Parameta | PH17, Uwiano wa Gear 51 | PH17, Uwiano wa Gear 101 |
|---|---|---|
| Mfano | PH17 | PH17 |
| Aina ya motor | Motor ya Torque ya Rotor ya Ndani | Motor ya Torque ya Rotor ya Ndani |
| Upana | 80 mm | 80 mm |
| Shimo la ndani ID | 14 mm | 14 mm |
| Uzito | 1,350 g na breki / 1,223 g bila breki | 1,350 g na breki / 1,223 g bila breki |
| Backlash | 15 arcsec | 15 arcsec |
| Kelele | <70 dB | <70 dB |
| Kiwango cha joto | -20 hadi 80 °C | -20 hadi 80 °C |
| Voltage ya kufanya kazi | 24 hadi 48 V | 24 hadi 48 V |
| Nguvu iliyokadiriwa | 200 W | 200 W |
| Uwiano wa gear | 51 | 101 |
| Speed iliyokadiriwa | 60 rpm | 30 rpm |
| Torque iliyokadiriwa | 22 N·m | 38 N·m |
| Torque ya kilele | 52 N·m | 66 N·m |
| Usahihi wa encoder | 19 bit | 19 bit |
| Aina ya encoder | Encoder ya Magnetic Mbili | Encoder ya Magnetic Mbili |
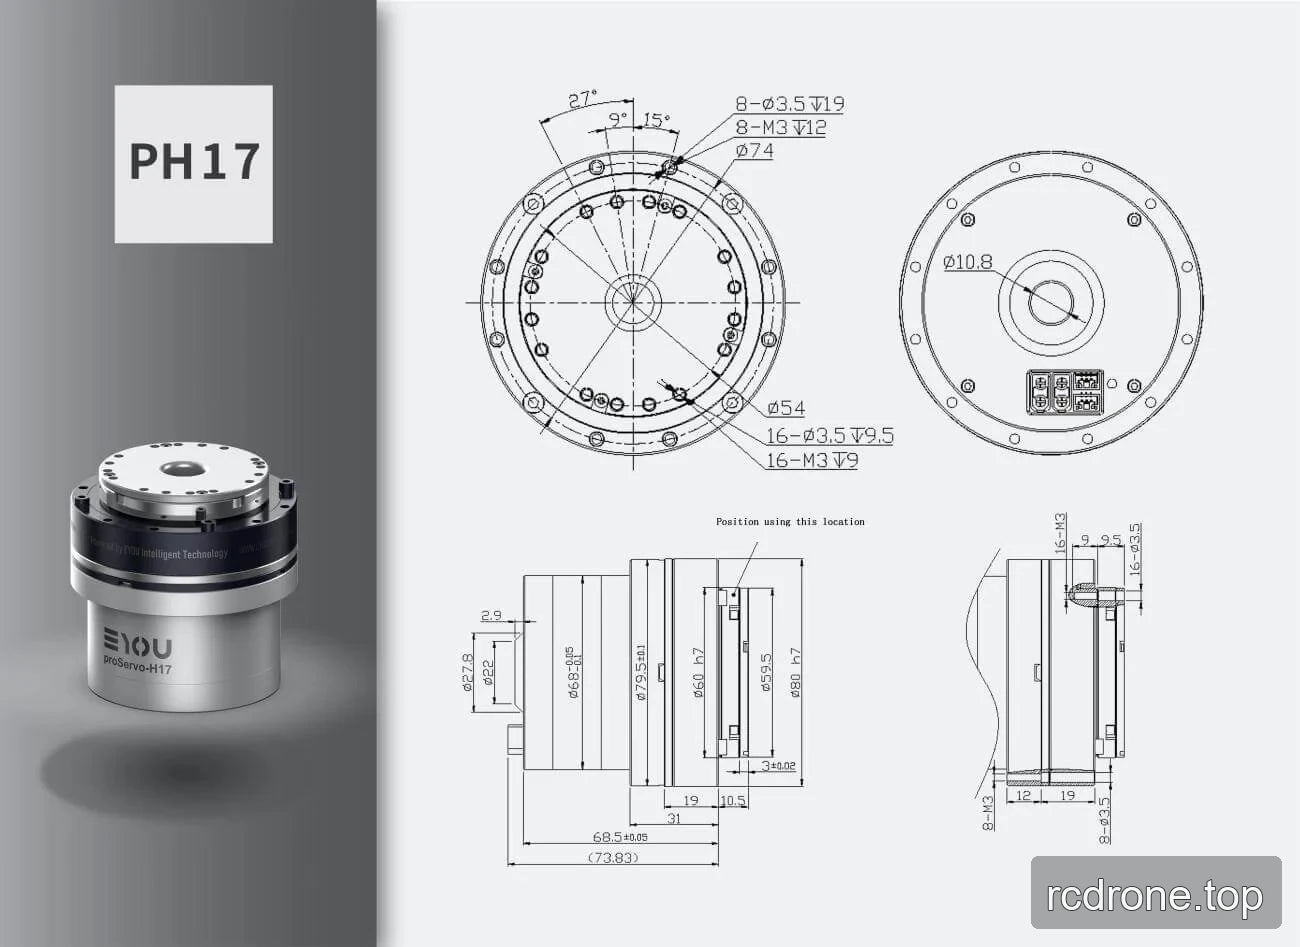
PH17 Vipimo vya Mchoro na Maelezo ya Kuweka
| Kipengele cha mchoro | Maelezo yanayoungwa mkono |
|---|---|
| Mpangilio wa mbele wa kufunga | Mashimo 8, 3.5 mm kipenyo, 19 mm kina; mashimo 8 ya M3, kina 12 mm |
| Vipimo vya mviringo vya mbele | Ø74 mm na Ø54 mm |
| Mpangilio wa pili wa kufunga | Mashimo 16, kipenyo 3.5 mm, kina 9.5 mm; mashimo 16 ya M3, kina 9 mm |
| Vipimo vya upande wa profaili | Ø27.8 mm, Ø22 mm, Ø68 mm (+0.1/-0.1 uvumilivu), Ø79.5 mm (±0.1 uvumilivu), Ø60 h7, Ø58.5 mm, na Ø80 h7 |
| Vipimo vya axial vya upande wa profaili | 2.9 mm; 68.5 mm (±0.05 uvumilivu); 73.83 mm kipimo cha rejea; 31 mm; 19 mm; 10.5 mm; na 3 mm (±0.02 uvumilivu) |
| Maelezo ya kufunga upande wa nyuma | Mashimo 16 ya M3, kipimo 9 mm, na mashimo 16 yenye kipenyo 3.5 mm; mashimo 8 ya M3 na mashimo 8 yenye 3.5 mm kipenyo |
| Vipimo vya axial upande wa nyuma | 12 mm na 19 mm |
Matumizi
- Roboti za kibinadamu
- Silaha za roboti
- Exoskeletons
- Roboti za mguu nne
- Magari ya AGV
- Roboti za ARU
Maelezo ya Kitaalamu
Maoni ya Bidhaa
Viunganisho na Mifumo
Vipimo na Ujenzi