


EYOU PHU20H-90-F Kiendeshi cha Roboti cha Harmonic, Uwiano wa 80/100/120 kwa Roboti
EYOU PHU20H-90-F Kiendeshi cha Roboti cha Harmonic, Uwiano wa 80/100/120 kwa Roboti
EYOU
Bei ya kawaida
$863.00 USD
Bei ya kawaida
Bei ya mauzo
$863.00 USD
Bei ya kitengo
kwa
Ushuru umejumuishwa.
Usafirishaji imehesabiwa wakati wa kulipa.
Haikuweza kupakia upatikanaji wa kuchukua


Muhtasari
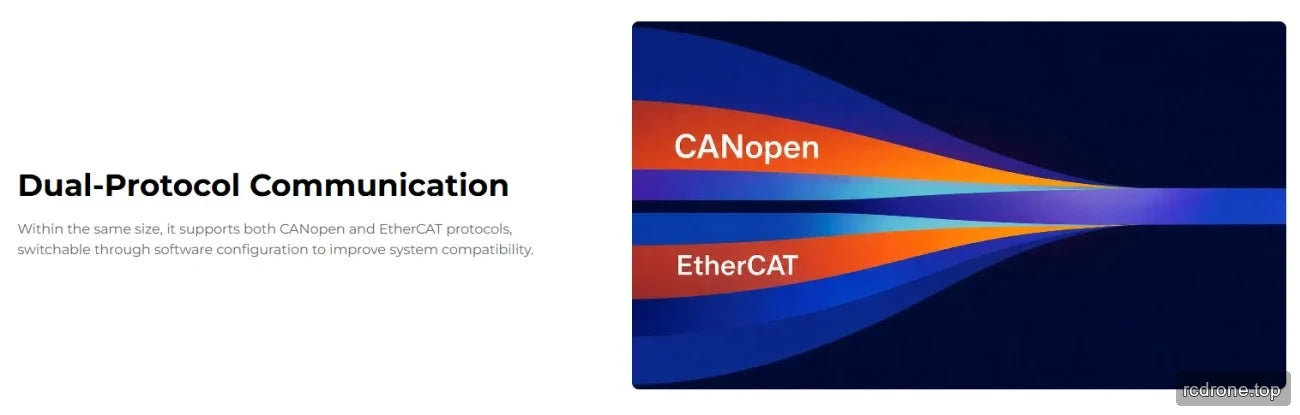
Moduli ya EYOU PHU20H-90-F ni actuators ya roboti ya harmonic-reducer yenye uwiano wa kupunguza wa 80, 100, au 120 unaoweza kuchaguliwa na chaguo la kuwa na breki au bila breki. Dereva yake iliyojengwa inasaidia mawasiliano ya EtherCAT na CANopen, wakati usambazaji wa 48 VDC na encoders za 19-bit za absolute mbili zinasaidia kuunganishwa katika mifumo ya viungo vya roboti. Mifano ya matumizi inayoungwa mkono ni pamoja na roboti za kibinadamu, mikono ya roboti, exoskeletons, roboti za mguu minne, magari ya AGV, na roboti za ARU.
Vipengele
- Reducer ya harmonic yenye mpangilio wa mwili uliogawanyika ukitenganisha motor na reducer.
- Uwiano wa kupunguza unaoweza kuchaguliwa wa 80, 100, na 120; uwiano uliochaguliwa hubadilisha torque ya pato iliyoorodheshwa, kasi, na thamani za inerti ya pato sawa.
- Inapatikana ikiwa na breki au bila breki.
- Dereva iliyojengwa na encoders mbili za absolute: upande wa motor 19-bit na upande wa reducer 19-bit.
- Protokali za mawasiliano: EtherCAT na CANopen.
- Interfaces za dereva: nguvu (DC in/DC out), CAN FD (In/Out), EtherCAT (In/Out), na STO (1, 2).
- Modes za udhibiti: Nafasi ya Profaili (PP), Kasi ya Profaili (PV), Torque ya Profaili (PT), Nafasi ya Mzunguko wa Kijamii (CSP), Udhibiti wa Nguvu (CSF), nk.
Maelezo ya kiufundi
Maelezo ya Pamoja
| Kigezo | Thamani |
|---|---|
| Mfano wa Moduli | PHU-20H-90-F |
| Aina ya Reducer | Harmonic |
| Nguvu ya Kiwanda ya Motor | 267 W |
| Torque ya Kiwanda ya Motor | 0.85 N·m |
| Torque ya Juu ya Motor | 2.55 N·m |
| Breki (B/N) | B/N |
| Vipimo (Nje ya Kipenyo × Axial) | Φ90 × 94 mm |
| Uzito (B/N) | 1.9 / 1.74 kg |
| Diameter ya Hollow | 13 mm |
| Muonekano wa Nyumba (Rangi ya Mchakato) | Black anodized (siyo sandblasted) |
| Muonekano wa Reducer (Rangi ya Mchakato) | Rangi ya nje imewekwa giza |
| Load ya Radial (dynamic/static) inayoruhusiwa kwenye Output | 650 N |
| Load ya Axial (dynamic/static) inayoruhusiwa kwenye Output | 650 N |
| Output Bending Moment | 140 N·m |
| Torque Sensor Range | 110 N·m |
| Torque Sensor Accuracy | ≤±0.5 %F.S |
| Torque Sensor Resolution | 0.1 %F.S |
| Kipimo cha Torque Overload Limit | 300 %F.S |
| Kiwango cha Sampuli ya Kipimo cha Torque (Digital) | 8 kHz |
| Bandwidth ya Torque Closed-loop | 30 Hz |
| Masafa ya Udhibiti wa Impedance | 1 kHz |
| Voltage ya Kazi iliyokadiriwa | 48 VDC |
| Wigo wa Voltage ya Kazi | 24–48 VDC |
| Dereva | Imara ndani |
| Encoder/Bit | Dual absolute / upande wa motor 19-bit & upande wa reducer 19-bit |
| Kiunganishi cha Dereva (tazama maelezo ya mfano wa terminal) | Nguvu (DC in/DC out), CAN FD (In/Out), EtherCAT (In/Out), STO (1, 2) |
| Protokali ya Mawasiliano (tazama maelezo ya mawasiliano) | EtherCAT / CANopen |
| Modes za Udhibiti | Profaili ya Nafasi (PP), Profaili ya Kasi (PV), Profaili ya Torque (PT), Nafasi ya Mzunguko wa Kijamii (CSP), Udhibiti wa Nguvu (CSF), nk. |
| Joto la Kazi la Mazingira | -10–60 °C |
| Joto la Nyumba ya Kazi | ≤60 °C |
| Kelele | ≤60 dB |
| Maisha | >10,000 h |
Mahitaji Maalum ya Uwiano
| Parameta | Uwiano 80 | Uwiano 100 | Uwiano 120 |
|---|---|---|---|
| Uwiano wa Kupunguza | 80 | 100 | 120 |
| Nguvu ya Pamoja ya Kadirio — Kizuizi cha Maisha | 110 W | 105 W | 87 W |
| Torque ya Kadirio kwa 2000 rpm Ingizo | 42 N·m | 50 N·m | 50 N·m |
| Torque ya Mizigo ya Kawaida kwa Kutoka | 58 N·m | 61 N·m | 61 N·m |
| Torque ya Kilele kwa Kutoka | 91 N·m | 102 N·m | 108 N·m |
| Torque ya Nje inayoruhusiwa kwa Kutoka (Wakati wa Haraka) | 158 N·m | 182 N·m | 182 N·m |
| Backlash | ≤20 arcsec | ≤20 arcsec | ≤20 arcsec |
| Speed ya Kadirio kwa Kutoka — Kizuizi cha Maisha | 25 rpm | 20 rpm | 17 rpm |
| Speed ya Kilele kwa Kutoka | 38 rpm | 31 rpm | 25 rpm |
| Uthabiti wa Torsional wa Reducer | 23,000 N·m/rad | 23,000 N·m/rad | 23,000 N·m/rad |
| Inertia ya Ingizo ya Reducer (B) | 137.378 kg·mm² | 137.378 kg·mm² | 137.378 kg·mm² |
| Ushikaji wa Inertia wa Pamoja (B) | 879,219 kg·mm² | 1,373,780 kg·mm² | 1,978,243 kg·mm² |
Maombi
- Roboti za kibinadamu
- Mikono ya roboti
- Exoskeletons
- Roboti za wanyama wanne
- Magari ya AGV
- Roboti za ARU
Hati
- MUWEZO WA EYOU — Mwongozo wa Mtumiaji (PDF)
- PHU20 EYOU — Mfano wa 3D (STP)
- EYOU PHU20H 90 F Mchoro — Mchoro (PDF)
- EYOU PHU RHU Series Joint CANopen EtherCAT Mawasiliano — Mwongozo (PDF)
- EYOU Katalogi ya Pamoja ya Roboti — Katalogi ya Bidhaa za Pamoja za Roboti (PDF)
- EYOU RP Series EN V1.0 20260608 — Mwongozo wa Mtumiaji (PDF)
- EYOU UART Debug Module — Mwongozo wa Mtumiaji (PDF)
Maelezo ya Kijamii
Maoni ya Bidhaa

Vipengele na Ubunifu


Mifano ya Maombi


Chaguzi na Ulinganisho wa Mifano

Viunganisho na Mifumo
Maelezo ya Ziada ya Bidhaa



