EYOU PHU25H-110 Kiendeshi cha Harmonic kwa Kifundo cha Roboti, 48 VDC EtherCAT/CANopen kwa Roboti
EYOU PHU25H-110 Kiendeshi cha Harmonic kwa Kifundo cha Roboti, 48 VDC EtherCAT/CANopen kwa Roboti
EYOU
Bei ya kawaida
$773.00 USD
Bei ya kawaida
Bei ya mauzo
$773.00 USD
Bei ya kitengo
kwa
Ushuru umejumuishwa.
Usafirishaji imehesabiwa wakati wa kulipa.
Haikuweza kupakia upatikanaji wa kuchukua


Muhtasari
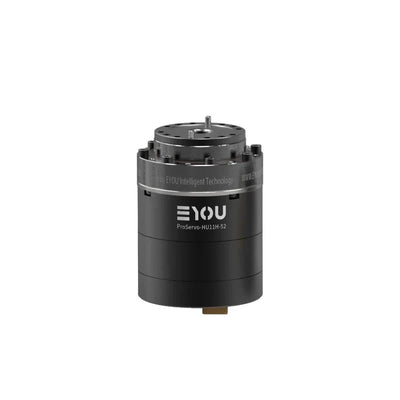
EYOU PHU25H-110 ni actuator ya joint robot yenye dereva uliojengwa ndani, voltage ya kufanya kazi ya 48 VDC, na mawasiliano ya EtherCAT/CANopen. Uwiano wa kupunguza unaoweza kuchaguliwa wa 81, 101, na 121 unatoa kasi tofauti ya pato, torque, na thamani za inertia. Chaguo za breki na zisizo na breki zinapatikana kwa ajili ya robotics ikiwa ni pamoja na roboti za kibinadamu, mikono ya roboti, exoskeletons, roboti za mguu nne, magari ya AGV, na roboti za ARU.
Vipengele
- Reducer ya harmonic yenye dereva uliojengwa ndani.
- Voltage ya kufanya kazi ya 48 VDC; anuwai ya voltage ya kufanya kazi ya 24–48 VDC.
- Encoders mbili za absolute: motor upande 19-bit na reducer upande 19-bit.
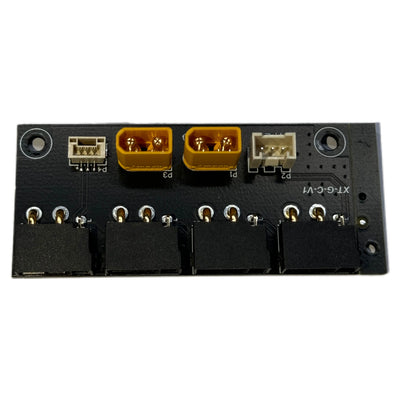
- Nguvu (DC in/DC out), CAN FD (in/out), EtherCAT (in/out), na STO (1, 2) interfaces za dereva.
- Protokali za mawasiliano za EtherCAT na CANopen, zikiwa na chaguo la protokali linaloweza kusanidiwa kwa programu.
- Njia za kudhibiti zinazoungwa mkono: Nafasi ya Profaili (PP), Kasi ya Profaili (PV), Torque ya Profaili (PT), Nafasi ya Mzunguko wa Sawa (CSP), Kasi ya Mzunguko wa Sawa (CSV), nk.
- Muundo wa mwili uliogawanyika ukitenganisha motor na reducer; mfululizo wa PHU un وصف kama kutoa moduli za kazi za kudhibiti nguvu za hiari.
- Chagua kati ya Na Breki au Bila Breki; jedwali la spesifikesheni linaonyesha thamani za usanidi wa breki kama B/N.
Maombi
- Roboti wa kibinadamu
- Michemu ya roboti
- Exoskeletons
- Roboti wa mguu nne
- Magari ya AGV
- Roboti za ARU
- Automatiki za viwandani na matumizi ya roboti za uzito mkubwa
- Michemu za roboti za ushirikiano
Maelezo ya kiufundi
| Kigezo | 81 uwiano | 101 uwiano | 121 uwiano |
|---|---|---|---|
| Mfano wa Moduli | PHU-25H-110 | ||
| Aina ya Reducer | Harmonic | ||
| Nguvu ya Motor iliyokadiriwa (W) | 586 | ||
| Torque ya Motor iliyokadiriwa (N·m) | 1.6 | ||
| Torque ya Peak ya Motor (N·m) | 4.8 | ||
| Kiwango cha Kupunguza | 81 | 101 | 121 |
| Nguvu Iliyokadiriwa ya Pamoja (W) - Kizuizi cha Maisha | 202 | 174 | 145 |
| Torque Iliyokadiriwa kwa 2000 rpm Ingizo (N·m) | 78 | 84 | 84 |
| Torque ya Mizigo ya Kawaida kwa Matokeo (N·m) | 107 | 133 | 133 |
| Torque ya Juu kwa Matokeo (N·m) | 169 | 194 | 207 |
| Torque ya Nje Iliyokubaliwa kwa Matokeo (Wakati) (N·m) | 315 | 351 | 376 |
| Backlash (arcsec) | ≤20 | ≤20 | ≤20 |
| Speed Iliyokadiriwa kwa Matokeo (rpm) - Kizuizi cha Maisha | 25 | 20 | 17 |
| Speed ya Juu kwa Matokeo (rpm) | 44 | 36 | 30 |
| Breki (B/N) | B/N | ||
| Vipimo (Nje ya Kipenyo × Axial) (mm) | Φ110 × 94 | ||
| Uzito (kg) (B/N) | 2.54 / 2.35 | ||
| Diameter ya Hollow (mm) | 13 | ||
| Muonekano wa Housing (Rangi ya Mchakato) | Black anodized (isiyo sandblasted) | ||
| Muonekano wa Reducer (Rangi ya Mchakato) | Rangi ya nje imewekwa giza | ||
| Mzigo wa Radial (dynamiki/statiki) Unaoruhusiwa kwenye Matokeo (N) | 900 | ||
| Mzigo wa Axial (dynamiki/statiki) Unaoruhusiwa kwenye Matokeo (N) | 900 | ||
| Moment ya Kukunja ya Matokeo (N·m) | 243 | ||
| Uthibitisho wa Torsional wa Reducer (N·m/rad) | 46000 | 46000 | 46000 |
| Inertia ya Kuingiza ya Reducer (kg·mm²) (B) | 251.975 | 251.975 | 251.975 |
| Ushirikiano wa Pamoja wa Inertia (kg·mm²) (B) | 1653208 | 2570397 | 3689166 |
| Voltage ya Kufanya Kazi Iliyokadiriwa (VDC) | 48 | ||
| Kiwango cha Voltage ya Kufanya Kazi (VDC) | 24–48 | ||
| Dereva | Imara ndani | ||
| Encoder/Bit (bit) | Dual Absolute / Upande wa Motor 19Bit & Upande wa Reducer 19Bit | ||
| Kiunganishi cha Dereva (tazama maelezo ya mfano wa terminal) | Nguvu (DC ndani DC nje), CAN FD (Ndani, Nje), EtherCAT (Ndani, Nje), STO (1, 2) | ||
| Protokali ya Mawasiliano (tazama maelezo ya mawasiliano) | EtherCAT / CANopen | ||
| Modes za Udhibiti | Profaili ya Nafasi (PP), Profaili ya Kasi (PV), Profaili ya Torque (PT), Nafasi ya Mzunguko wa Sawa (CSP), Kasi ya Mzunguko wa Sawa (CSV), nk. | ||
| Joto la Mazingira ya Uendeshaji (°C) | -20–60 | ||
| Joto la Nyumba ya Uendeshaji (°C) | ≤60 | ||
| Kelele (dB) | ≤60 | ||
| Muda wa Maisha (h) | >10000 | ||
Pakua
- EYOU CANable — Mwongozo wa Mtumiaji (PDF)
- PHU25 EYOU — Mfano wa 3D (STP)
- EYOU PHU25H 110 Mchoro — Mchoro (PDF)
- EYOU PHU RHU Mfululizo wa Pamoja CANopen EtherCAT Mawasiliano — Mwongozo (PDF)
- EYOU Katalogi ya Pamoja ya Roboti — Katalogi ya Bidhaa za Pamoja za Roboti (PDF)
- EYOU RP Mfululizo EN V1.0 20260608 — Mwongozo wa Mtumiaji (PDF)
- EYOU UART Moduli wa Kurekebisha — Mwongozo wa Mtumiaji (PDF)
Maelezo ya Kitaalamu
Maoni ya Bidhaa

Vipengele na Ubunifu


Mifano ya Maombi


Chaguzi na Ulinganisho wa Mifano

Viunganishi na Mifumo ya Unganisho