EYOU RHU14L-52 48V Kiendeshi cha Pamoja cha Roboti cha Harmonic, Uwiano wa 50/80/100 kwa Roboti za Kiumbo cha Mwanadamu
EYOU RHU14L-52 48V Kiendeshi cha Pamoja cha Roboti cha Harmonic, Uwiano wa 50/80/100 kwa Roboti za Kiumbo cha Mwanadamu
EYOU
Bei ya kawaida
$495.00 USD
Bei ya kawaida
Bei ya mauzo
$495.00 USD
Bei ya kitengo
kwa
Ushuru umejumuishwa.
Usafirishaji imehesabiwa wakati wa kulipa.
Haikuweza kupakia upatikanaji wa kuchukua


Muhtasari
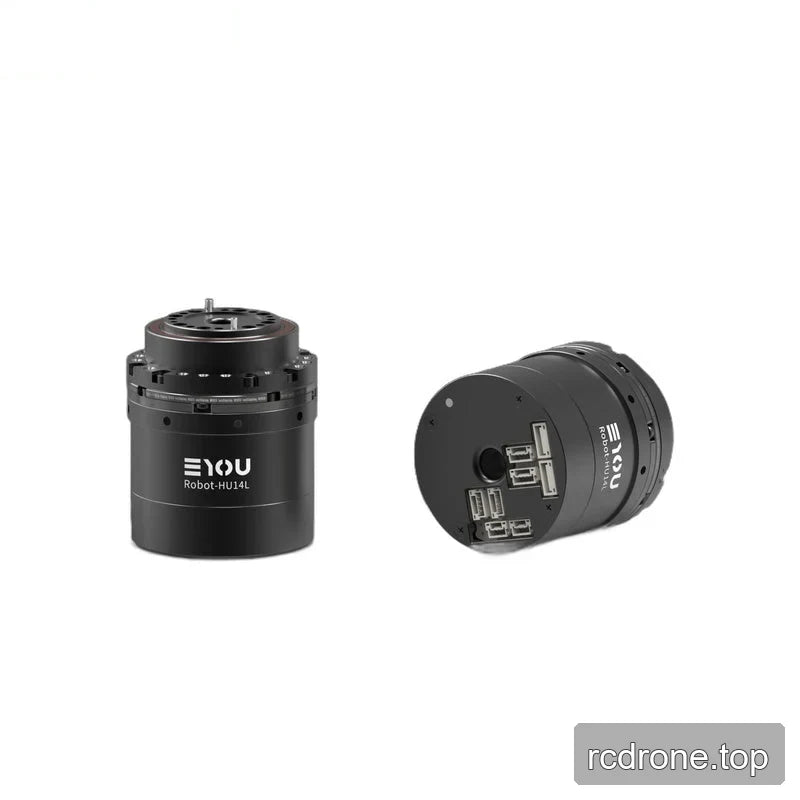
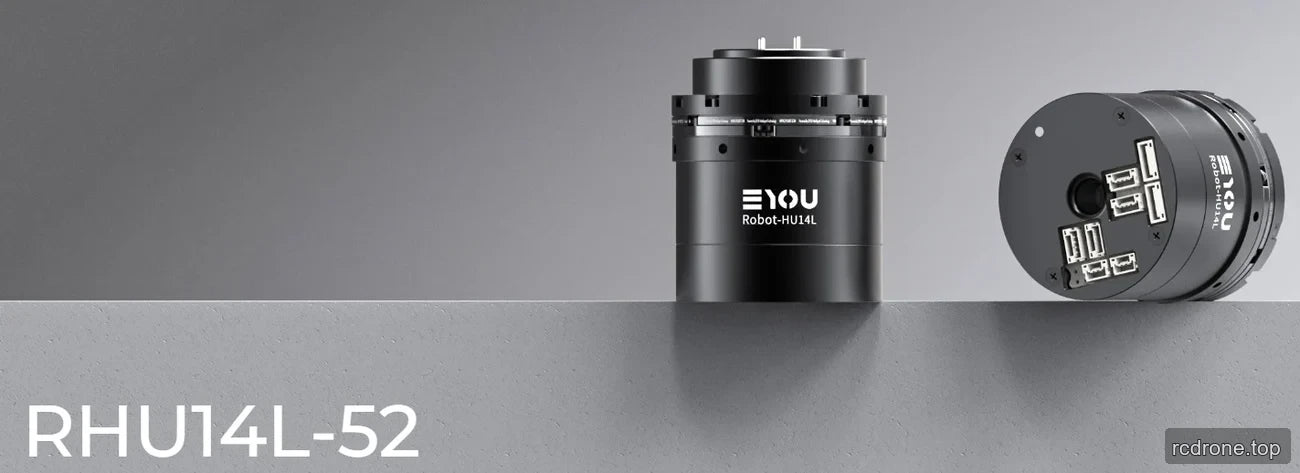
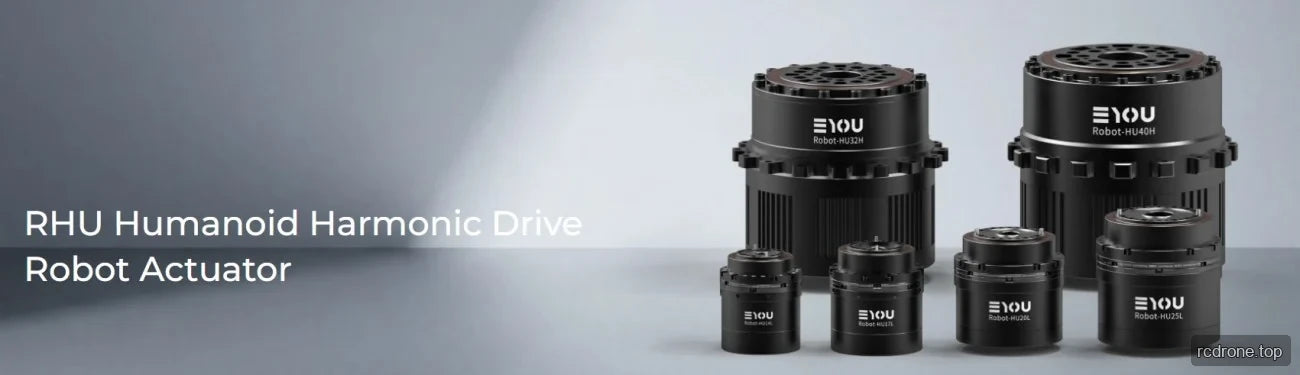
EYOU RHU14L-52 ni actuator ya pamoja ya roboti ya 48 V harmonic-drive kwa viungo vya roboti za kibinadamu. Inachanganya reducer ya harmonic, dereva wa ndani, na encoder ya absolute ya pande mbili, ikiwa na chaguo za uwiano wa kupunguza 50, 80, au 100 na chaguo za na breki au bila breki. Mawasiliano ya EtherCAT na CANopen, njia nyingi za udhibiti, na vipimo vya kompakt 52 × 65 mm vinasaidia kuunganishwa katika muundo wa viungo vya roboti.
Vipengele
- Reducer ya harmonic yenye dereva wa ndani.
- Encoder ya absolute ya pande mbili: motor upande 17-bit na reducer upande 19-bit.
- Voltage ya kufanya kazi iliyokadiriwa ya 48 VDC; anuwai ya voltage ya kufanya kazi ya 24–48 VDC.
- Mawasiliano ya EtherCAT na CANopen.
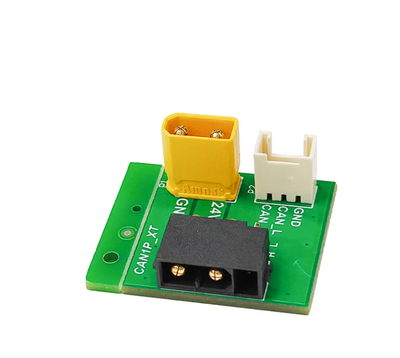
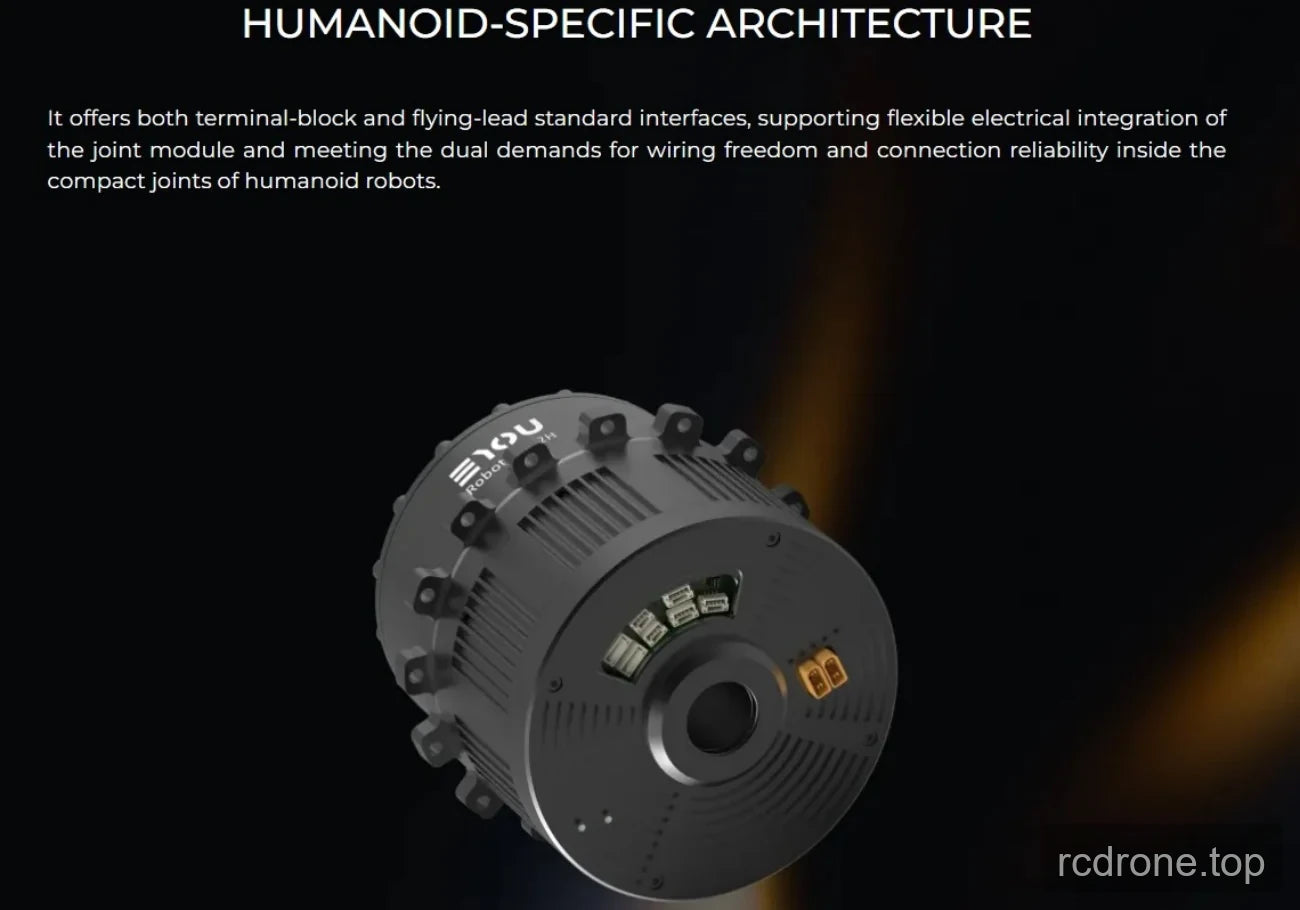
- Interfaces za nguvu (DC in/DC out), CAN FD (In/Out), EtherCAT (In/Out), na STO (1, 2); angalia maelezo ya mfano wa terminal.
- Chaguo za uwiano wa kupunguza 50, 80, na 100, pamoja na chaguo za breki na zisizo na breki.
- Njia za kudhibiti: Profaili ya Nafasi (PP), Profaili ya Kasi (PV), Profaili ya Torque (PT), Nafasi ya Mzunguko wa Sawa (CSP), Kasi ya Mzunguko wa Sawa (CSV), nk.
Maelezo
Moduli na Motor
| Kigezo | Thamani |
|---|---|
| Mfano wa moduli | RHU14L-52 |
| Aina ya Reducer | Harmonic |
| Nguvu ya motor iliyokadiriwa | 46 W |
| Torque ya motor iliyokadiriwa | 0.11 N·m |
| Torque ya kilele ya motor | 0.33 N·m |
| Chaguzi za uwiano wa kupunguza | 50 / 80 / 100 |
| Breki (B/N) | B/N |
| Vipimo (kipenyo cha nje × axial) | Φ52 × 65 mm |
| Uzito (B/N) | 0.397 / 0.382 kg |
| Nyembamba kipenyo | 8 mm |
| Muonekano wa nyumba (rangi ya mchakato) | Black anodized (siyo sandblasted) |
| Muonekano wa reducer (rangi ya mchakato) | Rangi ya nje imewekwa giza |
Utendaji unaotegemea uwiano
| Parameta | Uwiano 50 | Uwiano 80 | Uwiano 100 |
|---|---|---|---|
| Nguvu iliyokadiriwa ya kiunganishi (kikomo cha maisha) | 15 W | 14 W | 11 W |
| Torque iliyokadiriwa kwa 2000 rpm ingizo | 3.7 N·m | 5.4 N·m | 5.4 N·m |
| Torque ya mzigo wa wastani kwenye pato | 4.8 N·m | 7.7 N·m | 7.7 N·m |
| Mzigo wa juu katika pato | 12 N·m | 16 N·m | 19 N·m |
| Max. mzigo wa nje unaoruhusiwa katika pato (wakati fulani) | 24 N·m | 35 N·m | 35 N·m |
| Backlash | ≤20 arcsec | ≤20 arcsec | ≤20 arcsec |
| Speed iliyopangwa katika pato (kizuizi cha maisha) | 40 rpm | 25 rpm | 20 rpm |
| Speed ya juu katika pato | 99 rpm | 62.5 rpm | 50 rpm |
| Inertia ya ingizo la reducer (B) | 7.71 kg·mm² | 7.71 kg·mm² | 7.71 kg·mm² |
| Inertia ya pato la pamoja sawa (B) | 19,275 kg·mm² | 49,344 kg·mm² | 77,100 kg·mm² |
Mitambo, Umeme, na Mazingira
| Parameta | Thamani |
|---|---|
| Mzigo wa radiali (dynamiki/statiki) unaoruhusiwa kwenye pato | 180 N |
| Mzigo wa axial (dynamiki/statiki) unaoruhusiwa kwenye pato | 180 N |
| Moment ya kupinda pato | 12 N·m |
| Uthibitisho wa torsional wa reducer | 5000 N·m/rad |
| Voltage ya kufanya kazi iliyokadiriwa | 48 VDC |
| Kiwango cha voltage ya kufanya kazi | 24–48 VDC |
| Dereva | Imara ndani |
| Encoder/bit | Dual absolute / upande wa motor 17-bit & upande wa reducer 19-bit |
| Kiolesura cha dereva (tazama maelezo ya mfano wa terminal) | Nguvu (DC in/DC out), CAN FD (In/Out), EtherCAT (In/Out), STO (1, 2) |
| Protokali ya mawasiliano (tazama maelezo ya mawasiliano) | EtherCAT / CANopen |
| Modes za udhibiti | Profaili ya Nafasi (PP), Profaili ya Kasi (PV), Profaili ya Torque (PT), Nafasi ya Mzunguko wa Kawaida (CSP), Kasi ya Mzunguko wa Kawaida (CSV), nk. |
| Joto la mazingira ya uendeshaji | -20–60 °C |
| Kuongezeka kwa joto la nyumba | ≤60 °C |
| Sauti | ≤60 dB |
| Maisha | >10,000 h |
Matumizi
- Roboti za kibinadamu
- Mikono ya roboti
- Exoskeletons
- Roboti za wanyama wanne
- Magari ya AGV
- Roboti za ARU
NyDocumentation
- EYOU CANable — Mwongozo wa Mtumiaji (PDF)
- EYOU RHU 14L 52 Mchoro — Mchoro 14 (PDF)
- EYOU PHU RHU Mfululizo wa Joint CANopen EtherCAT Mawasiliano — Mwongozo (PDF)
- EYOU Katalogi ya Joint ya Roboti — Katalogi ya Bidhaa za Joint za Roboti (PDF)
- EYOU RP Mfululizo EN V1.0 20260608 — Mwongozo wa Mtumiaji (PDF)
- EYOU UART Moduli wa Kurekebisha — Mwongozo wa Mtumiaji (PDF)
Maelezo ya Kitaalamu
Maoni ya Bidhaa
Mifano ya Maombi
Viunganisho na Mifumo
Vipengele na Ubunifu
Maelezo ya Ziada ya Bidhaa