


EYOU RP70L Kiungo cha Aktueta cha Roboti ya Sayari, 20:1, 48 VDC, kwa Roboti
EYOU RP70L Kiungo cha Aktueta cha Roboti ya Sayari, 20:1, 48 VDC, kwa Roboti
EYOU
Haikuweza kupakia upatikanaji wa kuchukua


Muhtasari
EYOU RP70L ni actuator ya joint ya roboti yenye uwiano wa kupunguza 20:1, voltage ya kufanya kazi ya 48 VDC, kuendesha FOC iliyojengwa ndani, na uwezo wa mawasiliano wa CANopen/CAN FD. Imepangwa kwa matumizi ya roboti ikiwa ni pamoja na roboti za kibinadamu, mikono ya roboti, exoskeletons, roboti za mguu minne, magari ya AGV, na roboti za ARU. Moduli inatoa torque iliyokadiriwa ya 12 N·m, torque ya kilele ya 36 N·m, na kasi ya pato hadi 160 rpm.
Vipengele
- Reducer ya sayari yenye uwiano wa kupunguza 20:1.
- Kuendesha FOC iliyojengwa ndani yenye hali za udhibiti wa sasa, kasi, nafasi, na MIT.
- Encoder ya absolute mbili: ingizo la 17-bit na pato la 19-bit.
- Interfaces za ingizo/pato la nguvu DC na CAN FD.
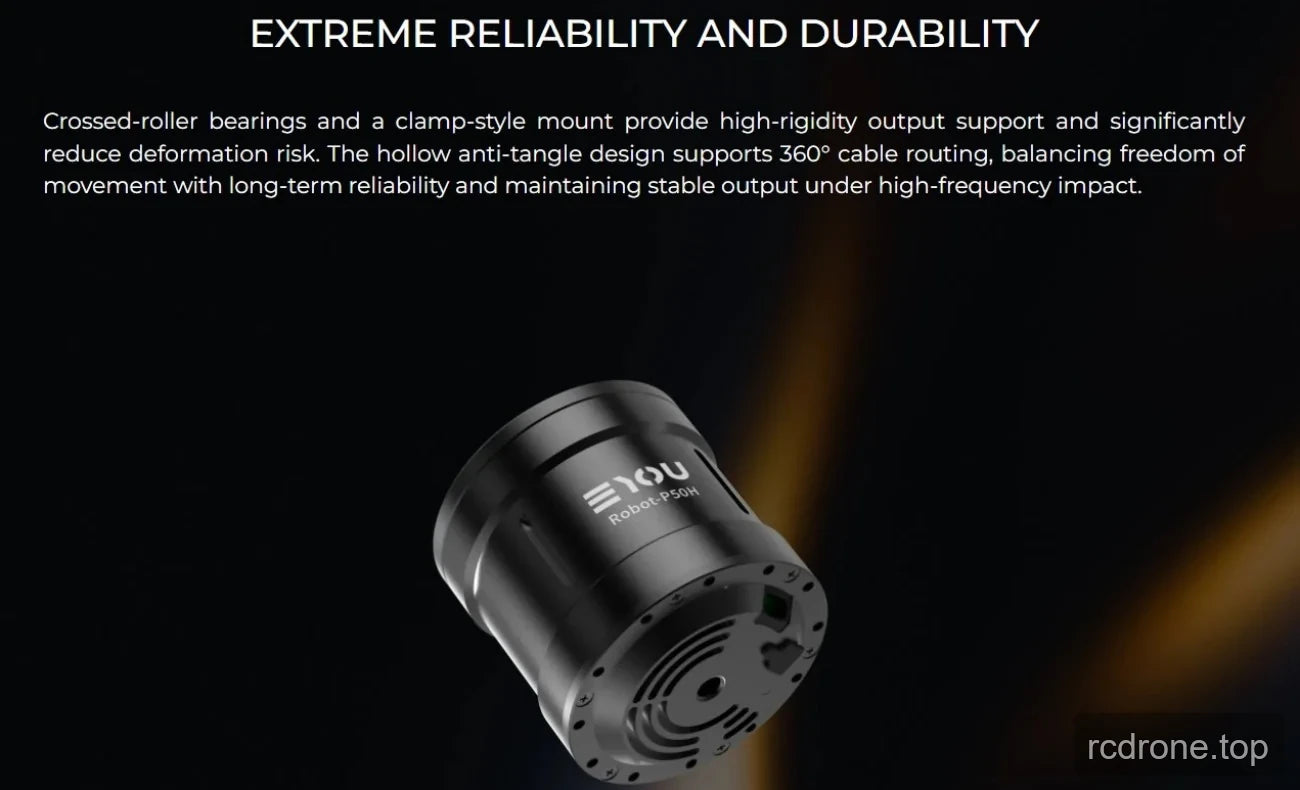
- Bearing ya roller iliyovuka na kipenyo cha ndani cha 6 mm.
- Maliza ya ganda la matte-nyeusi ya kawaida.
Specifikesheni
| Parameta | Thamani |
|---|---|
| Mfano wa Moduli | RP70L |
| Njia ya Kupunguza | Sayari |
| Motor nguvu iliyokadiriwa | 191 W |
| Uwiano wa Kupunguza | 20 |
| Torque iliyokadiriwa | 12 N·m |
| Torque ya Kilele | 36 N·m |
| Nguvu iliyokadiriwa ya Kiunganishi | 163 W |
| Backlash | ≤12 arcmin |
| Speed iliyokadiriwa ya mwisho wa pato | 130 rpm |
| Speed ya kilele ya pato | 160 rpm |
| Vipimo (kipenyo cha nje × axial) | Φ77 × 52.5 mm |
| Uzito (bila waya) | 670 g |
| Ufanisi wa pamoja ulioainishwa | 78% |
| Nyufa ya ndani | 6 mm |
| Muonekano wa ganda (rangi ya mchakato) | Rangi ya Matte Nyeusi ya Kawaida |
| Moment ya uvundo | 72.97 kg·m² |
| Aina ya kubeba | Mpira wa Mzunguko wa Msalaba |
| Mzigo wa radiali unaoruhusiwa kwenye mwisho wa pato (dynamiki/statiki) | 2430/3490 N |
| Mzigo wa axial unaoruhusiwa kwenye mwisho wa pato (dynamiki/statiki) | 5500/22700 N |
| Moment ya uvundo wa shimoni la pato | 38.3 N·m |
| Voltage ya uendeshaji | 48 VDC ±10% |
| Voltage ya juu ya kustahimili | 90 VDC |
| Mtiririko wa basi | 5.5 Mikono |
| Drive | FOC iliyojengwa ndani |
| Encoder/bit | Dual Absolute / 17 (ingizo), 19 (toleo) |
| Urefu wa kebo ya nguvu | ≥35 cm |
| Kiunganishi cha drive | Nguvu (DC ndani, DC nje), CAN FD (Ndani, Nje) |
| Protokali ya mawasiliano | CANopen / CAN FD (maendeleo ya kawaida yanahitajika) |
| Njia ya kudhibiti | Sasa, Kasi, Nafasi, MIT Mode |
| Joto la mazingira ya kazi | -10 hadi 45 °C |
| Kuongezeka kwa joto la kifuniko cha kazi | ≤60 °C |
| Kelele kwa 1 m | ≤60 dB |
| IP rating | IP54 |
| Maisha | >3000 h |
Matumizi
- Roboti za kibinadamu
- Mikono ya roboti
- Exoskeletons
- Roboti wanne
- Magari ya AGV
- Roboti za ARU
Pakua
EYOU CANable — Mwongozo wa Mtumiaji (PDF)
EYOU RP70L — Mfano wa 3D (STEP)
EYOU RP70L Mchoro — Mchoro (PDF)
EYOU RP Series EN V1.0 20260608 — Mwongozo wa Mtumiaji (PDF)
EYOU RP Series — Specifikesheni (PDF)
EYOU CANable — Mwongozo wa Mtumiaji (PDF)
EYOU Robot Joint Catalog — Katalogi ya Bidhaa za Viungo vya Roboti (PDF)
EYOU RP Series EN V1.0 20260608 — Mwongozo wa Mtumiaji (PDF)
EYOU UART Debug Module — Mwongozo wa Mtumiaji (PDF)
Maelezo ya Visual
Maoni ya Bidhaa


Vipengele na Ubunifu


Viunganisho na Mifumo

Maelezo ya Ziada ya Bidhaa




