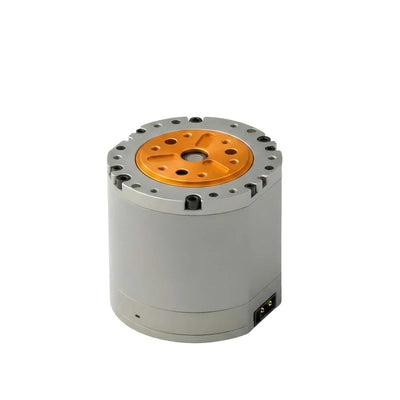
HexFellow HEXMOTOR 4342P 48 V CAN-FD Motoru na Upunguzaji wa 42:1
HexFellow HEXMOTOR 4342P 48 V CAN-FD Motoru na Upunguzaji wa 42:1
HexFellow
Bei ya kawaida
$235.99 USD
Bei ya kawaida
Bei ya mauzo
$235.99 USD
Bei ya kitengo
kwa
Ushuru umejumuishwa.
Usafirishaji imehesabiwa wakati wa kulipa.
Haikuweza kupakia upatikanaji wa kuchukua


Muhtasari
Vipengele
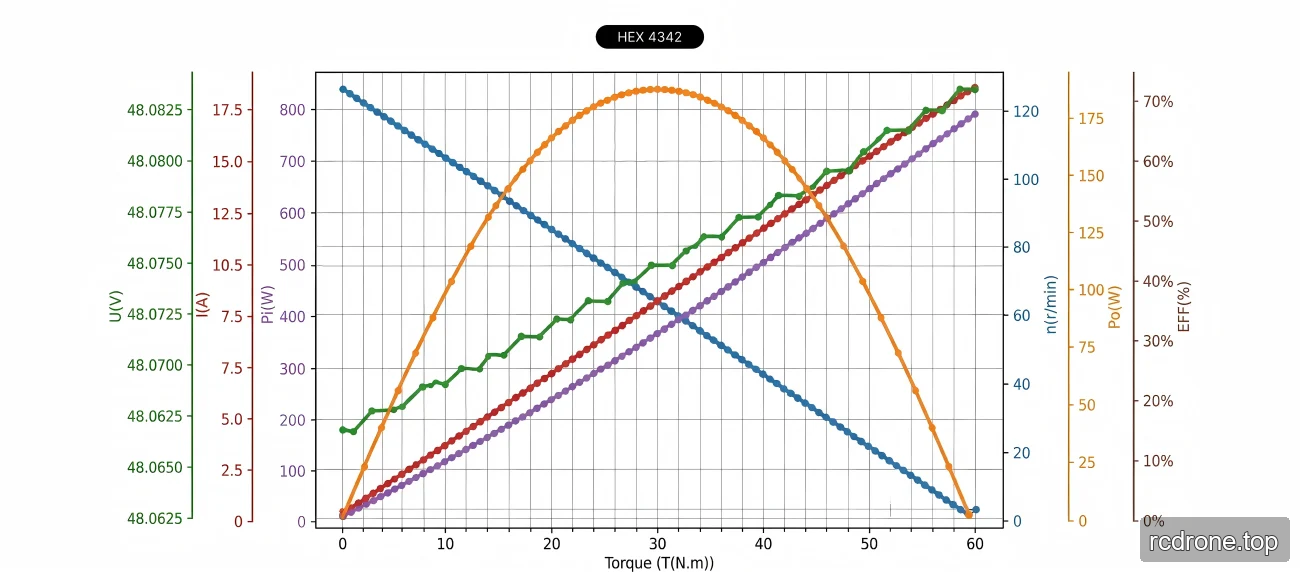
- Torque iliyopimwa: 9 Nm; torque ya kilele: 30 Nm.
- Encoders mbili za magnetic za single-turn 16-bit.
- Interface ya udhibiti ya CAN-FD kwa 5 Mbps.
- Kazi za ulinzi dhidi ya joto kupita kiasi la dereva na motor, voltage kupita kiasi, sasa kupita kiasi ya awamu, voltage chini, na ulinzi wa kusimama.
Maelezo
| Parameta | Thamani |
|---|---|
| Utendaji wa Motor | |
| Voltage Iliyoainishwa | 48 V |
| Current Iliyoainishwa | 3 A |
| Speed Iliyoainishwa | 105 rpm |
| Torque Iliyoainishwa | 9 Nm |
| Torque ya Juu | 30 Nm |
| Current ya Juu | 9.6 A |
| Speed Bila Load | 117 rpm |
| Vigezo Muhimu | |
| Jozi za Pole | 28 |
| Inductance ya Awamu | 0.55 mH |
| Upinzani wa Awamu | 1.05 Ω |
| Uwiano wa Kupunguza | 42:1 |
| Vihisi | |
| Aina ya Encoder | Magnetic (mzunguko mmoja) |
| 16-bit | |
| Idadi ya Encoder | 2 |
| Kiunganishi cha Mawasiliano | |
| Kiunganishi cha Udhibiti | CAN-FD kwa 5 Mbps |
| Vipimo & Uzito | |
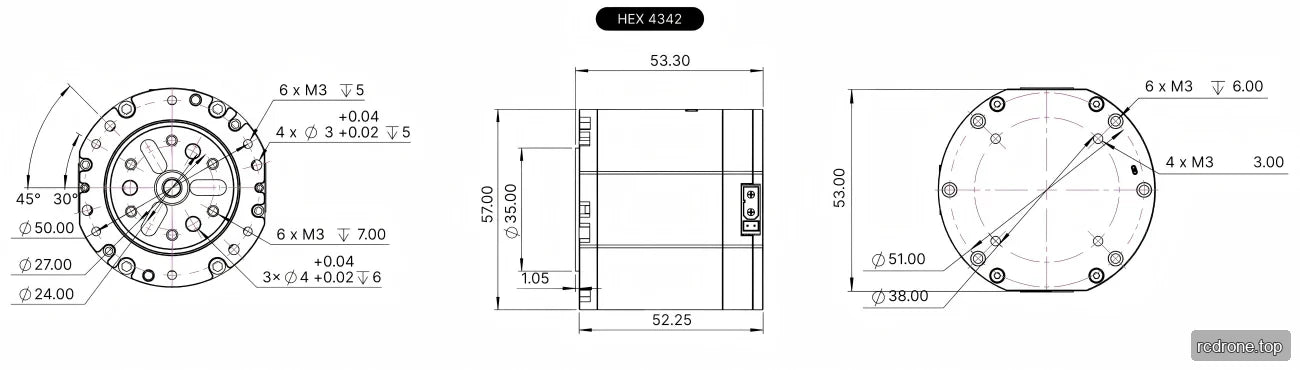
| Upeo wa Nje | 57 mm |
| Kimo | 53.3 mm |
| Uzito | 398 g |
| Joto la Uendeshaji | -20 °C hadi 40 °C |
| Vipengele vya Ulinzi | |
| Joto la juu la dereva | >120 °C |
| Joto la juu la motor | >110 °C |
| Joto la juu | >65 V |
| Upeo wa sasa wa awamu | >14 A (PEAK) |
| Joto la chini | <14 V |
| Ulinzi wa Kusimama | Dereva anagundua kusimama kwa motor |
Nyaraka
HEXFELLOW HEXMOTOR 4342P — Mwongozo wa Mtumiaji (PDF)
HEXFELLOW HEXMOTOR 4342P — Mfano wa 3D (STEP)
OCServo OCS 351CAN Mchoro — Ocservo Ocs 351 Can Mchoro (PDF)
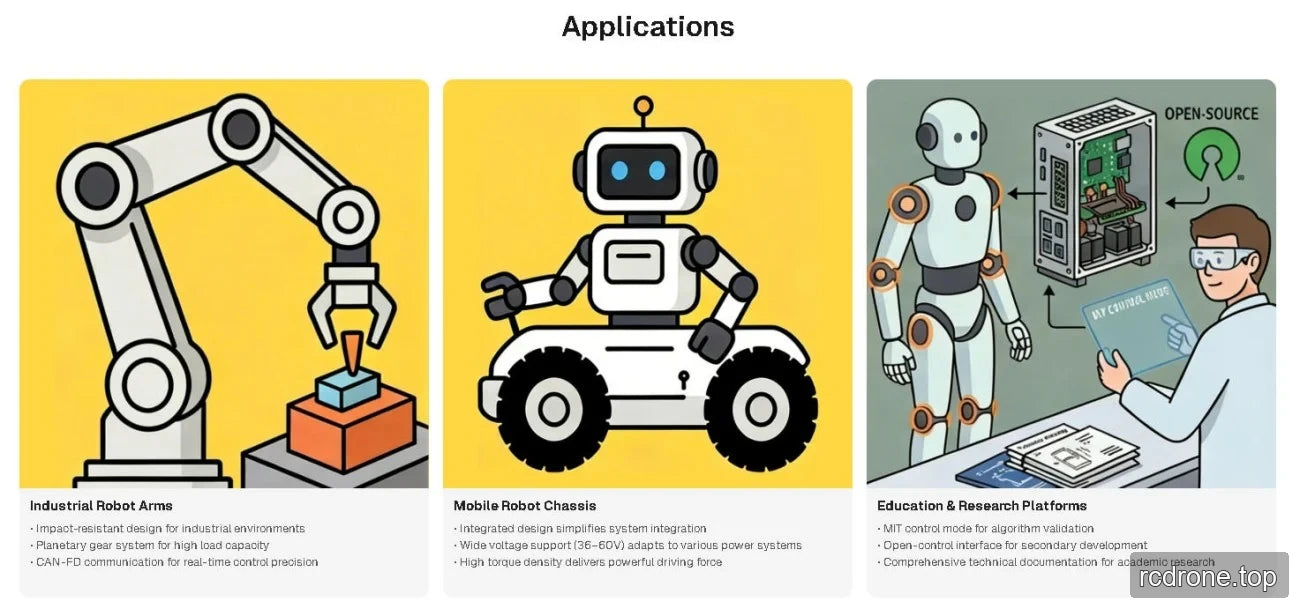
Matumizi
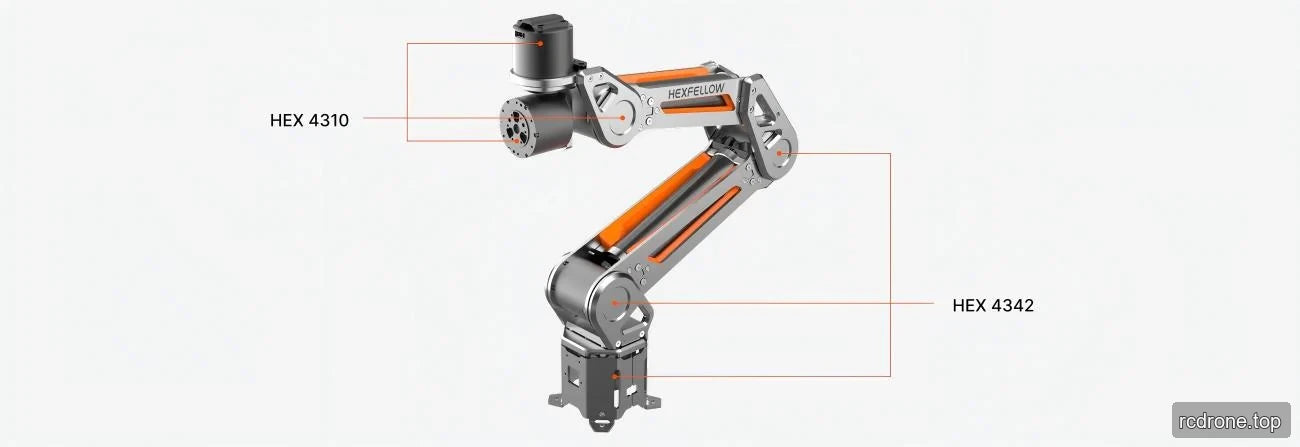
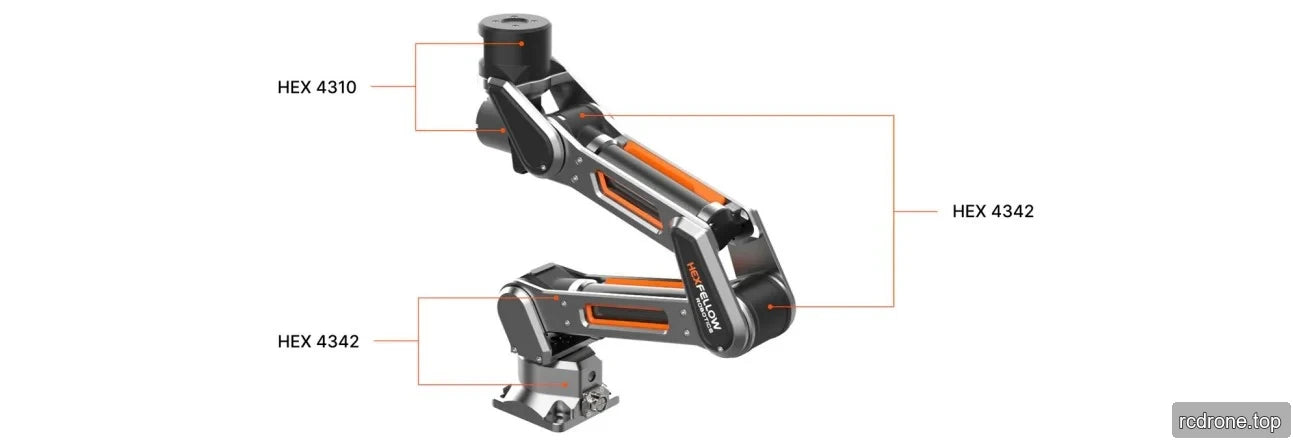
- Roboti za kibinadamu
- Mikono ya roboti
- Exoskeletons
- Roboti za wanyama wanne
- Magari ya AGV
- Roboti za ARU
Maelezo ya Kitaalamu
Mifano ya Matumizi
Maelezo ya Ziada ya Bidhaa


Vipimo na Ujenzi
Maelezo na Utendaji