HUMANETICS Y75-H32 Kihisi cha Nguvu/Torque cha Mhimili Sita, RS485 / CAN / CAT
HUMANETICS Y75-H32 Kihisi cha Nguvu/Torque cha Mhimili Sita, RS485 / CAN / CAT
HUMANETICS
Haikuweza kupakia upatikanaji wa kuchukua


Muhtasari
HUMANETICS Y75-H32 sensor ya nguvu/mzunguko ya axes sita inapima vipengele vitatu vya nguvu na nyakati tatu kwa ajili ya mkusanyiko wa roboti, kumaliza uso na utafiti wa mrejesho wa nguvu. Mwili wake wa aloi ya alumini unachukua kipenyo cha 75 mm na urefu wa 32 mm. Chagua usanidi wa sensor wa RS485, CAN au CAT/EtherCAT ili kuendana na mfumo wako wa udhibiti. Kitengo tofauti cha upimaji wa data pia kinapatikana kwa ajili ya matumizi ya upimaji na usanidi.
Vipengele
- Upimaji wa axes sita: shika nguvu za Fx, Fy na Fz pamoja na nyakati za Mx, My na Mz kwa mrejesho wa mzigo wa mwelekeo mingi.
- Ujenzi wa aloi ya alumini wa kompakt: jumuisha mwili wa 75 mm katika adapta za wrist za roboti na vifaa vya majaribio.
- Chaguzi za usanidi: chagua mawasiliano ya RS485, CAN au CAT/EtherCAT kwa ajili ya uunganisho wako.
- Uthabiti wa upimaji: usahihi wa 0.5% FS na 0.1% FS kurudiwa.
- Uunganisho wa viwanda: IP64 ulinzi, anuwai ya usambazaji wa 12–48 VDC na uendeshaji kutoka −20 hadi +80 °C.
Maelezo
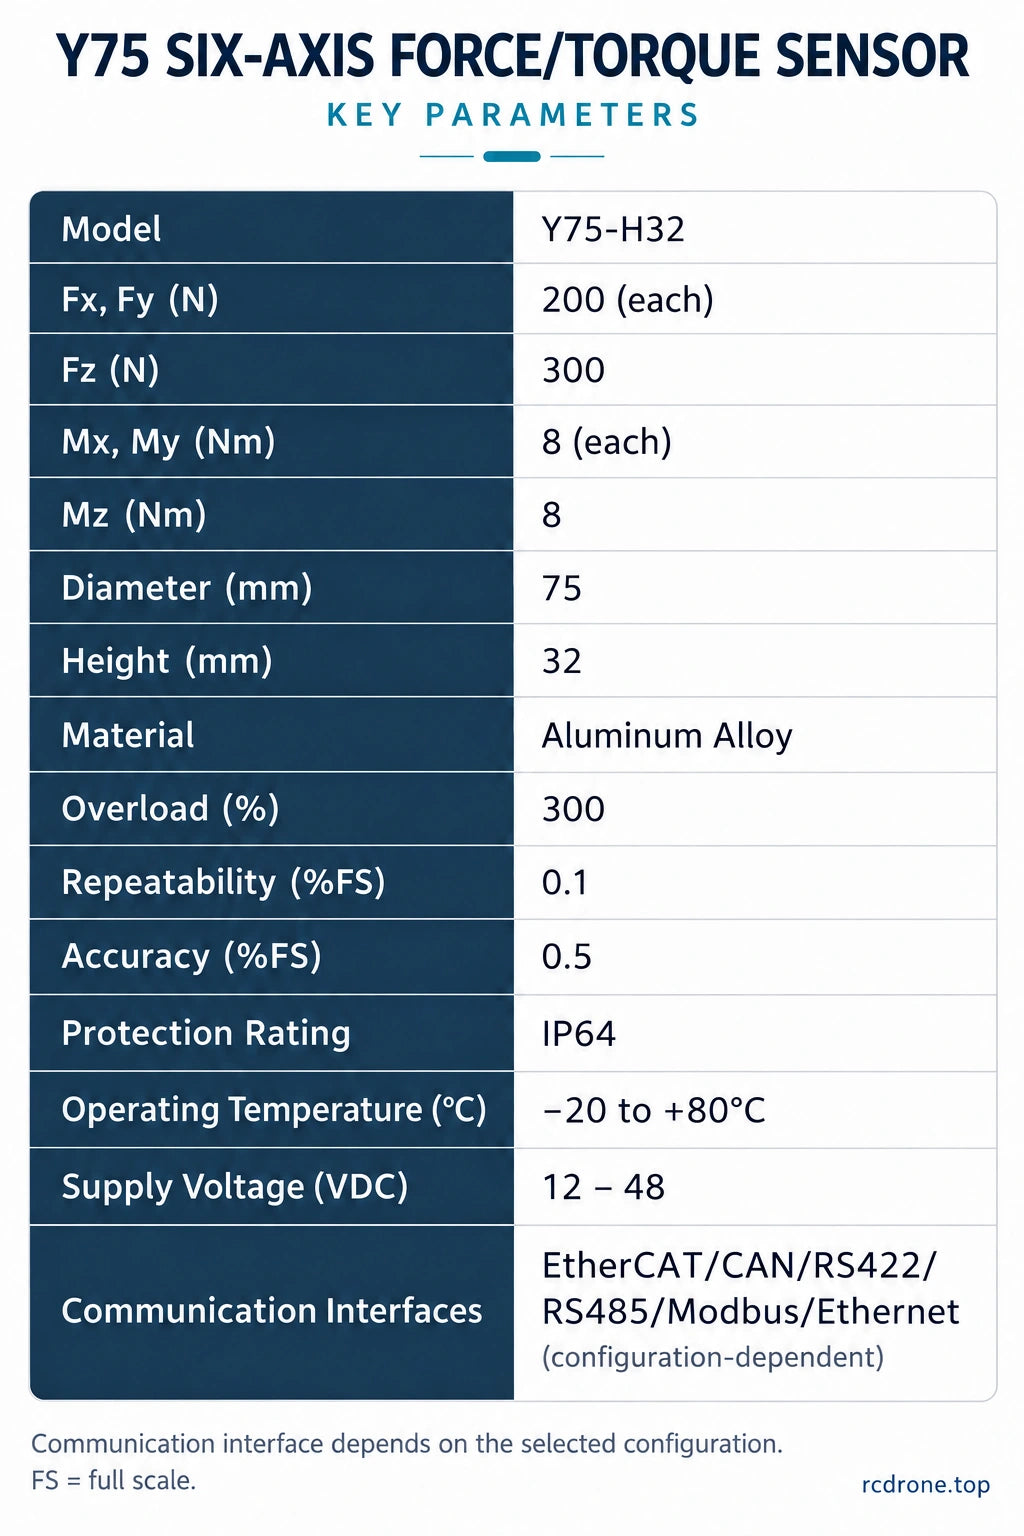
| Mfano | Y75-H32 |
|---|---|
| Axes za kipimo | Fx, Fy, Fz; Mx, My, Mz |
| Fx / Fy anuwai ya kipimo | 200 N kwa kila axis |
| Fz anuwai ya kipimo | 300 N |
| Mx / My / Mz anuwai ya kipimo | 8 N·m kwa kila axis |
| Upana wa mwili / urefu | 75 mm / 32 mm |
| Materiali | Alumini ya aloi |
| Usahihi | 0.5% FS |
| Kurudiwa | 0.1% FS |
| Rating ya kupita kiasi | 300% |
| Ulinzi wa kuingia | IP64 |
| Joto la kufanya kazi | −20 hadi +80 °C |
| Voltage ya usambazaji | 12–48 VDC |
| Interfaces za sensa zinazoweza kuchaguliwa | RS485; CAN; CAT / EtherCAT (inategemea usanidi) |
FS inamaanisha kiwango kamili. Mipaka ya axisi ni viwango vya kipimo, si viwango vya mzigo wa roboti. Angalia mzigo wa pamoja dhidi ya mipaka ya usanidi wako; rating ya kupita kiasi si eneo la kufanya kazi la kudumu.
Mwongozo wa Mipangilio
| Chaguo | Bidhaa |
|---|---|
| Sensor Y75-H32 — RS485 | Sensor moja yenye mawasiliano ya RS485. |
| Sensor Y75-H32 — CAN | Sensor moja yenye mawasiliano ya CAN. |
| Sensor Y75-H32 — CAT / EtherCAT | Usanidi mmoja wa sensor ya CAT/EtherCAT. Angalia faili za itifaki na uunganisho wa kidhibiti kabla ya usakinishaji. |
| Kitengo cha ukusanyaji data pekee | Kitengo kimoja cha ukusanyaji kilichotengwa; sensor haijajumuishwa. |
Viunganisho ni mipangilio mbadala. RS422, Modbus na Ethernet ni chaguo za mawasiliano za ziada za mfululizo wa Y75; upatikanaji unategemea usanidi.Kabla ya kuunganishwa, angalia itifaki, kiwango cha baud, kiwango cha sampuli, pinout ya kiunganishi na ufanisi wa programu/mkandarasi kwa kitengo chako ulichokichagua.
Maombi
- Mkusanyiko wa usahihi: pima nguvu za kuingiza na kuwasiliana ili kusaidia kurekebisha mwelekeo na taratibu za mkusanyiko unaodhibitiwa na nguvu.
- Kukata na kumaliza uso: toa mrejesho wa nguvu kwa kudhibiti mawasiliano ya zana wakati wa usindikaji wa roboti.
- Kushughulikia na kuongoza kwa mkono: pima nguvu na nyakati kwenye wrist ili kusaidia maendeleo ya mwingiliano na kudhibiti kushughulikia.
- Utafiti wa roboti na vifaa vya majaribio: soma mzigo wa mawasiliano ya multi-axis na udhibiti wa nguvu/nafasi kwa mkandarasi aliyeunganishwa ipasavyo.
Harakati zinazokubalika na usalama wa roboti zinategemea uunganisho kamili wa mitambo, umeme na mfumo wa kudhibiti.
Vipimo vya Kifaa na Usakinishaji
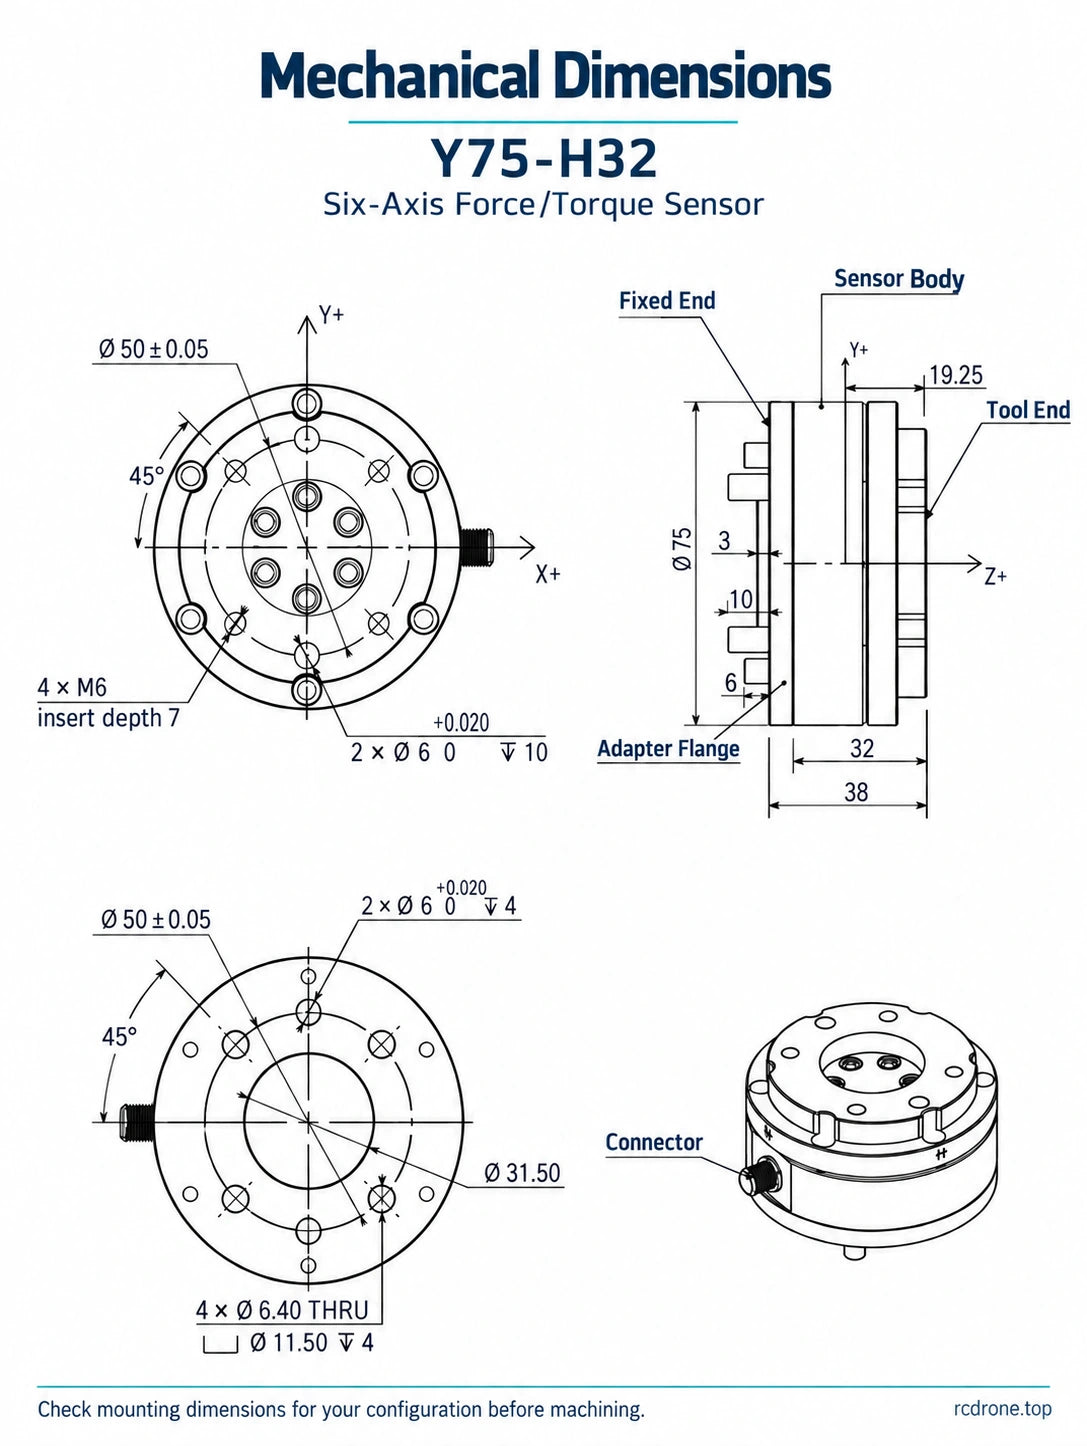
Chati ya vipimo inajumuisha kipenyo cha mwili wa 75 mm, urefu wa mwili wa 32 mm, alama ya urefu wa mkusanyiko wa 38 mm na marejeleo ya mzunguko wa usakinishaji wa 50 ±0.05 mm. Alama zaidi zinajumuisha 45°, 19.25 mm, 3 mm, 10 mm, 6 mm na Ø31.50 mm; maelezo ya mashimo yanajumuisha 2 × Ø6 (+0.020/0), alama za urefu wa 10 mm na 4 mm, 4 × M6 zikiwa na urefu wa kuingiza wa 7 mm, na 4 × Ø6.40 mashimo ya kupita yenye Ø11.50 counterbores, 4 mm kwa kina. Soma vipimo hivi na maoni yao yanayohusiana katika Maelezo ya Visual.
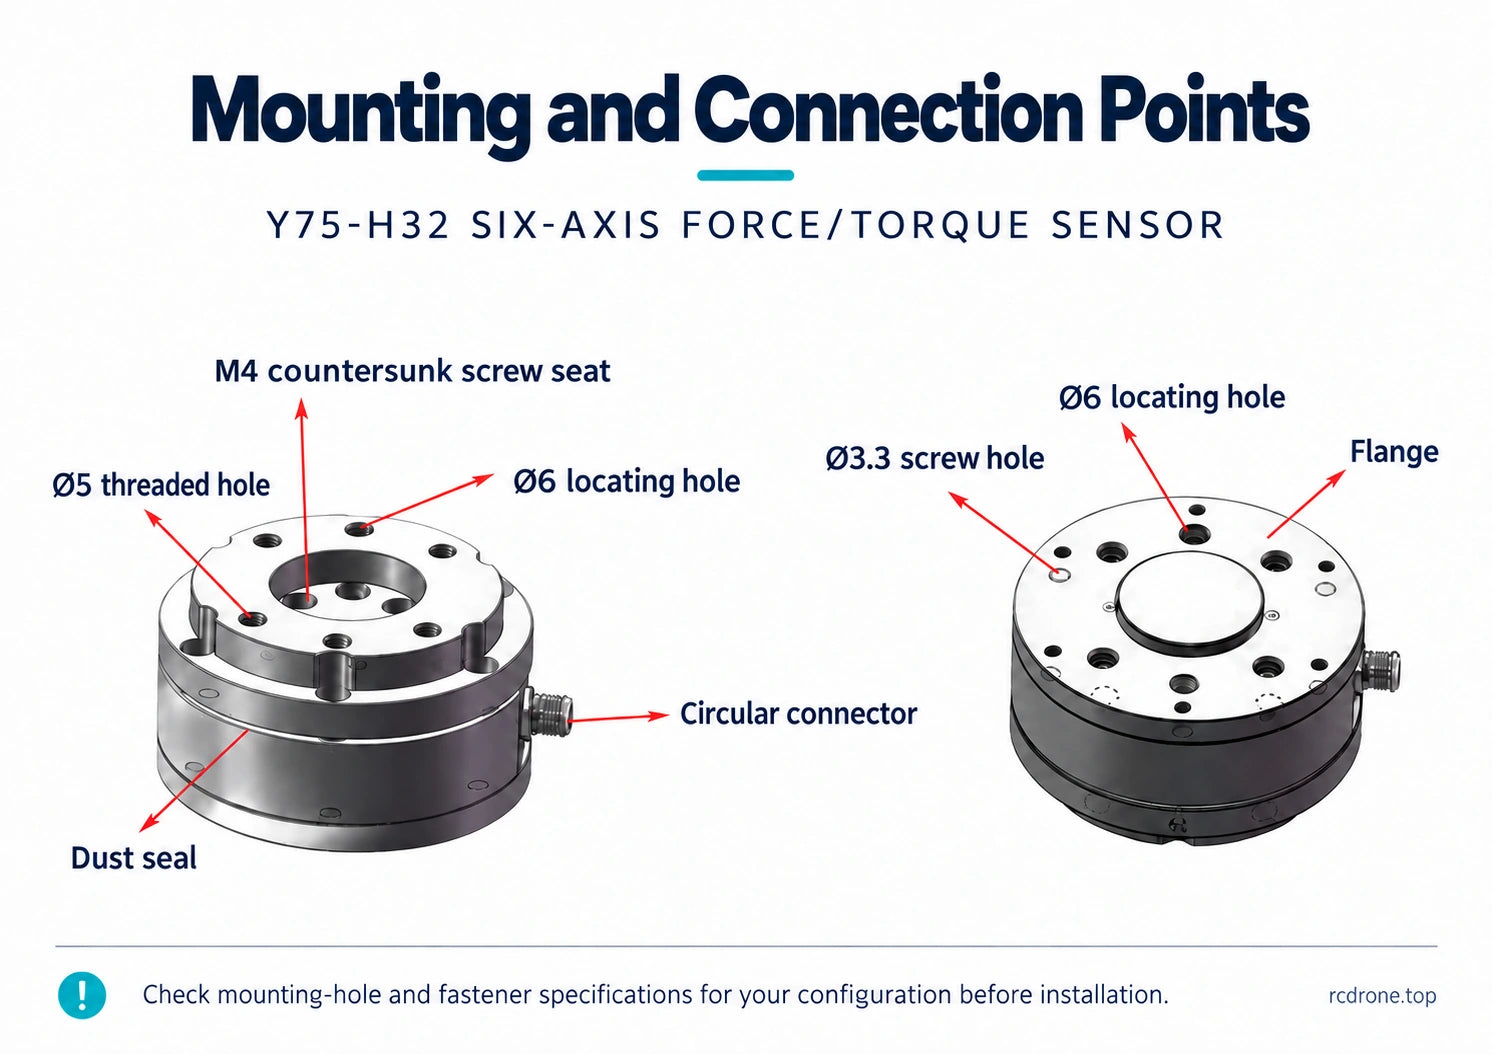
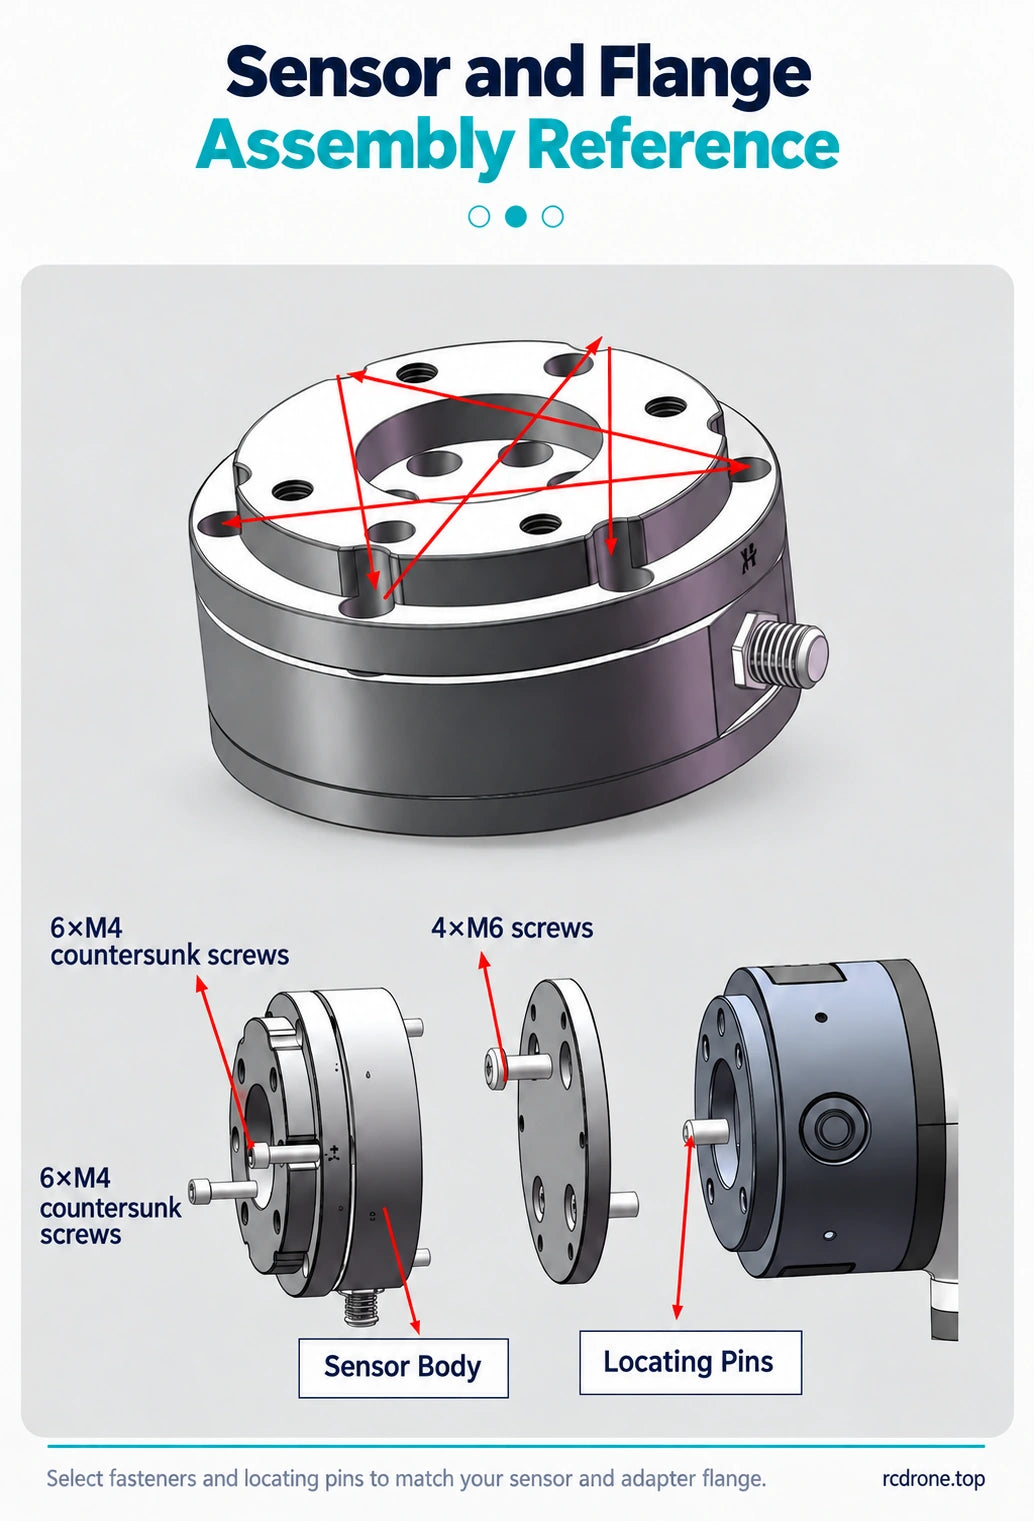
Picha za usakinishaji pia zinaonyesha viti vya M4 vilivyofichwa, mashimo ya thread ya Ø5, mashimo ya kuongoza ya Ø6, mashimo ya screw ya Ø3.3, kiunganishi cha mzunguko, muhuri wa vumbi na flangi ya adapter. Picha ya mkusanyiko inaonyesha 6 × M4 na 4 × M6 fasteners. Maelezo ya mashimo na fasteners yanatofautiana kati ya maoni ya usakinishaji yaliyoonyeshwa: angalia chati ya usakinishaji kwa usanidi wako kabla ya kutengeneza adapter au kuchagua screws na pini za kuongoza.
- Kagua vifaa, flangi ya adapter na sensor.
- Tenganisha flangi ya adapter na uifunge kwa vifaa.
- Mount sensor kwenye adapter kwa kutumia fasteners zinazolingana na vipengele vya kuweka.
- Unganisha zana, kamilisha wiring na mipangilio ya kidhibiti, kisha fanya zeroing na fidia au kalibrishaji yoyote inayohitajika.
Pitisha kebo inayoweza kunyumbulika mbali na sehemu zinazohamia na toa msaada wa mvutano. Linganisha pinout ya kiunganishi na mahitaji ya umeme kabla ya kuweka nguvu.
Upataji wa Data na Programu
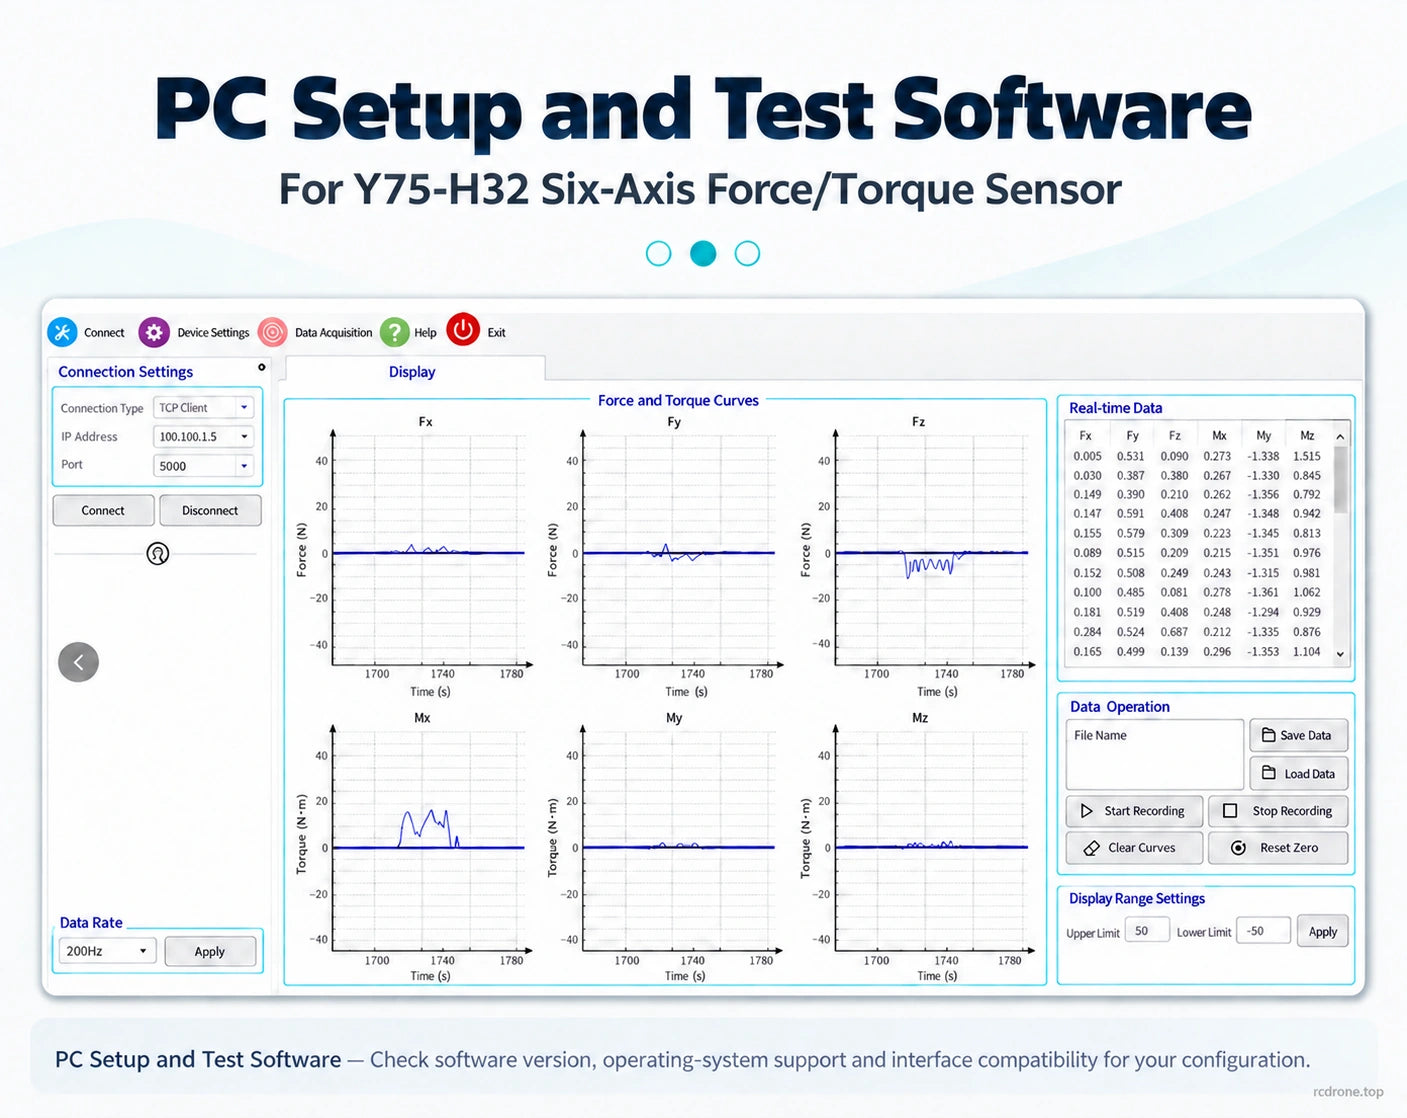
Kitengo cha upataji wa data ZKMD-CIQ-1.0 kinapima 125 × 78 × 30 mm. Muunganisho wake unajumuisha bandari za Ethernet na RS485 RJ45, kiunganishi cha mzunguko cha pini 16 na kiunganishi cha nguvu tofauti, pamoja na viashiria vya nguvu na hali. Mipangilio ya PC na programu za majaribio zinaunga mkono onyesho la ishara, kutenganisha na kalibrishaji.Angalia pinout ya vifaa, ingizo la umeme, toleo la programu, msaada wa mfumo wa uendeshaji na ulinganifu wa kiolesura kwa usanidi wako wa sensor.
Ni Nini Kimejumuishwa
- Chaguo za sensor: 1 × sensor Y75-H32 katika usanidi wa RS485, CAN au CAT/EtherCAT uliochaguliwa. Kitengo cha upataji kilichotengwa hakijajumuishwa.
- Kitengo cha upataji wa data pekee: 1 × kitengo cha upataji. Sensor ya nguvu/torque haijajumuishwa.
Mikono ya roboti, grippers, roboti za kibinadamu, vituo vya kazi na vifaa vya maombi vilivyoonyeshwa katika picha havijajumuishwa. Urefu wa kebo na maudhui ya vifungo yanategemea kifurushi kilichochaguliwa; angalia mahitaji haya unapopanga usakinishaji. Picha za wrist na mguu wa kibinadamu zinaonyesha matumizi ya kugundua nguvu; tathmini vipimo vya sensor vya 75 mm na maeneo ya mzigo kwa eneo lako la kufunga.
Maelezo ya Kitaalamu