Hiwonder JetArm ROS1/ROS2 Mkono wa Roboti — Vifurushi vya Maono ya Monocular & 3D na Chaguzi za Jetson
Hiwonder JetArm ROS1/ROS2 Mkono wa Roboti — Vifurushi vya Maono ya Monocular & 3D na Chaguzi za Jetson
Hiwonder
Haikuweza kupakia upatikanaji wa kuchukua


Muhtasari
Hiwonder JetArm ni mkono wa roboti wa desktop kwa ajili ya programu za ROS, maono ya kompyuta na elimu ya kushika roboti. Servos sita za bus zenye akili zinasaidia majaribio ya kudhibiti-mvutano, wakati chaguo la kamera ya monocular au kina kinaamua mtiririko wa maono unaopatikana. Chagua vifaa vya Starter, Standard, Advanced au Ultimate, kisha chagua kidhibiti cha Jetson au usanidi bila moja. Ultimate inaongeza vifaa vya kipaza sauti kwa ajili ya miradi ya sauti na AI ya njia nyingi.
Chagua Usanidi Wako
Kiti na kidhibiti ni chaguzi mbili huru. Kamera ya kina, skrini, array ya kipaza sauti au bodi ya Jetson iliyoonyeshwa mahali pengine kwenye ukurasa huu inajumuishwa tu wakati inabainishwa na mchanganyiko uliochaguliwa.
| Kit | Kamera | skrini ya kugusa ya inchi 7 | mifumo ya mikrofonu 6 | Kuangazia kujifunza kuu |
|---|---|---|---|---|
| Kit ya Mwanzo | Kamera ya Monocular | Haijajumuishwa | Haijajumuishwa | Maono ya 2D na udhibiti wa mkono wa roboti |
| Kit ya Kawaida | Kamera ya kina ya Gemini Plus | Haijajumuishwa | Haijajumuishwa | Uelewa wa RGB+D na kushika nafasi |
| Kit ya Juu | Kamera ya kina ya Gemini Plus | Imepatikana | Haijajumuishwa | Maono ya kina na onyesho la skrini ya ndani |
| Kit ya Mwisho | Kamera ya kina ya Gemini Plus | Imepatikana | Imepatikana | Maono ya kina, mwingiliano wa sauti na AI ya njia nyingi |
Chaguo za kidhibiti: Bila Kidhibiti cha Jetson; Jetson Nano (4 GB); Jetson Orin Nano Super (4 GB au 8 GB); Jetson Orin NX Super (8 GB au 16 GB).Mkonfigu wa bila kidhibiti cha Jetson unahitaji kidhibiti kinachotolewa kando na mipangilio ya mfumo. Maombi ya mfano mkubwa yanasaidiwa na mkonfigu wa Kilele wenye kidhibiti cha Jetson na programu/huduma zilizopangwa; ROS1 haisaidii mtiririko wa mfano mkubwa. Mifano ya usafiri wa akili na msaidizi mwenye akili inahitaji Orin Nano au Orin NX.
Vipengele
- Muundo wa fremu ya aloi ya alumini iliyopakwa anodized, msingi wa kubeba wa viwanda na nyaya za servo zilizofichwa zinatoa mekaniki ya kompyuta ya mezani yenye gripper ya mitambo.
- Usindikaji wa mwenyeji wa Jetson na kidhibiti cha mwendo wa wakati halisi cha STM32 kinatenganisha usindikaji wa maono/AI kutoka kwa udhibiti wa servo na mrejesho.
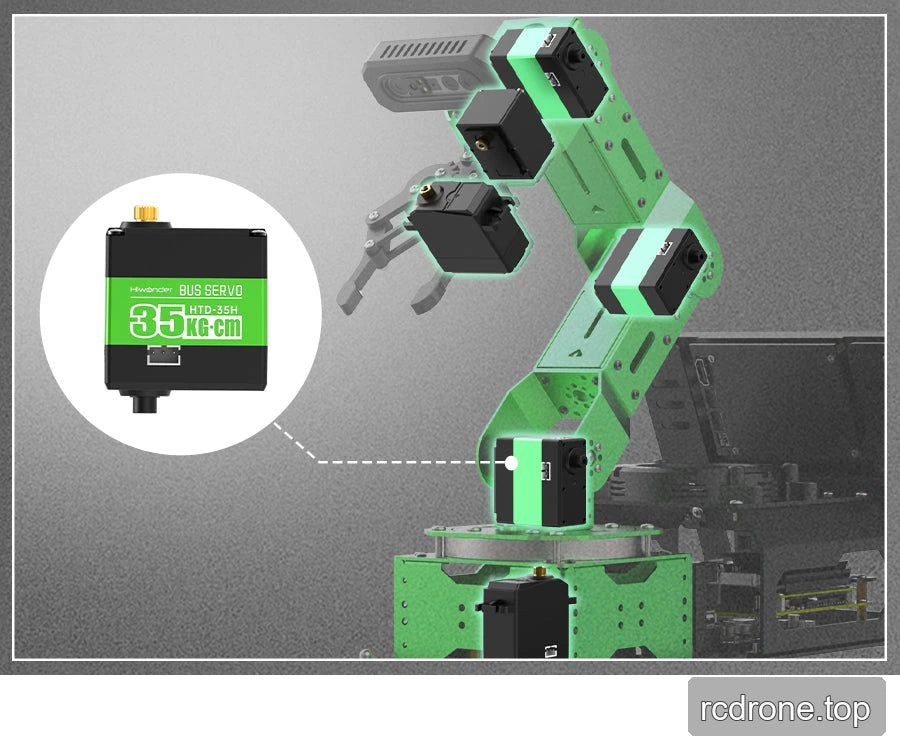
- Servos sita za basi zenye akili zinatoa nafasi, voltage na mrejesho wa joto, pamoja na ulinzi wa stall na joto kupita kiasi. Torque ya stall ya servo ni kiwango cha sehemu, si kiwango cha mzigo wa mkono wa roboti.
- Kits za kamera za kina zinachanganya data za RGB na kina kwa ajili ya wingu la pointi, upimaji wa umbali, makadirio ya urefu/ujazo, kuweka vitu, ufuatiliaji wa nafasi na kushika.
- Maendeleo ya mwendo yanajumuisha uundaji wa DH, kinematics ya mbele na nyuma, ubadilishaji wa kuratibu, kupanga njia na uhariri wa mfuatano wa vitendo.
- Mfano wa maono unajumuisha utambuzi/kuainisha/ufuataji wa rangi, makadirio ya mkao wa AprilTag na kuweka, ufuatiliaji wa KCF, utambuzi wa mask, kugundua mwili wa binadamu, ufuatiliaji wa uso, utambuzi wa ishara na njia za vidole kwa kutumia MediaPipe.
- Maendeleo ya mfano wa kitu maalum na msaada wa TensorRT/GPU yanaunga mkono miradi ya utambuzi na kuainisha. Miongozo inajumuisha mifano ya programu za YOLOv5, YOLOv8 na mpya zaidi ya YOLOv11; picha iliyosakinishwa inaamua utekelezaji unaopatikana.
- Ultimate inaongeza upokeaji wa sauti wa mbali wa channel sita, kupunguza kelele, uainishaji wa chanzo cha sauti, kuamka, amri zinazoweza kubadilishwa, matokeo ya sauti na utambuzi wa sauti unaodhibitiwa, kufuatilia na kupanga.
- Kontroli kupitia programu ya iOS/Android, gamepad isiyo na waya, programu ya kompyuta, USB serial na CAN interfaces. Mifano ya maendeleo ya mbali ni pamoja na NoMachine, SSH, usanidi wa Wi-Fi AP/STA na mawasiliano ya serial/I²C.
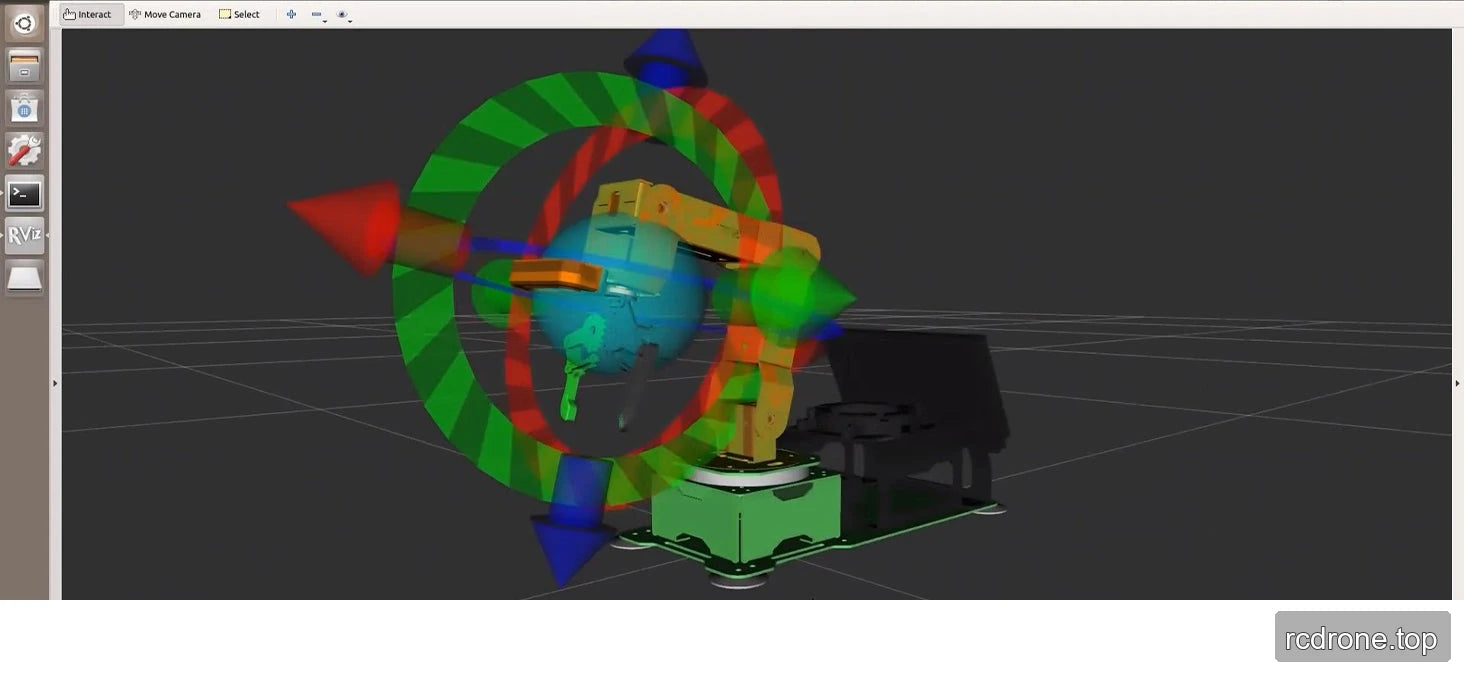
- Uonyeshaji wa URDF, usanidi/kudhibiti MoveIt na msaada wa simulation ya Gazebo unasaidia majaribio ya virtual. Miradi ya upanuzi inajumuisha reli inayosogea na chasi ya rununu; mifumo hii ya upanuzi ni tofauti na yaliyomo kwenye seti iliyoorodheshwa.
Maelezo
| Item | Maelezo |
|---|---|
| Mfano wa bidhaa | JetArm |
| Vipimo vya bidhaa | 339 × 165 × 532 mm |
| Uzito wa bidhaa | Takriban 2.4 kg (toleo la mwisho) |
| Nyenzo za mwili | Muundo wa aloi ya alumini ya chuma kamili, matibabu ya uso wa anodized |
| Mdhibiti wa STM32 | Mdhibiti wa mwendo wa STM32F407-series ROS wenye FreeRTOS; paneli ya sehemu inaonyesha STM32F407VET6. |
| Kidhibiti cha ROS | Jetson Nano / Jetson Orin Nano / Jetson Orin NX |
| Mbinu za kudhibiti | Bandari ya USB serial, kiunganishi cha CAN, programu ya Bluetooth, mtumizi wa RC, kompyuta |
| Upanuzi wa USB | 5A bodi ya upanuzi ya USB HUB ya sasa kubwa |
| Kamera | Kuanza: kamera ya monocular. Kiwango, Juu na Kilele: kamera ya kina ya Gemini Plus. |
| Chanzo cha nguvu | 12 V 5 A chanzo cha nguvu cha mkono wa roboti. Mipangilio ya Orin Nano na Orin NX pia inahitaji chanzo cha nguvu cha 19 V 2.37 A. |
| Mfumo wa uendeshaji | Chaguzi za jukwaa la ROS Humble / Ubuntu 22.04 LTS na ROS Noetic / Ubuntu 20.04 LTS; usakinishaji unatofautiana kwa kidhibiti (angalia Programu na Usanidi). |
| Programu | programu ya iOS/Android |
| Mawasiliano | USB / Wi-Fi / Ethernet |
| Lugha ya programu | Python / C / C++ / JavaScript |
| Hifadhi | Pamoja na mipangilio ya kidhibiti: Jetson Nano, kadi ya TF ya 64 GB; Jetson Orin Nano/NX, SSD ya 128 GB. Chaguo zisizo na kidhibiti zinatoa bodi ya Jetson. |
| Mfano wa servo | HTS-21H/ HTD-35H/ HX-12H motors za servo za bus za smart |
| Vifaa vya hiari | skrini ya kugusa ya HD ya inchi 7: Advanced na Ultimate. Mzunguko wa mikoa 6 ya mikrofon: Ultimate. |
| Vifaa vya msaada | Miongozo kamili ya maendeleo, mafunzo ya video, msimbo wa chanzo wa ROS/STM32, picha za mfumo, zana za programu |
| Uzito wa kifurushi & ujazo | Kifurushi cha rejea: 385 × 295 × 175 mm; maelezo yanaorodhesha 4 kg, wakati rekodi zote za sasa za toleo zinaorodhesha 5.5 kg. Hizi ni rekodi zisizo na mfanano za uzito wa kifurushi; wala sio uzito wa neti wa roboti wa 2.4 kg. |
Maelezo ya ziada katika mchoro wa mitambo ni 55, 96, 119, 142, 158, 171, 129, 103, 162, 300 na 429 mm katika maeneo yaliyoashiriwa. Soma hizi dhidi ya mchoro uliohifadhiwa badala ya kuziangalia kama envelope ya mwendo au spesifikesheni ya mzigo.
Rejea ya Kidhibiti cha Jetson
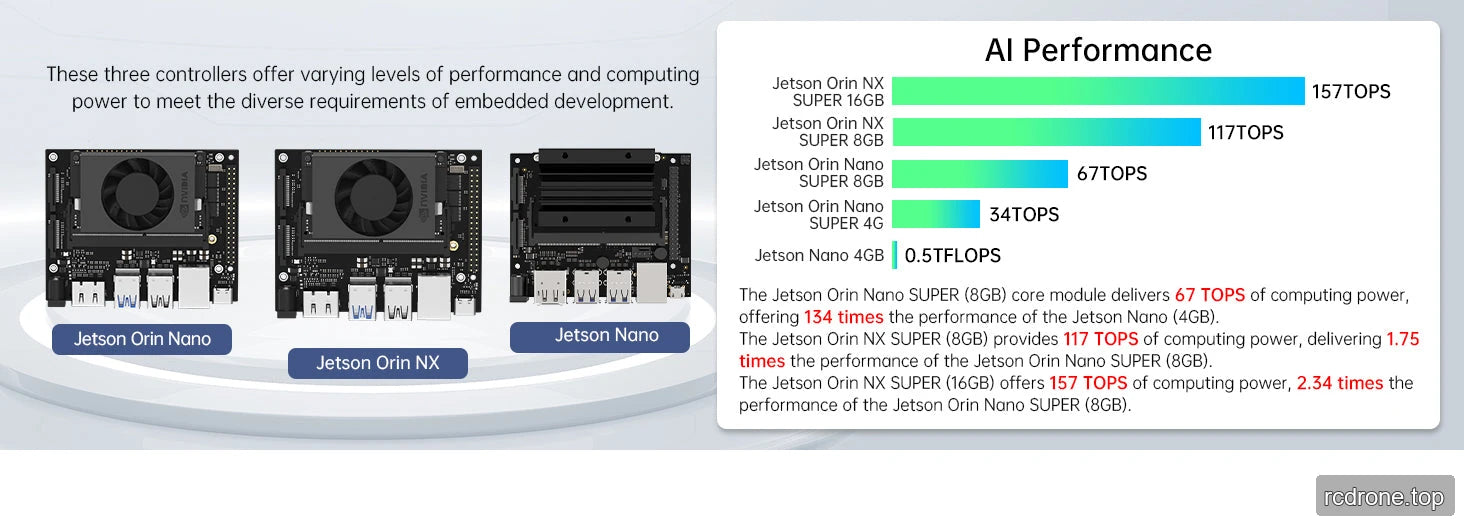
Takwimu za chini zinaelezea uwezo wa rejea ya moduli ya kidhibiti, si kupitia kipimo cha mkono wa roboti.TOPS na TFLOPS ni vipimo tofauti; kulinganisha kwa awali 134× na 2.34× si viwango vya utendaji vya ulimwengu mzima.
| Parameta | Nano 4 GB | Orin Nano Super 4 GB | Orin Nano Super 8 GB | Orin NX Super 8 GB | Orin NX Super 16 GB |
|---|---|---|---|---|---|
| Hifadhi | 64 GB TF | 128 GB SSD | 128 GB SSD | 128 GB SSD | 128 GB SSD |
| Rejea ya kompyuta | 0.5 TFLOPS | 34 TOPS | 67 TOPS | 117 TOPS | 157 TOPS |
| CPU | Quad-core Cortex-A57 | 6-core Cortex-A78AE v8.2 64-bit; 1.5 MB L2 + 4 MB L3 | Same 6-core CPU | 6-core Cortex-A78AE v8.2 64-bit; 1.5 MB L2 + 4 MB L3 | 8-core Cortex-A78AE v8.2 64-bit; 2 MB L2 + 4 MB L3 |
| GPU | 128-core Maxwell | 512-core Ampere, 16 Tensor Cores | 1024-core Ampere, 32 Tensor Cores | 1024-core Ampere, 32 Tensor Cores | 1024-core Ampere, 32 Tensor Cores |
| Kumbukumbu | 4 GB 64-bit LPDDR4, 25.6 GB/s | 4 GB 64-bit LPDDR5, 51 GB/s | 8 GB 128-bit LPDDR5, 102 GB/s | 8 GB 128-bit LPDDR5, 102.4 GB/s | 16 GB 128-bit LPDDR5, 102.4 GB/s |
| Ilani za nguvu | 5 / 10 W | 7 / 10 / 25 W | 7 / 15 / 25 W | 10 / 15 / 25 / 40 W | 10 / 15 / 25 / 40 W |
Kumbukumbu ya Wakati wa Programu ya Kidhibiti
Hizi ni thamani za mfano kutoka kwa kulinganisha majukwaa, na hali za mzigo kama zilivyoelezwa hapa chini. Hazihakikishi wakati wa kuanzisha, ufahamu au mafunzo kwa kila usanidi.
| Kazi | Orin NX Super | Orin Nano Super | Jetson Nano |
|---|---|---|---|
| Kuanzisha | 48 s | 48 s | 65 s |
| Ufunguzi wa programu ya mfumo | 0.1–0.5 s | 0.1–0.9 s | 1–3 s |
| Kuanzisha programu ya akili iliyojumuishwa ya mfano mkubwa | 10–20 s | 15–25 s | 40–60 s |
| Ujifunzaji wa mfano wa YOLOv11: picha 500, kategoria 12, mizunguko 100 ya mafunzo | 20 min | 28 min | 3.9 h |
| Maono ya msingi: kuanzisha / kiwango cha picha | 10–11 s / 30 fps | 10–14 s / 30 fps | 20–25 s / 30 fps |
| Maono ya 3D ya juu: kuanzisha / kiwango cha picha | 10–11 s / 30 fps | 10–14 s / 30 fps | 27–30 s / 15–20 fps |
| MediaPipe: kuanzisha / kiwango cha picha | 10–11 s / 30 fps | 10–14 s / 30 fps | 20–25 s / 13–15 fps |
| Simulizi: kuanzisha / kiwango cha picha | 10–18 s / 30–60 fps | 10–20 s / 30–60 fps | 17–35 s / 15–60 fps |
Rejea ya Programu ya YOLO
Ulinganisho uliohifadhiwa unajadili usanifu wa YOLOv8 na YOLOv11, ugunduzi, segmentation, uainishaji, makadirio ya mkao na masanduku ya mipaka yaliyolengwa.Inatoa 37.3–53.9% dhidi ya 39.5–54.7% viwango vya usahihi bila kufafanua dataset au metric, na 2.66 ms dhidi ya 2.5 ms inference kwenye T4 na TensorRT. Takwimu hizi za rejea za programu za jumla si dhamana za usahihi au inference za JetArm. Majina ya rejea ya usanifu mpya ni C3k2 na C2PSA; mafunzo maalum na uwekaji wa mfano wa quantization unategemea mazingira ya programu yaliyochaguliwa.
Gemini Plus Depth Camera — Kawaida, Juu na Kilele
| Parameta | Thamani |
|---|---|
| Teknolojia ya kina | Orbbec active binocular structured light |
| Kiwango cha uendeshaji | 0.25–2.5 m |
| Usahihi | 5 mm kwa 1 m |
| Uwanja wa kina wa mtazamo | H 71° × V 56.7° |
| Uwanja wa mtazamo wa RGB | H 67.9° × V 45.3° |
| Chipu ya usindikaji | MX6000 |
| Ulinzi wa UVC / umbali wa karibu | Inasaidiwa |
| Matokeo ya kina, USB 2.0 | 1280 × 800 kwa 7 fps; 640 × 400 kwa 30 fps |
| Matokeo ya kina, USB 3.0 | 1280 × 800 kwa 30 fps; 640 × 400 kwa 60 fps |
| Matokeo ya RGB, USB 2.0 | 1280 × 720 kwa 7 fps; 640 × 480 kwa 30 fps |
| Matokeo ya RGB, USB 3.0 | 1920 × 1080 kwa 30 fps; 1280 × 720 kwa 30 fps; 640 × 480 kwa 30 fps |
| OS / SDK | Android, Linux na Windows; kina, RGB, mifupa na data zinazohusiana; algorithimu za kuchuja |
| Connection | USB 3.0 |
| Environment | Ndani na nje |
| Power consumption | Chini ya 2.2 W |
| Dimensions | 65.3 × 22.5 × 13 mm |
| Daraja la laser | Daraja 1, kama ilivyoainishwa kwa moduli ya kamera |
| Joto la kufanya kazi | 10–40 °C |
| Vipengele vya macho | Kamera ya RGB, kamera mbili za IR, projector ya IR, mwanga wa mafuriko na sensor ya karibu |
Rejea ya Bus Servo
| Parameta | HTD-35H | HX-12H | HTS-21H |
|---|---|---|---|
| Uzito wa kipengee | 64 g | 36.3 g | 63 g |
| Vipimo | 51.1 × 20.14 × 40 mm | 35.19 × 26.19 × 27.2 mm | 40 × 20 × 40.5 mm |
| Voltage ya uendeshaji | 9–12.6 V | 9–12.6 V | 9–12.6 V |
| Speed kwa 11.1 V | 0.18 s / 60° | 0.2 s / 60° | 0.16 s / 60° |
| Stall torque kwa 11.1 V | 35 kg·cm | 12 kg·cm | 21 kg·cm |
Maelezo ya pamoja ya servo: mzunguko wa 0–240°; udhibiti wa amri za UART serial kwa 115200 baud; gia za chuma; ulinzi wa stall na joto kupita kiasi; mrejesho wa joto, voltage na nafasi.
Kikontrola cha Harakati za STM32
| Parameta | Thamani |
|---|---|
| Kikontrola | STM32F407VET6, pini 100; FreeRTOS |
| Ingizo / pato lililodhibitiwa | Ingizo la 7–14 V; pato moja la 5 V 5 A |
| Switch | Switch kubwa ya mzunguko |
| Dereva wa motor | YX4055 |
| Bandari za PWM / motor ya DC | Channel mbili za servo za PWM; mbili PH2.0×2 motor ya DC channels |
| USB serial | Bandari moja ya USB-C serial |
| I²C | Interfaces mbili za I²C za pini 4 |
| Upanuzi wa GPIO | Interfaces mbili za GPIO za pini 4, jumla ya GPIO nne |
| Vipimo vya bodi / nafasi ya mashimo ya kufunga | 38 × 93 mm / 30 × 85 mm |
| Ulinzi | Kupita joto, mzunguko mfupi na overcurrent |
| Viashiria na udhibiti | LED mbili zinazoweza kupangwa, vitufe viwili vinavyoweza kupangwa, buzzer ya passiv; ugunduzi wa voltage ya usambazaji kwenye bodi na kiashiria cha Bluetooth |
| Viunganishi vya bus-servo | Jedwali la vigezo linaorodhesha channels mbili za bus-servo; picha ya bodi iliyoandikwa na orodha ya kazi ina lebo za viunganishi vinne.Thibitisha toleo la bodi lililotolewa kabla ya kuunganisha. |
USB Expansion Hub
| Parameta | Thamani |
|---|---|
| Uzito / vipimo | 20.3 g / 86 × 37.8 × 9.5 mm |
| Voltage ya kazi | 5 V |
| Ingizo / toleo la data | USB-C / USB 2 nne.0 ports |
| Speed ya uhamasishaji | 480 Mbps |
| Voltage ya usambazaji wa nje | 9–24 V |
| Current bila mzigo | 1 mA kwa 12 V |
| Power / ulinzi | 5 A DC-DC usambazaji; ulinzi wa juu ya sasa na joto kupita kiasi |
| Upanuzi | Muundo mwembamba, unaoweza kuwekwa juu ya mwingine, unaoweza kuunganishwa; uendeshaji bila dereva |
Moduli ya Mikwangali Sita — Kifurushi Bora
| Parameta | Thamani |
|---|---|
| Mikwangali | Mpangilio wa mzunguko wa vitu sita na kipunguzaji sauti na spika |
| Rejea ya kuchukua | Hadi 10 m; kuchukua halisi kunategemea mazingira |
| Majukumu | Kutambua chanzo cha sauti, kupunguza kelele, amri zilizobinafsishwa na amri nyingi za kuamsha |
| Kikomo cha amri | Amri nyingi zinazoweza kubadilishwa; kila amri haipaswi kuzidi maneno 10 |
| Injini ya kutambua | Injini ya kutambua sauti ya iFlytek isiyo na mtandao inayoweza kubadilishwa |
Programu na Usanidi
Ulinganisho wa kidhibiti cha Orin unataja ROS1 katika Ubuntu 20.04 Docker na ROS2 zimewekwa tayari na Ubuntu 22.04. Kwa Jetson Nano inabainisha mazingira ya Ubuntu 18.04 iliyowekwa tayari na ROS2 katika Docker ya Ubuntu 22.04. Tumia picha na maelekezo ya kidhibiti kilichochaguliwa; orodha ya jumla ya jukwaa la ROS Noetic/Humble haimaanishi kila mfumo wa uendeshaji umewekwa tayari kwenye kila chaguo. Vipengele vya mfano mkubwa havipatikani katika ROS1.
Kwa Orin Nano na Orin NX, ungana na usambazaji wa 19 V 2.37 A wa kidhibiti mkuu kwanza, kisha usambazaji wa 12 V 5 A wa STM32/arm, ukifuatilia mwongozo wa wiring maalum wa kidhibiti. Mpangilio wa Nano unatumia usambazaji wa 12 V 5 A. Kwa uendeshaji wa skrini ya kugusa, ungana na kebo ya data ya USB kwenye bandari ya CTOUCH ya skrini pamoja na kuunganisha HDMI.
Weka mkono kwenye uso thabiti, tambarare mbali na kingo ya meza. Hifadhi njia yake ya mwendo wazi, epuka kushikilia mfumo ukiwa umekwama na epuka mzigo mzito kwa muda mrefu.Mifano ya kamera na moduli ni mipaka ya kiwango cha sehemu, si kiwango cha mzigo wa mkono au ulifika. Mchoro wa vipimo unaonyesha vipimo vya jumla 339 × 165 × 532 mm; haijaanzisha ulifika wa kazi wa 532 mm.
Vifaa vya maendeleo vinajumuisha mwongozo, video, msimbo wa chanzo wa ROS/STM32, picha za mfumo na zana za programu. Masomo yanashughulikia usindikaji wa GPIO/input-output, udhibiti wa serial/PWM/bus-servo, ulinzi wa mzunguko, mada za ROS, OpenCV, ufuatiliaji wa webcam, ubadilishaji wa rangi, kalibrishaji ya kamera, hesabu ya mkao wa kitu, kupanga njia, PID, kuweka/kuinua na kuweka kwa akili. Masomo ya sauti yanashughulikia usanidi wa kipaza sauti/kadi ya sauti, kuamsha, kutambua, pato la sauti na kutambua/kufuatilia/kupanga kwa sauti.Masomo ya multimodal yanashughulikia lugha, hotuba na mifano ya lugha ya kuona, ufikiaji/uwekaji wa mfano, mifano ya hisia, uratibu wa sauti, uelewa wa scene, utambuzi wa herufi za macho na kazi za mwili; mahitaji ya vifaa na programu yanafuata usanidi uliochaguliwa. Fuata mafunzo ya mtengenezaji wa JetArm kwa usakinishaji maalum wa kidhibiti, kalibrishaji ya kamera, firmware na masomo.
Maombi
- Elimu ya udhibiti wa mwendo wa ROS: jenga mifano ya DH na URDF, linganisha kinematics za mbele/nyuma na jaribu njia katika MoveIt na Gazebo kabla ya kufanya kazi na mkono.
- Uainishaji unaoongozwa na kuona: tumia rangi, lebo au mifano ya vitu vilivyofundishwa kwa ajili ya uainishaji na kushika. Mifumo ya kamera ya kina huongeza nafasi ya anga, wingu la pointi na majaribio ya urefu/ujazo.
- Maingiliano ya binadamu-roboti: chunguza ufuatiliaji wa ishara na uso kwa kutumia MediaPipe.Mikakati ya mwisho inaongeza amri za sauti, uelewa wa scene na majaribio ya lugha/maono ya multimodal.
- Maendeleo ya upanuzi: changanya udhibiti wa mkono ulioandikwa na miradi ya reli inayosonga au msingi wa kusafiri iliyotolewa kwa kutumia interfaces za msingi na vifaa vya maendeleo.
Nini kilichojumuishwa
Kila seti inatoa JetArm iliyokusanywa na kamera iliyoainishwa katika jedwali la seti. Vifaa vya kawaida vya kujifunza ni: adapta moja ya 12 V 5 A, msomaji mmoja wa kadi, gamepad moja isiyo na waya, vikombe vinne vya kunasa, screwdriver/seti ya vifaa moja, seti moja ya kadi za taka, blocks saba za mbao (blocks nne za 40 mm na blocks tatu za 30 mm), blocks tatu za rangi za 30 mm, lebo tatu za 30 × 30 mm, roll moja ya tepe ya pande mbili, cuboids mbili, silinda mbili, mpira mmoja, ramani moja na mwongozo wa mtumiaji mmoja.
Seti ya vifaa imeorodheshwa kama screwdriver moja, viscrew nane vya A2.5 vinavyojichoma, viscrew nane vya M2.screw za kichwa tambarare 5, screws nane M3×6, screws kumi na sita M4×6, kebo ya servo ya mm 100 moja na kebo ya servo ya mm 200 moja. Mchoro wa kawaida wa ufungaji unaita kiunganishi cha adapter ya 12 V kama mbili-prong DC 4.0 × 1.7 mm; tumia mwongozo halisi wa nguvu maalum wa kidhibiti kwa ajili ya kuunganisha.
- Starter: kamera ya monocular; hakuna kamera ya kina, skrini au mfuatano wa mikrofon.
- Standard: kamera ya kina ya Gemini Plus; hakuna skrini au mfuatano wa mikrofon.
- Advanced: kamera ya kina pamoja na skrini ya LCD ya inchi 7, bracket ya skrini, kebo ya HDMI na kebo ya data.
- Ultimate: vifaa vya hali ya juu pamoja na mfuatano wa mikrofon wa mzunguko wa sita.
Bodi ya Jetson inajumuishwa tu na usanidi uliochaguliwa wa With Jetson. Hifadhi iliyotolewa inafuata usanidi wa kidhibiti husika.Rails za kusonga, chassis za mecanum/tank, conveyors na vitu vinavyotumika katika maonyesho ni tofauti isipokuwa kama imeorodheshwa mahsusi katika kit kilichochaguliwa.
Maswali ya Mara kwa Mara
Je, Kit ya Mwanzo inasaidia kushika kwa kamera ya kina?
Kit ya Mwanzo inajumuisha kamera ya monocular. Chagua Kawaida, Juu au Kimalizio kwa kamera ya kina ya Gemini Plus na masomo ya kushika RGB+D.
Ni kit gani kinajumuisha mwingiliano wa sauti na skrini ya kugusa?
Kitaalamu na Kimalizio vinajumuisha skrini ya inchi 7 ya kugusa. Kimalizio pia kinajumuisha array ya mikrofonu sita; matumizi ya mfano mkubwa yanahitaji kidhibiti cha Jetson na usanidi wa programu/huduma inayofaa.
Je, bila Kidhibiti cha Jetson inamaanisha nini?
Inatoa bodi ya mwenyeji ya Jetson. Lazima utoe na usakinishe kidhibiti kinachofaa na picha ya mfumo inayofaa kabla ya kutumia kazi za kuona za msingi wa Jetson na ROS.
Naweza kutumia mtiririko wa mfano mkubwa na ROS1?
Hapana.Tumia mazingira ya ROS2 yanayoungwa mkono na usanidi wa Ultimate kwa mtiririko wa mfano mkubwa; mifano ya usafiri wa akili na msaidizi mwerevu inahitaji pia Orin Nano au Orin NX.
Je, toleo la Orin linatumia adapta moja ya nguvu tu?
Hapana. Orin Nano na Orin NX zinatumia vyanzo tofauti vya 19 V 2.37 A na 12 V 5 A. Fuata mwongozo maalum wa kidhibiti na uunganishe chanzo cha kidhibiti kuu kabla ya chanzo cha STM32/arm.
Video
Maelezo ya Kivisual