


JGB37-520 DC Gia Motor yenye Hall Encoder, 12V/24V, 7–960 RPM, Gia ya Chuma ya 37mm na Shaft ya D ya 6mm
JGB37-520 DC Gia Motor yenye Hall Encoder, 12V/24V, 7–960 RPM, Gia ya Chuma ya 37mm na Shaft ya D ya 6mm
Jiali Motor
Haikuweza kupakia upatikanaji wa kuchukua


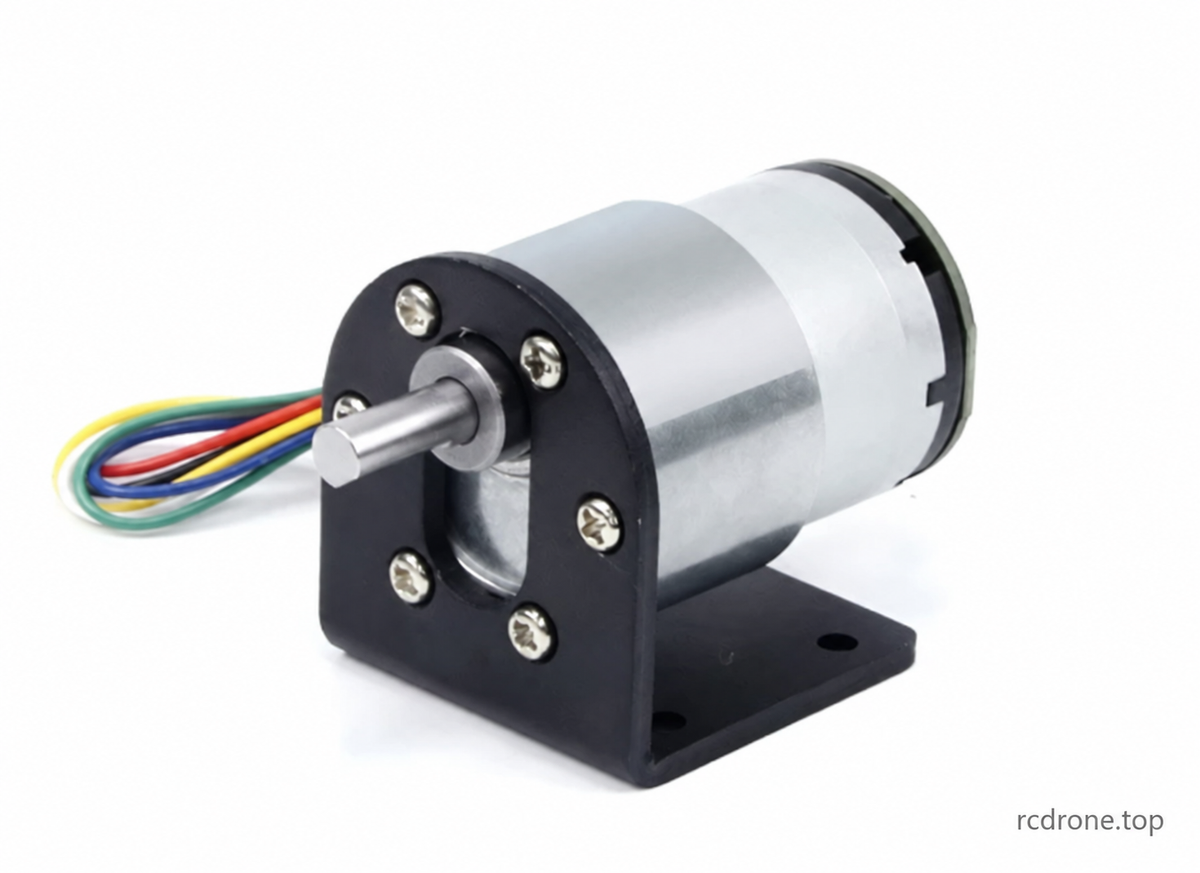
JGB37-520 Brushed DC Gear Motor with Hall Encoder
JGB37-520 ni motor ya DC gear iliyo na Hall encoder ya A/B, sanduku la kupunguza la chuma, shat ya pato ya umbo la D ya 6mm na mzunguko unaoweza kubadilishwa. Chagua motor ya 12V au 24V, kasi ya pato isiyo na mzigo inayohitajika, na kifurushi cha motor pekee au vifaa kwa ajili ya roboti, mitambo midogo na miradi ya umeme.
Kasi zinazoweza kuchaguliwa ni 7, 12, 22, 35, 45, 66, 107, 200, 319, 600 na 960 RPM. Chaguo hizi zinafanana na mfululizo wa motor wa muuzaji wa 6000RPM kabla ya kupunguza. RPM ya pato hupimwa bila mzigo; kasi inapungua chini ya mzigo. Bracket iliyoonyeshwa katika picha inajumuishwa tu wakati kifurushi kilichochaguliwa kinataja bracket.
Ujenzi na Udhibiti wa Kasi
- Gears za kupunguza za chuma katika mpangilio wa hatua nyingi, nyuzi za shaba, motor ya kudumu ya sumaku na brashi za kaboni.
- Udhibiti wa kasi wa PWM unapatikana na kidhibiti cha nje kinachofaa cha brushed-DC. Kidhibiti kimejumuishwa tu katika vifurushi vilivyotajwa.
- Badilisha tu nyaya za nguvu za motor za rangi nyekundu na nyeupe ili kubadilisha mwelekeo. Hifadhi polarity ya usambazaji wa encoder na kidhibiti kuwa sahihi; simamisha motor kabla ya kubadilisha mwelekeo.
- Uwiano wa gia huamua biashara ya kasi/torque. Kupunguza kasi kwa umeme hakupatii ongezeko sawa la torque kama kuchagua uwiano wa kupunguza mkubwa zaidi.
Maelezo ya Kifaa
| Parameta | Maelezo |
|---|---|
| Brand / mfano | Jiali Motor / JGB37-520 |
| Aina ya motor | Brushed DC gear motor yenye A/B incremental magnetic Hall encoder |
| Ugavi wa kiwango | 12V DC au 24V DC, kulingana na toleo lililochaguliwa |
| Upana wa gearbox | 37mm |
| Upana wa mwili wa motor / urefu wa sehemu | 32mm / 22mm |
| Urefu wa gearbox L | 19–29mm, kulingana na uwiano wa kupunguza |
| Shat output | 6mm upana, 15.5mm mwelekeo; 12mm urefu wa tambarare; 5.5mm kwenye uso tambarare |
| Uvunjaji wa kipenyo cha shingo | −0.03 / −0.05mm, kama ilivyoonyeshwa kwenye mchoro |
| Boss ya kuweka | 12mm kipenyo × 6mm urefu |
| Kuweka | Matundu sita ya M3 yenye nyuzi kwenye duara la pitch 31mm; mchoro unaelekeza kina cha 3.5mm, picha inaelekeza 4mm. Thibitisha ushirikiano wa screw kwenye motor halisi. |
| Encoder na kebo | 32mm kipenyo cha encoder; urefu wa mkusanyiko wa nyuma 11.75mm; kebo ya PH2.0 yenye pini sita takriban 144mm mrefu |
| Uhamisho wa shingo | 7mm kutoka kwenye mstari wa katikati wa motor |
| Kiwango cha kupunguza katika rejeleo la mtoa huduma | 6.25:1–810:1; sio kila kiwango cha rejea kinachoweza kuchaguliwa |
| Uzito wa motor pekee | Kadiri ya uwiano, takriban 144–170g; muhtasari unasema takriban 170g |
| Alama za muhtasari wa wasambazaji | 2.4–10.8W na 0.15–0.65A katika mfululizo ulioonyeshwa; tumia meza maalum za mfululizo hapa chini |
| Matakwa ya uendeshaji wa wasambazaji | −10°C hadi 70°C; muhtasari unaorodhesha matumizi ya masaa 24. Ufanisi halisi wa kazi unategemea mzigo na baridi. |
| Kelele | Wasambazaji wanasema takriban 55dB, ikibadilika kulingana na kasi na mzigo; hali za kipimo hazijatajwa |
Vipimo ni vipimo vya rejea vya wasambazaji na vinaweza kutofautiana. Muonekano wa motor na vipengele vinaweza kutofautiana kati ya matoleo.Mhamasishaji hutoa ishara za mrejeo; udhibiti wa mzunguko uliofungwa unahitaji kidhibiti cha nje kinachofaa. Madai ya joto la mhamasishaji hayawezi kupanua upeo kamili wa uendeshaji wa motor.
6000RPM Mfululizo wa Motor — Kiwango cha Utendaji
Mfululizo huu unalingana na familia ya kasi inayoweza kuchaguliwa. Meza pia zinaweka kasi za rejea zisizoweza kuchaguliwa za msambazaji (85, 28, 15 na 9.5 RPM) kwa ukamilifu; hazizalishi chaguzi za ziada za ununuzi. Thamani ni data za msambazaji, si matokeo huru ya majaribio. Torque iko katika kgf·cm, si katika kilogramu za uwezo wa kuinua.
12V — 6000RPM Kabla ya Kupunguza
| Uwiano | Gearbox L (mm) | RPM bila mzigo | Current bila mzigo (A) | RPM iliyo na mzigo | Torque katika max.ufanisi (kgf·cm) | Mzigo wa sasa (A) | Nguvu (W) | Torque ya kusimama (kgf·cm) | Mzigo wa sasa wa kusimama (A) | Voltage ya kuanzia (V) | Uzito wa motor (g) |
|---|---|---|---|---|---|---|---|---|---|---|---|
| 6.25 | 19 | 960 | 0.1 | 672 | 0.17 | 0.2 | 2.4 | 0.6 | 1.2 | 1.5 | 144 |
| 10 | 19 | 600 | 0.1 | 480 | 0.28 | 0.2 | 2.4 | 1.1 | 1.2 | 1.5 | 144 |
| 18.8 | 22 | 319 | 0.1 | 255 | 0.48 | 0.2 | 2.4 | 1.9 | 1.2 | 1.5 | 150 |
| 30 | 22 | 200 | 0.1 | 160 | 0.75 | 0.2 | 2.4 | 3 | 1.2 | 1.5 | 150 |
| 56 | 24 | 107 | 0.1 | 85 | 1.2 | 0.2 | 2.4 | 4.8 | 1.2 | 1.5 | 158 |
| 70 | 24 | 85 | 0.1 | 68 | 1.5 | 0.2 | 2.4 | 6 | 1.2 | 1.5 | 158 |
| 90 | 24 | 66 | 0.1 | 52 | 2 | 0.2 | 2.4 | 8 | 1.2 | 1.5 | 158 |
| 131 | 26.5 | 45 | 0.1 | 36 | 2.7 | 0.2 | 2.4 | 10.8 | 1.2 | 1.5 | 164 |
| 169 | 26.5 | 35 | 0.1 | 28 | 3.4 | 0.3 | 3.6 | 13.6 | 1.2 | 1.5 | 164 |
| 210 | 26.5 | 28 | 0.1 | 22 | 4.3 | 0.3 | 3.6 | 17.2 | 1.2 | 1.5 | 164 |
| 270 | 26.5 | 22 | 0.1 | 18 | 5.5 | 0.3 | 3.6 | 22 | 1.2 | 1.5 | 164 |
| 394 | 29 | 15 | 0.1 | 12 | 7.3 | 0.3 | 3.6 | 29.2 | 1.2 | 1.5 | 170 |
| 506 | 29 | 12 | 0.1 | 9.4 | 9.1 | 0.3 | 3.6 | 36.4 | 1.2 | 1.5 | 170 |
| 630 | 29 | 9.5 | 0.1 | 7.6 | 11.6 | 0.3 | 3.6 | 46.4 | 1.2 | 1.5 | 170 |
| 810 | 29 | 7 | 0.1 | 5.6 | 15 | 0.3 | 3.6 | 80 | 1.2 | 1.5 | 170 |
24V — 6000RPM Kabla ya Kupunguza
| Ratio | Gearbox L (mm) | RPM bila mzigo | Current bila mzigo (A) | RPM iliyojaa | Torque kwa max.ufanisi (kgf·cm) | Mzigo wa sasa (A) | Nguvu (W) | Torque ya kusimama (kgf·cm) | Mzigo wa sasa (A) | Voltage ya kuanzia (V) | Uzito wa motor (g) |
|---|---|---|---|---|---|---|---|---|---|---|---|
| 6.25 | 19 | 960 | 0.05 | 672 | 0.17 | 0.15 | 3.6 | 0.6 | 0.6 | 2 | 144 |
| 10 | 19 | 600 | 0.05 | 480 | 0.28 | 0.15 | 3.6 | 1.1 | 0.6 | 2 | 144 |
| 18.8 | 22 | 319 | 0.05 | 255 | 0.48 | 0.15 | 3.6 | 1.9 | 0.6 | 2 | 150 |
| 30 | 22 | 200 | 0.05 | 160 | 0.75 | 0.15 | 3.6 | 3 | 0.6 | 2 | 150 |
| 56 | 24 | 107 | 0.05 | 85 | 1.2 | 0.15 | 3.6 | 4.8 | 0.6 | 2 | 158 |
| 70 | 24 | 85 | 0.05 | 68 | 1.5 | 0.15 | 3.6 | 6 | 0.6 | 2 | 158 |
| 90 | 24 | 66 | 0.05 | 52 | 2 | 0.15 | 3.6 | 8 | 0.6 | 2 | 158 |
| 131 | 26.5 | 45 | 0.05 | 36 | 2.7 | 0.15 | 3.6 | 10.8 | 0.6 | 2 | 164 |
| 169 | 26.5 | 35 | 0.05 | 28 | 3.4 | 0.15 | 3.6 | 13.6 | 0.6 | 2 | 164 |
| 210 | 26.5 | 28 | 0.05 | 22 | 4.3 | 0.15 | 3.6 | 17.2 | 0.6 | 2 | 164 |
| 270 | 26.5 | 22 | 0.05 | 18 | 5.5 | 0.15 | 3.6 | 22 | 0.6 | 2 | 164 |
| 394 | 29 | 15 | 0.05 | 12 | 7.3 | 0.15 | 3.6 | 29.2 | 0.6 | 2 | 170 |
| 506 | 29 | 12 | 0.05 | 9.4 | 9.1 | 0.15 | 3.6 | 36.4 | 0.6 | 2 | 170 |
| 630 | 29 | 9.5 | 0.05 | 7.6 | 11.6 | 0.15 | 3.6 | 46.4 | 0.6 | 2 | 170 |
| 810 | 29 | 7 | 0.05 | 5.6 | 15 | 0.15 | 3.6 | 80 | 0.6 | 2 | 170 |
10000RPM Motor Series — Taarifa ya Mtoa Huduma ya Ziada tu
Picha iliyotolewa pia inajumuisha mfululizo wa motors wa kasi ya juu. Hii ni taarifa ya rejeleo tu: si mfululizo unaoweza kuchaguliwa tofauti katika orodha hii.Usitumie takwimu hizi kwa toleo la 6000RPM-series lililonunuliwa, hata ambapo RPM ya pato inatokea kufanana.
12V — 10000RPM Kabla ya Kupunguza (Marejeleo Tu)
| Uwiano | Gearbox L (mm) | RPM bila mzigo | Current bila mzigo (A) | RPM iliyo na mzigo | Torque kwa ufanisi wa juu (kgf·cm) | Current iliyo na mzigo (A) | Power (W) | Torque ya kusimama (kgf·cm) | Current ya kusimama (A) | Voltage ya kuanzia (V) | Uzito wa motor (g) |
|---|---|---|---|---|---|---|---|---|---|---|---|
| 6.25 | 19 | 1600 | 0.15 | 1200 | 0.23 | 0.65 | 7.8 | 0.9 | 2.4 | 1.5 | 144 |
| 10 | 19 | 1000 | 0.15 | 770 | 0.4 | 0.65 | 7.8 | 1.6 | 2.4 | 1.5 | 144 |
| 18.8 | 22 | 530 | 0.15 | 407 | 0.67 | 0.65 | 7.8 | 2.6 | 2.4 | 1.5 | 150 |
| 30 | 22 | 333 | 0.15 | 250 | 1 | 0.65 | 7.8 | 4 | 2.4 | 1.5 | 150 |
| 56 | 24 | 178 | 0.15 | 140 | 1.8 | 0.65 | 7.8 | 7.2 | 2.4 | 1.5 | 158 |
| 70 | 24 | 142 | 0.15 | 110 | 2.2 | 0.65 | 7.8 | 8.8 | 2.4 | 1.5 | 158 |
| 90 | 24 | 110 | 0.15 | 85 | 3 | 0.65 | 7.8 | 12 | 2.4 | 1.5 | 158 |
| 131 | 26.5 | 76 | 0.15 | 58 | 3.9 | 0.65 | 7.8 | 15.6 | 2.4 | 1.5 | 164 |
| 169 | 26.5 | 60 | 0.15 | 46 | 5 | 0.65 | 7.8 | 20 | 2.4 | 1.5 | 164 |
| 210 | 26.5 | 47 | 0.15 | 36 | 6 | 0.65 | 7.8 | 24 | 2.4 | 1.5 | 164 |
| 270 | 26.5 | 37 | 0.15 | 28 | 8 | 0.65 | 7.8 | 32 | 2.4 | 1.5 | 164 |
| 394 | 29 | 25 | 0.15 | 19.5 | 10.4 | 0.65 | 7.8 | 41.6 | 2.4 | 1.5 | 170 |
| 506 | 29 | 20 | 0.15 | 15 | 13.6 | 0.65 | 7.8 | 54.4 | 2.4 | 1.5 | 170 |
| 630 | 29 | 15.8 | 0.15 | 12 | 16.6 | 0.65 | 7.8 | 66.4 | 2.4 | 1.5 | 170 |
| 810 | 29 | 12 | 0.15 | 9 | 21 | 0.65 | 7.8 | 93 | 2.4 | 1.5 | 170 |
6V / 5000RPM Mfululizo — Kumbukumbu ya Mtoa Huduma wa Ziada Tu
Jedwali hili la chanzo limehifadhiwa kwa kumbukumbu na si voltage au mfululizo unaoweza kuchaguliwa katika orodha hii.
| Ratio | Gearbox L (mm) | RPM bila mzigo | Current bila mzigo (A) | RPM iliyo na mzigo | Torque kwa ufanisi wa juu (kgf·cm) | Current iliyo na mzigo (A) | Power (W) | Torque ya kusimama (kgf·cm) | Current ya kusimama (A) | Voltage ya kuanzia (V) | Uzito wa motor (g) |
|---|---|---|---|---|---|---|---|---|---|---|---|
| 6.25 | 19 | 800 | 0.08 | 600 | 0.11 | 0.33 | 1.98 | 0.45 | 1.2 | 1.5 | 144 |
| 10 | 19 | 500 | 0.08 | 385 | 0.2 | 0.33 | 1.98 | 0.8 | 1.2 | 1.5 | 144 |
| 18.8 | 22 | 265 | 0.08 | 203.5 | 0.33 | 0.33 | 1.98 | 1.3 | 1.2 | 1.5 | 150 |
| 30 | 22 | 166.5 | 0.08 | 125 | 0.5 | 0.33 | 1.98 | 2 | 1.2 | 1.5 | 150 |
| 56 | 24 | 89 | 0.08 | 70 | 0.9 | 0.33 | 1.98 | 3.6 | 1.2 | 1.5 | 158 |
| 70 | 24 | 71 | 0.08 | 55 | 1.1 | 0.33 | 1.98 | 4.4 | 1.2 | 1.5 | 158 |
| 90 | 24 | 55 | 0.08 | 42.5 | 1.5 | 0.33 | 1.98 | 6 | 1.2 | 1.5 | 158 |
| 131 | 26.5 | 38 | 0.08 | 29 | 1.95 | 0.33 | 1.98 | 7.8 | 1.2 | 1.5 | 164 |
| 169 | 26.5 | 30 | 0.08 | 23 | 2.5 | 0.33 | 1.98 | 10 | 1.2 | 1.5 | 164 |
| 210 | 26.5 | 23.5 | 0.08 | 18 | 3 | 0.33 | 1.98 | 12 | 1.2 | 1.5 | 164 |
| 270 | 26.5 | 18.5 | 0.08 | 14 | 4 | 0.33 | 1.98 | 16 | 1.2 | 1.5 | 164 |
| 394 | 29 | 12.5 | 0.08 | 9.7 | 5.2 | 0.33 | 1.98 | 20.8 | 1.2 | 1.5 | 170 |
| 506 | 29 | 10 | 0.08 | 7.5 | 6.8 | 0.33 | 1.98 | 27.2 | 1.2 | 1.5 | 170 |
| 630 | 29 | 7.9 | 0.08 | 6 | 8.3 | 0.33 | 1.98 | 33.2 | 1.2 | 1.5 | 170 |
| 810 | 29 | 6 | 0.08 | 4.5 | 10.5 | 0.33 | 1.98 | 46.5 | 1.2 | 1.5 | 170 |
Maelezo ya Hall Encoder na Wiring
Ugavi wa motor na ugavi wa encoder ni mizunguko tofauti. Tumia 12V au 24V kwa motor kulingana na chaguo, na 3.3–5V DC pekee kwa encoder. Kamwe usiweke voltage ya motor kwenye encoder au nyaya za ishara.
| Parameta ya encoder | Specifikas |
|---|---|
| Aina | Encoder ya Hall ya mzunguko wa A/B wa kanali mbili |
| Azimio la msingi | 11 pulses kwa mzunguko wa motor (11PPR) |
| Rejea ya pulse ya shingo ya pato | 11 × uwiano wa gia kabla ya kuongezeka kwa pembe za quadrature; hesabu halisi inategemea njia ya ufafanuzi |
| Ugavi wa encoder | 3.3–5V DC |
| Pato | A/B mawimbi ya mraba, ya kawaida; toleo la desturi la mawimbi ya sine si usanidi unaoweza kuchaguliwa hapa |
| Kiunganishi | PH2.0-6PIN na kebo iliyotolewa |
| Mzunguko wa ishara | Upinzani wa ndani wa pull-up na conditioning; thibitisha ufanisi wa kiwango cha mantiki na kidhibiti chako |
| Masafa ya majibu | 100kHz, spesifikesheni ya mtoa huduma |
| Ring ya sumaku | 22 nguzo / 11 jozi za nguzo |
| Joto la encoder la mtoa huduma | −40°C hadi 120°C; inatumika kwa spesifikesheni ya encoder, si motor nzima |
| Rangi ya waya | Muunganisho |
|---|---|
| Nyekundu | Nguvu ya motor +; badilisha tu na nyeupe ili kubadilisha mwelekeo wa motor |
| Nyeupe | Nguvu ya motor −; badilisha tu na nyekundu ili kubadilisha mwelekeo wa motor |
| Black | Usambazaji wa encoder − / GND |
| Bluu | Usambazaji wa encoder +, 3.3–5V DC |
| Njano | Kituo cha ishara ya encoder |
| Kijani | Kituo cha ishara ya encoder |
Chanzo kinatambua njano na kijani kama mistari miwili ya ishara bila kupewa mpangilio wao wa A/B. Angalia awamu ya kituo katika programu yako. Kamwe usigeuze usambazaji wa encoder wa buluu/mweusi, na kamwe usiunganishe nguvu moja kwa moja kwenye mstari wowote wa ishara.
Braketi ya Kuweka ya Hiari
Braketi ya L iliyoonyeshwa ina unene wa 1.5mm, takriban upana wa 40mm, ikiwa na msingi wa 40mm na wima wa 47mm. Mchoro wa kuweka motor umeandikwa na kipenyo cha pitch cha 31mm chenye mashimo sita ya 3.2mm na maeneo ya 6.3mm. Ufunguzi wa katikati umeandikwa 2 × R6.5 na nafasi ya katikati ya 14mm. Mchoro wa msingi unaonyesha mashimo manne ya 3.5mm kwa nafasi ya 24 × 30mm na upotofu wa upande wa 8mm; wima ina kipimo cha rejea cha 20mm.Bracket inatolewa tu na Kifurushi kinachofaa.
Wiring na Matumizi
Tumia usambazaji wa motor wa DC unaolingana na voltage iliyochaguliwa na usambazaji wa encoder wa 3.3–5V ulio na udhibiti tofauti. Ikiwa unatumia kidhibiti cha motor cha PWM, ung'anisha pato la motor yake tu kwa nyaya za motor za rangi nyekundu na nyeupe. Hifadhi nguvu za encoder na ishara mbali na pato la nguvu za motor. Simama kabla ya kubadilisha mwelekeo na thibitisha kila kiunganishi kabla ya kuweka nguvu.
Chagua motor kwa torque yake ya mzigo iliyoainishwa badala ya torque yake ya kusimama. Usipitishe mzigo, usisimame au usifanye kazi karibu na kusimama: motor au gia zinaweza kuharibiwa. Mzigo juu ya hali iliyoainishwa hupunguza kasi. Kupunguza kasi ya umeme kunaweza pia kupunguza torque inayopatikana. Viwango vya kidhibiti, kiwango cha kuingiza cha adapter, aina ya plug na maelezo ya kebo/kiunganishi kilichojumuishwa havijabainishwa kikamilifu katika orodha iliyotolewa; thibitisha maelezo haya kwa vifaa vilivyochaguliwa.
Torque na Kiwango cha Kitengo
Kwa mzigo wa statiki, torque inayohitajika katika kgf·cm ni sawa na mzigo katika kgf mara radius ya lever katika cm. Mtoa huduma anaonyesha mzigo wa 10kg: 10kgf·cm kwa radius ya 1cm, au 100kgf·cm kwa radius ya 10cm. Hii ni mfano wa maelezo, si kiwango cha kuinua cha motor hii. Ruhusu kwa msuguano, kasi na mzigo halisi wa kufanya kazi wa mfumo.
| gf·cm | kgf·cm | N·m | mN·m | N·cm |
|---|---|---|---|---|
| 1 | 0.001 | 9.8e-05 | 0.098 | 0.0098 |
| 1000 | 1 | 0.098 | 98 | 9.8 |
| 10204.08 | 10.204 | 1 | 1000 | 100 |
| 10.2 | 0.01 | 0.001 | 1 | 0.1 |
| 102.04 | 0.102 | 0.01 | 10 | 1 |
Maudhui ya Kifurushi
Moto mmoja wa JGB37-520 wenye Hall encoder na kebo ya kuunganisha ya pini sita katika voltage na kasi iliyochaguliwa, pamoja na vifaa tu vilivyotajwa katika chaguo la Kifurushi:
- Moto Pekee
- Moto + Bracket
- Moto + Kidhibiti cha Kasi
- Moto + Chanzo cha Nguvu
- Moto + Bracket + Kidhibiti cha Kasi
- Moto + Bracket + Chanzo cha Nguvu
- Moto + Kidhibiti cha Kasi + Chanzo cha Nguvu
- Moto + Bracket + Kidhibiti cha Kasi + Chanzo cha Nguvu
Moto Pekee haijumuishi bracket, kidhibiti cha kasi au chanzo cha nguvu. Mchoro wa bidhaa na vifaa ni maoni ya rejea.
Maelezo
Toleo la Kiingereza la michoro ya msambazaji, pamoja na maelezo na maelezo maalum ya mfululizo.
Muhtasari wa Motor ya Encoder
JGB37-520 inachanganya motor ya DC yenye brashi, sanduku la kupunguza chuma na encoder ya Hall. Chagua voltage, kasi isiyo na mzigo na kifurushi cha vifaa hapo juu.

Udhibiti wa Torque na Kasi
Kupunguza gia kunamua uhusiano kati ya kasi na torque. Udhibiti wa PWM unahitaji kidhibiti cha nje kinachofaa. Geuza tu nyaya za nguvu za motor, ukihifadhi polarity ya nguvu ya encoder isiyobadilika.

Ujenzi wa Ndani
Chanzo kinaonyesha gia za chuma, nyuzi za shaba, magneti za kudumu, brashi za kaboni na encoder ya Hall ya nyuma. Sehemu za ndani zinaweza kutofautiana kati ya toleo za uzalishaji.

Vipimo vya Kifaa
Vipimo viko katika milimita. Urefu wa gearbox unategemea uwiano wa kupunguza. Mchoro unaonyesha kina cha shimo la usakinishaji cha 3.5mm, wakati picha iliyoandikwa hapa chini inaonyesha 4mm; thibitisha ushirikiano wa screw kwenye motor halisi.

Bracket ya Usakinishaji ya Hiari
Bracket hii inajumuishwa tu wakati Kifurushi kilichochaguliwa kinataja bracket. Vipimo vyake vya usakinishaji vimeonyeshwa hapa chini.

Vipimo vya Motor na Encoder
Muundo wa encoder unongeza sehemu ya nyuma ya 11.75mm. Kebuli ya pini sita iliyotolewa ina urefu wa takriban 144mm.Muhtasari wa tathmini unapanua mfululizo wa vyanzo mbalimbali; rejea mfululizo uliochaguliwa katika meza za utendaji.

Uunganisho wa Encoder na Ishara
Nguvu ya motor inatumia nyaya nyekundu na nyeupe. Nguvu ya encoder inatumia buluu (+3.3–5V) na nyeusi (GND); njano na kijani zinabeba ishara mbili za encoder. Chanzo hakitenganishi mpangilio wa A/B kwa rangi hizo mbili. Usitumie voltage ya motor ya 12V/24V kwenye uunganisho wa encoder au ishara.

Rejea ya Uchaguzi wa Torque
Mifano hii ya pulleys inaelezea torque na radius ya lever; si viwango vya uwezo wa kuinua kwa motor hii. Ruhusu kwa msuguano, kasi na mzigo halisi.

6V / 5000RPM Mfululizo — Marejeo Tu
Meza hii ya ziada inatolewa kwa ajili ya marejeo. Wala voltage hii wala mfululizo huu wa motor hauwezi kuchaguliwa katika orodha hii.

12V / 6000RPM Mfululizo
Huu ni mfululizo wa kasi wa 12V unaotumiwa na toleo zinazoweza kuchaguliwa. Chanzo pia kinaorodhesha kasi za marejeo za 85, 28, 15 na 9.5RPM ambazo hazipatikani kama chaguo za ununuzi. Torque ya kusimama si kiwango cha uendeshaji endelevu.

24V / 6000RPM Mfululizo
Huu ni mfululizo wa kasi wa 24V unaotumiwa na toleo zinazoweza kuchaguliwa. Thamani zote ni data za marejeo za msambazaji. Tumia voltage iliyochaguliwa na takwimu za mzigo ulioainishwa unapounda mfumo.

12V / 10000RPM Mfululizo — Rejea Pekee
Mfululizo huu wa chanzo cha kasi ya juu si mfululizo wa motor unaoweza kuchaguliwa hapa. Usitumie viwango vyake kwa motor ya mfululizo wa 6000RPM iliyoorodheshwa, hata wakati kasi za pato zinapokutana.

