


Kpower DHV825 Servo Motoru ya Dijitali isiyo na Core, PWM/TTL/RS485, kwa Ndege za RC na Mikono ya Roboti
Kpower DHV825 Servo Motoru ya Dijitali isiyo na Core, PWM/TTL/RS485, kwa Ndege za RC na Mikono ya Roboti
Kpower
Bei ya kawaida
$127.00 USD
Bei ya kawaida
Bei ya mauzo
$127.00 USD
Bei ya kitengo
kwa
Ushuru umejumuishwa.
Usafirishaji imehesabiwa wakati wa kulipa.
Haikuweza kupakia upatikanaji wa kuchukua


Muhtasari
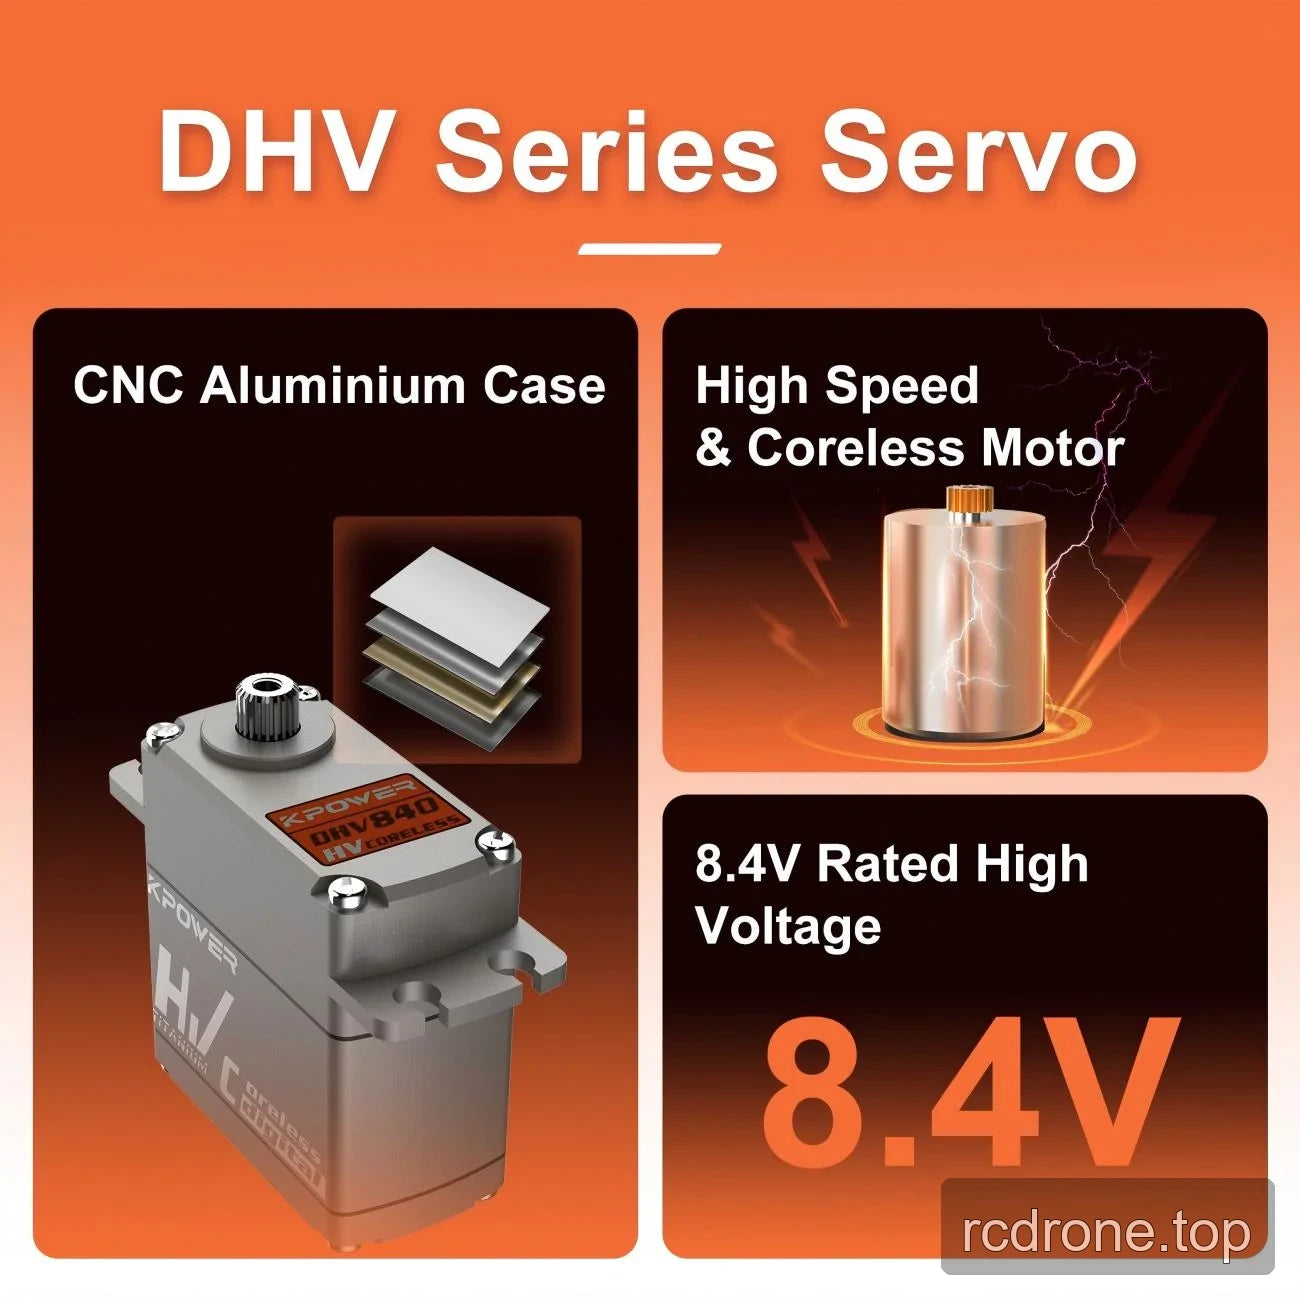
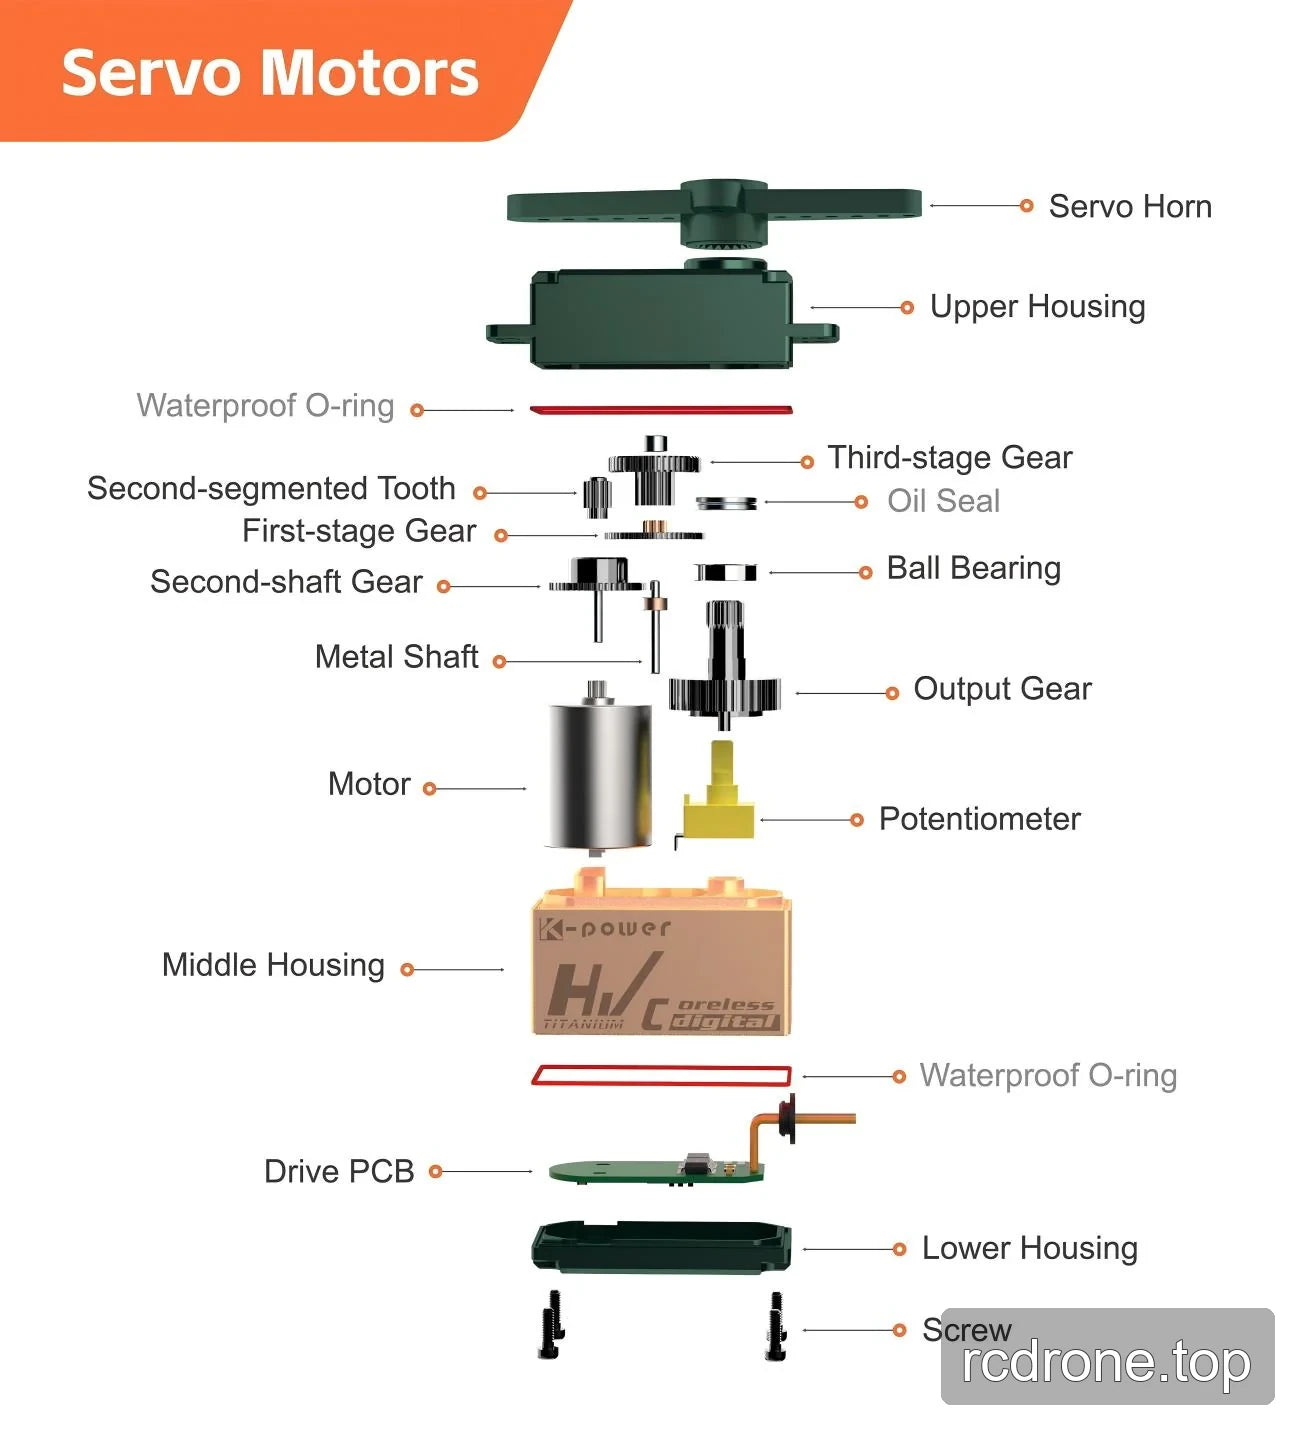
Motor ya Kpower DHV825 ni servo ya dijitali isiyo na msingi kwa ndege za kudhibiti kwa mbali, glider, drones na mikono ya roboti. Inachanganya gia za chuma zenye usahihi wa juu na kesi ya alumini 7075 na inataja PWM, TTL na RS485 interfaces za udhibiti. Usafiri wake wa 120° ± 3° na kasi maalum ya voltage na vipimo vya torque vya kusimama husaidia wanunuzi kutathmini mahitaji ya mwendo, wakati vipimo vya 40 × 20 × 39 mm vinasaidia kupanga usakinishaji.
Vipengele
- Servo ya dijitali ya voltage ya juu na motor isiyo na msingi.
- Gia za chuma zenye usahihi wa juu, zilizotajwa kama chuma.
- Kesi ya alumini 7075.
- Interfaces za udhibiti za PWM, TTL na RS485.
- 3 μs dead band na 50–333 Hz refresh frequency.
Maelezo
| Parameta | Thamani |
|---|---|
| Brand | Kpower |
| Mfano / toleo | DHV825 |
| Aina ya servo | Digitali, voltage ya juu |
| Ufafanuzi wa bidhaa | 20KG; hakuna kitengo cha torque-length au hali ya mtihani iliyotajwa kwa ufafanuzi huu |
| Nyenzo za gia | Chuma |
| Kiwango cha ishara | 900–2100 μs |
| Nyenzo za kesi | Alumini 7075 |
| Aina ya motor | Coreless |
| Viunganishi vya udhibiti | PWM, TTL, RS485 |
| Joto la kufanya kazi | −10 °C hadi +50 °C |
| Dead band | 3 μs |
| Angle ya kusafiri | 120° ± 3° |
| Frekvensi ya kusasisha | 50–333 Hz |
| Voltage ya chini ya kufanya kazi | 4.8 V |
| Vipimo | 40 × 20 × 39 mm |
| Uzito | 72 g ± 1 g |
| Vipimo vya waya na insulation | 22 AWG, PVC |
Utendaji kwa Voltage ya Ugavi
| Kigezo | Kwa 6.0 V | Kwa 7.4 V |
|---|---|---|
| Spidi isiyo na mzigo | 0.12 ± 0.01 s/60° | 0.11 ± 0.01 s/60° |
| Torque ya kusimama | 18.0 ± 0.20 kg·cm | 22.0 ± 0.20 kg·cm |
| Mtiririko wa mzigo wa sasa | 700 ± 30 mA | 850 ± 30 mA |
| Mzigo wa sasa | 3000 ± 40 mA | 3500 ± 50 mA |
Matumizi
- Udhibiti wa ndege za RC na glider: Viungo vya udhibiti wa nafasi kupitia 120° ± 3° ya kusafiri, ukitumia takwimu za kasi zisizo na mzigo maalum wa voltage ili kutathmini muda wa mwendo.
- Uendeshaji wa mitambo ya drone: Toa mwendo wa pembe ulio na udhibiti kwa mitambo ya ndani ambapo vipimo vya servo, kusafiri na kiunganishi cha udhibiti vinakidhi mahitaji ya usakinishaji.
- Uwekaji wa viungo vya mkono wa roboti: Tumia kusafiri kulikofafanuliwa, 3 μs dead band na takwimu maalum za torque ya mzigo wa stall ili kutathmini uwekaji wa kiungo na mahitaji ya mzigo.
Hati
- Mchoro wa Kpower DHV825 — Mchoro (PDF)
- Mkono wa Kpower Servo 3 — Mwongozo (PDF)
- OCServo OCS D9501 Manuel — Ocservo Ocs D 9501 Manuel (PDF)
- Mchoro wa OCServo OCS 351CAN — Ocservo Ocs 351 Can Mchoro (PDF)
Maelezo ya Visual
Vipengele na Ubunifu


Mifano ya Maombi


Maelezo ya Ziada ya Bidhaa


Viunganisho na Mifumo


