


Kpower EM10 Overload-Clutch Servo Motor ya Roboti, Mzunguko wa 300°, Nguvu ya 10 kg·cm kwa 12 V kwa Viungo vya Roboti
Kpower EM10 Overload-Clutch Servo Motor ya Roboti, Mzunguko wa 300°, Nguvu ya 10 kg·cm kwa 12 V kwa Viungo vya Roboti
Kpower
Haikuweza kupakia upatikanaji wa kuchukua


Muhtasari
Motor ya Kpower EM10 ni roboti ya clutch ya kupita servo motor kwa mikono ya roboti za desktop, roboti za kielimu na mifumo ya bioniki yenye miguu mingi. Safari yake ya 300° na muundo wa servo-horn mbili unasaidia harakati za kiunganishi cha roboti , wakati mzunguko wa sasa wa 2000 Hz unaruhusu udhibiti sahihi wa nguvu. Imewekwa kwa uendeshaji wa 9–13 V, inatoa torque ya kusimama ya 10 kg·cm kwa 12 V. Maelezo ya mfano wa EM10 yanataja itifaki za udhibiti wa PWM, TTL na RS-485.
Vipengele
- Chip ya kawaida ya EC225 yenye mzunguko wa sasa wa 2000 Hz kwa udhibiti sahihi wa nguvu.
- Ulinzi wa kupambana na athari za clutch ya gia na ulinzi wa kutenganisha clutch ya kupita kwa operesheni ya kiunganishi cha roboti.
- Muundo wa servo-horn mbili zenye pembe za duara kwenye uso tofauti wa nyumba ya mraba.
- Anuwai ya uendeshaji ya 300°, ikiwa na safari inayoweza kubadilishwa.
- Usaidizi wa mrejesho mwingi.
- Muundo wa kelele ya chini.
- Nyumba ya plastiki iliyoandikwa EM-10, gia za POM, motor ya DC iliyo na brashi motor na kipima nafasi cha potentiometer.
Udhibiti wa TTL Serial-Bus
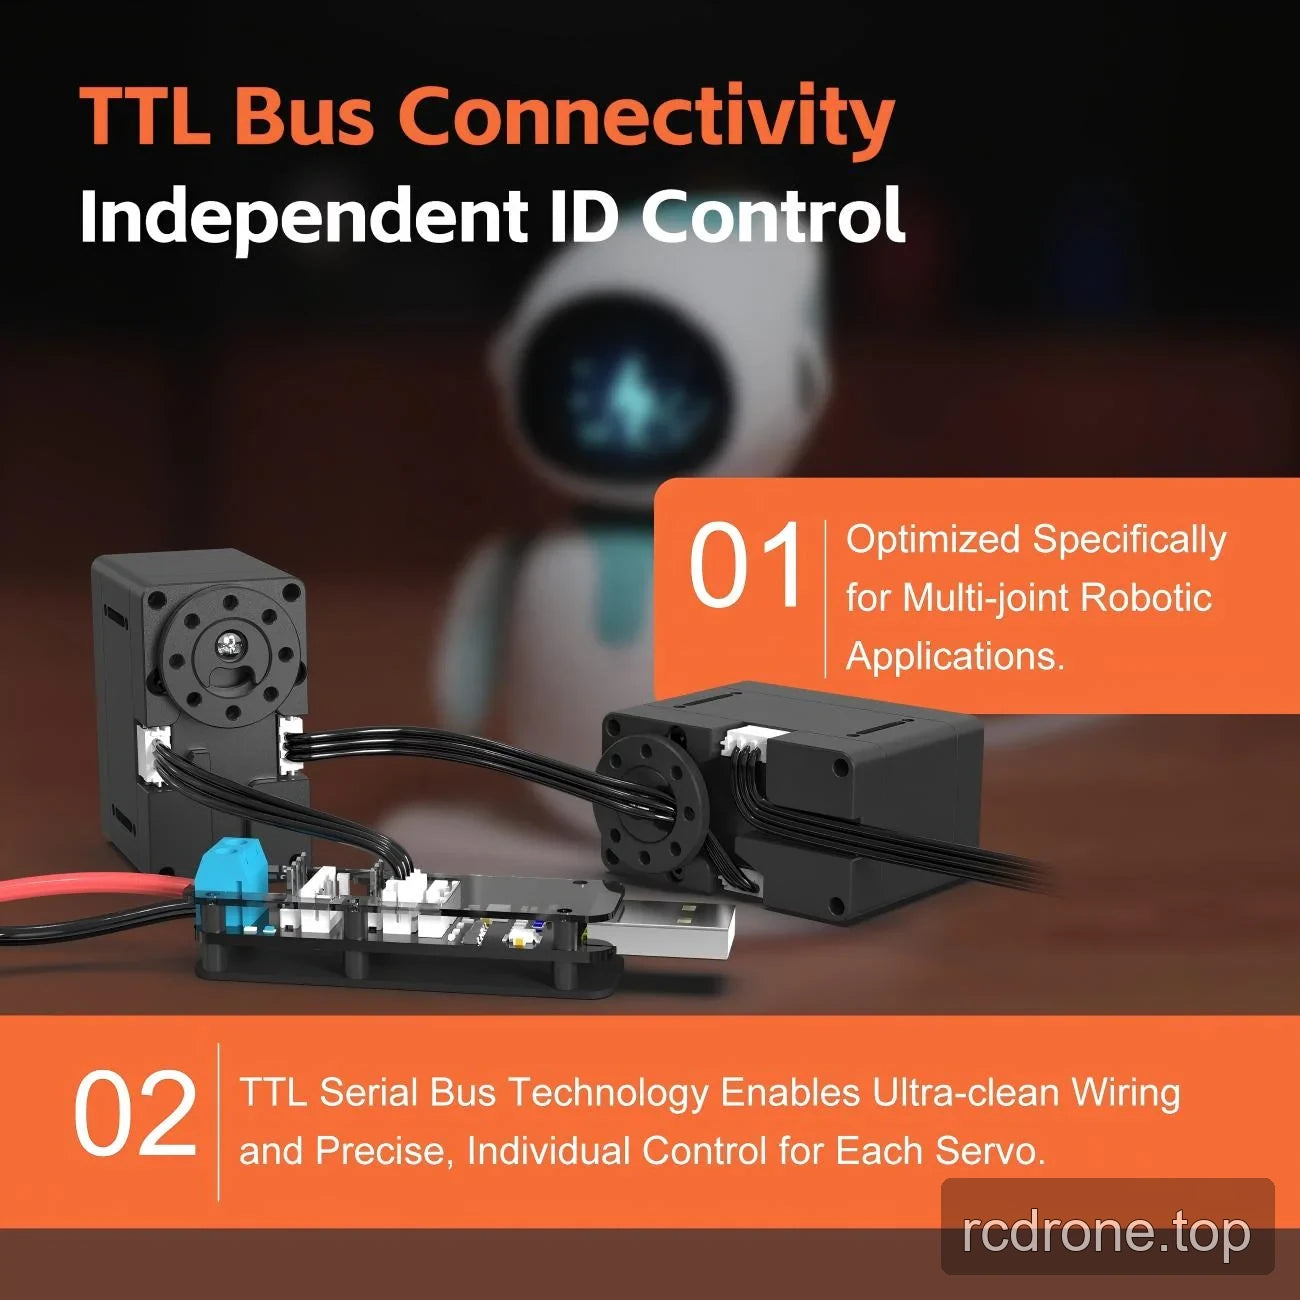
Utekelezaji wa TTL unasaidia servos zilizounganishwa kwa udhibiti wa ID huru. Wiring ya serial-bus inarahisisha uhusiano na inaruhusu udhibiti wa servo mmoja katika mitambo ya roboti yenye viungo vingi.
Maelezo ya kiufundi
| Parameta | maelezo ya EM10 |
|---|---|
| Mfano | EM10; alama ya nyumba EM-10 |
| Aina ya servo | Servo ya roboti yenye clutch ya mzigo mwingi |
| Torque ya kusimama | 10 kg·cm kwa 12 V |
| Speed ya bila mzigo | 0.2 s/60° kwa 12 V |
| Voltage ya kufanya kazi | 9–13 V |
| Angle ya kusafiri / anuwai ya kufanya kazi | 300°; inaweza kubadilishwa |
| Uzito | 56 g |
| Vipimo | 48 × 26 × 44 mm |
| Urefu wa waya | 150 mm |
| Orodha ya itifaki ya kiwango cha mfano | PWM, TTL, RS-485 |
| Udhibiti wa TTL | Bus ya serial yenye udhibiti wa ID ya servo huru |
| Current ya kukwama | 3000 mA |
| Current isiyo na mzigo | 1000 mA |
| Masafa ya kufanya kazi | 50–333 Hz |
| Masafa ya mzunguko wa sasa | 2000 Hz |
| Chip ya udhibiti | Chip ya kawaida ya EC225 |
| Nyenzo za gia | POM |
| Nyenzo ya kesi | Plastiki |
| Motor | DC iliyopigwa |
| Sensor ya nafasi | Potentiometer |
| Horn gear spline | Hapana/t170> |
| Ball bearings | 2BB |
| Joto la kufanya kazi | −10 hadi 50 °C |
| IP rating | IP42 |
Maombi
- Vikono vya roboti vya desktop: Fanya kazi viungo vilivyotengenezwa kwa kutumia kusafiri kwa 300° na msaada wa servo-horn mbili; kiwango cha torque ya kukwama ni 10 kg·cm kwa 12 V.
- Roboti wa miguu mingi, wanyama wanne, bionic na walio na mvuto wa kibiolojia: Endesha harakati za viungo vya miguu kwa ulinzi wa gear-clutch dhidi ya athari na kutolewa kwa mzigo kupita kiasi.
- Roboti za kielimu na miradi ya STEAM: Jenga mitambo ya kujifunza harakati za viungo na udhibiti wa nguvu kwa kutumia anuwai ya uendeshaji ya 300° na mzunguko wa sasa wa 2000 Hz.
- Roboti za huduma: Dhibiti mitambo inayoweza kuhamasishwa; utekelezaji wa TTL unaruhusu anwani za servo binafsi katika makusanyiko ya viungo vingi.
- Mitambo ya nyumba smart: Fanya kazi za mitambo inayohamishika kwa kutumia hisi za nafasi na kusafiri kwa pembe iliyodhibitiwa.
Usanidi na Uunganisho
Jadili urefu wa waya, aina ya udhibiti na mahitaji ya sensor ya nafasi na msambazaji kabla ya uunganisho. Tumia anuwai ya uendeshaji ya 9–13 V; torque ya kusimama iliyotajwa na kasi ya bila mzigo inatumika kwa 12 V.
Hati
- Kpower EM10 Mchoro — Mchoro (PDF)
- Kpower Servo 3 — Mwongozo (PDF)
- OCServo OCS 351CAN Mchoro — Ocservo Ocs 351 Can Mchoro (PDF)
Video za Bidhaa
Maelezo ya Kivisual
Video ya Bidhaa
Vipengele na Ubunifu


Maelezo na Utendaji


Mifano ya Matumizi


Maoni ya Bidhaa

Viunganisho na Mifumo
Chaguzi na Ulinganisho wa Mifano



