


Kpower HBL300 Servo Motor isiyo na Brashi, Nguvu ya Kuzuia 30.6 kg·cm kwa 7.4 V, kwa Miundo ya RC na Roboti
Kpower HBL300 Servo Motor isiyo na Brashi, Nguvu ya Kuzuia 30.6 kg·cm kwa 7.4 V, kwa Miundo ya RC na Roboti
Kpower
Bei ya kawaida
$127.00 USD
Bei ya kawaida
Bei ya mauzo
$127.00 USD
Bei ya kitengo
kwa
Ushuru umejumuishwa.
Usafirishaji imehesabiwa wakati wa kulipa.
Haikuweza kupakia upatikanaji wa kuchukua


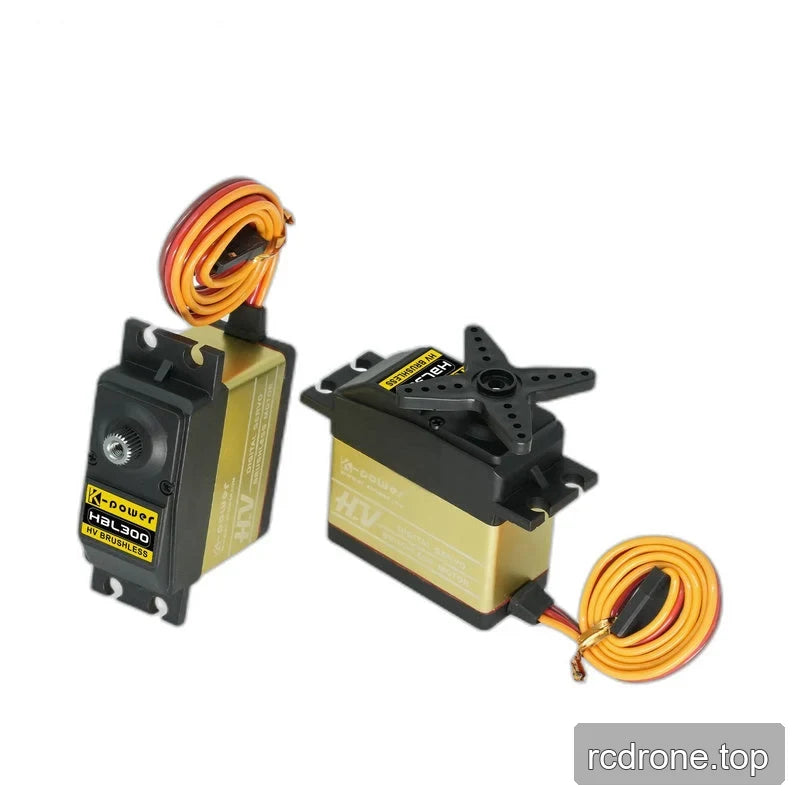
Muhtasari
Motor ya Kpower HBL300 ni HV brushless servo kwa mifano ya RC, robotics na mitambo ya kiotomatiki. Inachanganya gia za chuma, kesi ya katikati ya alumini na ufuatiliaji wa nafasi ya potentiometer, ikiwa na torque ya kusimama ya 30.6 kg·cm kwa 7.4 V na kasi isiyo na mzigo ya 0.15 s/60° kwa voltage hiyo. Kiwango chake kilichoorodheshwa cha uendeshaji ni 4.8–8.4 V, ikiwa na protokali za PWM, TTL na RS-485.
Vipengele
- Motor ya brushless yenye torque ya juu na gia za chuma zenye usahihi wa juu.
- Konstruksheni ya kesi ya aloi ya alumini na plastiki, ikiwa na kesi ya katikati ya alumini.
- Ufuatiliaji wa nafasi ya potentiometer na mpira wa kuzaa wawili (2BB).
- 25T spline ya pato yenye kipenyo cha 5.82 mm.
- Angle ya kusafiri ya 120°, in وصف kama inayoweza kubadilishwa.
Maelezo ya Kiufundi
Utendaji unaotegemea Voltage
| Parameta | Kwa 6.0 V | Kwa 7.4 V |
|---|---|---|
| Torque ya kusimama | 28.5 kg·cm | 30.6 kg·cm |
| Speed ya bila mzigo | 0.16 s/60° | 0.15 s/60° |
Maelezo ya Kifaa na Umeme
| Parameta | Thamani |
|---|---|
| Mfano | HBL300 |
| Servo aina | HV servo isiyo na brashi; daraja la torque kubwa |
| Torque iliyoainishwa | 7.5 kg; kitengo cha torque kinahitaji ufafanuzi |
| Uzito | 65 g |
| Vipimo | 40 × 20 × 39.4 mm |
| Kiwango cha pembe ya kusafiri | 120°; kinachoweza kubadilishwa |
| Voltage ya kufanya kazi | 4.8–8.4 V |
| Horn gear spline | 25T, Ø5.82 mm |
| Nyenzo ya gia | Metali |
| Motor | Isiyo na brashi |
| Protokali | PWM, TTL, RS-485 |
| Current bila mzigo | 4500 mA |
| Sensor ya nafasi | Potentiometer |
| Nyenzo ya kesi | Alumini + plastiki; kesi ya kati ya alumini |
| Ball bearings | 2BB |
| Masafa ya kazi | 50–333 Hz |
| Joto la kufanya kazi | −10 hadi 50 °C |
| IP rating | IP42 |
| HBL-series madai ya mzunguko wa maisha | Hadi mizunguko 1,000,000; hali za mtihani hazijabainishwa |
Maombi
- Ndege za RC na drones za VTOL zenye mabawa yaliyosimama: Fanya udhibiti wa viungo kwa kutumia gari isiyo na brashi na mfumo wa gia za metali.
- 1/8- na 1/10-skal magari ya RC: Fanya kazi na viungo vya uelekezi ambapo torque na kasi zinategemea voltage na zinafaa kwa mfumo.
- Roboti na roboti za huduma: Weka viungo na viunganishi kwa kutumia mrejesho wa potentiometer na itifaki za udhibiti zilizoorodheshwa.
- Automatiki ya viwanda, vacuum cleaners za viwandani na docks za drone: Weka mifumo inayohamishika yenye anuwai ya kusafiri ya 120°.
- Mashine za kutumikia meza ya tenisi: Badilisha nafasi ya mitambo kupitia pato la servo lililo na gia.
- Mifumo ya vifaa vya matibabu: Toa uhamasishaji wa nafasi kupitia motor isiyo na brashi na pato la gia.
Hati
- Mchoro wa Kpower HBL300 — Mchoro (PDF)
- Mkono wa Kpower Servo 3 — Mwongozo (PDF)
- Mchoro wa OCServo OCS 351CAN — Mchoro wa Ocservo Ocs 351 Can (PDF)
Video za Bidhaa
Maelezo ya Kivisual
Video ya Bidhaa
Vipengele na Ubunifu


Chaguzi na Ulinganisho wa Mifano

Maelezo na Utendaji


Maelezo ya Ziada ya Bidhaa


Kuanzisha na Kutumia


Viunganisho na Mifumo

Mifano ya Maombi




