Sensor ya Nguvu/Torque ya Mhimili Sita Kunwei KWR36, 36 mm, 30–500 N kwa Roboti
Sensor ya Nguvu/Torque ya Mhimili Sita Kunwei KWR36, 36 mm, 30–500 N kwa Roboti
Kunwei Sensing
Haikuweza kupakia upatikanaji wa kuchukua


Muhtasari
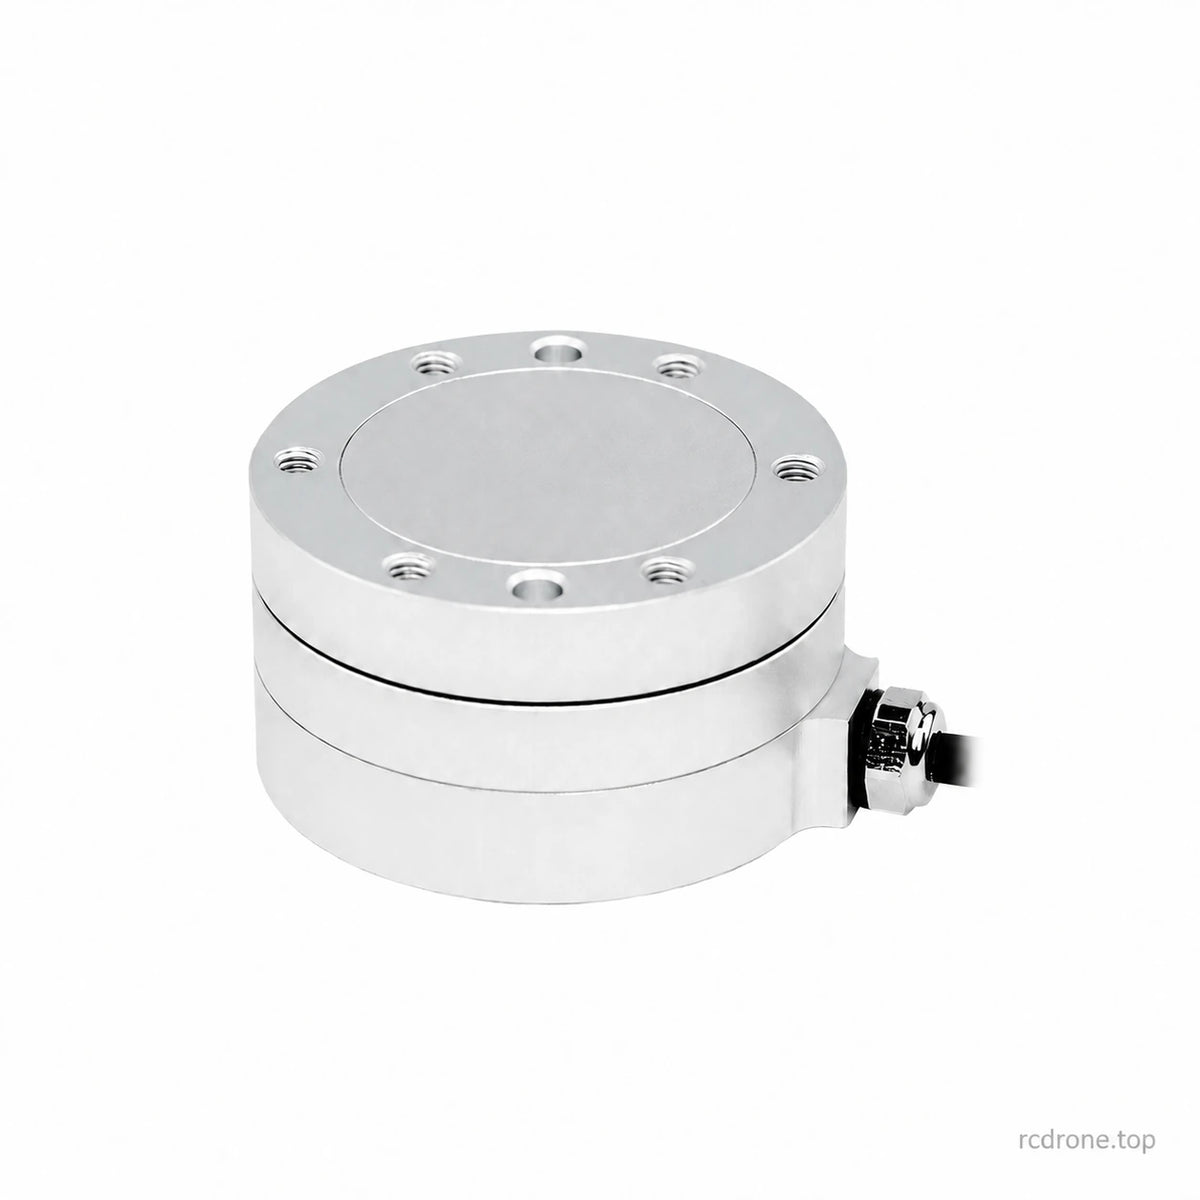
Sensor ya Kunwei KWR36 ya nguvu/mzunguko wa mhimili sita inapima nguvu tatu na nyakati tatu katika mwili mdogo wa 36 mm kwa udhibiti wa nguvu za kugusa roboti, mkusanyiko sahihi na utafiti. Chaguzi nne za mfano zinatoa uwezo wa nguvu kutoka 30 hadi 500 N na uwezo wa mzunguko kutoka 1.5 hadi 9 N·m kwa mhimili. Kipimo cha strain-gauge na kalibrishaji ya pamoja ya mhimili sita inasaidia upimaji sahihi wa mhimili mingi; mawasiliano ya kidijitali yanapatikana kupitia moduli ya upataji ya nje iliyolingana.
Vipengele
- Upimaji wa Fx, Fy, Fz na Mx, My, Mz kwa wakati mmoja.
- Mifano minne maalum ya upeo wa mzigo katika muundo sawa wa 36 mm.
- Kalibrishaji ya pamoja ya mhimili sita ili kupunguza mwingiliano wa mhimili tofauti.
- Usahihi wa 0.5% FS, kurudiwa kwa 0.1% FS na kiwango cha kupita 300% FS.
- Usakinishaji mdogo kwa zana za roboti na vifaa vya kupimia vinavyopunguza nafasi.
- Alama za sensor za analogi zinazosindikizwa kupitia vifaa vya ununuzi vinavyofaa kwa kiunganishi cha dijitali kinachohitajika.
Maelezo ya kiufundi
| Parameta | KWR36A | KWR36B | KWR36C | KWR36G |
|---|---|---|---|---|
| Kiwango Fx, Fy (N) | 30 | 50 | 80 | 500 |
| Range Fz (N) | 30 | 50 | 80 | 500 |
| Range Mx, My (Nm) | 1.5 | 2 | 3 | 9 |
| Range Mz (Nm) | 1.5 | 2 | 3 | 9 |
| Diameter (mm) | 36 | 36 | 36 | 36 |
| Height (mm) | 21 | 21 | 21 | 21 |
| Material | Alumini ya Mchanganyiko | Alumini ya Mchanganyiko | Alumini ya Mchanganyiko | Confirm selected configuration |
| Surface Finish | Anodized | Anodized | Anodized | Electropolished |
| Overload Level (%FS) | 300 | 300 | 300 | 300 |
| Resolution (%FS) | 0.03 | 0.03 | 0.03 | 0.03 |
| Kurudiwa (%FS) | 0.1 | 0.1 | 0.1 | 0.1 |
| Usahihi* (%FS) | 0.5 | 0.5 | 0.5 | 0.5 |
| Uzito (kg) | 0.04 | 0.05 | 0.06 | 0.16 |
| Daraja la Ulinzi | IP64 | IP64 | IP64 | IP64 |
| Joto la Kufanya Kazi (°C) | +5 hadi +80 (imeandikwa A/B/C setup) | +5 hadi +80 (imeandikwa A/B/C setup) | +5 hadi +80 (imeandikwa A/B/C setup) | Thibitisha usanidi uliochaguliwa |
| Kiwango cha Sampuli (Hz) | 1000 | 1000 | 1000 | Match the selected acquisition configuration |
| Ugavi wa moduli ya ununuzi iliyolingana (VDC) | 9–24 (imeandikwa RS422/RS485 module) | 9–24 (imeandikwa RS422/RS485 module) | 9–24 (imeandikwa RS422/RS485 module) | Match the selected module |
| Kiunganishi cha Mawasiliano | Kupitia moduli iliyolingana: RS422/RS485/Modbus/CAN/CAN FD/TCP/UDP/EtherCAT/USB; inategemea usanidi | |||
FS inamaanisha kiwango kamili.Nguvu na uwezo wa moment zilizoorodheshwa zinahusiana na aksa za sensor husika, si mzigo wa roboti. Fikiria uzito wa zana, mikono ya lever na mizigo iliyounganishwa unapochagua mfano. Kiwango cha kupita ni si eneo la uendeshaji endelevu.
Uzito wa mwili ni vipimo vya sensor, si uzito wa usafirishaji uliojaa. Kimo cha kawaida ni 21 mm; toleo la mitambo la 20 mm pia limeandikwa. Viwango vya umeme na utendaji wa sampuli vinategemea usanidi wa upataji uliofananishwa. Miongozo ya A/B/C inabainisha upataji wa bit 24 na sampuli ya 1 kHz; kina cha bit cha ADC na azimio la 0.03% FS lililoorodheshwa linaelezea tabia tofauti.
Upataji na Mawasiliano
Ishara za analog za mvutano za sensor zinahitaji umeme wa upataji uliofananishwa. Pakiti za kipimo za RS485 na RS422 zinatumia moduli ya nje; usanidi mwingine wa moduli zinazopatikana unasaidia viunganisho vilivyoorodheshwa hapo juu. Kuchagua KWR36A, B, C au G kunachagua eneo la mzigo, si itifaki zote za mawasiliano kwa wakati mmoja.
| Moduli wa RS485 / RS422 uliodokumentiwa | 9–24 VDC |
|---|---|
| Nguvu ya moduli | Chini ya 3 W |
| Mipangilio ya serial iliyodokumentiwa | 460800 baud; bits 8 za data; bit 1 ya kusimama; hakuna parity |
| Muunganisho wa sensor/moduli | DB25 au HDB15, kulingana na usanidi |
| Rejea ya moduli ya upataji | Mfululizo wa KWH06C80NL katika mwongozo wa RS485/RS422 |
Washa moduli inayolingana kulingana na kiwango chake; usiweke voltage ya mfululizo ya jumla moja kwa moja kwenye nyaya za sensor zisizojulikana. Tumia itifaki, ugawaji wa kiunganishi na ubadilishaji wa kitengo cha uhandisi katika mwongozo unaolingana. Thamani za data za serial hazipaswi kudhaniwa kuwa katika newtons kwa sababu tu jedwali la uwezo linatumia N.
Maombi
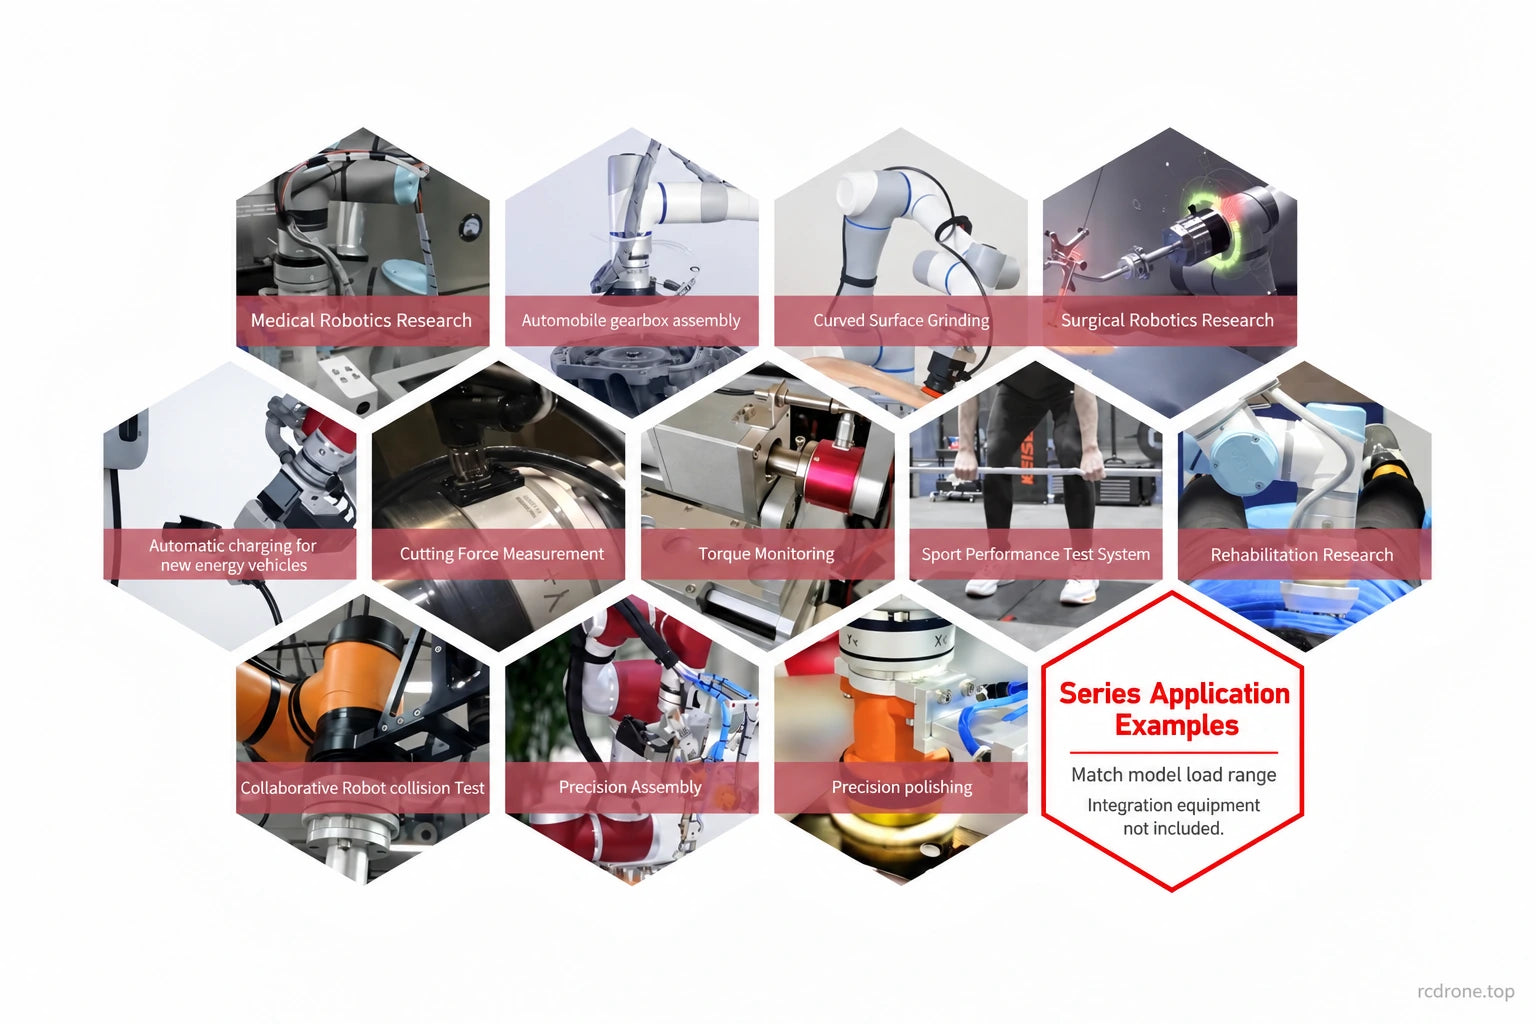
- Uwekaji sahihi na mkusanyiko: fuatilia nguvu za mawasiliano na muda wakati sehemu zinapoungana.
- Kusaga na kung'arisha kwa roboti: toa mrejesho wa mzigo wa multi-axis kwa maendeleo ya udhibiti wa mawasiliano.
- Vifaa vya zana, mkusanyiko wa gearbox na vifaa vya kufuatilia torque ndani ya uwezo wa mfano uliochaguliwa.
- Utafiti wa mwingiliano wa roboti na mzigo wa mgongano, ikiwa ni pamoja na humanoid, exoskeleton, quadruped na ushirikiano wa gari lililoongozwa ambapo envelope ya mzigo inafaa.
- Biomechanics, urejeleaji na utafiti wa roboti za matibabu unaohitaji kipimo cha nguvu kilichoshonwa.
Picha za maombi zinaonyesha mifano ya ushirikiano wa kiwango, hazijathibitishwa kuwa na ulinganifu na kila mashine iliyoonyeshwa. Hazianzishi idhini ya kliniki au kazi kamili ya usalama wa roboti.
Usanidi wa Kifaa na Kalibrishaji
Muili wa 36 mm una interfaces tofauti za upande wa zana na upande wa usakinishaji. Marejeleo ya mitambo yanashughulikia muili wa 20 mm wenye nyuzi za M3 maalum za uso na mchoro tofauti wa 21 mm wenye nyuzi za M4. Zote zinaonyesha duara la usakinishaji la kawaida la 30 mm. Linganisha mchoro wa kitengo halisi, kina cha screw, mashimo ya kuweka na mwelekeo wa pembe kabla ya kutengeneza adapter; michoro hazibadilishwi.
Hakikisha uso wa usakinishaji uliochaguliwa bila kufungua mwili wa hisi ulio kalibirika, toa msaada wa nyaya na epuka mizigo isiyokusudiwa ya usakinishaji. Fanya sifuri mfumo wa kipimo kilichowekwa na uhesabu uzito wa zana na mwelekeo kabla ya kipimo. Tumia mipaka ya mazingira ya usanidi uliochaguliwa; usanidi wa A/B/C ulioandikwa unataja +5 hadi +80 °C.
Nini Kimejumuishwa
- 1 × sensor ya Kunwei KWR36 katika mfano wa A, B, C au G uliochaguliwa.
- Hati za bidhaa za kielektroniki zinapatikana hapa chini.
Pakiti iliyorekodiwa ya RS485/RS422 pia inataja moduli moja ya upataji wa data na sanduku la pakiti. Thibitisha usanidi wa moduli/kiunganishi kwa mfano uliochaguliwa, hasa KWR36G, kabla ya kuunganisha. Chaguzi za mfano wa sensor pekee hazitaja kiunganishi cha dijitali. Mikono ya roboti, viambatisho vya mwisho, vyanzo vya nguvu, adapta za mwenyeji na vifaa vya programu havijatajwa kama maudhui ya pakiti.
Pakua
- Chorakali ya KWR36 (PDF)
- Mwongozo wa mtumiaji wa KWR36 RS485 (PDF)
- Mwongozo wa mtumiaji wa KWR36 RS422 (PDF)
- Mwongozo wa uchaguzi wa sensor wa Kunwei wa mihimili sita (PDF)
Maswali Yanayoulizwa Mara kwa Mara (FAQ)
Ninapaswa kuchagua mfano gani wa KWR36?
Linganisha mzigo wa nguvu na mzigo wa wakati: A ni 30 N / 1.5 N·m, B 50 N / 2 N·m, C 80 N / 3 N·m na G 500 N / 9 N·m kwa kila mhimili. Jumuisha uzito wa zana na wakati wa lever-arm unapokagua envelope ya mzigo.
Je, naweza kuunganisha sensor tupu moja kwa moja kwenye RS485, CAN au EtherCAT?
Mawasiliano ya dijitali yanahitaji moduli ya upokezi inayofanana. Herufi za mfano huchagua maeneo ya kupima; kiunganishi kinategemea usanidi wa moduli.
Je, moduli ya upokezi imejumuishwa?
Hati ya kifurushi cha RS485/RS422 inataja sensor, moduli moja ya upokezi, mwongozo wa kielektroniki na sanduku. Angalia usanidi wa moduli/kiunganishi kwa mfano uliochaguliwa, hasa KWR36G.
Je, naweza kutumia adapta ya usakinishaji sawa kwa kila mchoro wa KWR36?
Thibitisha kitengo halisi kabla ya kuchakata: marejeleo yanayopatikana ni pamoja na toleo la 20 mm/M3 na 21 mm/M4. Linganisha mashimo ya kuweka, kina cha nyuzi na mwelekeo wa usakinishaji pamoja na kipenyo.
Je, mzigo wa 300% unamaanisha naweza kupima mara tatu ya mzigo uliokadiriwa?
Hapana.Chagua mfano ambao nguvu na muda zilizoorodheshwa zinashughulikia mizigo ya kazi; takwimu ya kupita kiasi haipanuzi kiwango kilichotajwa cha kupimia.
Maelezo ya Kitaalamu