LinkDynamics HT52 XDrive Motor, 48 V CAN Kiunganishi cha Pamoja cha Roboti
LinkDynamics HT52 XDrive Motor, 48 V CAN Kiunganishi cha Pamoja cha Roboti
LinkDynamics
Bei ya kawaida
$156.00 USD
Bei ya kawaida
Bei ya mauzo
$156.00 USD
Bei ya kitengo
kwa
Ushuru umejumuishwa.
Usafirishaji imehesabiwa wakati wa kulipa.
Haikuweza kupakia upatikanaji wa kuchukua
Muhtasari
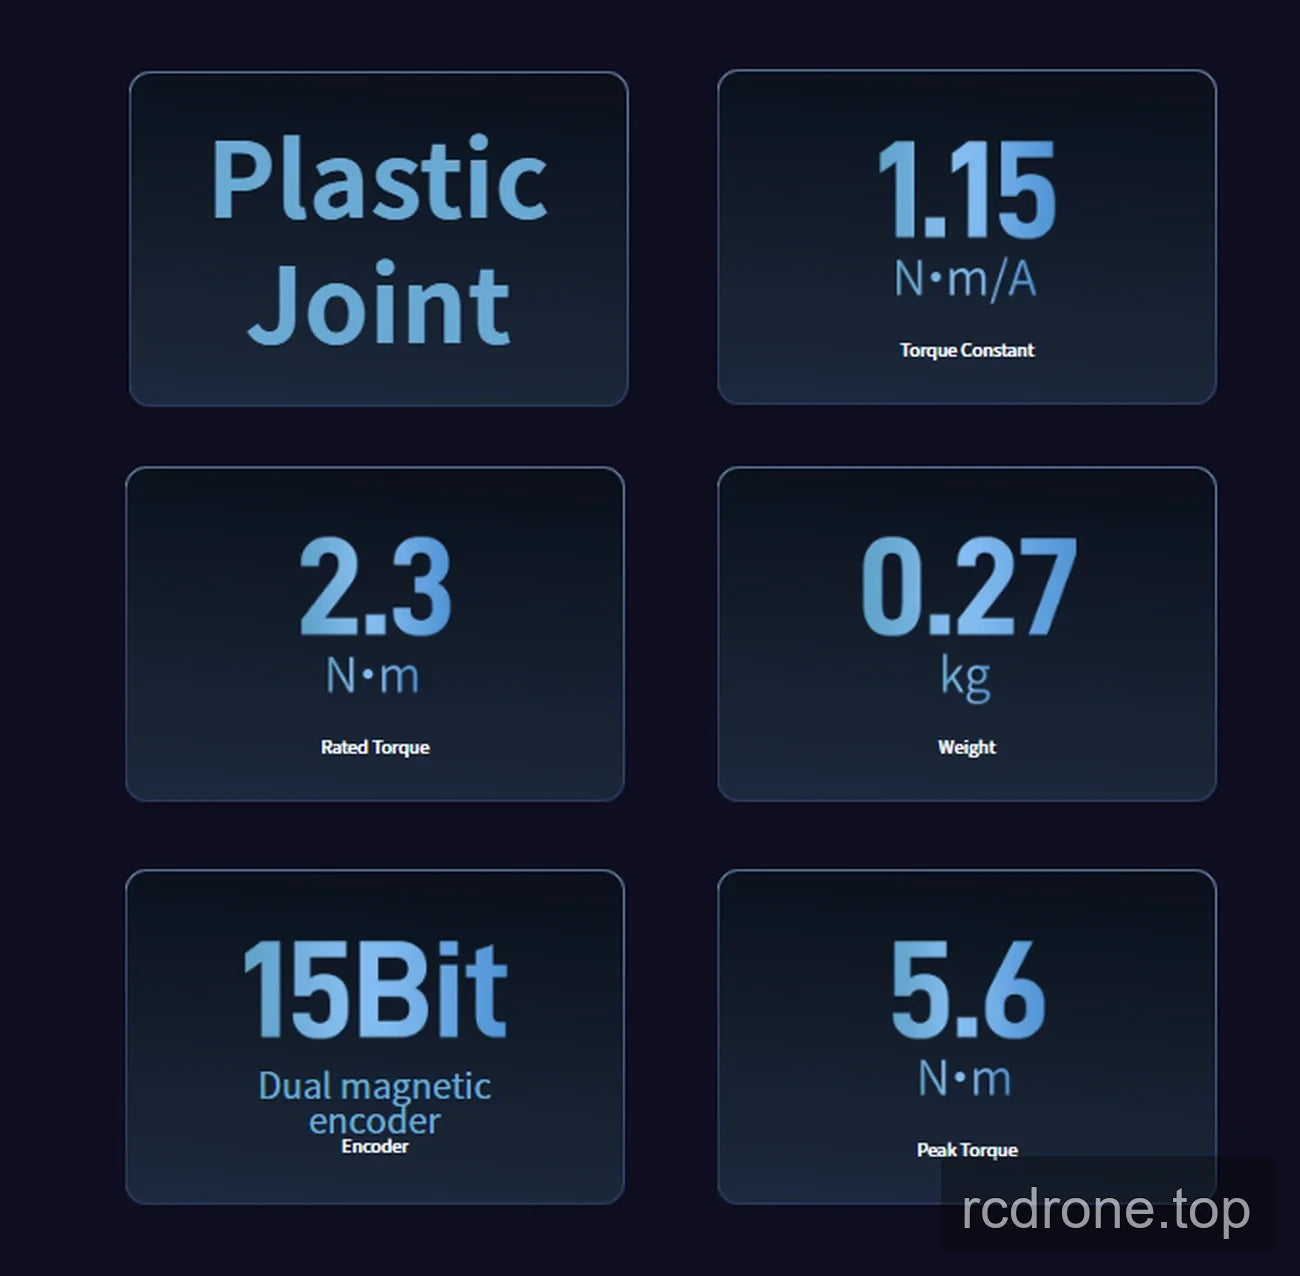
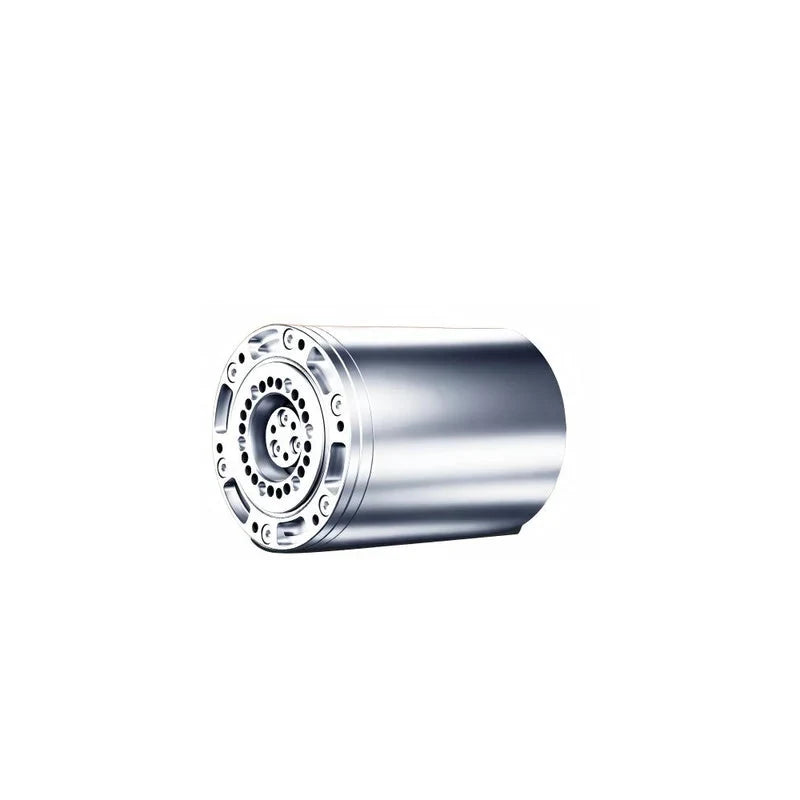
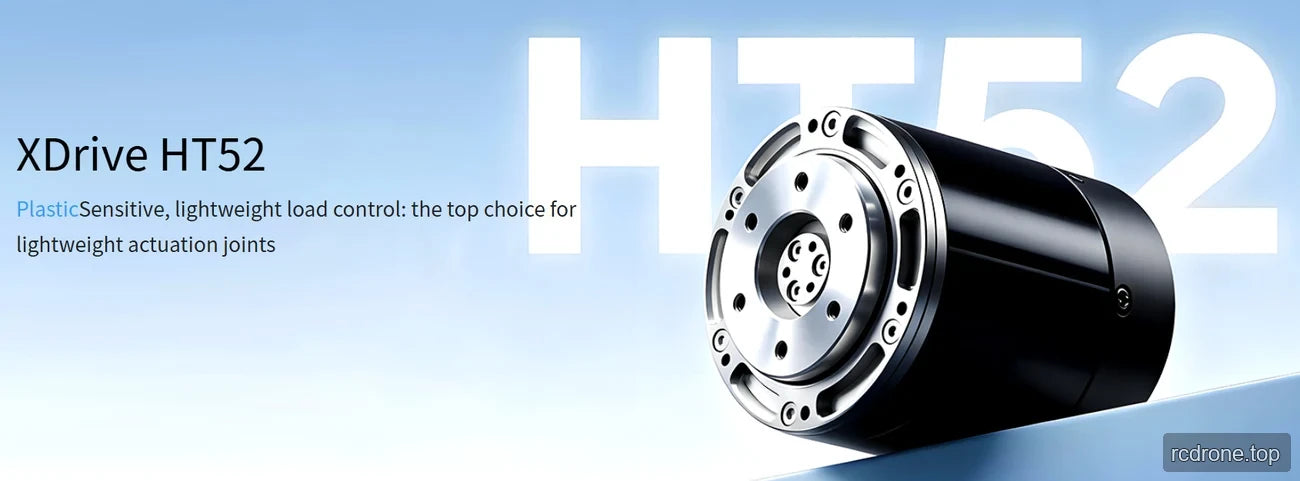
LinkDynamics HT52 ni motor ya XDrive kwa viungo vya kuendesha vyepesi. Inafanya kazi kwa 48 V, inawasiliana kupitia CAN, na inatumia encoder ya sumaku ya bit 15 mara mbili.
Vipengele
- Imeundwa kwa viungo vya kuendesha vyepesi na udhibiti wa mzigo mwepesi.
- Mfumo wa kuendesha viungo umejumuishwa katika nafasi.
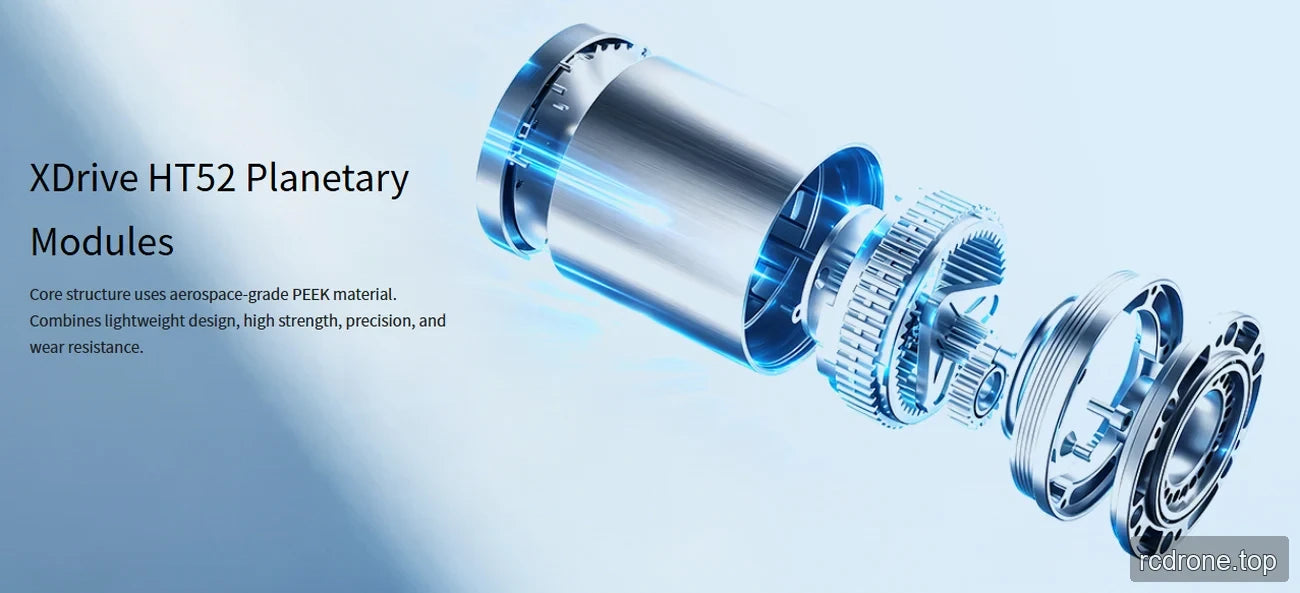
- Moduli za sayari zenye muundo wa msingi wa PEEK wa kiwango cha anga.
- Muundo wa moduli za sayari un وصف kama mwepesi, wenye nguvu kubwa, sahihi, na sugu kwa kuvaa.
Maelezo
| Parameta | HT52 |
|---|---|
| Uwiano wa Gear | 36 |
| Voltage Iliyopimwa | 48 V |
| Current ya Awamu Iliyopimwa | 2 A |
| Nguvu Iliyopimwa | 75 W |
| Speed Iliyopimwa | 111 rpm |
| Torque Iliyopimwa | 2.3 Nm |
| Speed ya Peak | 167 rpm |
| Current ya Awamu ya Peak | 5.6 A |
| Torque ya Peak | 5.6 Nm |
| Ufanisi wa Motor | 80% |
| Constant ya Torque | 1.15 Nm/A |
| Reducer Backlash | 15 arcmin |
| Communication | CAN |
| Encoder | Encoder ya sumaku mbili, 15-bit |
| Uzito | 0.27 kg |
| Upeo wa Torque | / |
| Uteuzi wa Pamoja | Junctioni ya plastiki |
Matumizi
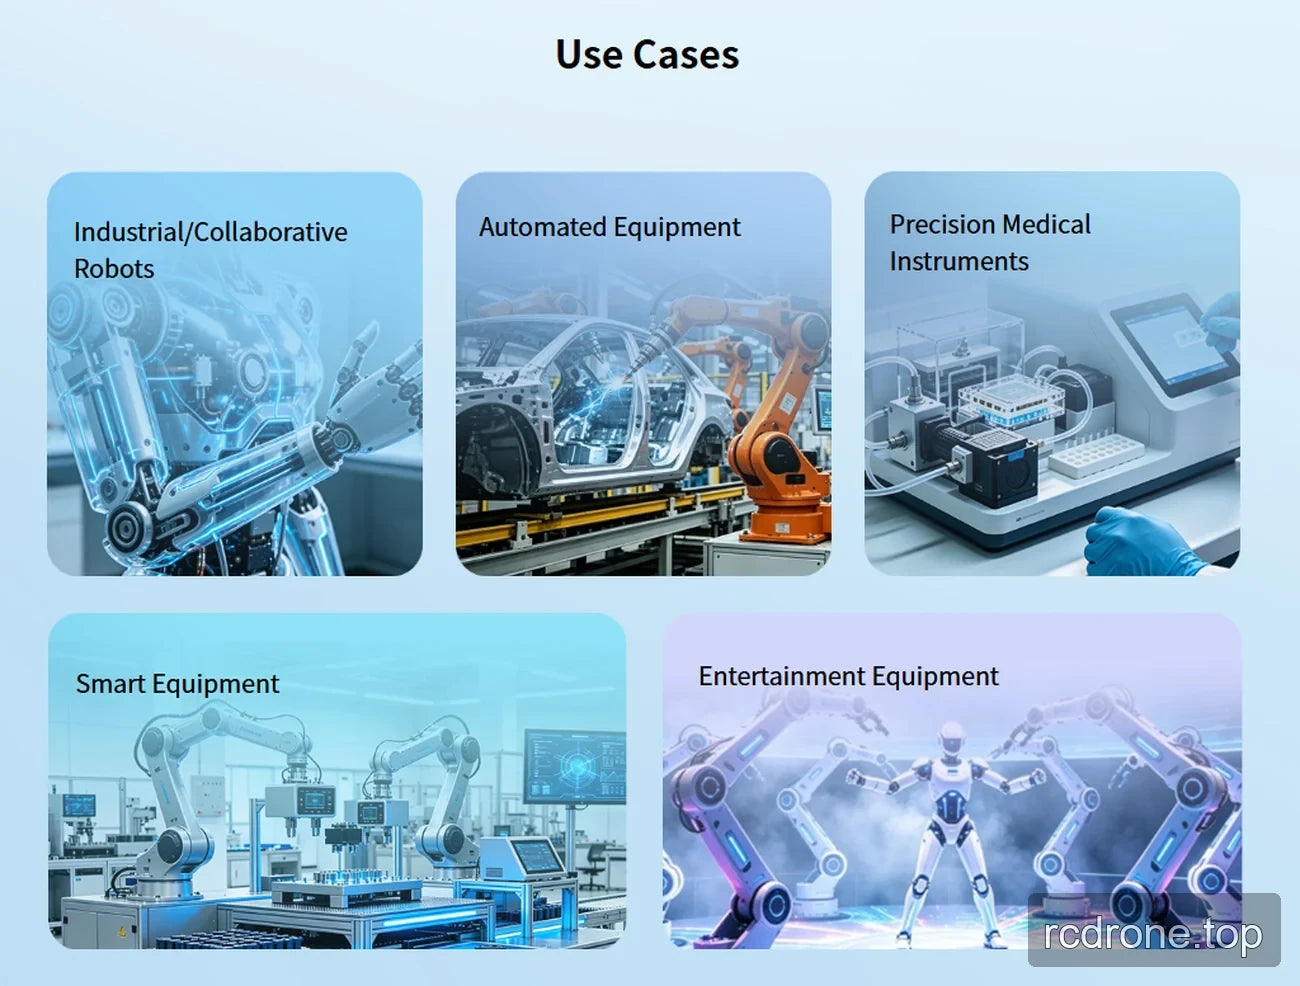
HT52 inatolewa kwa ajili ya uhamasishaji wa pamoja katika roboti za nyumbani na kwa matumizi yafuatayo:
- Roboti za kibinadamu
- Mikono ya roboti
- Exoskeletons
- Roboti za wanyama wanne
- Magari ya AGV
- Roboti za ARU
- Roboti za viwandani na za ushirikiano
- Vifaa vya kiotomatiki
- Vifaa vya matibabu vya usahihi
- Vifaa vya akili
- Vifaa vya burudani
Hati
- EYOU CANable — Mwongozo wa Mtumiaji (PDF)
- Choroko ya LinkDynamics HT52 — Mchoro (PDF)
- EYOU UART Debug Module — Mwongozo wa Mtumiaji (PDF)
Maelezo ya Kimaono
Mifano ya Matumizi
Vipengele na Ubunifu
Maoni ya Bidhaa
Maelezo na Utendaji