LinkDynamics ZG11 Kiendeshi cha Mzunguko cha Roboti, 0.32 N·m Nguvu ya Kusimama, LVTTL
LinkDynamics ZG11 Kiendeshi cha Mzunguko cha Roboti, 0.32 N·m Nguvu ya Kusimama, LVTTL
LinkDynamics
Bei ya kawaida
$362.00 USD
Bei ya kawaida
Bei ya mauzo
$362.00 USD
Bei ya kitengo
kwa
Ushuru umejumuishwa.
Usafirishaji imehesabiwa wakati wa kulipa.
Haikuweza kupakia upatikanaji wa kuchukua

Muhtasari
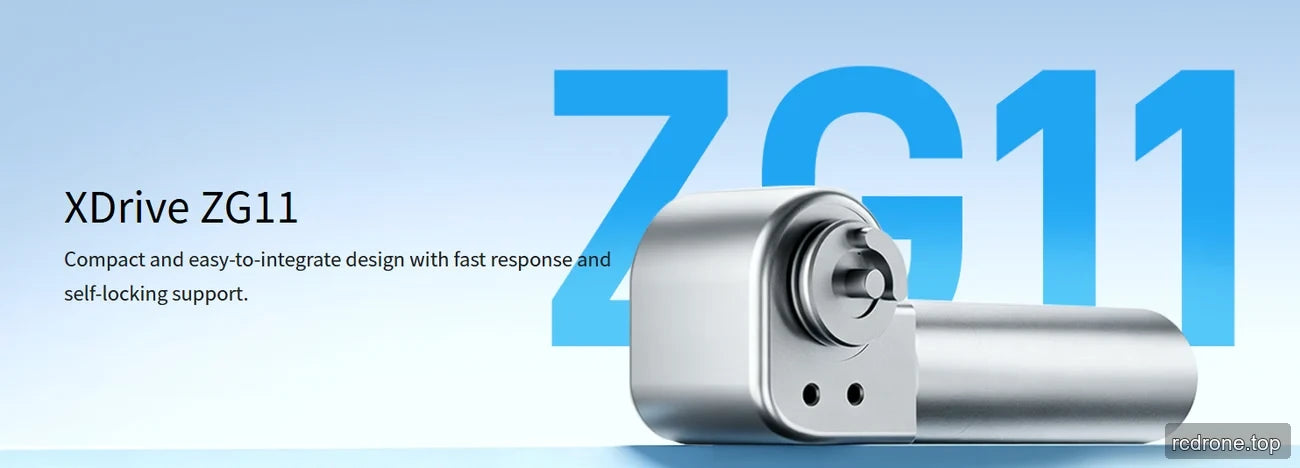
LinkDynamics ZG11 ni actuator wa roboti wa kuzunguka wenye ingizo la 12 V DC, pato la kuzunguka, na kiolesura cha mawasiliano cha LVTTL.
Vipengele
- Pato la kuzunguka
- Kiolesura cha mawasiliano cha LVTTL
Maelezo ya kiufundi
| Kigezo | ZG11 |
|---|---|
| Aina ya Harakati | Pato la kuzunguka |
| Voltage ya Ingizo | 12 V DC |
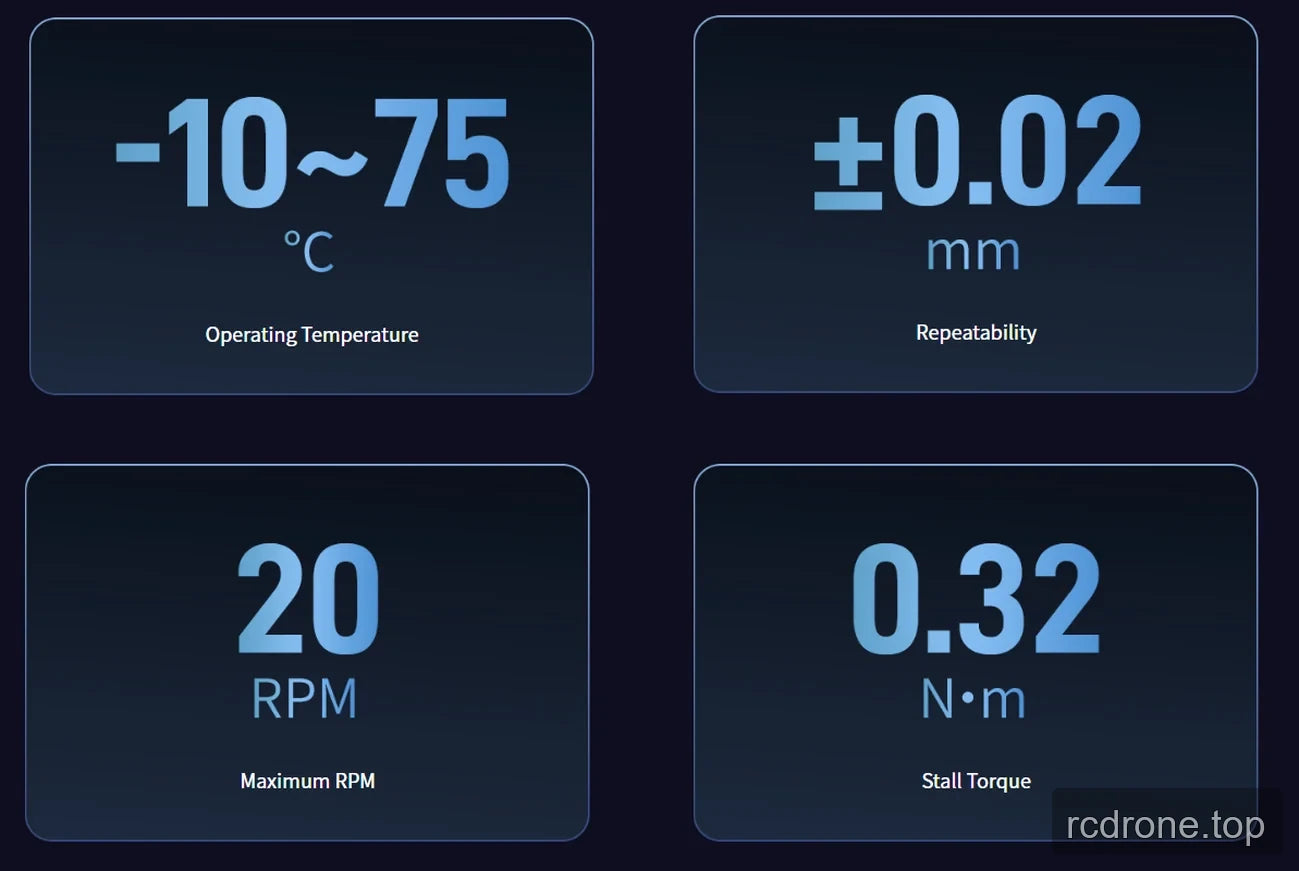
| Kurudiwa kwa Usahihi | ±0.02 mm |
| Torque ya Kusimama | 0.32 N·m |
| Speed ya Juu | 20 RPM |
| Current ya Kilele | 0.6 A |
| Kiolesura ya Mawasiliano | LVTTL |
| Joto la Uendeshaji | -10 °C hadi 75 °C |
Maombi
- Roboti za kibinadamu
- Michemu ya roboti
- Exoskeletons
- Roboti wa mguu nne
- Magari ya AGV
- Roboti za ARU
Pakua
EYOU CANable — Mwongozo wa Mtumiaji (PDF)
LinkDynamics ZG11 Mchoro — Mchoro (PDF)
EYOU UART Debug Module — Mwongozo wa Mtumiaji (PDF)
Maelezo ya Kijamii
Maelezo ya Ziada ya Bidhaa
Vipengele na Ubunifu
Maelezo na Utendaji
Mifano ya Matumizi