LinkDynamics ZG12 Kiendeshi cha Mzunguko cha Roboti, 12 V DC LVTTL
LinkDynamics ZG12 Kiendeshi cha Mzunguko cha Roboti, 12 V DC LVTTL
LinkDynamics
Bei ya kawaida
$362.00 USD
Bei ya kawaida
Bei ya mauzo
$362.00 USD
Bei ya kitengo
kwa
Ushuru umejumuishwa.
Usafirishaji imehesabiwa wakati wa kulipa.
Haikuweza kupakia upatikanaji wa kuchukua

Muhtasari
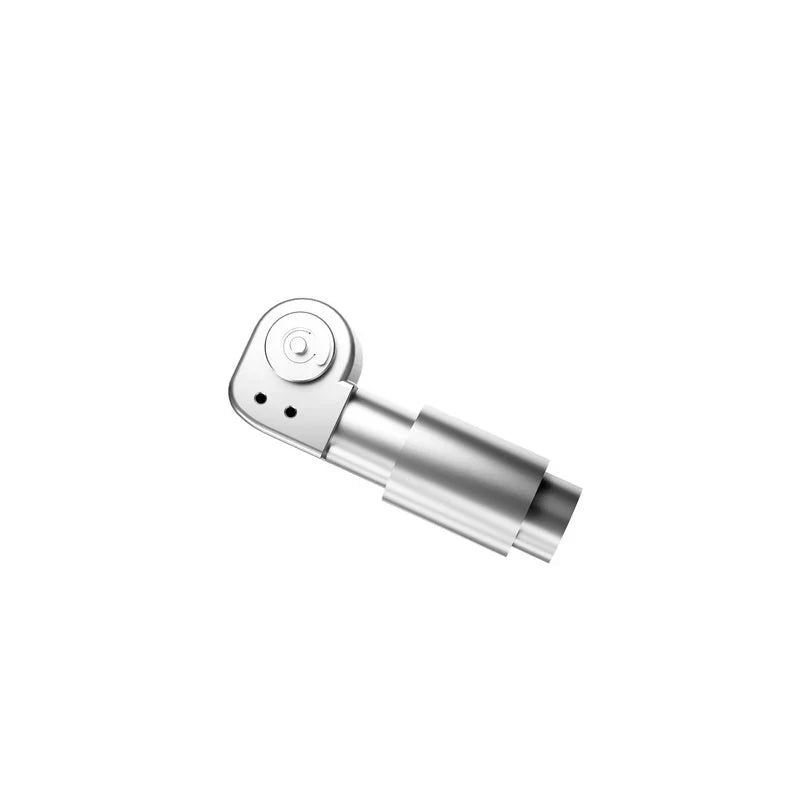
LinkDynamics ZG12 ni actuator wa roboti wa kuzunguka wenye pato la kuzunguka, ingizo la 12 V DC, na kiolesura cha mawasiliano cha LVTTL. Inawasilishwa kwa muundo wa kompakt, rahisi kuunganisha, majibu ya haraka, na msaada wa kujifunga.
Vipengele
- Aina ya mwendo wa pato la kuzunguka
- Voltage ya ingizo la 12 V DC
- Kiolesura cha mawasiliano cha LVTTL
- Muundo wa kompakt, rahisi kuunganisha
- Majibu ya haraka na msaada wa kujifunga
Maelezo ya kiufundi
| Parameta | ZG12 |
|---|---|
| Aina ya Mwendo | Pato la kuzunguka |
| Voltage ya Ingizo | 12 V DC |
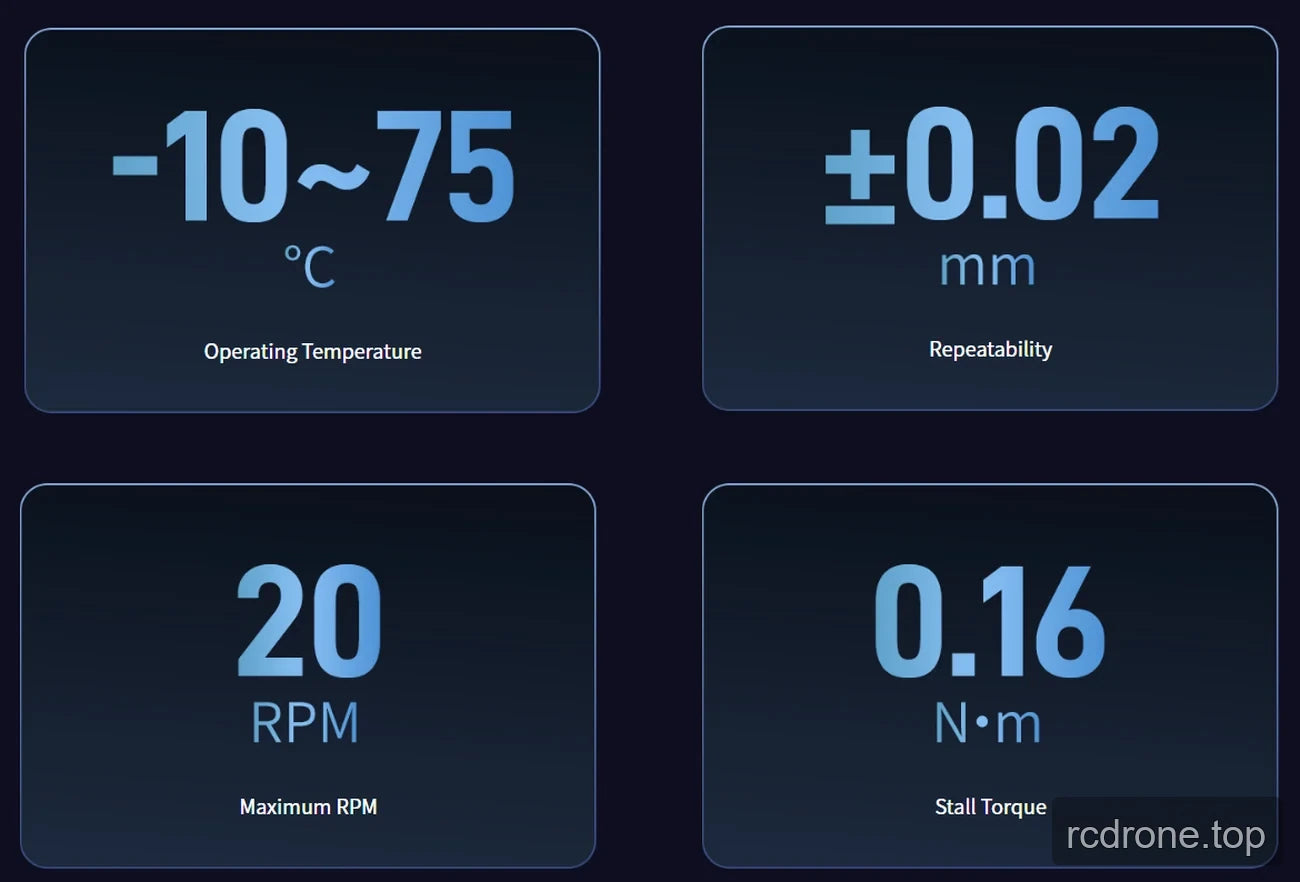
| Kurudiwa tena | ±0.04 mm (meza ya chanzo); ±0.02 mm (picha ya bidhaa ya ZG12) |
| Torque ya Kusimama | 0.16 N·m |
| Max. Speed | 20 RPM |
| Peak Current | 0.6 A |
| Kiolesura ya Mawasiliano | LVTTL |
| Joto la Uendeshaji | -10 °C hadi 75 °C |
Maombi
- Roboti za kibinadamu
- Michemu za roboti
- Exoskeletons
- Roboti za mguu nne
- Magari ya AGV
- Roboti za ARU
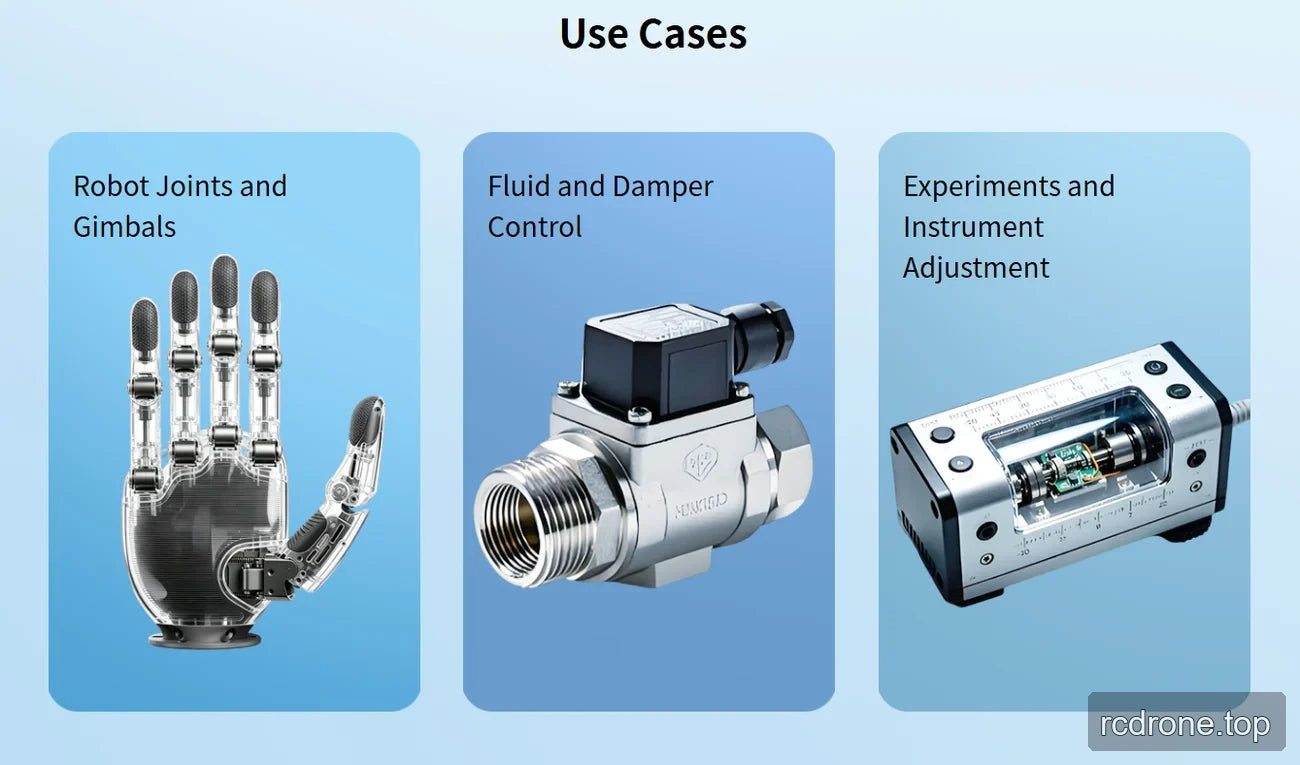
- Viungo vya roboti na gimbals
- Udhibiti wa kioevu na dampers
- Majaribio na marekebisho ya vifaa
Nyaraka
EYOU CANable — Mwongozo wa Mtumiaji (PDF)
LinkDynamics ZG12 Mchoro — Mchoro (PDF)
EYOU UART Debug Module — Mwongozo wa Mtumiaji (PDF)
Maelezo ya Kitaalamu
Mifano ya Maombi
Maelezo ya Ziada ya Bidhaa
Maoni ya Bidhaa
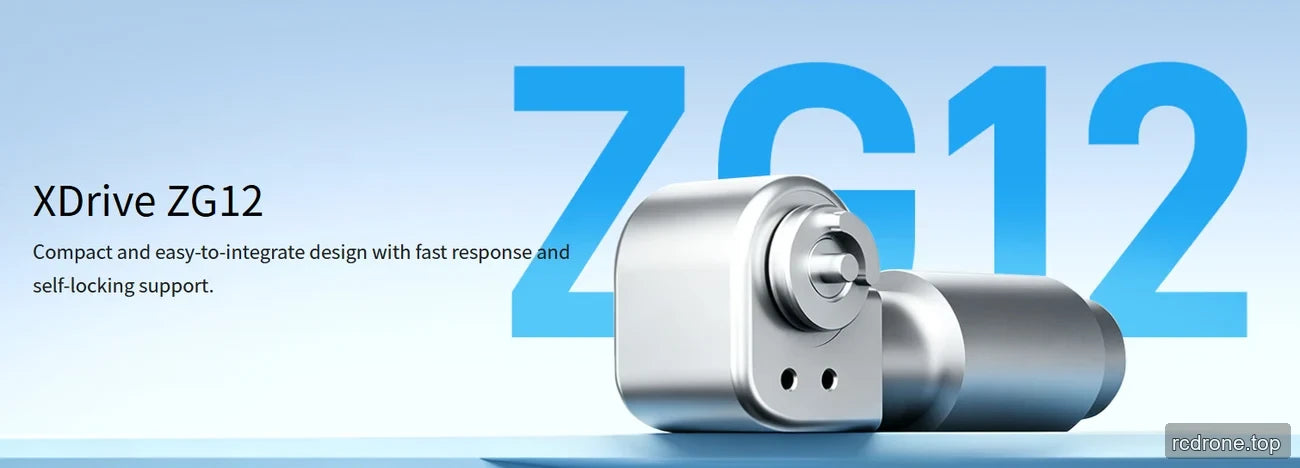
Maelezo na Utendaji