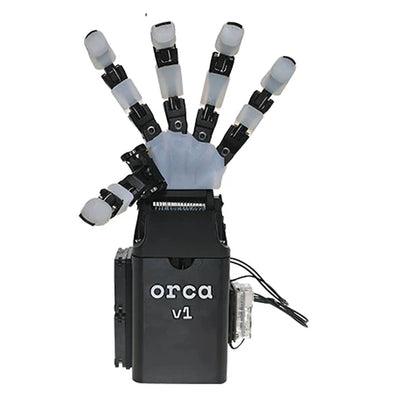
Mkono wa ORCA Hand v1 wa Roboti wa Kidijitali wa 17-DOF wa Chanzo Huria na Vijenzi vyake
Mkono wa ORCA Hand v1 wa Roboti wa Kidijitali wa 17-DOF wa Chanzo Huria na Vijenzi vyake
ORCA Hand
Haikuweza kupakia upatikanaji wa kuchukua


Muhtasari
ORCA Hand v1 ni mkono wa roboti unaoendeshwa na tendoni, wa chanzo wazi mkono wa roboti wenye ujuzi kwa ajili ya utafiti wa manipulasi, elimu ya roboti na uunganishaji wa kawaida. Muundo wa mkono una nyanja 17 za uhuru: viungo 16 vya vidole na mhimili mmoja wa wrist. Chagua mkono ulioandaliwa, kifurushi kisichokusanyika, actuators za DYNAMIXEL binafsi au seti ya elektroniki ya mwanzo kutoka kwenye menyu ya Kifurushi. Hizi ni maeneo tofauti ya ununuzi; chaguo za actuators na elektroniki si mikono kamili.
Vipengele
- Mitambo ya vidole inayotumiwa na tendoni yenye moduli zinazoweza kubadilishwa na sehemu zinazoweza kutumika.
- Kujitenga kwa viungo chini ya mzigo, kalibrishaji otomatiki na njia za tendoni zenye msuguano mdogo katika muundo wa ORCA v1.
- Muundo wa mradi wa wazi unasaidia mabadiliko na utafiti; angalia leseni ya mradi kwa matumizi yoyote ya kibiashara yanayokusudiwa.
- Muundo wa sensor wa kugusa unaonekana katika nyaraka za marejeleo ya muundo, lakini sensorer za kugusa hazijajumuishwa katika pakiti za mikono za kawaida zilizoorodheshwa kwa sasa.
Mwongozo wa Muundo
| Chaguo la pakiti | Unachopokea |
|---|---|
| Kidole cha ORCA kilichokusanywa kutoka nje | Kidole kimoja cha ORCA kilichokusanywa kutoka nje; kesi ya ulinzi iliyoonyeshwa inahusiana na pakiti hii. |
| Kidole cha ORCA kilichokusanywa China | Kidole kimoja kilichokusanywa chenye actuators 16 XC330-T288-T, actuator moja ya wrist XC430-T240BB-T, seti moja ya elektroniki za kuanzia, kebo moja ya USB-A hadi micro-USB na vifaa vya kusaidia vilivyotumika katika kidole. |
| Kit Kamili cha Kidole cha ORCA Kisichokusanywa | Actuators 16 XC330-T288-T, actuator moja XC430-T240BB-T, seti ya elektroniki za kuanzia, kebo ya USB-A hadi micro-USB na vifaa vya mitambo/kujenga.Inahitajika mkutano. |
| Vipengele vya Msingi vya DIY | 16 XC330-T288-T actuators, actuator moja ya XC430-T240BB-T na seti moja ya elektroniki za kuanzisha. Vifaa vya muundo na vinginevyo vinapaswa kutafutwa tofauti. |
| Actuator ya XC330-T288-T | Actuator moja ya XC330-T288-T. |
| Actuator ya XC430-T240BB-T | Actuator moja ya XC430-T240BB-T. |
| Seti ya Kuanzisha ya DYNAMIXEL | U2D2, U2D2 PHB na chanzo cha nguvu cha 12 V 5 A; hakuna actuators au mkono. |
Maelezo
| ORCA Hand v1 | Maelezo |
|---|---|
| Kuendesha na mwendo | Kuendesha kwa tendoni; 17 DOF (16 kidole + 1 wrist) |
| Ukubwa wa mkono uliojengwa | 34.5 cm mrefu × 12.5 cm pana |
| Uzito wa mkono uliojengwa | 1175 g |
| Sensor za kugusa za sasa | Hazijajumuishwa katika pakiti za mikono za kawaida zilizoorodheshwa |
Vipimo na uzito wa net vinarejelea mkono uliojengwa unaoonyeshwa, si vipengele vya mtu binafsi au kifurushi cha usafirishaji.
Maelezo ya actuator ya DYNAMIXEL
| Parameta | XC330-T288-T | XC430-T240BB-T |
|---|---|---|
| Motor / ufafanuzi | Coreless DC; 4096 pulses/rev | Coreless DC; 4096 pulses/rev |
| Uwiano wa gia | 288.35:1 | 245.22:1 |
| Vipimo / uzito | 20 × 34 × 26 mm; 23 g | 28.5 × 46.5 × 34 mm; 65 g |
| Voltage ya kuingiza / iliyopendekezwa | 6.5–12 V / 11.1 V | 6.5–14.8 V / 12 V |
| Joto la kufanya kazi | −5 hadi 70 °C | −5 hadi 80 °C |
| Upeo wa kusimama | 17 mA | 46 mA |
| Torque ya kusimama kwa 9 / 11.1 / 12 V | 0.76 / 0.92 / 1.00 N·m | 1.4 / 1.7 / 1.9 N·m |
| Upeo wa kusimama kwa 9 / 11.1 / 12 V | 0.61 / 0.80 / 0.88 A | 1.1 / 1.3 / 1.4 A |
| Speed ya bila mzigo kwa 9 / 11.1 / 12 V | 52 / 65 / 71 rpm | 52 / 65 / 70 rpm |
Takwimu za kusimama ni alama za mtihani wa actuator wa muda mfupi, si viwango vya mzigo wa mkono au kufanya kazi kwa muda mrefu.XC330 njia za uendeshaji: sasa, kasi, nafasi (0–360°), nafasi ya ziada, nafasi inayotegemea sasa na PWM. Njia za XC430: kasi, nafasi, nafasi ya ziada na PWM. XC330 inatumia nyumba ya plastiki ya uhandisi na gia za chuma nzima. Nyaya za nguvu na mawasiliano lazima ziendane na actuators na kontroller iliyochaguliwa.
Maombi
Tumia mkono ulioandaliwa au kit kinachofaa katika majaribio ya kushika roboti, udhibiti wa kujifunza, utafiti wa teleoperation na uunganisho wa roboti maalum. Mradi huu unaonyesha utafiti wa kushika na majaribio ya kuhamasisha hadi halisi; mikono ya roboti iliyoonyeshwa, vifaa vya VR na vifaa vya majaribio havijajumuishwa. Uprogramu, usakinishaji wa mitambo, uunganisho wa udhibiti na upimaji maalum wa kazi ni jukumu la mtumiaji.
Nini kilichojumuishwa
Mwongozo wa Mipangilio unafafanua kila kifurushi halisi.Kifurushi kilichokusanywa cha China na seti kamili inajumuisha vitengo 16 XC330-T288-T, kitengo kimoja XC430-T240BB-T, U2D2 + U2D2 PHB + 12 V 5 A usambazaji, kebo ya USB-A hadi micro-USB, na vifaa vinavyohusiana kama vile shabiki, kuzaa, sumaku, pini za dowel, tubes za capillary, varrasi zenye nyuzi, screws, nuts, mnyororo wa kuendesha, washers, mchanganyiko wa silicone na kamba ya tendon. Chaguo la msingi la DIY linakosa vifaa hivyo vya ziada vya muundo na mkusanyiko. Thibitisha mwelekeo wa mkono unaohitajika wakati wa mpango wako wa mkusanyiko; kushoto na kulia si chaguo tofauti za ununuzi kwenye orodha hii.
Maswali ya Mara kwa Mara
Je, chaguo la Vipengele vya Msingi vya DIY linaunda mkono kamili?
Hapana. Inatoa actuators 17 na umeme wa kuanzia; vifaa vingine vya mkusanyiko ni tofauti.
Je, Seti ya Kuanzia inajumuisha actuators yoyote?
Hapana. Inajumuisha U2D2, U2D2 PHB na usambazaji wa umeme wa 12 V 5 A.
Je, sensorer za tactile zinajumuishwa?
Hapana.Toleo la tactile lililoonyeshwa katika baadhi ya vifaa vya muundo wa mradi ni rejeleo la baadaye au hiari, si kiwango cha sasa cha kifurushi cha mkono.
Je, udhibiti wa mkono wa roboti ni rahisi kuunganisha?
Hapana. Toa ufungaji, programu, udhibiti na uunganisho maalum wa kazi kwa mfumo wako.
Hati za mradi: ORCA Hand. Kagua leseni yake ya sasa kabla ya kutumia tena au kusambaza.
Maelezo ya Kitaalamu