

Kamera ya Kina ya Yunshis TOFCAM660 ToF Solid-State LiDAR 320×240 QVGA 24V GigE/USB kwa Roboti
Kamera ya Kina ya Yunshis TOFCAM660 ToF Solid-State LiDAR 320×240 QVGA 24V GigE/USB kwa Roboti
Yunshis
Couldn't load pickup availability

Muhtasari
Yunshis TOFCAM660 ni kamera ya kina cha LiDAR ya ToF iliyoundwa kwa ajili ya matumizi ya roboti na maono ya mashine. Inatoa ramani za kina, mawingu ya pointi, na picha za grayscale/amplitude, ikiwa na azimio la 320 × 240 (QVGA) na ingizo la nguvu la 24 VDC.
Vipengele Muhimu
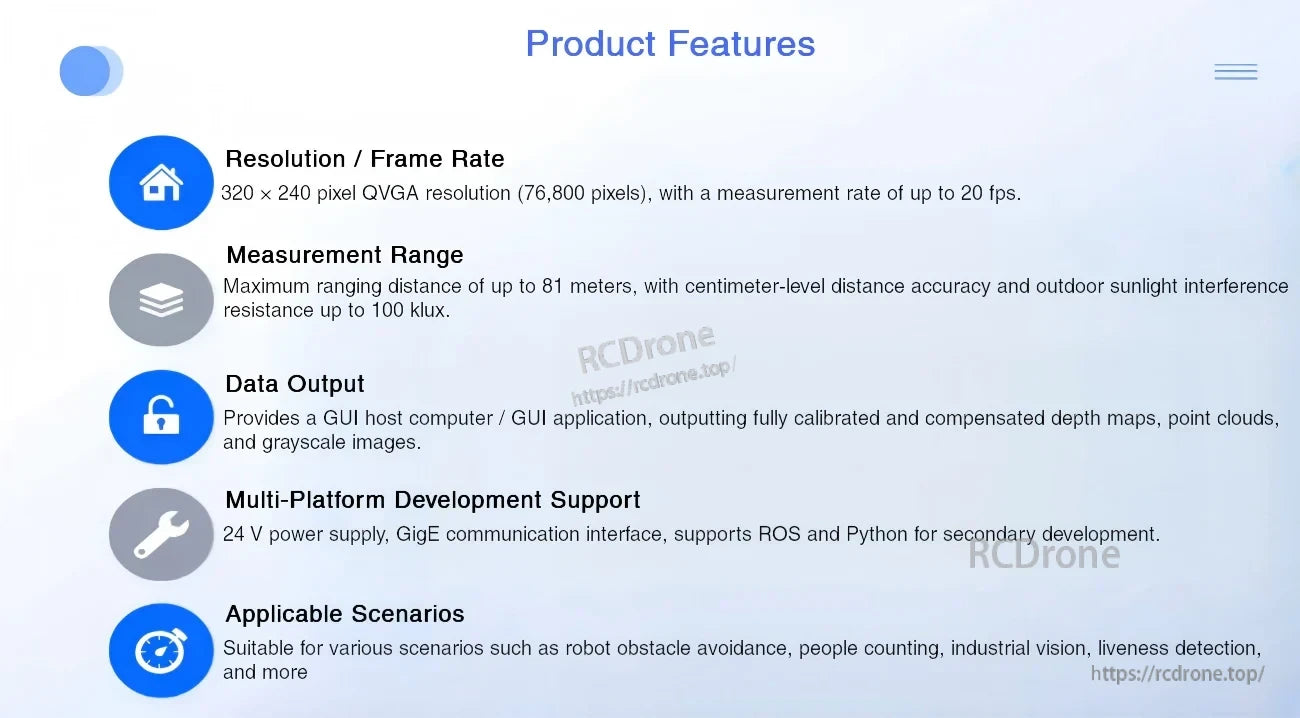
- Kugundua kina cha LiDAR ya ToF ya hali thabiti: 320 × 240 pixel QVGA (76,800 pixels).
- Kiwango cha kipimo: hadi 20 fps.
- Umbali wa juu zaidi (slidi ya kipengele): hadi 81 m.
- Upinzani wa mwangaza wa nje: kukandamiza mwangaza wa mazingira > 100 kLux (isiyo ya moja kwa moja, kwenye lengo); slid ya kipengele inaeleza upinzani wa kuingiliwa na mwangaza wa jua wa nje hadi 100 klux.
- Viunganishi (slidi ya kipengele): Kiunganishi cha data GigE / USB; mchoro wa mitambo unaonyesha soketi ya RJ45 (kiunganishi cha LAN) chenye LED ya hali na kiunganishi cha nguvu/GPIO.
- Usaidizi wa programu (slidi ya kipengele): SDK kwa Ubuntu / Windows; inasaidia ROS na Python kwa maendeleo ya pili.
- Matokeo ya data (slidi ya kipengele): ramani za kina zilizopimwa na kufidiwa kikamilifu, wingu la pointi, na picha za grayscale (kiasi kinaonyeshwa kama kiwango cha logarithmic cha kijivu katika mifano ya picha).
Kwa maswali ya uunganisho, msaada wa nyaraka, au mwongozo wa ufanisi wa mradi, wasiliana na msaada kwa https://rcdrone.top/ au barua pepe [email protected].
Maombi
- Roboti za kibinadamu
- Vikono vya roboti
- Exoskeletons
- Roboti za mguu minne
- Magari ya AGV
- Roboti za ARU
- Kuepuka vizuizi kwa roboti
- Kuandika watu
- Maono ya viwandani
- Ugunduzi wa uhai (kama ilivyoelezwa katika vipengele vya bidhaa)
Maelezo ya kiufundi
Umeme / Mwangaza
| Voltage ya usambazaji kuu (VCO) | 24 VDC ya kawaida (mabadiliko < 50 mVPP) |
| Current ya usambazaji (ICO) | Vitengo: A (thamani haijabainishwa) |
| Urefu wa mawimbi ya kufanya kazi (λ) | 940 nm |
| Azimio la picha (RES_RANGE) | 320 × 240 Pixel (QVGA) |
Uwanja wa Maono (FoV)
| Toleo NF | 31 × 24° |
| Toleo SF | 70 × 51° |
| Toleo WF | 108 × 77° |
| Toleo UWF | 125 × 93° |
| Kumbukumbu ya FoV (slidi ya kipengele) | Inategemea anuwai |
Anuwai ya Kupima
| Anuwai ya kupima gizani (DR), Toleo NF | Min 0.5 m, Max 96 m (2% usahihi kwenye lengo lenye mwangaza wa 90%, giza) |
| Kiwango cha kupimia katika giza (DR), Toleo SF | Min 0.3 m, Max 38 m (2% usahihi kwenye lengo lenye mwangaza wa 90%, giza) |
| Kiwango cha kupimia katika giza (DR), Toleo WF | Min 0.2 m, Max 18 m (2% usahihi kwenye lengo lenye mwangaza wa 90%, giza) |
| Kiwango cha kupimia katika giza (DR), Toleo UWF | Min 0.2 m, Max 12 m (2% usahihi kwenye lengo lenye mwangaza wa 90%, giza) |
| Kiwango cha kupimia kwenye mwangaza wa jua kamili (DM), Toleo NF | Min 0.5 m, Max 38 m (2% usahihi kwenye lengo lenye mwangaza wa 90%, mwangaza wa mazingira wa 100 kLux) |
| Kiwango cha kupimia kwenye mwangaza wa jua kamili (DM), Toleo SF | Min 0.2 m, Max 10 m (2% usahihi kwenye lengo lenye mwangaza wa 90%, mwangaza wa mazingira wa 100 kLux) |
| Kiwango cha kupimia kwenye mwangaza wa jua kamili (DM), Toleo WF | Min 0.2 m, Max 5 m (2% usahihi kwenye lengo lenye mwangaza wa 90%, mwangaza wa mazingira wa 100 kLux) |
| Kiwango cha kupimia kwenye mwangaza wa jua kamili (DM), Toleo UWF | Min 0.2 m, Max 4 m (2% usahihi kwenye lengo lenye mwangaza wa 90%, mwangaza wa mazingira wa 100 kLux) |
| Kiwango cha juu (slide ya kipengele) | 81 m |
| Kiwango cha kazi (slide ya kipengele) | 11 m / 25 m / 81 m |
Usahihi
| Usahihi, kiwango cha kupimia min ... 2 m (Acc) | ±4 cm (kati ya sampuli 100) |
| Usahihi, 2 m ... kiwango cha kupimia max (Acc) | ±2 % |
| Usahihi (slide ya kipengele) | < 0.05% |
Modulation / Kutokuwepo na kutokueleweka / Kuepuka Mivutano ya Kamera Nyingi
| Masafa ya modulation yanayoweza kuchaguliwa (fMOD) | Min 0.75 MHz, Max 24 MHz (rejea kwa anuwai isiyo na utata) |
| Anuwai isiyo na utata (DUnambiguity) @ fMOD = 24 MHz | 6.25 m |
| Anuwai isiyo na utata (DUnambiguity) @ fMOD = 12 MHz | 12.5 m |
| Anuwai isiyo na utata (DUnambiguity) @ fMOD = 6 MHz | 25 m |
| Anuwai isiyo na utata (DUnambiguity) @ fMOD = 3 MHz | 50 m |
| Anuwai isiyo na utata (DUnambiguity) @ fMOD = 1.5 MHz | 100 m |
| Anuwai isiyo na utata (DUnambiguity) @ fMOD = 0.75 MHz | 200 m |
| fSHIFT Channel | Thamani | Maoni |
|---|---|---|
| Channel 0 | 0 MHz | Kuepuka mwingiliano katika mazingira ya uendeshaji wa kamera nyingi |
| Channel 1 | -fMOD / 30 MHz | Kuepuka mwingiliano katika mazingira ya uendeshaji wa kamera nyingi |
| Channel 2 | -fMOD / 34 takriban.MHz | Kuepuka kuingiliwa katika mazingira ya uendeshaji wa kamera nyingi |
| Channel 3 | -fMOD / 40 MHz | Kuepuka kuingiliwa katika mazingira ya uendeshaji wa kamera nyingi |
| Channel 4 | -fMOD / 48 MHz | Kuepuka kuingiliwa katika mazingira ya uendeshaji wa kamera nyingi |
| Channel 5 | -fMOD / 60 MHz | Kuepuka kuingiliwa katika mazingira ya uendeshaji wa kamera nyingi |
| Channel 6 | -fMOD / 80 MHz | Kuepuka kuingiliwa katika mazingira ya uendeshaji wa kamera nyingi |
| Channel 7 | -fMOD / 120 MHz | Kuepuka kuingiliwa katika mazingira ya uendeshaji wa kamera nyingi |
| Channel 8 | -fMOD / 240 MHz | Kuepuka kuingiliwa katika mazingira ya uendeshaji wa kamera nyingi |
| Channel 9 | +fMOD / 240 MHz | Kuepuka mwingiliano katika mazingira ya uendeshaji wa kamera nyingi |
| Channel 10 | +fMOD / 120 MHz | Kuepuka mwingiliano katika mazingira ya uendeshaji wa kamera nyingi |
| Channel 11 | +fMOD / 80 MHz | Kuepuka mwingiliano katika mazingira ya uendeshaji wa kamera nyingi |
| Channel 12 | +fMOD / 60 MHz | Kuepuka mwingiliano katika mazingira ya uendeshaji wa kamera nyingi |
| Channel 13 | +fMOD / 48 MHz | Kuepuka mwingiliano katika mazingira ya uendeshaji wa kamera nyingi |
| Channel 14 | +fMOD / 40 MHz | Kuepuka mwingiliano katika mazingira ya uendeshaji wa kamera nyingi |
| Channel 15 | +fMOD / 34 takriban.MHz | Ili kuepuka kuingiliwa katika mazingira ya uendeshaji wa kamera nyingi |
| Channel 16 | +fMOD / 30 MHz | Ili kuepuka kuingiliwa katika mazingira ya uendeshaji wa kamera nyingi |
Wakati
| Wakati wa kuunganisha unaoweza kuchaguliwa kwa umbali (tINT) | Min 1 us, Max 4'000 us |
| Wakati wa kuunganisha unaoweza kuchaguliwa kwa kiwango cha kijivu (tINT) | Min 1 us, Max 100'000 us |
| Mzunguko wa kipimo kwa picha kamili ya TOF (tCYCLE) | Vitengo: s; thamani haijabainishwa (@ tINT = 1'000 us) |
| Wakati wa kuwasha hadi kukubali amri (tPWR_UP) | Max 1.5 s |
| Wakati wa kujiandaa hadi data ya pato iwe ndani ya uvumilivu (tWARM_UP) | Vitengo: s; thamani haijabainishwa |
Mazingira / Uthibitisho / Uzingatiaji
| Kukandamiza mwangaza wa mazingira (ΦAL) | Kawaida > 100 kLux (isiyo ya moja kwa moja, kwenye lengo) |
| Kiwango cha joto la mazingira (TA) | Min -20 °C, Max 60 °C (operesheni na uhifadhi) |
| Unyevu wa jamaa (RH) | Min 15%, Max 90% (isiyo na mvua) |
| Daraja la ESD | JEDEC HBM daraja 1C (1 kV hadi < 2 kV), mfano wa mwili wa binadamu |
| Utoaji wa EMC | EN 61000-6-3:2011-09 |
| Usalama wa macho | IEC 62471:2006 |
Mitambo
| Uzito (W) | Kawaida 600 g (bila kebo) |
| Vipengele vya mitambo (vilivyotambulishwa) | Dirisha la mwangaza (Tx); Dirisha la lenzi (Rx); Nyumba ya kamera na sinki ya joto; Msururu wa mapambo |
| Kuweka | Shimo za kuweka nyuma (4x); mashimo ya screws za kuweka: 4 × ø 3.5 mm |
| Visiungo vya kufunga (kumbuka) | Visiungo vya kujichoma M5; urefu wa nyuzi angalau = 10 mm |
| Viunganishi / udhibiti (vilivyoandikwa) | Kiunganishi cha nguvu na GPIO; kiunganishi cha LAN chenye LED ya hali; soketi ya RJ45; soketi ya J pin 6; Pin 1; Kurekebisha IP; LED ya hali ya kijani; LED ya hali ya njano |
| Vipimo muhimu vilivyoonyeshwa kwenye mchoro | 136; 89; 46; 50 (vitengo havijabainishwa katika picha ya mchoro) |
Maelekezo
- Yunshis TOFCAM660 LiDAR-Drawing.pdf
- Yunshis TOFCAM660 LiDAR Mwongozo wa Bidhaa (PDF)
- Yunshis DME660 LiDAR Mwongozo wa Bidhaa (PDF)
Video
Maelezo
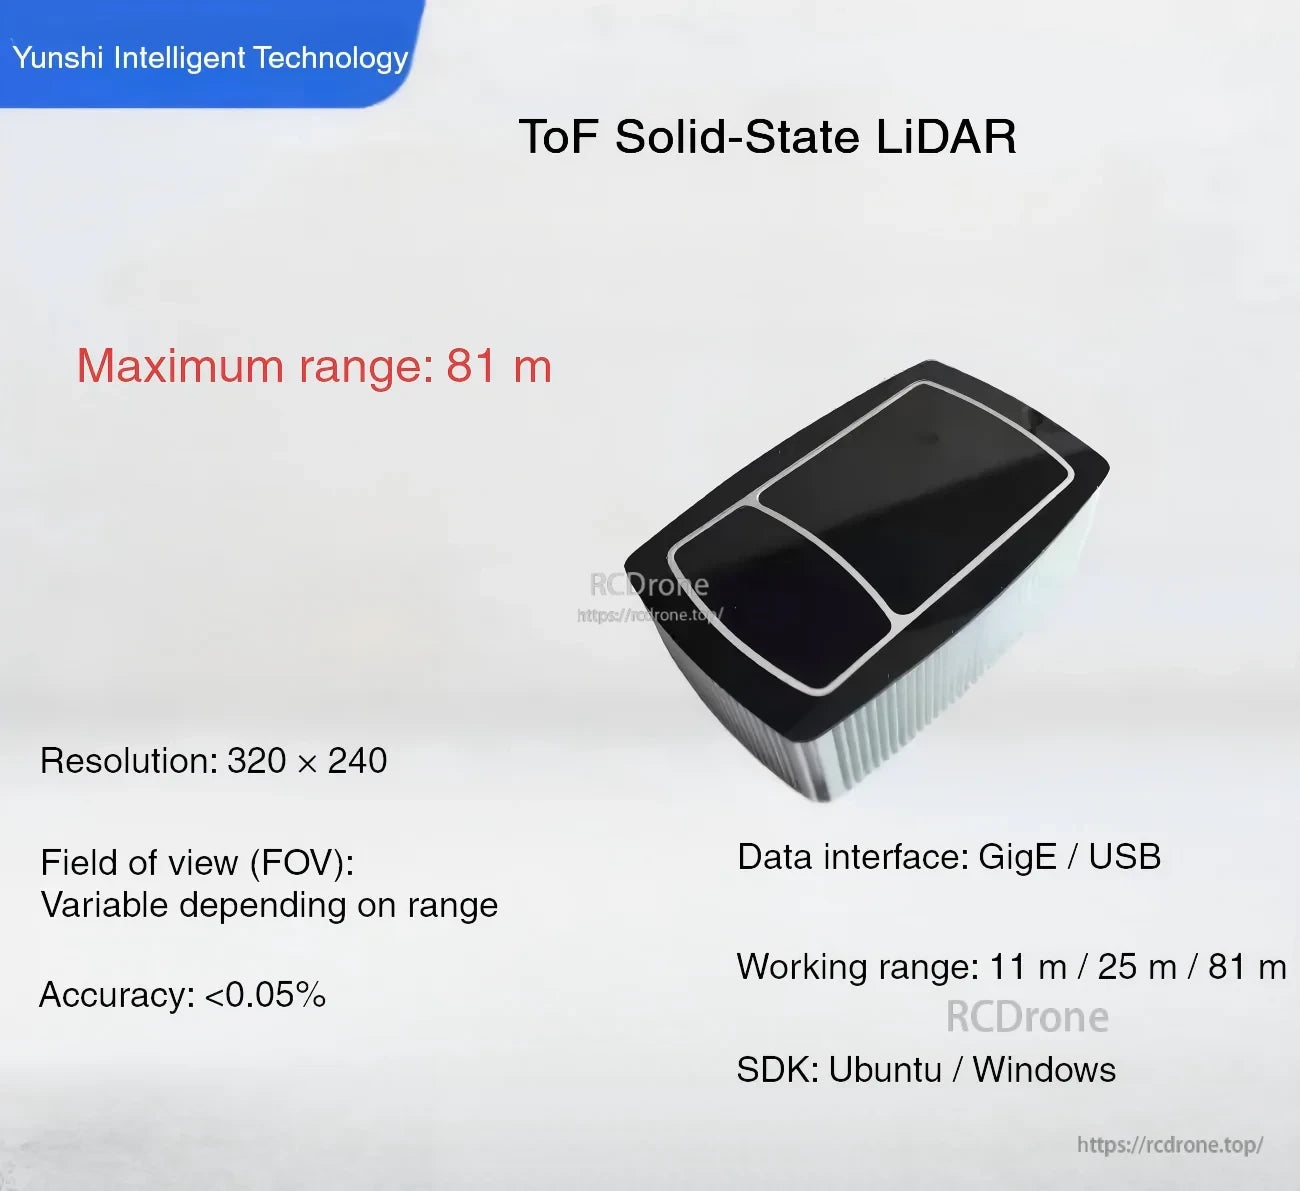
TOFCAM660 ni kamera ya kina ya LiDAR ya hali thabiti ya ToF yenye ukubwa mdogo kwa ajili ya roboti na maono ya mashine, ikiwa na pato la 320×240 na muunganisho wa GigE/USB.
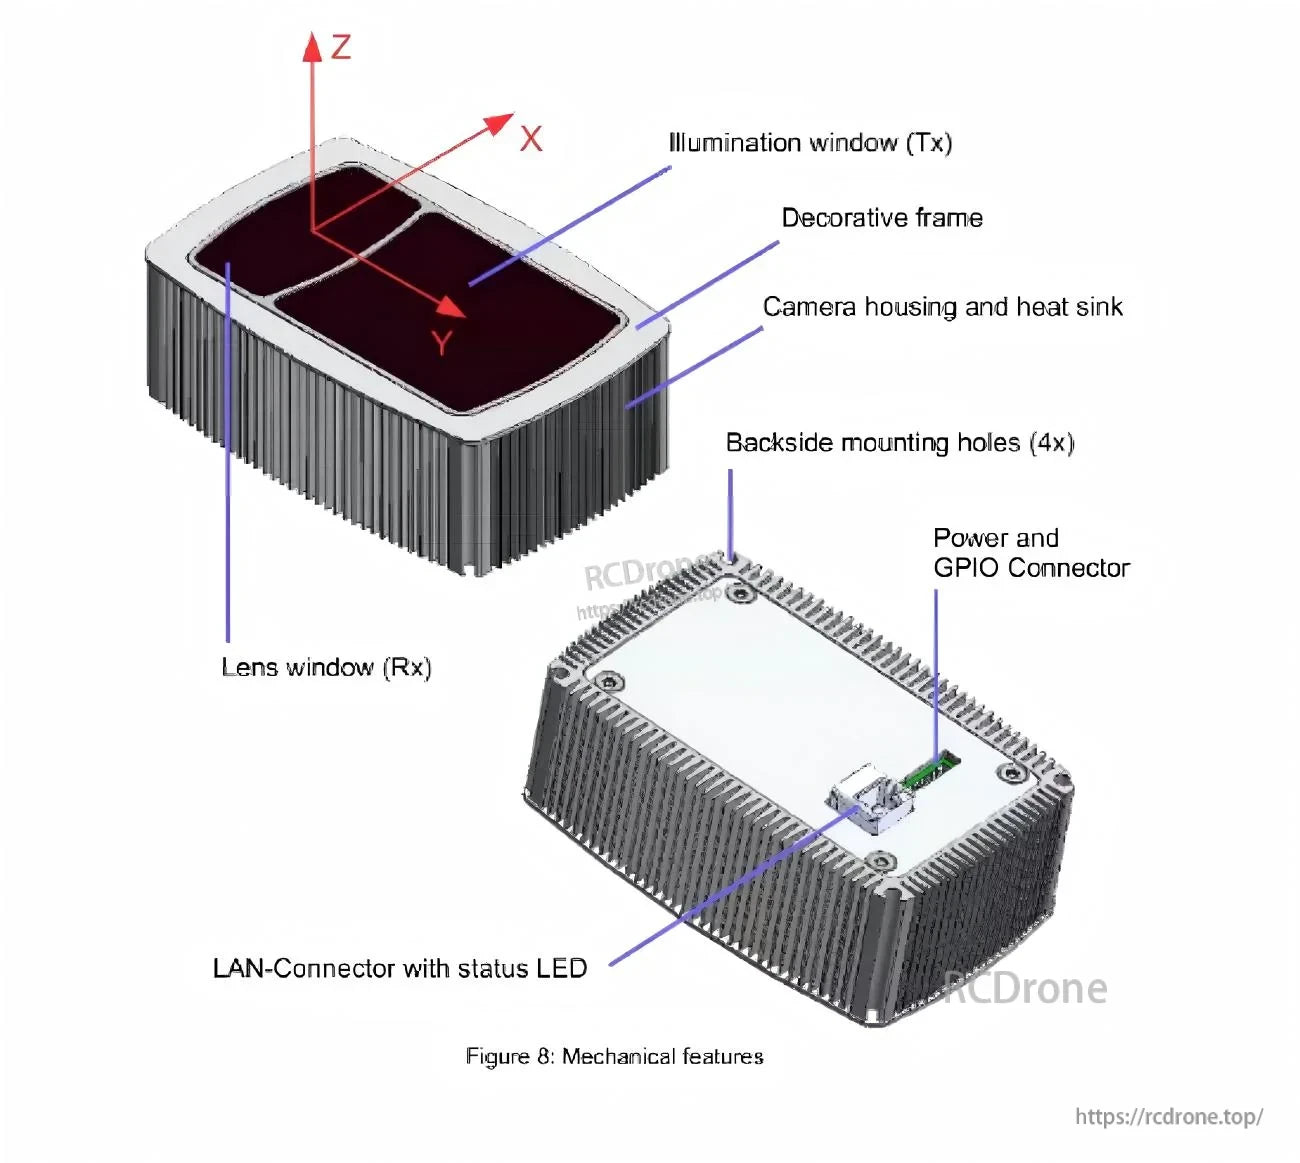
Pointi nyingi za kufunga pamoja na bandari ya LAN (RJ45) na kiunganishi cha nguvu/GPIO husaidia kurahisisha uunganishaji katika roboti na mifumo ya automatisering.
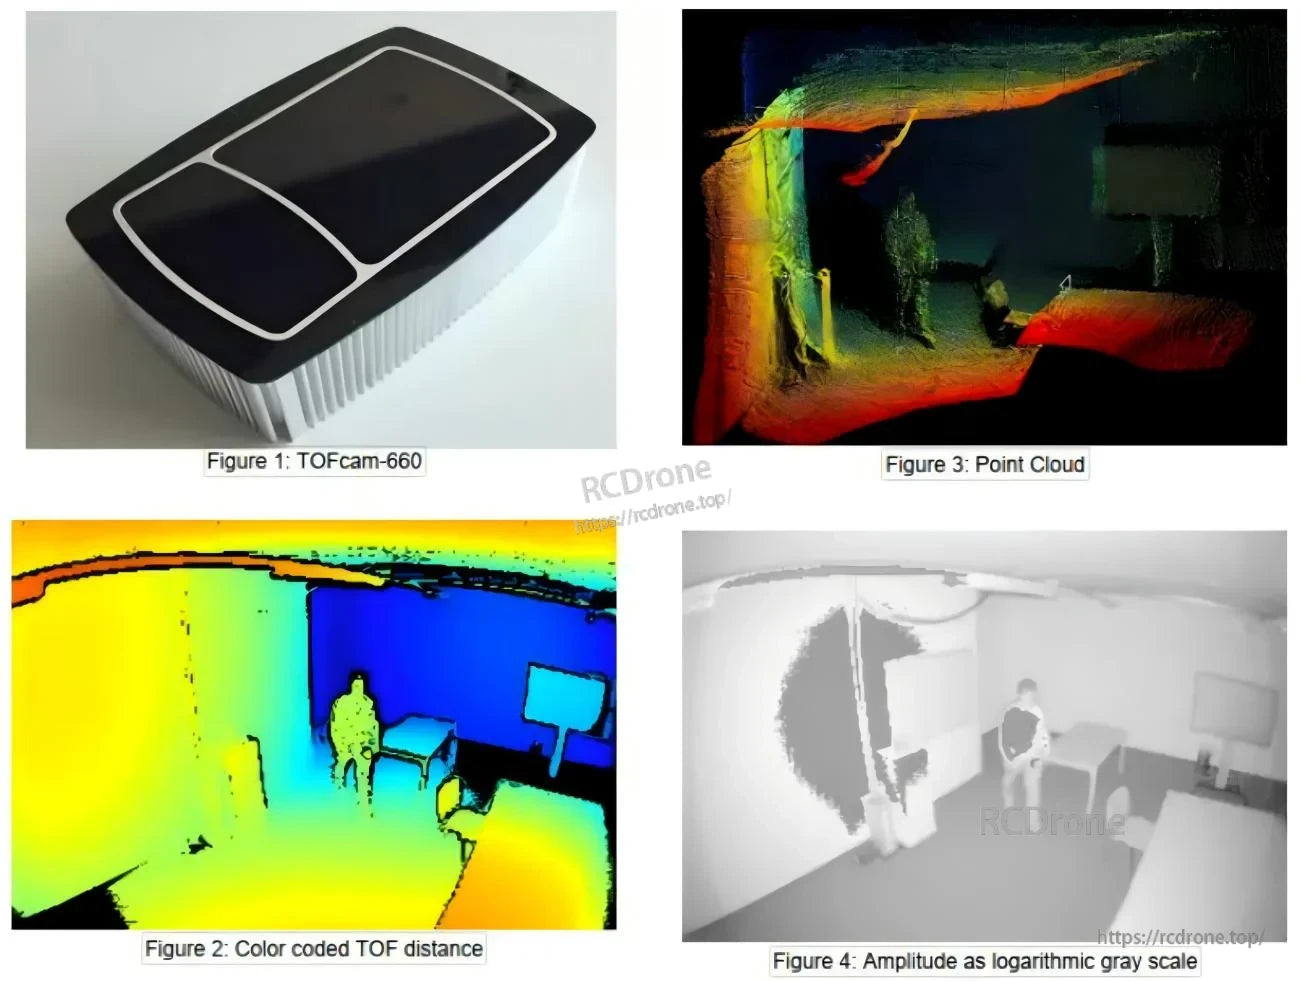
Ramani za kina, mawingu ya pointi, na picha za amplitude (grayscale) zinasaidia katika kuepuka vizuizi, kipimo, na kazi za kuelewa scene.
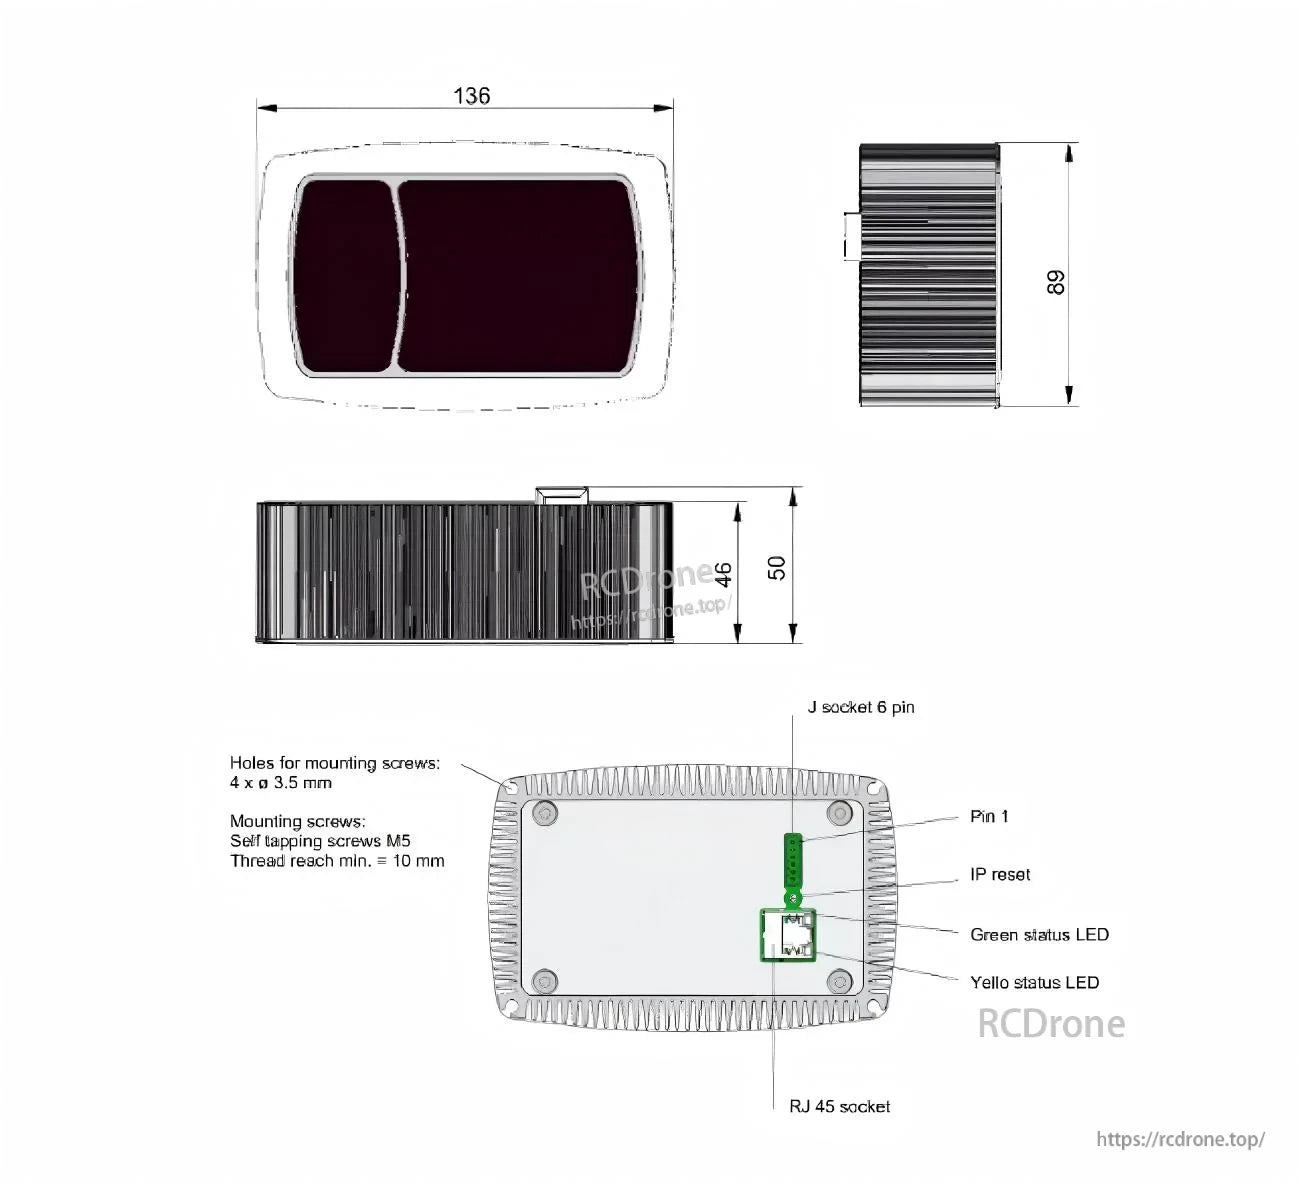
Tumia mchoro wa mitambo na alama za kiunganishi kupanga nafasi ya kifuniko, mahali pa mashimo ya kufunga, na njia za kebo.