


Kihisi cha Yunshis XT-M60 Flash LiDAR, Mistari 60, Imara, 0.3–15 m, FOV 120°×45°, IP65
Kihisi cha Yunshis XT-M60 Flash LiDAR, Mistari 60, Imara, 0.3–15 m, FOV 120°×45°, IP65
Yunshis
Couldn't load pickup availability


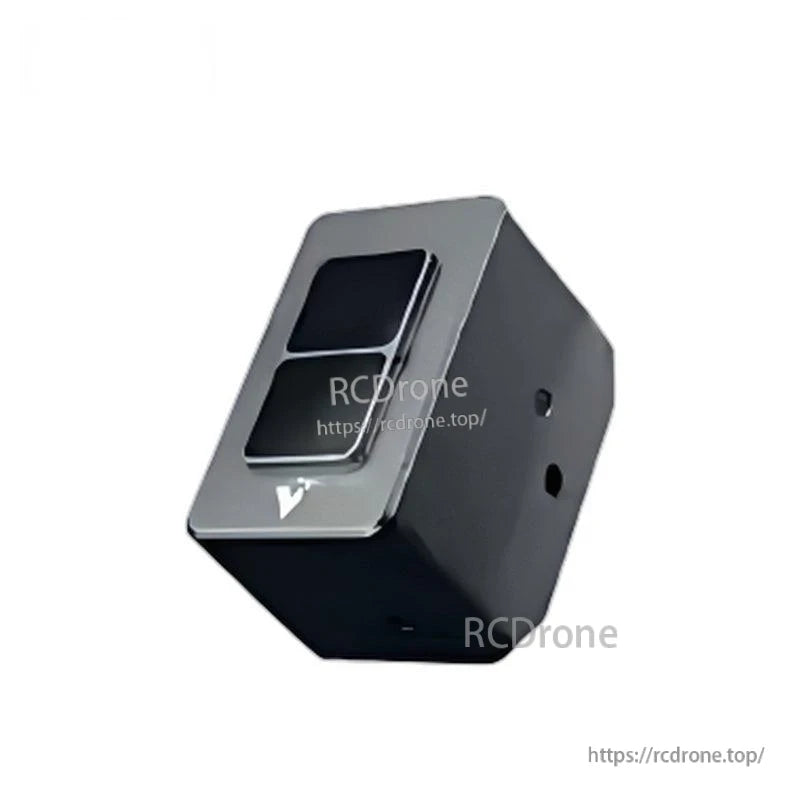
Muhtasari
Yunshis XT-M60 ni sensor ya Flash LiDAR iliyoundwa kwa ajili ya matumizi ya kasi ya chini, ikitoa matokeo kama vile wingu la pointi, ramani ya kina, na picha za grayscale kwa kazi za uelewa wa roboti na automatisering.
Vipengele Muhimu
- LiDAR ya hali thabiti ya mistari 60 (hali thabiti safi)
- Uwanja mpana wa mtazamo (FOV): 120° × 45°
- Umbali: 0.3–15 m (nje)
- Ufafanuzi wa pembe: H 0.75° × V 0.75°
- Ufafanuzi: sawa na mistari 60, pixels 9,600 kwa fremu
- Kiwango cha fremu: 1–30 fps
- Urefu wa mawimbi ya laser: 940 nm
- Usahihi: 1–2%
- Upinzani wa mwangaza mkali: 100 klux
- Kiunganishi kisichoweza kupenya maji; kiwango cha ulinzi IP65
- Usalama wa macho: Daraja la 1
- Uendeshaji wa vifaa vingi
- Kiunganishi: Ethernet / I/O
- Support ya SDK: C++ / Python / Linux / ROS1 & ROS2
Kwa msaada wa uunganisho au maswali ya kabla ya mauzo, wasiliana na [email protected] or tembelea https://rcdrone.top/.
Maelezo
| Mfano | XT-M60 |
| Mzizi wa Maombi | Kwa kasi ya chini |
| FOV (Uwanja wa Kuona) | 120° × 45° |
| Urefu wa Laser | 940 nm |
| Usahihi | 1–2% |
| Matumizi ya Nguvu ya Kawaida | 6 W |
| Kiwango cha Picha | 1–30 fps |
| Utatuzi wa Kijiko | 0.75° H × 0.75° V |
| Voltage | 12–24 V (DC) @ 3 A |
| Joto la Kufanya Kazi | -40 hadi 85 °C |
| Uzito | 123 g |
| Vipimo | 65 × 35 × 45 mm |
| Umbali wa Kipimo (Uakisi wa 50%) | 0.3–15 m (Nje) |
| Data ya Matokeo | 3D Point Cloud, Picha ya Kina, Ramani ya Reflectivity, Picha ya Grayscale |
| Kiolesura | Ethernet / I/O |
| Azimio | Sawa na mistari 60, pixels 9,600 kwa fremu |
| SDK Msaada | C++ / Python / Linux / ROS1 & ROS2 |
| Daraja la Ulinzi | IP65 |
| Usalama wa Jicho | Darasa la 1 |
| Upinzani wa Mwanga Mkali | 100 klux |
Matumizi
- Roboti za kibinadamu
- Michemu ya roboti
- Exoskeletons
- Roboti za wanyama wanne
- Magari ya AGV
- Roboti za ARU
- Upimaji wa kiasi
- Kuepuka vizuizi kwa kasi ya chini hadi ya kati
- Ukaguzi wa kilimo / majaribio ya kilimo
- Internet of Things
Mfumo wa Kuratibu (Hali ya Kamera Kawaida)
Katika hali ya kamera (kawaida), kebo ya data ya radar (kiunganishi cha anga) imewekwa kinyume na mbele ya radar.Katika usanidi huu, Z inaelekea moja kwa moja mbele ya radar, X inaelekea kushoto, na Y inaelekea juu kuelekea angani.
Maelekezo / Michoro
Maelezo
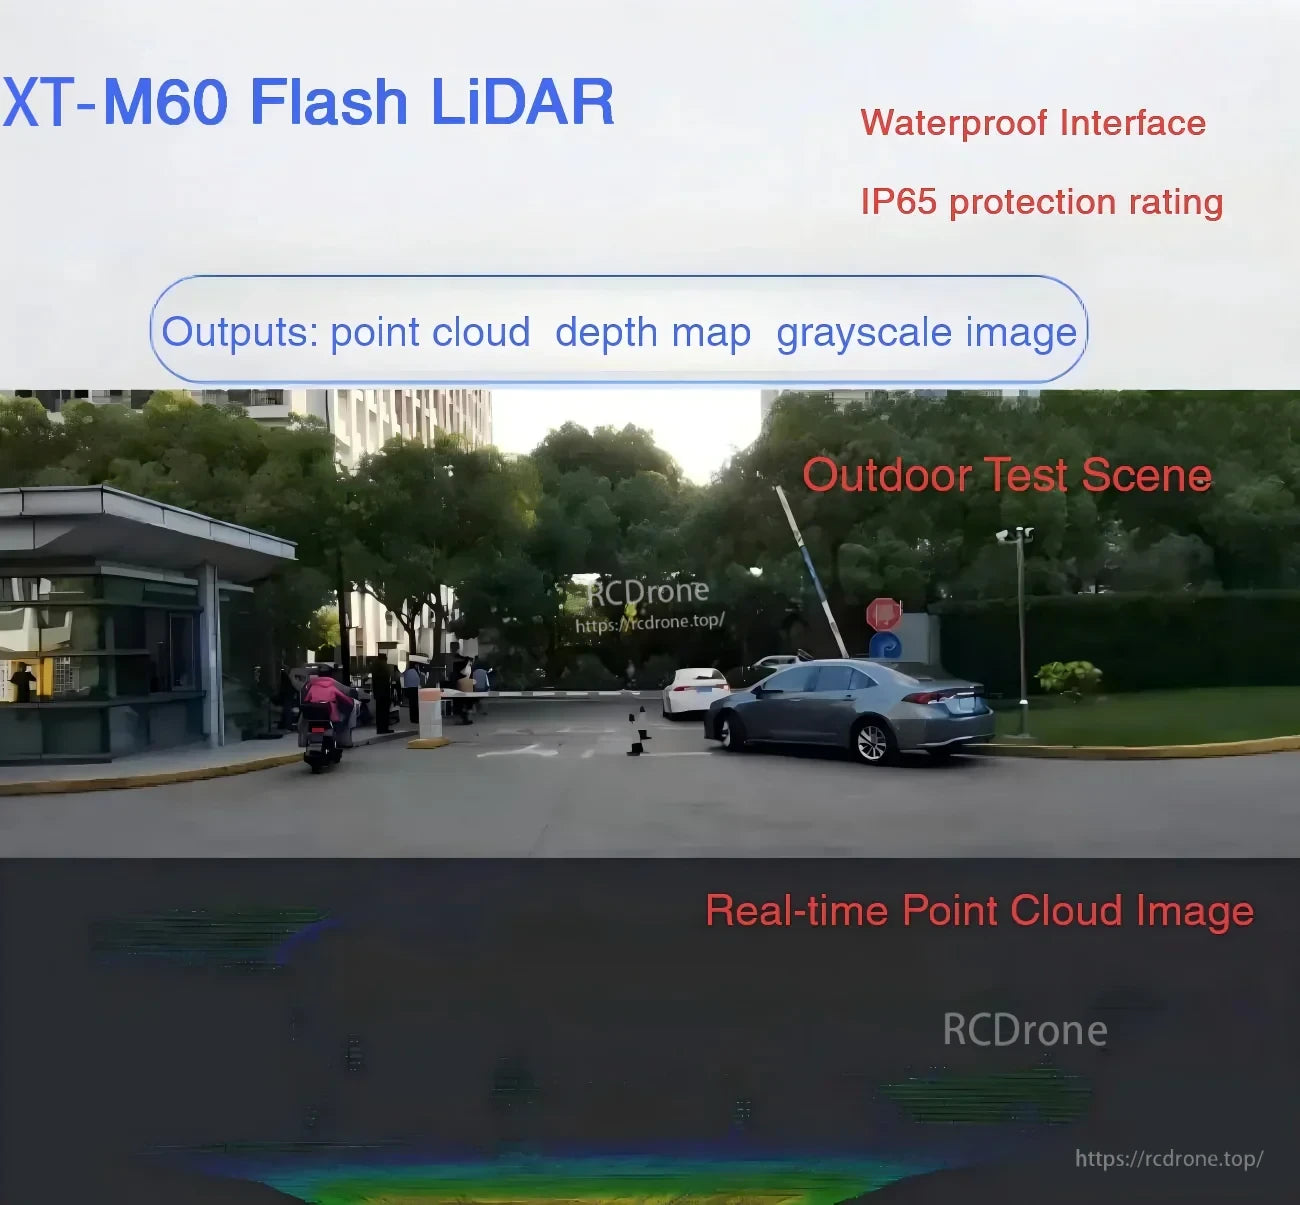
Matokeo yanajumuisha wingu la pointi, ramani ya kina, na picha za grayscale kwa uelewa katika robotics za kasi ya chini na automatisering.

Muundo wa kompakt wa mistari 60 wa hali ya juu wa hali ya juu na FOV pana ya 120° × 45°, muunganisho wa Ethernet/I/O, na msaada wa SDK kwa mifumo ya kawaida ya robotics.
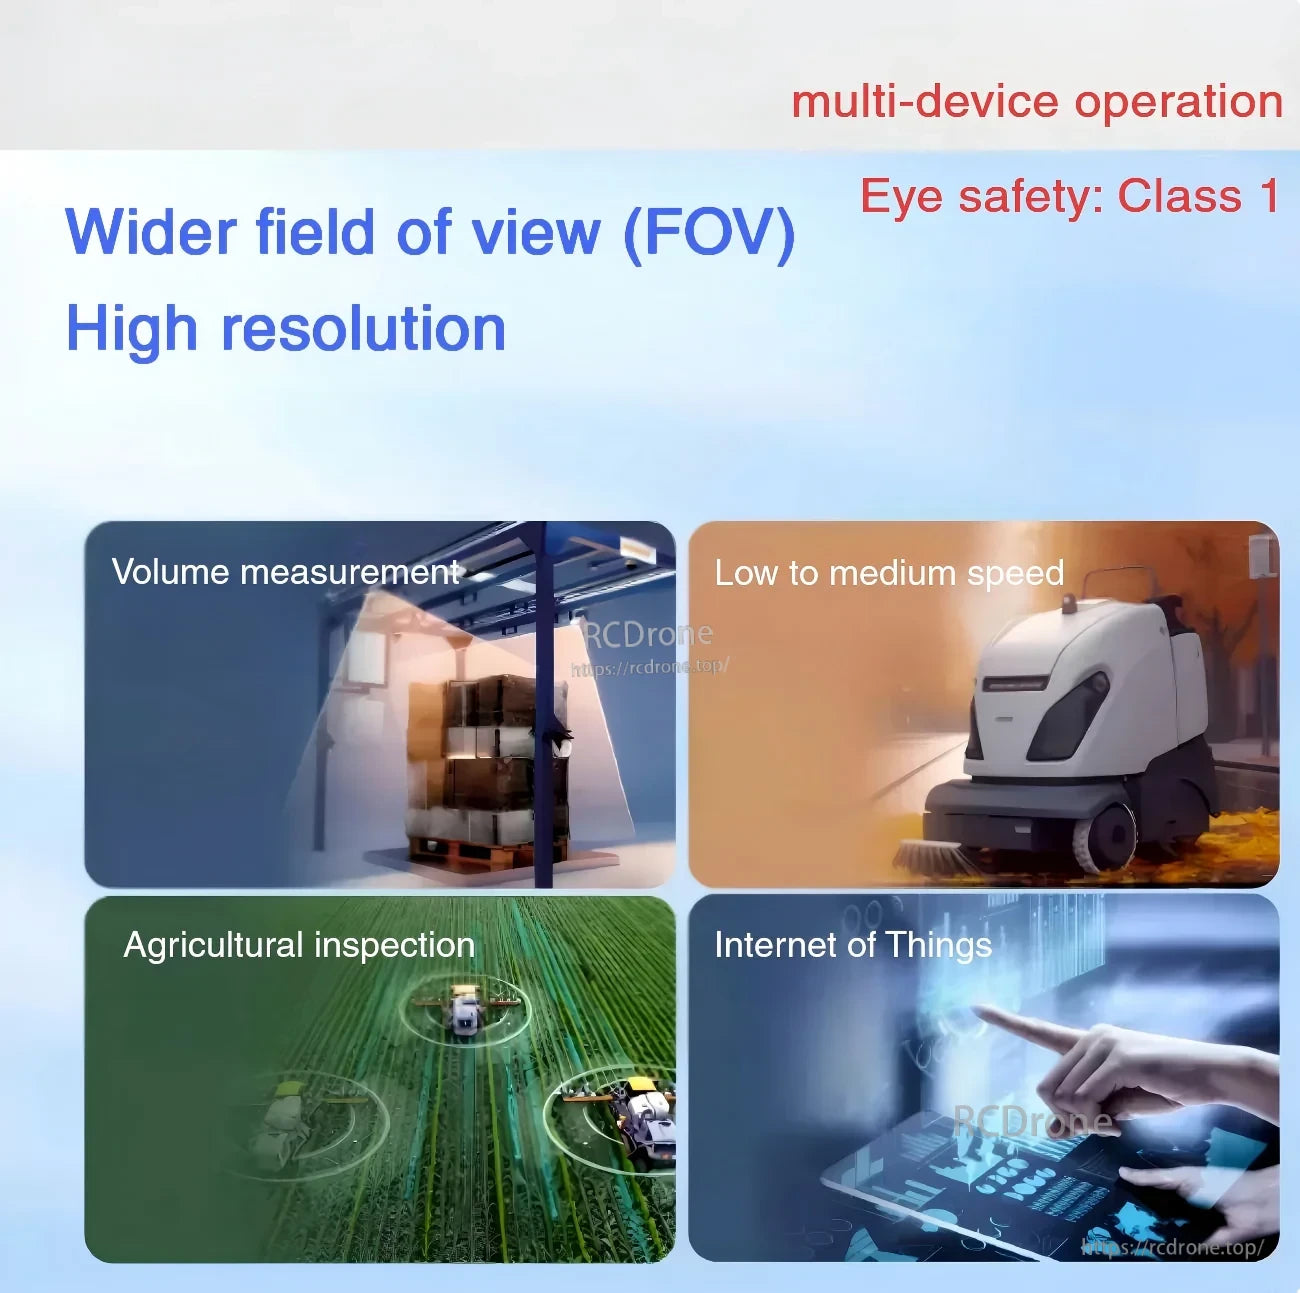
Imejengwa kwa ajili ya uendeshaji wa vifaa vingi na usalama wa macho wa Daraja la 1 katika matumizi kama vile kipimo cha kiasi, IoT, na urambazaji wa kasi ya chini hadi ya kati.

Uelekeo wa mhimili wa hali ya kamera: Z mbele, X kushoto, na Y juu, huku kiunganishi cha data cha anga kikiwa kimewekwa kinyume na mbele.
Inafaa kwa ukaguzi na upimaji wa kilimo ambapo uelewa wa kuaminika unahitajika nje katika mwangaza tofauti.
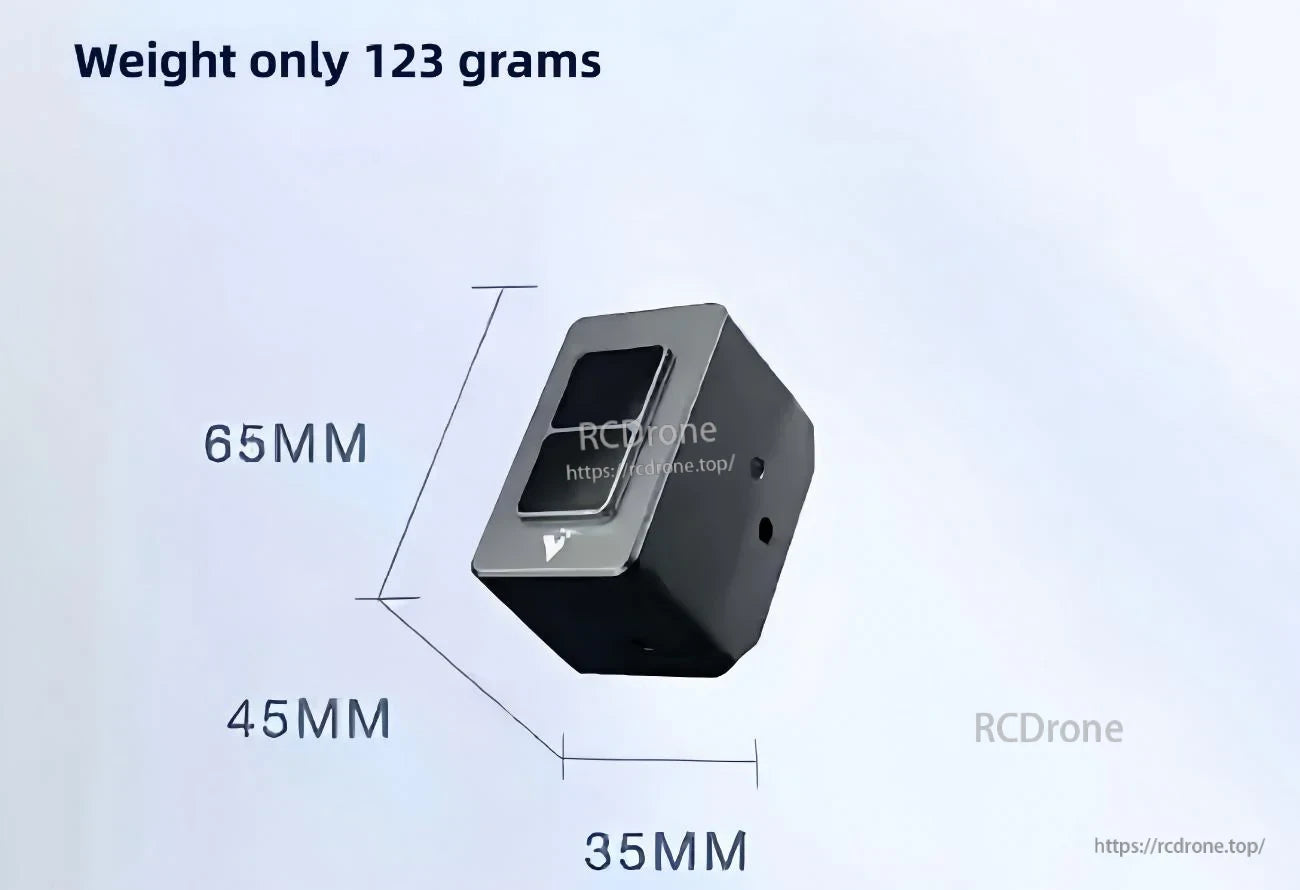
Ukubwa mdogo wa muundo kwa nafasi za kuunganisha zilizofungwa: 65 × 35 × 45 mm na 123 g.
Imepangwa kwa ajili ya kuepuka vizuizi kwa kasi ya chini hadi ya kati kwenye roboti za simu na majukwaa ya AGV.
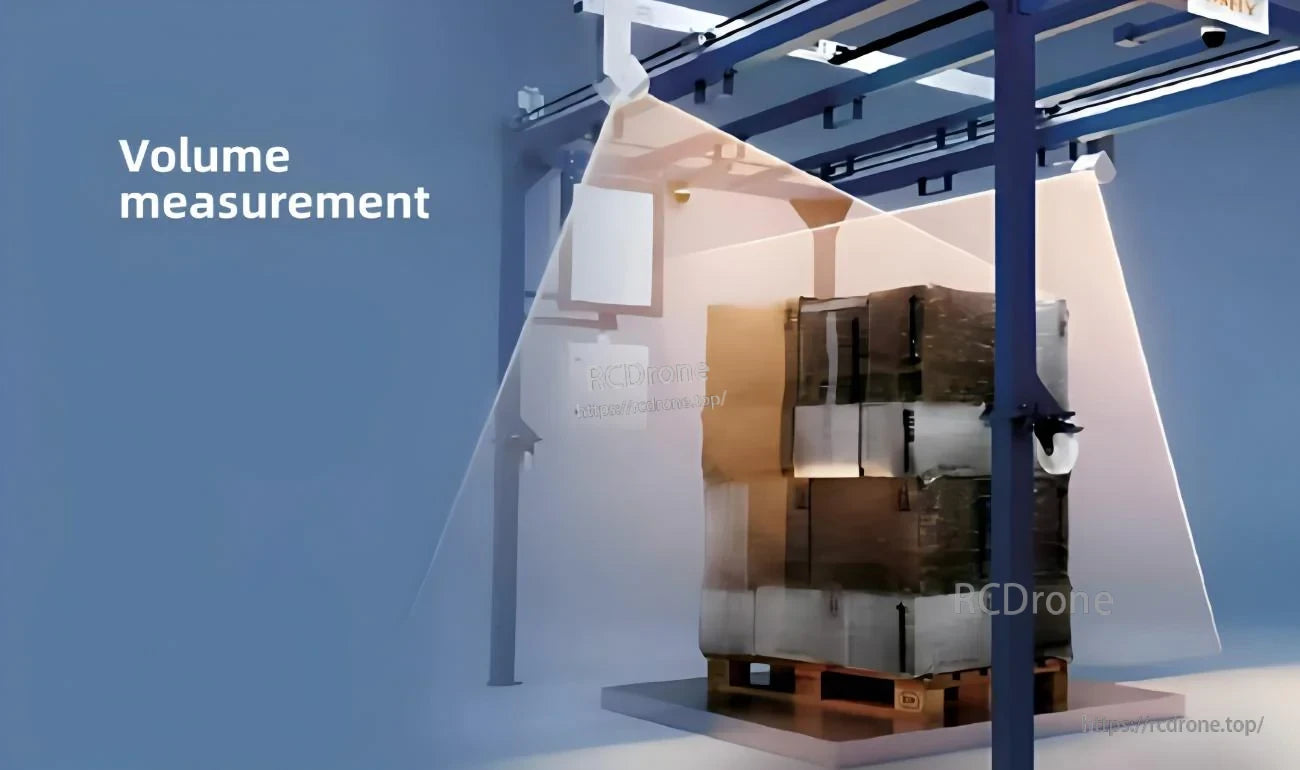
Matokeo ya kina na wingu la pointi yanasaidia kipimo cha ujazo na michakato ya automatisering ya hesabu.
