ZeroErr eRob 110 I Kiendeshi cha Mzunguko cha Roboti
ZeroErr eRob 110 I Kiendeshi cha Mzunguko cha Roboti
ZeroErr
Couldn't load pickup availability


Muhtasari
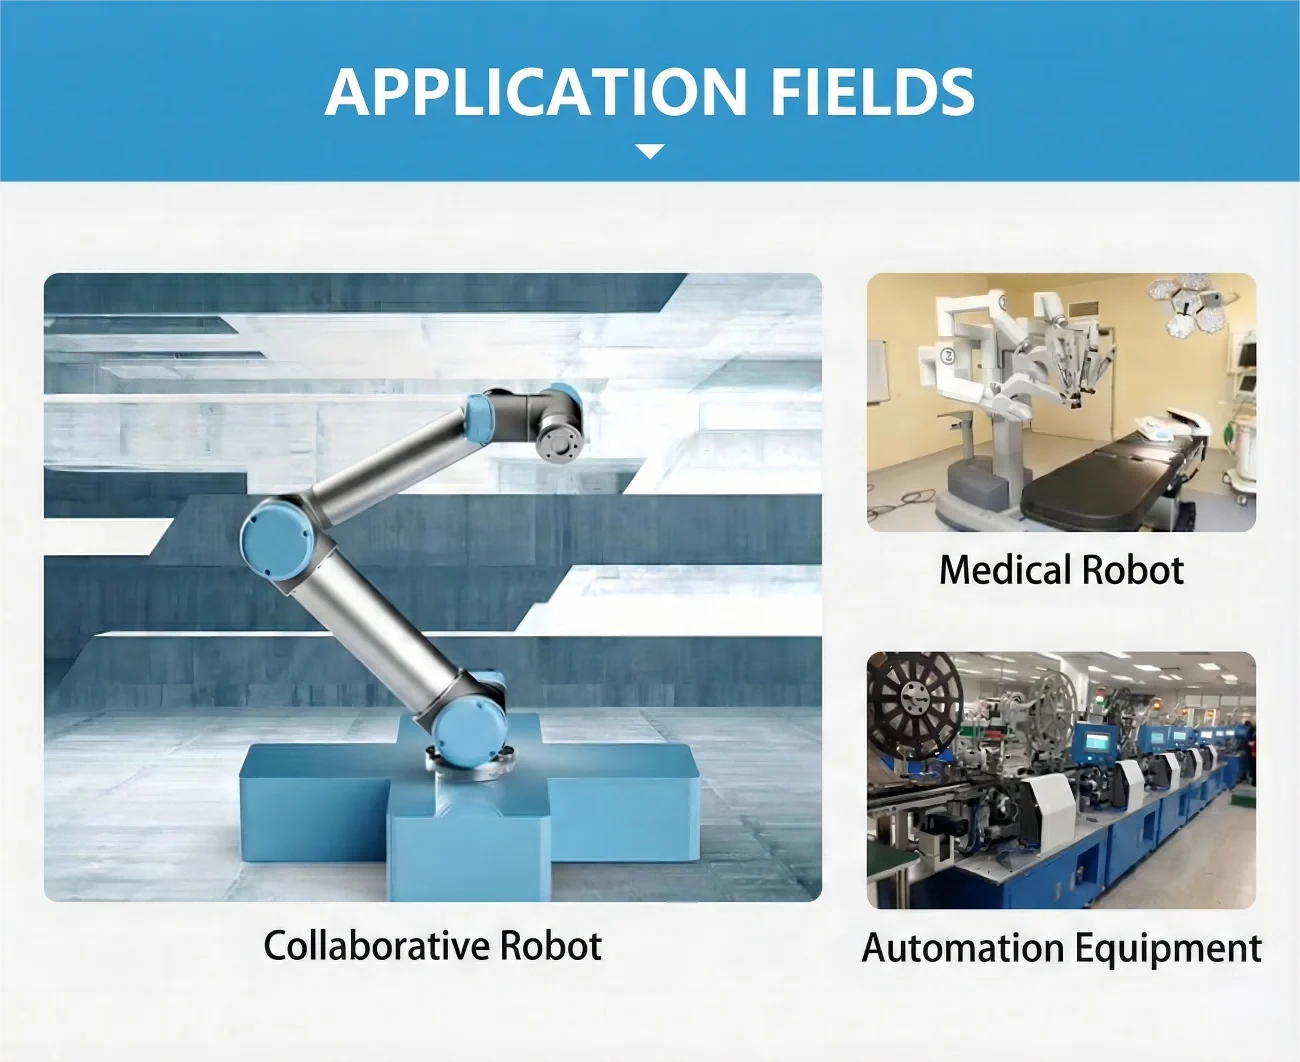
ZeroErr eRob 110 I ni familia ya actuators za roboti za kuzunguka zinazoweza kubadilishwa kwa roboti za ushirikiano, roboti za matibabu, na vifaa vya automatisering.
Usanidi
Chagua toleo la CANopen au EtherCAT, ikiwa na breki au bila breki, pamoja na uwiano wa kupunguza unaohitajika na chaguo la multi-turn na torque.
- Chaguzi za toleo: CANopen au EtherCAT; ikiwa na breki au bila breki.
- Chaguzi za uwiano wa kupunguza: 50, 80, 100, 120, au 160.
- Chaguzi za multi-turn na torque: ikiwa na au bila multi-turn, na ikiwa na au bila torque.
Vipengele
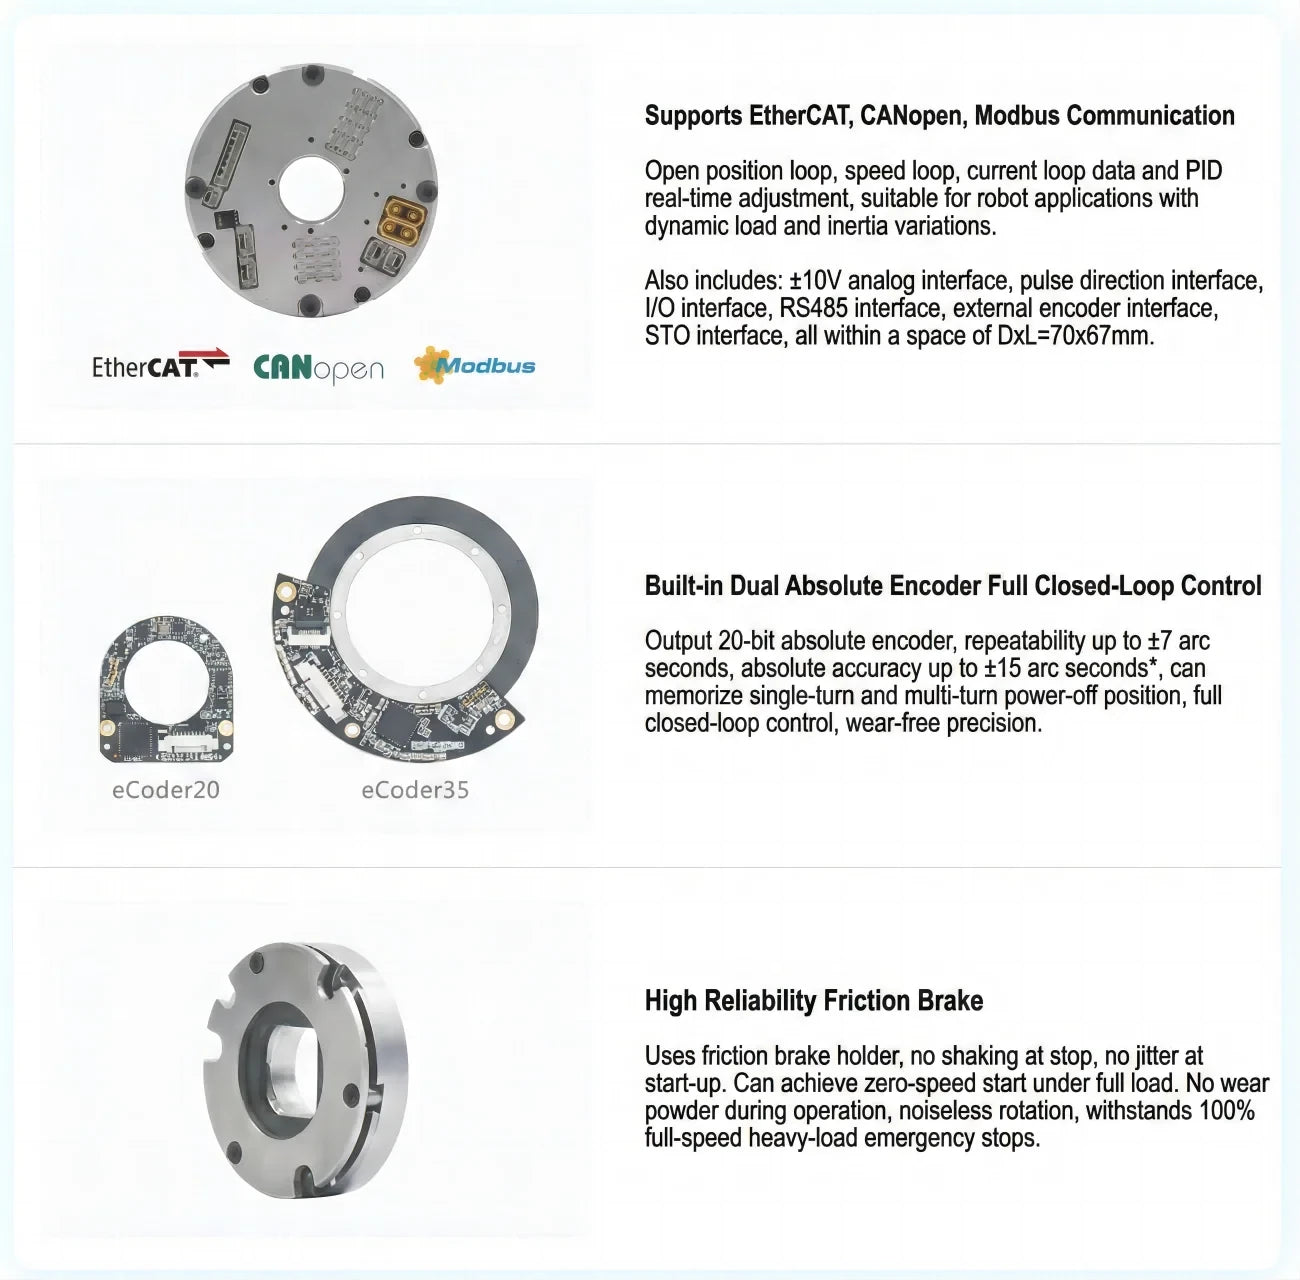
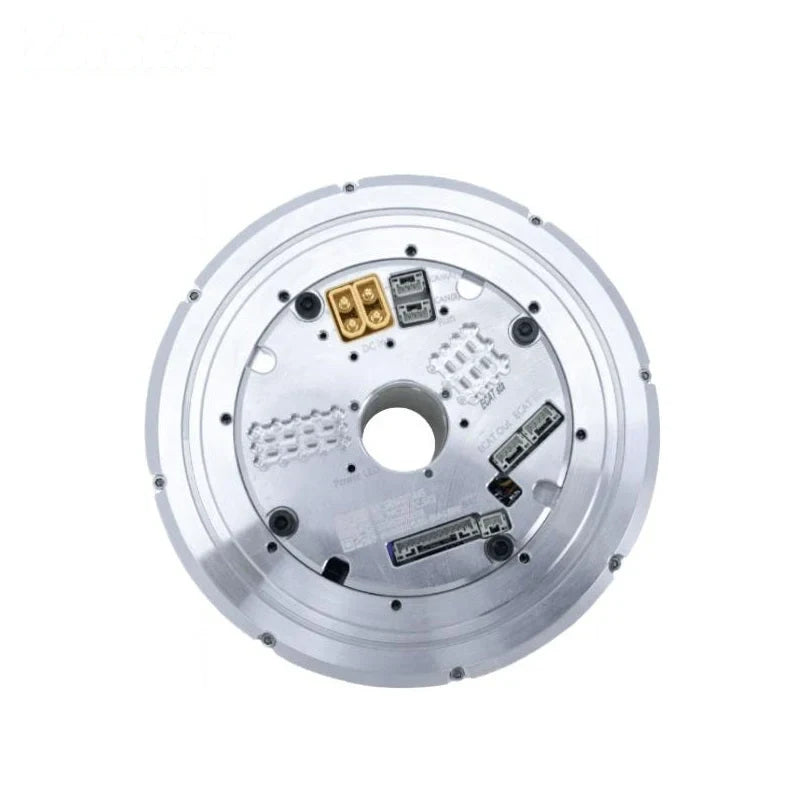
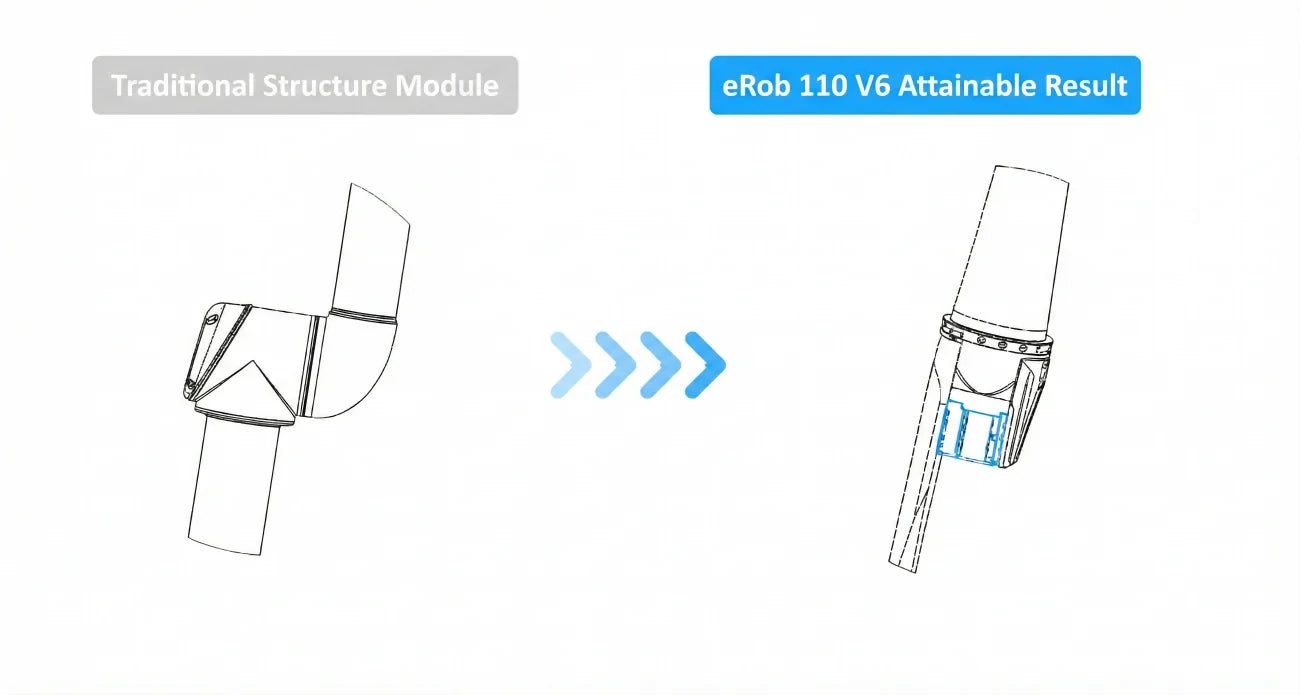
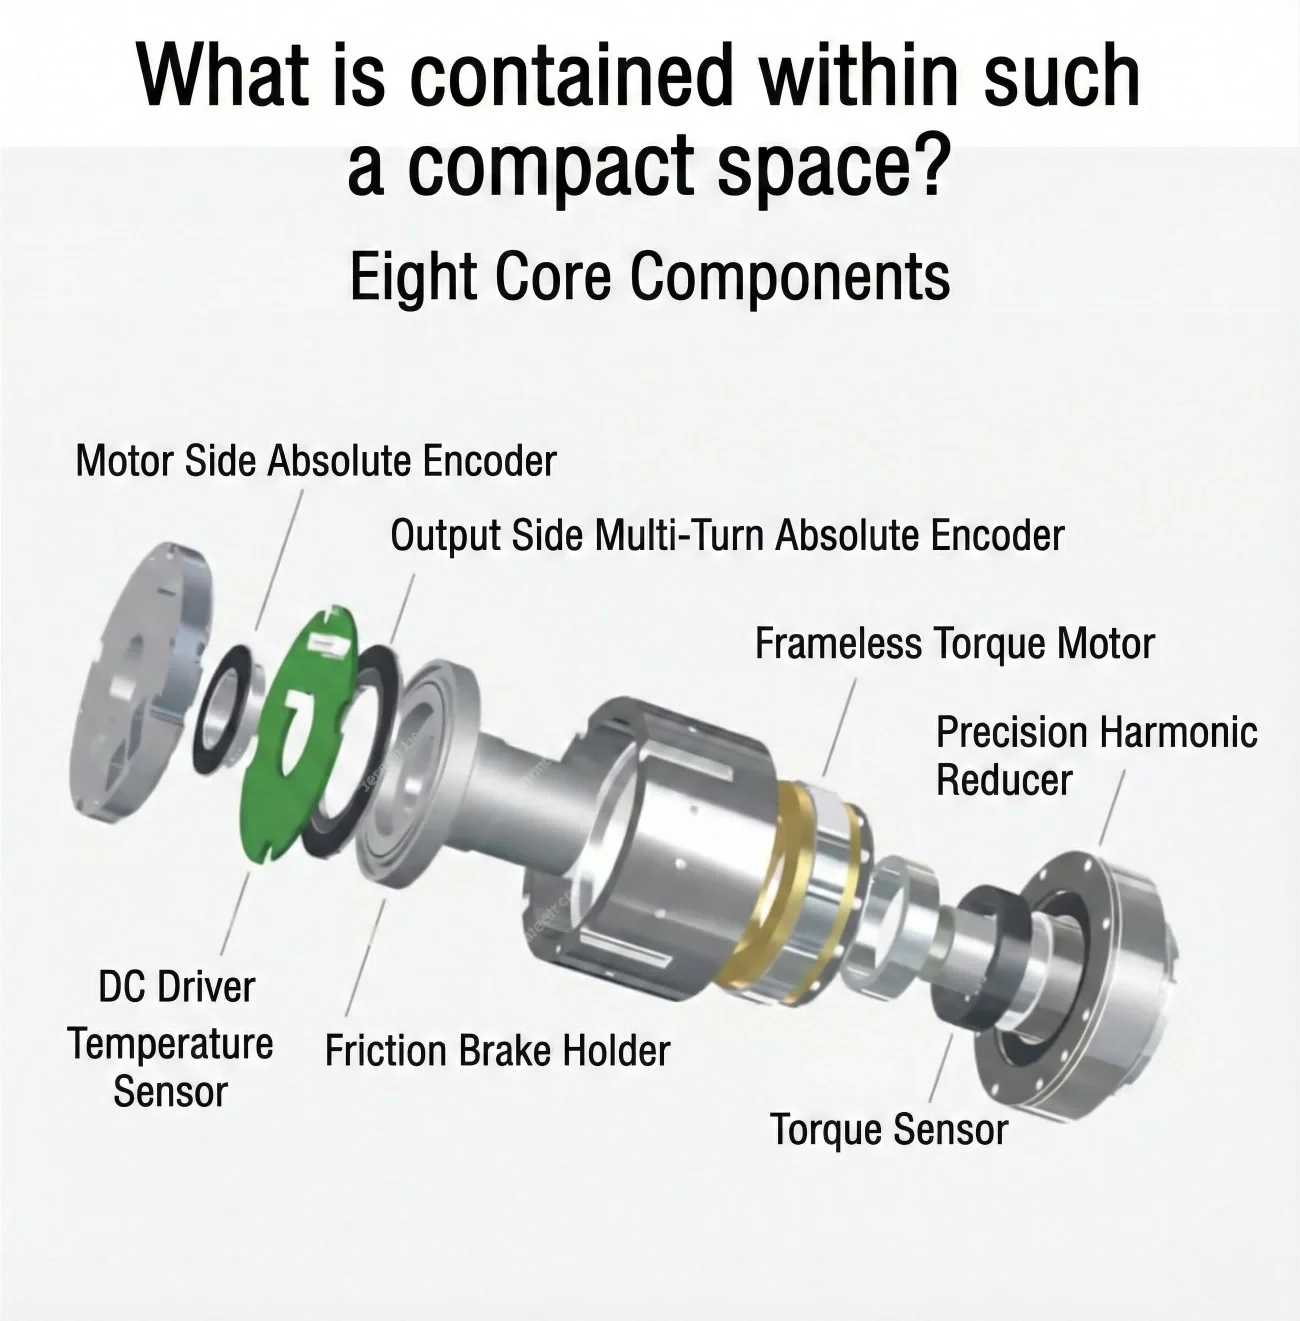
Vipengele vya moduli kuu vinajumuisha encoder ya absolute upande wa motor, motor ya torque isiyo na fremu, reducer sahihi ya harmonic, dereva wa DC, na sensor ya joto.
Uwezo wa mawasiliano unajumuisha EtherCAT, CANopen, na Modbus.Moduli inatoa data za mzunguko wazi wa nafasi, mzunguko wa kasi, na mzunguko wa sasa, pamoja na marekebisho ya PID katika wakati halisi na udhibiti wa mzunguko kamili wa encoder mbili za absolute zilizojengwa ndani.
Kwa toleo za actuator za kuzunguka za EtherCAT na CANopen, hati inaorodhesha RS485, Pulse/DIR, I/O, ±10 V analog, encoder ya nje, na interfaces za STO kama chaguo.
Encoder inaweza kukumbuka nafasi ya nguvu ya mzunguko mmoja na mzunguko mwingi wa kuzima, kulingana na usanidi wa encoder uliochaguliwa.
Usanidi wenye breki hutumia breki ya msuguano yenye uaminifu wa juu. Sifa zake zilizotajwa ni pamoja na kusimama kwa utulivu, kuanza bila kasi chini ya mzigo kamili, hakuna nguvu wakati wa uendeshaji, kuzunguka bila kelele, na kusimama kwa dharura kwa mzigo mzito wa kasi kamili ya 100%.
Maelezo
Jedwali la kiufundi linatoa thamani zifuatazo kwa safu zake za uwiano wa gia za 25-50, 25-80, na 25-100 strain-wave.
| Parameta | Thamani (Ratio 25-50) | Thamani (Ratio 25-80) | Thamani (Ratio 25-100) |
|---|---|---|---|
| Mfano | eRob110HXXI | eRob110HXXI | eRob110HXXI |
| Upeo wa gear-ratio | 25-50 | 25-80 | 25-100 |
| Torque ya kilele kwa kuanza na kusimama(Nm) | 127 | 178 | 204 |
| Torque inayoruhusiwa max.value kwa wastani wa mzigo (Nm) | 72 | 113 | 140 |
| Torque iliyokadiriwa(Nm) | 51 | 82 | 87 |
| Torque inayoruhusiwa ya muda mfupi ya juu(Nm) | 242 | 332 | 369 |
| Max.kasi ya kuzunguka (RPM) |
60 |
37.5 | 30 |
| Nguvu ya motor (W) |
723 |
723 | 723 |
| Voltage ya Kuingiza Nguvu (V) | 48V (±10%) Tafadhali hakikisha kusoma "Ulinganisho wa Ugavi wa Nguvu wa Kubadili na ePower" na "Mwongozo wa Mtumiaji wa eRob Rotary Actuator" Sura ya 3, kwa maelekezo wazi juu ya kupeleka nguvu kwa moduli ya eRob. |
48V (±10%) Tafadhali hakikisha kusoma "Ulinganisho wa Ugavi wa Nguvu wa Kubadili na ePower" na "Mwongozo wa Mtumiaji wa eRob Rotary Actuator" Sura ya 3, kwa maelekezo wazi juu ya kupeleka nguvu kwa moduli ya eRob. |
48V (±10%) Tafadhali hakikisha kusoma "Ulinganisho wa Ugavi wa Nguvu ya Kubadili na ePower" na "Mwongozo wa Mtumiaji wa eRob Rotary Actuator" Sura ya 3, kwa maelekezo wazi juu ya kupeleka nguvu kwa moduli ya eRob. |
| Inertia ya pato la gia ya mawimbi ya mvutano (g-mm²) | 717286 | 717286 | 717286 |
| Misa ya pato la gia ya mawimbi ya mvutano (KG) |
0.56 |
0.56 | 0.56 |
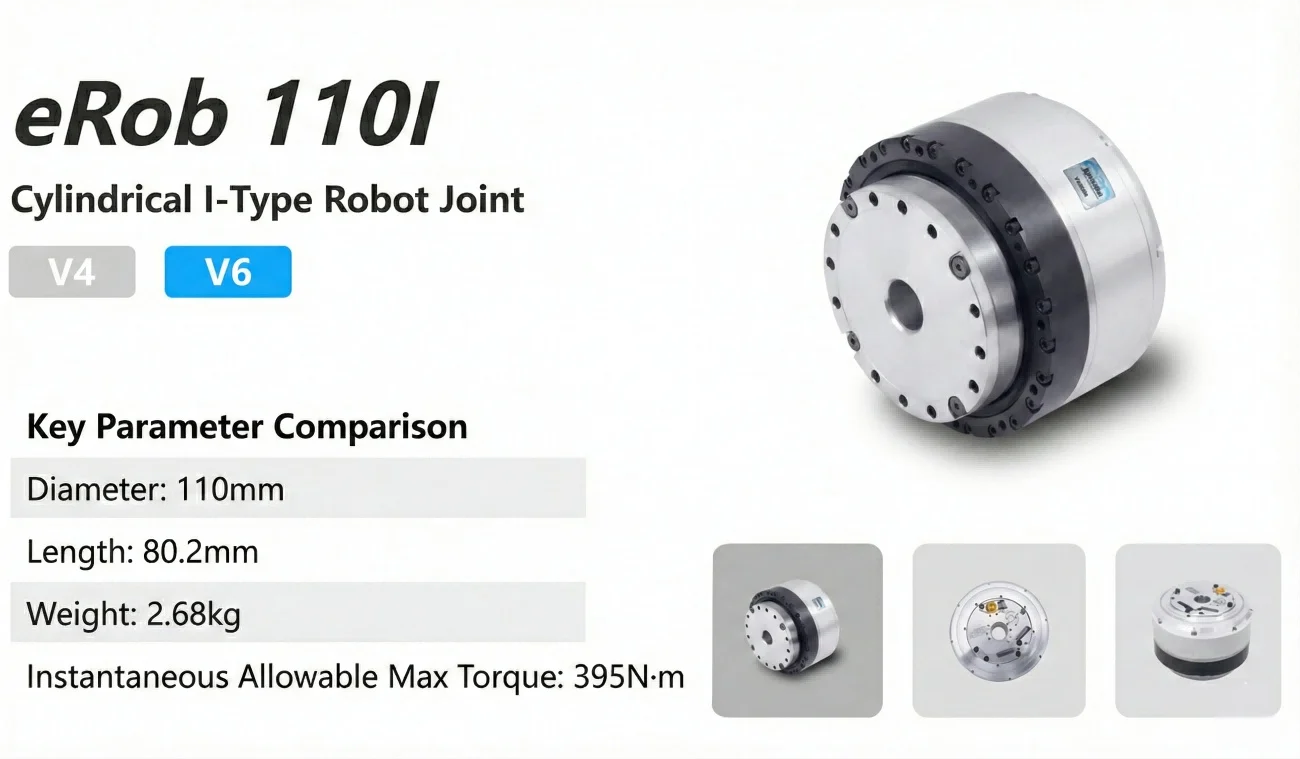
| Upeo wa nje*urefu | 110*80.2mm | 110*80.2mm | 110*80.2mm |
| Inertia ya ingizo la gia ya mawimbi ya mvutano (g-mm²) | 308632 | 308632 | 308632 |
| Misa ya ingizo la gia ya mawimbi ya mvutano (KG) | 0.53 | 0.53 | 0.53 |
| Uzito (KG) | 2.57 | 2.57 | 2.57 |
| Parameta za kawaida | ID: 18mm, IP grating:IP54*, Mfano wa breki: breki ya msuguano | ID: 18mm, IP grating:IP54*, Mfano wa breki: breki ya msuguano | ID: 18mm, IP grating:IP54*, Mfano wa breki: breki ya msuguano |
| Kifaa chaguo |
Aina ya mawasiliano: EtherCAT / CANopen/Modbus, Azimio la encoder ya pato: 19Bit. Urejeleaji/Usahihi: ±7/±15 sekunde za arc au ±10/±25 sekunde za arc. |
Aina ya mawasiliano: EtherCAT / CANopen/Modbus, Azimio la encoder ya pato: 19Bit. Urejeleaji/Usahihi: ±7/±15 sekunde za arc au ±10/±25 sekunde za arc. | Aina ya mawasiliano: EtherCAT / CANopen/Modbus, Azimio la encoder ya pato: 19Bit. Urejeleaji/Usahihi: ±7/±15 sekunde za arc au ±10/±25 sekunde za arc. |
| EtherCAT toleo la actuator ya kuzunguka |
Kiunganishi cha hiari: RS485, Pulse/DIR, I/O, ±10V Analog na STO. |
Kiunganishi cha hiari: RS485, Pulse/DIR, I/O, ±10V Analog na STO. | Kiunganishi cha hiari: RS485, Pulse/DIR, I/O, ±10V Analog na STO. |
| CANopen toleo la actuator ya kuzunguka | Kiunganishi cha hiari: RS485, Pulse/DIR, I/O, ±10V Analog na STO. | Kiunganishi cha hiari: RS485, Pulse/DIR, I/O, ±10V Analog na STO. | Kiunganishi cha hiari: RS485, Pulse/DIR, I/O, ±10V Analog na STO. |
- Matokeo ya kurudi kwa encoder ya absolute: hadi ±7 sekunde za arc.
- Matokeo ya usahihi wa encoder ya absolute: hadi ±15 sekunde za arc.
Rejea Maalum ya Toleo
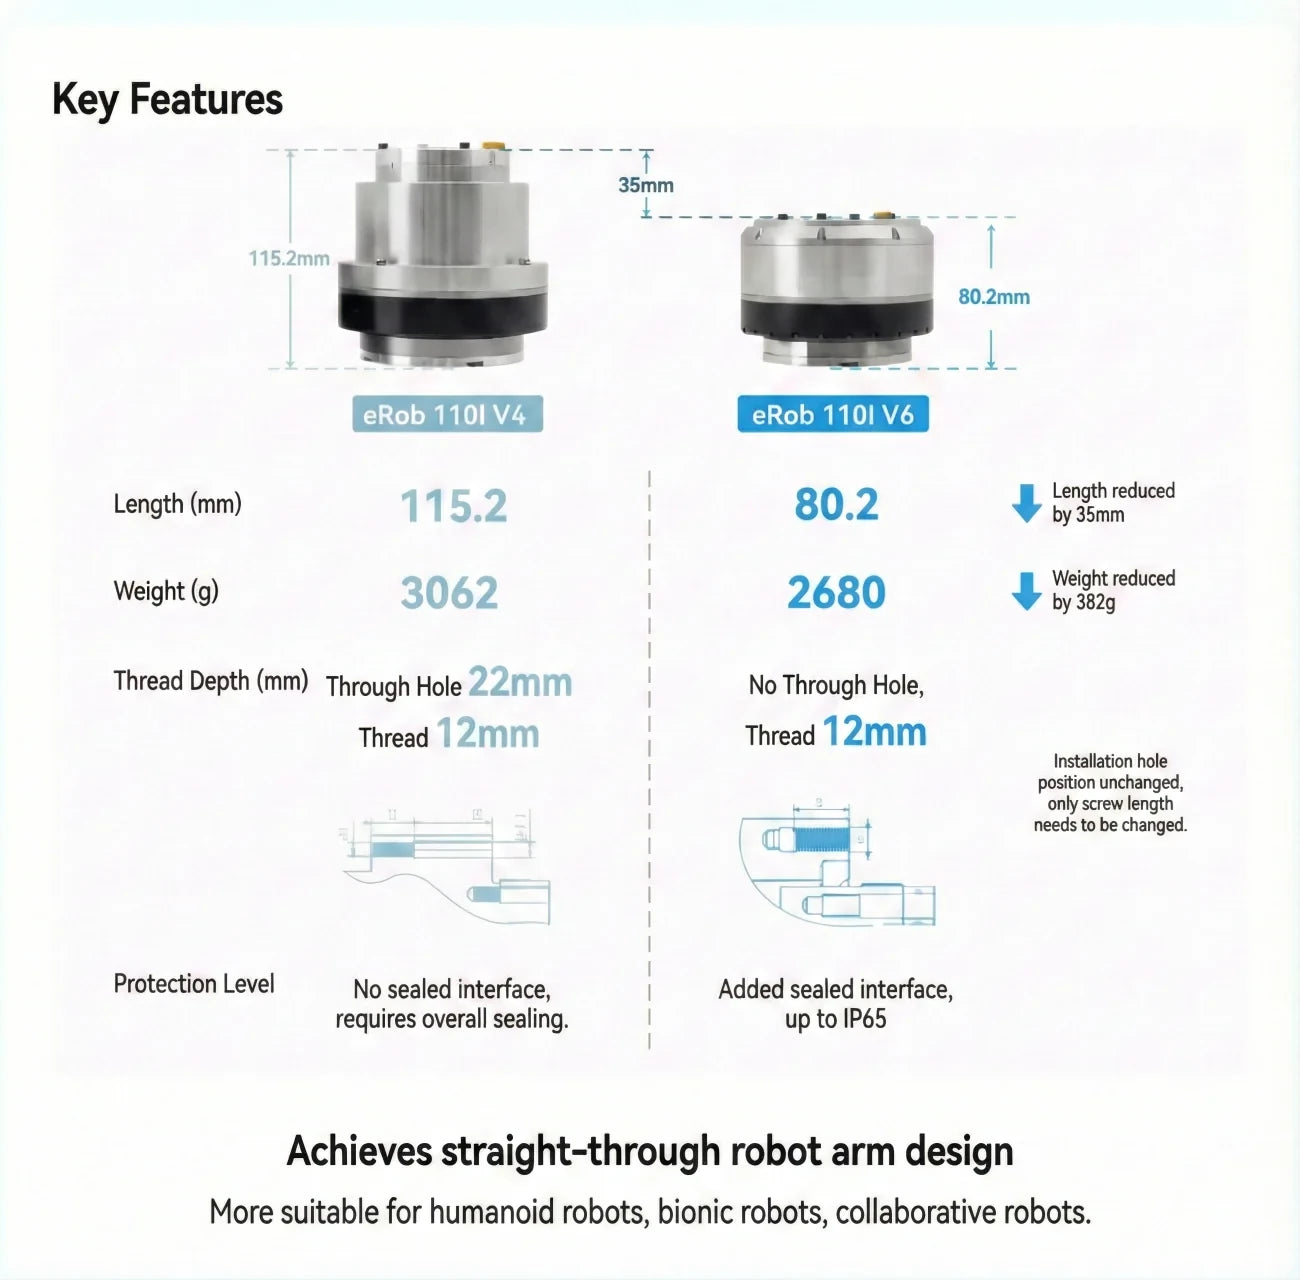
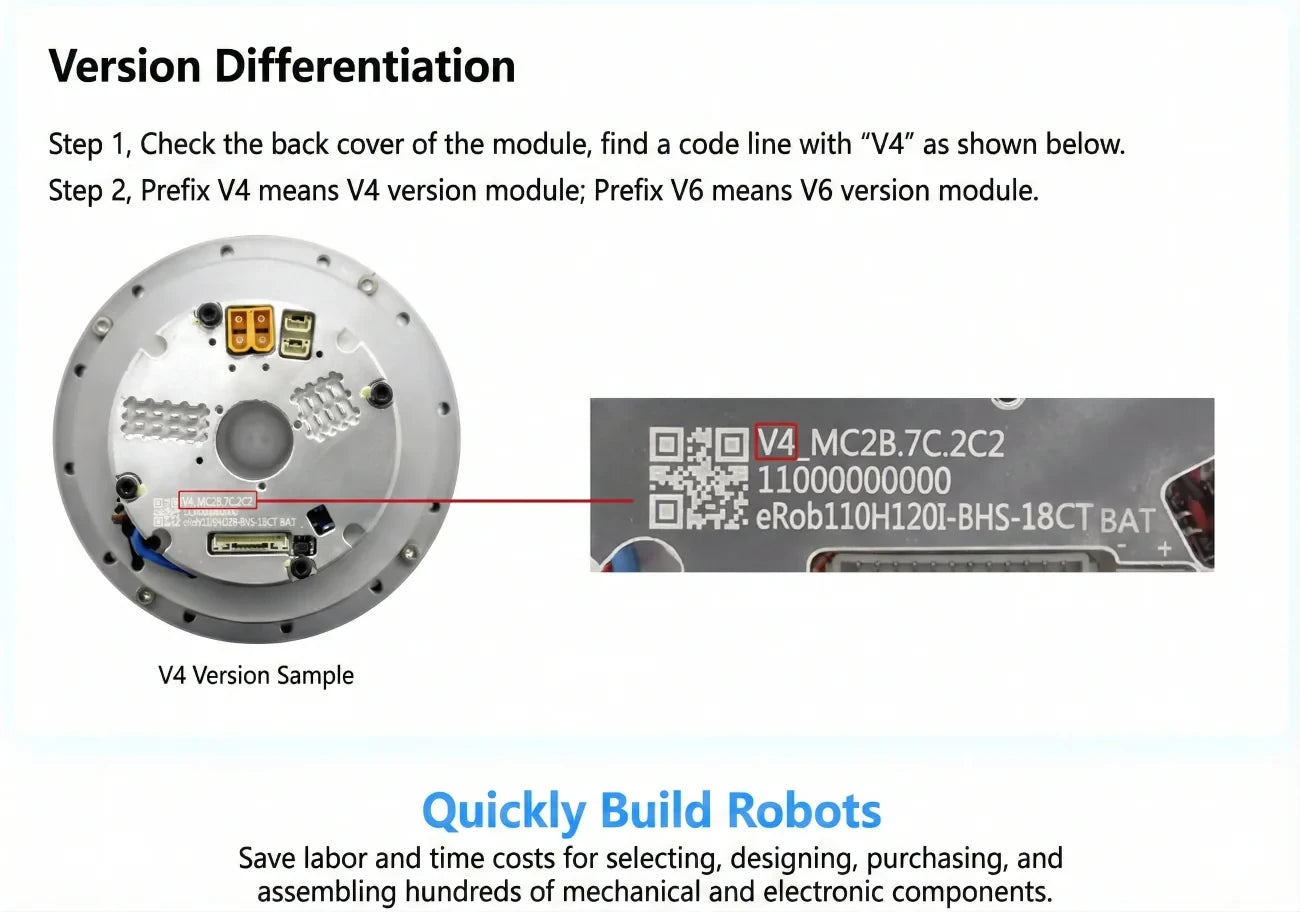
Vifaa vya rejea vinatofautisha moduli za eRob 110I V4 na V6 kwa alama ya awali V4 au V6 katika mstari wa msimbo wa nyuma. Majina haya si lebo zinazoweza kuchaguliwa katika orodha hii, hivyo taarifa maalum za V4/V6 hazipaswi kutumika kwa kila usanidi.
Maombi
- Roboti za ushirikiano
- Roboti wa matibabu
- Vifaa vya automatisering
- Roboti za kibinadamu
- Micano ya Roboti
- Exoskeletons
- Roboti wa mguu nne
- Magari ya AGV
- Roboti za ARU
Hati
Pakua & Rasilimali
- Hati ya Bidhaa (PDF)
- Mfano wa 3D — Faili ya STEP (ZIP)
- Mfano wa 3D — Faili ya STEP (ZIP)
- Chorongo cha Usanidi (PDF)
- Chorongo cha Usanidi (PDF)
Maelezo ya Kivisual
Video ya Bidhaa
Maelezo na Utendaji
Chaguzi na Ulinganisho wa Mifano
Mifano ya Maombi
Kuanzisha na Kutumia
Vipengele na Ubunifu
Viunganisho na Mifumo