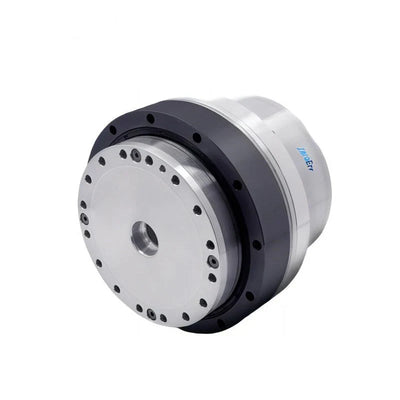
ZeroErr eRob110 Kiungo cha Roboti Aina ya T, 750 W 48 V, EtherCAT/CANopen, Chaguzi 50/80/100
ZeroErr eRob110 Kiungo cha Roboti Aina ya T, 750 W 48 V, EtherCAT/CANopen, Chaguzi 50/80/100
ZeroErr
Haikuweza kupakia upatikanaji wa kuchukua


Muhtasari
ZeroErr eRob110 T-Type Robot Joint ni kiunganishi cha roboti kilichojumuishwa kwa ajili ya mkusanyiko wa haraka wa roboti. Kinapatikana katika toleo la CANopen na EtherCAT, ikiwa na au bila sensor ya torque, chaguo za uwiano wa kupunguza 50, 80, au 100, na kumbukumbu ya mzunguko wa hiari. Muundo wake uliojumuishwa unasemekana kuokoa gharama za nguvu kazi na muda zinazohusiana na kuchagua, kubuni, kununua, na kukusanya mamia ya vipengele vya mitambo na umeme.
Vipengele
- Shat 18 mm tupu kwa ajili ya kupitisha nyaya, mistari ya hewa, na huduma zinazofanana; muundo wa kupitisha unasemekana kuwa na athari zisizo za kupinda maisha.
- Visima vya pembe vinasaidia usakinishaji wa moja kwa moja bila kesi; muundo huu unasemekana kupunguza uzito wa kiunganishi na kuboresha uwiano wa mzigo wa roboti kwa uzito.
- Kiunganishi kamili cha tofauti chenye utendaji mzuri wa kupambana na kuingiliwa na viunganishi viwili vya kupambana na kulegea ambavyo vinaweza kuunganishwa kwa mfululizo au kwa sambamba.
- Breki ya kuzuia msuguano.
- Daraja la IP65.
Taarifa za Kipengele Maalum za Mipangilio
Nyenzo ya kipengele yenye upeo wa mipangilio isiyobainishwa inatambua vipengele vya msingi vinane: motor-kando encoder ya absolute, sensor ya joto ya dereva wa DC, encoder ya absolute ya multi-turn upande wa pato, holder ya breki ya msuguano, motor ya torque isiyo na fremu, sensor ya torque, na reducer ya harmonic sahihi. Pia inatambua encoder ya absolute ya pande mbili iliyojengwa ndani yenye udhibiti wa mzunguko kamili, kumbukumbu ya nafasi ya kuzima ya single-turn na multi-turn, usahihi usio na kuvaa, na fidia ya wakati halisi kwa makosa ya uhamishaji wa reducer na backlash.
Nyenzo hiyo hiyo inasema kurudiwa hadi ±7 arcseconds na usahihi wa absolute hadi ±15 arcseconds*.Inasimulia breki ya msuguano yenye uaminifu wa juu isiyo na kutetereka wakati wa kusimama, isiyo na kutikiswa wakati wa kuanza, uwezo wa kuanza kwa kasi sifuri chini ya mzigo kamili, hakuna vumbi la kuvaa wakati wa uendeshaji, hakuna kelele wakati wa kuzunguka, na uwezo wa kusimamisha dharura kwa mzigo mzito kwa kasi kamili ya 100%.
Mawasiliano na Udhibiti wa Dereva — Maelezo Mahususi ya Mipangilio
Uchoraji wa kipengele cha dereva unataja mawasiliano ya EtherCAT, CANopen na Modbus, ufikiaji wa data za mzunguko wa nafasi, mzunguko wa kasi na mzunguko wa sasa, na marekebisho ya PID kwa wakati halisi kwa matumizi ya roboti yenye mizigo na inerti tofauti.
Interfaces za dereva zilizoorodheshwa ni pamoja na ±10 V analog interface, pulse/direction, I/O, RS485, interface ya encoder ya nje na STO. Upatikanaji unategemea mipangilio ya dereva; toleo la mawasiliano linaloweza kuchaguliwa kwa orodha hii ni EtherCAT na CANopen.
Uchoraji wa dereva unatia alama eneo la D × L la 70 × 67 mm.Mchoro huu wa vipimo si vipimo vya jumla vya kiunganishi cha eRob110 T; tumia vipimo vya 116 × 147.5 × 18 mm kipenyo cha nje × urefu × spesifikesheni ya shimo la kupita hapa chini kwa bidhaa hii.
Vipimo
| Parameta | 25-50 | 25-80 | 25-100 | 25-120 | 25-160 |
|---|---|---|---|---|---|
| Mfano / mfululizo wa kiunganishi | eRob110HXXT | ||||
| Uwiano wa gia ya mawimbi ya mvutano | 25-50 | 25-80 | 25-100 | 25-120 | 25-160 |
| Torque ya kilele kwa kuanza/kusitisha (Nm) | 127 | 178 | 204 | 217 | 229 |
| Max. inayoruhusiwakasi ya mzigo wa wastani (Nm) | 72 | 113 | 140 | 140 | 140 |
| Mzigo ulioidhinishwa (Nm) | 51 | 82 | 87 | 87 | 87 |
| Mzigo wa muda mfupi unaoruhusiwa (Nm) | 242 | 332 | 369 | 395 | 408 |
| Kasi ya juu ya kuzunguka (RPM) | 60 | 37.5 | 30 | 25 | 18.75 |
| Nguvu ya motor (W) | 750 | ||||
| Voltage ya usambazaji wa nguvu (V) | 48 V (±10%) | ||||
| Kumbukumbu ya usambazaji wa nguvu | Tafadhali soma kwa makini: “Kwa nini usambazaji wa nguvu wa kawaida hauwezi kutumika kama usambazaji wa nguvu kwa moduli?” na “Mwongozo wa Moduli ya Pamoja Sura ya 3 Maelekezo ya Nguvu ya Ingizo la eRob”. | ||||
| Azimio la encoder la pato | 19 Bit | ||||
| Kurudiwa / usahihi wa jumla (arcsec) | ±10 / ±45 arcsec | ||||
| Basi ya mawasiliano | EtherCAT / CANopen | ||||
| Vipimo vya nje × urefu × shimo la kupita (mm) | 116 × 147.5 × 18 | ||||
| Uzito (kg) | 4.64 | ||||
| Muundo wa kiolesura | Kiolesura chenye tofauti kamili, kinga kali dhidi ya kuingiliwa; viunganishi viwili vya kuzuia kulegea, vinaweza kuunganishwa kwa mfululizo/sawa. | ||||
| Breki | Breki ya kupunguza msuguano | ||||
| Daraja la IP | IP65 | ||||
Chaguo Zinazopatikana
- Toleo: eRob 110 T (CANopen Pamoja na Sensor ya Torque), eRob 110 T (CANopen Bila Sensor ya Torque), eRob 110 T (EtherCAT Pamoja na Sensor ya Torque), au eRob 110 T (EtherCAT Bila Sensor ya Torque).
- Uwiano wa Kupunguza: 50, 80, au 100.
- Kumbukumbu ya Mzunguko Mingi: Bila Kumbukumbu ya Mzunguko Mingi au Pamoja na Kumbukumbu ya Mzunguko Mingi.
Maombi
- Roboti za kibinadamu
- Mikono ya roboti
- Exoskeletons
- Roboti za wanyama wanne
- Magari ya AGV
- Roboti za ARU
- Roboti za ushirikiano
- Roboti za matibabu
- Vifaa vya automatisering
Pakua & Rasilimali
- eRob110 T EtherCAT Mfano wa 3D — STEP (ZIP)
- eRob110 T CANopen Mfano wa 3D — STEP (ZIP)
- eRob110 T EtherCAT Mchoro wa Usanidi (PDF)
- eRob110 T CANopen Mchoro wa Usanidi (PDF)
Maelezo ya Kitaalamu
Video ya Bidhaa
Maoni ya Bidhaa

Vipengele na Ubunifu


Maelezo ya Ziada ya Bidhaa

Maelezo na Utendaji

Mifano ya Matumizi