


ZeroErr eRob 142 T Kiunganishi cha Pamoja cha Roboti, EtherCAT/CANopen, Uwiano wa Kupunguza 50–120
ZeroErr eRob 142 T Kiunganishi cha Pamoja cha Roboti, EtherCAT/CANopen, Uwiano wa Kupunguza 50–120
ZeroErr
Haikuweza kupakia upatikanaji wa kuchukua


Muhtasari
ZeroErr eRob 142 T ni T-Type robot joint actuator familia kwa mkusanyiko wa haraka wa roboti. Chagua kutoka kwa toleo la EtherCAT au CANopen, ikiwa na au bila sensor ya torque, uwiano wa kupunguza wa 50, 80, 100, au 120, na ikiwa na au bila kumbukumbu ya mzunguko mingi.
Vipengele
- 18 mm shingo kubwa ya tupu kwa ajili ya kupitisha nyaya na mistari ya hewa; njia ya wiring inasemekana haina athari ya kugeuza maisha.
- Visima vya pembe na muundo wa moja kwa moja. Nyenzo ya chanzo inasema kuwa hakuna kifuniko kinachohitajika; muundo huu pia unasemekana kupunguza uzito wa kiunganishi na kuboresha uwiano wa mzigo wa roboti kwa uzito.
- Muundo wa kiunganishi wa tofauti kabisa, wa kupambana na kuingiliwa na viunganishi viwili vya kupambana na kulegea ambavyo vinaweza kuunganishwa kwa mfululizo au kwa sambamba.
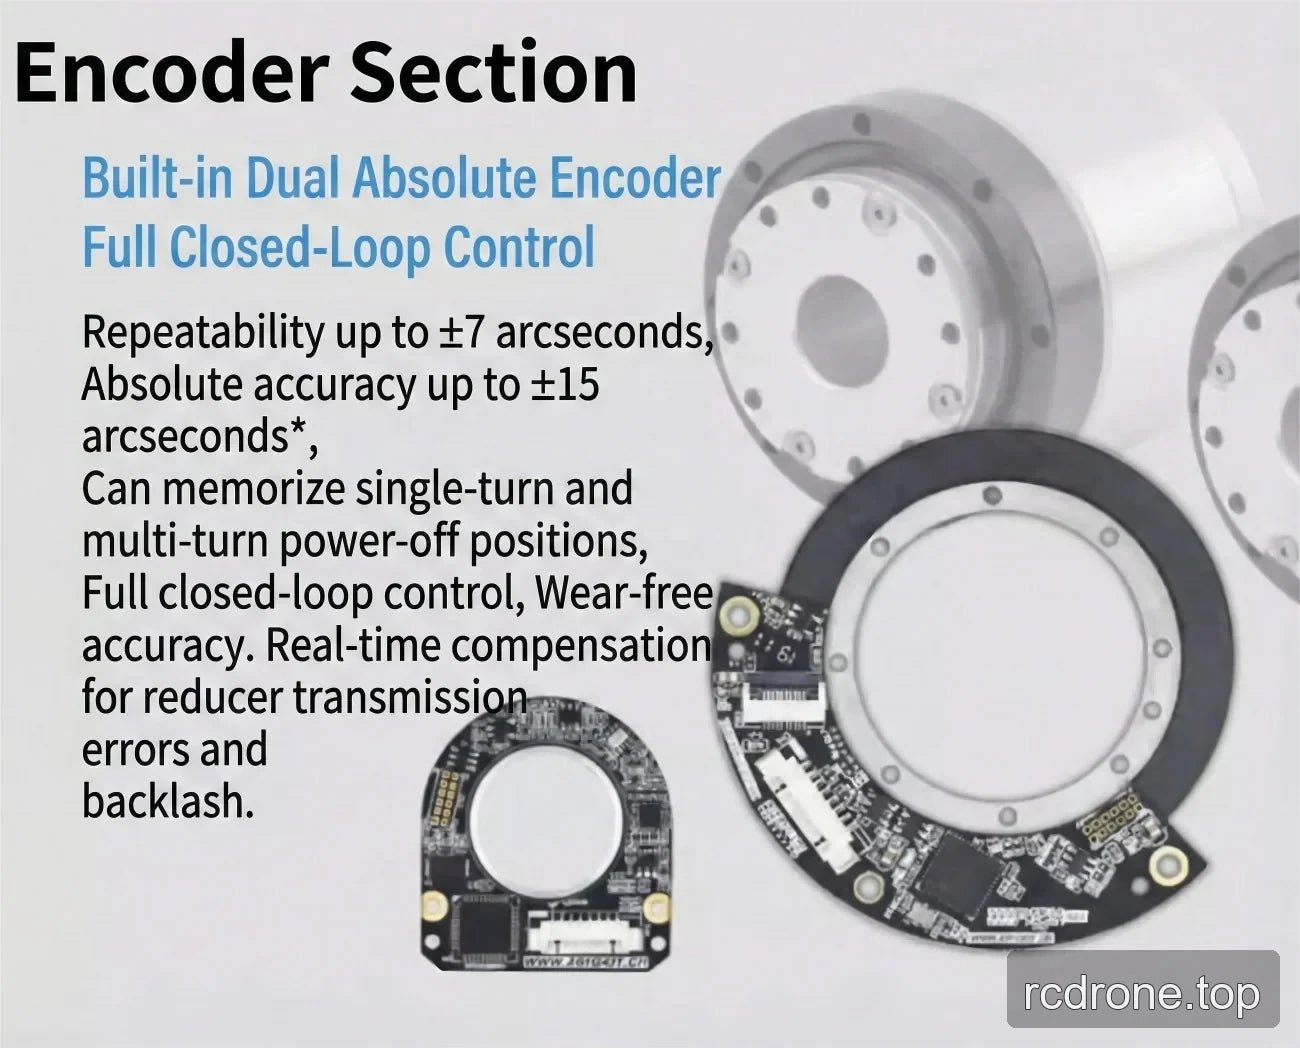
- Encoder ya absolute ya pande mbili iliyojengwa ndani na udhibiti wa mzunguko kamili.
- Data za mzunguko wazi, mzunguko wa kasi, na mzunguko wa sasa zikiwa na marekebisho ya PID ya wakati halisi.
- Malipo ya wakati halisi kwa makosa ya uhamishaji wa reducer na backlash; nyenzo ya chanzo pia inaelezea usahihi usio na kuvaa.
- Kumbukumbu ya nafasi ya kuzima kwa nafasi za mzunguko mmoja na mizunguko mingi. Kumbukumbu ya mizunguko mingi inaweza kuchaguliwa; usidhani kumbukumbu ya mizunguko mingi kwa Pasipo na Kumbukumbu ya Mizunguko Mingi chaguo.
- Breki ya kuzuia msuguano yenye holder wa breki wa aina ya msuguano. Nyenzo ya chanzo inasema kusimama na kuanza kwa utulivu bila kutetereka wakati wa kusimama au kutikiswa wakati wa kuanza, kuanza kwa kasi ya sifuri kwa mzigo kamili, hakuna poda ya kuvaa wakati wa uendeshaji, hakuna kelele wakati wa kuzunguka, na kusimama kwa dharura kwa mzigo mzito kwa kasi kamili 100%.
- Daraja la IP65.
Matumizi
Inafaa kwa matumizi ya roboti yenye mzigo wa kubadilika na inertia inayobadilika, ikiwa ni pamoja na roboti za kibinadamu, mikono ya roboti, exoskeletons, roboti wa mguu nne, magari ya AGV, roboti za ARU, roboti za ushirikiano, roboti za matibabu, na vifaa vya automatisering.
Mifumo na Chaguzi
Toleo Linaloweza Kuchaguliwa
- eRob 142 T (CANopen Pamoja na Sensor ya Torque)
- eRob 142 T (CANopen Bila Sensor ya Torque)
- eRob 142 T (EtherCAT Pamoja na Sensor ya Torque)
- eRob 142 T (EtherCAT Bila Sensor ya Torque)
Uwiano wa Kupunguza Unaoweza Kuchaguliwa
50, 80, 100, au 120.
Kumbukumbu ya Multi-loop
Bila Kumbukumbu ya Multi-loop au Pamoja na Kumbukumbu ya Multi-loop.
Mifumo Iliyoorodheshwa katika Nyenzo za Chanzo
- Bus ya mawasiliano: EtherCAT / CANopen.
- Mawasiliano ya kifaa chaguo: EtherCAT / CANopen / Modbus.
- Kwa toleo zote za EtherCAT na CANopen za actuators za kuzunguka, mifumo ya chaguo iliyoorodheshwa ni RS485, Pulse/DIR, I/O, ±10 V analog, na STO.
- Kiunganishi cha encoder cha nje kimeorodheshwa.
- Sehemu ya kiunganishi iliyoorodheshwa ni D × L = 70 × 67 mm.
Maelezo
Jedwali la kiufundi lifuatalo linaweka alama za chanzo zilizotolewa. Lebo za safu zake zinatumia “32-50” hadi “32-160”; chaguo za uwiano wa kupunguza zinazoweza kuchaguliwa kwa orodha hii ni 50, 80, 100, na 120.
| Parameta | Thamani (32-50) | Thamani (32-80) | Thamani (32-100) | Thamani (32-120) | Thamani (32-160) |
|---|---|---|---|---|---|
| Mfano / mfululizo wa viungo | eRob142HXXT | ||||
| Uwiano wa gia ya mawimbi ya mvutano | 32-50 | 32-80 | 32-100 | 32-120 | 32-160 |
| Torque ya kilele kwa kuanza/kusimama (Nm) | 281 | 395 | 433 | 459 | 484 |
| Max. inayoruhusiwakasi ya mzigo wa kati (Nm) | 140 | 217 | 281 | 281 | 281 |
| Torque iliyothibitishwa (Nm) | 99 | 153 | 178 | 178 | 178 |
| Torque ya juu inayoruhusiwa kwa muda mfupi (Nm) | 497 | 738 | 841 | 892 | 892 |
| Max. kasi ya kuzunguka ya pato (RPM) | 40 | 25 | 20 | 16.7 | 12.5 |
| Nguvu ya motor (W) | 1000 | ||||
| Voltage ya usambazaji wa nguvu (V) | 48 V (±10%) | ||||
| Kumbukumbu ya usambazaji wa nguvu | Tafadhali soma kwa makini: “Kwa nini usambazaji wa nguvu wa kawaida hauwezi kutumika kama usambazaji wa nguvu kwa moduli?” na “Mwongozo wa Moduli ya Pamoja Sura ya 3 Maelekezo ya Nguvu ya Ingizo la eRob”. | ||||
| Azimio la encoder la pato | 19 Bit | ||||
| Kurudiwa / usahihi wa jumla (arcsec) | ±10 / ±45 arcsec | ||||
| Basi ya mawasiliano | EtherCAT / CANopen | ||||
| Vipimo vya nje × urefu × shimo la kupita (mm) | 148 × 163 × 18 | ||||
| Uzito (kg) | 8.22 | ||||
| Ubunifu wa kiolesura | Kiolesura kamili cha tofauti, nguvu ya kupambana na kuingiliwa; viunganishi viwili vya kupambana na kulegea, vinaweza kuunganishwa kwa mfululizo/sawa. | ||||
| Breki | Breki ya kuzuia msuguano | ||||
| Daraja la IP | IP65 | ||||
| Parameta za kawaida | ID: 18 mm, Daraja la IP: IP65*, Breki: breki ya msuguano | ||||
| Kifaa chaguo la ziada | Mawasiliano: EtherCAT / CANopen / Modbus; Azimio la encoder ya pato: 19Bit; Urejeleaji/Usahihi: ±7/±15 arcsec au ±10/±25 arcsec | ||||
| Tofauti ya EtherCAT ya actuator ya kuzunguka | Kiwango cha chaguo: RS485, Pulse/DIR, I/O, ±10 V Analog na STO | ||||
| Tofauti ya CANopen ya actuator ya kuzunguka | Kiwango cha chaguo: RS485, Pulse/DIR, I/O, ±10 V Analog na STO | ||||
Pakua
- EROB170I I Series EtherCAT eRob142T — Mfano wa 3D (ZIP)
- EROB170I I Series EtherCAT — Mfano wa 3D (ZIP)
- EROB142 T Series EtherCAT — Mfano wa 3D — Faili ya STEP (ZIP)
- EROB142 T Series CANopen — Mfano wa 3D — Faili ya STEP (ZIP)
- EROB142 T Series EtherCAT mchoro wa usakinishaji1 — Mchoro wa Usakinishaji (PDF)
- EROB142 T Series CANopen mchoro wa usakinishaji — Mchoro wa Usakinishaji (PDF)
Maelezo ya Kitaalamu
Video ya Bidhaa
Maoni ya Bidhaa

Vipengele na Ubunifu


Viunganisho na Mifumo

mifano ya Maombi



