ZeroErr eRob 170 I Kiunganishi cha Pamoja cha Roboti, CANopen/EtherCAT, 48 V
ZeroErr eRob 170 I Kiunganishi cha Pamoja cha Roboti, CANopen/EtherCAT, 48 V
ZeroErr
Regular price
$3,471.00 USD
Regular price
Sale price
$3,471.00 USD
Unit price
kwa
Taxes included.
Shipping calculated at checkout.
Couldn't load pickup availability


Muhtasari
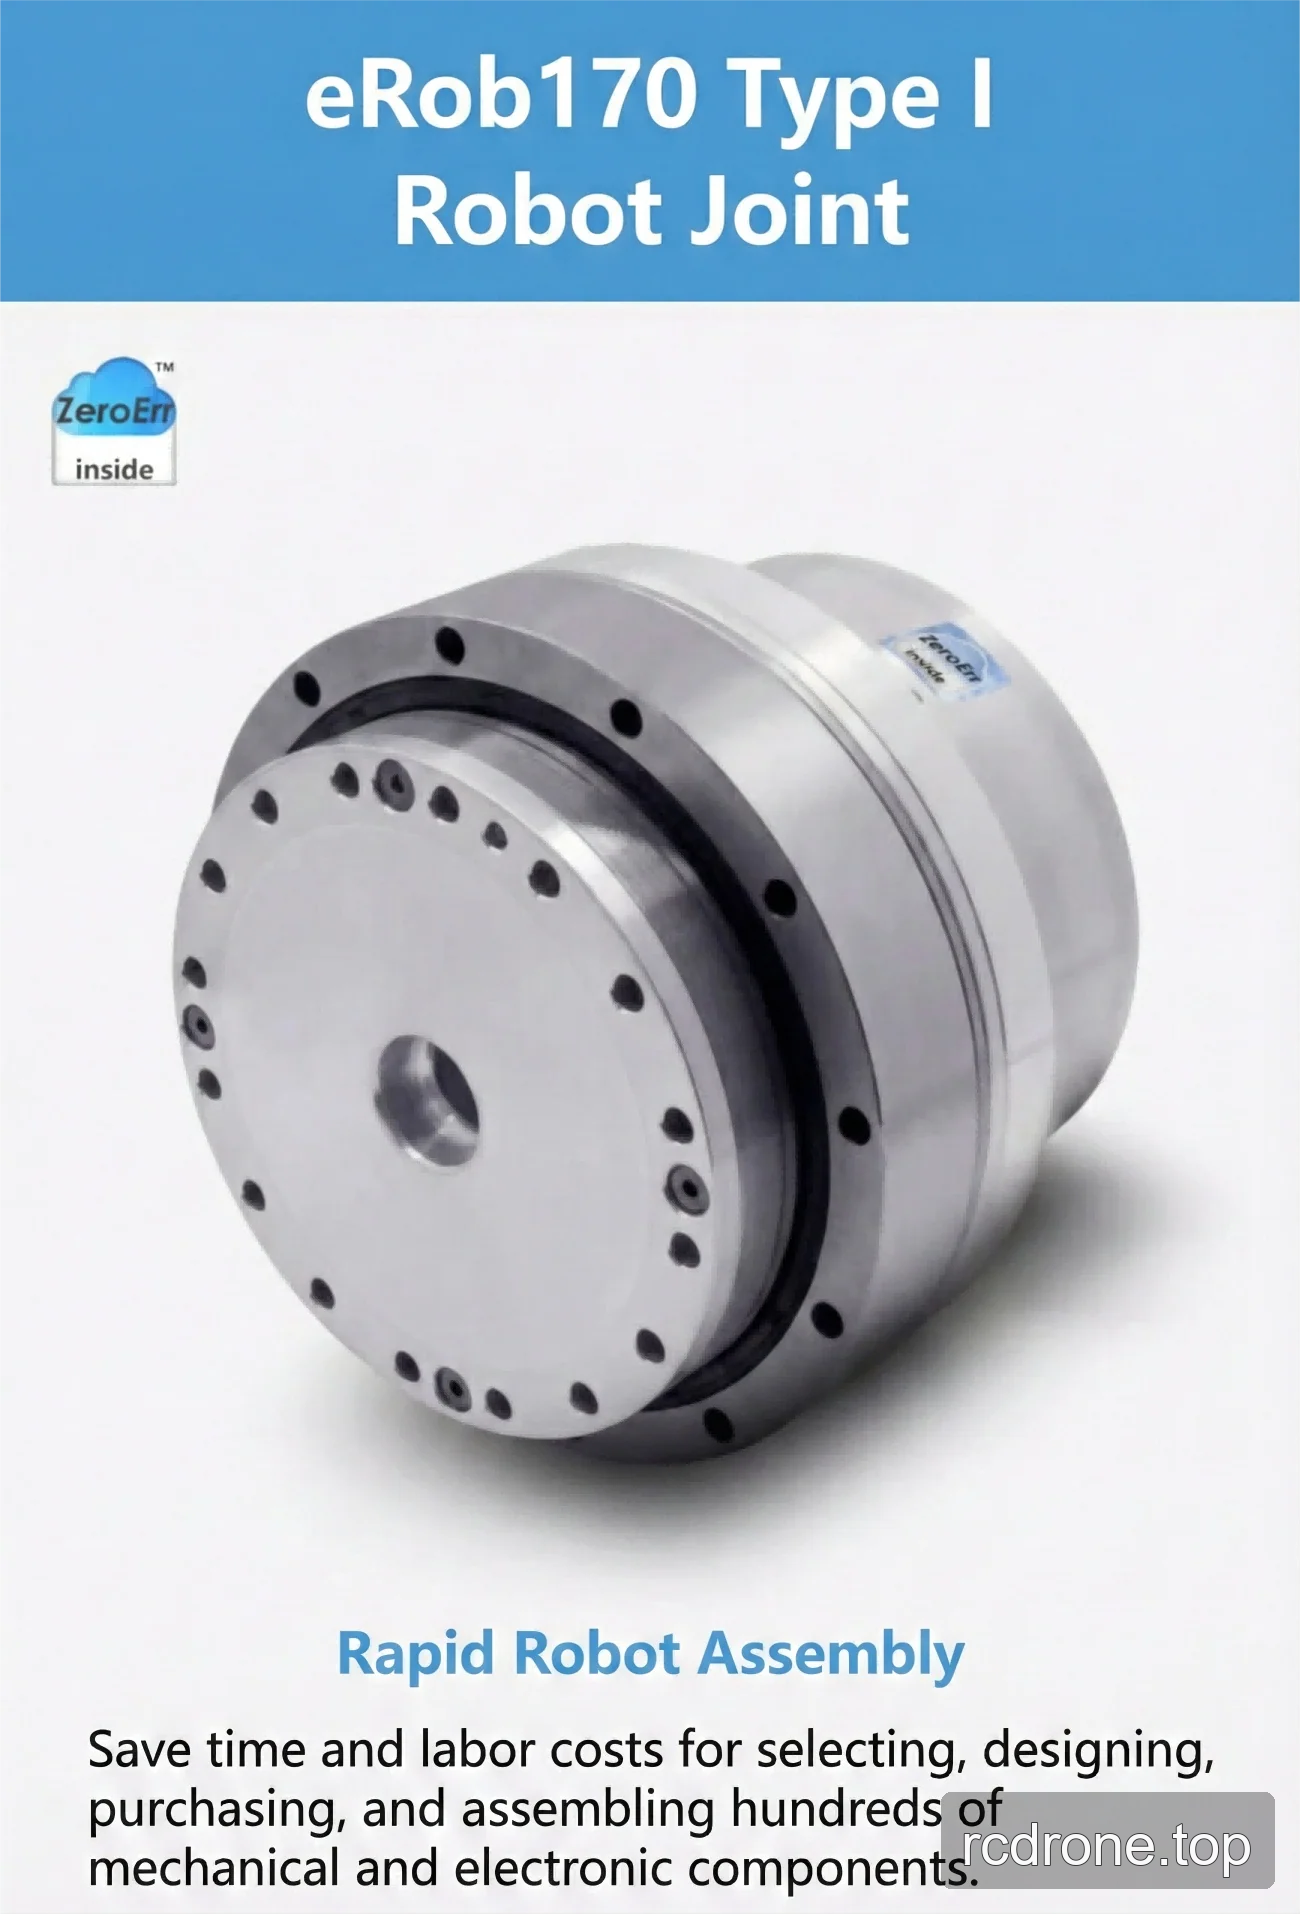
ZeroErr eRob 170 I ni roboti-joint ya aina ya eRob170 Type I actuator inayotolewa na mawasiliano ya CANopen au EtherCAT, toleo la breki au bila breki, uwiano wa kupunguza wa 50, 80, 100, 120, au 160, na mipangilio ya multi-turn na torque inayoweza kuchaguliwa.
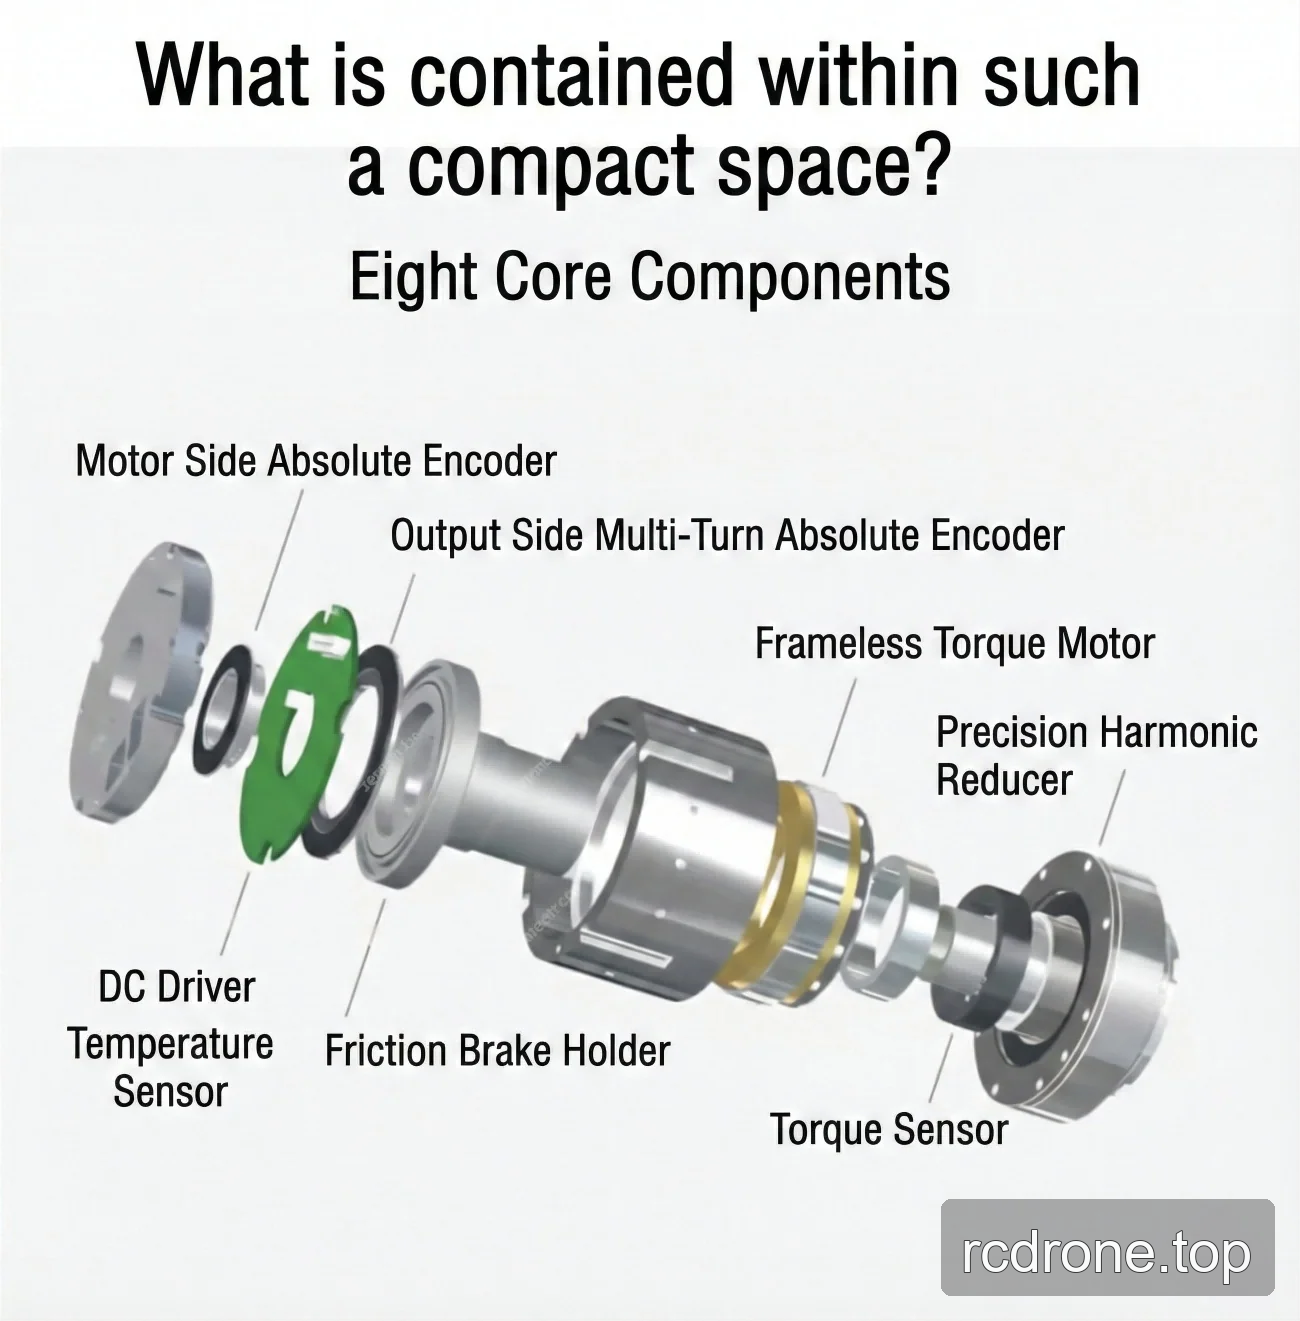
Muundo wake wa roboti-joint uliojumuishwa unakusudia kurahisisha mkusanyiko wa roboti kwa kupunguza hitaji la kuchagua, kubuni, kununua, na kukusanya vipengele vingi tofauti vya mitambo na umeme.
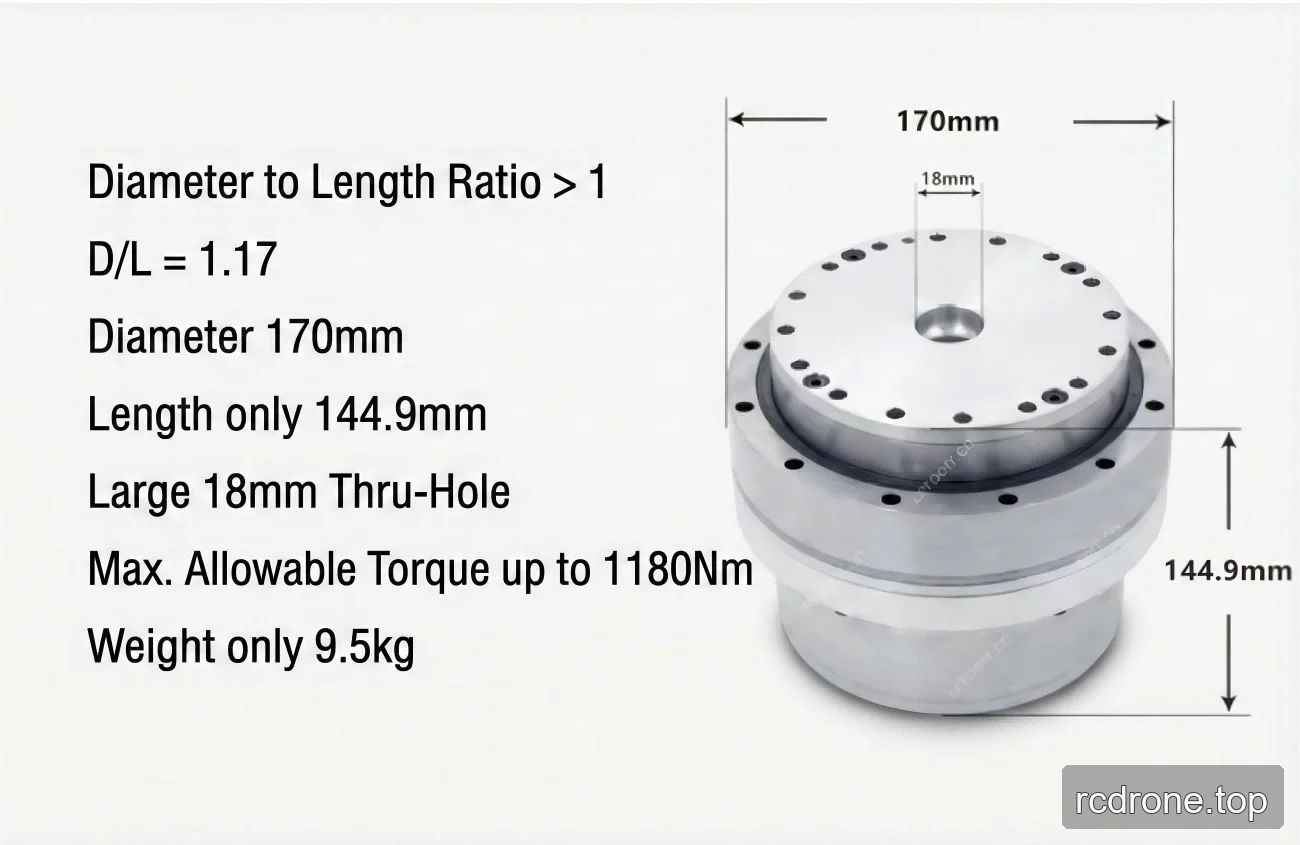
Maelezo ya familia yaliyotolewa yanataja motor ya 1,000 W motor, 48 V input (±10%), kipenyo cha nje cha 170 × 144.9 mm × urefu, shimo la 18 mm, na uzito wa 9.29 kg. Uwiano wa kipenyo hadi urefu uliochapishwa ni mkubwa kuliko 1 (D/L = 1.17).
Vipengele
- Toleo la CANopen na EtherCAT linaweza kuchaguliwa.
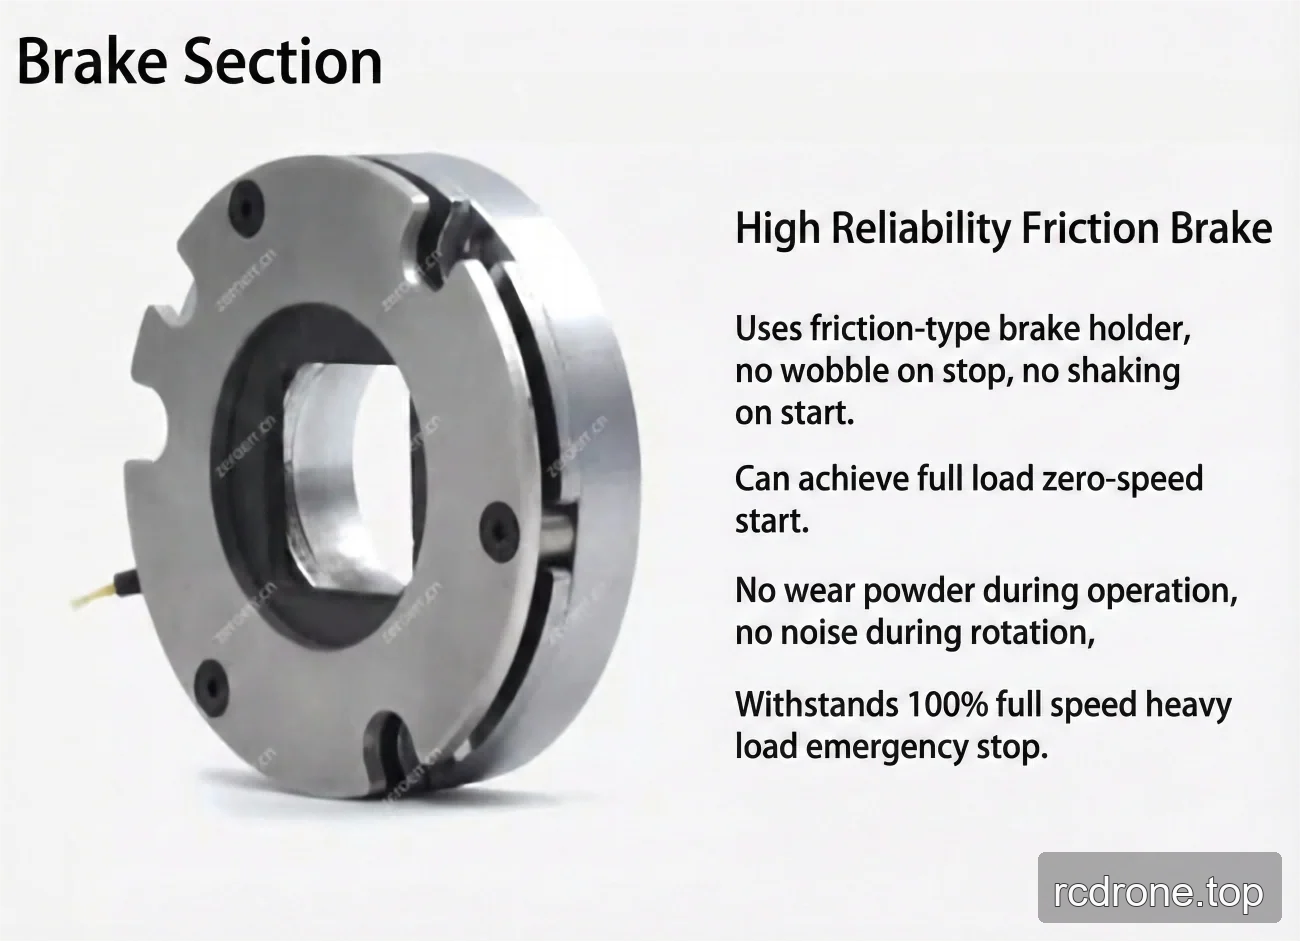
- Toleo la na breki na bila breki linaweza kuchaguliwa; mfano wa breki uliochapishwa ni breki ya msuguano.
- Chaguzi za mizunguko mingi na torque zinapatikana katika mchanganyiko ulioorodheshwa.
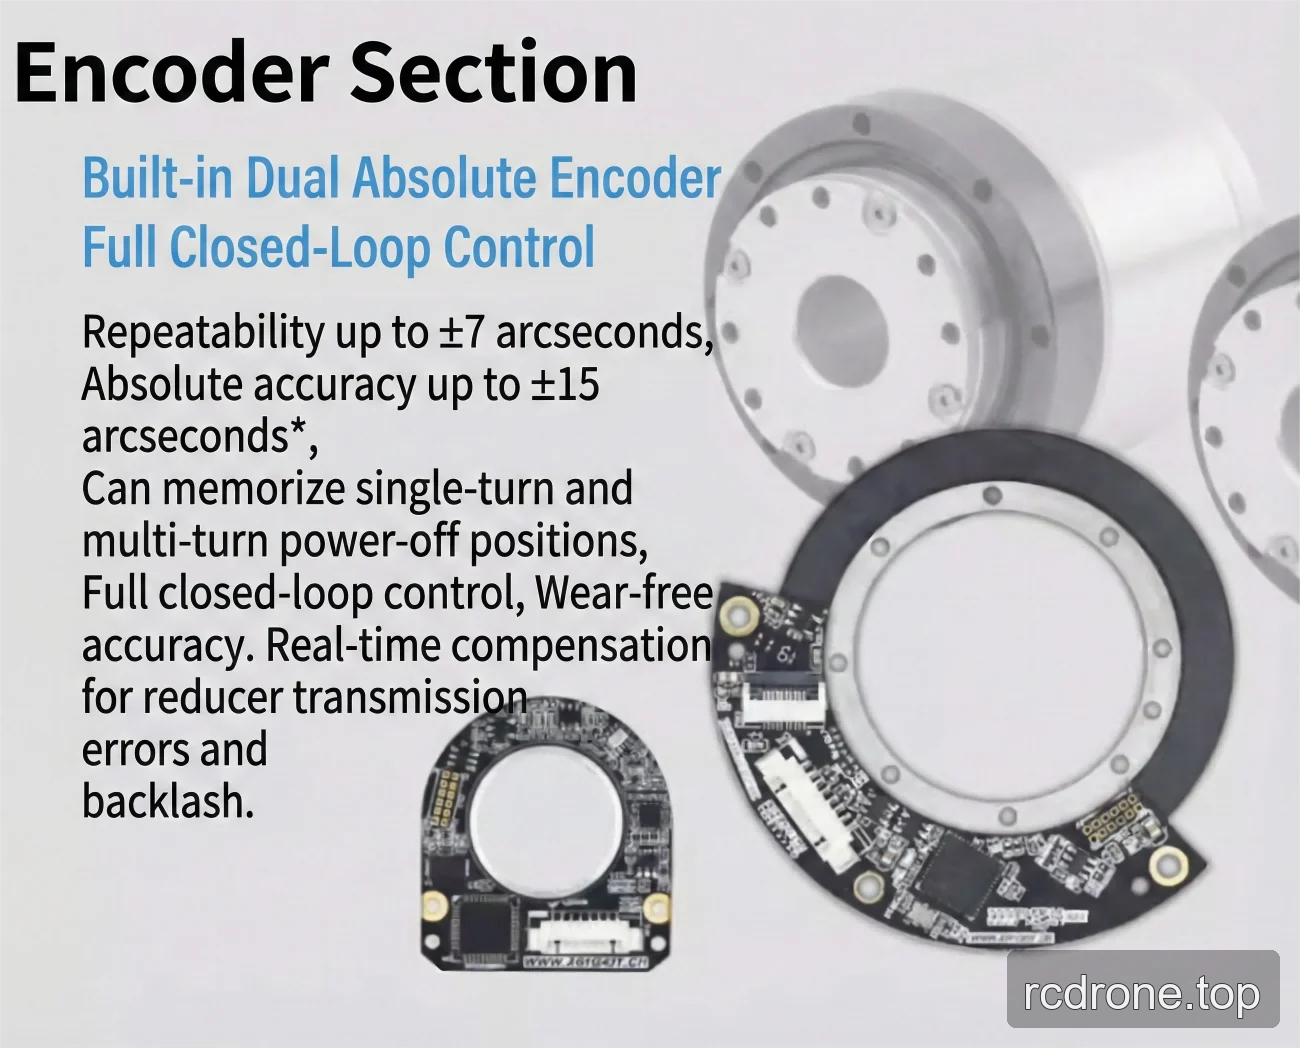
- Ufafanuzi wa encoder iliyochapishwa: 19 bit.
- Chaguzi za kurudiwa/kusahihishwa za encoder zilizochapishwa: ±7/±15 arcseconds au ±10/±25 arcseconds.
Specifikesheni
Thamani zinazotegemea uwiano wa kupunguza
| Parameta | 50 (alama ya chanzo: 40-50) | 80 (alama ya chanzo: 40-80) | 100 (alama ya chanzo: 40-100) | 120 (alama ya chanzo: 40-120) | 160 (alama ya chanzo: 40-160) |
|---|---|---|---|---|---|
| Torque ya kilele kwa kuanza na kusimama (Nm) | 402 | 519 | 568 | 617 | 647 |
| Thamani ya juu inayoruhusiwa katika torque ya mzigo wa wastani (Nm) | 196 | 284 | 372 | 451 | 451 |
| Torque iliyokadiriwa (Nm) | 137 | 206 | 265 | 294 | 294 |
| Torque ya muda mfupi inayoruhusiwa (Nm) | 686 | 980 | 1080 | 1180 | 1180 |
| Max kasi ya kuzunguka ya pato (RPM) | 40 | 25 | 20 | 16.7 | 12.5 |
Parameta zilizochapishwa za kawaida
| Mfano | eRob170HXXI |
|---|---|
| Nguvu ya motor | 1000 W |
| Voltage ya kuingiza nguvu | 48 V (±10%) |
| Inertia ya pato la gia ya mawimbi ya mvutano | 6679752 g-mm² |
| Misa ya pato la gia ya mawimbi ya mvutano | 2.02 kg |
| Diameter ya nje × urefu | 170 × 144.9 mm |
| Uwiano wa kipenyo hadi urefu | Zaidi ya 1; D/L = 1.17 |
| Shimo la kupita / ID | 18 mm |
| Inertia ya ingizo la gia ya mawimbi ya mvutano | 1517148 g-mm² |
| Uzito wa ingizo la gia ya mawimbi ya mvutano | 1.66 kg |
| Uzito | 9.29 kg |
| Parameta za kawaida | IP grating: IP54*; mfano wa breki: breki ya msuguano. |
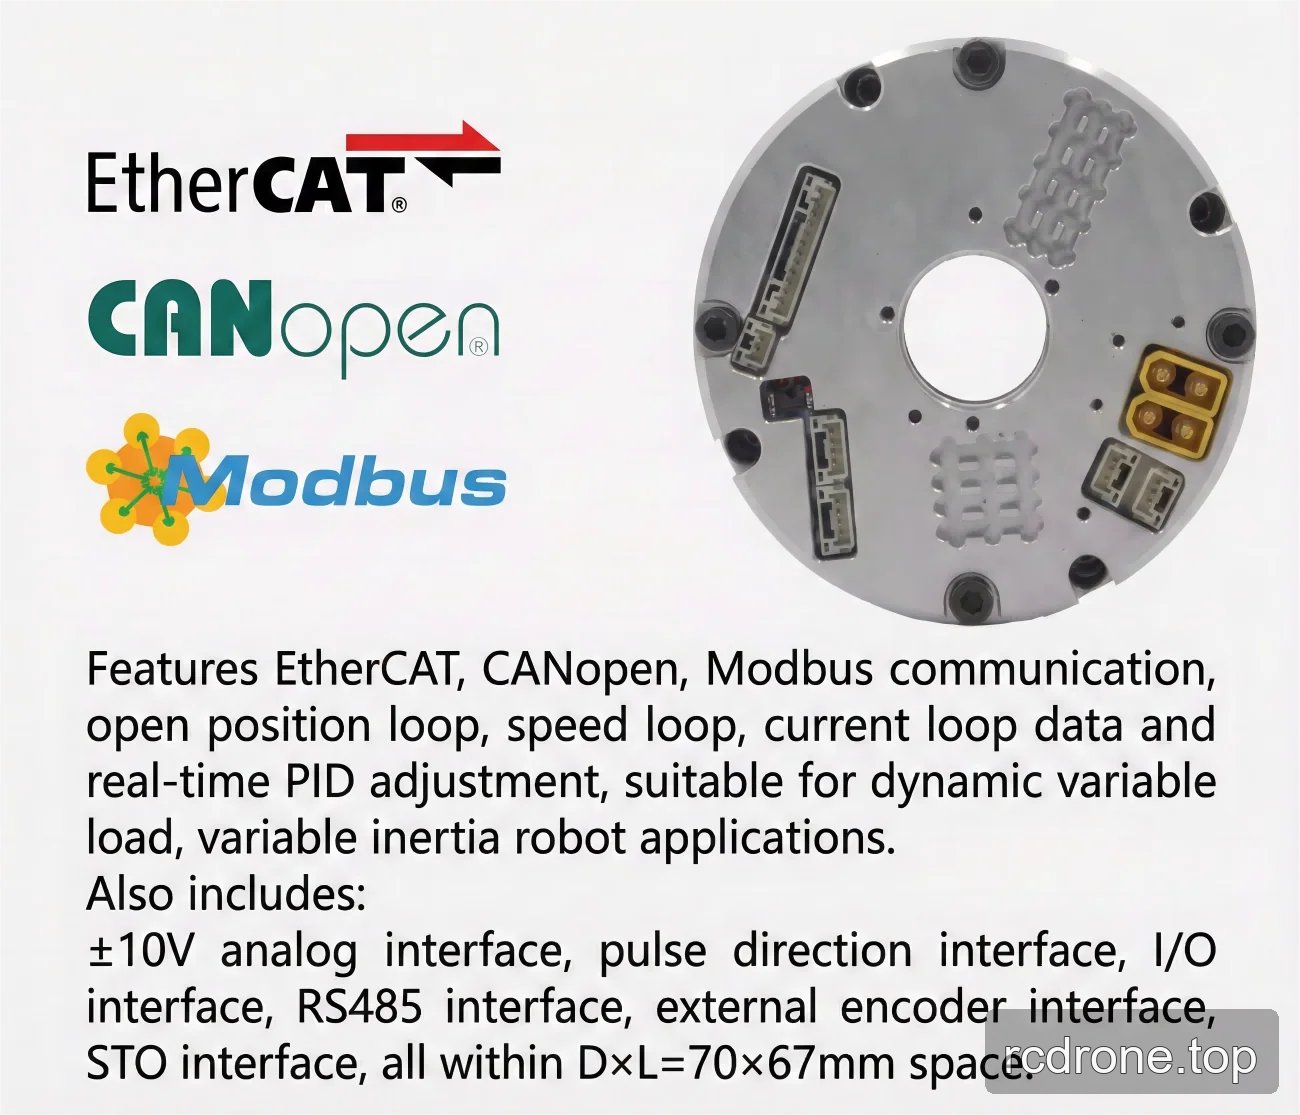
| Kifaa cha hiari | Aina ya mawasiliano: EtherCAT / CANopen / Modbus; azimio la encoder ya pato: 19 bit; kurudiwa/usahihi: ±7/±15 arcseconds au ±10/±25 arcseconds. |
| Toleo la EtherCAT la actuators ya kuzunguka | Kiwango cha hiari: RS485, Pulse/DIR, I/O, ±10 V analog, na STO. |
| Toleo la CANopen actuator ya rotary | Kiunganishi cha hiari: RS485, Pulse/DIR, I/O, ±10 V analog, na STO. |
Chaguzi za Mipangilio
- Toleo: eRob 170 I (CANopen Pamoja na Breki), eRob 170 I (CANopen Bila Breki), eRob 170 I (EtherCAT Pamoja na Breki), au eRob 170 I (EtherCAT Bila Breki).
- Uwiano wa kupunguza: 50, 80, 100, 120, au 160.
- Multi-turn na torque: Bila Multi-turn na Bila Torque; Bila Multi-turn na Pamoja na Torque; Pamoja na Multi-turn na Bila Torque; au Pamoja na Multi-turn na Pamoja na Torque.
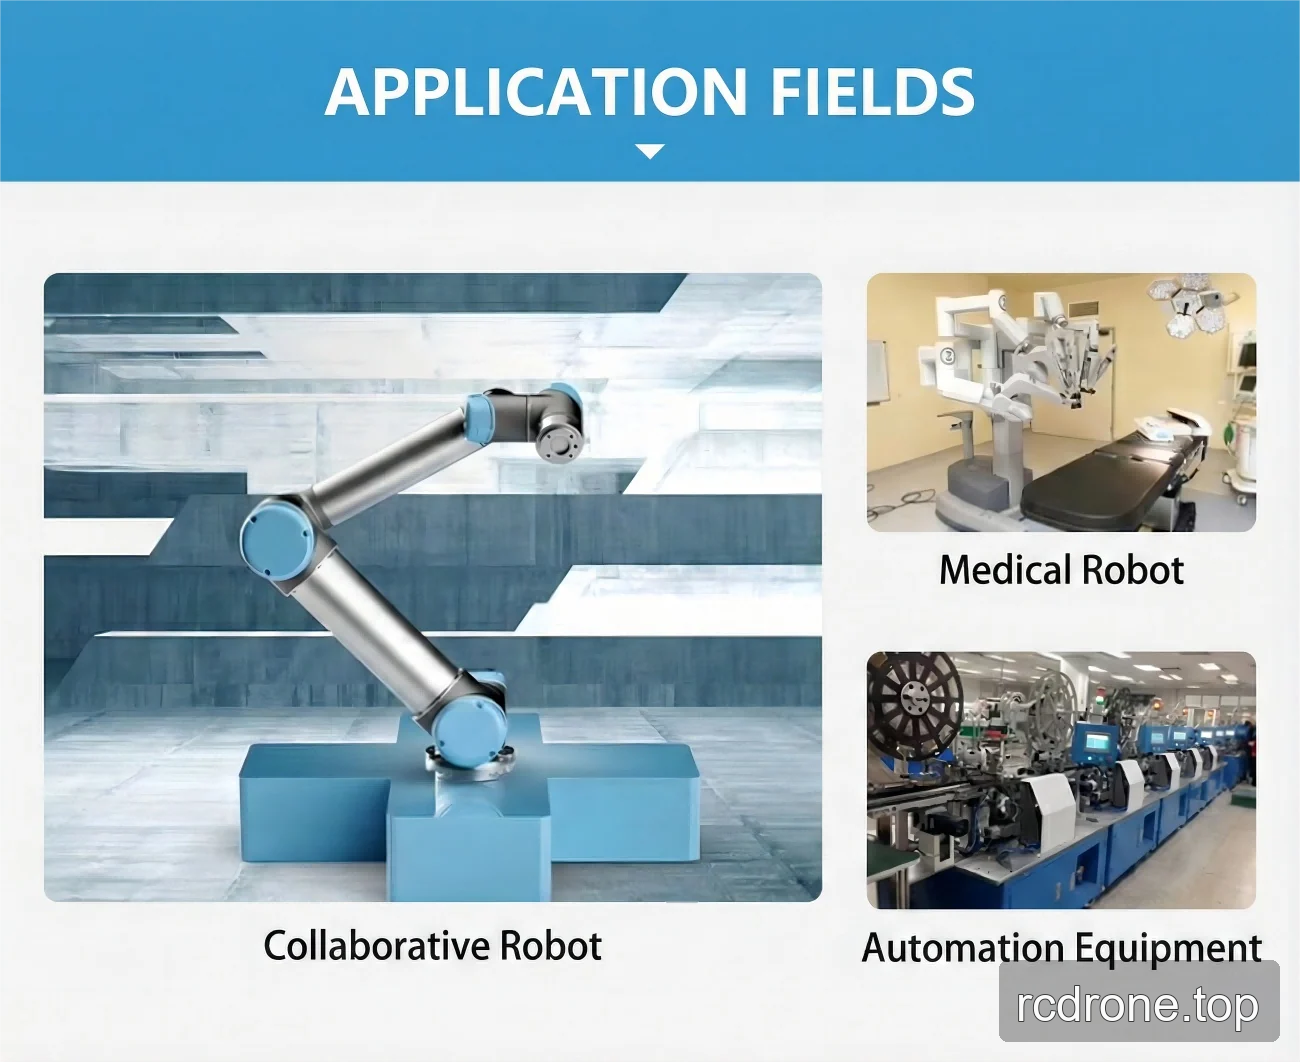
Maombi
- Roboti wa kibinadamu
- Mikono ya roboti
- Exoskeletons
- Roboti wa mguu nne
- Magari ya AGV
- Roboti za ARU
Pakua
Pakua & Rasilimali
- EROB170I I Series EtherCAT — Mfano wa 3D (ZIP)
- EROB170I I Series EtherCAT — Mfano wa 3D (ZIP)
- EROB110I I Series EtherCAT — Mfano wa 3D — Faili ya STEP (ZIP)
- EROB170I I Series CANopen — Mfano wa 3D — Faili ya STEP (ZIP)
- EROB170I I Series EtherCAT mchoro wa ufungaji — Mchoro wa Ufunguzi (PDF)
- EROB170I I Series CANopen mchoro wa ufungaji — Mchoro wa Ufunguzi (PDF)
Maelezo ya Kitaalamu
Video ya Bidhaa
Maoni ya Bidhaa
Vipimo na Ujenzi
Vipengele na Ubunifu
Viunganisho na Mifumo
Mifano ya Matumizi