ZeroErr eRob 70 I Gari la Pamoja la Roboti, EtherCAT/CANopen, Uwiano wa Kupunguza 50–120
ZeroErr eRob 70 I Gari la Pamoja la Roboti, EtherCAT/CANopen, Uwiano wa Kupunguza 50–120
ZeroErr
Haikuweza kupakia upatikanaji wa kuchukua


Muhtasari
ZeroErr eRob 70 I ni familia ya motor ya pamoja ya roboti iliyo na toleo la EtherCAT au CANopen, na mipangilio ya na breki au bila breki, uwiano wa kupunguza wa 50, 80, 100, au 120, na mchanganyiko wa multi-turn na torque unaoweza kuchaguliwa.
Mipangilio yote iliyoorodheshwa inatumia motor, 48 V ingizo (±10%), na bore tupu ya 18 mm. Tazama meza za uwiano na toleo hapa chini kwa torque, kasi, inertia, ukubwa, na thamani za wingi maalum za mipangilio.
Vipengele
- Mifano za mawasiliano zinazoweza kuchaguliwa: EtherCAT au CANopen.
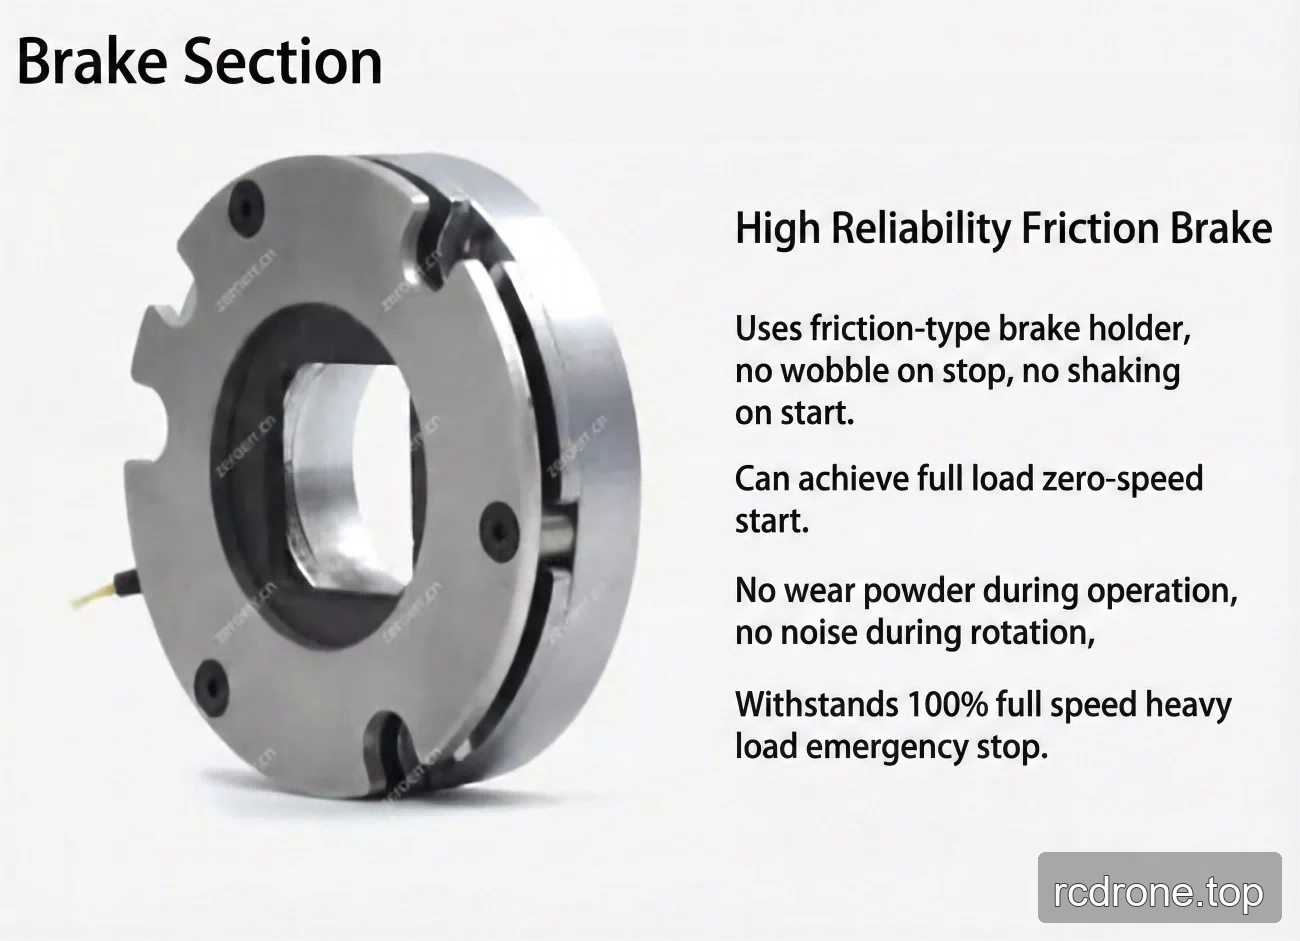
- Mifano ya na breki na bila breki; mfano wa breki ulioorodheshwa ni breki ya msuguano.
- Mipangilio ya multi-turn na torque inayoweza kuchaguliwa.
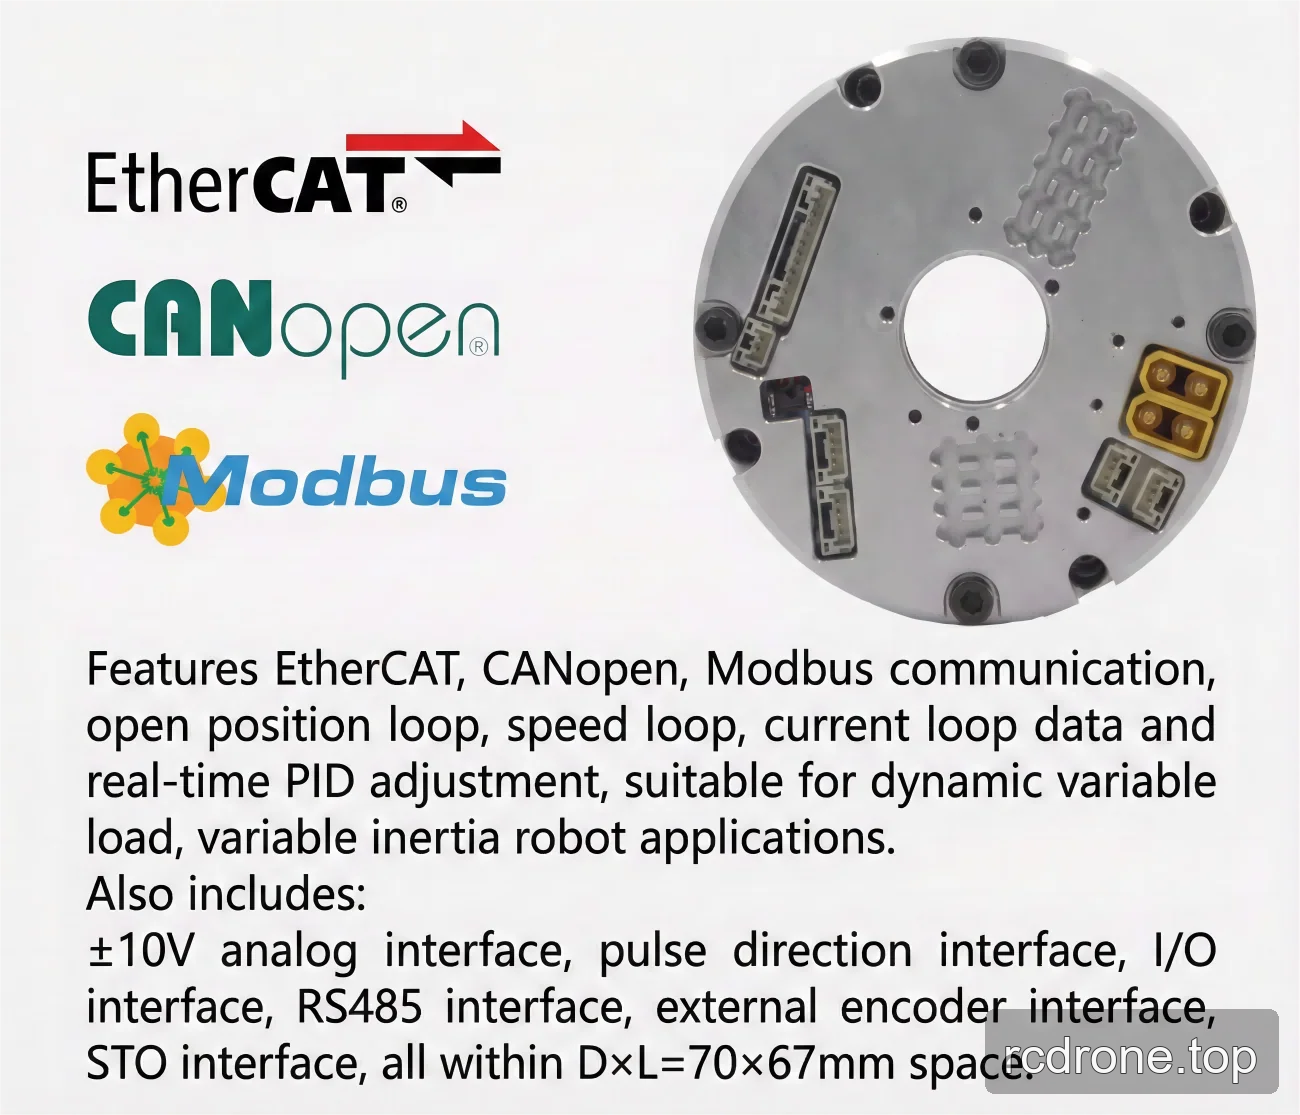
- Protokali za mawasiliano zilizoorodheshwa: EtherCAT, CANopen, na Modbus.
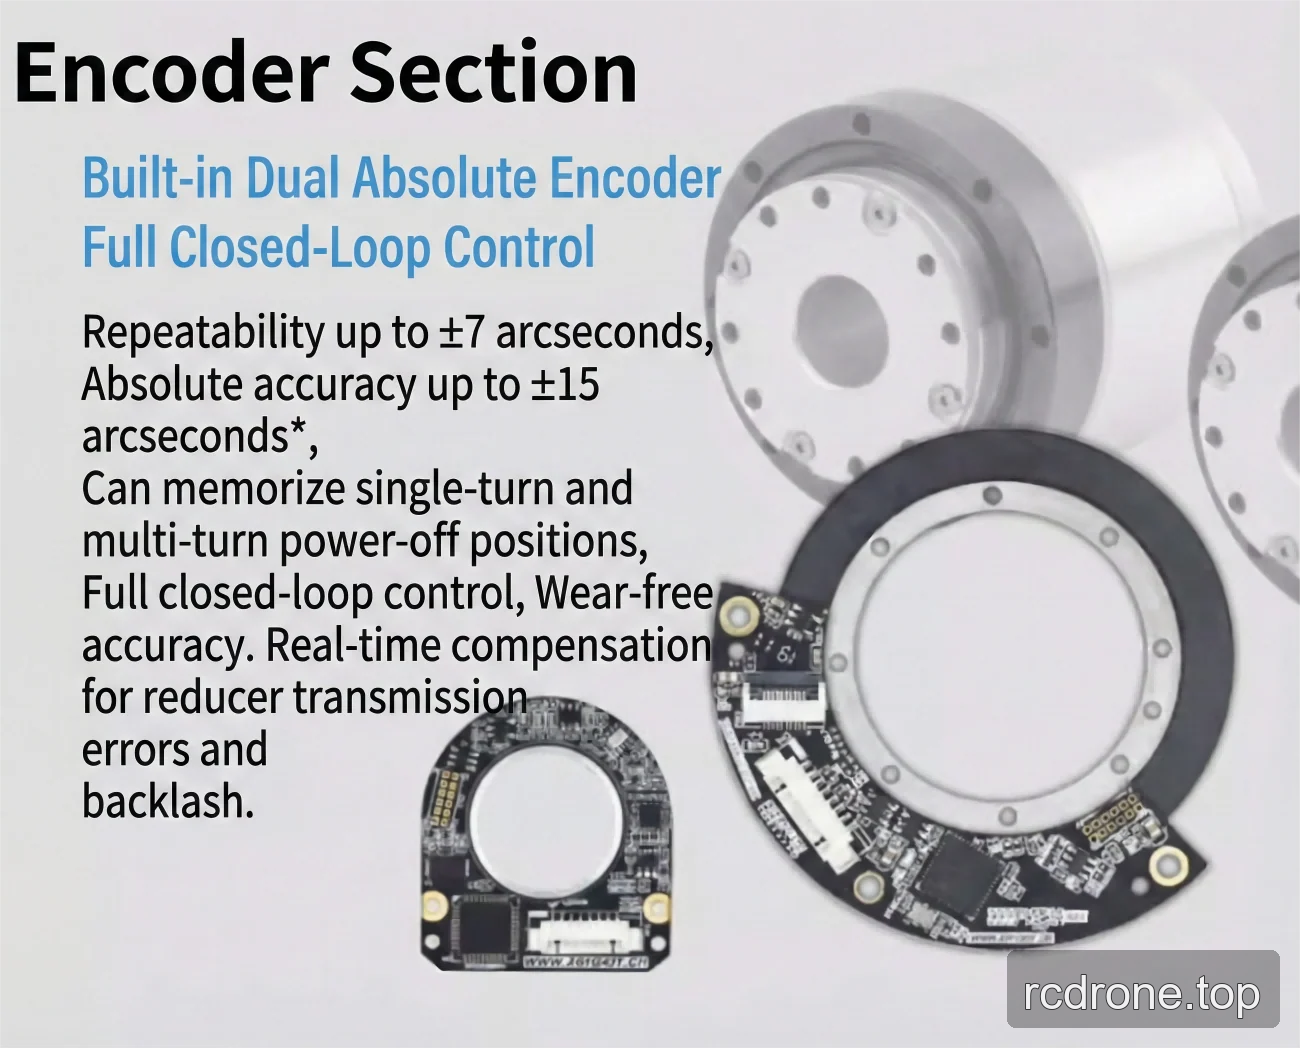
- Uamuzi wa encoder upande wa pato: 19/20 bit.
- Kurudiwa/ukweli wa hali: ±7/±15 arcsec au ±10/±25 arcsec*.
- Mbinu za usakinishaji zinazofaa.
Specifikesheni
Utendaji kwa Uwiano wa Gear wa Strain Wave
| Parameta | 14-50 | 14-80 | 14-100 | 14-120 |
|---|---|---|---|---|
| Torque ya kilele kwa kuanza na kusimama (Nm) | 23 | 30 | 36 | 36 |
| Thamani inayoruhusiwa ya juu katika torque ya mzigo wa wastani (Nm) | 9 | 14 | 14 | 14 |
| Torque iliyokadiriwa (Nm) | 7 | 10 | 10 | 10 |
| Torque ya muda mfupi inayoruhusiwa (Nm) | 46 | 61 | 70 | 70 |
| Max kasi ya kuzunguka ya pato (RPM) | 60 | 37.5 | 30 | 25 |
| Nguvu ya motor (W) | 100 | 100 | 100 | 100 |
| Voltage ya kuingiza nguvu (V) | 48 V (±10%) | 48 V (±10%) | 48 V (±10%) | 48 V (±10%) |
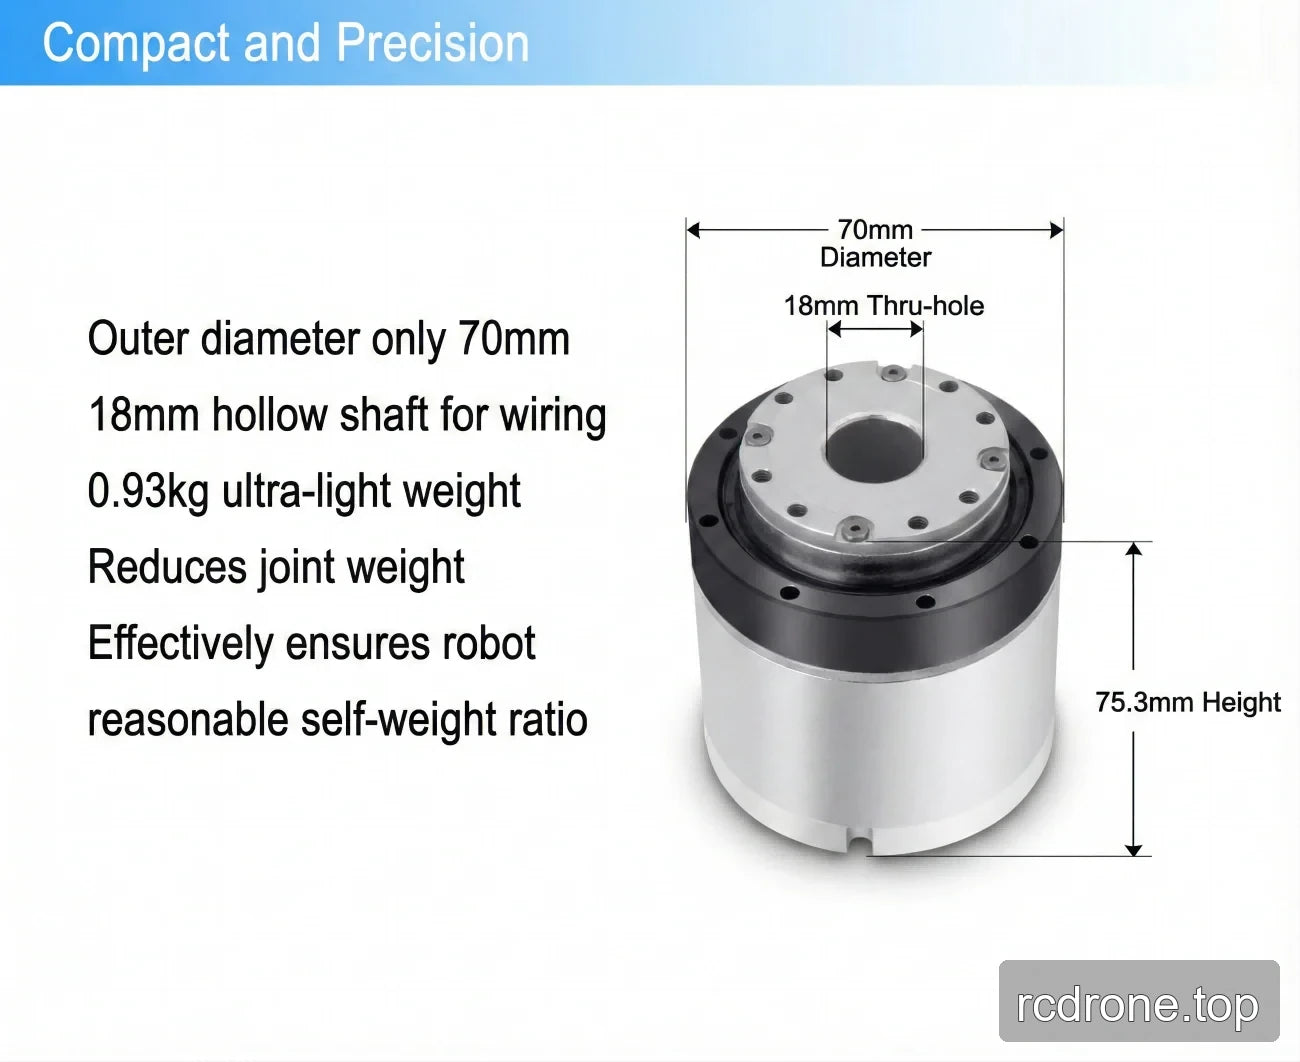
| Upeo wa ndani wa mzunguko | 18 mm | 18 mm | 18 mm | 18 mm |
Parameta Zilizoshirikiwa
| Parameta | Thamani |
|---|---|
| Usahihi | Kurudiwa/Usahihi wa Kimsingi: ±7/±15 arcsec au ±10/±25 arcsec* |
| Kiunganishi cha umeme | Protokali ya Mawasiliano: EtherCAT/CANopen/Modbus; Upeo wa Encoder upande wa pato: 19/20 bit |
| Njia za Usakinishaji | Sawia, Inayofaa |
| Parameta za Kawaida | ID: 18 mm; Gridi ya IP: IP54*; Mfano wa breki: breki ya msuguano |
| Kifaa Chaguo | Aina ya mawasiliano: EtherCAT/CANopen/Modbus; Upeo wa encoder wa pato: 19 bit; Kurudiwa/Usahihi: ±7/±15 arcsec au ±10/±25 arcsec |
Parameta za Kifaa Maalum za Mekaniki
| Parameta | v4 (14-50 / 14-80) | v5 (14-100 / 14-120) |
|---|---|---|
| SWG uzito upande wa pato (g·mm²) | 69717 | 68484 |
| SWG uzito upande wa pato (kg) | 0.17 | 0.166 |
| SWG inerti ya upande wa ingizo, bila breki (g·mm²) | 47767 | 22674 |
| SWG uzito wa upande wa ingizo, bila breki (kg) | 0.18 | 0.087 |
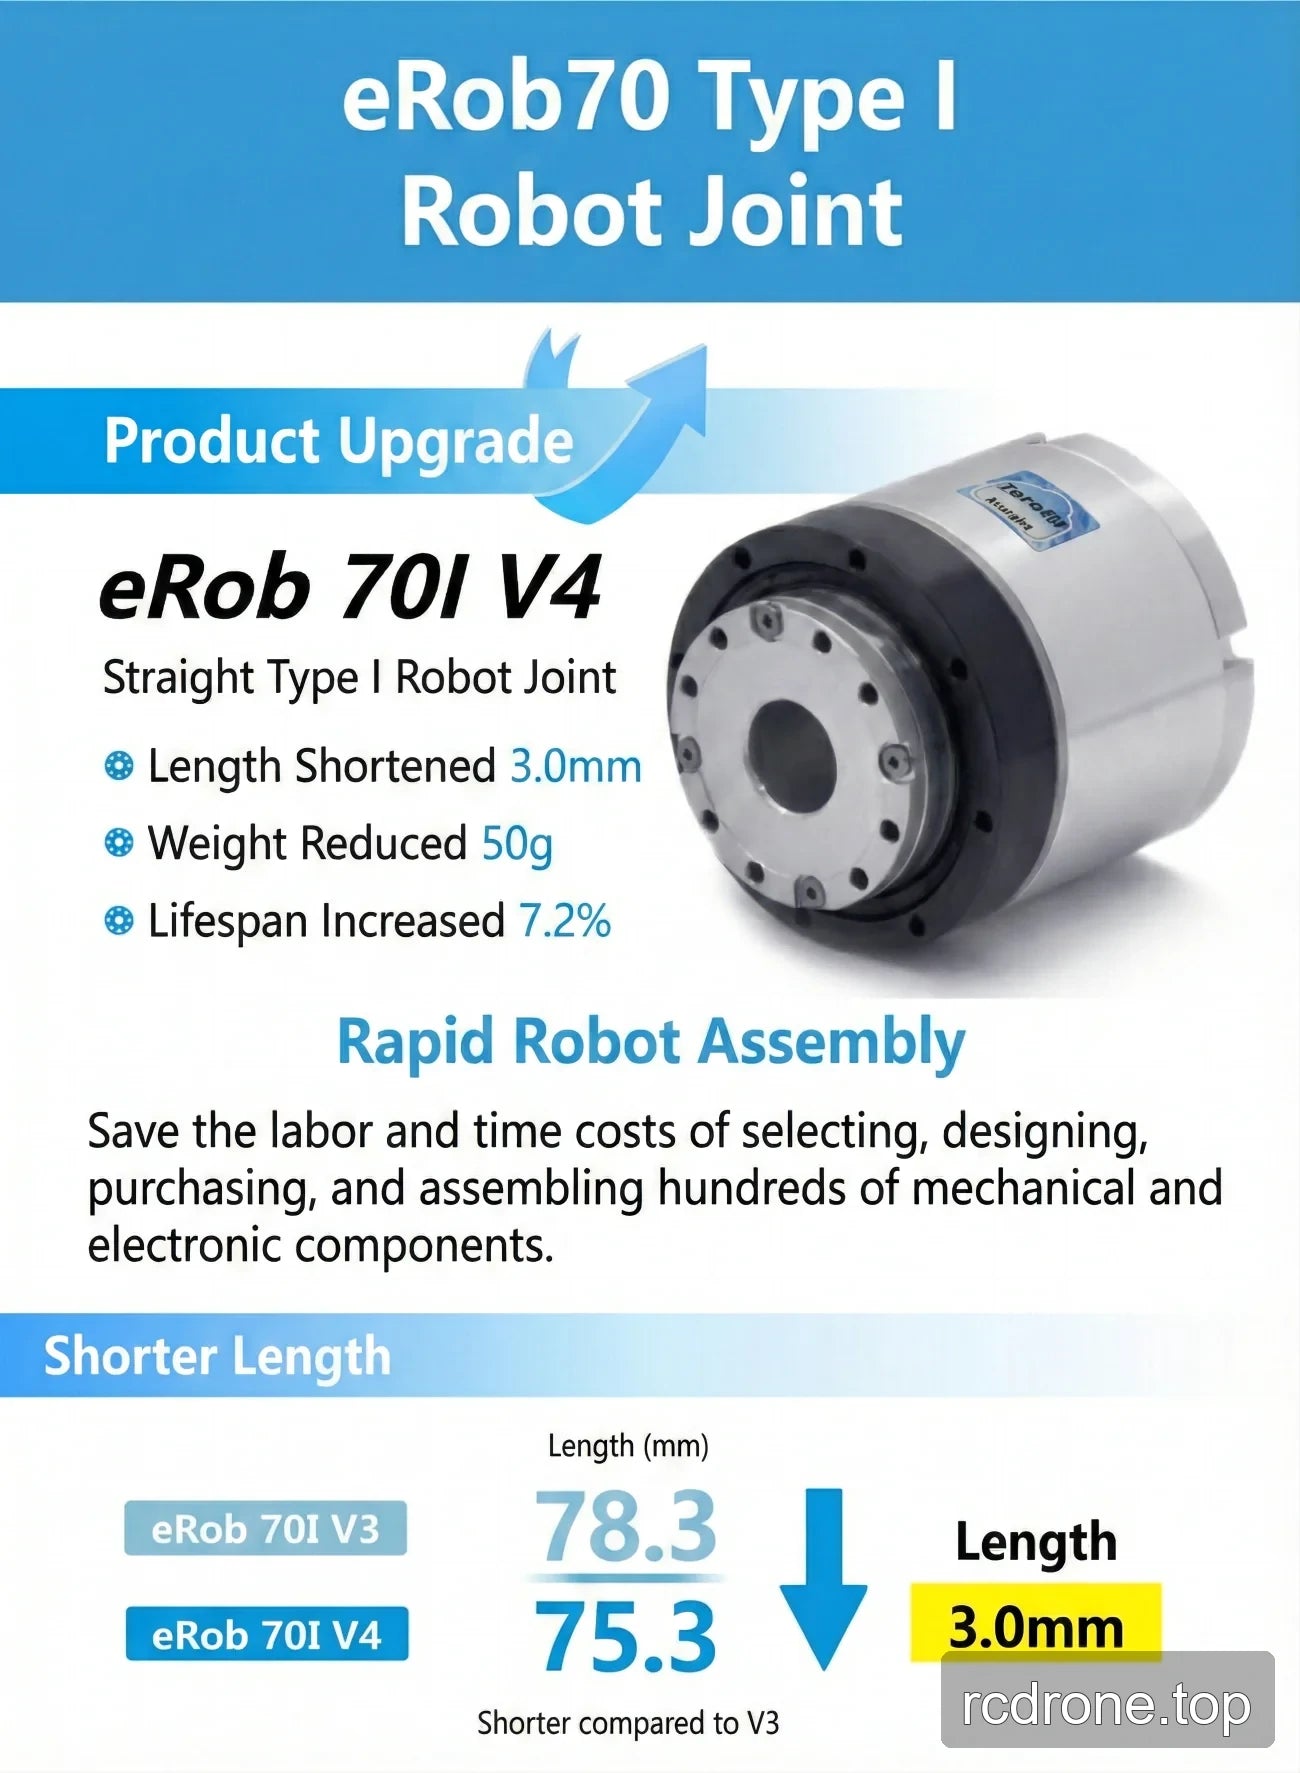
| OD × urefu, bila breki (mm) | Φ70 × 75.3 | Φ70 × 71 |
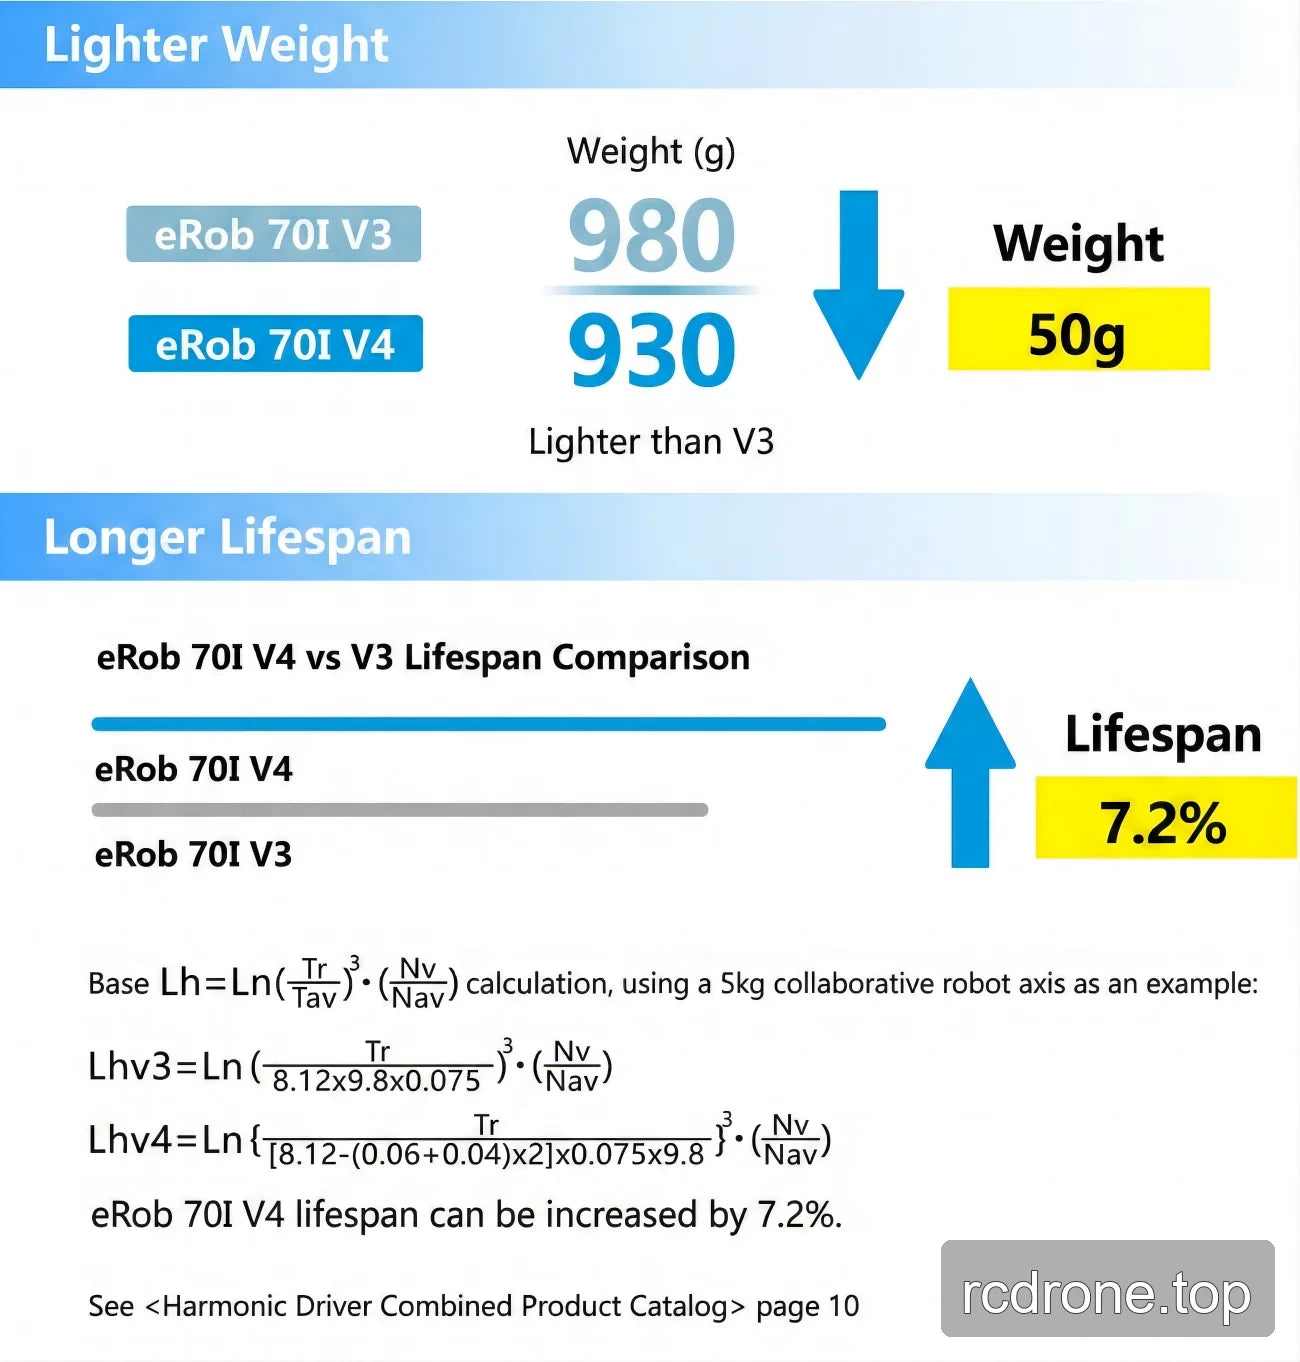
| Uzito jumla, bila breki (kg) | 0.87 | 0.82 |
| SWG inerti ya upande wa ingizo, na breki (g·mm²) | 50996 | 26128 |
| SWG uzito wa upande wa ingizo, na breki (kg) | 0.19 | 0.1 |
| OD × urefu, na breki (mm) | Φ70 × 75.3 | Φ70 × 71 |
| Masi jumla, pamoja na breki (kg) | 0.93 | 0.88 |
Maombi
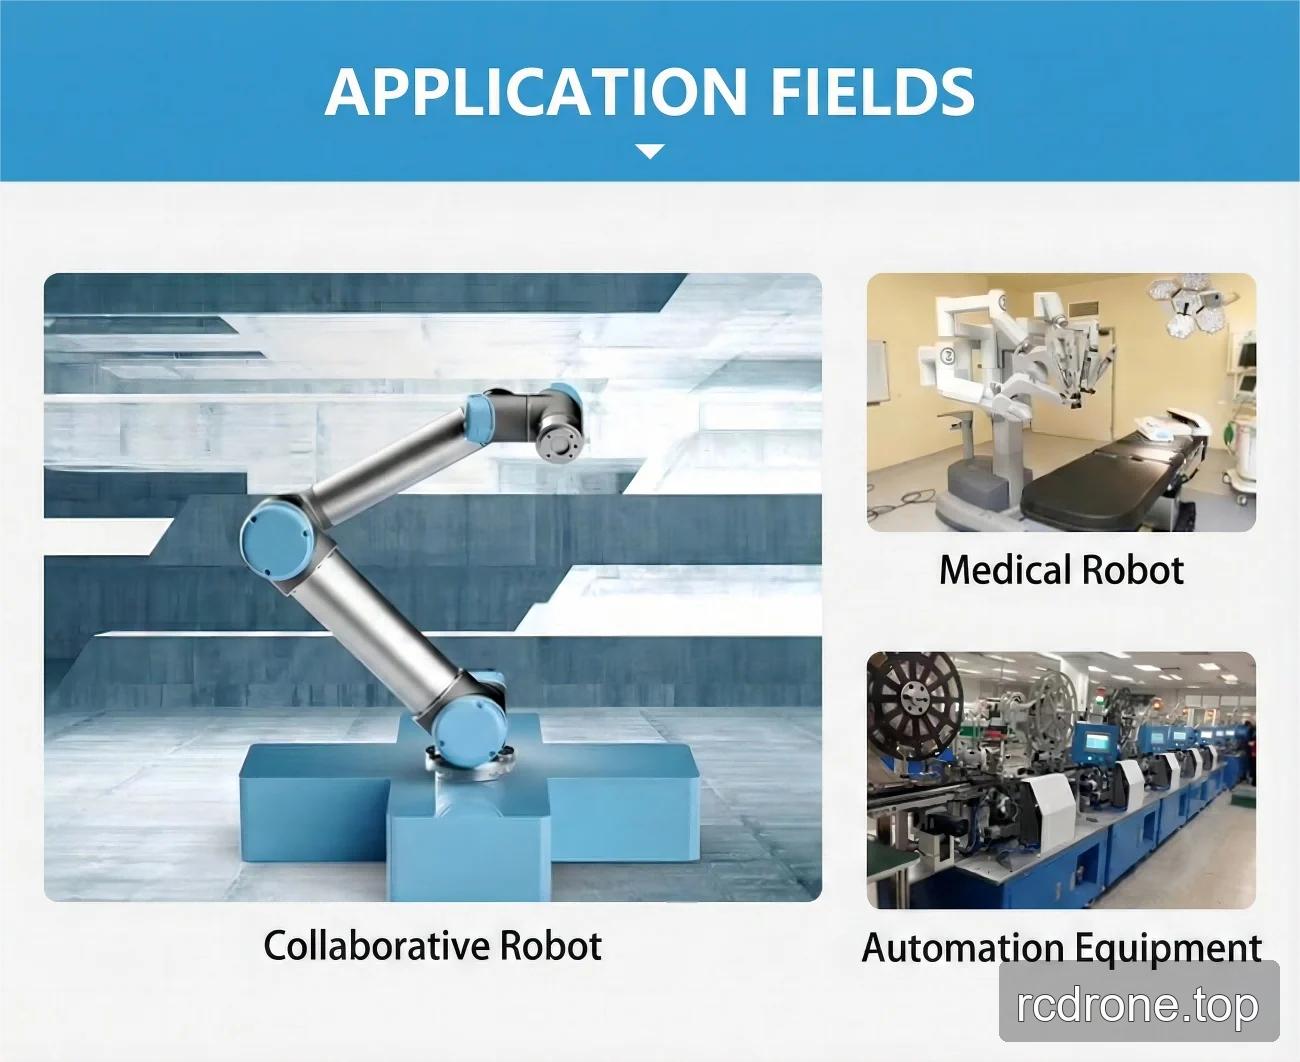
- Roboti za kibinadamu
- Michemu za roboti
- Exoskeletons
- Roboti wa mguu nne
- Magari ya AGV
- Roboti za ARU
- Roboti za ushirikiano
- Roboti za matibabu
- Vifaa vya automatisering
Pakua
EROB70F I Series CANopen — Mchoro wa Usanidi (PDF)
EROB70I I Series EtherCAT — Mfano wa 3D (ZIP)
EROB70F I Series CANopen — Mfano wa 3D (PDF)
EROB70I I Series CANopen — Mfano wa 3D — Faili ya STEP (ZIP)
EROB70I I Series EtherCAT mchoro wa usakinishaji — Mchoro wa Usanidi (PDF)
EROB70I I Series CANopen mchoro wa usakinishaji — Mchoro wa Usanidi (PDF)
Maelezo ya Kivisual
Video ya Bidhaa
Chaguzi na Ulinganisho wa Mifano
Vipimo na Ujenzi
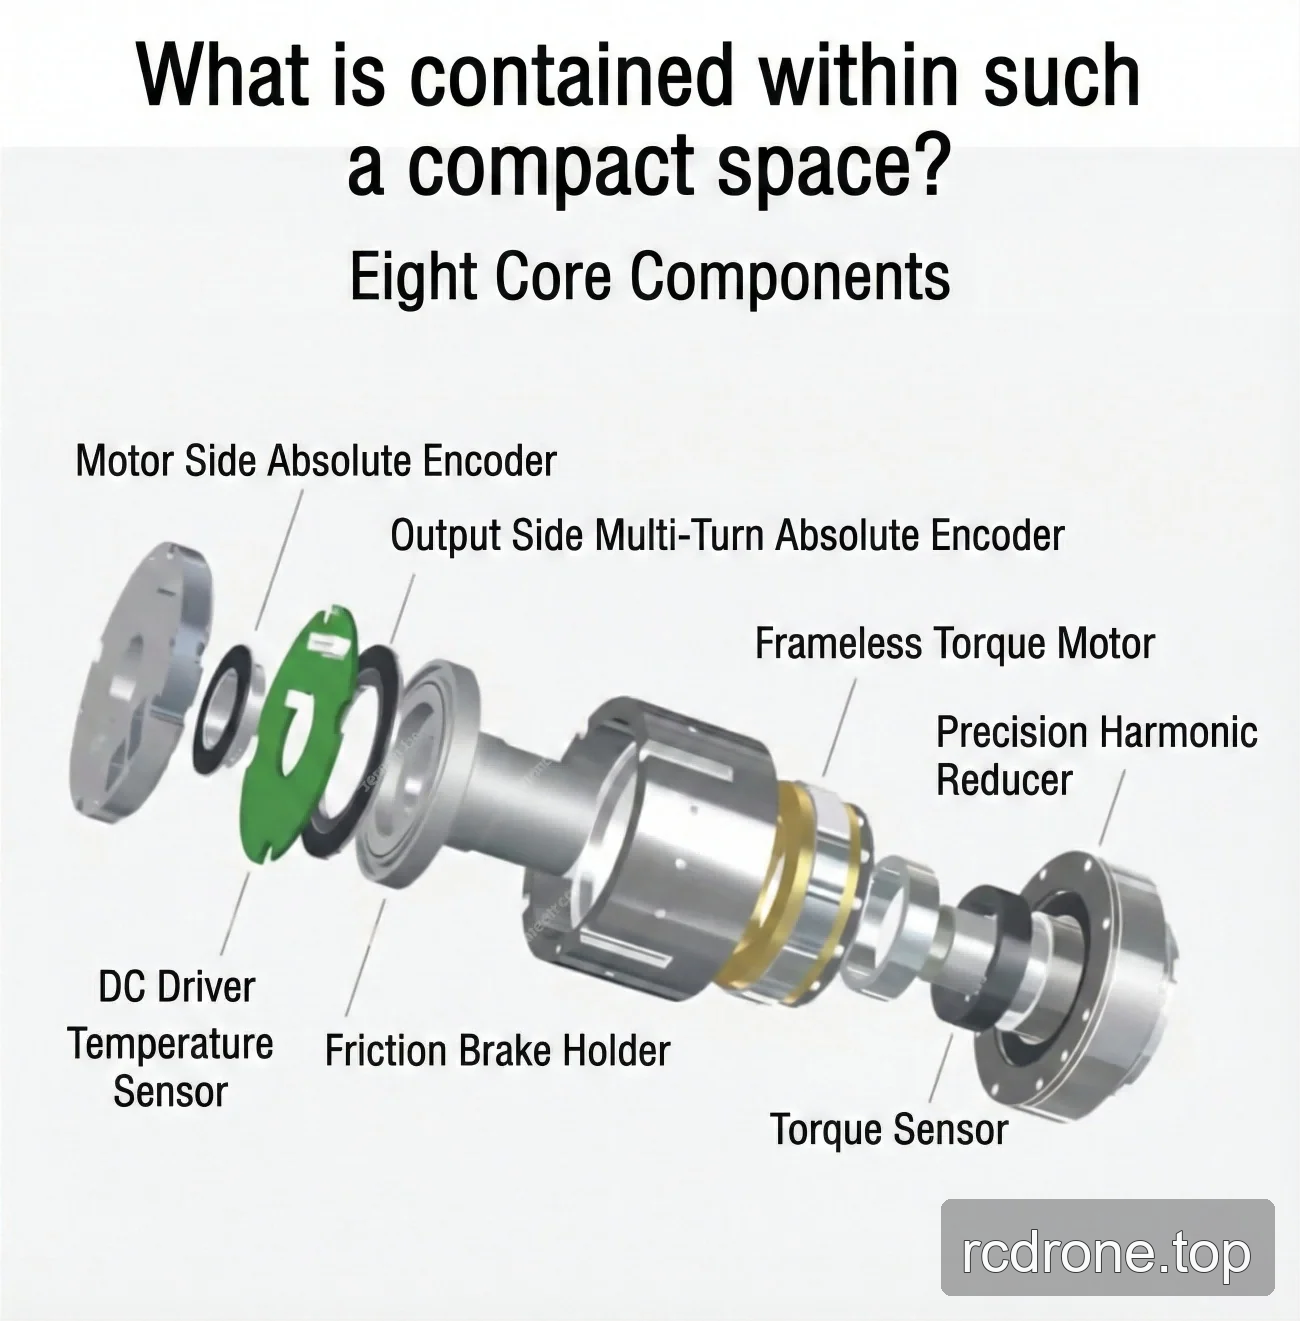
Vipengele na Ubunifu
Viunganisho na Mifumo
Mifano ya Matumizi