ZeroErr eRob 70 T Kiunganishi cha Pamoja cha Roboti, EtherCAT/CANopen, Uwiano wa Kupunguza 50/80/100
ZeroErr eRob 70 T Kiunganishi cha Pamoja cha Roboti, EtherCAT/CANopen, Uwiano wa Kupunguza 50/80/100
ZeroErr
Bei ya kawaida
$1,955.00 USD
Bei ya kawaida
Bei ya mauzo
$1,955.00 USD
Bei ya kitengo
kwa
Ushuru umejumuishwa.
Usafirishaji imehesabiwa wakati wa kulipa.
Haikuweza kupakia upatikanaji wa kuchukua


Muhtasari
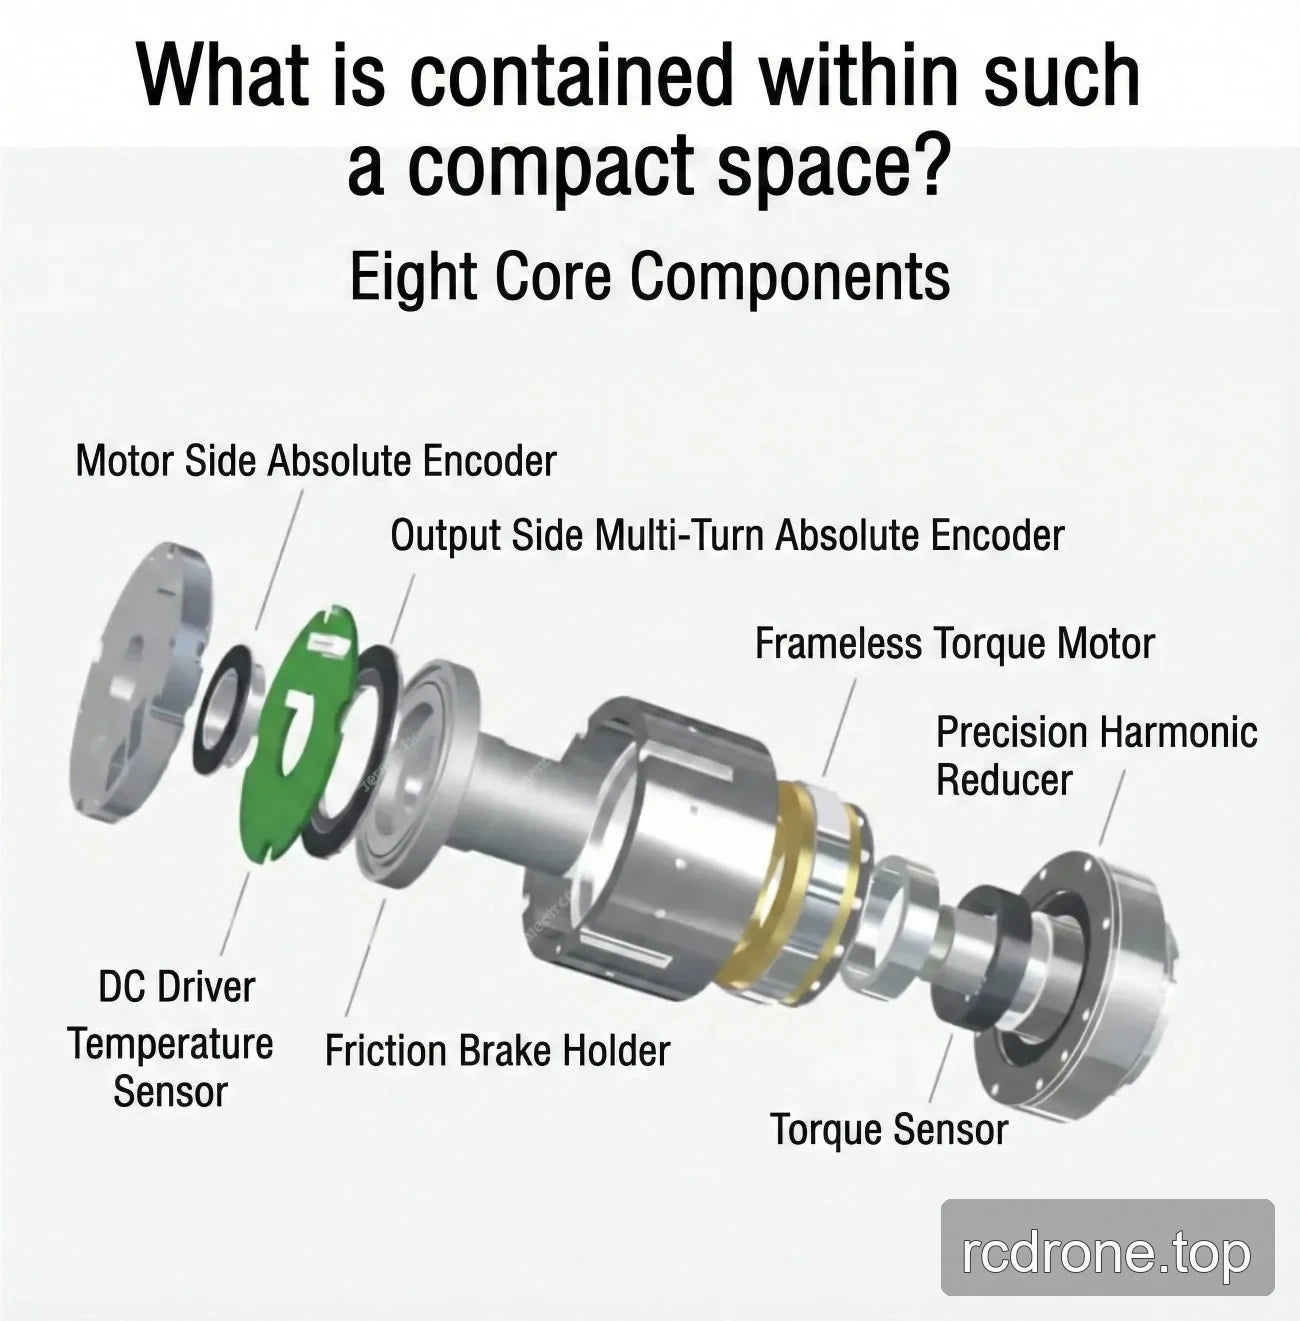
ZeroErr eRob 70 T robot joint actuator inapatikana katika toleo za EtherCAT na CANopen, ikiwa na au bila sensor ya torque, chaguo la uwiano wa kupunguza 50, 80, au 100, na ikiwa na au bila kumbukumbu ya mzunguko mingi.
Vipengele
- 100 W motor nguvu na mahitaji ya usambazaji wa nguvu ya 48 V (±10%).
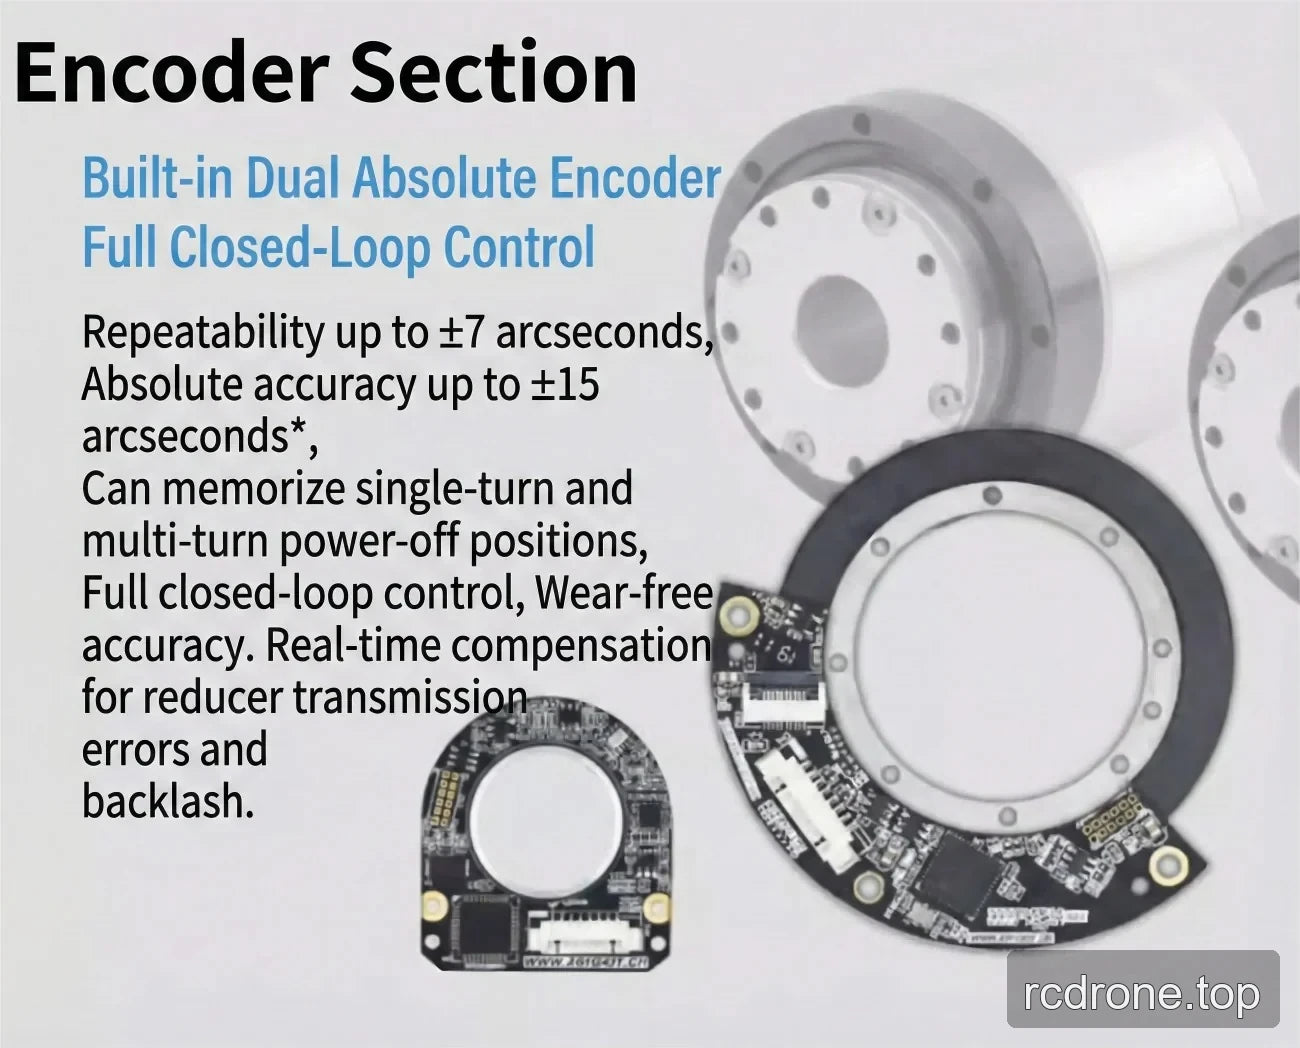
- 19-bit output encoder resolution.
- Ukurasa wa kurudiwa / usahihi wa jumla: ±7 / ±15 arcsec au ±10 / ±25 arcsec.
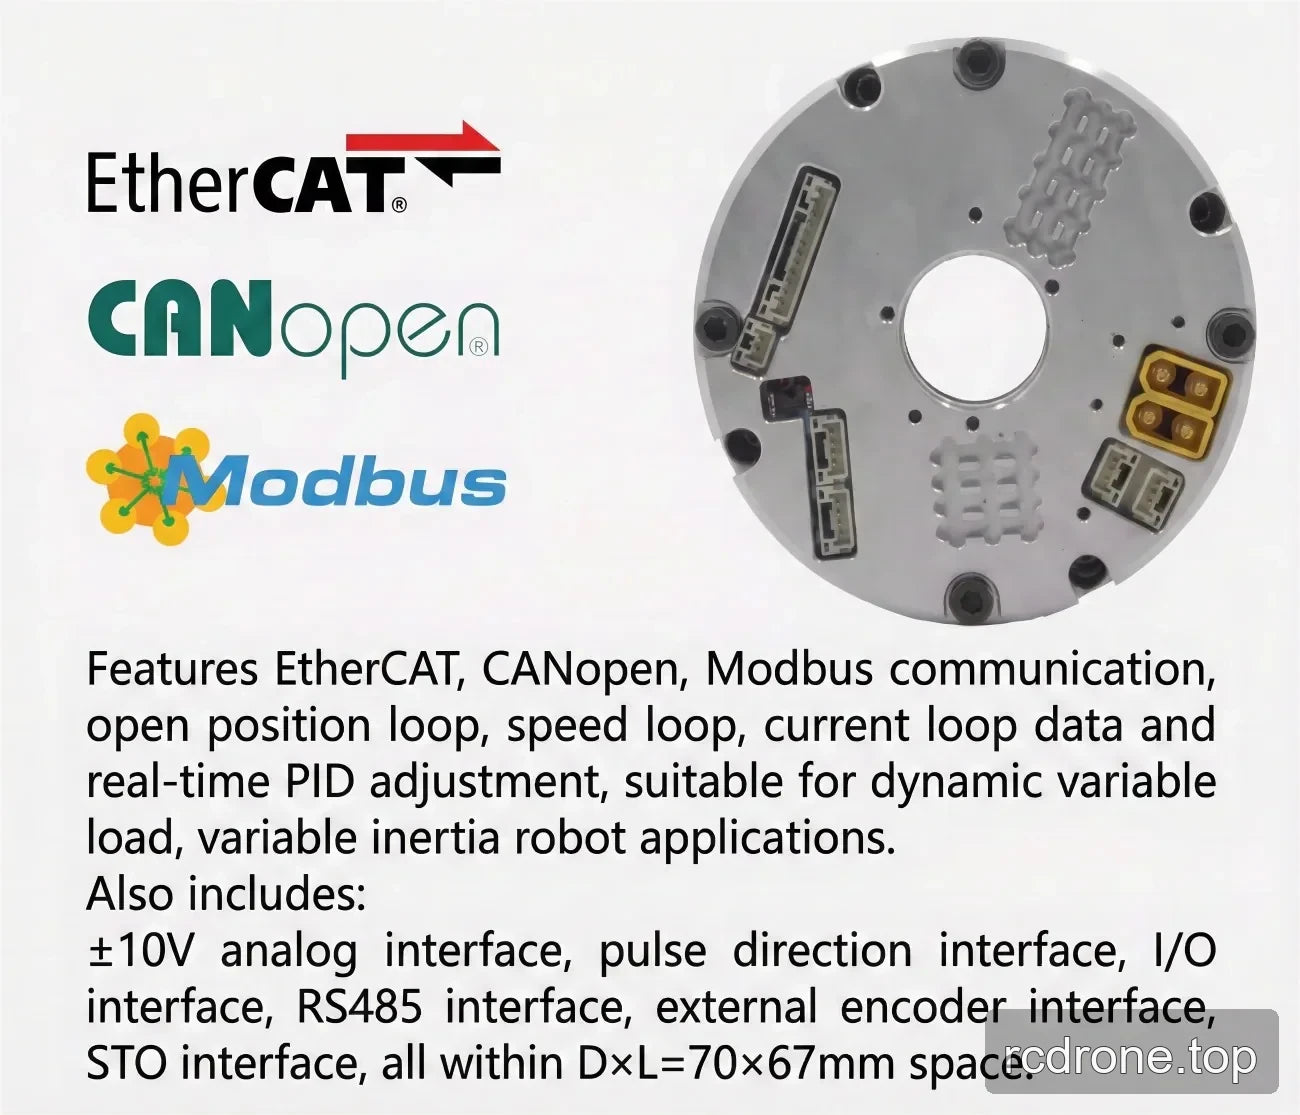
- Interface ya tofauti kabisa yenye muundo wa kupambana na kuingiliwa na viunganishi viwili vya kupambana na kulegea; viunganishi vinaweza kuunganishwa kwa mfululizo au kwa sambamba.
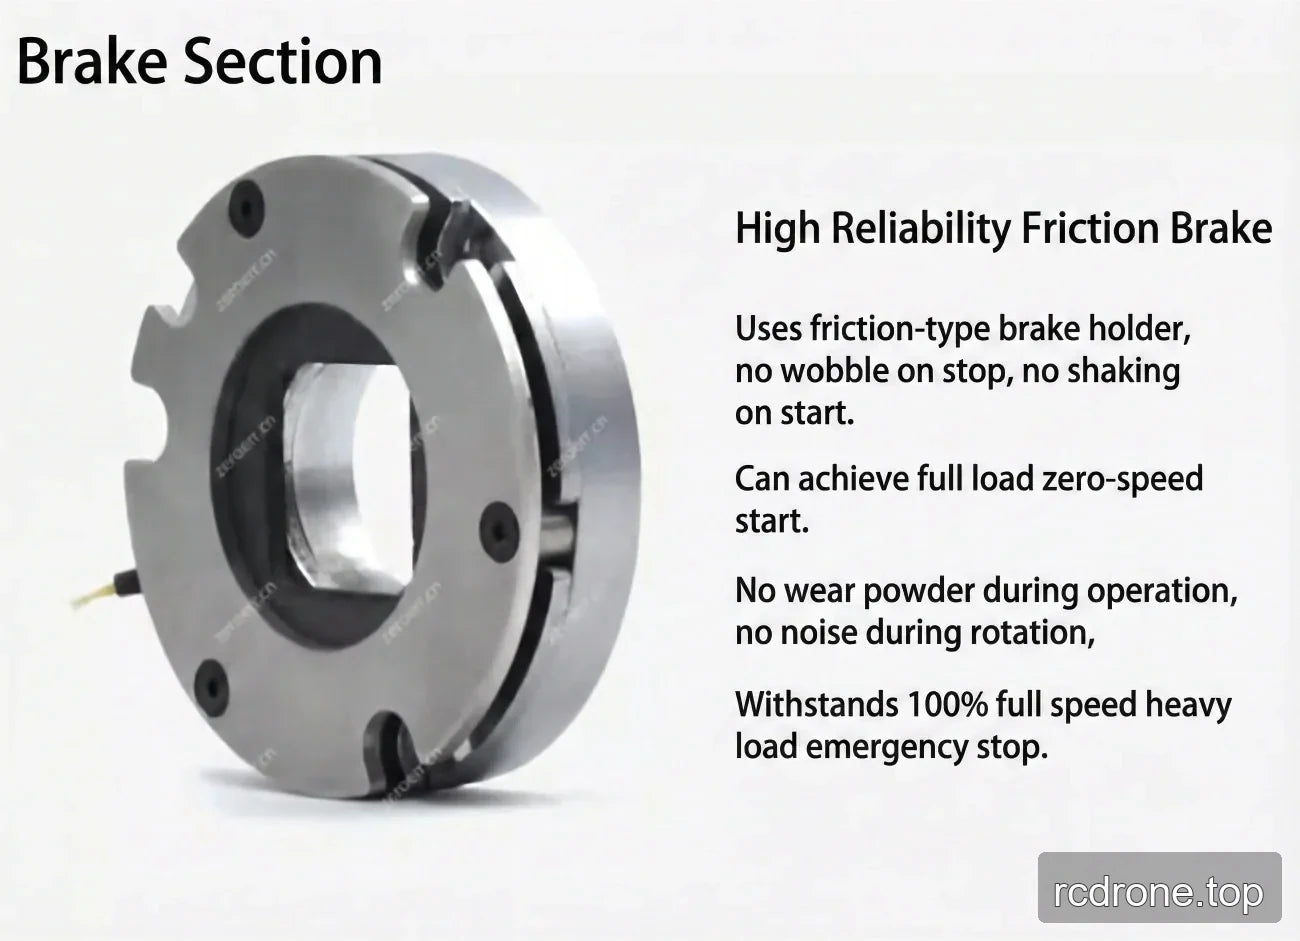
- Breki ya kuzuia msuguano na kiwango cha IP65.
- Chaguzi za basi la mawasiliano: EtherCAT au CANopen.
Specifikesheni
| Parameta | 14-50 | 14-80 | 14-100 | 14-120 |
|---|---|---|---|---|
| Mfano / mfululizo wa viungo | eRob70HXXT | |||
| Uwiano wa gia ya mawimbi ya mvutano | 14-50 | 14-80 | 14-100 | 14-120 |
| Torque ya kilele kwa kuanza/kusimama (Nm) | 23 | 30 | 36 | 36 |
| Torque ya wastani inayoruhusiwa (Nm) | 9 | 14 | 14 | 14 |
| Torque iliyopangwa (Nm) | 7 | 10 | 10 | 10 |
| Max. inayoruhusiwamzunguko wa muda mfupi (Nm) | 46 | 61 | 70 | 70 |
| Max. kasi ya kuzunguka ya pato (RPM) | 60 | 37.5 | 30 | 25 |
| Nguvu ya motor (W) | 100 | |||
| Voltage ya usambazaji wa nguvu (V) | 48 V (±10%) | |||
| Kumbukumbu ya usambazaji wa nguvu | Tafadhali soma kwa makini: “Kwa nini usambazaji wa nguvu wa kawaida hauwezi kutumika kama usambazaji wa nguvu kwa moduli?” na “Mwongozo wa Moduli ya Pamoja Sura ya 3 Maelekezo ya Nguvu ya Kuingiza eRob”. | |||
| Matokeo ya encoder ya azimio | 19 bit | |||
| Kurudiwa / usahihi wa kweli (arcsec) | ±7 / ±15 au ±10 / ±25 (inaweza kubadilishwa) | |||
| Basi ya mawasiliano | EtherCAT / CANopen | |||
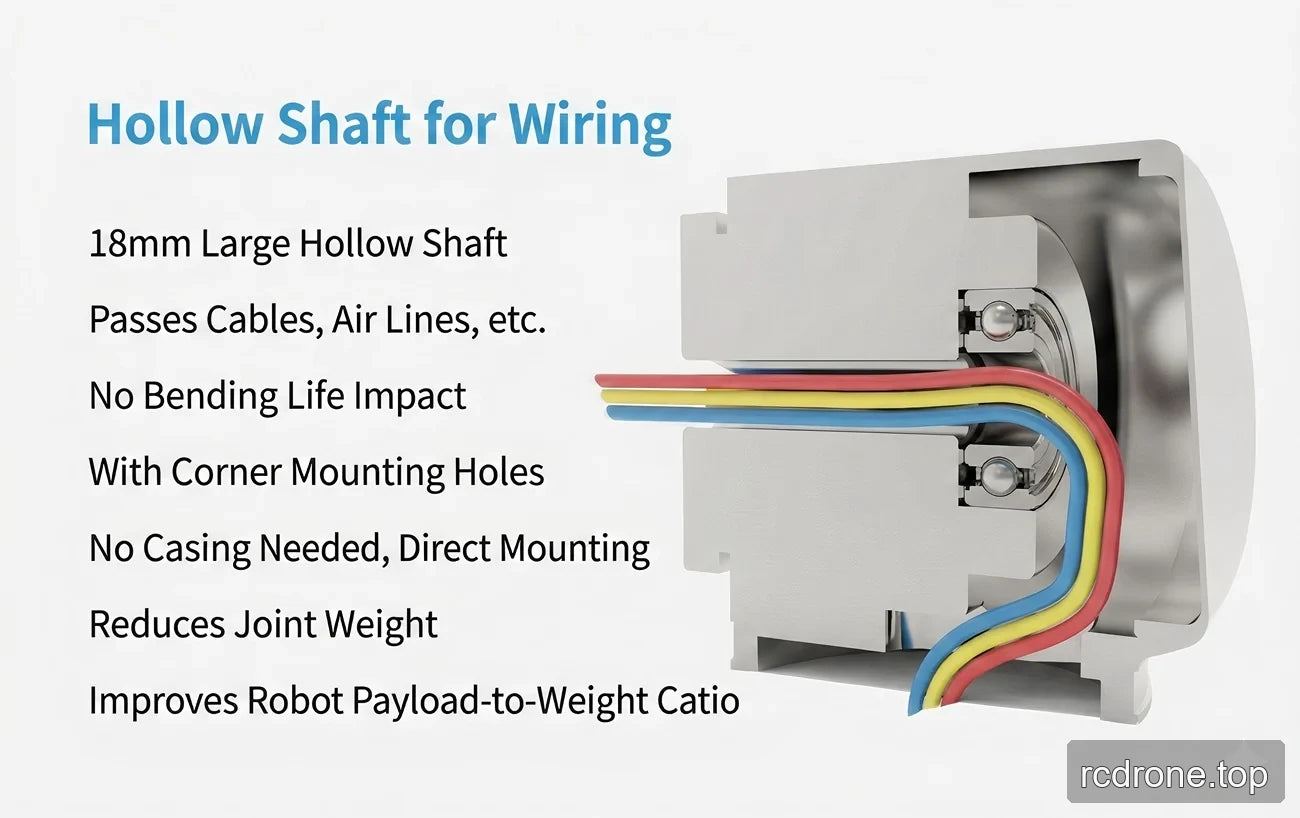
| Upeo wa nje × urefu × shimo la kupita (mm) | 73 × 99 × 18 | |||
| Uzito (kg) | 1.24 | |||
| Muundo wa kiunganishi | Kiunganishi kamili cha tofauti, kinga kali dhidi ya kuingiliwa; viunganishi viwili vya kuzuia kulegea, vinaweza kuunganishwa kwa mfululizo/sawa. | |||
| Breki | Breki ya kuzuia msuguano | |||
| Daraja la IP | IP65 | |||
| Kiunganishi chaguzi (toleo la EtherCAT) | RS485, Pulse/DIR, I/O, ±10 V Analog, STO | |||
| Kiunganishi chaguzi (toleo la CANopen) | RS485, Pulse/DIR, I/O, ±20 V Analog, STO | |||
Matumizi
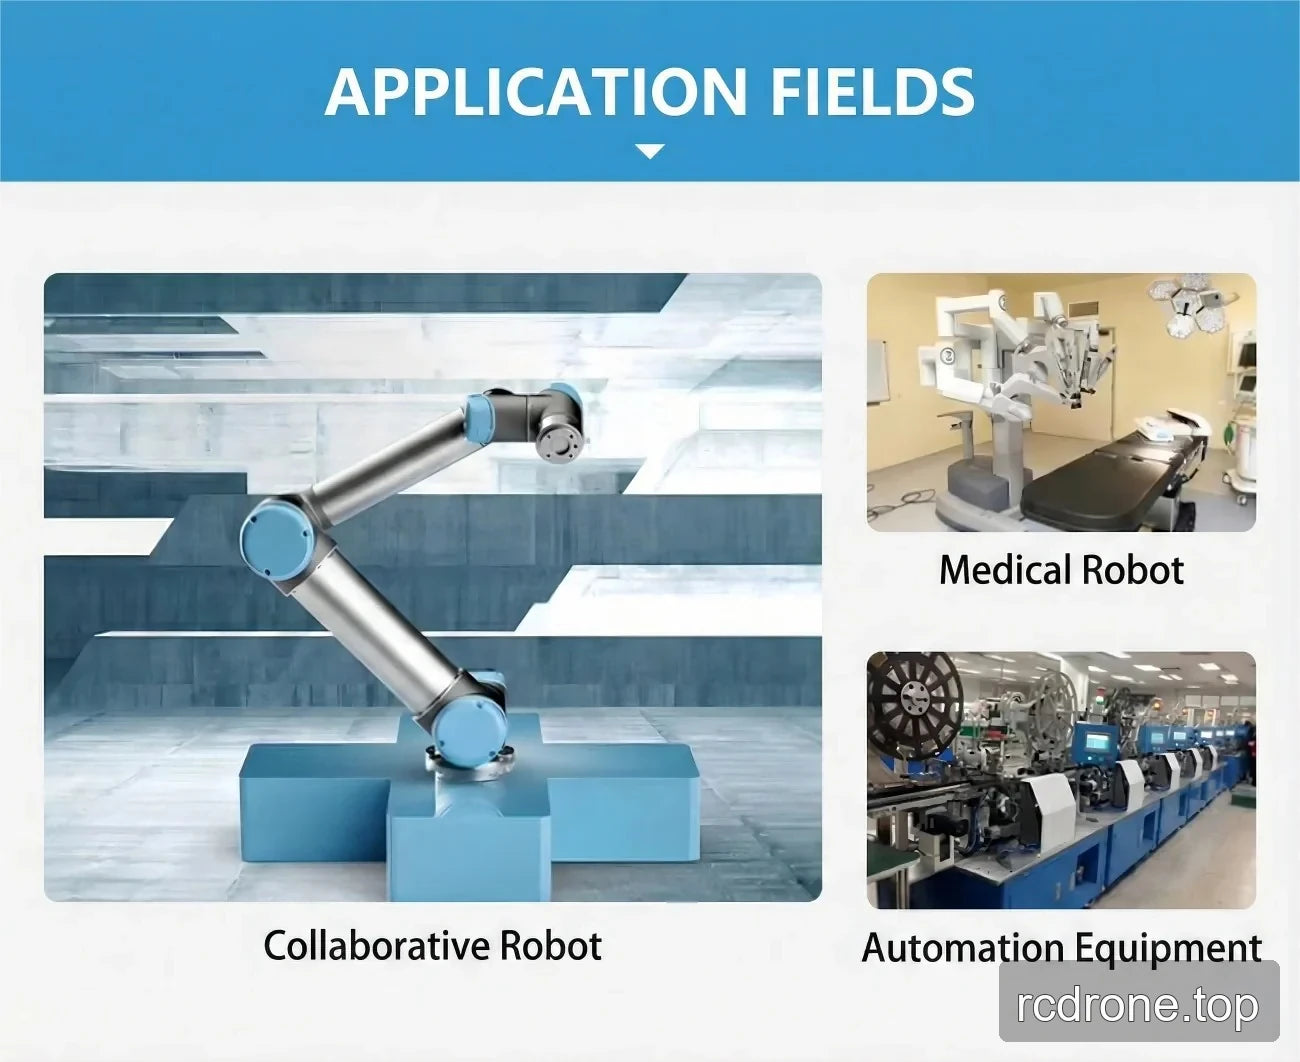
Imewasilishwa kwa roboti za kibinadamu, mikono ya roboti, exoskeletons, roboti wa mguu nne, magari ya AGV, roboti za ARU, roboti za ushirikiano, roboti za matibabu, na vifaa vya automatisering.
Pakua
- EROB170I I Series EtherCAT eRob70T — Mfano wa 3D (ZIP)
- EROB170I I Series EtherCAT — Mfano wa 3D (ZIP)
- EROB70 T Series EtherCAT — Mfano wa 3D — Faili la STEP (ZIP)
- EROB70 T Series CANopen — Mfano wa 3D — Faili la STEP (ZIP)
- EROB70 T Series EtherCAT mchoro wa ufungaji — Mchoro wa Ufunguzi (PDF)
- EROB70 T Series CANopen mchoro wa ufungaji — Mchoro wa Ufunguzi (PDF)
Maelezo ya Kitaalamu
Video ya Bidhaa
Maoni ya Bidhaa
Vipengele na Ubunifu
Viunganisho na Mifumo
Maelezo na Utendaji
Mifano ya Maombi