


ZeroErr eRob 80 Kiendeshi cha Pamoja cha Roboti, CANopen/EtherCAT, Uwiano wa Kupunguza 50–120
ZeroErr eRob 80 Kiendeshi cha Pamoja cha Roboti, CANopen/EtherCAT, Uwiano wa Kupunguza 50–120
ZeroErr
Bei ya kawaida
$1,771.00 USD
Bei ya kawaida
Bei ya mauzo
$1,771.00 USD
Bei ya kitengo
kwa
Ushuru umejumuishwa.
Usafirishaji imehesabiwa wakati wa kulipa.
Haikuweza kupakia upatikanaji wa kuchukua


Muhtasari
ZeroErr eRob 80 I ni kifaa cha roboti motor kinachopatikana katika toleo za CANopen na EtherCAT, chaguzi za breki, uwiano wa kupunguza, na mipangilio ya mizunguko/mvutano inayoweza kuchaguliwa.
Vipengele
- Chaguzi za toleo za CANopen na EtherCAT.
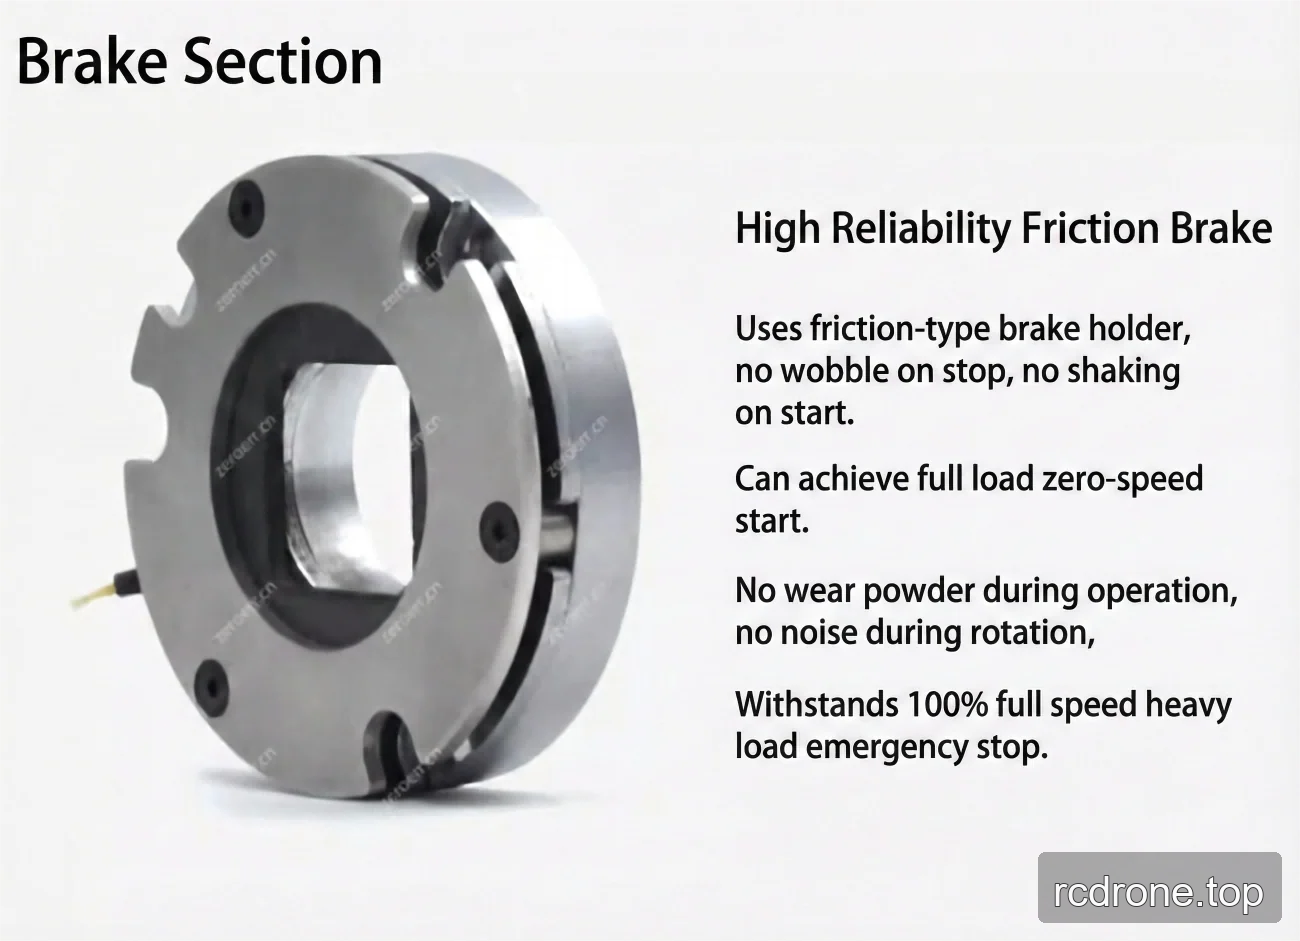
- Chaguzi za toleo zenye breki na zisizo na breki; mfano wa breki uliotajwa ni breki ya msuguano.
- Uwiano wa kupunguza unaoweza kuchaguliwa wa 50, 80, 100, na 120.
- Mipangilio ya mizunguko na mvutano inayoweza kuchaguliwa.
- Aina za mawasiliano za vifaa vya hiari zimeorodheshwa kama EtherCAT, CANopen, na Modbus.
- Azimio la encoder ya pato: 19 Bit.
- Kwa toleo zote za EtherCAT na CANopen rotary-actuator , interfaces za hiari ni RS485, Pulse/DIR, I/O, ±10 V analog, na STO.
Specifikesheni
Chaguzi za Mipangilio
| Chaguo | Thamani zinazopatikana |
|---|---|
| Toleo | eRob 80 I (CANopen Pamoja na Breki); eRob 80 I (CANopen Bila Breki); eRob 80 I (EtherCAT Pamoja na Breki); eRob 80 I (EtherCAT Bila Breki) |
| Uwiano wa Kupunguza | 50; 80; 100; 120 |
| Multi-turn na Torque | Bila Multi-turn na Bila Torque; Bila Multi-turn na Pamoja na Torque; Pamoja na Multi-turn na Bila Torque; Pamoja na Multi-turn na Pamoja na Torque |
Utendaji wa Uwiano wa Gear ya Wave ya Mzigo
| Parameta | 17-50 | 17-80 | 17-100 | 17-120 |
|---|---|---|---|---|
| Torque ya kilele kwa kuanza na kusimama (Nm) | 44 | 56 | 70 | 70 |
| Max. inayoruhusiwathamani katika torque ya mzigo wa wastani (Nm) | 34 | 35 | 51 | 51 |
| Torque iliyoainishwa (Nm) | 21 | 29 | 31 | 31 |
| Torque ya muda mfupi inayoruhusiwa ya juu (Nm) | 91 | 113 | 143 | 112 |
| Max. kasi ya kuzunguka ya pato (RPM) | 60 | 37.5 | 30 | 25 |
| Nguvu ya motor (W) | 126 | |||
| Voltage ya kuingiza nguvu (V) | 48 V (±10%) | |||
| Inertia ya pato ya gia ya mawimbi ya mvutano (g·mm²) | 143080 | |||
| Uzito wa pato wa gia ya mawimbi ya mvutano (kg) | 0.227 | |||
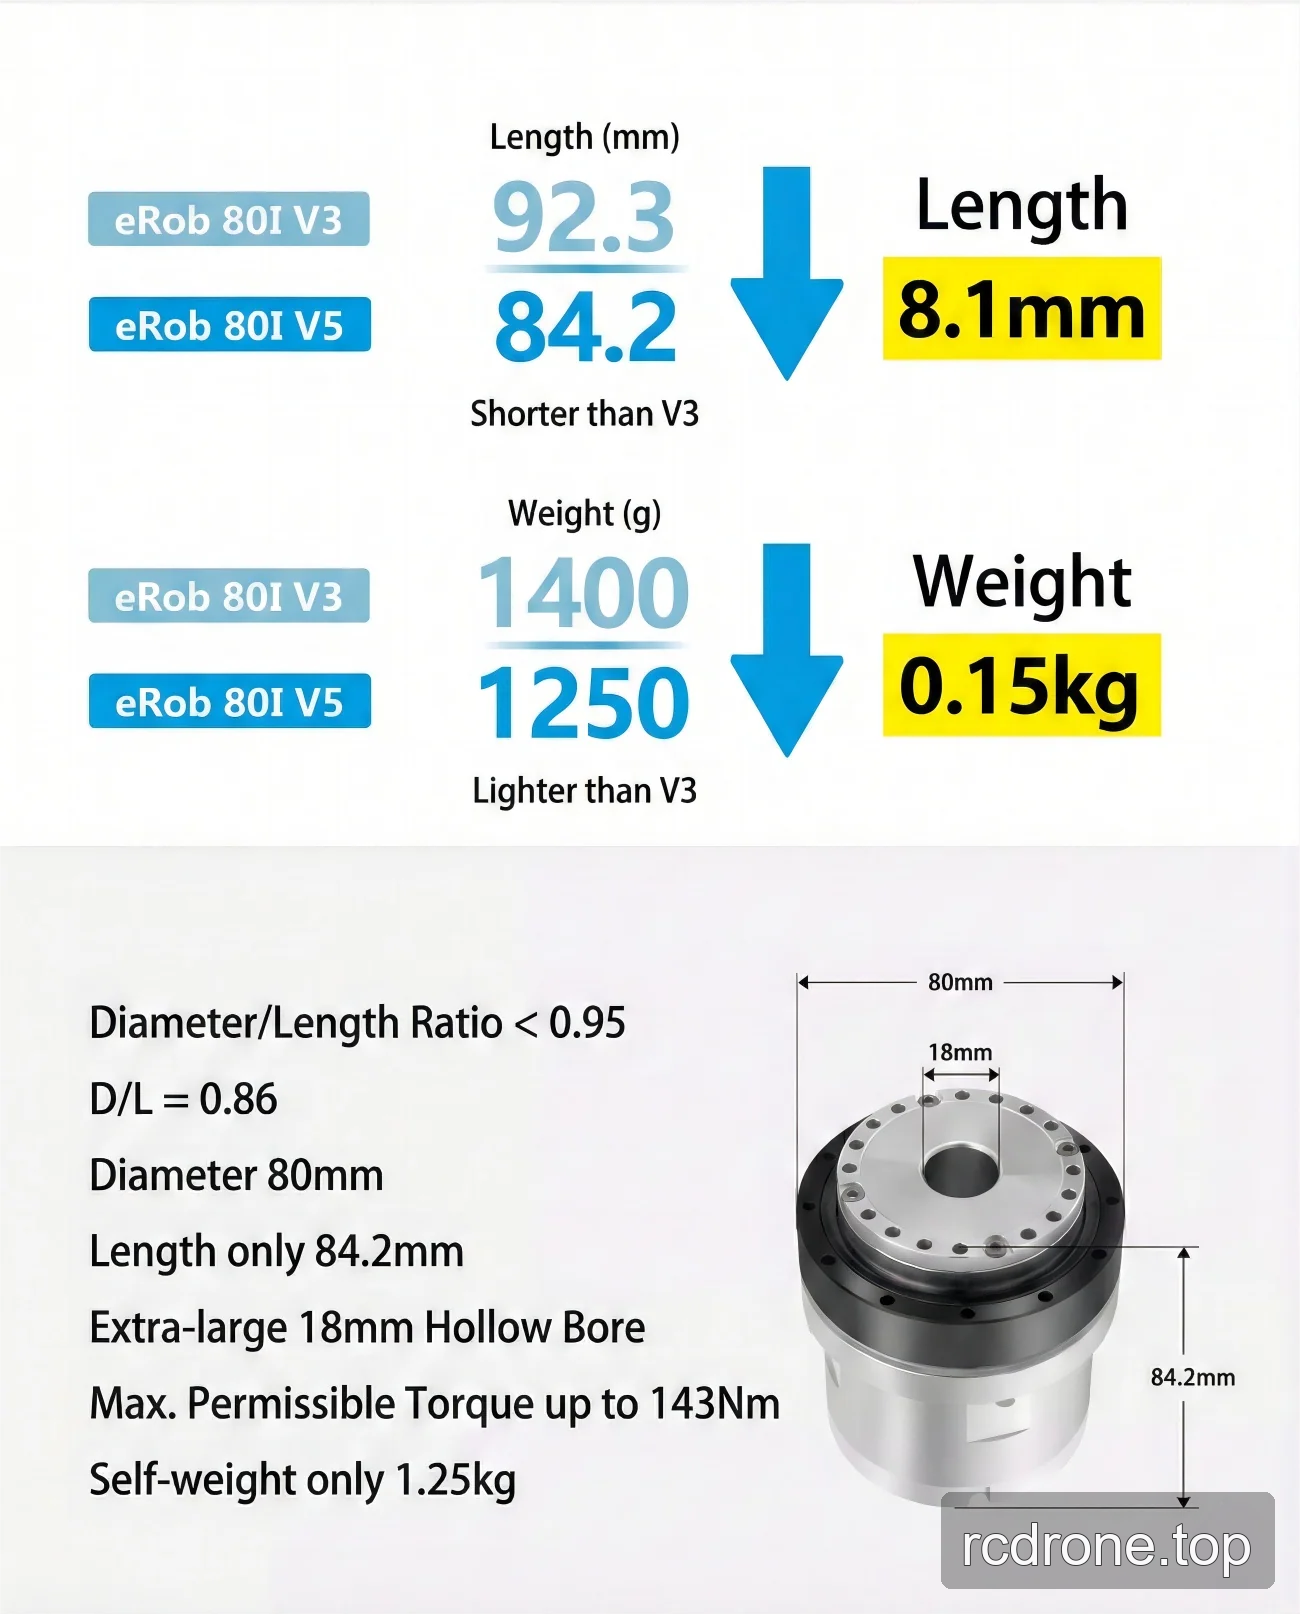
| Upeo wa nje × urefu | 80 × 64.2 mm | |||
| Inertia ya ingizo la gia ya mawimbi ya mvutano (g·mm²) | 41815 | |||
| Uzito wa ingizo la gia ya mawimbi ya mvutano (kg) | 0.148 | |||
| Uzito (kg) | 1.03 | |||
| Parameta za kawaida | ID: 18 mm; IP grating: IP54*; Mfano wa breki: breki ya msuguano | |||
| Kifaa chaguo | Aina ya mawasiliano: EtherCAT / CANopen / Modbus; Azimio la encoder ya pato: 19 Bit; Urejeleaji/Usahihi: ±7/±15 sekunde za arc au ±10/±25 sekunde za arc. | |||
| EtherCAT toleo la actuator ya kuzunguka | Kiwango cha chaguo: RS485, Pulse/DIR, I/O, ±10 V Analog na STO. | |||
| Toleo la CANopen la actuator wa rotary | Kiunganishi cha hiari: RS485, Pulse/DIR, I/O, ±10 V Analog na STO. | |||
Pakua
- EROB70F I Series CANopen EROB80I — Mchoro wa Usanidi (PDF)
- EROB80I I Series EtherCAT — Mfano wa 3D (ZIP)
- EROB70F I Series CANopen — Mfano wa 3D (PDF)
- EROB80I I Series CANopen — Mfano wa 3D — Faili la STEP (ZIP)
- EROB80I I Series EtherCAT mchoro wa usanikishaji — Mchoro wa Usanidi (PDF)
- EROB80I I Series CANopen mchoro wa usanikishaji — Mchoro wa Usanidi (PDF)
Maombi
- Roboti za kibinadamu
- Mikono ya roboti
- Exoskeletons
- Roboti wa mguu nne
- Magari ya AGV
- Roboti za ARU
Maelezo ya Kitaalamu
Video ya Bidhaa
Maoni ya Bidhaa

Vipimo na Ujenzi
Chaguzi na Ulinganisho wa Mifano

Vipengele na Ubunifu

Viunganisho na Mifumo

Maelezo na Utendaji

Mifano ya Matumizi



