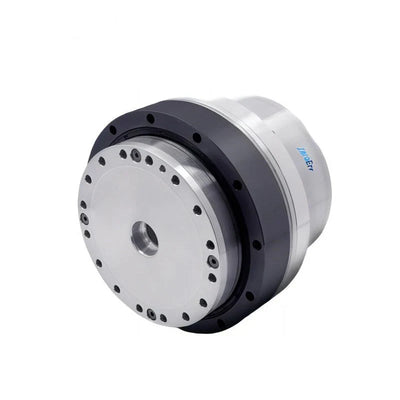
ZeroErr eRob 90 I Roboti ya Pamoja ya Motor, EtherCAT/CANopen, Uwiano wa Kupunguza 50–120
ZeroErr eRob 90 I Roboti ya Pamoja ya Motor, EtherCAT/CANopen, Uwiano wa Kupunguza 50–120
ZeroErr
Bei ya kawaida
$2,025.00 USD
Bei ya kawaida
Bei ya mauzo
$2,025.00 USD
Bei ya kitengo
kwa
Ushuru umejumuishwa.
Usafirishaji imehesabiwa wakati wa kulipa.
Haikuweza kupakia upatikanaji wa kuchukua


Muhtasari
Motor ya pamoja ya roboti ya ZeroErr eRob 90 I motor inapatikana katika toleo la CANopen na EtherCAT, ikiwa na au bila breki, kwa usanidi wa pamoja wa roboti na mkusanyiko wa haraka wa roboti.
Vipengele na Usanidi
- Matoleo ya mawasiliano: CANopen au EtherCAT.
- Usanidi wa breki: ikiwa na breki au bila breki. Mfano wa breki ulioorodheshwa ni breki ya msuguano.
- Chaguo za uwiano wa kupunguza: 50, 80, 100, na 120.
- Chaguo za mizunguko mingi na torque: Bila Mizunguko Mingi na Bila Torque; Bila Mizunguko Mingi na Na Torque; Na Mizunguko Mingi na Bila Torque; Na Mizunguko Mingi na Na Torque.
- Voltage ya nguvu iliyoainishwa: 48 V (±10%).
- Vipimo vya shimo vilivyoainishwa: 18 mm.
- Njia za usakinishaji zilizoainishwa: Ile ile, Inayoendana.
Maelezo
Uwiano wa Gear wa Strain Wave
| uwiano wa gear wa strain wave | 20-50 | 20-80 | 20-100 | 20-120 |
|---|---|---|---|---|
| Torque ya kilele kwa kuanza na kusimama (Nm) | 73 | 96 | 107 | 113 |
| Thamani inayoruhusiwa ya juu katika torque ya mzigo wa wastani (Nm) | 44 | 61 | 64 | 64 |
| Torque iliyokadiriwa (Nm) | 33 | 44 | 52 | 52 |
| Torque ya muda mfupi inayoruhusiwa ya juu (Nm) | 127 | 165 | 191 | 191 |
| Max. kasi ya kuzunguka ya pato (RPM) | 60 | 37.5 | 30 | 25 |
| Voltage ya kuingiza nguvu (V) | 48 V (±10%) | |||
| Upeo wa ndani wa shimo | 18 mm | |||
| Usahihi | Kurudiwa/Usahihi wa Kimsingi: ±7/±15 arc sec au ±10/±25 arc sec* | |||
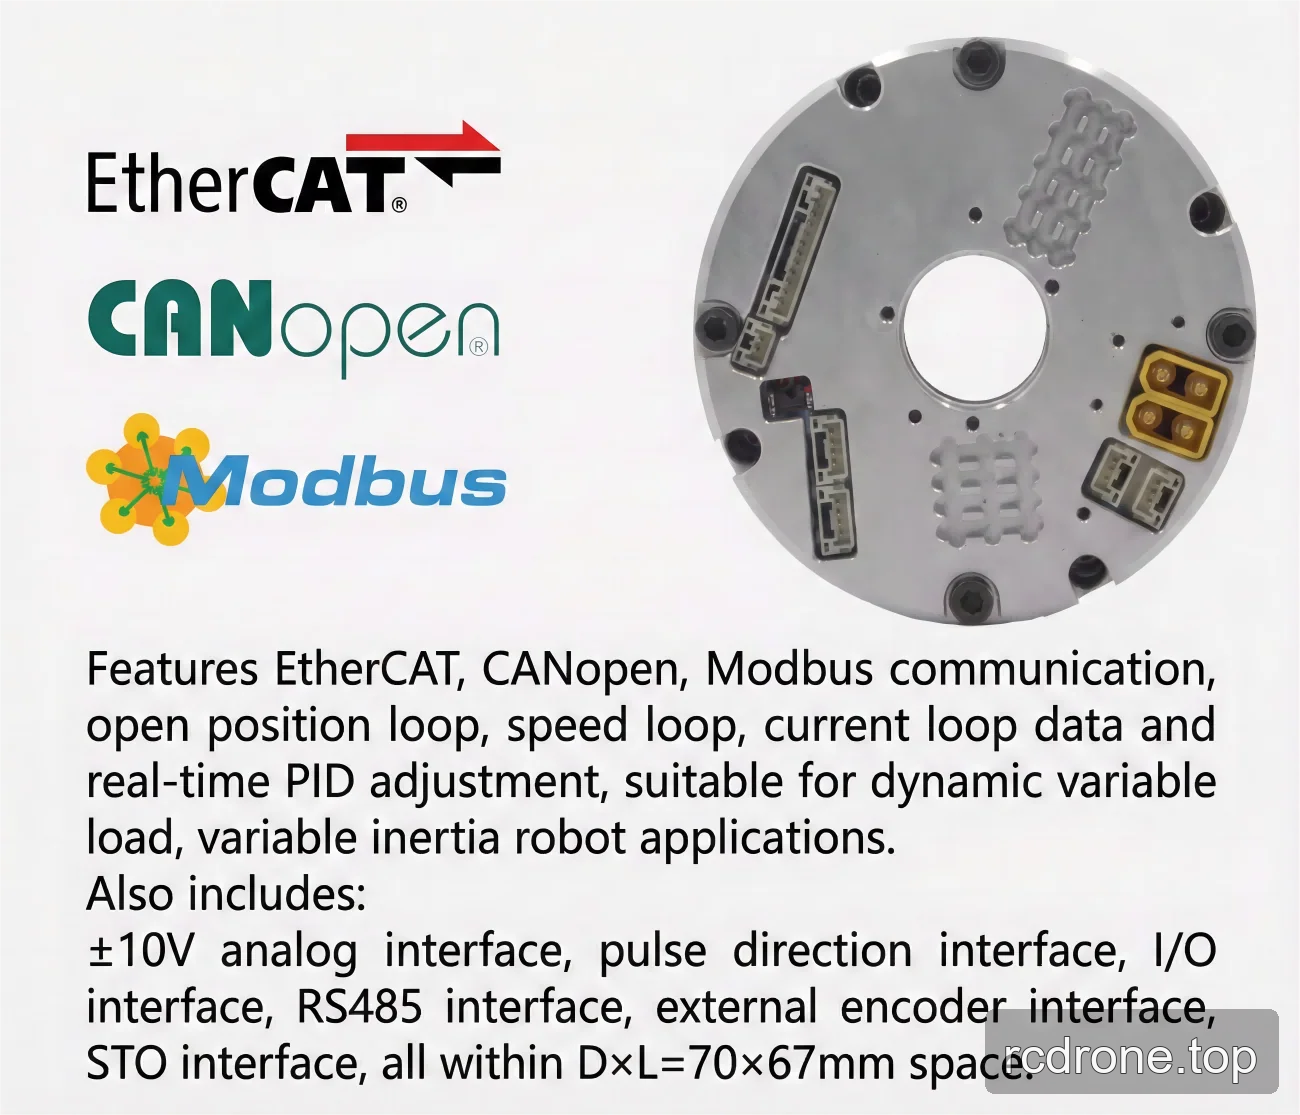
| Kiunganishi cha umeme | Protokali ya Mawasiliano: EtherCAT/CANopen/Modbus; Azimio la Encoder upande wa pato: 19/20 Bit | |||
| Njia za usakinishaji | Sawia, Inayofaa | |||
V3/V6 Ulinganisho
| Toleo | V3 | V6 |
|---|---|---|
| Nguvu ya motor (W) | 300 | 314 |
| SWG uzito upande wa pato (g-mm2) | 297466 | 273391 |
| SWG uzito upande wa pato (kg) | 0.36 | 0.321 |
| SWG uzito wa upande wa ingizo (g·mm²), bila breki | 139067 | 95791 |
| SWG uzito wa upande wa ingizo (kg), bila breki | 0.41 | 0.257 |
| OD × urefu (mm), bila breki | Φ90 × 98.9 | Φ90 × 75.9 |
| Uzito jumla (kg), bila breki | 1.75 | 1.506 |
| SWG uzito wa upande wa ingizo (g·mm²), na breki | 147025 | 110213 |
| SWG uzito wa upande wa ingizo (kg), na breki | 0.43 | 0.292 |
| OD × urefu (mm), na breki | Φ90 × 98.9 | Φ90 × 75.9 |
| Jumla ya uzito (kg), ikiwa na breki | 1.87 | 1.639 |
| Uwiano wa kipenyo hadi urefu | D/L = 0.91 (chini ya 1) | — |
| Parameta za kawaida | ID: 18 mm; IP grating: IP54*; Mfano wa breki: breki ya msuguano | |
| Kifaa cha hiari | Aina ya mawasiliano: EtherCAT/CANopen/Modbus; Azimio la encoder ya pato: 19 Bit; Urejeleaji/Usahihi: ±7/±15 sekunde za arc au ±10/±25 sekunde za arc. | |
Maombi
- Roboti za kibinadamu
- Mikono ya roboti
- Exoskeletons
- Roboti wa mguu nne
- Magari ya AGV
- Roboti za ARU
- Roboti za ushirikiano
- Roboti za matibabu
- Vifaa vya automatisering
Pakua
Pakua & Rasilimali
- EROB70F I Series CANopen EROB90I — Mchoro wa Usanidi (PDF)
- EROB90I I Series EtherCAT — Mfano wa 3D (STEP)
- EROB90I I Series CANopen — Mfano wa 3D (STEP)
- EROB90I I Series EtherCAT mchoro wa usakinishaji — Mchoro wa Usanidi (PDF)
- EROB90I I Series CANopen mchoro wa usakinishaji — Mchoro wa Usanidi (PDF)
Maelezo ya Kitaalamu
Video ya Bidhaa
Maoni ya Bidhaa
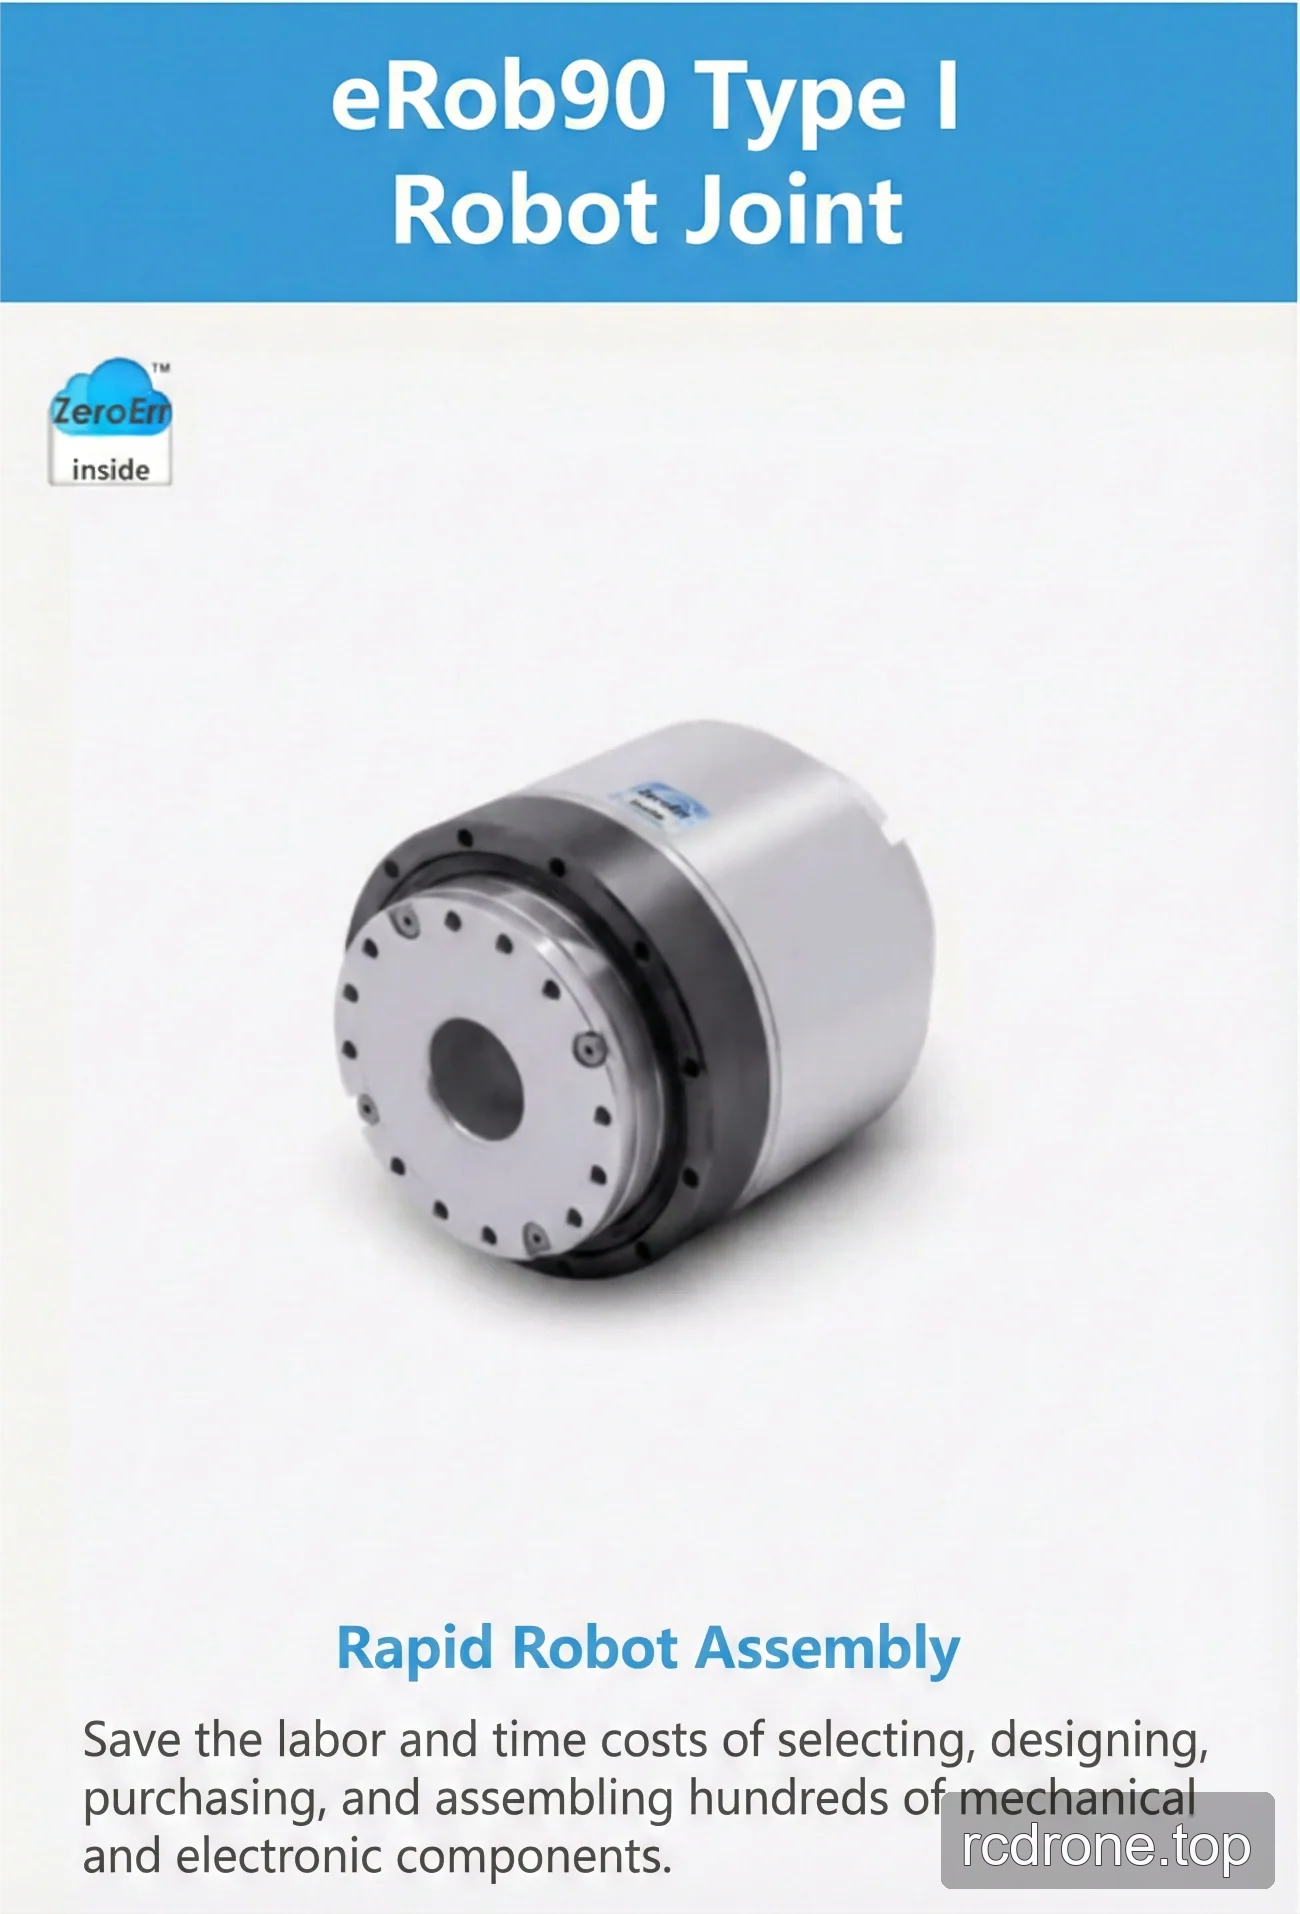
Vipimo na Ujenzi

Vipengele na Ubunifu

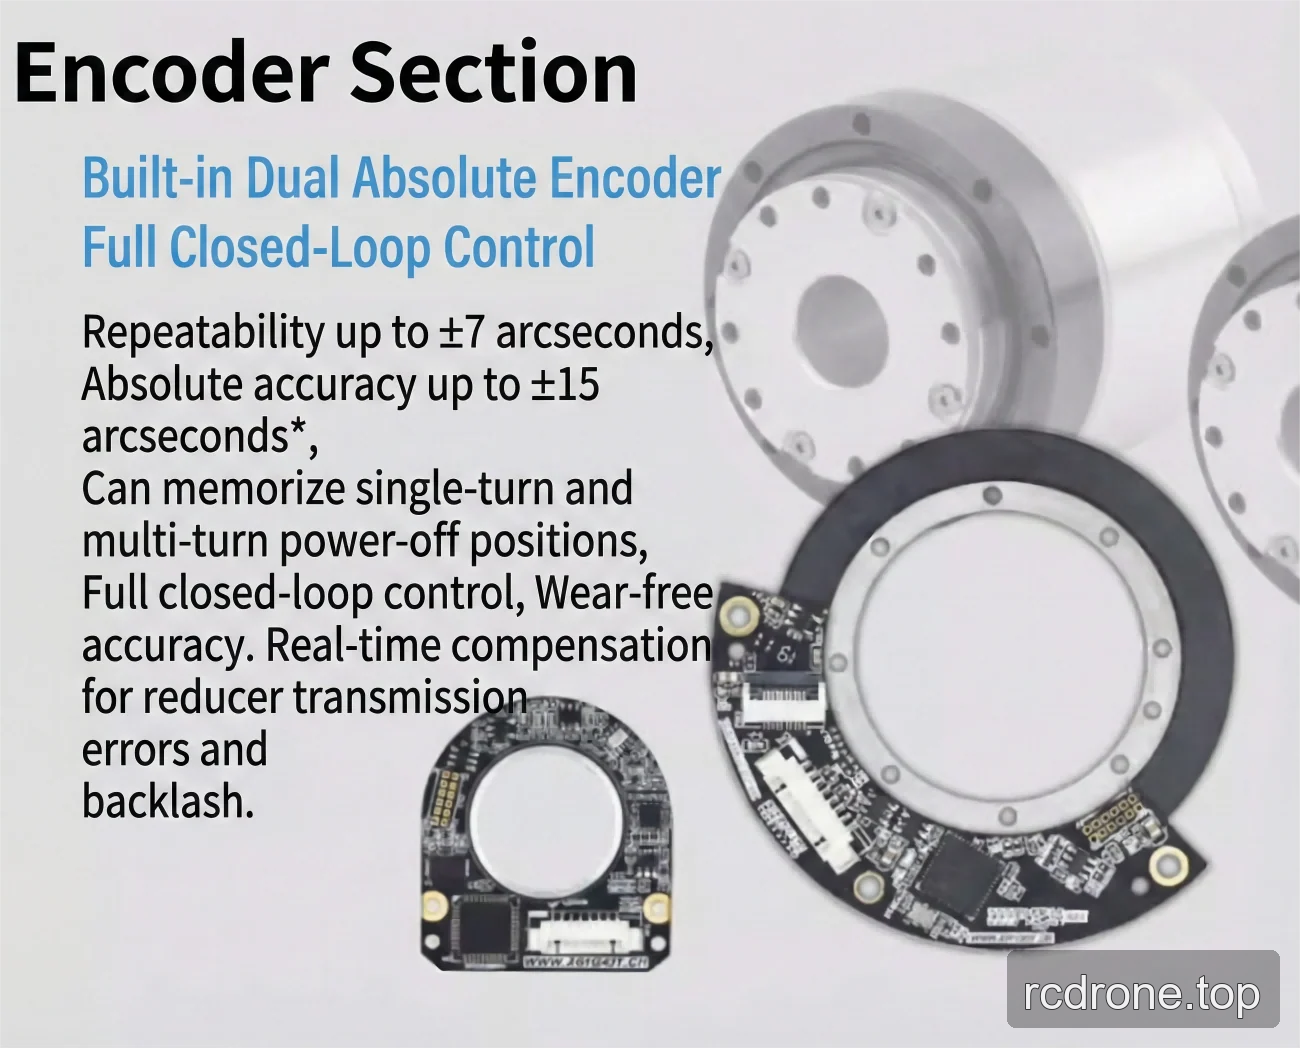
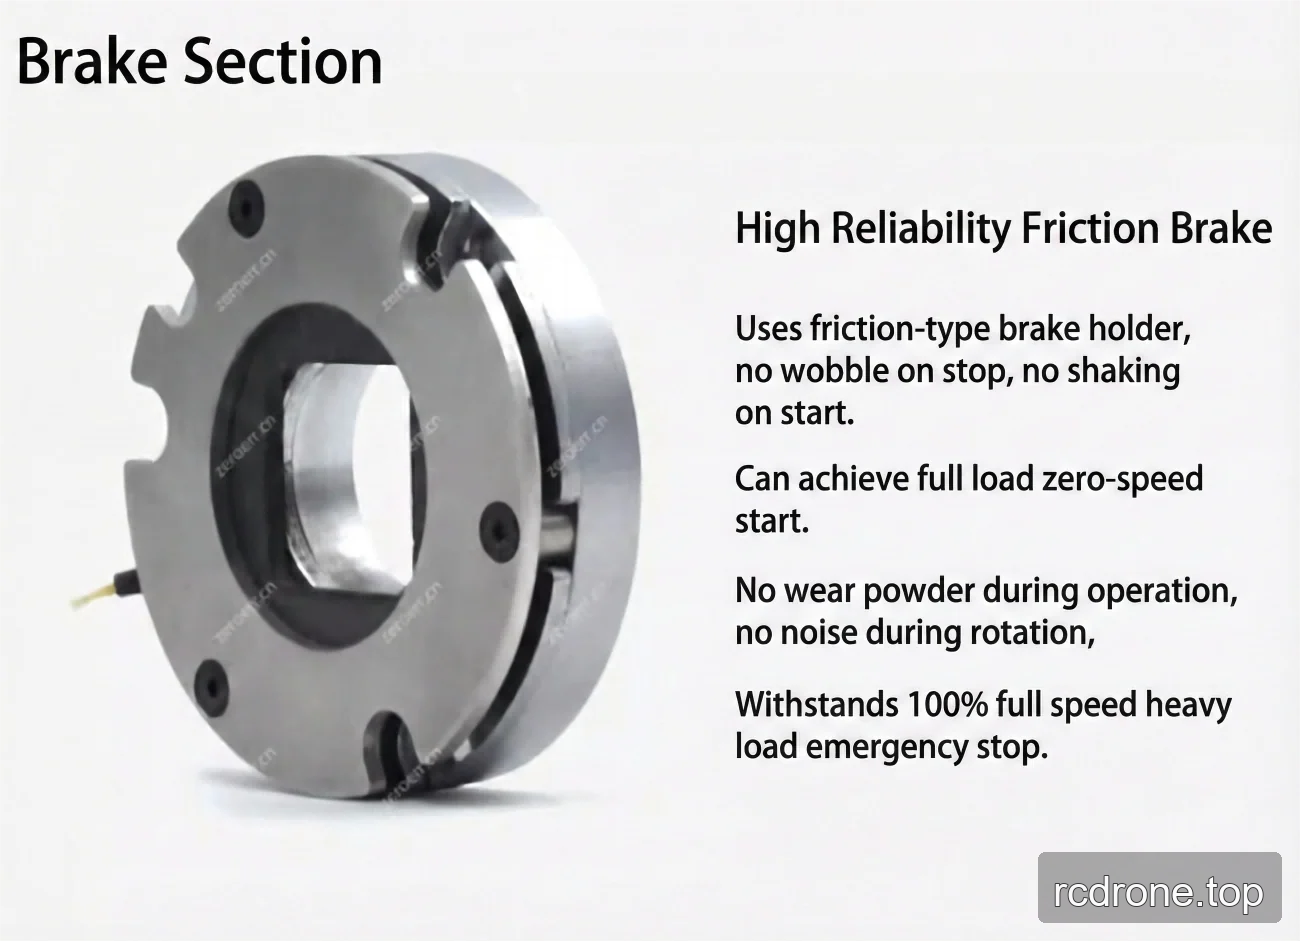
Viunganisho na Mifumo
Mifano ya Maombi