ZeroErr eRob 90 T Motor wa Kifundo cha Roboti, 48 V EtherCAT/CANopen, Uwiano wa 50/80/100
ZeroErr eRob 90 T Motor wa Kifundo cha Roboti, 48 V EtherCAT/CANopen, Uwiano wa 50/80/100
ZeroErr
Haikuweza kupakia upatikanaji wa kuchukua


Muhtasari
Motor ya ZeroErr eRob 90 T robot joint motor inapatikana katika toleo la CANopen au EtherCAT, kila moja inaweza kuchaguliwa ikiwa na au bila sensor ya torque. Chagua uwiano wa kupunguza 50, 80, au 100 na toleo lenye au lisilo na kumbukumbu nyingi.
Vipengele
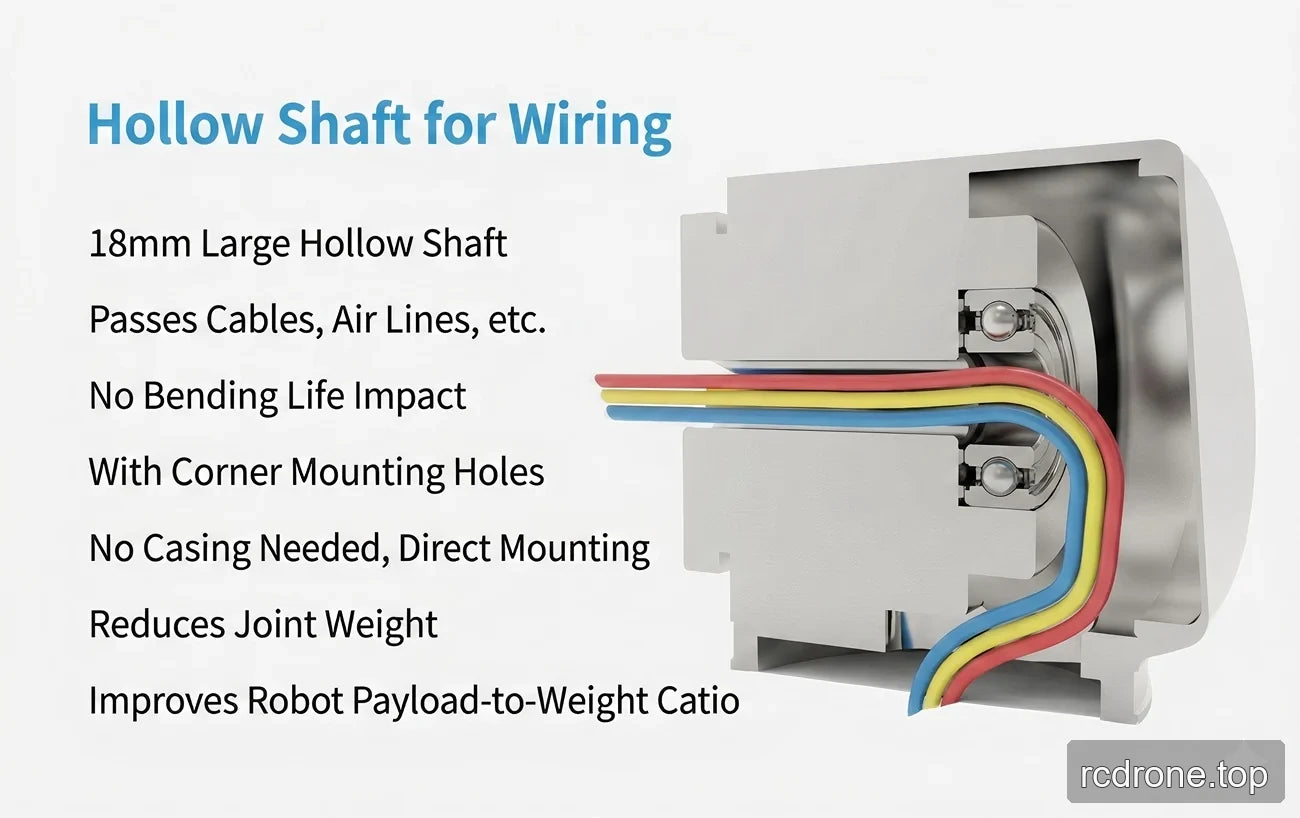
- Shat ya 18 mm yenye shimo / shimo la kupitisha nyaya na njia ya hewa.
- Masimo ya pembe na muundo wa moja kwa moja; hakuna kifuniko kinachohitajika kinachotajwa.
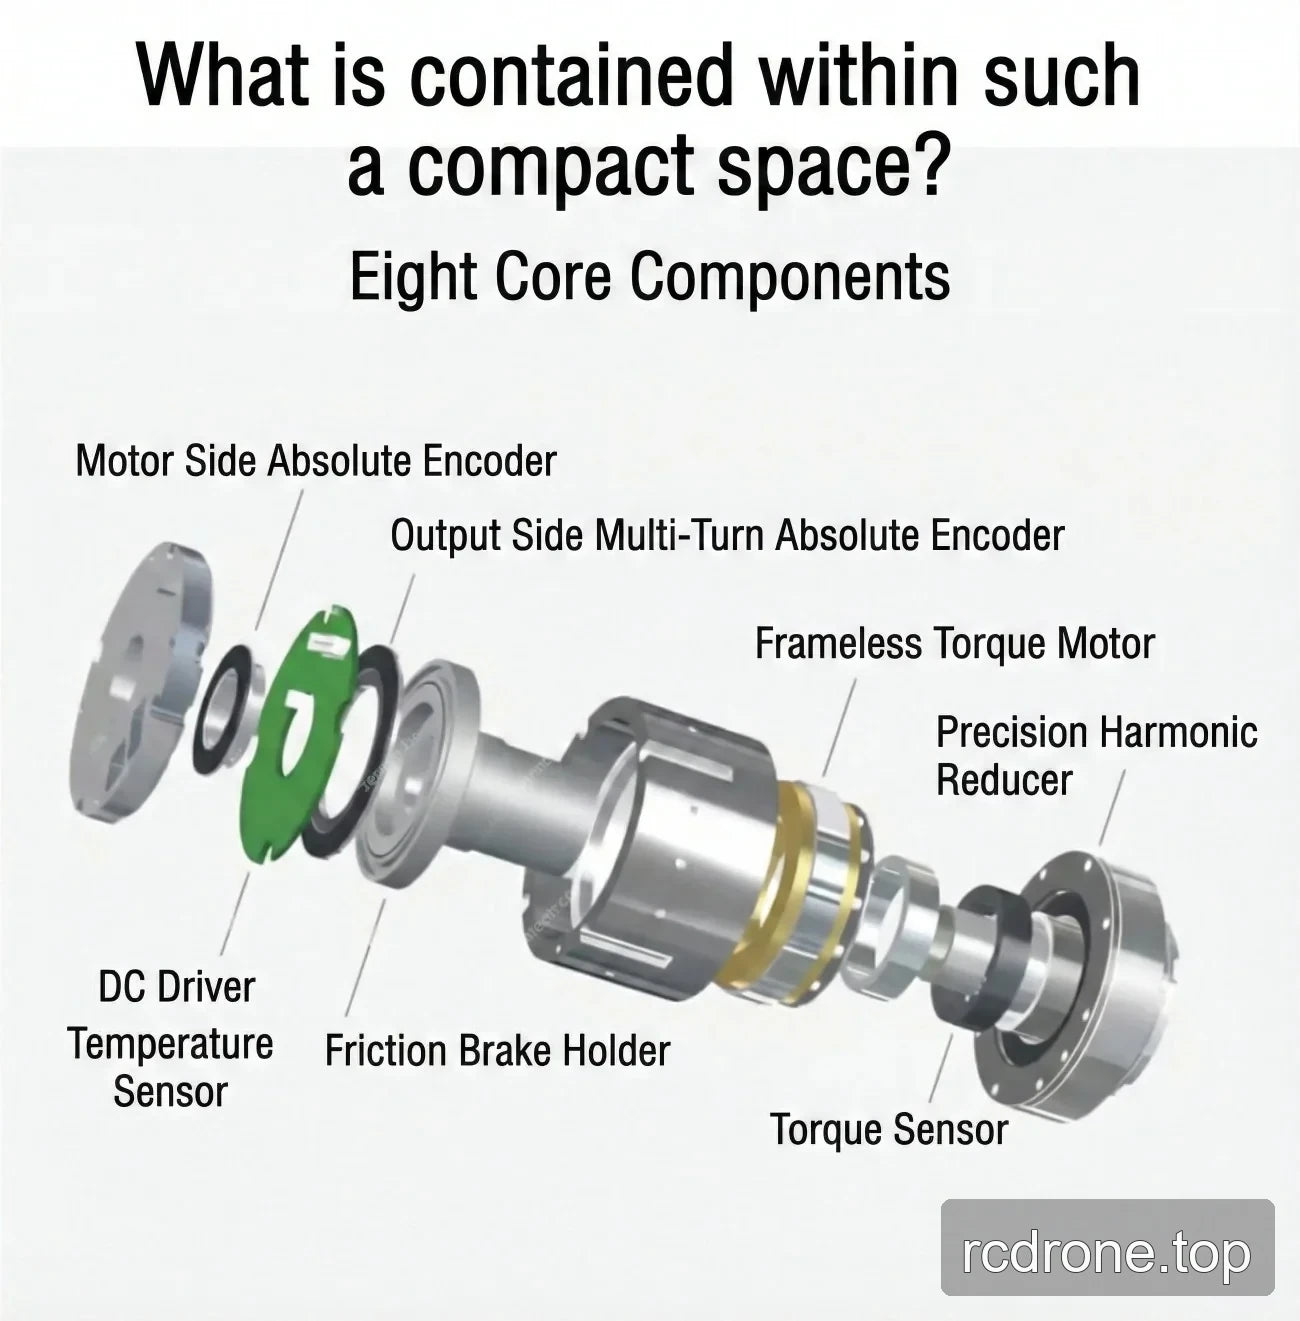
- Breki ya kukandamiza msuguano; ingizo la vigezo vya kawaida pia linaorodhesha breki ya msuguano.
- Kiunganishi kamili cha tofauti chenye uwezo mzuri wa kupambana na kuingiliwa na viunganishi viwili vya kupambana na kulegea kwa muunganisho wa mfululizo au sambamba.
- Daraja la IP65; ingizo la vigezo vya kawaida linaorodhesha IP65*.
- Njia ya shat yenye shimo inatajwa kuwa haina athari ya kugeuza maisha na kusaidia kupunguza uzito wa kiunganishi na kuboresha uwiano wa mzigo kwa uzito.
Maelezo
Mikakati inayoweza kuchaguliwa
| Chaguo | Chaguzi zinazopatikana |
|---|---|
| Toleo | eRob 90 T (CANopen Pamoja na Sensor ya Torque); eRob 90 T (CANopen Bila Sensor ya Torque); eRob 90 T (EtherCAT Pamoja na Sensor ya Torque); eRob 90 T (EtherCAT Bila Sensor ya Torque) |
| Uwiano wa kupunguza | 50; 80; 100 |
| Kumbukumbu ya mizunguko mingi | Bila Kumbukumbu ya Mizunguko Mingi; Pamoja na Kumbukumbu ya Mizunguko Mingi |
Vigezo vya kiufundi
Jedwali la kiufundi la chanzo linaonyesha mfano / mfululizo wa viungo kama eRob90HXXT na hutumia safu zifuatazo za uwiano wa gia za mawimbi ya mvutano.
| Parameta | 20-50 | 20-80 | 20-100 | 20-120 |
|---|---|---|---|---|
| Mfano / mfululizo wa pamoja | eRob90HXXT | |||
| Uwiano wa gia ya mawimbi ya mvutano | 20-50 | 20-80 | 20-100 | 20-120 |
| Torque ya kilele kwa kuanza/kusimama (Nm) | 73 | 96 | 107 | 113 |
| Torque ya wastani inayoruhusiwa (Nm) | 44 | 61 | 64 | 64 |
| Torque iliyopangwa (Nm) | 33 | 44 | 52 | 52 |
| Max. inayoruhusiwamomentary torque (Nm) | 127 | 165 | 191 | 191 |
| Max. output rotational speed (RPM) | 60 | 37.5 | 30 | 25 |
| Motor power (W) | 300 | |||
| Power supply voltage (V) | 48 V (±10%) | |||
| Power supply note | Tafadhali soma kwa makini: “Kwa nini nguvu ya kawaida ya kubadili haiwezi kutumika kama nguvu ya moduli?” na “Mwongozo wa Moduli ya Pamoja Sura ya 3 Maelekezo ya Nguvu ya eRob”. | |||
| Matokeo ya azimio la encoder | 19 Bit | |||
| Kurudiwa / usahihi wa kweli (arcsec) | ±10 / ±45 arcsec | |||
| Basi ya mawasiliano | EtherCAT / CANopen | |||
| Ukipimo wa nje × urefu × shimo la kupita (mm) | 96 × 123.8 × 18 | |||
| Uzito (kg) | 2.6 | |||
| Muundo wa kiunganishi | Kiunganishi chenye tofauti kamili, kinga kali ya kuingilia; viunganishi viwili vya kuzuia kulegea, vinaweza kuunganishwa kwa mfululizo/sawa. | |||
| Breki | Breki ya kuzuia msuguano | |||
| Daraja la IP | IP65 | |||
| Inertia ya ingizo la gia ya mawimbi (g·mm²) | 147025 | |||
| Uzito wa ingizo la gia ya mawimbi (kg) | 2.6 | |||
| Parameta za kawaida | ID: 18 mm, kiwango cha IP: IP65*, Breki: breki ya msuguano | |||
| Kifaa chaguo la ziada | Mawasiliano: EtherCAT / CANopen / Modbus; Azimio la encoder la pato: 19 Bit; Kurudiwa/Usahihi: ±7/±15 arcsec au ±10/±25 arcsec | |||
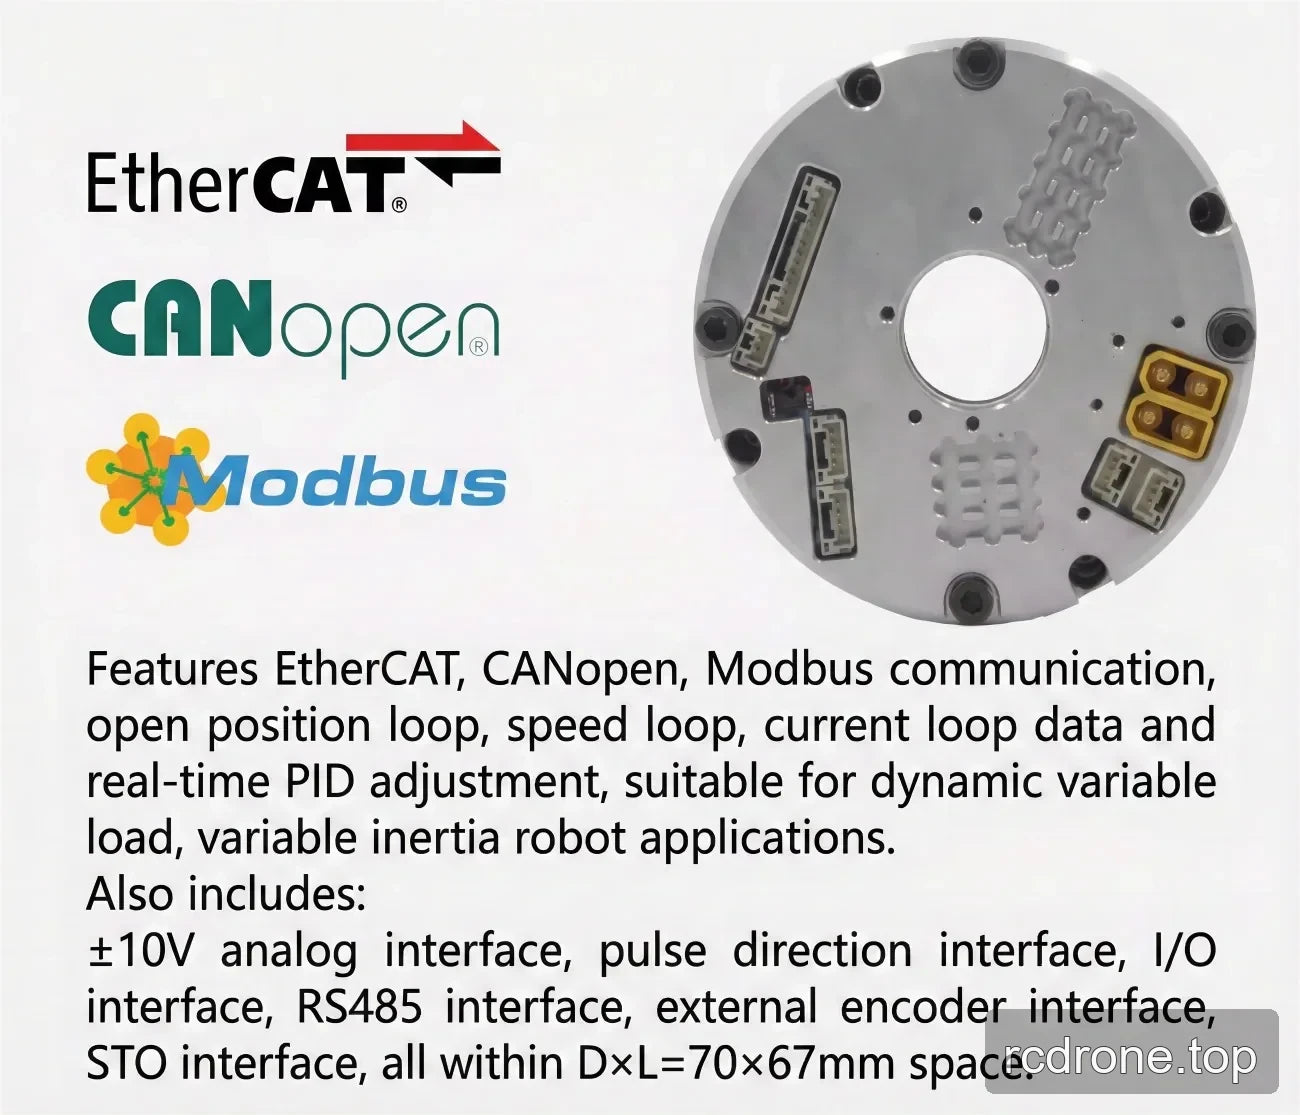
| Tofauti ya EtherCAT ya actuator ya kuzunguka | Kiwango cha chaguo: RS485, Pulse/DIR, I/O, ±10 V Analog na STO | |||
| Tofauti ya CANopen ya actuator ya kuzunguka | Kiwango cha chaguo: RS485, Pulse/DIR, I/O, ±10 V Analog na STO | |||
Pakua
EROB170I I Series EtherCAT eRob90T — Mfano wa 3D (ZIP)
EROB170I I Series EtherCAT — Mfano wa 3D (ZIP)
EROB90 T Series EtherCAT — Mfano wa 3D — Faili ya STEP (ZIP)
EROB90 T Series CANopen — Mfano wa 3D — Faili ya STEP (ZIP)
EROB90 T Series EtherCAT mchoro wa ufungaji — Mchoro wa Ufunguzi (PDF)
EROB90 T Series CANopen mchoro wa ufungaji — Mchoro wa Ufunguzi (PDF)
Matumizi
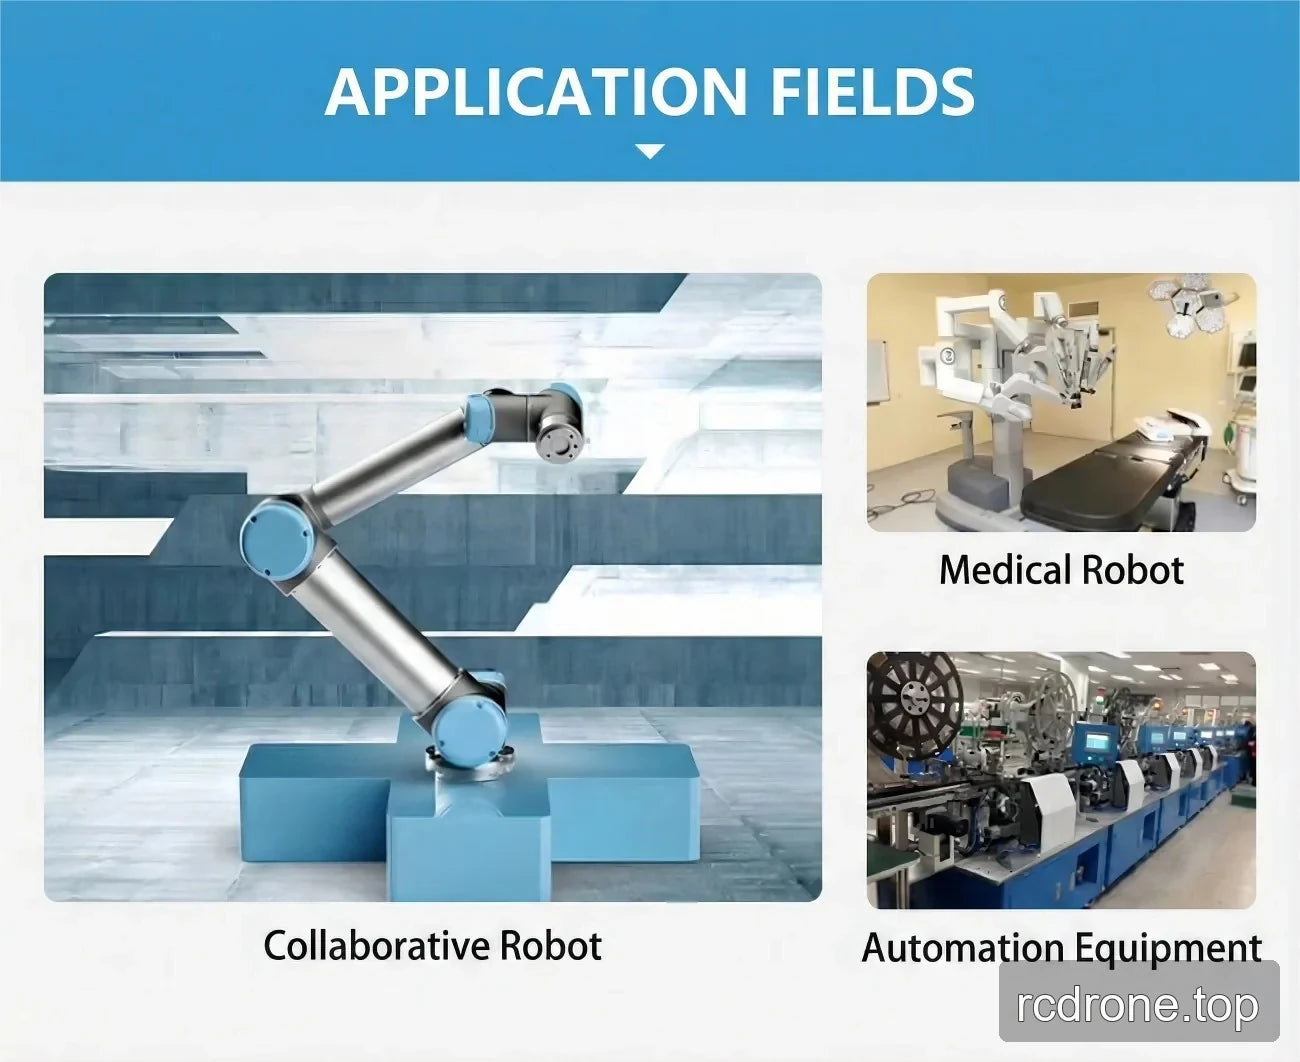
Matukio ya matumizi yaliyoorodheshwa kwa ajili ya kiungo hiki ni pamoja na roboti za kibinadamu, mikono ya roboti, exoskeletons, roboti wa mguu nne, magari ya AGV, roboti za ARU, roboti za ushirikiano, roboti za matibabu, na vifaa vya automatisering.
Maelezo ya Kichora
Video ya Bidhaa
Maoni ya Bidhaa

Vipengele na Ubunifu
Viunganisho na Mifumo
Maelezo na Utendaji

Mifano ya Matumizi